ドキュメント
電子モジュールの紹介
カメラ 3.0
基本紹介
カメラ 3.0 は USB インターフェースを採用しており、ロボット、PC、スマートホームなどの機器に取り付けて画像情報を取得できます。Windows XP、Vista、Win7、Win8、Win10、Linux、Android 4.0 以上、Mac OS、Raspberry Pi、Ubuntu などのシステムに対応しています。

パラメータ紹介
| パラメータ | 説明 |
|---|---|
| 型番 | DCXW20030 |
| センサー | 1/2.8-IMX307LQR-C(MX307) |
| 有効画素数 | 1920*1080 |
| 感度 | 1.4V/lux-sec@550nm |
| 画素サイズ | Pixel Size2.9μm x2.9μm |
| フレームレート | 60 フレーム/秒に対応 |
| カメラ基板の実装技術 | SMT(ROSH) |
| ハードウェア | 産業用高精細 200 万画素 |
| インターフェースの種類 | USB3.0 High Speed、USB2.0 にも対応 |
| 給電方式 | USB USB USB USB3.0_TYPEC24PIN 縦型 /CON_4PIN1.25 縦型コネクタ |
| 電力 | 2W |
| 動作電圧 | 5V |
| 動作電流 | 80mA~280mA |
| 出力形式 | MJPG(出荷時のデフォルト形式:MJPG 形式)、YUY2 (YUVY) |
| フォーカス | 固定焦点 / 手動フォーカス |
| 撮影距離 | 1CM-100M |
| 中心解像度 | 600LW/PH (Center) |
| ドライバ不要プロトコル対応 | USB3.0 インターフェースはドライバ不要(USB2.0 は UVC 通信プロトコルに対応) |
| OTG プロトコル対応 | USB3.0-OTG |
| S/N 比 | 27dB |
| ダイナミックレンジ | 69dB |
| 最低照度 | 0.5lux |
| ケーブル | デフォルト 1.5M(その他の長さについてはお問い合わせください) |
| 周波数 | (フリッカー防止)50Hz/60Hz 選択可能 |
| シャッターの種類 | Electronic rolling shutter / Frame exposure |
| 自動露出制御 | 対応 |
| オートホワイトバランス | 対応 |
| 自動ゲイン制御 | 対応 |
| 調整可能なパラメータ | 明るさ、コントラスト、彩度、色相、シャープネス、ガンマ、ホワイトバランス、逆光補正、露出 |
| 動作湿度 | 15%-85% |
| 温度 | -20°C to 80°C |
| 動作温度 | -10°C to 70°C |
| カメラサイズ | 40mmx40mm |
| 正味重量 | 59.9~67.5g |
使用方法
カメラ 3.0 は USB ケーブルで機器に接続するだけで使用できます。
カメラ 2.0
基本紹介
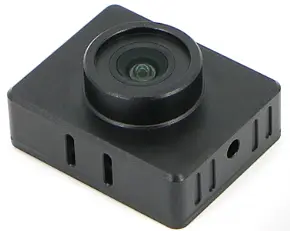
カメラ 2.0 は高精細 RGB カメラで、高精細撮像、メガピクセル、ドライバ不要の UVC プラグアンドプレイといった特長を備えています。ロボット、PC、スマートホームなどの機器に取り付けて画像情報を取得できます。
パラメータ紹介
| パラメータ | カメラ C100 |
|---|---|
| 解像度 | 1080P |
| FOV | H112°/V80°/D120° |
| フレームレート | 30fps |
| センサーの種類 | CMOS |
| ドライバ方式 | UVC 対応、ドライバ不要のプラグアンドプレイ |
| インターフェース | XH1.5-4PIN から USB2.0 へ変換 |
| ケーブル長 | 150cm |
| サイズ | 47*38*22.7mm |
| 重量 | 40g |
| 対応システム | XP、VISTA、WIN7、WIN8、WIN10、Linux、Ubuntu |
使用方法
カメラ 2.0 は USB ケーブルで機器に接続するだけで使用できます。
LiDAR センサー
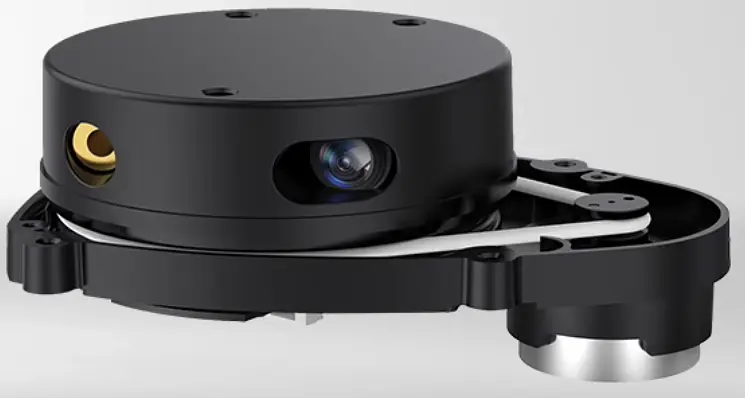
LiDAR センサーの型番は YDLIDAR X3 で、360 度の 2 次元測距製品です。三角測距の原理に基づき、関連する光学・電気・アルゴリズム設計を組み合わせることで、高頻度かつ高精度の距離測定を実現しています。測距と同時に機構部が 360 度回転して角度情報を継続的に取得することで 360 度スキャン測距を実現し、スキャンした環境の点群データを出力します。
基本紹介
機能
LiDAR は幅広い互換性を備えており、次のようなさまざまな開発プラットフォームとシームレスに統合できます:
- 組み込み開発ボード:RDK シリーズのメインボード、Raspberry Pi、NVIDIA Jetson シリーズなど
- コンピューティング機器:PC、産業用 PC など
また ROS1 と ROS2 の両フレームワークに対応しており、ロボットのナビゲーションと自己位置推定機能を効率的に実現でき、各種インテリジェントロボットの開発に適しています。
特長
- 360 度全方位のスキャン測距
- 測距誤差が小さく、測距の安定性が高く、高精度
- 測距範囲が広い
- 環境光による干渉に強い
- 低消費電力、小型、性能が安定、長寿命
- レーザー出力は Class I レーザー安全基準を満たす
- モーター回転速度を調整可能
応用シーン
- ロボットのナビゲーションと障害物回避
- ロボット ROS の教育・研究
- エリアセキュリティ
- 環境スキャンと 3D 再構成
- 家庭用サービスロボット/ロボット掃除機のナビゲーションと障害物回避
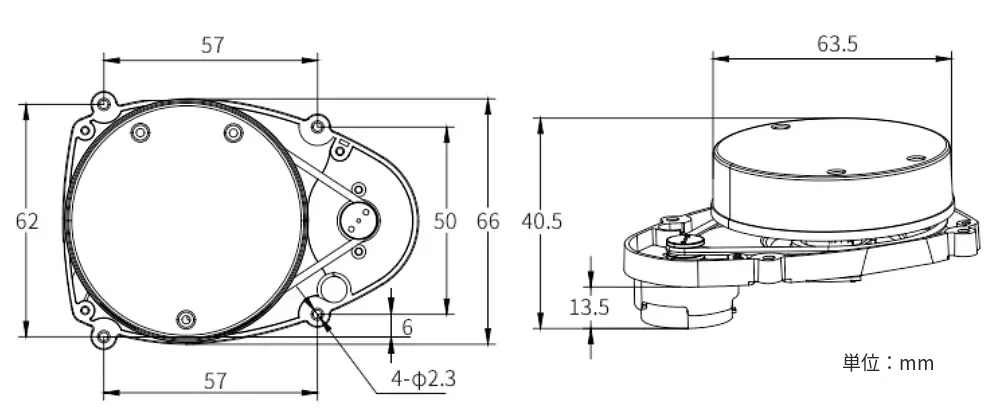
外形寸法
パラメータ説明
| 型番 | YDLIDAR X3 |
|---|---|
| 測距原理 | 三角測距 |
| 測定半径 | 8m |
| サンプリング周波数 | 4000 回/s |
| スキャン周波数 | 5Hz~10Hz 調整可能 |
| 耐環境光 | 40Klux |
| 角度分解能 | 0.6°~1.2° 調整可能 |
| 通信速度 | 115200bps |
| 最小測定距離 | 0.12m |
| 保護等級 | / |
| サイズ (mm) | 94.16640.5 |
| 重量 | 135g |
測距原理
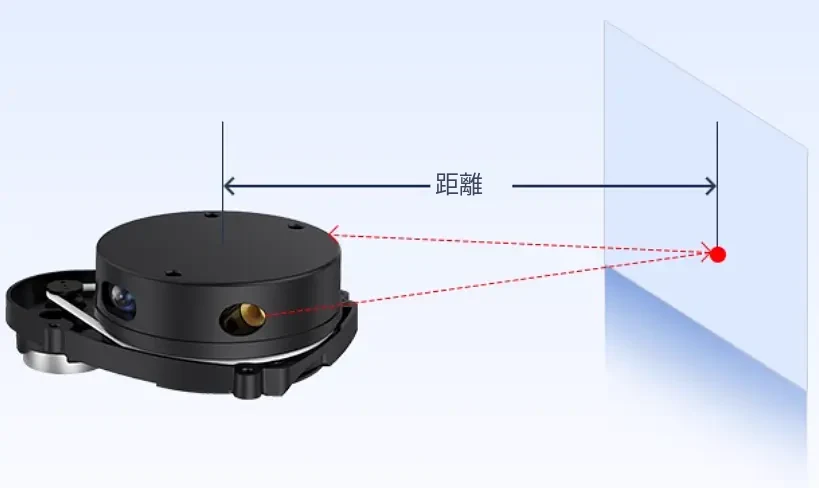
レーザー三角測距法では、レーザー光を一定の入射角で測定対象に照射します。レーザーは対象表面で反射・散乱し、別の角度からレンズで反射光を集光して結像させ、その光スポットを CCD(Charge-coupled Device、電荷結合素子)位置センサー上に結像させます。
ハードウェアの準備
| No. | 名称 | 数量 |
|---|---|---|
| 1 | LiDAR | 1 |
| 2 | シリアル変換ボード | 1 |
| 3 | Type-C データケーブル | 1 |
| 4 | フラットケーブル | 1 |
インターフェース紹介
LiDAR はプラグアンドプレイで使用できます。USB ケーブルで X3 Pro LiDAR と RDK_X5 開発ボードを接続すれば、 コーディング作業なしでそのまま使用できます。
モーター
エンコーダ付きモーター
基本紹介
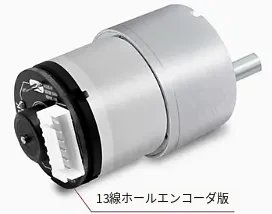
ここではエンコーダ付き DC 減速モーターを使用しています。動作電圧は 12V で、13 線ホールエンコーダを搭載しており、エンコーダ分解能は 1560、減速比は 1:30 です。
パラメータ説明
| 項目 | モーターパラメータ |
|---|---|
| 定格電圧 | 12V(推奨供電範囲は 11-16V、推奨値 12V) |
| 減速比 | 1:30 |
| 定格電流 | 0.36A |
| 拘束電流 | 3.2A |
| 無負荷回転数 | 360±20rpm |
| 定格回転数 | 290±20rpm |
| 定格トルク | 1.5kg·cm |
| 拘束トルク | 4.5kg·cm |
| 定格出力 | 約 7W |
| 重量 | 約 150g |
| エンコーダ | 13 線ホールエンコーダ |
| エンコーダの種類 | AB 相直交エンコーダ(速度と回転方向を測定可能) |
| エンコーダのパルス数 | モーター 1 回転あたりのパルス数:エンコーダ線数 × 減速比 × プログラムの逓倍数。13 線ホールエンコーダ・減速比 30 のモーターの場合、パルス数 = 13x30x4 = 1560 |
インターフェース紹介
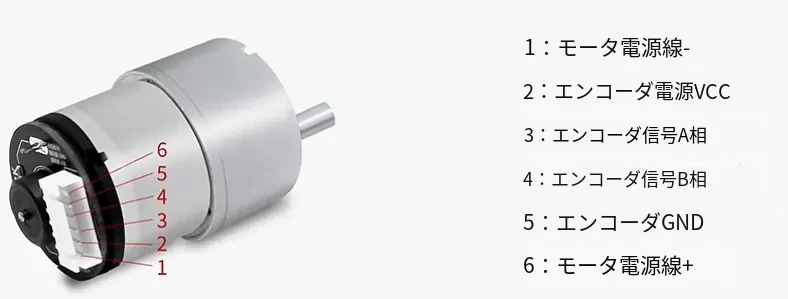
モーターは XH2.54-6P インターフェースを採用しています。各ピンの説明:
エンコーダ付きモーター 1 台とメインボードの接続: 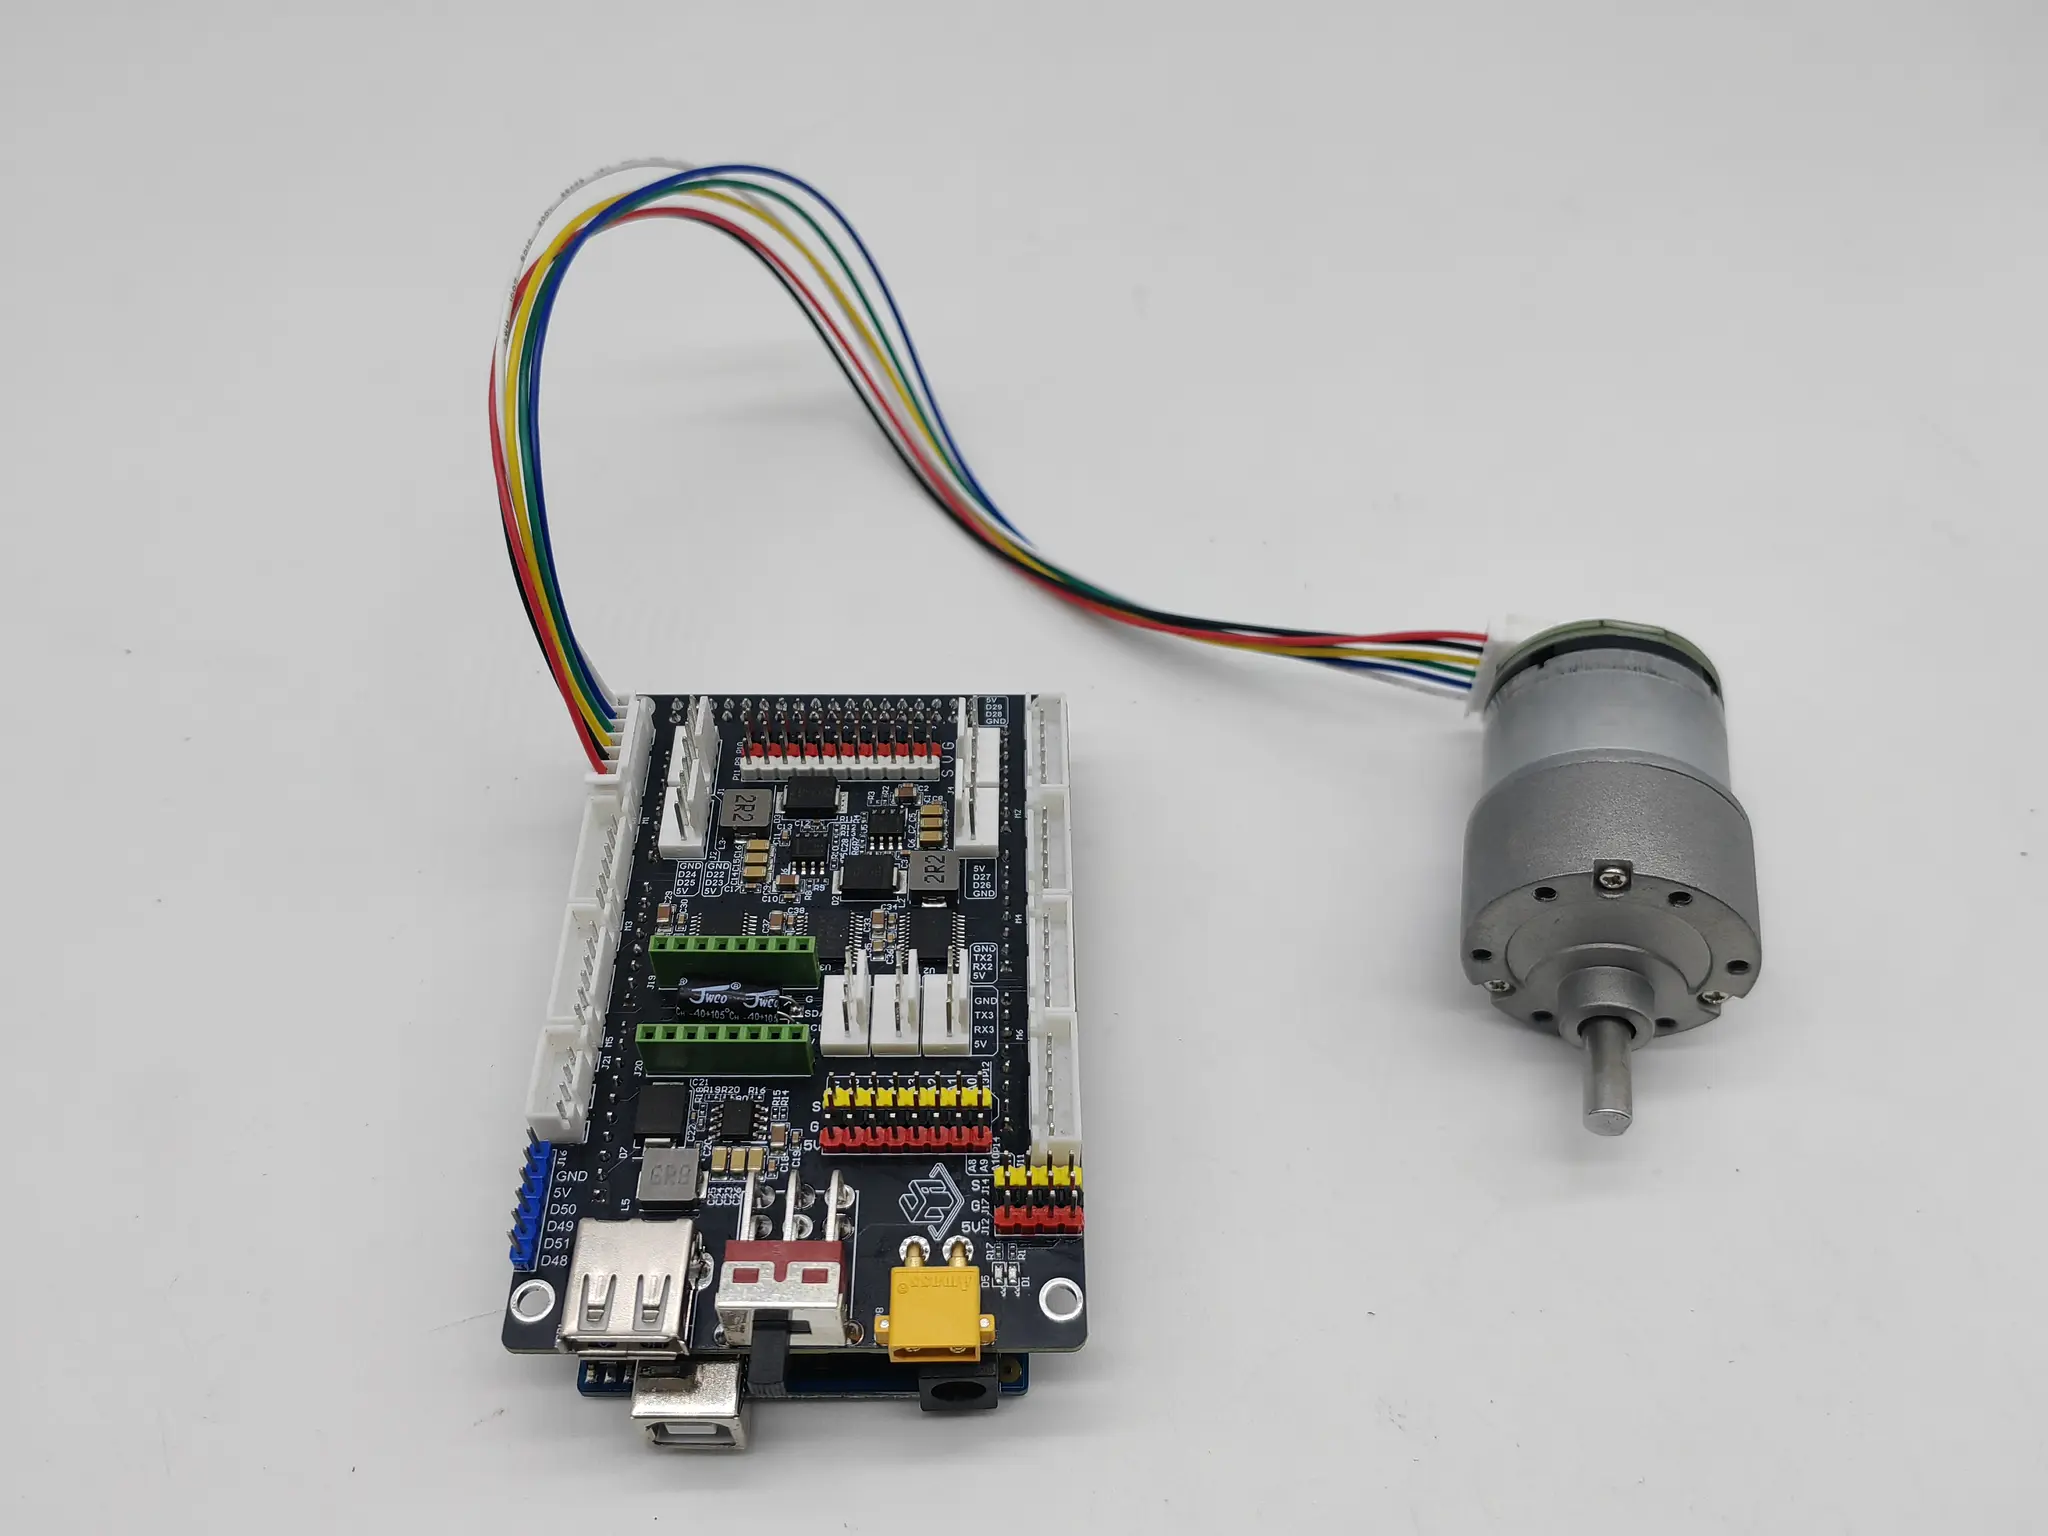
注意事項
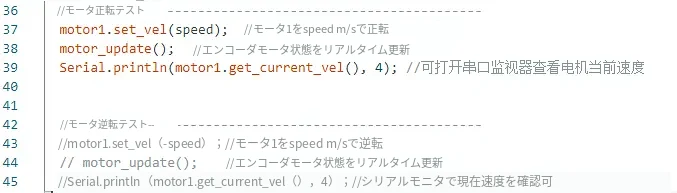
ヒント:プログラムでモーターを制御する際は、まず提供されたプログラムを書き込んでください。期待どおりに動作しない場合は、プログラムを修正してみてください。モーターの speed が正の値のときにモーターが逆回転する場合は、speed の前に - を付けて負の値にするだけで調整できます。
サーボモジュール
基本紹介
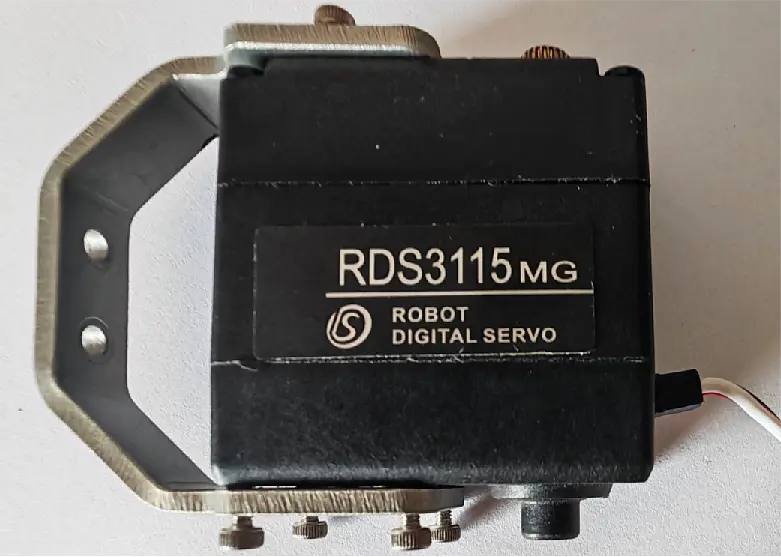
このサーボは標準的な PWM サーボで、角度を精密に制御でき、直列型ロボットアームやグリッパーなど、ロボットの揺動関節によく使用されます。
パラメータ説明
| 項目 | 内容 |
|---|---|
| 種類 | PWM |
| 角度範囲 | 0-270 |
| 動作電圧 | 6V/8.4V |
| 最大電流 | 2A |
| 定格トルク | 30kgf.cm |
インターフェース紹介