 ドキュメント
1_キーボードによる車両の操作
実装方針
キーボードの指定キーを押すことで、シャーシ車両の前進・後退・旋回を行います。また、シャーシ車両の角速度と並進速度を柔軟に設定して動きを調整することもできます。以下はシャーシ車両を操作するためのキーボードコマンド一覧です(下表参照)。後で車両を操作する際に使用するので、先に確認しておいてください。
| 分類 | キーボードショートカット | コマンドの意味 |
|---|---|---|
| 基本動作 | i | 前進 |
| , | 後退 | |
| j | 左旋回 | |
| l | 右旋回 | |
| 角速度と並進速度の調整 | q | シャーシ車両の最大速度を 10% 上げる(角速度と並進速度の両方) |
| z | シャーシ車両の最大速度を 10% 下げる(角速度と並進速度の両方) | |
| 並進速度の調整 | w | シャーシ車両の並進速度のみ 10% 上げる |
| x | シャーシ車両の並進速度のみ 10% 下げる | |
| 角速度の調整 | e | シャーシ車両の角速度のみ 10% 上げる |
| c | シャーシ車両の角速度のみ 10% 下げる | |
| その他の操作 | その他のキー(例:k) | 停止 |
| Ctrl+C | プログラム終了 |
操作手順
準備する機材:
ステップ 1:回路を接続します。
ステップ 2:プログラムを実行して動作を確認します。
ここでは、車両を前進・後退・左前方・右前方へ動かすデモを行います。上表のコマンドに従い、キーボードの文字キーを押して操作してください。
具体的な操作手順は以下のとおりです。
- 車両をリモートで起動します。(ヒント:車両のリモート起動については ロボットの無線接続 を参照してください)
リモート端末で次のコマンドを入力します:
ros2 launch robot_driver robot_driver_launch.py
- ローカルの VScode で開いたターミナルで、キーボードサービスを起動します。ターミナルに次のように入力します:
ros2 run keyboard_control keyboard_control
Enter キーを押すと、次の画面が表示されます:
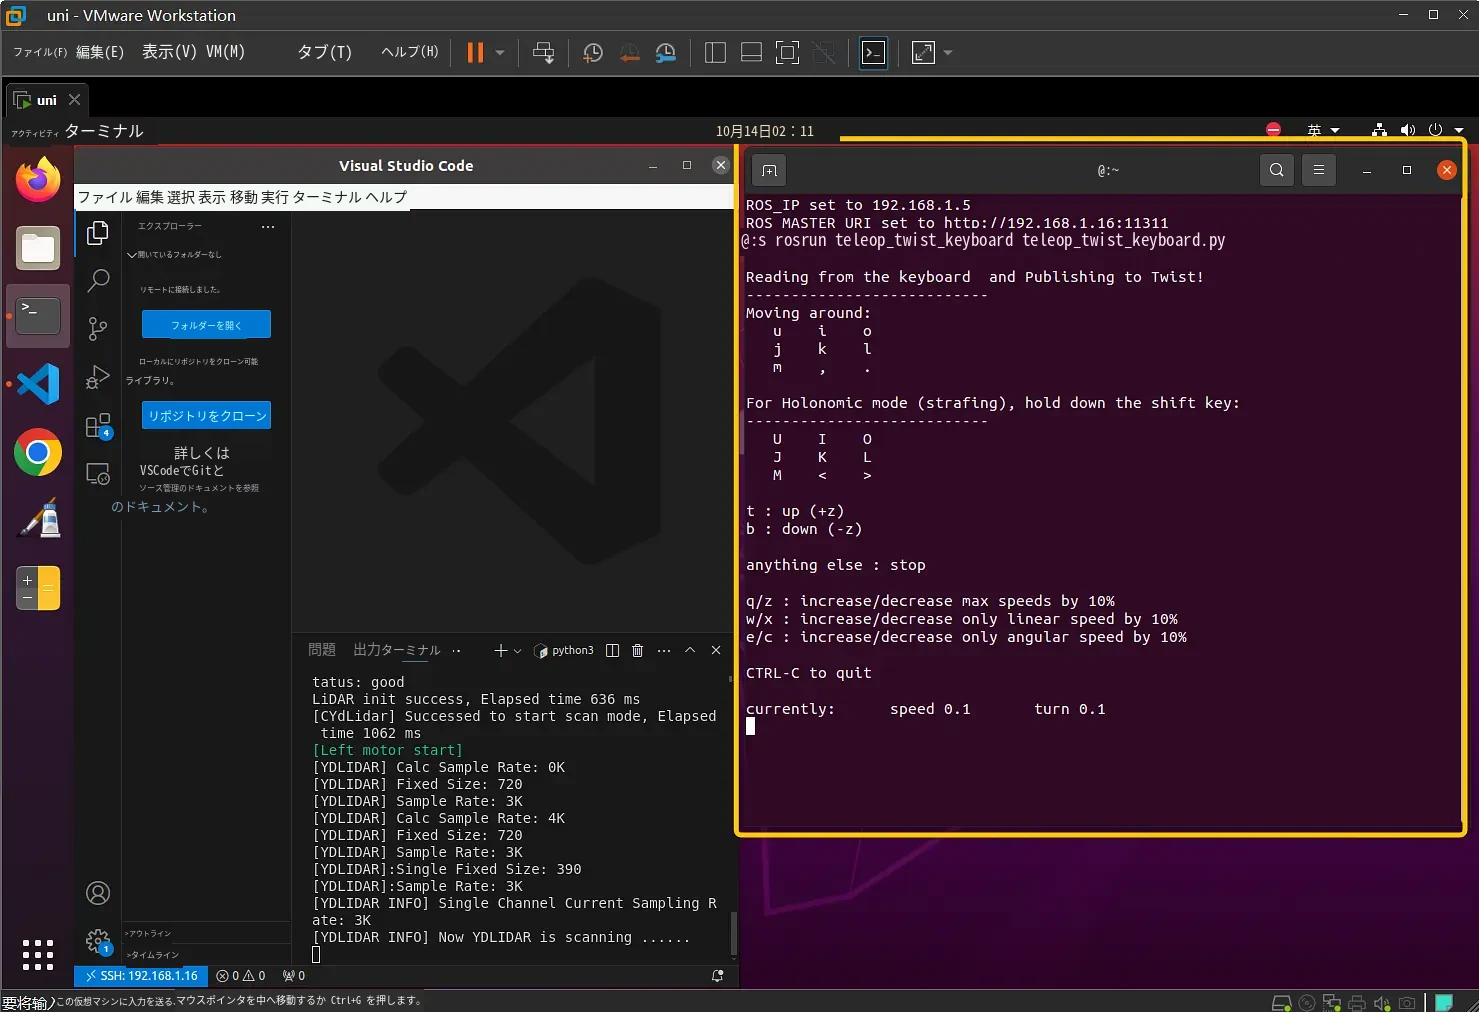
キーボードコマンドを押して、シャーシ車両の動きを操作してみましょう。(注意:1. まずターミナルがアクティブ状態になっていることを確認してください(上図参照)。2. キーは少し間隔をあけて押し、車両が動く時間を確保してください。3. 必ず車両の電源スイッチをオンにしてください。オフのままだと、rviz 上では車両の位置が変化しても実際の車両は動きません。)

たとえば、シャーシ車両の最大速度をいったん上げてから下げたい場合は、キーボードの q、z を順に押します。ターミナルには下図のような結果が表示されます。その他のコマンドもご自身で試してみてください。