ドキュメント
構造本体設計 - 四輪駆動全方向メカナムホイールシャーシ
実験の目的
四輪駆動全方向メカナムホイールシャーシの構造設計を習得します。
構造の原理
-
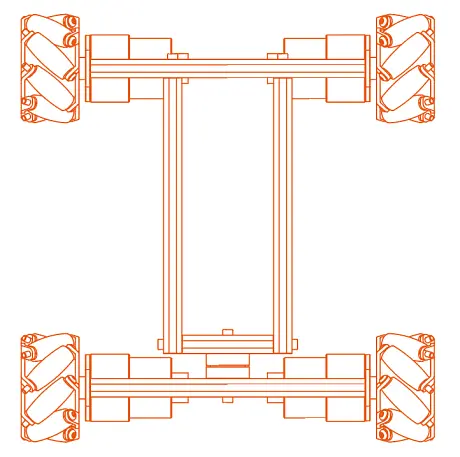
四輪駆動全方向メカナムホイールシャーシは、4 個の駆動用メカナムホイールと 1 個のサスペンション矩形フレームで構成されます。
-
4 個の駆動用メカナムホイールは矩形の頂点に配置され、四輪四輪駆動差動シャーシの配置と似ています。
構造設計
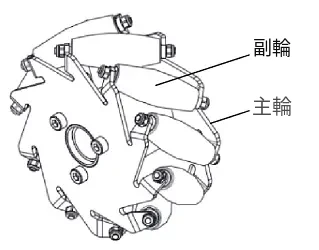
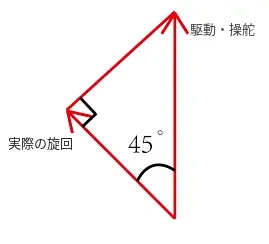
- 全方向メカナムホイールはメインローラーとサブローラーで構成され、両者は 45° の角度差で配置されています。メカナムホイールの動きは、メインローラーとサブローラーの 2 方向の運動の合成になります。ホイールの構造は下の左図のとおりです。メカナムホイールではメインローラーが駆動輪、サブローラーが従動輪となり、ホイールが回転すると実際の移動方向はサブローラーの方向になります(下の右図参照)。
メカナムホイールには向きがあるので注意してください。通常は 2 個 1 組で使用し、1 組のメカナムホイールのサブローラーは互いに 90° の向きになります。
-
駆動用メカナムホイールの構成:DC ギアードモータ 1 個とメカナムホイール 1 個で構成されます。
-
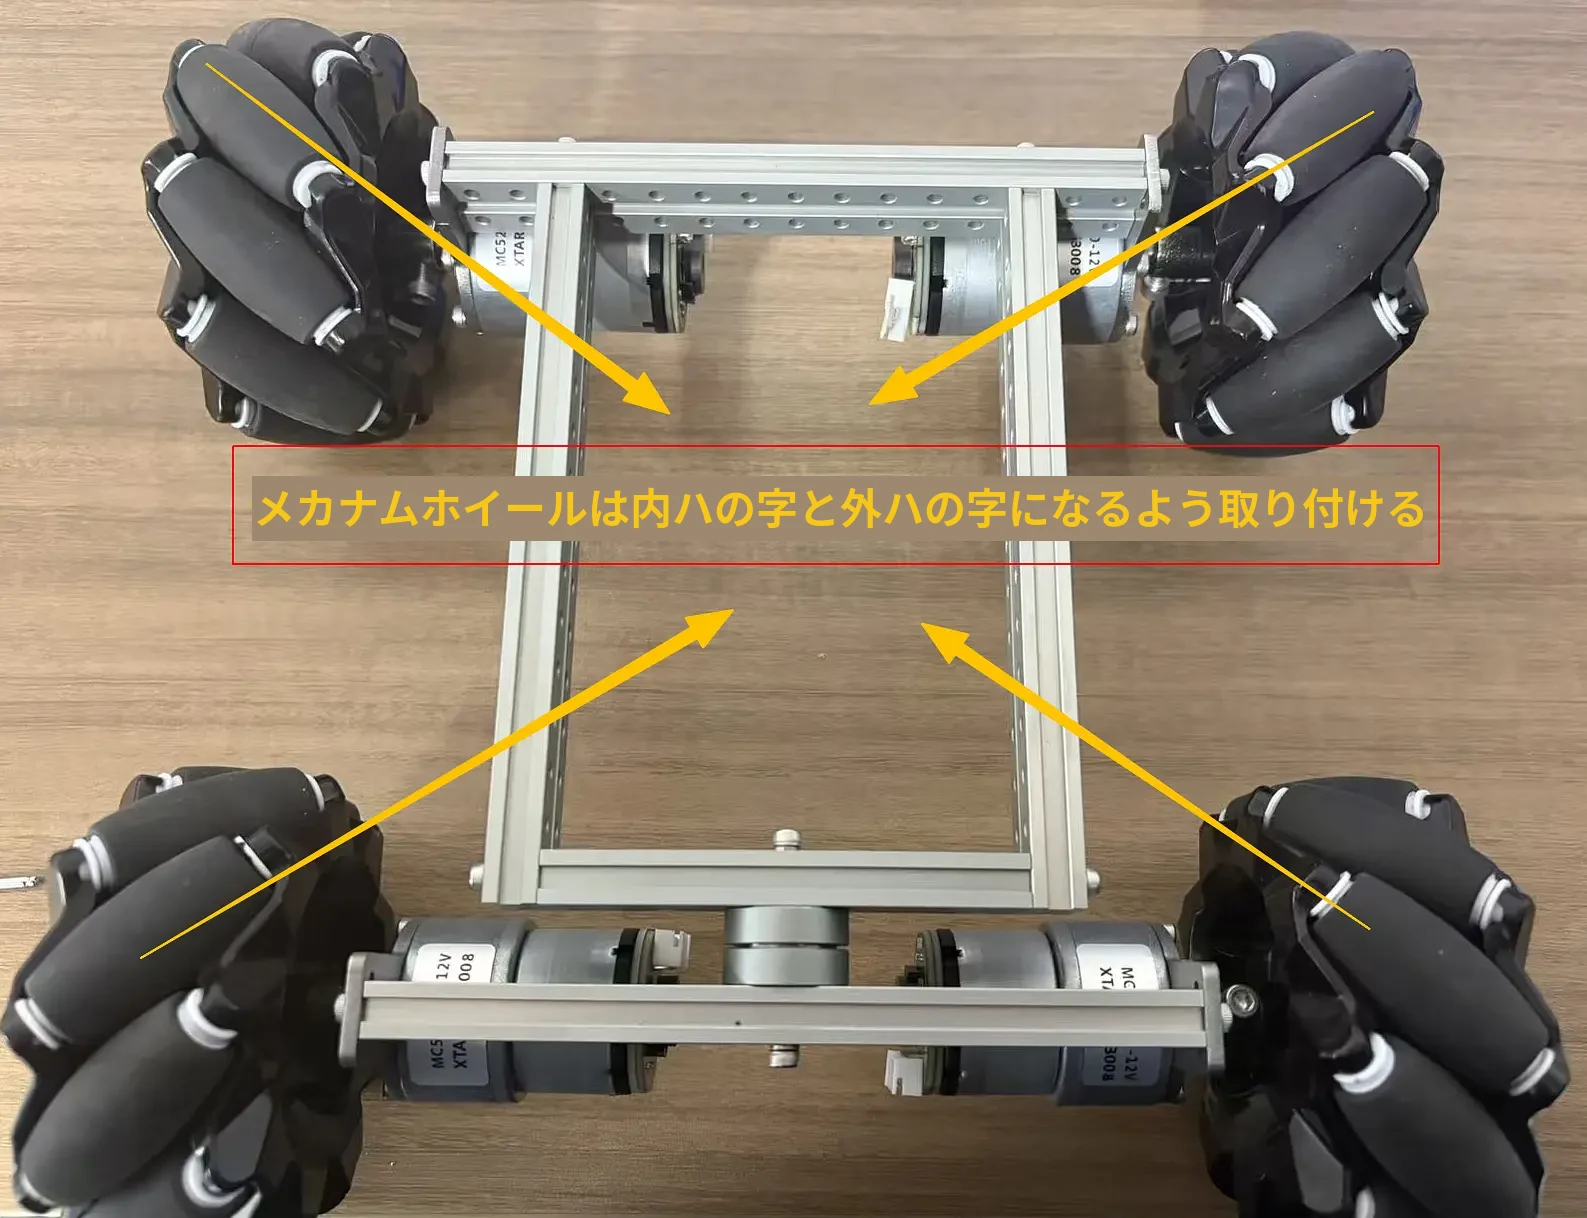
本章の実験 1 と実験 5 を参考に、DC モータブラケットを介して 4 個の駆動輪をサスペンション矩形フレームに接続し、四輪駆動差動シャーシの構造設計を完成させます。
各メカナムホイールのサブローラーの向きは、図と同じになるようにしてください。
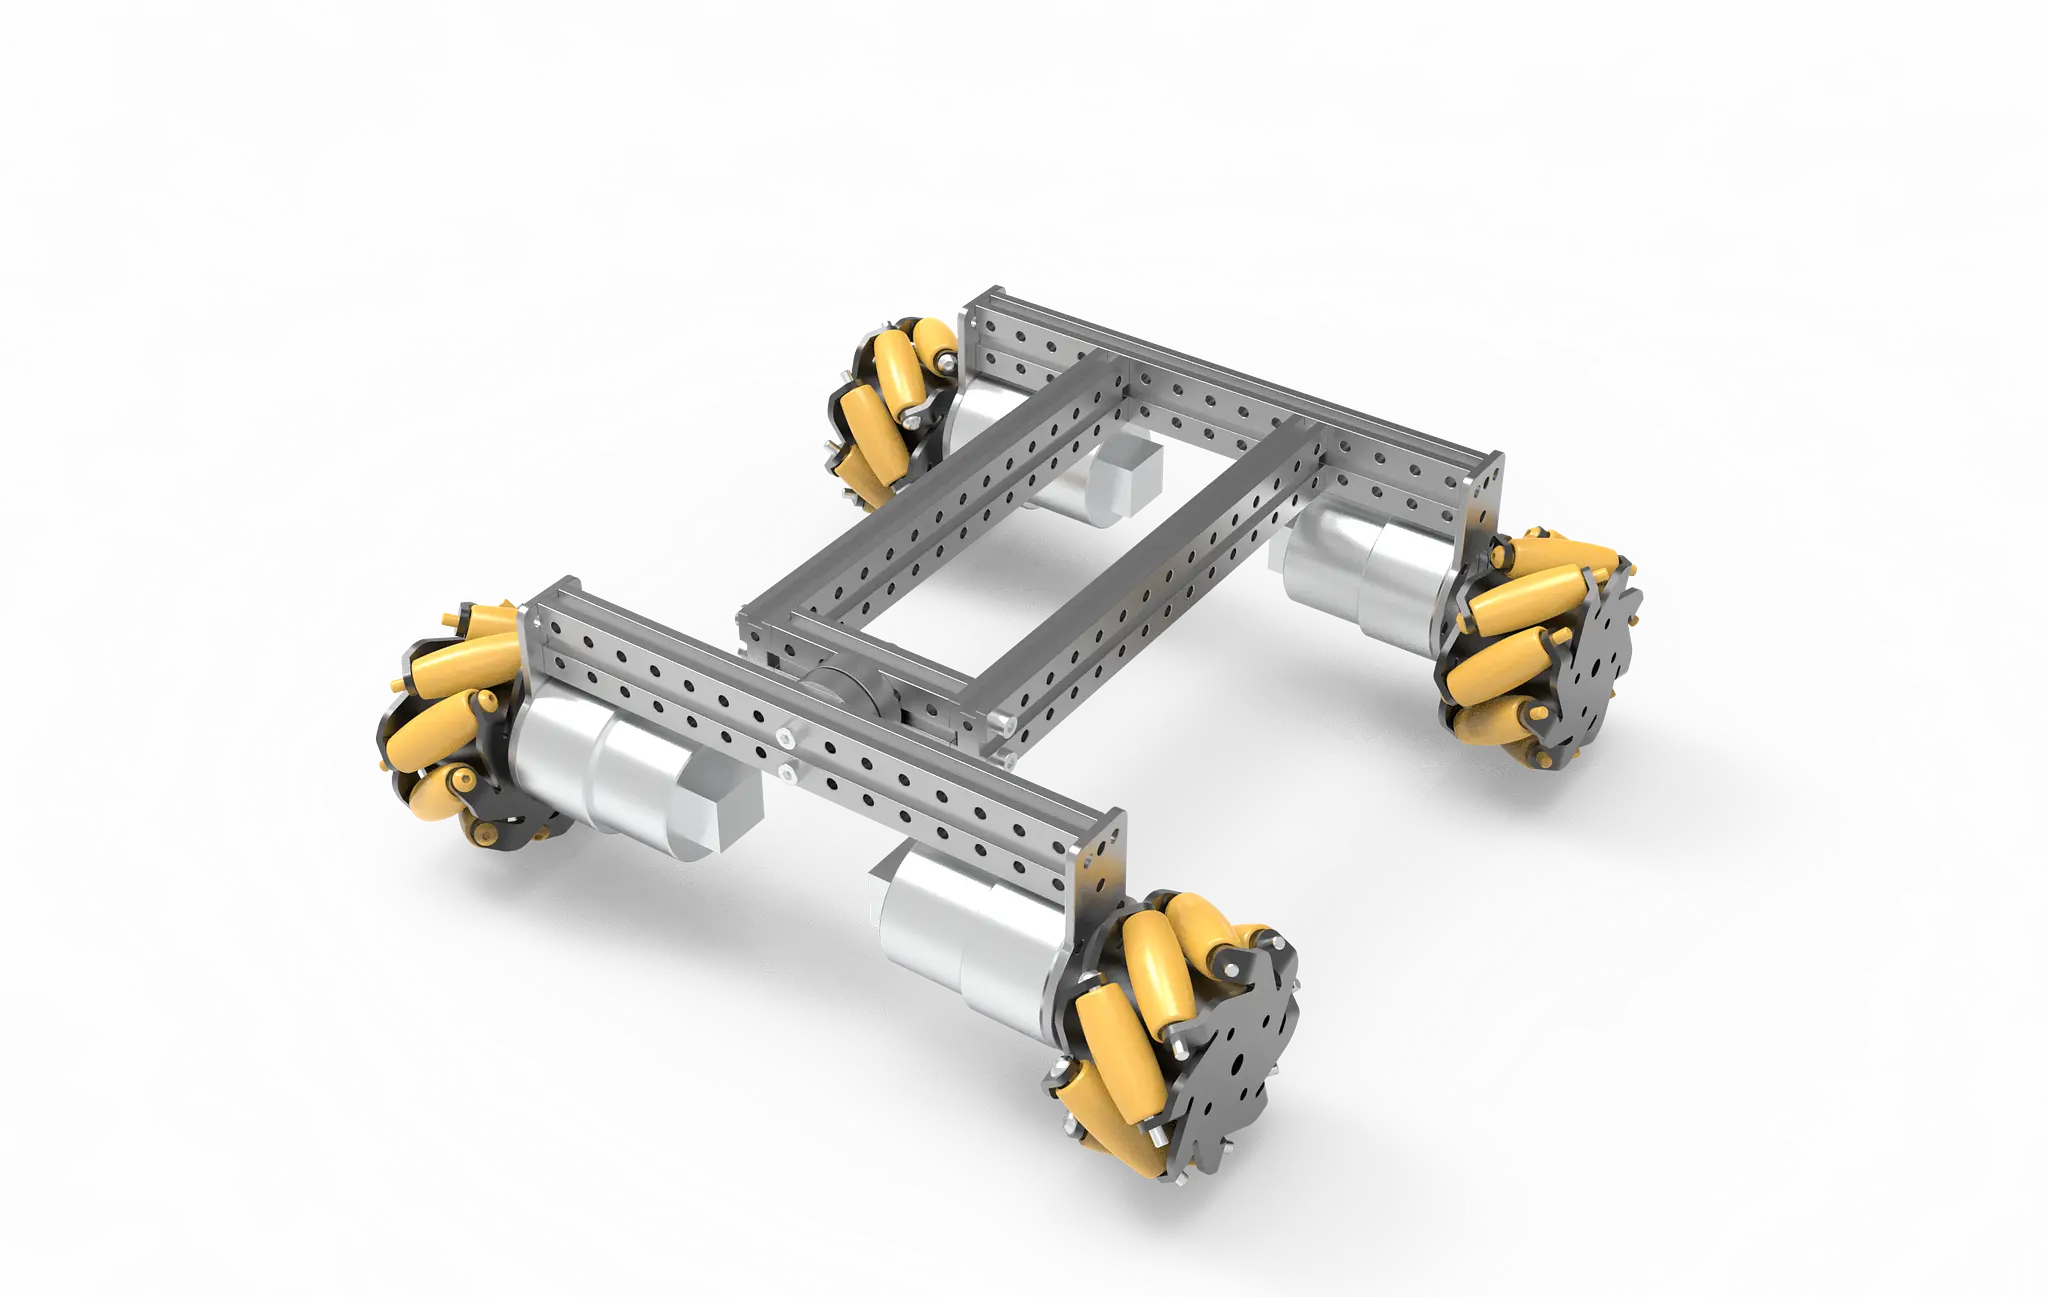
構造の組立
3D モデル図
まず STP ファイルをダウンロードします:四輪駆動メカナムホイールシャーシSTP.rar
次に、3D ビューアソフト(VariCAD Viewer)で STP ファイルを開きます。リンクをクリックしてソフトをダウンロードし、構造を確認してください。
構造データビューアソフトとリソースリンク【v3.0】
組立手順
- サスペンションモジュールを組み立てます。
| 列 1 | 列 2 |
|---|---|
| 列 1 | 列 2 |
|---|---|
- 単体モータモジュールを組み立てます。
| 列 1 | 列 2 |
|---|---|
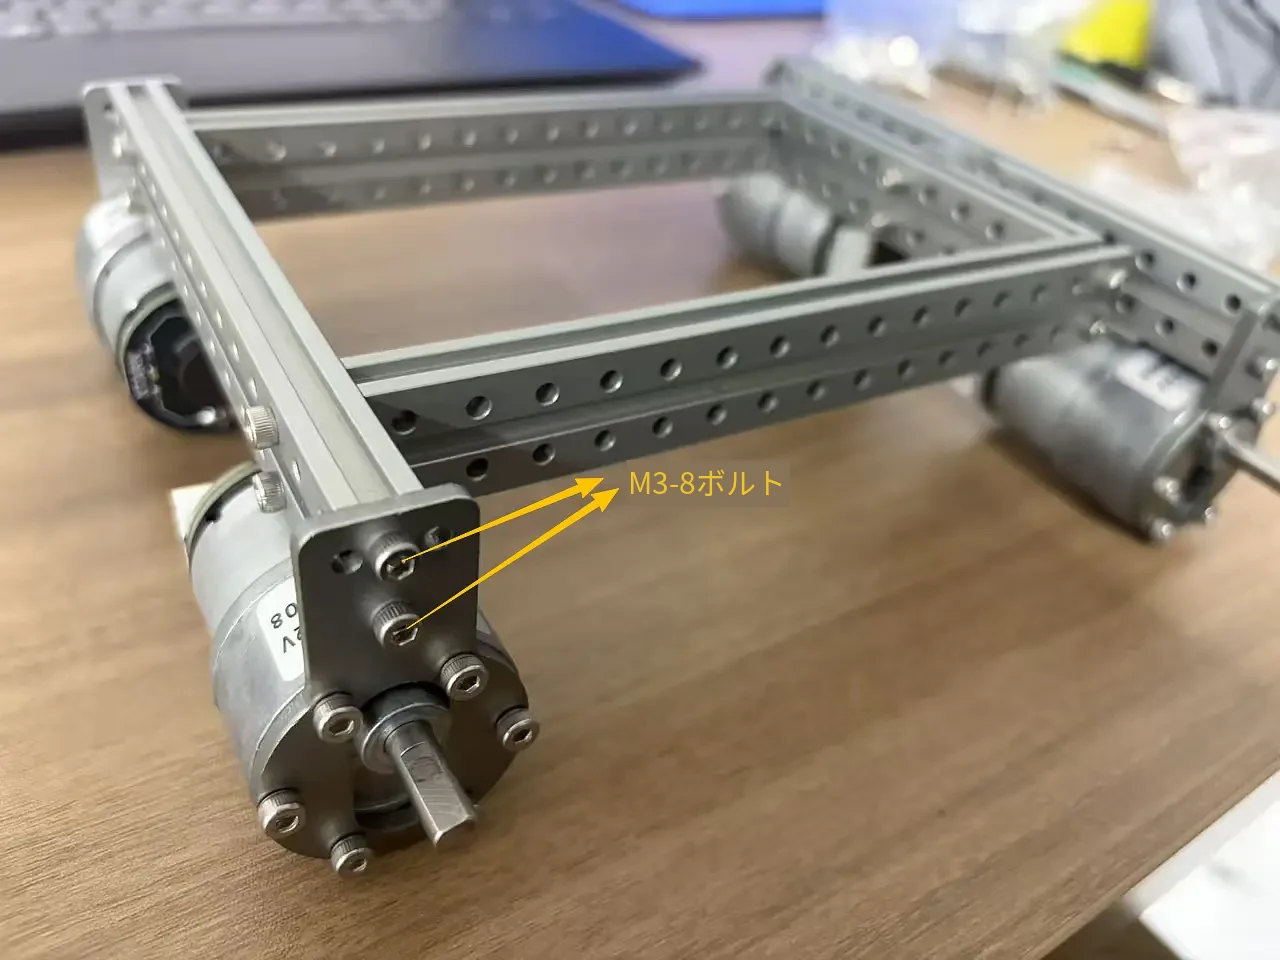
- 四輪駆動メカナムホイールシャーシを組み立てます。
| 列 1 | 列 2 |
|---|---|
| 列 1 | 列 2 |
|---|---|