 ドキュメント
全体紹介
エンボディド AI の操作実行の工程では、一般的に強化学習とエンドツーエンド方式が用いられます。強化学習は主に生体模倣型や人型の構成に、エンドツーエンド方式は主に車輪型移動複合ロボットやロボットアームの構成に用いられます。
ALO-LE4 は、データ収集に基づくエンドツーエンドのエンボディド方式の教育・研究に特化した実習プラットフォームです。データ収集操作の訓練教育、データ収集アルゴリズムの検証、模倣学習およびエンドツーエンド方式の研究に使用できます。
ALO-LE4 はエンボディド AI、模倣学習、データ収集に関する研究を支え、アルゴリズムの検証や手法の改良のための安定的かつ制御可能な実験環境を提供します。実験者は、知覚・意思決定から実行までの完全な実験ループを容易に構築できます。
教育面では、ALO-LE4 は学生がエンボディド AI の主要な概念と実現方法を直感的に理解するのに役立ちます。全工程を実際に手を動かして操作することで、学習者は実験を通じて「知覚―意思決定―制御」の体系的な理解を素早く身につけ、エンジニアリング実践力と研究能力を高めることができます。また、ロボット工学やマシンビジョンなどの授業の実習にも展開でき、従来のロボット制御方式とエンボディド方式を比較して理解することで、実習内容を充実させ、エンボディドシステムへの理解を深めることができます。
ALO-LE4 プラットフォームを活用することで、大学や研究機関は関連する教育・研究をより効率的に行い、エンボディド AI 手法の探求と実用化を推進できます。
2. 主要構成
| No. | 構成品名 | 数量 | 機能説明 |
|---|---|---|---|
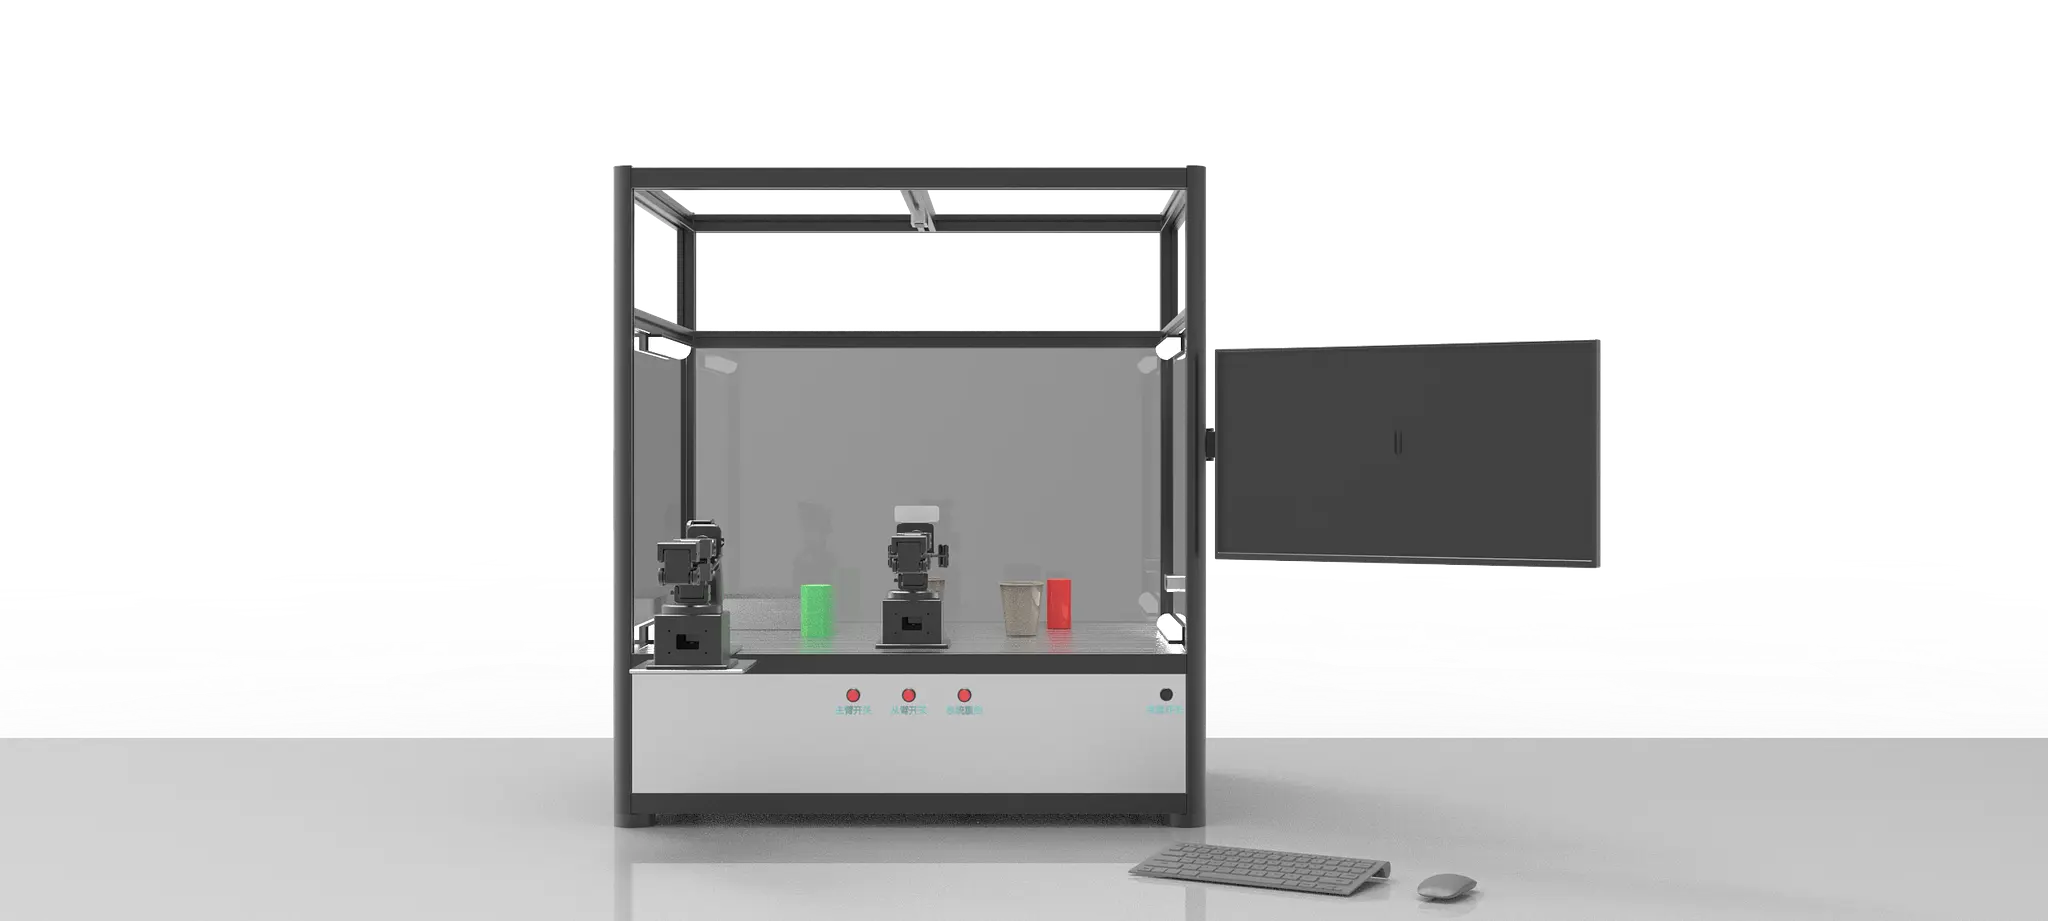
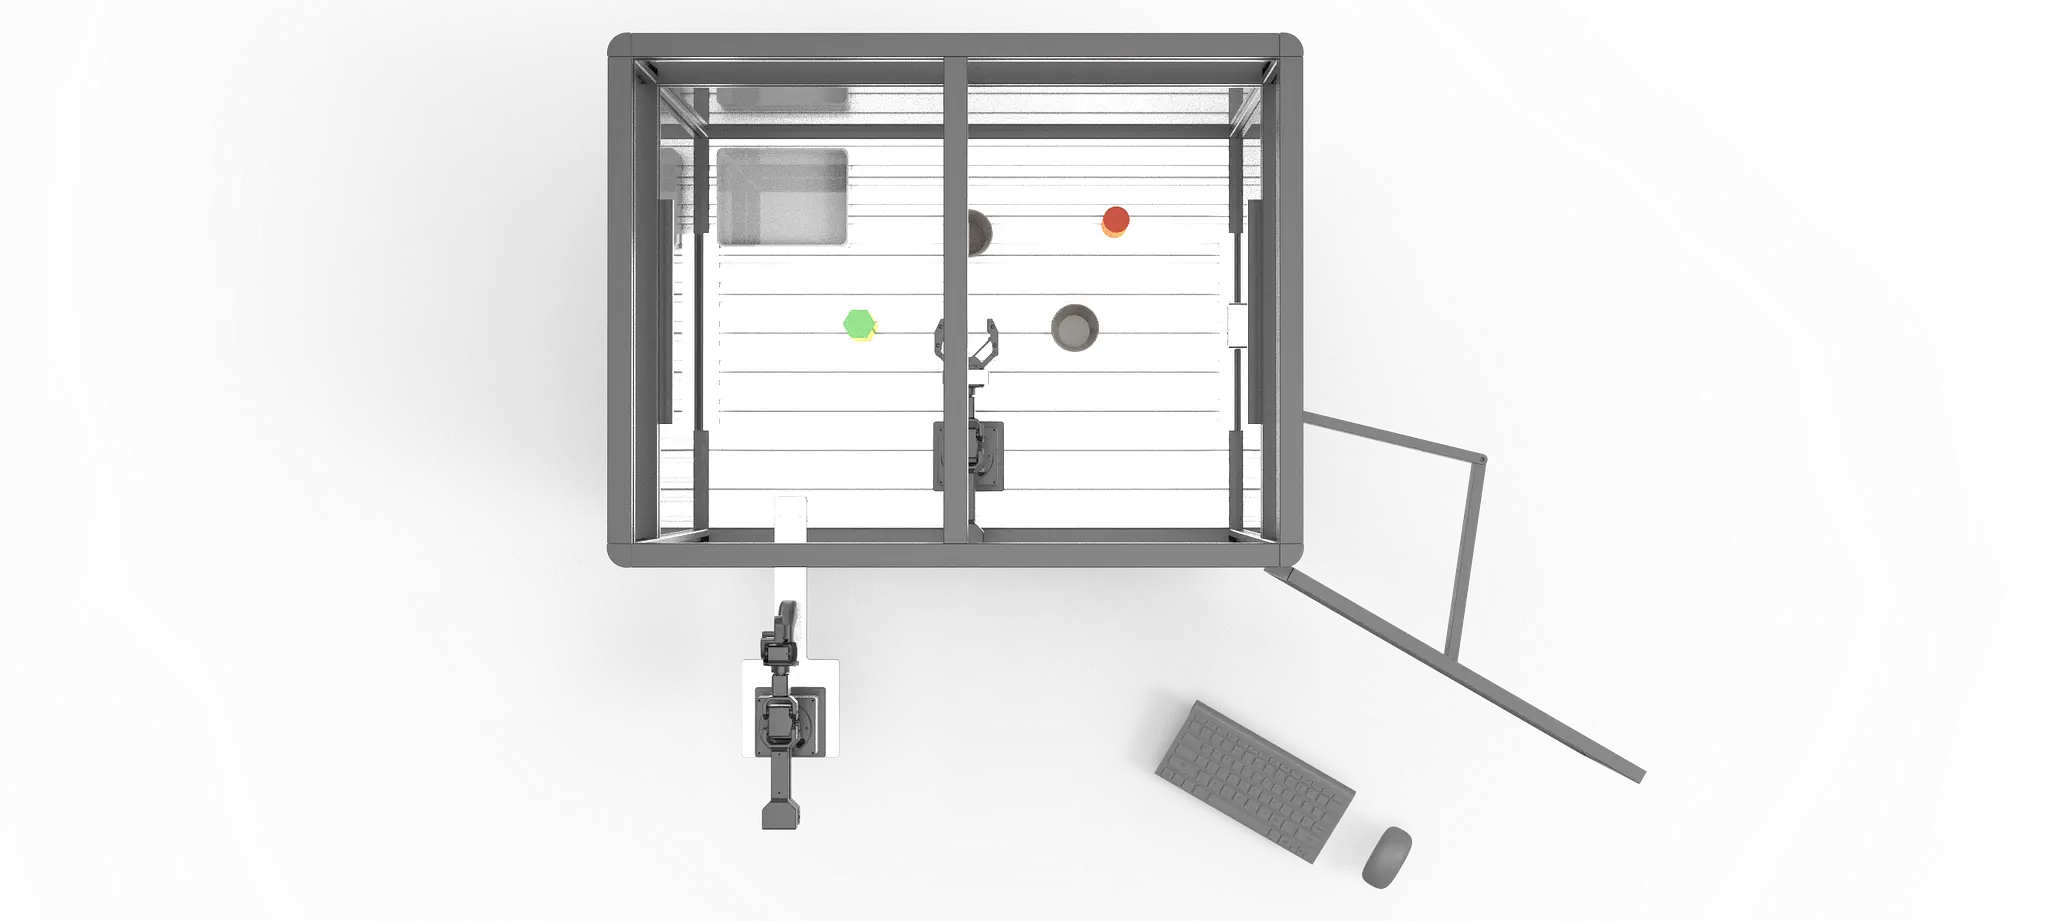
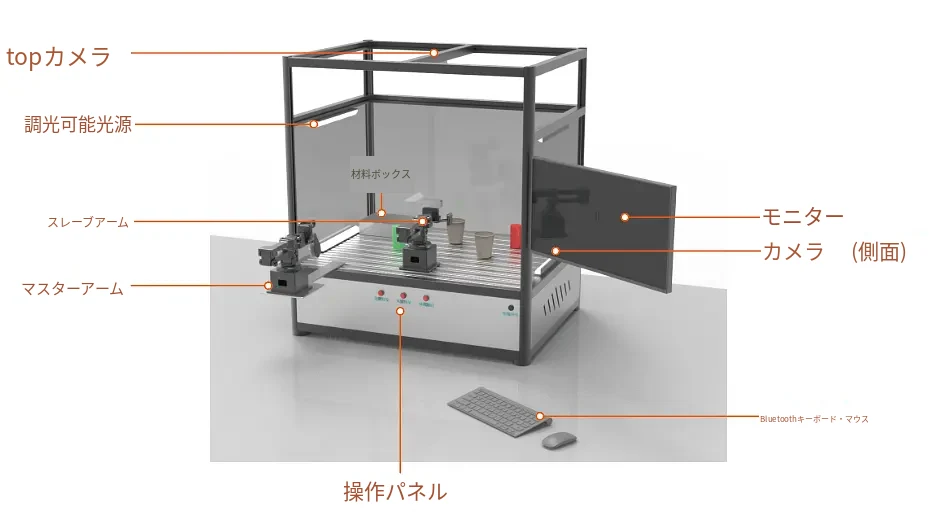
| 1 | リーダーアーム(主操作アーム) | 1 | 人が操作するロボットアームです。 |
| 2 | フォロワーアーム(従動アーム) | 1 | 操作アームに追従してタスクを実行するロボットアームです。 |
| 3 | カメラ | 2 | 全体カメラ:上部カメラ。補助視点:側面カメラ。 |
| 4 | 調光可能な光源 | 2 | 明るさを調整でき、さまざまな光源環境を再現できます。 |
| 5 | Bluetooth キーボード・マウス | 1 | システム操作用の機器です。 |
| 6 | ディスプレイ | 1 | 22 インチ。 |
| 7 | 制御モジュール | 1 | エッジコンピューティングボードをベースとしています。 |
| 8 | 訓練用物品 | 1 式 | みかん、バナナ、ぬいぐるみ、収納ボックスなどを含みます。 |
| 9 | 付属資料 | 1 式 | クイック操作チュートリアル、データ収集―学習―推論デプロイのチュートリアル、ゼロからの設定から推論までの全工程チュートリアル、学習用データセット、全環境構築済みのシステムイメージを提供します。 |
| 10 | 実習台 | 1 式 | 総金属製で、底部には自由に移動・固定できる装置を備えています。 |
3. 特長
1. 1 台で多用途。 本システムはデータ収集プラットフォームとして使用できるだけでなく、インテリジェントな学習と検証にも対応し、ロボット工学、マシンビジョン、ディープラーニングの授業にも展開できます。システムは ACT フレームワーク(他のアルゴリズムに変更することも可能)で実装されており、さまざまな環境光源を再現してデータ収集の要件を満たします。安定した卓上環境により、アルゴリズムの検証、最適化、効果評価をより適切に行えます。
2. ワンストップ導入。 製品の導入は簡単で、開梱後すぐに実験を始められます。実験者が追加でシーンや光源環境を構築する必要はありません。教育現場での柔軟な導入要件を十分に考慮し、個別の機器をすべて 1 台の総金属製実習台に集約しています。調光可能な光源を備え、さまざまな光環境での模擬訓練が可能です。ディスプレイとキーボード・マウスを備え、実験操作が容易です。機器外部にはデータ収集に便利な各種電気スイッチを設けており、テストとデバッグの効率を大幅に高め、バグ発生時にシステムを簡単にリセットできます。底部には耐荷重キャスターを内蔵しており、素早く移動・固定できます。実習台全体の設置に必要なスペースは 1.2m*1m の卓上だけです。
3. 段階的な導入教育を完備。 本プラットフォームはソフトウェア環境の構築、ハードウェアの設置から学習の流れまで、一連の教育工程を網羅しており、受講者が段階的にシステムの使い方を習得できるよう支援します。研究と教育のさまざまなニーズに対応します。