ドキュメント
推論の実行
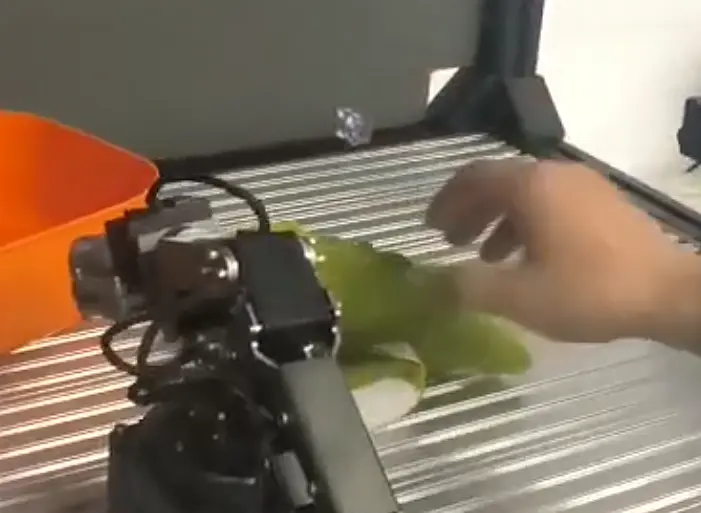
機器にはすでに推論ファイルが保存されており、デフォルトではオレンジ(みかん)を把持します。そのまま実行して動作を確認できます。
1.1 ハードウェア環境の準備
この実験では、ワニのぬいぐるみを把持してオレンジ色の収納ボックスに入れます。図のような物品を事前に準備してください。配置は下図をご参照ください。
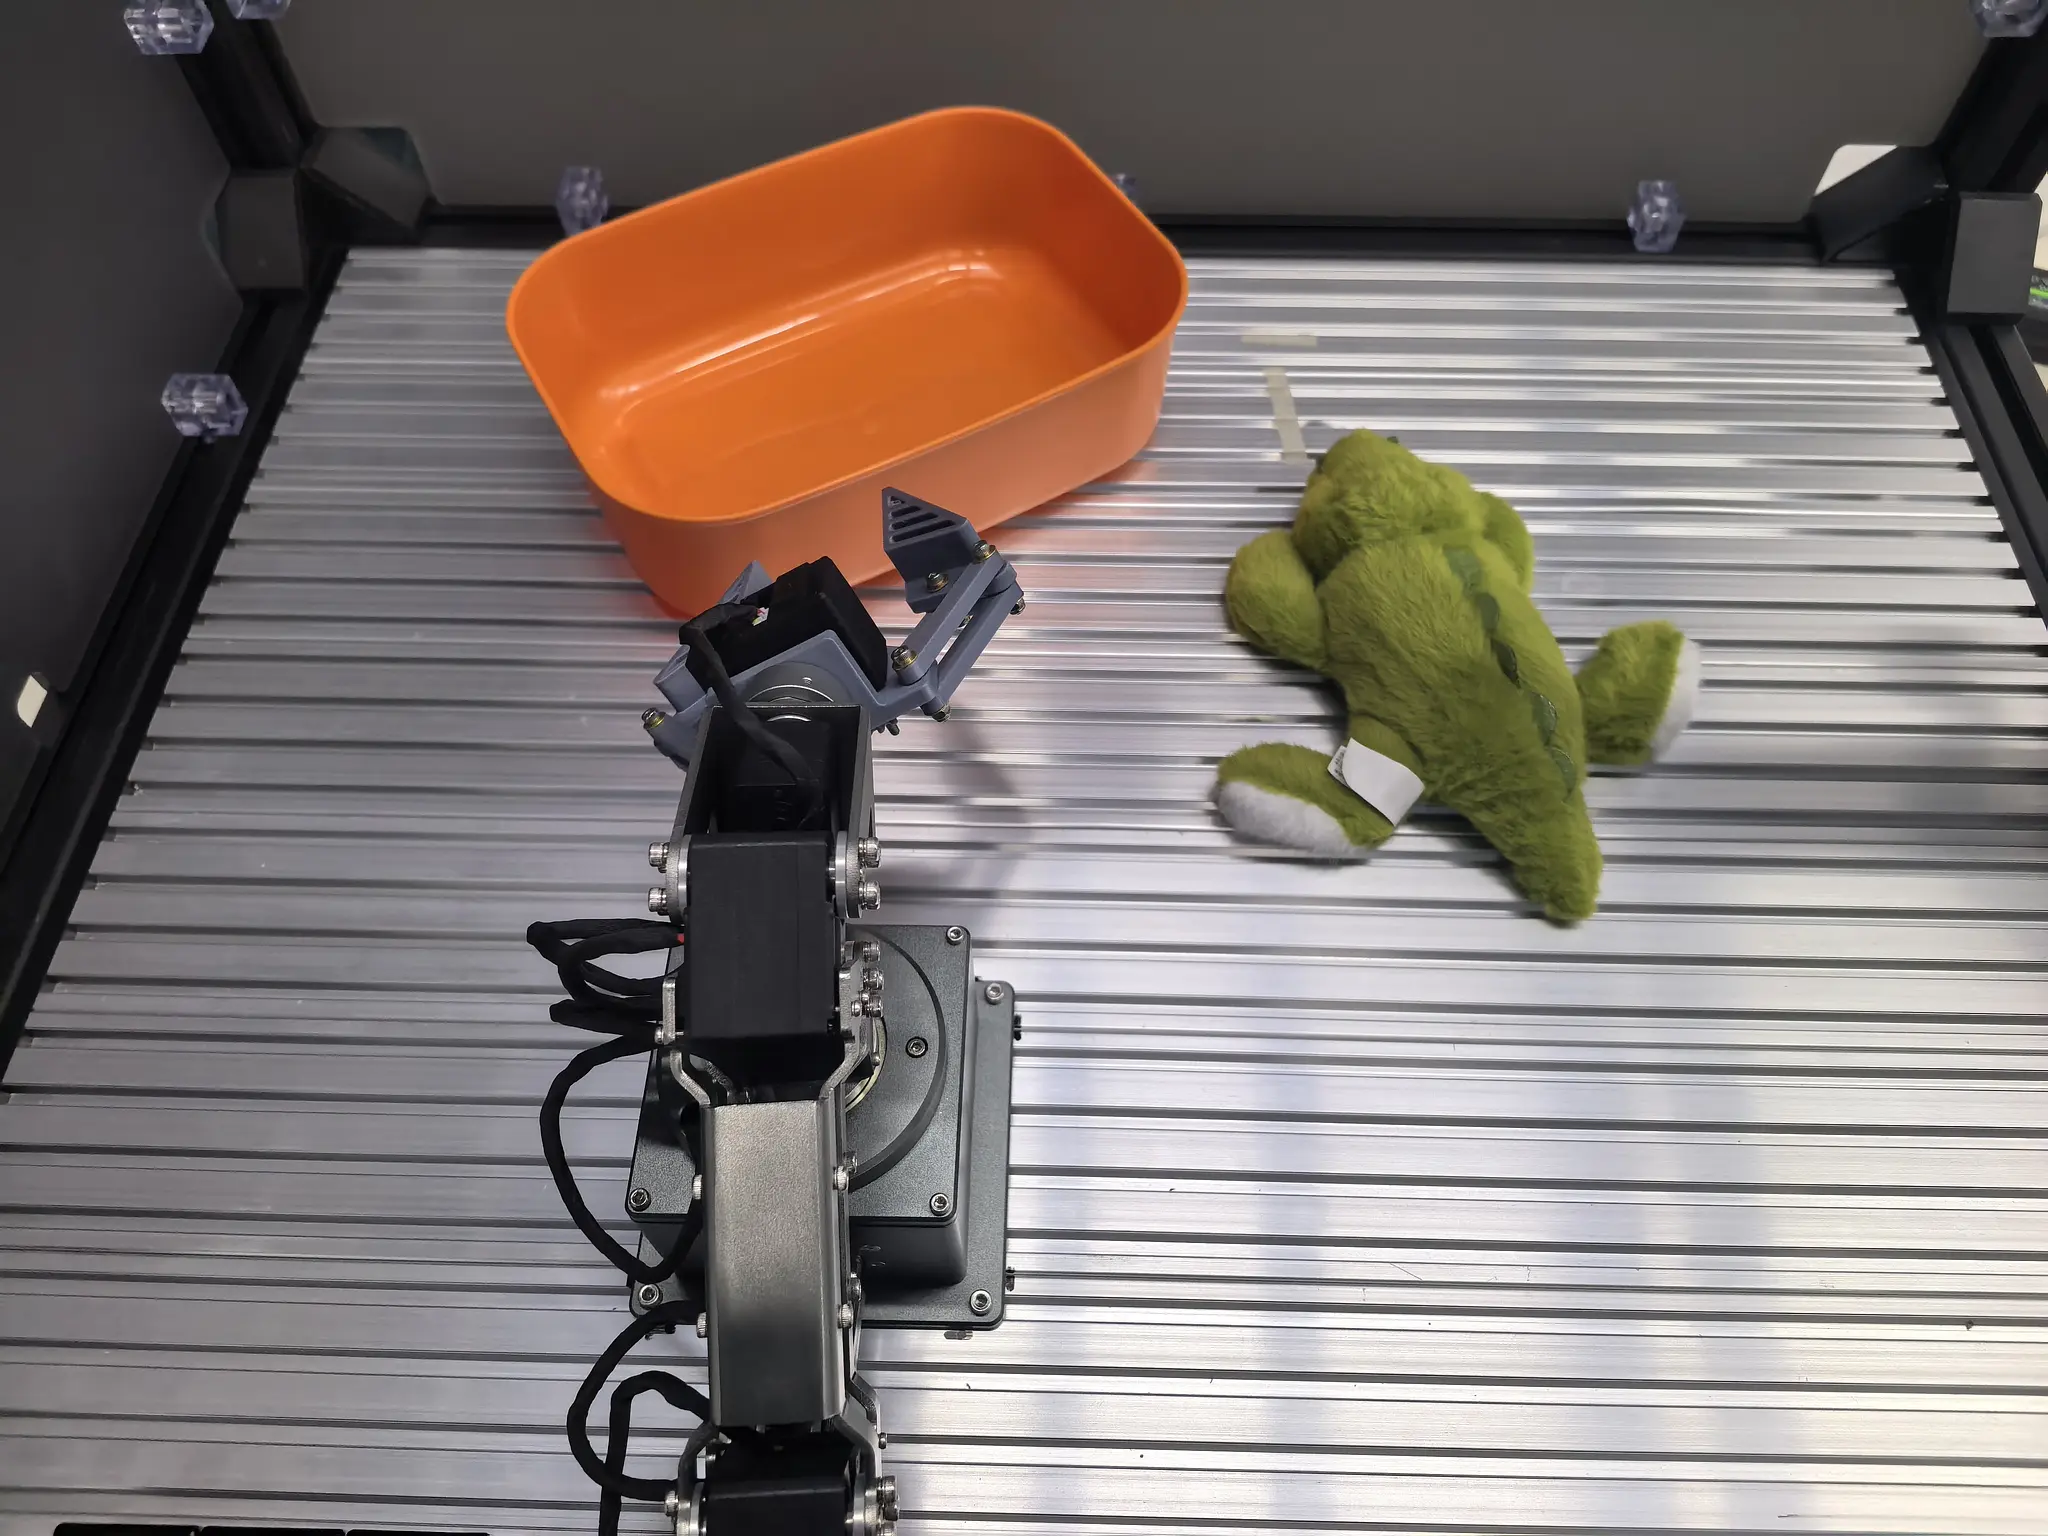
準備ができたら、以下の手順でプログラムを起動して動作を確認します。
1.2 プログラムの起動
1.Ctrl+Tでターミナルを開きます。
2. 実行環境:ターミナルで以下のコマンドを実行します。
conda activate lerobot
3. プログラムファイルのあるディレクトリに移動します。ターミナルで以下のコマンドを入力します。
cd lerobot-develop/lerobot-main
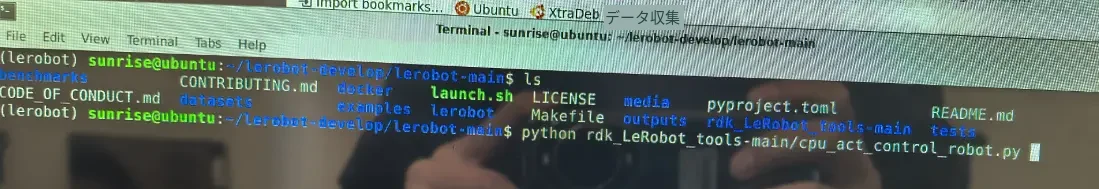
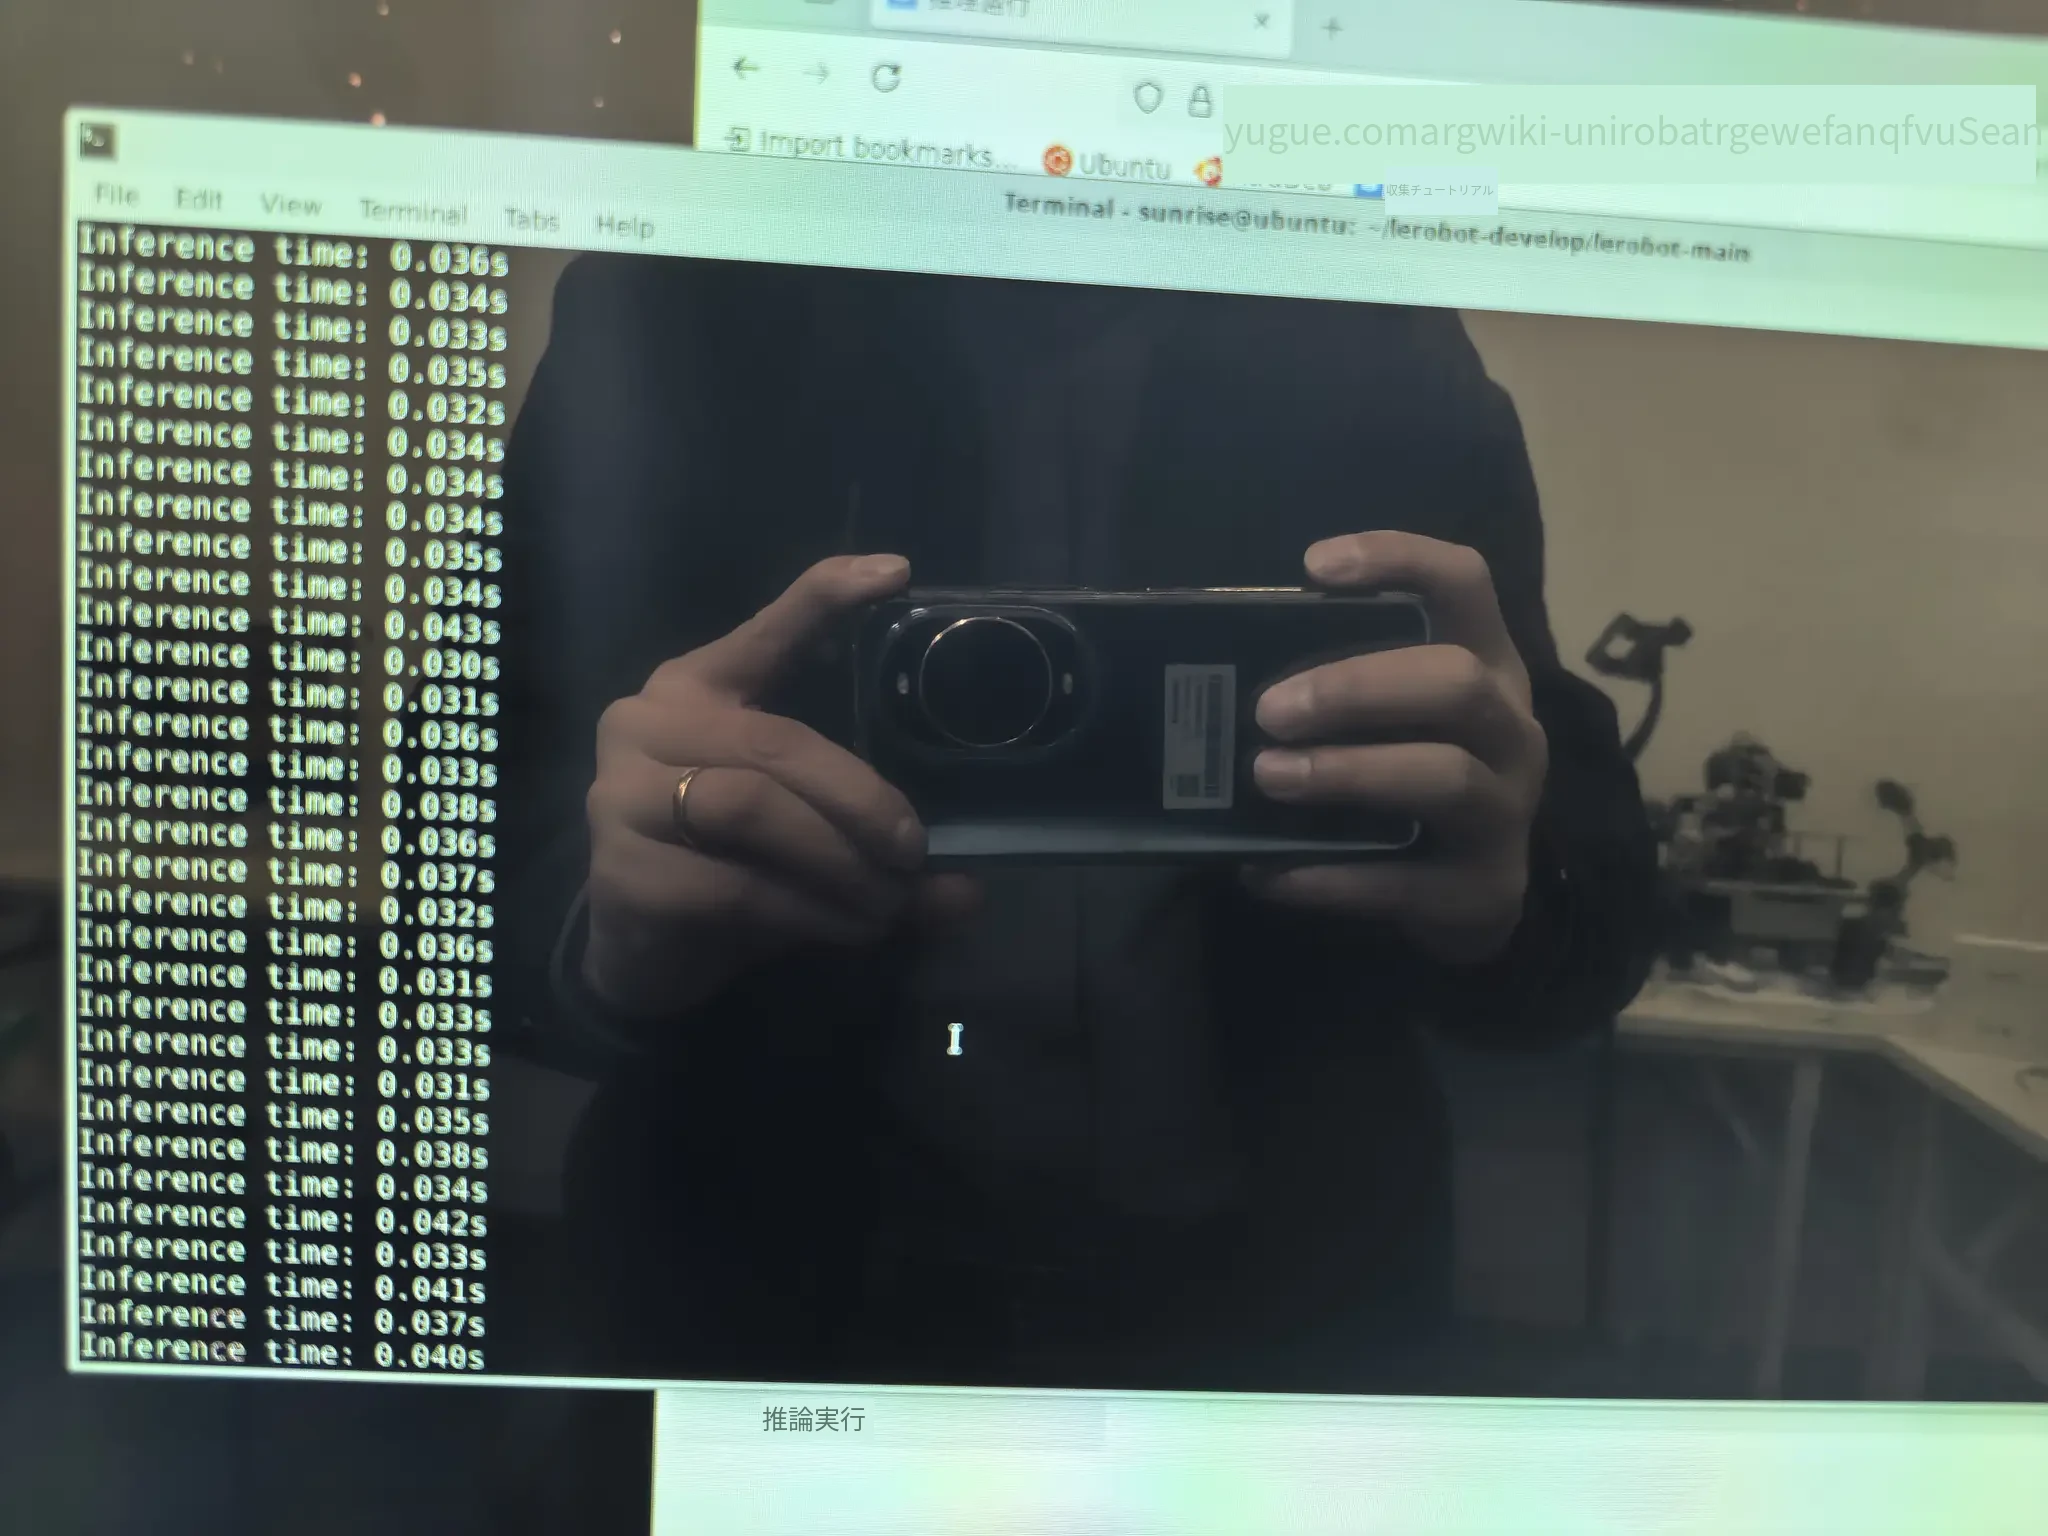
4. ターミナルで以下のコマンドを入力し、プログラムを実行して推論を行います。
python rdk_LeRobot_tools-main/cpu_act_control_robot.py
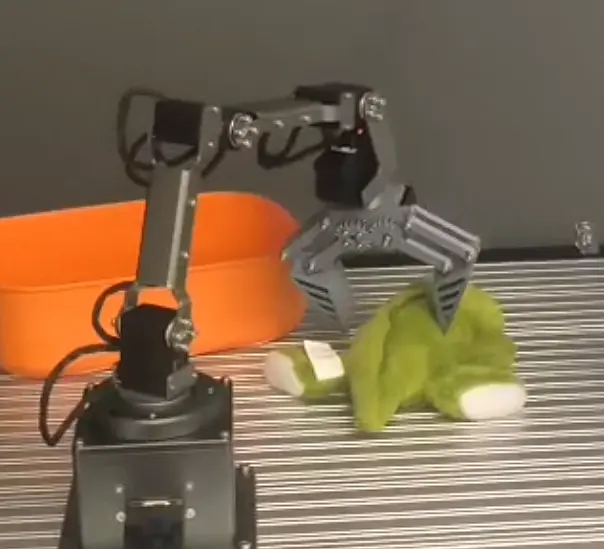
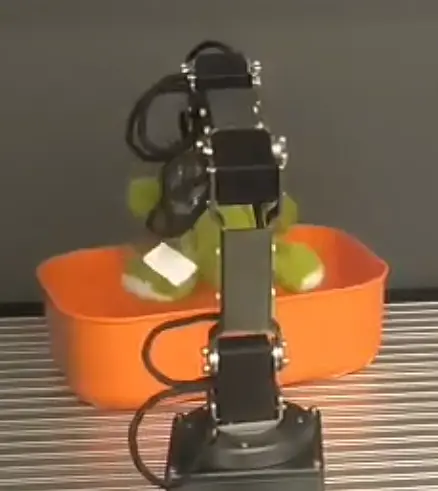
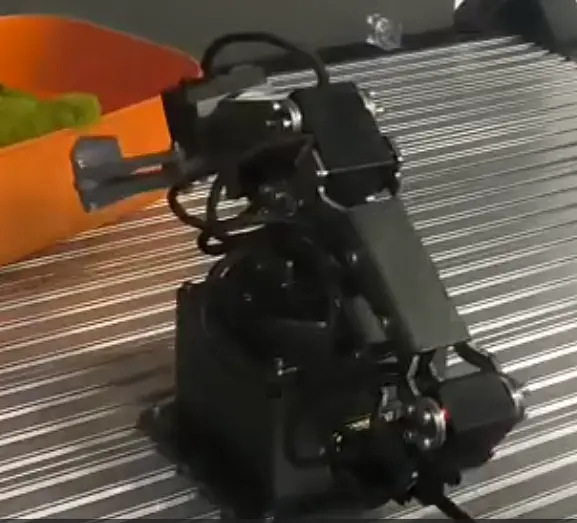
2. 推論ファイルの変更
自分で学習させた推論ファイルを使用する場合は、以下の手順を参考に設定してください。
1. USB メモリを使って、学習済みモデルを機器にコピーします。
sudo cp -r /media/U盘存档文件地址/so100_test3.1 ~/lerobot-develop/lerobot-main/outputs
USB メモリ内のファイルパスの確認:USB メモリ内のコピー対象フォルダに移動した後、ターミナルを開いてパスを確認します。
2. 実行環境:ターミナルで以下のコマンドを実行します。
conda activate lerobot
3. プログラムフォルダに移動し、ファイル内のモデルファイルのパスを変更します。ターミナルで以下のコマンドを入力します。
cd lerobot-develop/lerobot-main/rdk_LeRobot_tools-main
nano cpu_act_control_robot.py
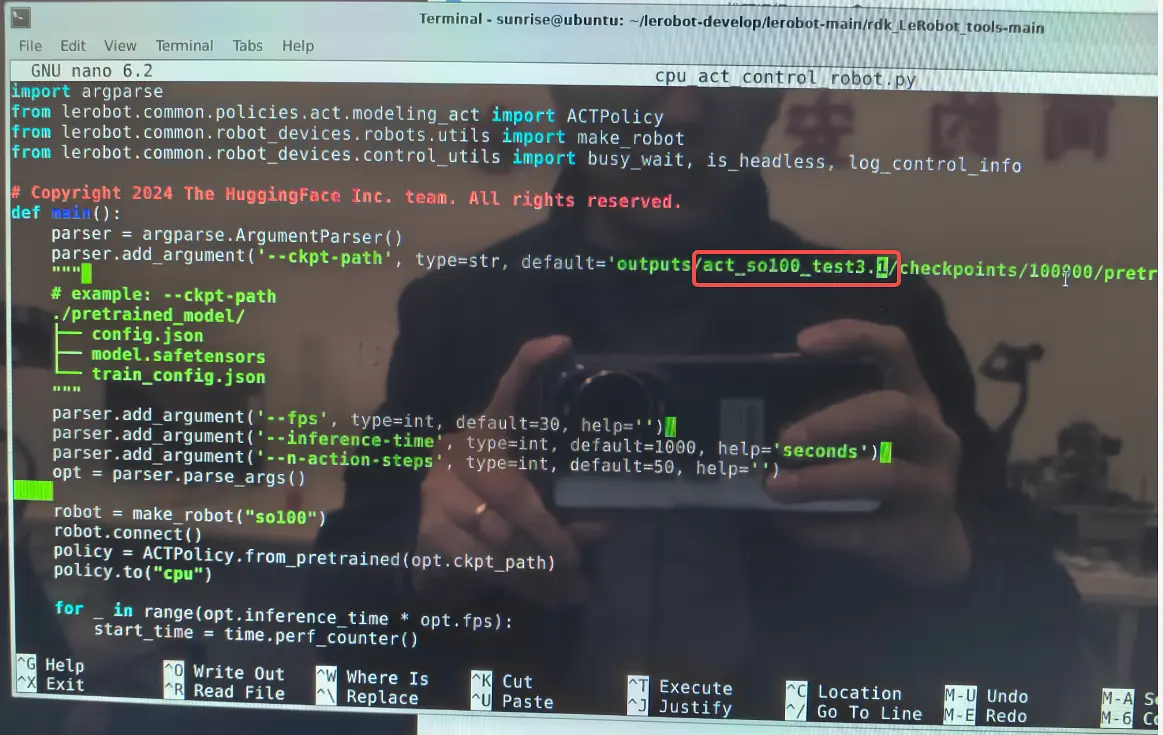
上の赤枠内のファイル名を、取り込んだ推論パッケージのファイル名に変更し、Ctrl+S で保存してから Ctrl+X で編集画面を終了します。
4. プログラムの変更が完了したら、ターミナルで以下のコマンドを入力し、プログラムを実行して推論を行います。
python rdk_LeRobot_tools-main/cpu_act_control_robot.py