ドキュメント
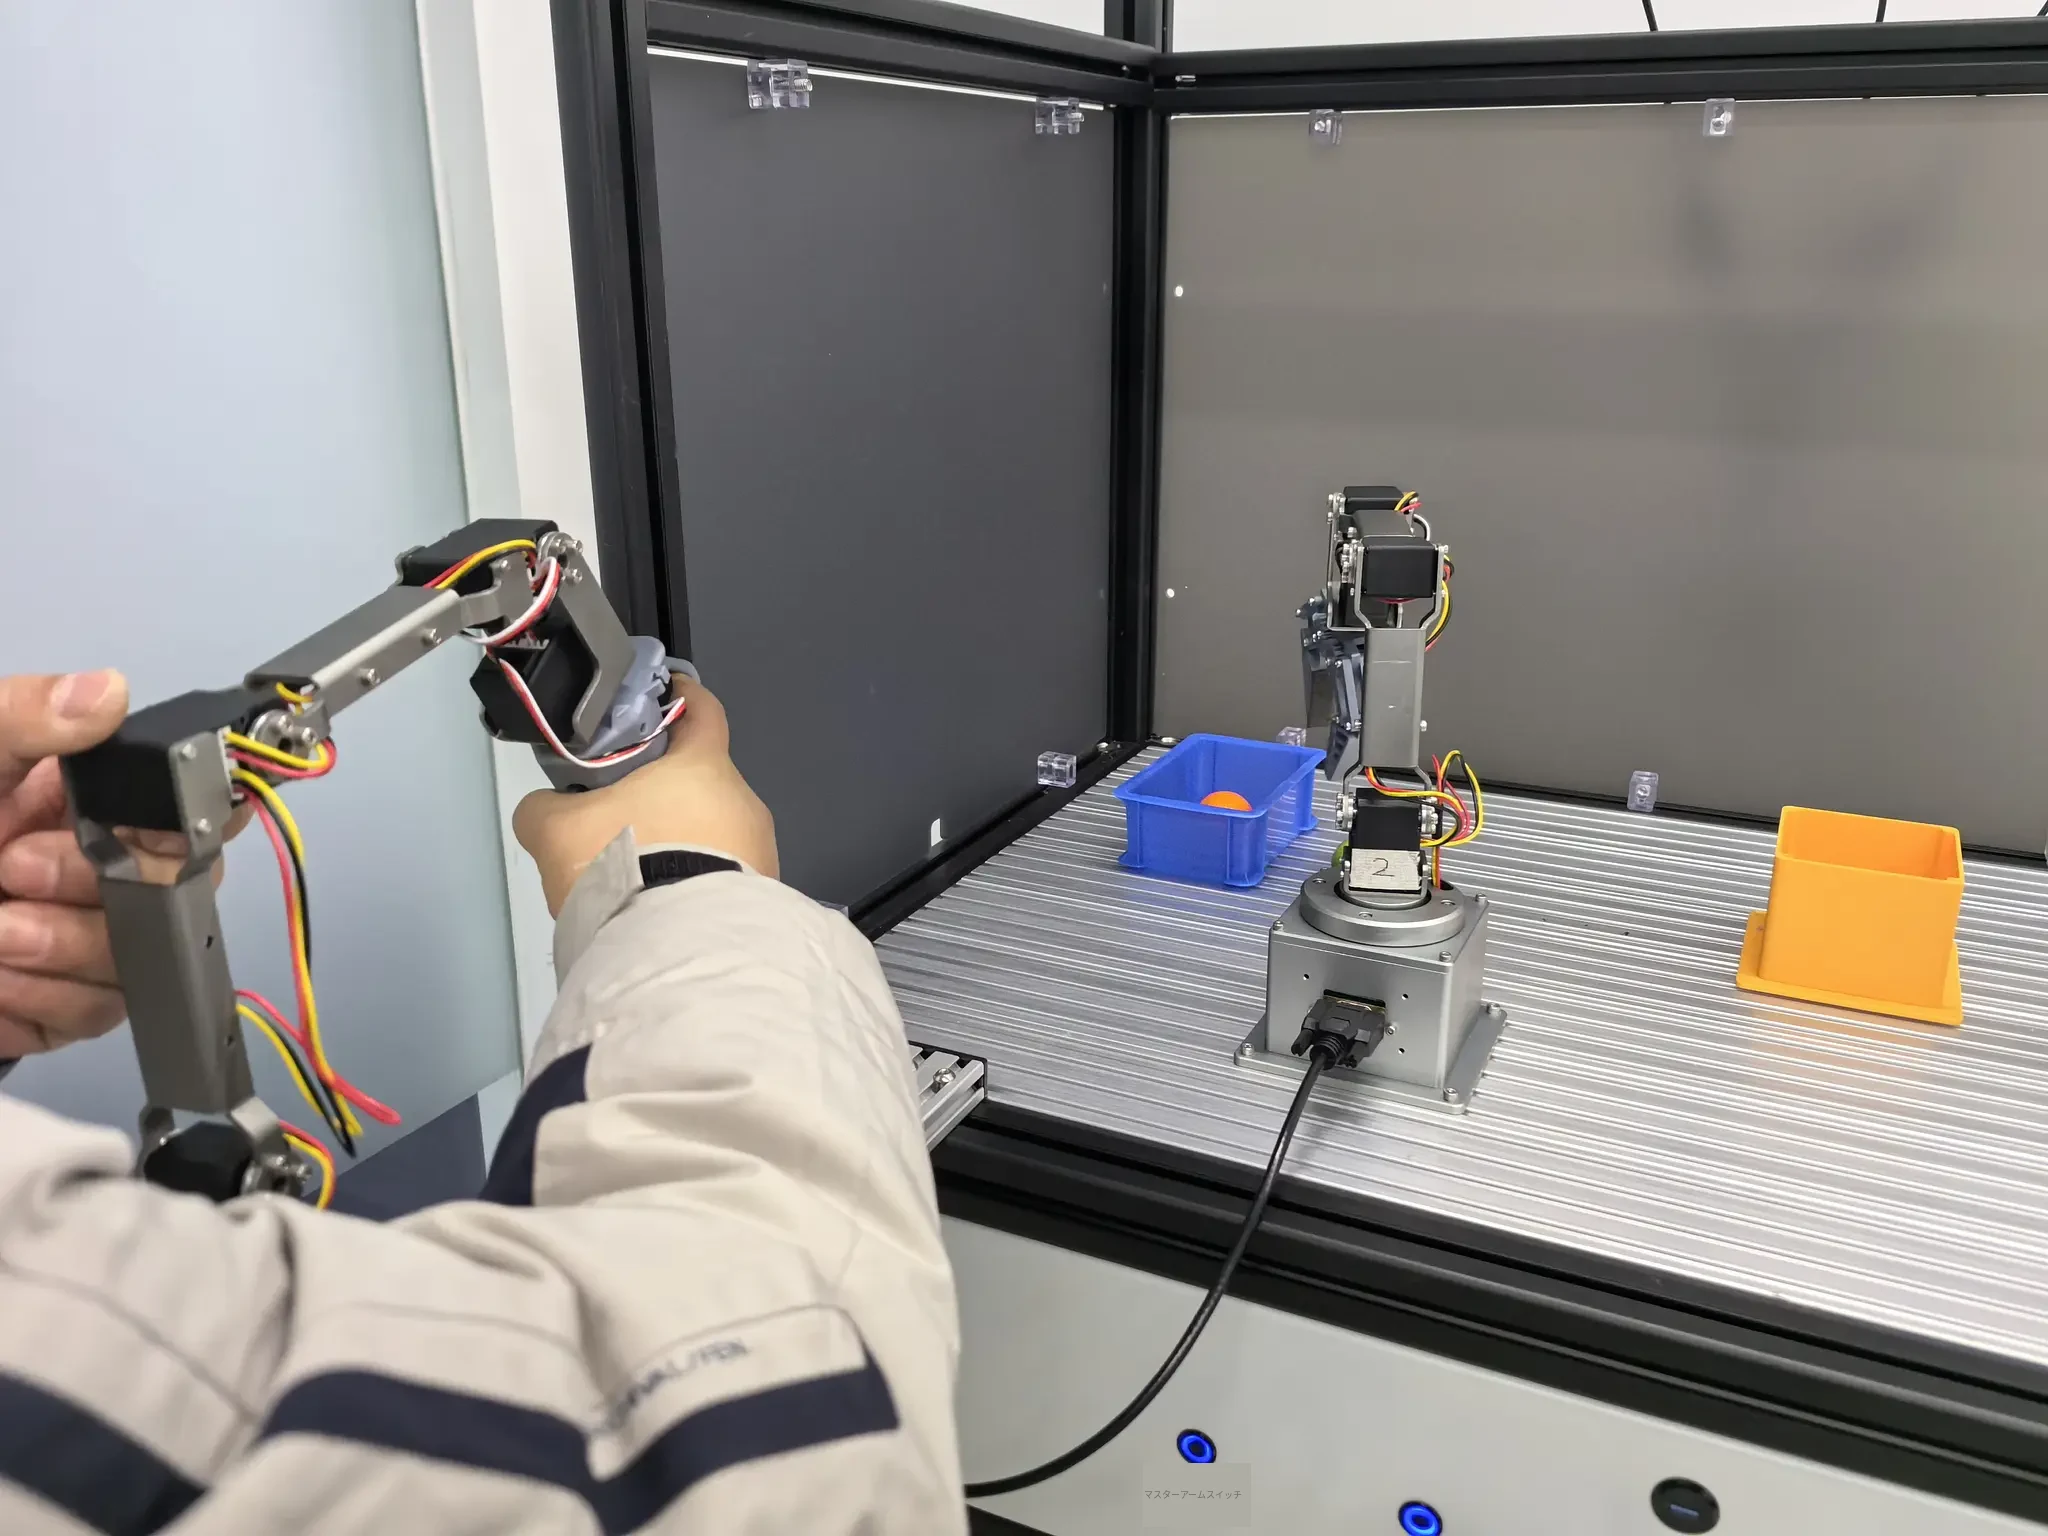
遠隔操作の実行
実行環境:ターミナルで以下のコマンドを実行します
conda activate lerobot
プログラムフォルダに移動します。ターミナルで以下のコマンドを入力します
cd lerobot-develop/lerobot-main
以下のスクリプトを実行して遠隔操作を行い、リーダーアームとフォロワーアームの各関節のキャリブレーションのマッピングが正しいか確認します。
python lerobot/scripts/control_robot.py \
--robot.type=so100 \
--robot.cameras='{}' \
  --control.type=teleoperate
ターミナルのシリアルデータが高速に更新され始めたら、リーダーアームを操作してフォロワーアームを動かせる状態になっています。