 ドキュメント
Function-call によるロボットアームの運動制御の実装
実験の目的:
- ロボットアームの運動学アルゴリズムを理解します。2. 運動学アルゴリズムと組み合わせたプログラミングにより補間制御を実現します。3. LLM から Function-call インターフェースを呼び出し、ロボットアームの回転を制御します。
基本的な運動原理:
-
3 軸ロボットアームの先端に揺動モジュールを 1 つ追加することで、エンドエフェクタであるグリッパーの向きを制御できます。
-
取り付け方向は、回転軸を鉛直下向き、X 軸方向、Y 軸方向など、さまざまに設定できます。ただし、第 4 軸は一般に 3 軸アームの先端を平行に保てない問題を補うために使われるため、直列 4 軸アームの第 4 関節は通常、第 2・第 3 関節と同じ回転方向になります。
-
運動学アルゴリズムは必要に応じてダウンロードしてください:串联四自由度机械臂运动学计算.pdf(直列 4 自由度ロボットアームの運動学計算)
機能要件
LLM によるインテリジェントな対話で、ロボットアームの前進・後退・左移動・右移動・上昇・下降・リセットを制御します。
ハードウェアの準備
| No. | 名称 | 数量 | 備考 |
|---|---|---|---|
| 1 | RDK X5 | 1 | 組み込みメインボード(32GB メモリーカード付き)。上位機システムを実行します |
| 2 | カードリーダー | 1 | イメージシステムの書き込みに使用します |
| 3 | 電源ケーブル | 1 | 給電用 |
| 4 | LAN ケーブル | 1 | ネットワーク接続用 |
| 5 | ディスプレイ(各自で用意) | 1 | 操作用 |
| 6 | キーボード・マウス(各自で用意) | 1 | メインボードの操作用 |
| 7 | 4 軸ロボットアーム | 1 | 4 軸ロボットアーム+リンク式グリッパー。ワークの把持に使用します |
| 6 | Arduino Mega2560 メインボード | 1 | ロボットアームの駆動用 |
| 7 | 拡張ボード | 1 | Arduino メインボードに積み重ね、周辺回路を接続します |
| 8 | 3S バッテリーボックス | 1 | Arduino メインボードおよび RDK への給電用 |
| 9 | XT30 電源ケーブル | 1 | バッテリーボックスと拡張ボードを接続します |
| 10 | メス-メス ジャンパーワイヤー | 3 | RDK と Arduino のシリアル通信接続用 |
| 11 | Type-C 電源ケーブル | 1 | バッテリーボックスの USB ポートと RDK の Type-C 電源端子を接続します |
構造設計:
3D モデル図:4自由度机械臂STP.rar(4 自由度ロボットアーム STP)
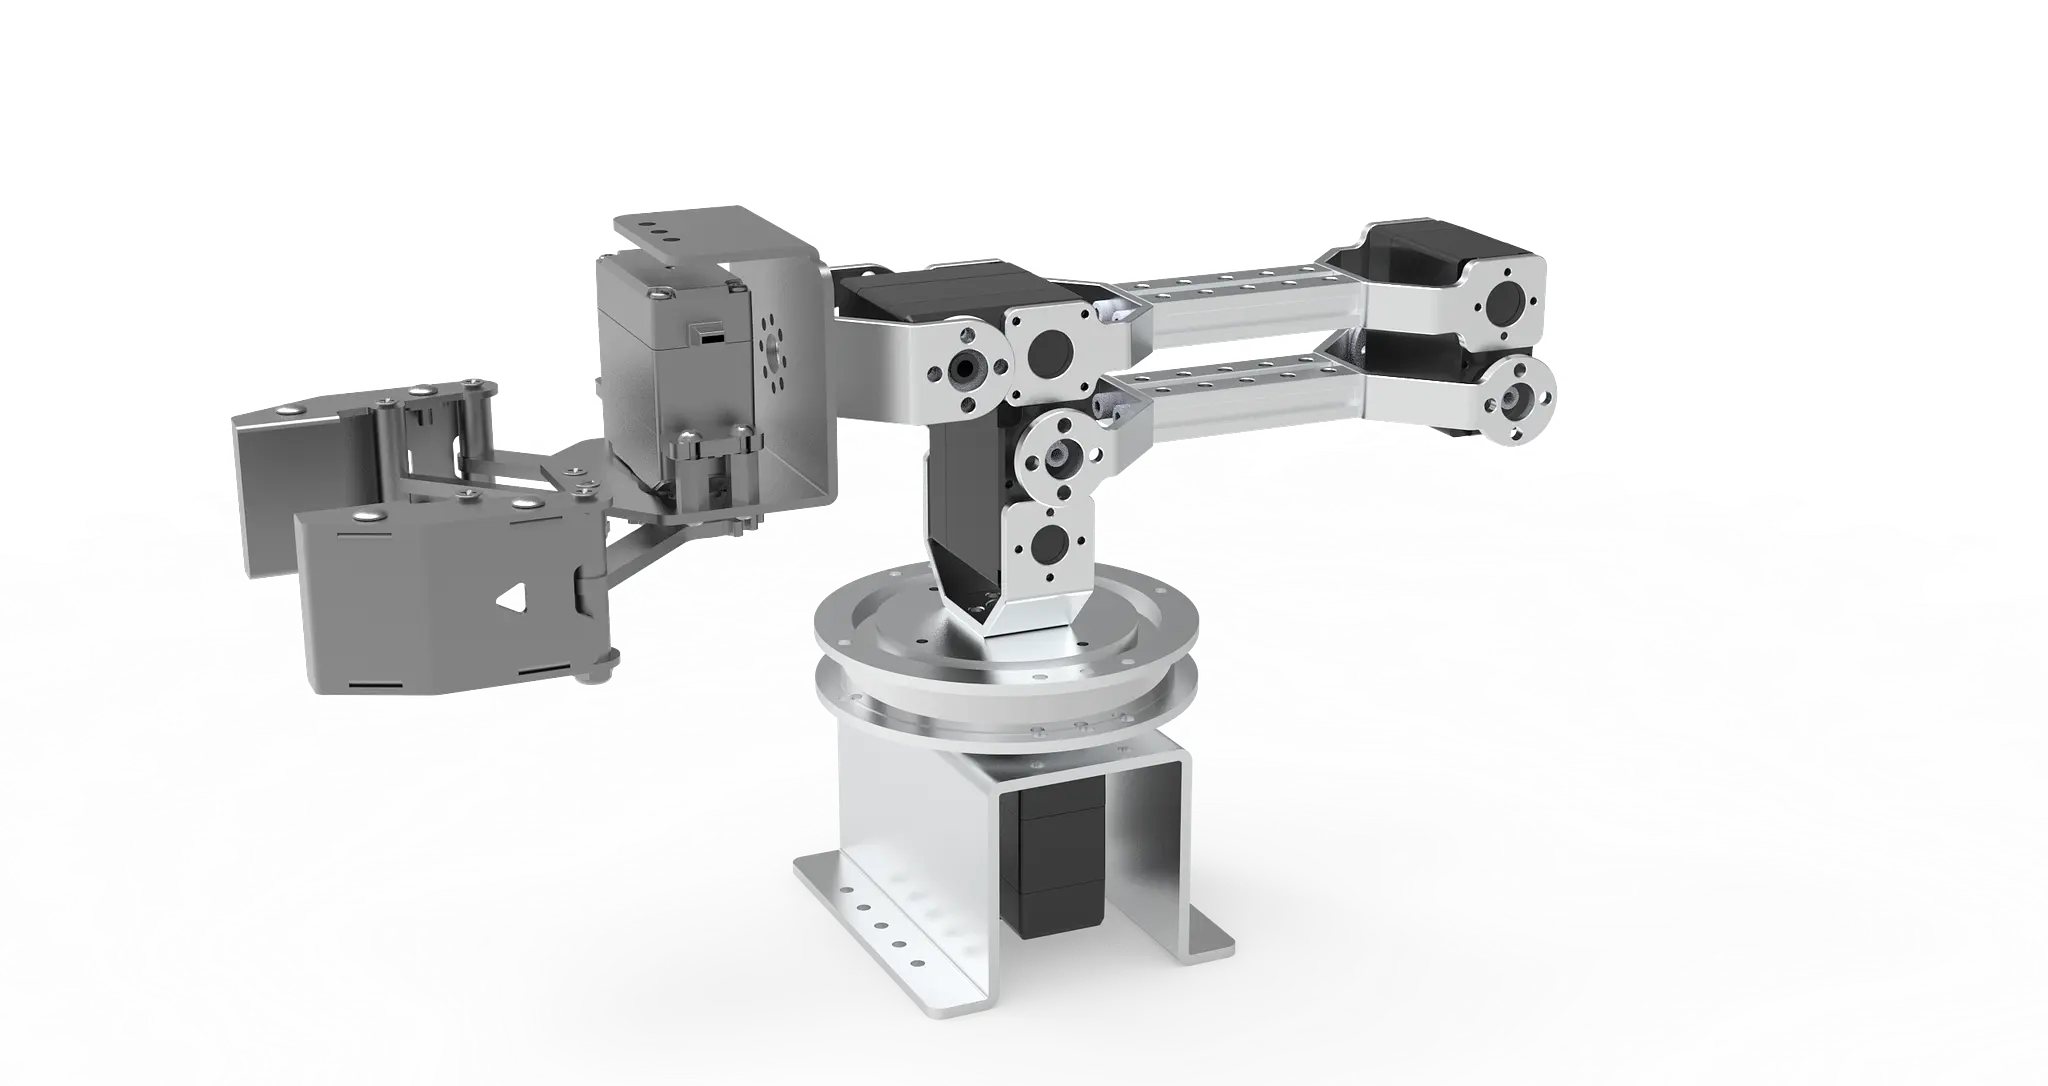
回路接続:
ハードウェアモジュール
ヒント:ハードウェアモジュールの使用説明
1.1 ハードウェアインターフェース で RDK X5 のインターフェースをすぐに把握できます
実機の配線
ロボットアームを RDK X5 に接続します。
ソフトウェア設計
設計フローチャート
ロボットアーム制御の Function Calling インターフェース
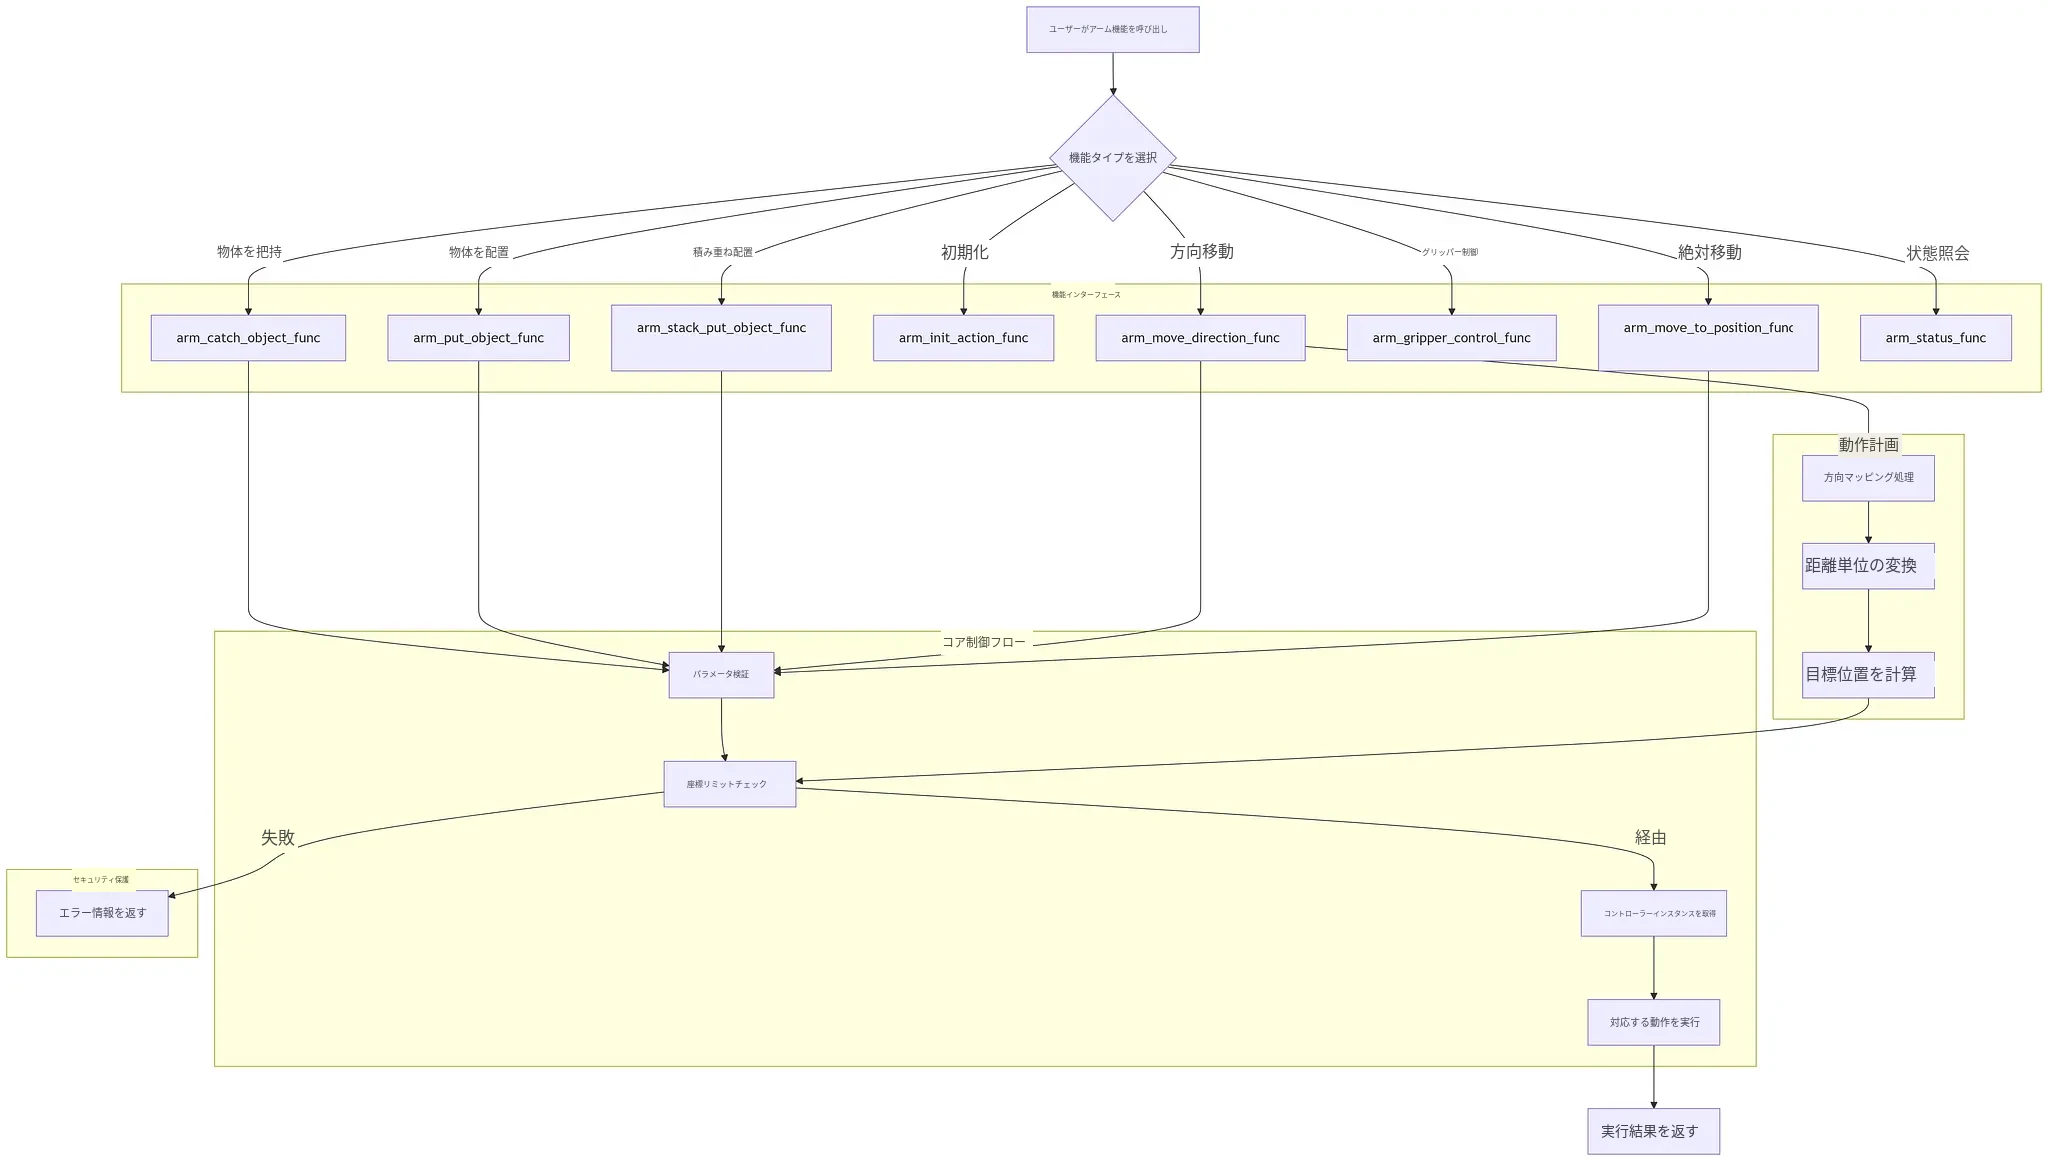
ロボットアーム制御の実装

ソースコードのダウンロード
(ダウンロード済みの場合、この手順は不要です)ソースファイル:llm.rar
(リンクをクリックしてオンラインの説明を見ることもできます)(HumansX サポートより提供)
プログラムコード
コードの関係:
| フォルダ | コード | 機能 |
|---|---|---|
| function_call | arm_functions.py | LLM にロボットアーム制御用の Function Calling インターフェースを提供し、さまざまな運動モード(把持、配置、移動など)を実現します |
| servo_control | | インターフェースを実装し、ロボットアームを制御します |
| arm_move.py | RobotArm メインクラス。すべてのロボットアーム制御機能を提供します | |
| serial_section.py | シリアルデバイスのオープン・クローズとデータ転送を提供します | |
| servo_section.py | すべてのサーボ制御機能を提供します | |
| user_arm.py | サーボ制御プロトコルのデータフレームを定義・生成します |
具体的なコード:
プロジェクトの完全なコードは(ソースファイル)をクリックしてダウンロードしてください。
#!/usr/bin/env python3
# -*- coding: utf-8 -*-

"""
机械臂控制功能函数
Robot Arm Control Functions

为LLM提供机械臂控制的Function Calling接口
基于现有的RobotArm实现
"""

import logging
import time
from typing import Dict, Any, Optional, Union, Tuple

from ..servo_arm_control.arm_move import RobotArm
from .function_registry import FunctionRegistry

logger = logging.getLogger(__name__)

# 机械臂限位设置 (单位: 毫米)
ARM_LIMIT_X_MIN = 50
ARM_LIMIT_X_MAX = 180
ARM_LIMIT_Y_MIN = -80
ARM_LIMIT_Y_MAX = 80
ARM_LIMIT_Z_MIN = -50
ARM_LIMIT_Z_MAX = 140

# 全局机械臂控制器实例
_arm_controller: Optional[RobotArm] = None

def get_arm_controller() -> RobotArm:
    """获取机械臂控制器实例"""
    global _arm_controller
    if _arm_controller is None:
        raise RuntimeError("机械臂控制器未初始化,请先调用initialize_arm_controller函数")
    return _arm_controller

def validate_arm_position(x: float, y: float, z: float) -> tuple[bool, str]:
    """
    验证机械臂位置是否在限位范围内

    Args:
        x: X坐标 (毫米)
        y: Y坐标 (毫米)
        z: Z坐标 (毫米)

    Returns:
        tuple: (是否有效, 错误信息)
    """
    if not (ARM_LIMIT_X_MIN <= x <= ARM_LIMIT_X_MAX):
        return False, f"机械臂X坐标超出限位范围 {x}mm (有效范围: {ARM_LIMIT_X_MIN}-{ARM_LIMIT_X_MAX}mm)"
    if not (ARM_LIMIT_Y_MIN <= y <= ARM_LIMIT_Y_MAX):
        return False, f"机械臂Y坐标超出限位范围 {y}mm (有效范围: {ARM_LIMIT_Y_MIN}-{ARM_LIMIT_Y_MAX}mm)"
    if not (ARM_LIMIT_Z_MIN <= z <= ARM_LIMIT_Z_MAX):
        return False, f"机械臂Z坐标超出限位范围 {z}mm (有效范围: {ARM_LIMIT_Z_MIN}-{ARM_LIMIT_Z_MAX}mm)"
    return True, ""

def initialize_arm_controller(port: str = '/dev/ttyS1', baudrate: int = 115200, auto_init: bool = False) -> bool:
    """
    初始化机械臂控制器

    Args:
        port: 串口设备路径
        baudrate: 波特率
        auto_init: 是否自动执行初始化动作

    Returns:
        bool: 是否成功初始化
    """
    global _arm_controller

    try:
        # 创建机械臂控制器实例,默认不执行自动初始化
        _arm_controller = RobotArm(auto_init=auto_init)
        logger.info(f"机械臂控制器初始化成功")
        return True
    except Exception as e:
        logger.error(f"机械臂控制器初始化失败: {e}")
        _arm_controller = None
        return False

@FunctionRegistry.register_function('arm_catch_object', '控制机械臂抓取物体')
def arm_catch_object_func(sth_position_x: float, sth_position_y: float, sth_position_z: float = -50.0) -> str:
    """
    控制机械臂抓取物体

    Args:
        sth_position_x: 物体在图像中的x坐标
        sth_position_y: 物体在图像中的y坐标
        sth_position_z: 抓取高度,默认-50.0

    Returns:
        str: 执行结果描述
    """
    try:
        # 参数验证
        if not isinstance(sth_position_x, (int, float)) or not isinstance(sth_position_y, (int, float)) or not isinstance(sth_position_z, (int, float)):
            return "错误:坐标参数必须是数字"

        # 限位检查
        is_valid, error_msg = validate_arm_position(sth_position_x, sth_position_y, sth_position_z)
        if not is_valid:
            return f"限位错误:{error_msg}。请调整目标位置到安全范围内。"

        controller = get_arm_controller()

        # 执行抓取动作
        controller.arm_catch_sth(sth_position_x, sth_position_y, sth_position_z)

        return f"机械臂抓取动作执行成功:位置({sth_position_x}, {sth_position_y}, {sth_position_z})"

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"机械臂抓取异常: {e}")
        return f"机械臂抓取过程中出现错误:{str(e)}"

@FunctionRegistry.register_function('arm_put_object', '控制机械臂放置物体')
def arm_put_object_func(sth_position_x: float, sth_position_y: float, sth_position_z: float = -50.0) -> str:
    """
    控制机械臂放置物体

    Args:
        sth_position_x: 放置位置的x坐标
        sth_position_y: 放置位置的y坐标
        sth_position_z: 放置高度,默认-50.0

    Returns:
        str: 执行结果描述
    """
    try:
        # 参数验证
        if not isinstance(sth_position_x, (int, float)) or not isinstance(sth_position_y, (int, float)) or not isinstance(sth_position_z, (int, float)):
            return "错误:坐标参数必须是数字"

        # 限位检查
        is_valid, error_msg = validate_arm_position(sth_position_x, sth_position_y, sth_position_z)
        if not is_valid:
            return f"限位错误:{error_msg}。请调整目标位置到安全范围内。"

        controller = get_arm_controller()

        # 执行放置动作
        controller.arm_normal_put_sth(sth_position_x, sth_position_y, sth_position_z)

        return f"机械臂放置动作执行成功:位置({sth_position_x}, {sth_position_y}, {sth_position_z})"

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"机械臂放置异常: {e}")
        return f"机械臂放置过程中出现错误:{str(e)}"

@FunctionRegistry.register_function('arm_stack_put_object', '控制机械臂堆叠放置物体')
def arm_stack_put_object_func(sth_position_x: float, sth_position_y: float, sth_position_z: float = 30.0) -> str:
    """
    控制机械臂堆叠放置物体

    Args:
        sth_position_x: 放置位置的x坐标
        sth_position_y: 放置位置的y坐标
        sth_position_z: 堆叠放置高度,默认30.0

    Returns:
        str: 执行结果描述
    """
    try:
        # 参数验证
        if not isinstance(sth_position_x, (int, float)) or not isinstance(sth_position_y, (int, float)) or not isinstance(sth_position_z, (int, float)):
            return "错误:坐标参数必须是数字"

        # 限位检查
        is_valid, error_msg = validate_arm_position(sth_position_x, sth_position_y, sth_position_z)
        if not is_valid:
            return f"限位错误:{error_msg}。请调整目标位置到安全范围内。"

        controller = get_arm_controller()

        # 执行堆叠放置动作
        controller.arm_stack_put_sth(sth_position_x, sth_position_y, sth_position_z)

        return f"机械臂堆叠放置动作执行成功:位置({sth_position_x}, {sth_position_y}, {sth_position_z})"

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"机械臂堆叠放置异常: {e}")
        return f"机械臂堆叠放置过程中出现错误:{str(e)}"

@FunctionRegistry.register_function('arm_init_action', '执行机械臂初始化动作')
def arm_init_action_func() -> str:
    """
    执行机械臂初始化动作

    Returns:
        str: 执行结果描述
    """
    try:
        controller = get_arm_controller()

        # 执行初始化动作
        controller.arm_init_action()

        return "机械臂初始化动作执行成功"

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"机械臂初始化异常: {e}")
        return f"机械臂初始化过程中出现错误:{str(e)}"

@FunctionRegistry.register_function('arm_move_direction', '控制机械臂向指定方向移动')
def arm_move_direction_func(direction: str, distance: float) -> str:
    """
    控制机械臂向指定方向移动

    Args:
        direction: 移动方向 (forward/back/left/right/up/down)
        distance: 移动距离(厘米)

    Returns:
        str: 执行结果描述
    """
    try:
        controller = get_arm_controller()

        # 参数验证
        if not isinstance(distance, (int, float)) or distance <= 0:
            return "错误:距离必须是正数"

        direction_map = {
            "forward": controller.arm_move_forward,
            "back": controller.arm_move_back,
            "left": controller.arm_move_left,
            "right": controller.arm_move_right,
            "up": controller.arm_move_up,
            "down": controller.arm_move_down
        }

        if direction not in direction_map:
            return f"错误:无效的方向 '{direction}',支持的方向: {list(direction_map.keys())}"

        # 获取当前位置并计算目标位置
        current_x, current_y, current_z = controller.get_current_position()

        # 将距离从厘米转换为毫米
        distance_mm = distance * 10

        # 计算目标位置
        if direction == "forward":
            target_x, target_y, target_z = current_x + distance_mm, current_y, current_z
        elif direction == "back":
            target_x, target_y, target_z = current_x - distance_mm, current_y, current_z
        elif direction == "left":
            target_x, target_y, target_z = current_x, current_y - distance_mm, current_z
        elif direction == "right":
            target_x, target_y, target_z = current_x, current_y + distance_mm, current_z
        elif direction == "up":
            target_x, target_y, target_z = current_x, current_y, current_z + distance_mm
        elif direction == "down":
            target_x, target_y, target_z = current_x, current_y, current_z - distance_mm

        # 限位检查
        is_valid, error_msg = validate_arm_position(target_x, target_y, target_z)
        if not is_valid:
            return f"限位错误:{error_msg}。当前位置:({current_x:.1f}, {current_y:.1f}, {current_z:.1f})mm,无法执行该移动。"

        # 执行移动动作
        direction_map[direction](distance)

        return f"机械臂{direction}移动动作执行成功:距离{distance}厘米,目标位置({target_x:.1f}, {target_y:.1f}, {target_z:.1f})mm"

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"机械臂方向移动异常: {e}")
        return f"机械臂方向移动过程中出现错误:{str(e)}"

@FunctionRegistry.register_function('arm_gripper_control', '控制机械臂夹爪开合')
def arm_gripper_control_func(action: str) -> str:
    """
    控制机械臂夹爪开合

    Args:
        action: 动作类型 ("open"/"close")

    Returns:
        str: 执行结果描述
    """
    try:
        controller = get_arm_controller()

        action_map = {
            "open": controller.release_sth,
            "close": controller.catch_sth
        }

        if action not in action_map:
            return f"错误:无效的动作类型 '{action}',支持的动作: {list(action_map.keys())}"

        # 执行夹爪控制动作
        action_map[action]()

        return f"机械臂夹爪控制动作执行成功:{action}"

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"机械臂夹爪控制异常: {e}")
        return f"机械臂夹爪控制过程中出现错误:{str(e)}"

@FunctionRegistry.register_function('arm_move_to_position', '控制机械臂移动到指定的绝对坐标位置(x,y,z),适用于"移动到"、"到达位置"等绝对位置指令')
def arm_move_to_position_func(target_x: float, target_y: float, target_z: float) -> str:
    """
    控制机械臂移动到指定的绝对位置

    Args:
        target_x: 目标X坐标 (毫米)
        target_y: 目标Y坐标 (毫米)
        target_z: 目标Z坐标 (毫米)

    Returns:
        str: 执行结果描述
    """
    try:
        # 参数验证
        if not isinstance(target_x, (int, float)) or not isinstance(target_y, (int, float)) or not isinstance(target_z, (int, float)):
            return "错误:坐标参数必须是数字"

        # 严格限位检查 - 拒绝执行超限命令
        is_valid, error_msg = validate_arm_position(target_x, target_y, target_z)
        if not is_valid:
            return f"限位错误:{error_msg}。请调整目标位置到安全范围内。"

        controller = get_arm_controller()

        # 获取当前位置用于日志记录
        current_x, current_y, current_z = controller.get_current_position()

        # 执行绝对位置移动
        success = controller.arm_move(target_x, target_y, target_z)

        if success:
            return f"机械臂绝对移动成功:从位置({current_x:.1f}, {current_y:.1f}, {current_z:.1f})mm 移动到 ({target_x:.1f}, {target_y:.1f}, {target_z:.1f})mm"
        else:
            return f"机械臂绝对移动失败:目标位置({target_x:.1f}, {target_y:.1f}, {target_z:.1f})mm"

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"机械臂绝对移动异常: {e}")
        return f"机械臂绝对移动过程中出现错误:{str(e)}"

@FunctionRegistry.register_function('arm_status', '获取机械臂当前状态信息')
def arm_status_func() -> str:
    """
    获取机械臂当前状态信息

    Returns:
        str: 状态信息描述
    """
    try:
        controller = get_arm_controller()

        # 获取状态信息
        # 注意:RobotArm类没有专门的状态获取方法,这里返回一些基本信息
        result_parts = []
        result_parts.append("机械臂状态信息:")
        result_parts.append("- 控制器:已初始化")
        result_parts.append("- 串口:/dev/ttyS1")
        result_parts.append("- 波特率:115200")
        result_parts.append("- 当前位置:使用逆运动学坐标系")
        result_parts.append(f"- X轴限位:{ARM_LIMIT_X_MIN} ~ {ARM_LIMIT_X_MAX} mm")
        result_parts.append(f"- Y轴限位:{ARM_LIMIT_Y_MIN} ~ {ARM_LIMIT_Y_MAX} mm")
        result_parts.append(f"- Z轴限位:{ARM_LIMIT_Z_MIN} ~ {ARM_LIMIT_Z_MAX} mm")

        return "\n".join(result_parts)

    except RuntimeError as e:
        return f"错误:{str(e)}"
    except Exception as e:
        logger.error(f"获取机械臂状态异常: {e}")
        return f"获取机械臂状态过程中出现错误:{str(e)}"
操作手順
具体的な操作
-
回路接続:本ドキュメントの回路接続のピン説明に従って配線を行ってください。
-
ロボットアームを初期角度に調整します。
上腕の長さと前腕の長さを測定して記録します。例えばテスト時には、実測した上腕の長さが 109CM、前腕の長さが 126CM でした。
プログラムを開き、赤枠で示した部分のコードを次のように修正します:
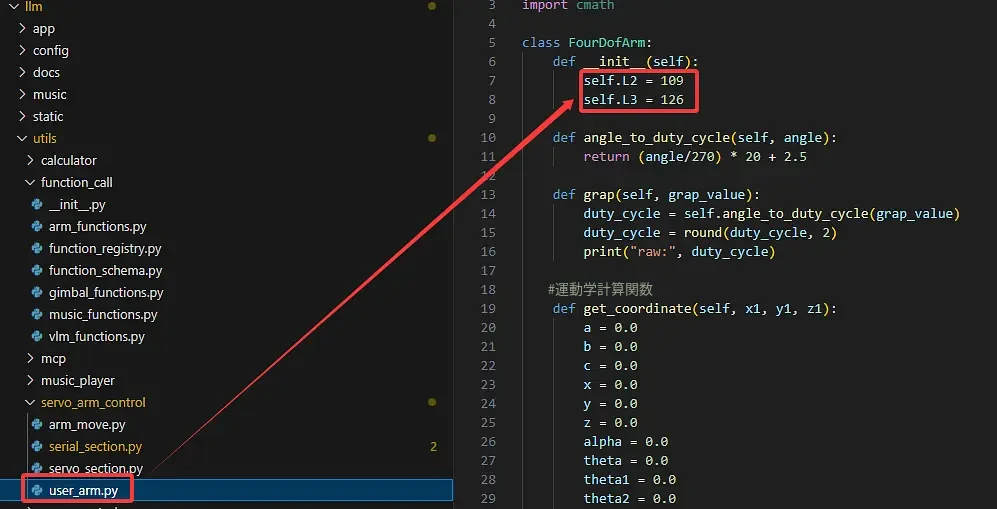
- ロボットアームの初期状態におけるサーボの角度を記録します。
ロボットアームが初期状態のときのサーボ値を記録し、下表に記入します。以下はテスト時のデータです:
| ハードウェア | ロボットアーム初期状態の各サーボ値 |
|---|---|
| 旋回台サーボ | 83 |
| 上腕関節 | 100.9 |
| 前腕関節 | 95 |
| グリッパー | 141 |
- 初期化パラメータを運動学関数 void get_coordinate(float x1,float y1,float z1) に反映して更新します。今回のパラメータ 83, 100.9, 95, 141 を、画像の赤枠部分に更新してください。
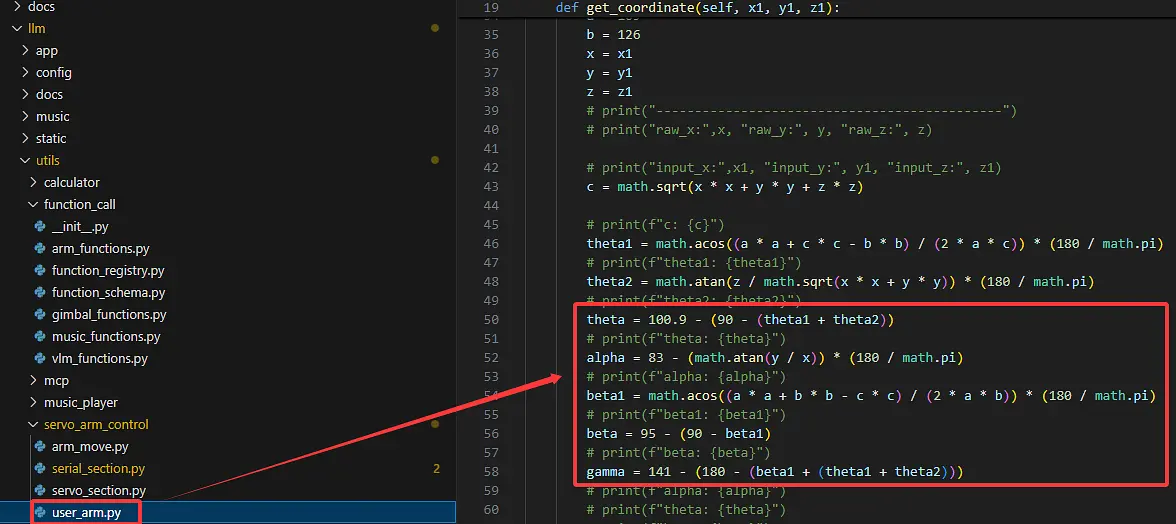
- ロボットアームの可動範囲を避けてスイッチを入れ、プログラムを実行します。
注意:ロボットアームは動作速度が速く、先端の慣性も大きいため、電源投入時は必ずロボットアームの球状の可動範囲から離れ、ぶつからないようにしてください。
実行手順
回路接続が完了したら:
- ターミナルにリモートアクセスします。ターミナルで次のコマンドを入力して Enter キーを押します
ssh sunrise@192.168.8.111
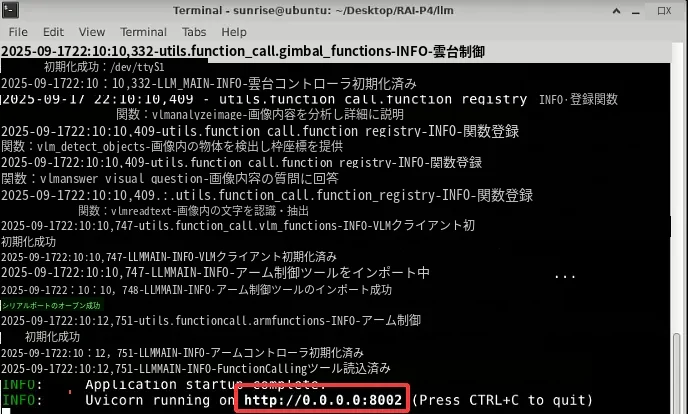
- サービスを起動します。llm フォルダに移動し、メインプログラムを python main.py で起動します。
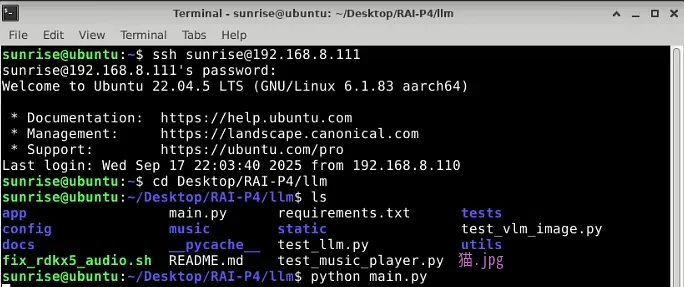
Enter キーを押して起動を待ちます。下のような画面が表示され、http://0.0.0.0:8002 を開けることが示されます。
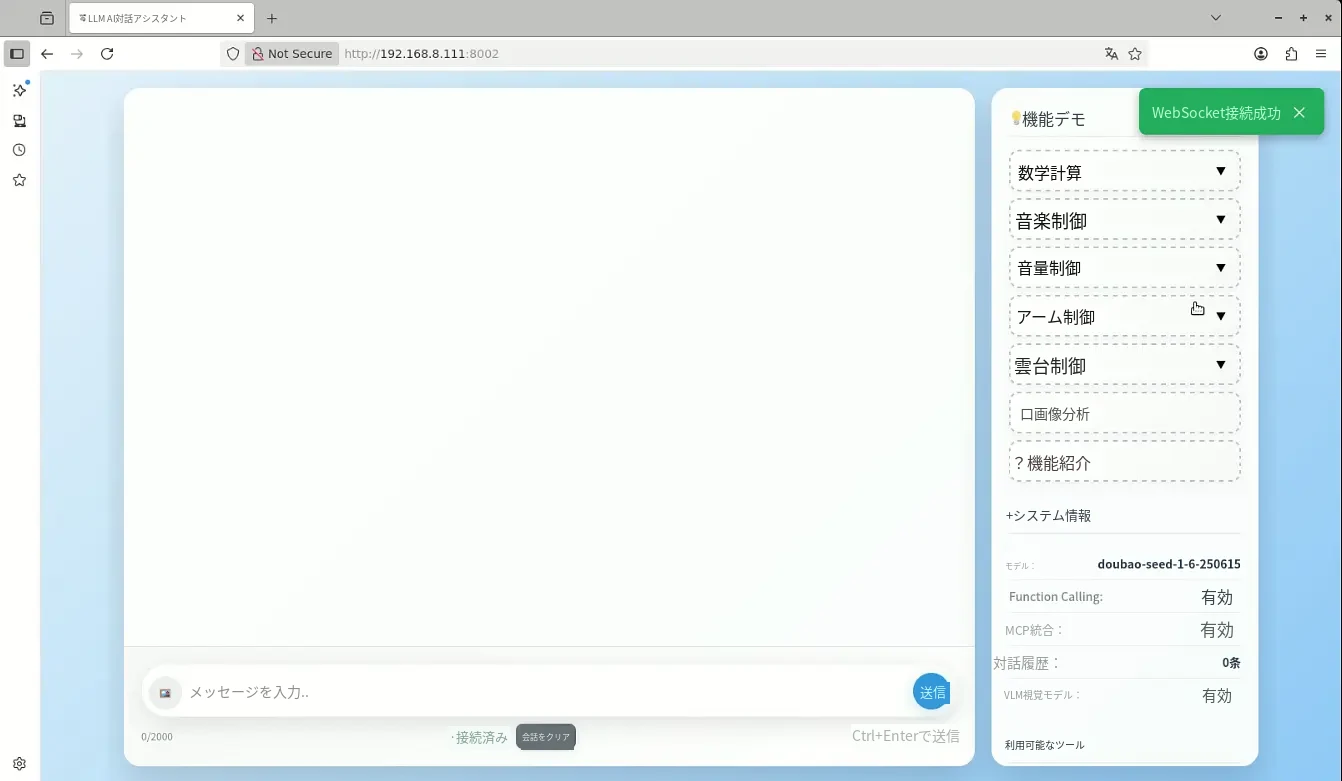
- ブラウザを開き、URL http://0.0.0.0:8002 を入力してアクセスします。起動後、LLM インテリジェント対話アシスタントのメイン画面が表示されます。
- 「ロボットアーム制御」をクリックしてドロップダウンメニューを展開し、ロボットアームの動作ボタンをクリックすると、ロボットアームが動くことを確認できます。
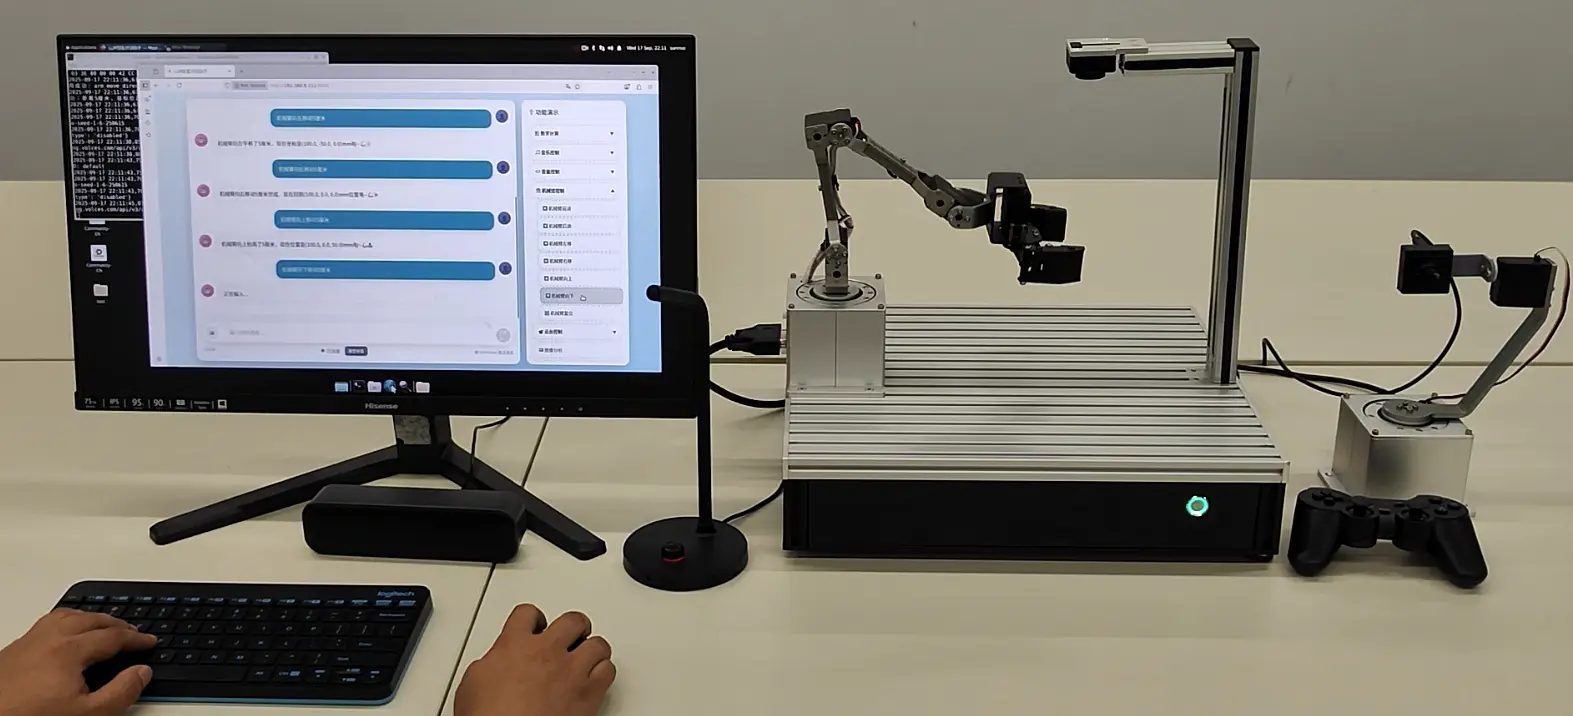
例えば「ロボットアーム前進」をクリックすると、ロボットアームが前方に動きます。実行後、左側の対話欄に「ロボットアームは前方に 5 センチ移動し、目標位置 (100.0.0.0.0.0.0) に到達しました」という結果が表示されます。
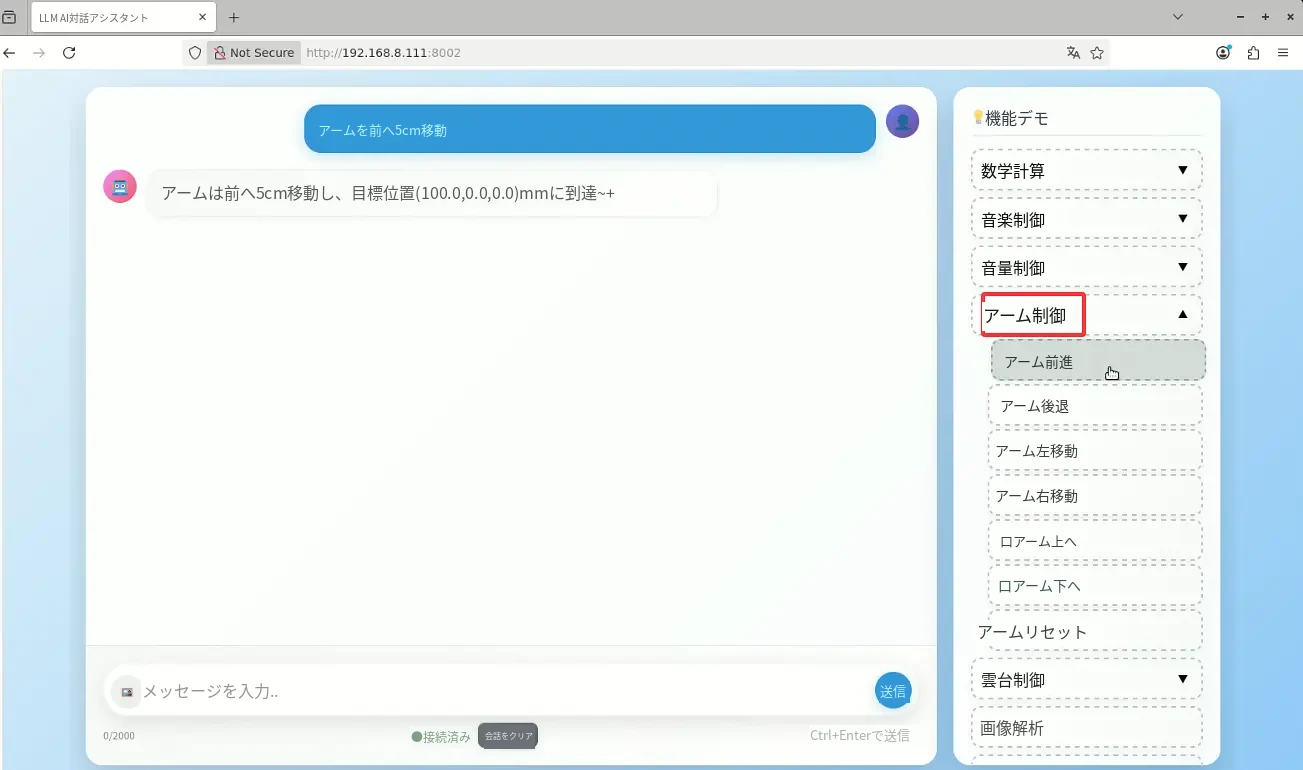
ほかのロボットアーム動作ボタンもクリックして、ロボットアームの動きと対話のフィードバック結果を確認してみてください。もちろん「ロボットアームを xx 方向に xx センチ移動して」と入力してロボットアームを動かすこともできます。
実験結果
LLM によるインテリジェントな対話で、ロボットアームの前進・後退・左移動・右移動・上昇・下降・リセットを制御します。
情報交換・サポート
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。