ドキュメント
ロボットアームのキャリブレーション
実行環境:ターミナルで以下のコマンドを実行します
conda activate lerobot
プログラムフォルダに移動します。ターミナルで以下のコマンドを入力します
cd lerobot-develop/lerobot-main
以前のキャリブレーションファイルを削除します。コマンドは以下のとおりです。
注意:再キャリブレーションを行う場合は、~/lerobot-develop/lerobot-main/.cache にある calibration フォルダを削除する必要があります。削除しないとエラーになります。
sudo rm -rf ~/lerobot-develop/lerobot-main/.cache/calibration
ロボットアームの電源を入れ、キャリブレーションコマンドを実行します:
python lerobot/scripts/control_robot.py \
  --robot.type=so100 \
  --robot.cameras='{}' \
  --control.type=calibrate \
  --control.arms='["main_follower"]'
注意:
キャリブレーションは必ずロボットアームの電源を入れた状態で行ってください。
リーダーアームとフォロワーアームのどちらを先にキャリブレーションするかは、CLI(ターミナルウィンドウ)の出力で確認してください。絶対に混同しないでください。
USB ポートの順序は、以前の設定ファイルの内容と一致させる必要があります。
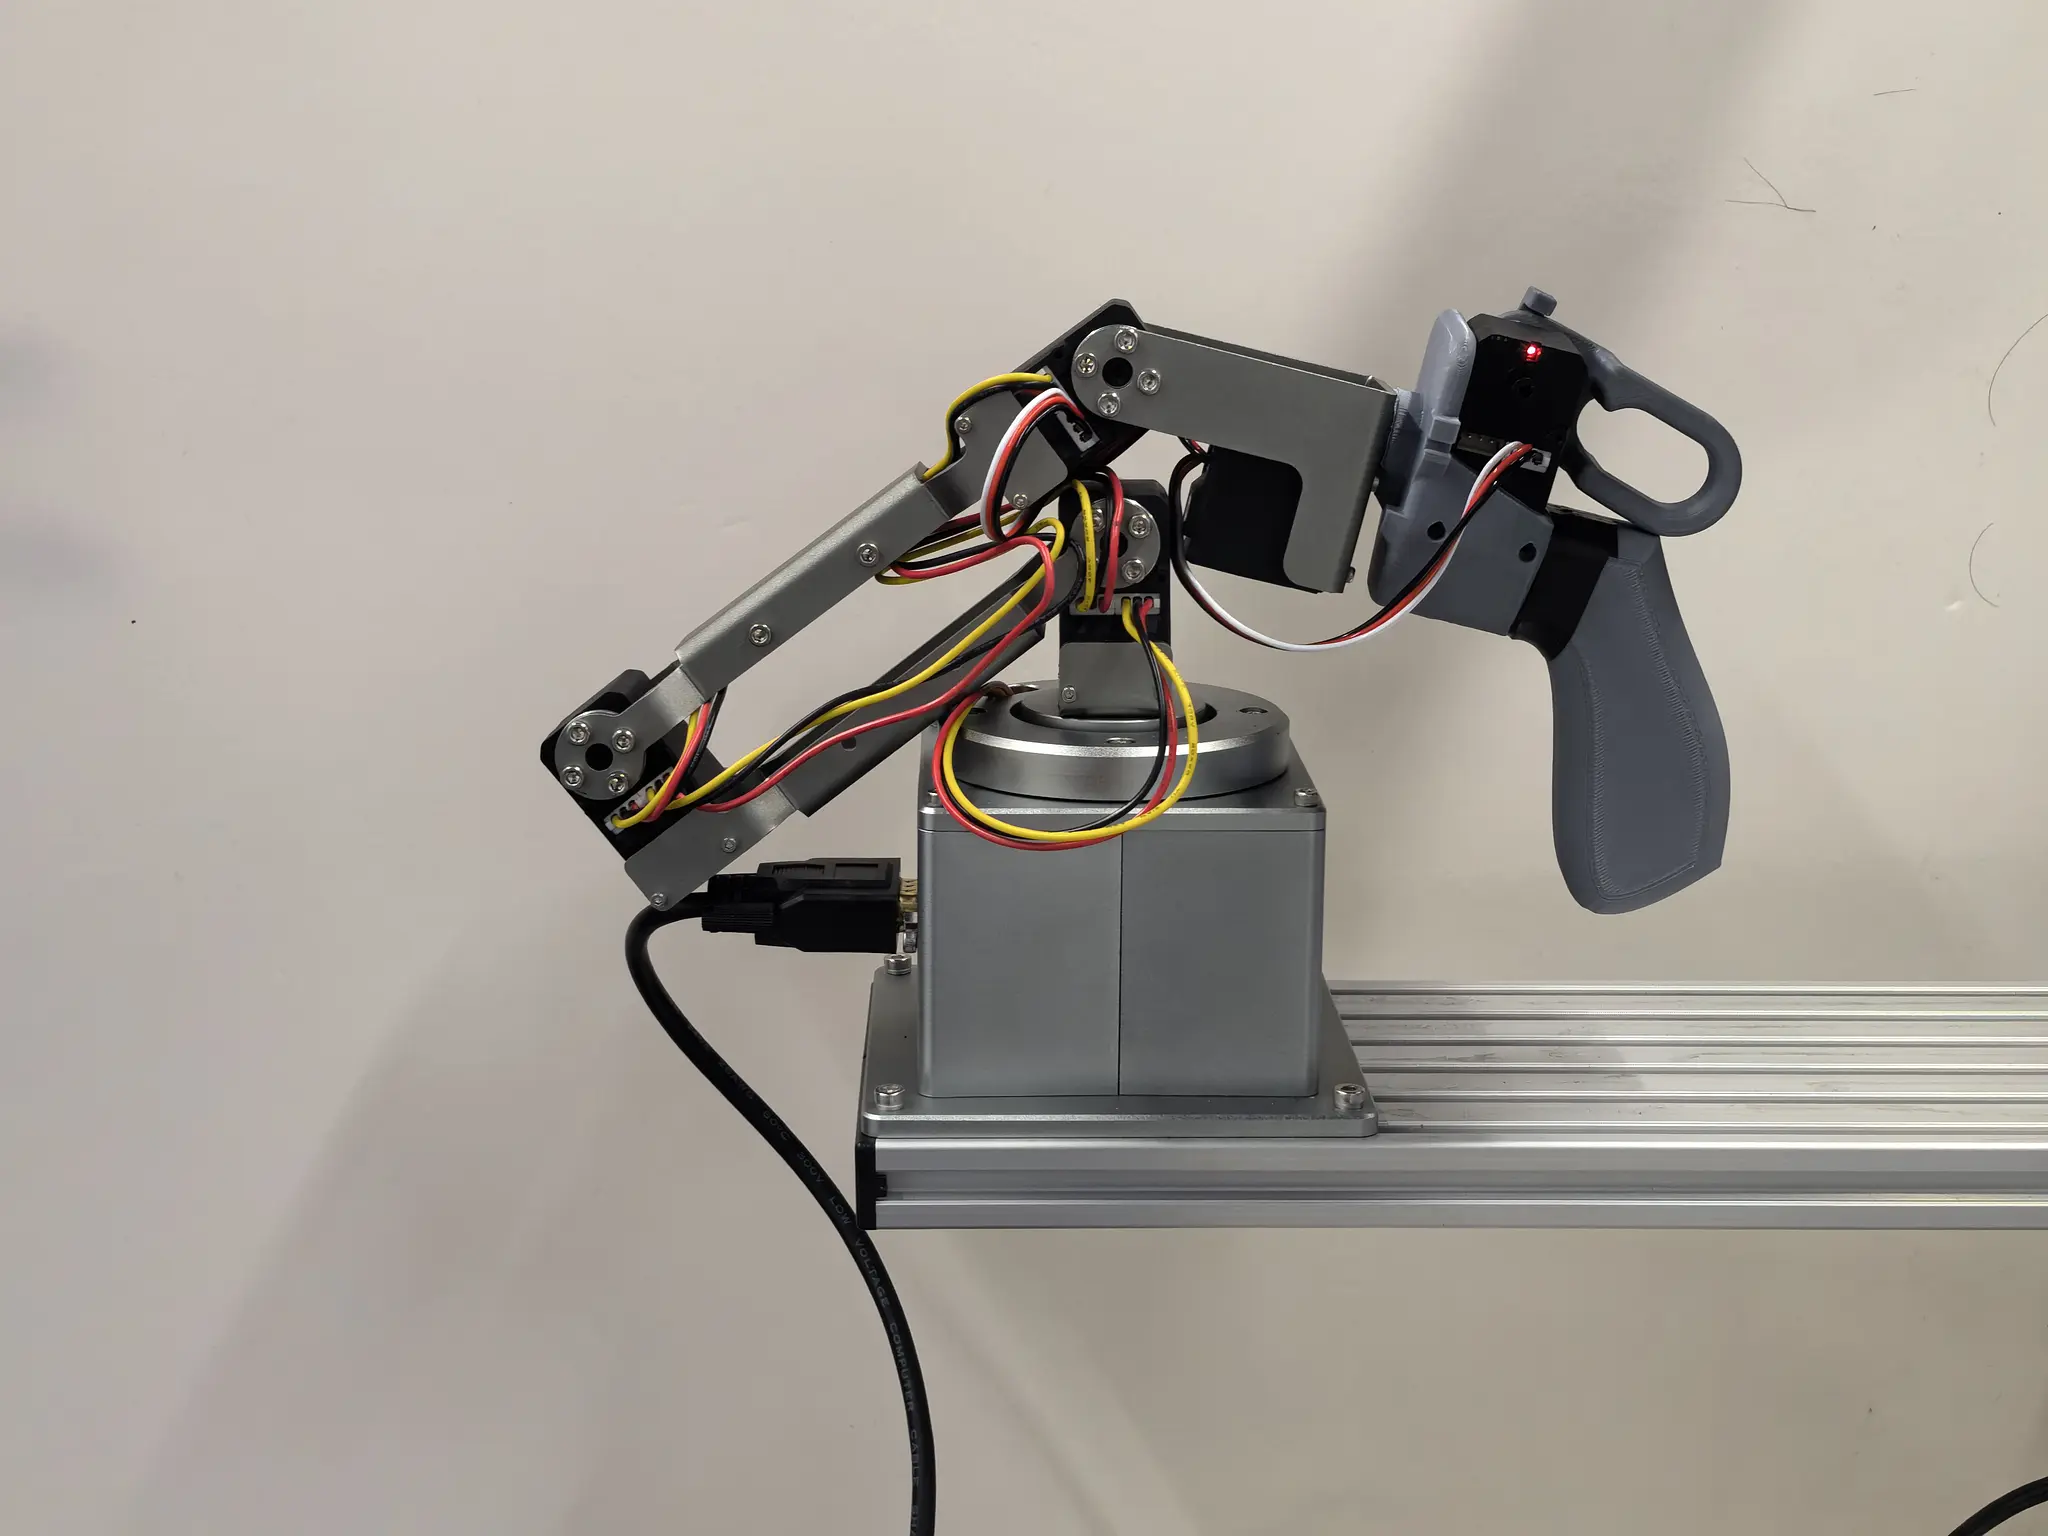
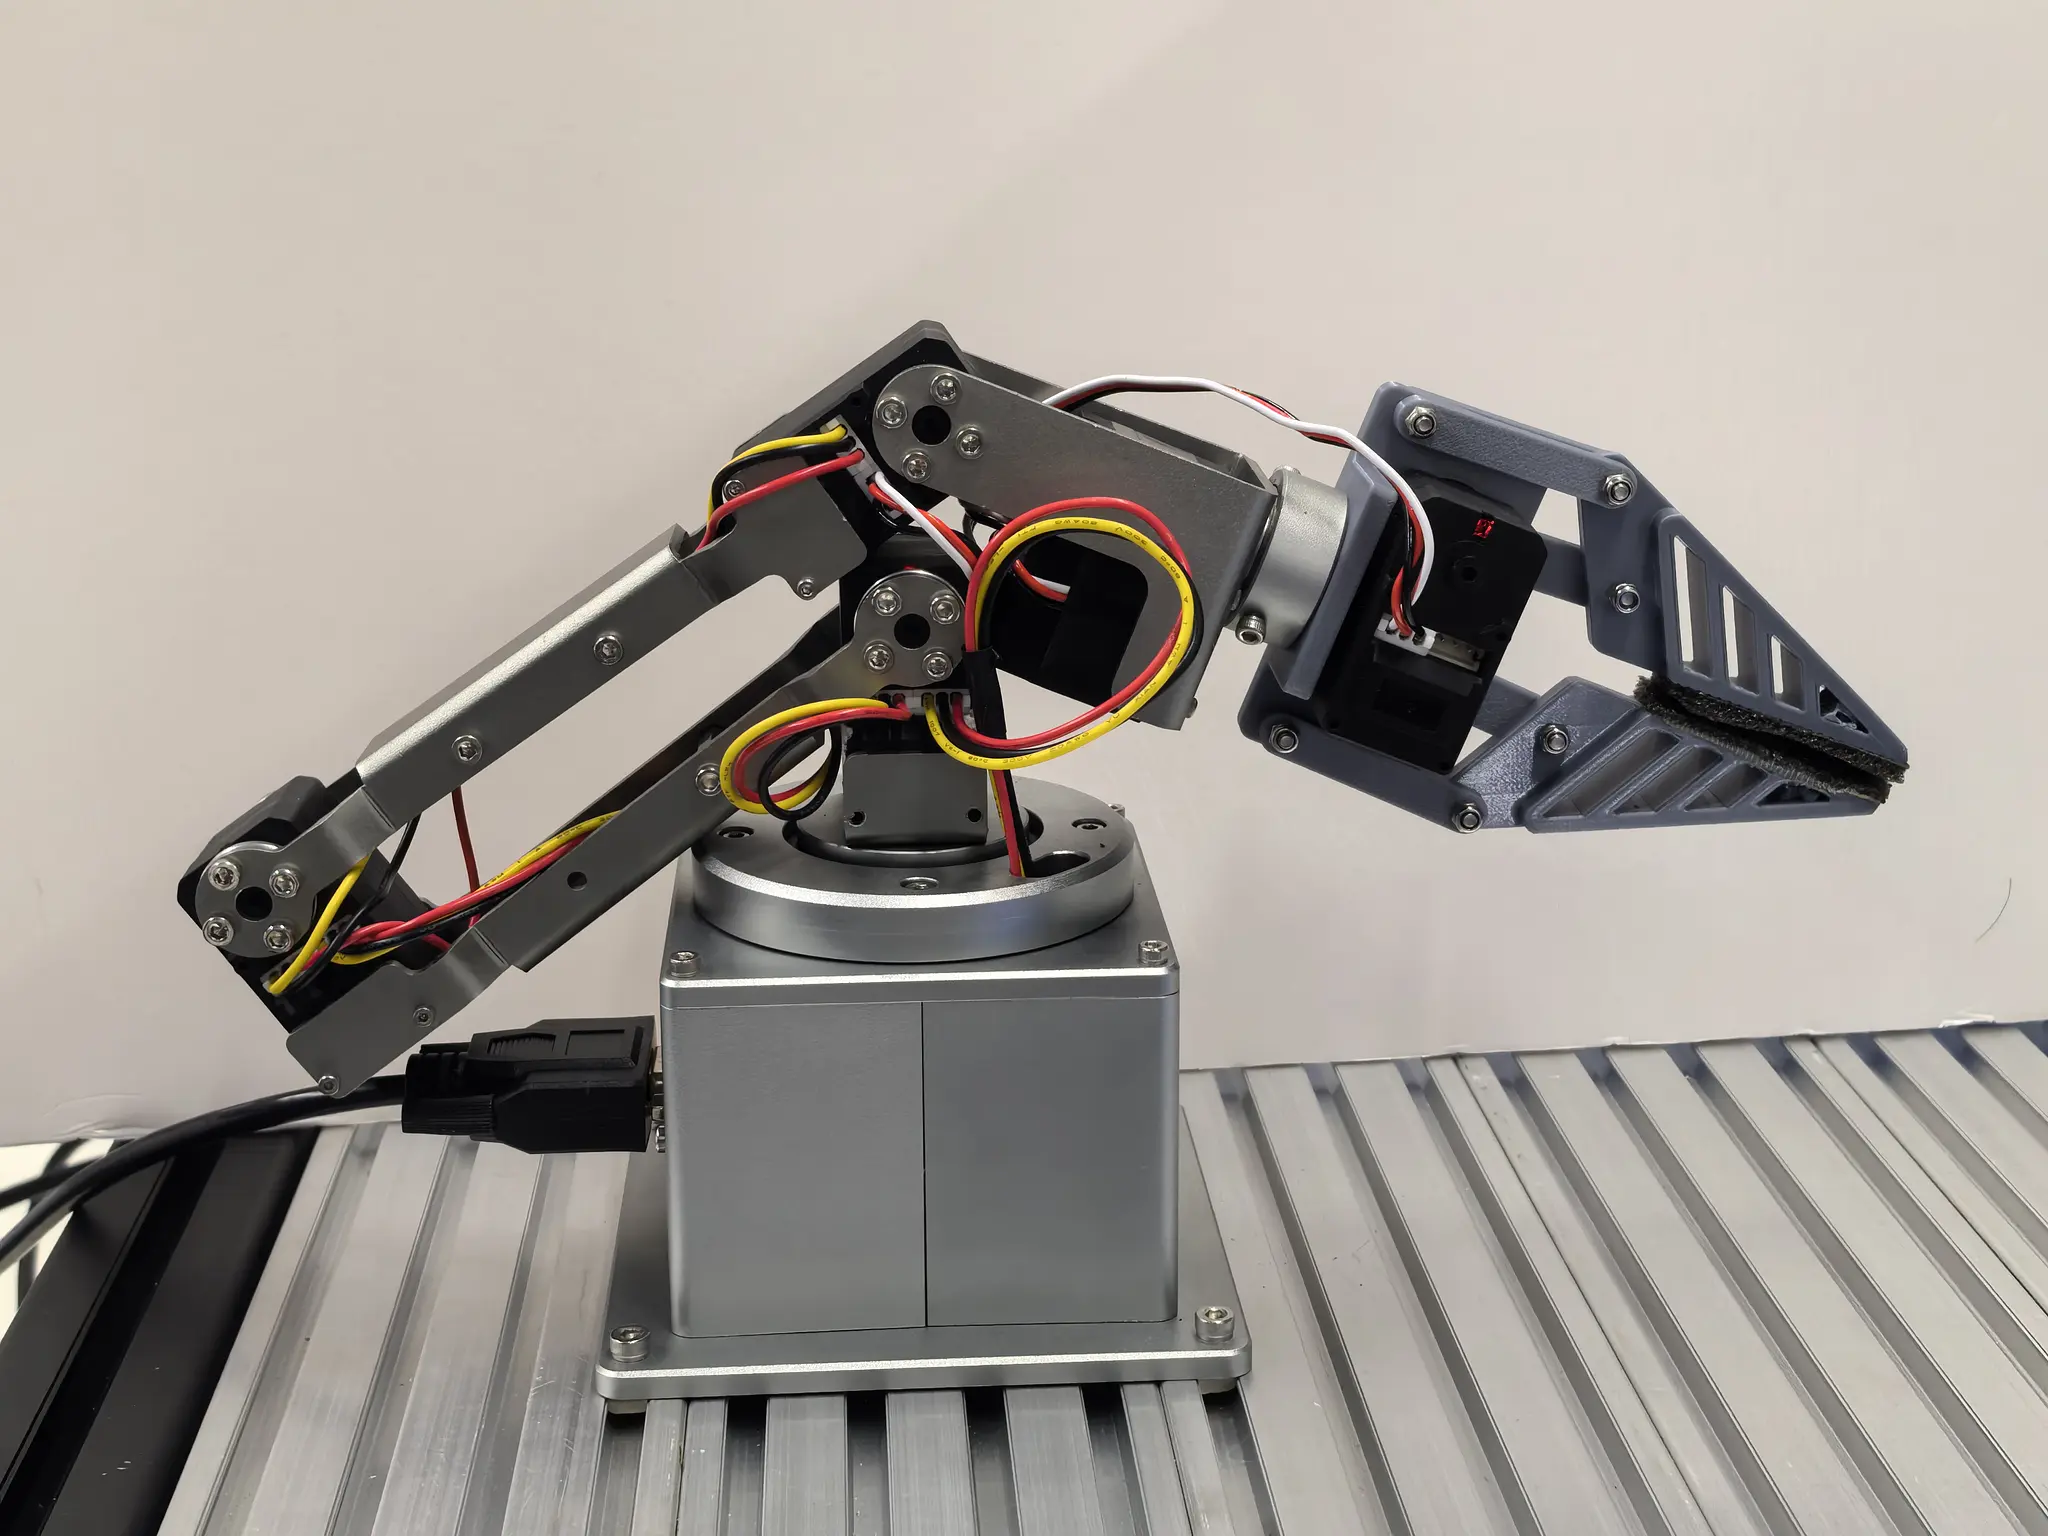
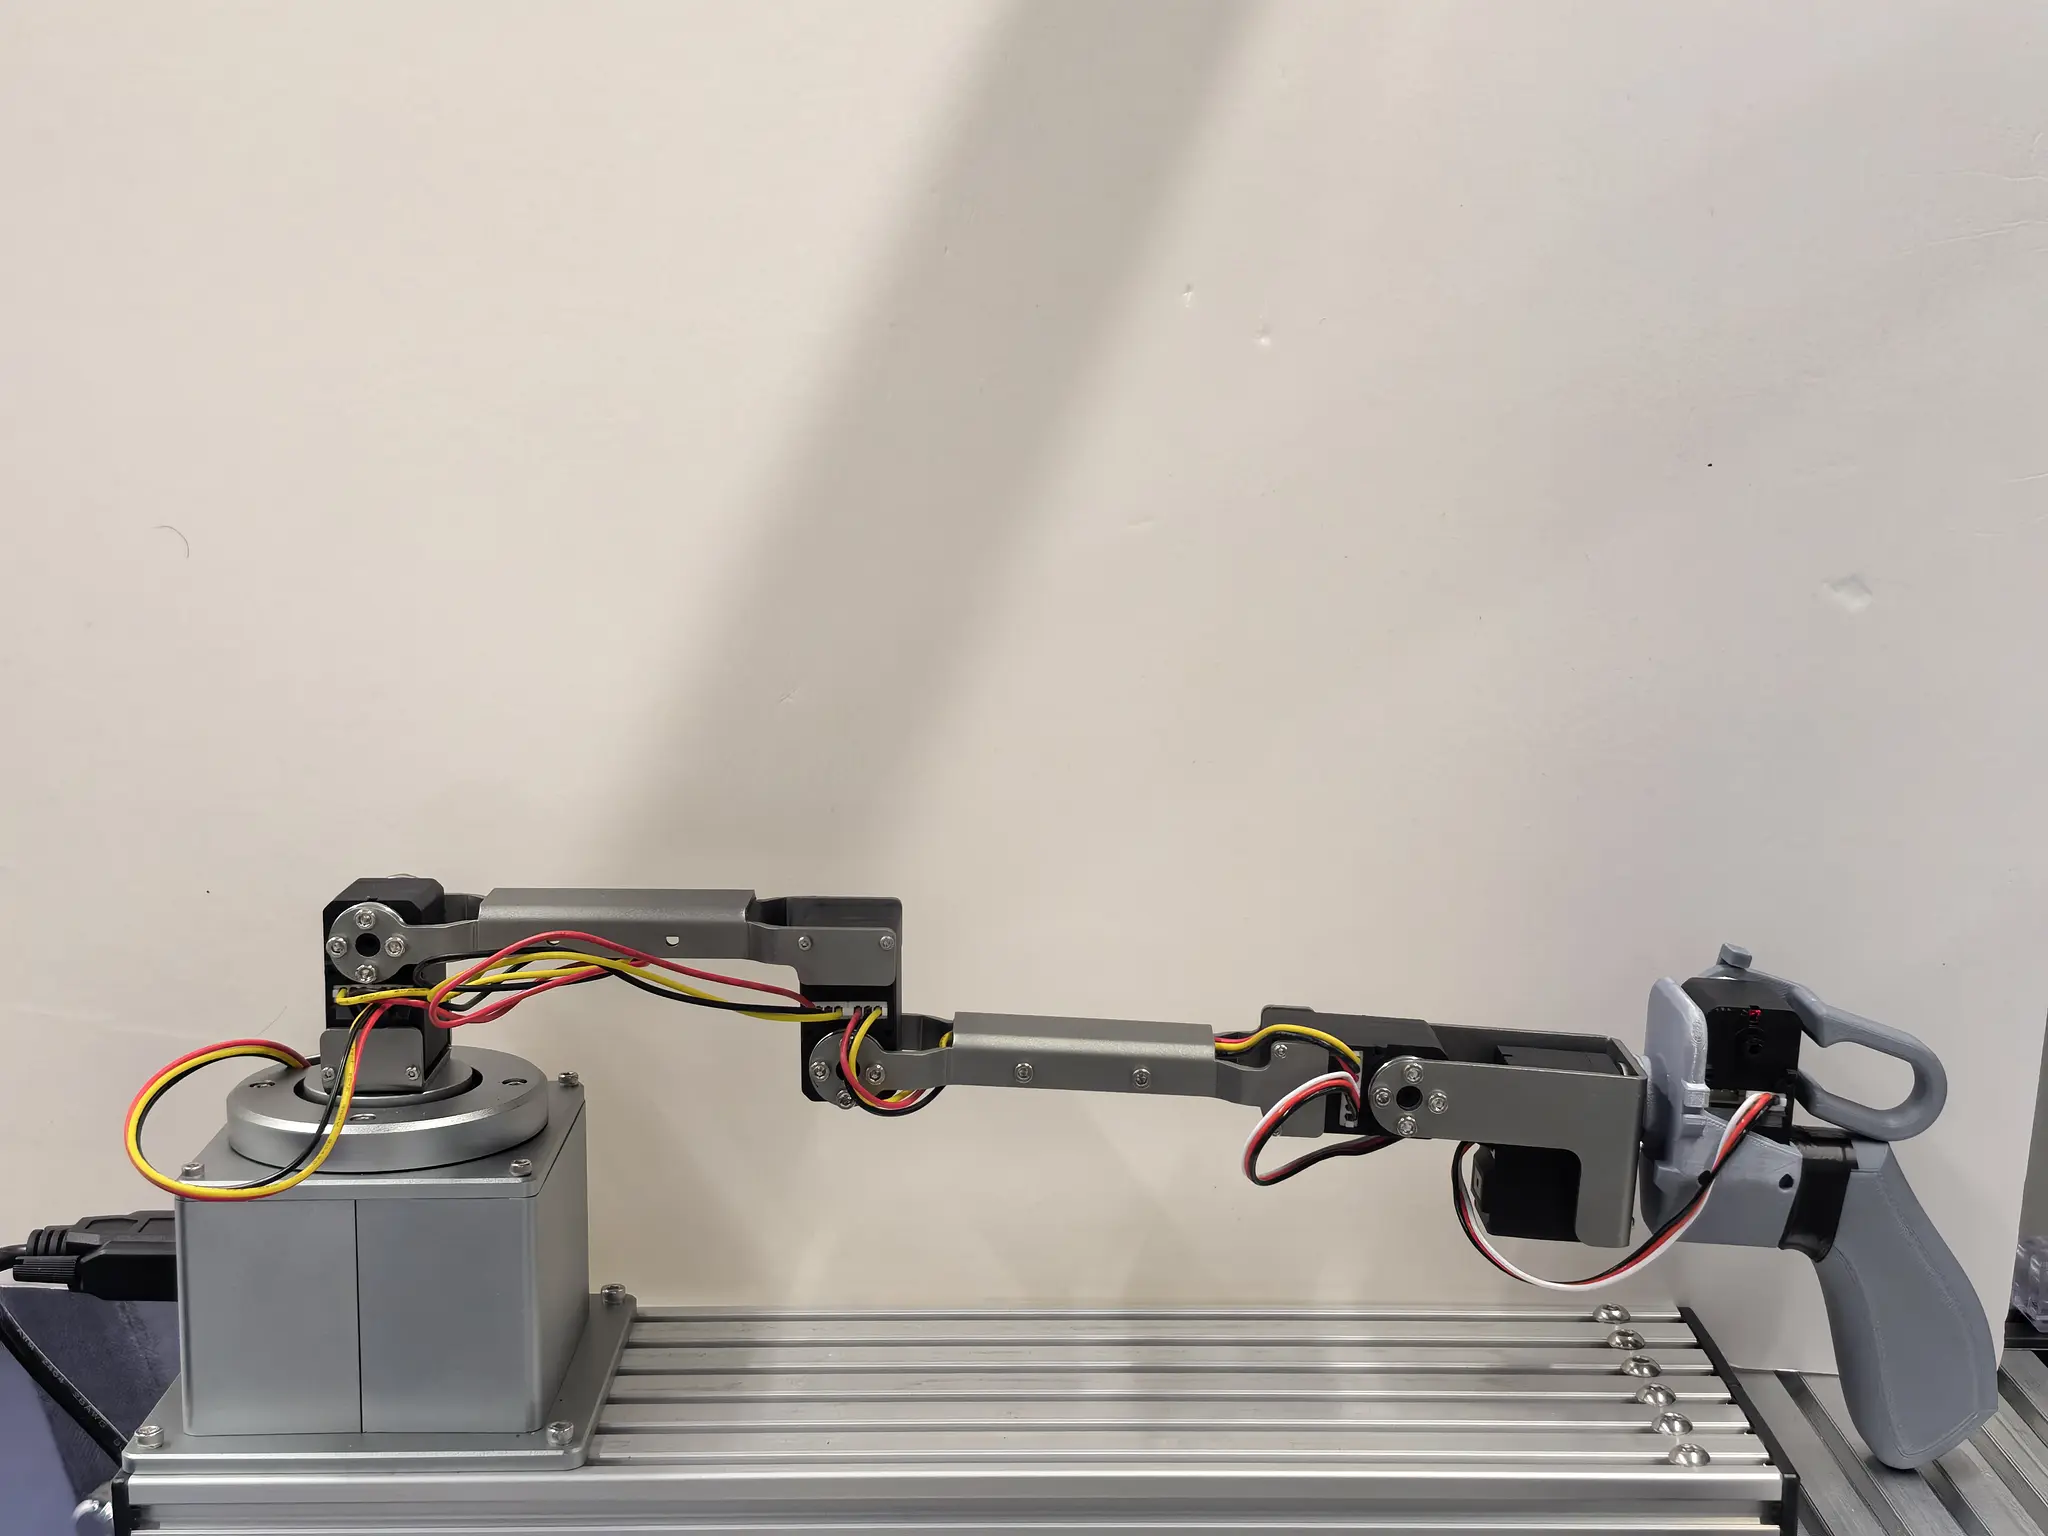
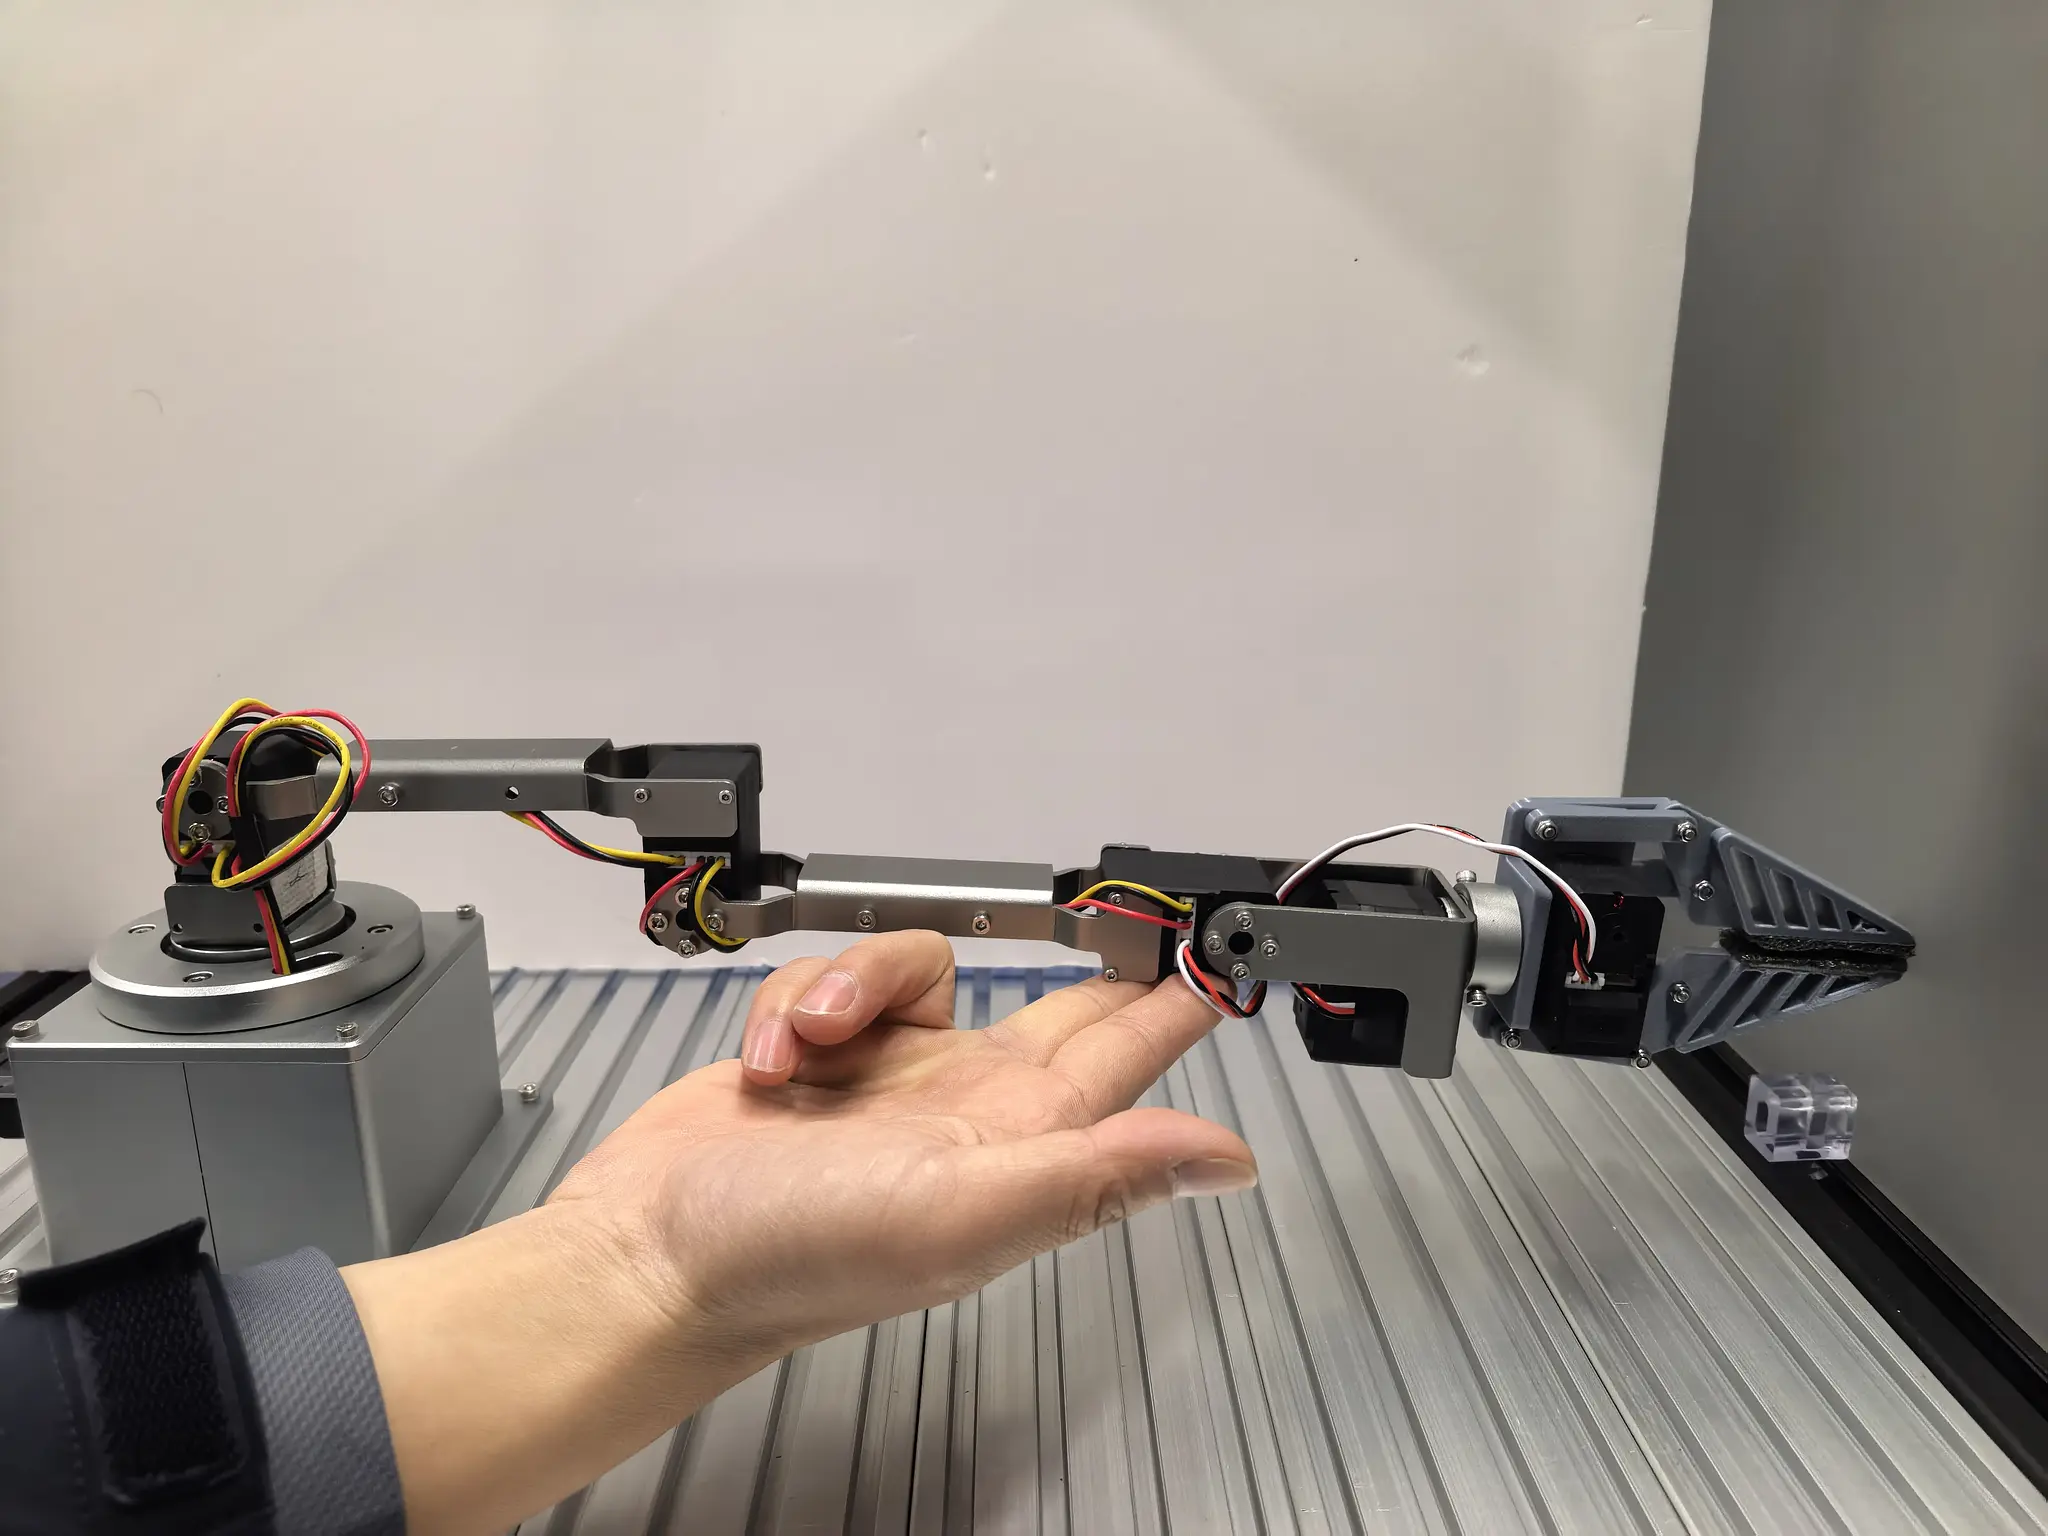
キャリブレーション姿勢は 3 つあります:
zero:ターンテーブルは動かさず、すべての関節を平行にし、手首は動かさず、グリッパーを閉じた状態。
rotated target:ターンテーブルを右に 90 度回し、第 1 リンクを机に対して垂直、第 2 リンクを机に対して平行、手首を机に対して垂直にし、グリッパー/グリップを右に 90 度回してグリッパーを開いた状態。
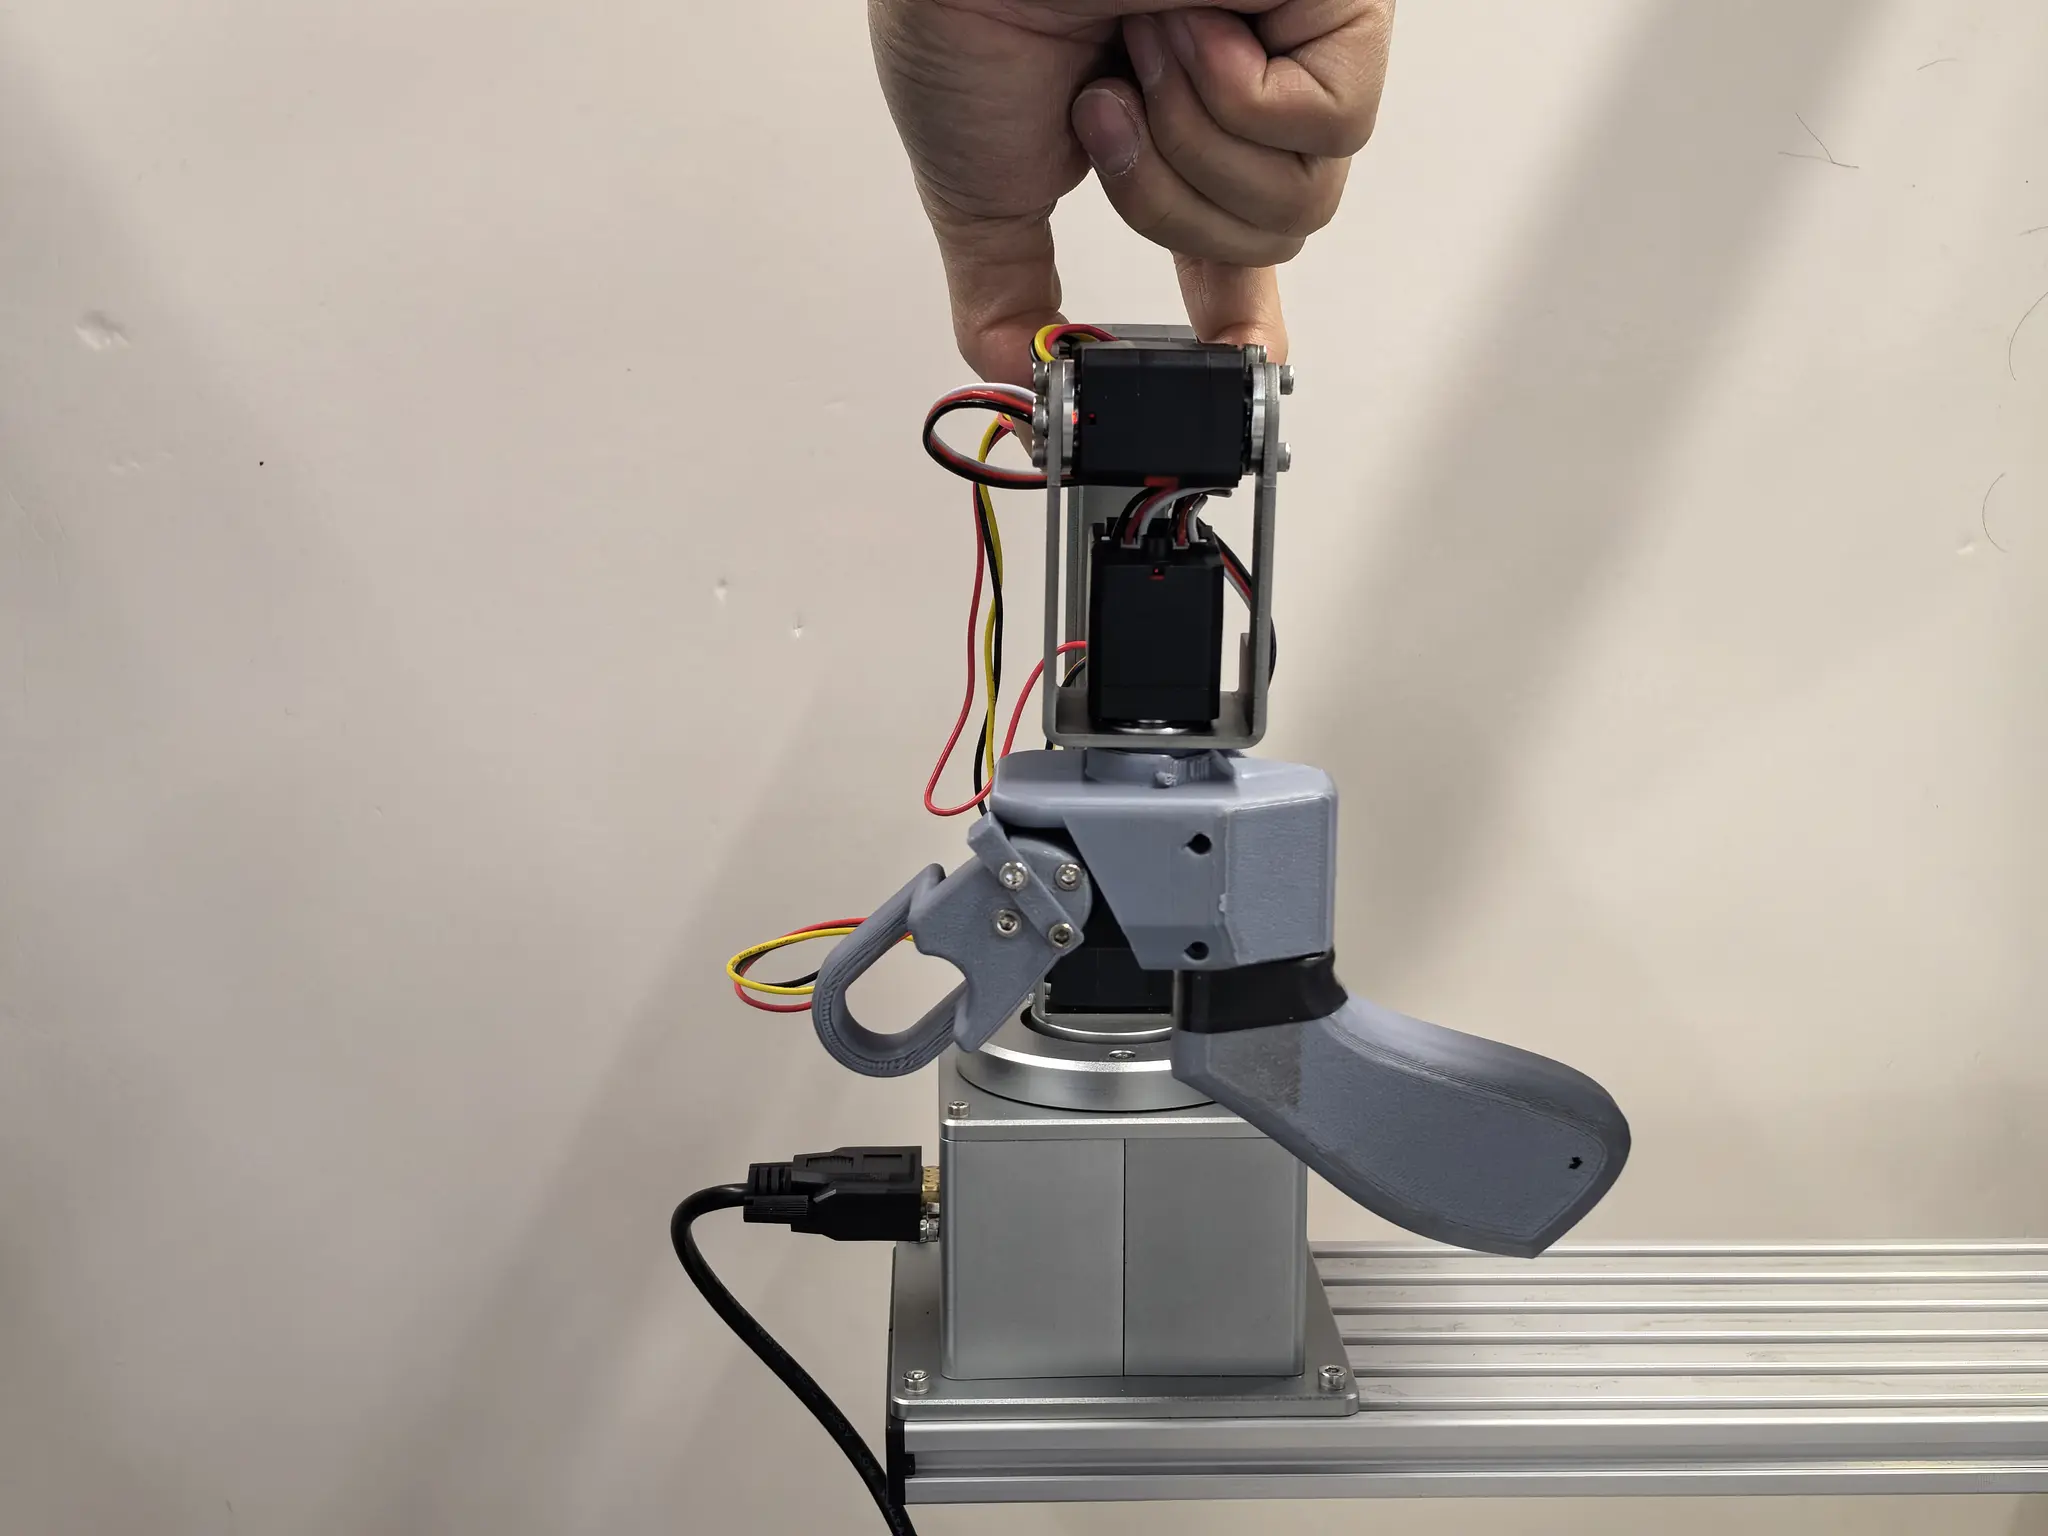
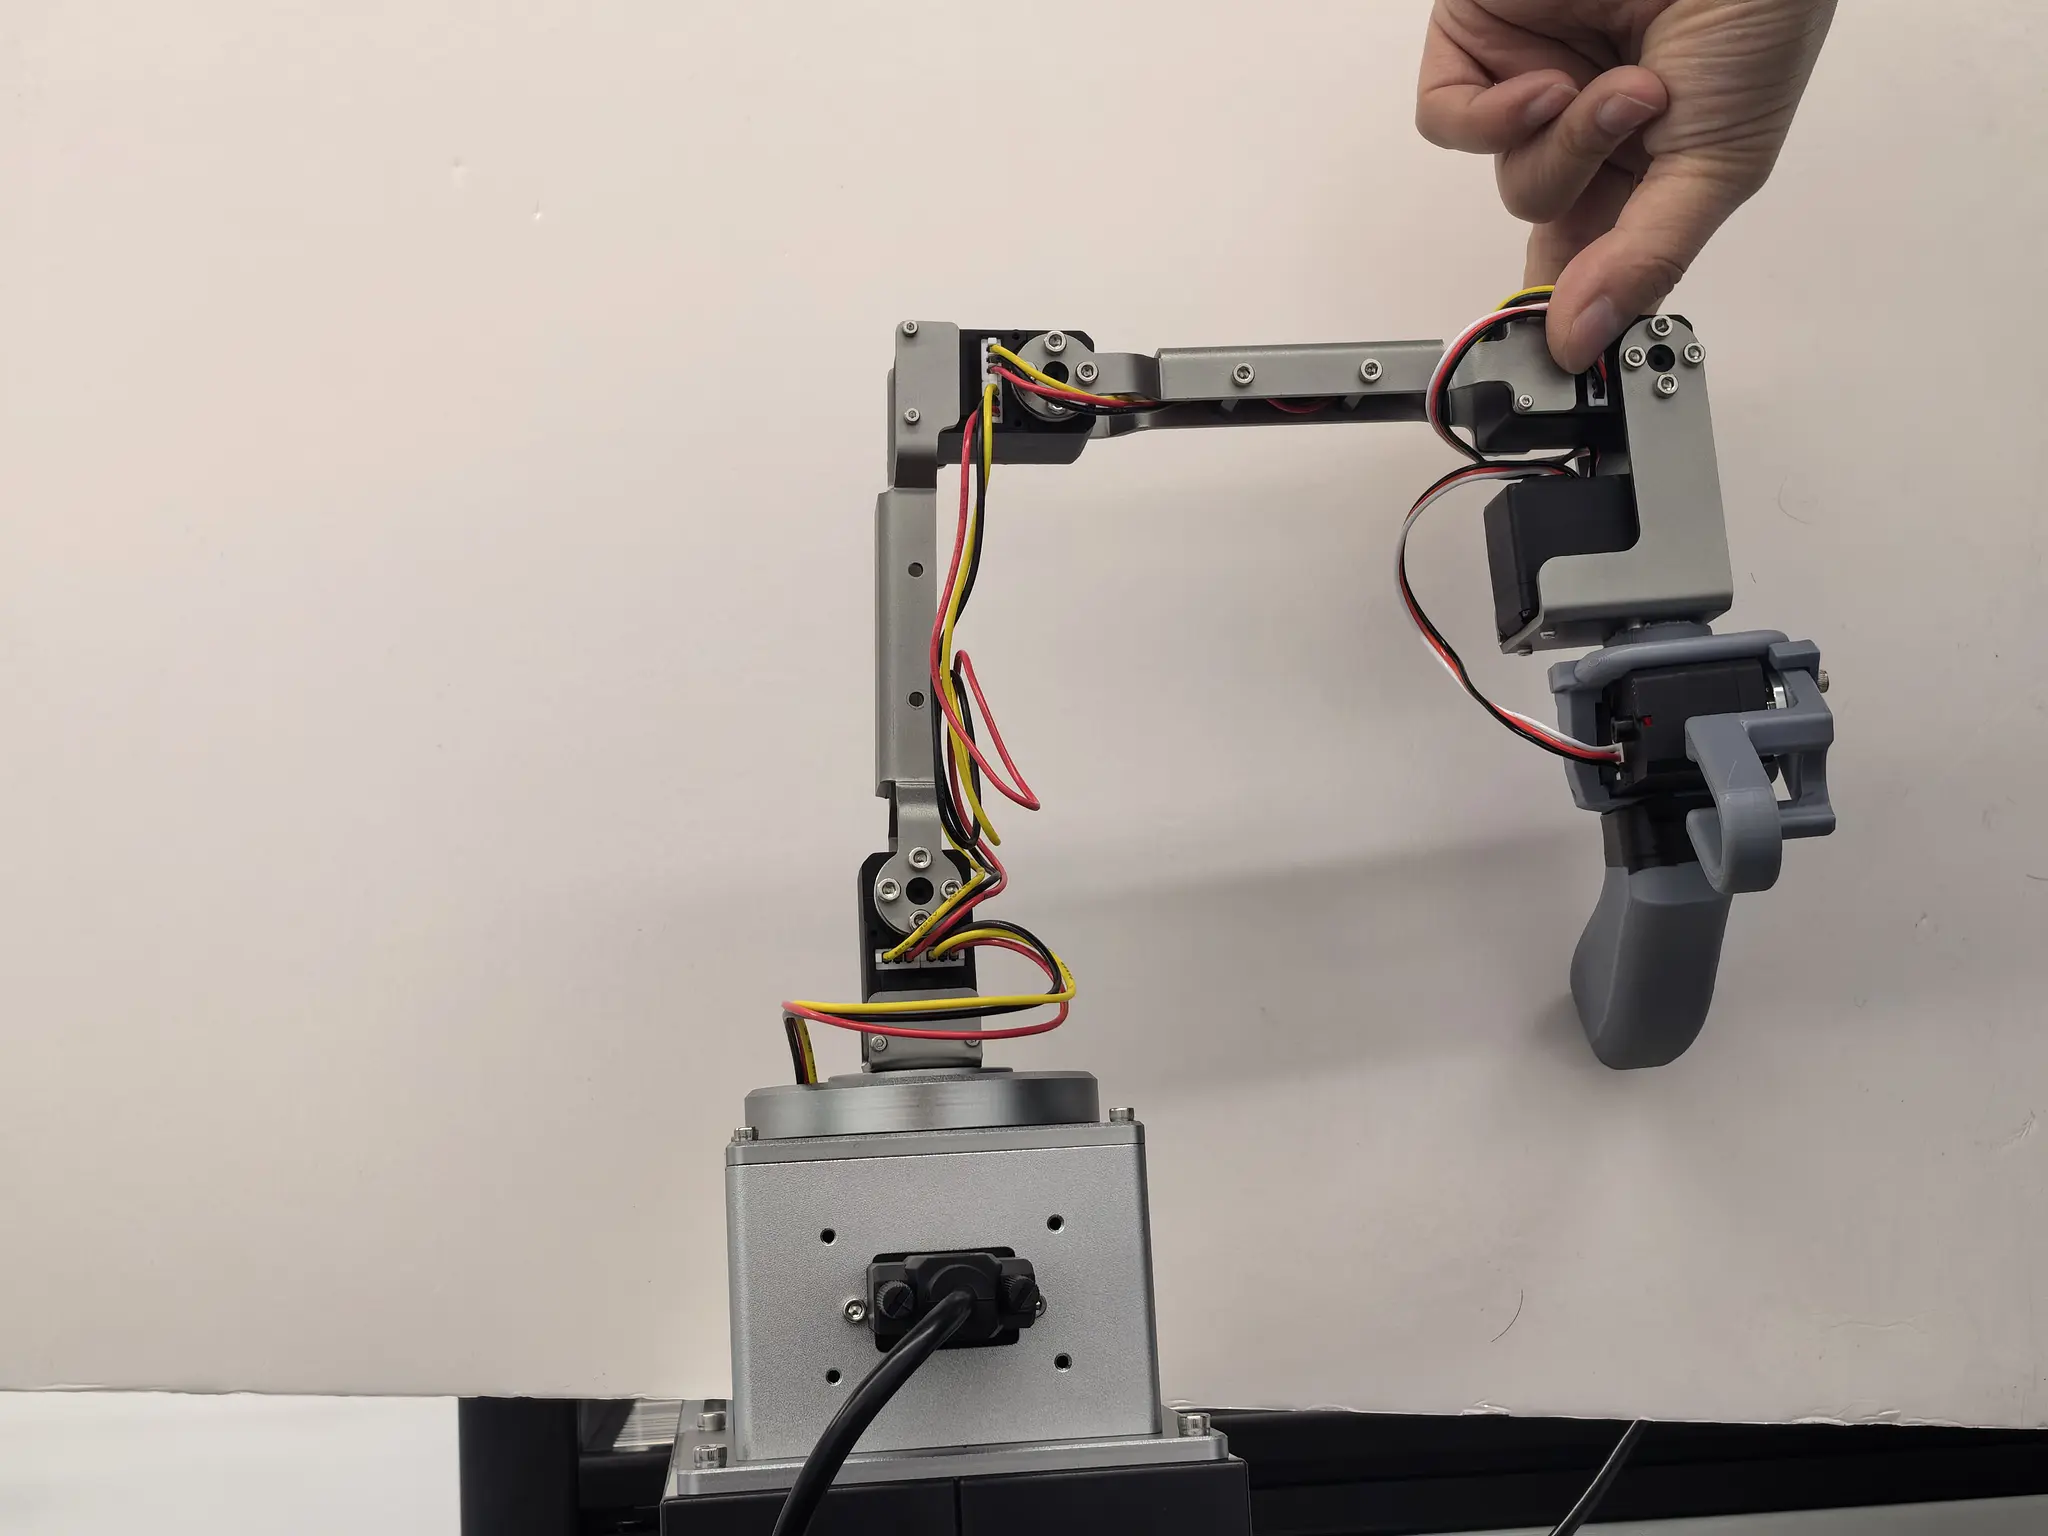
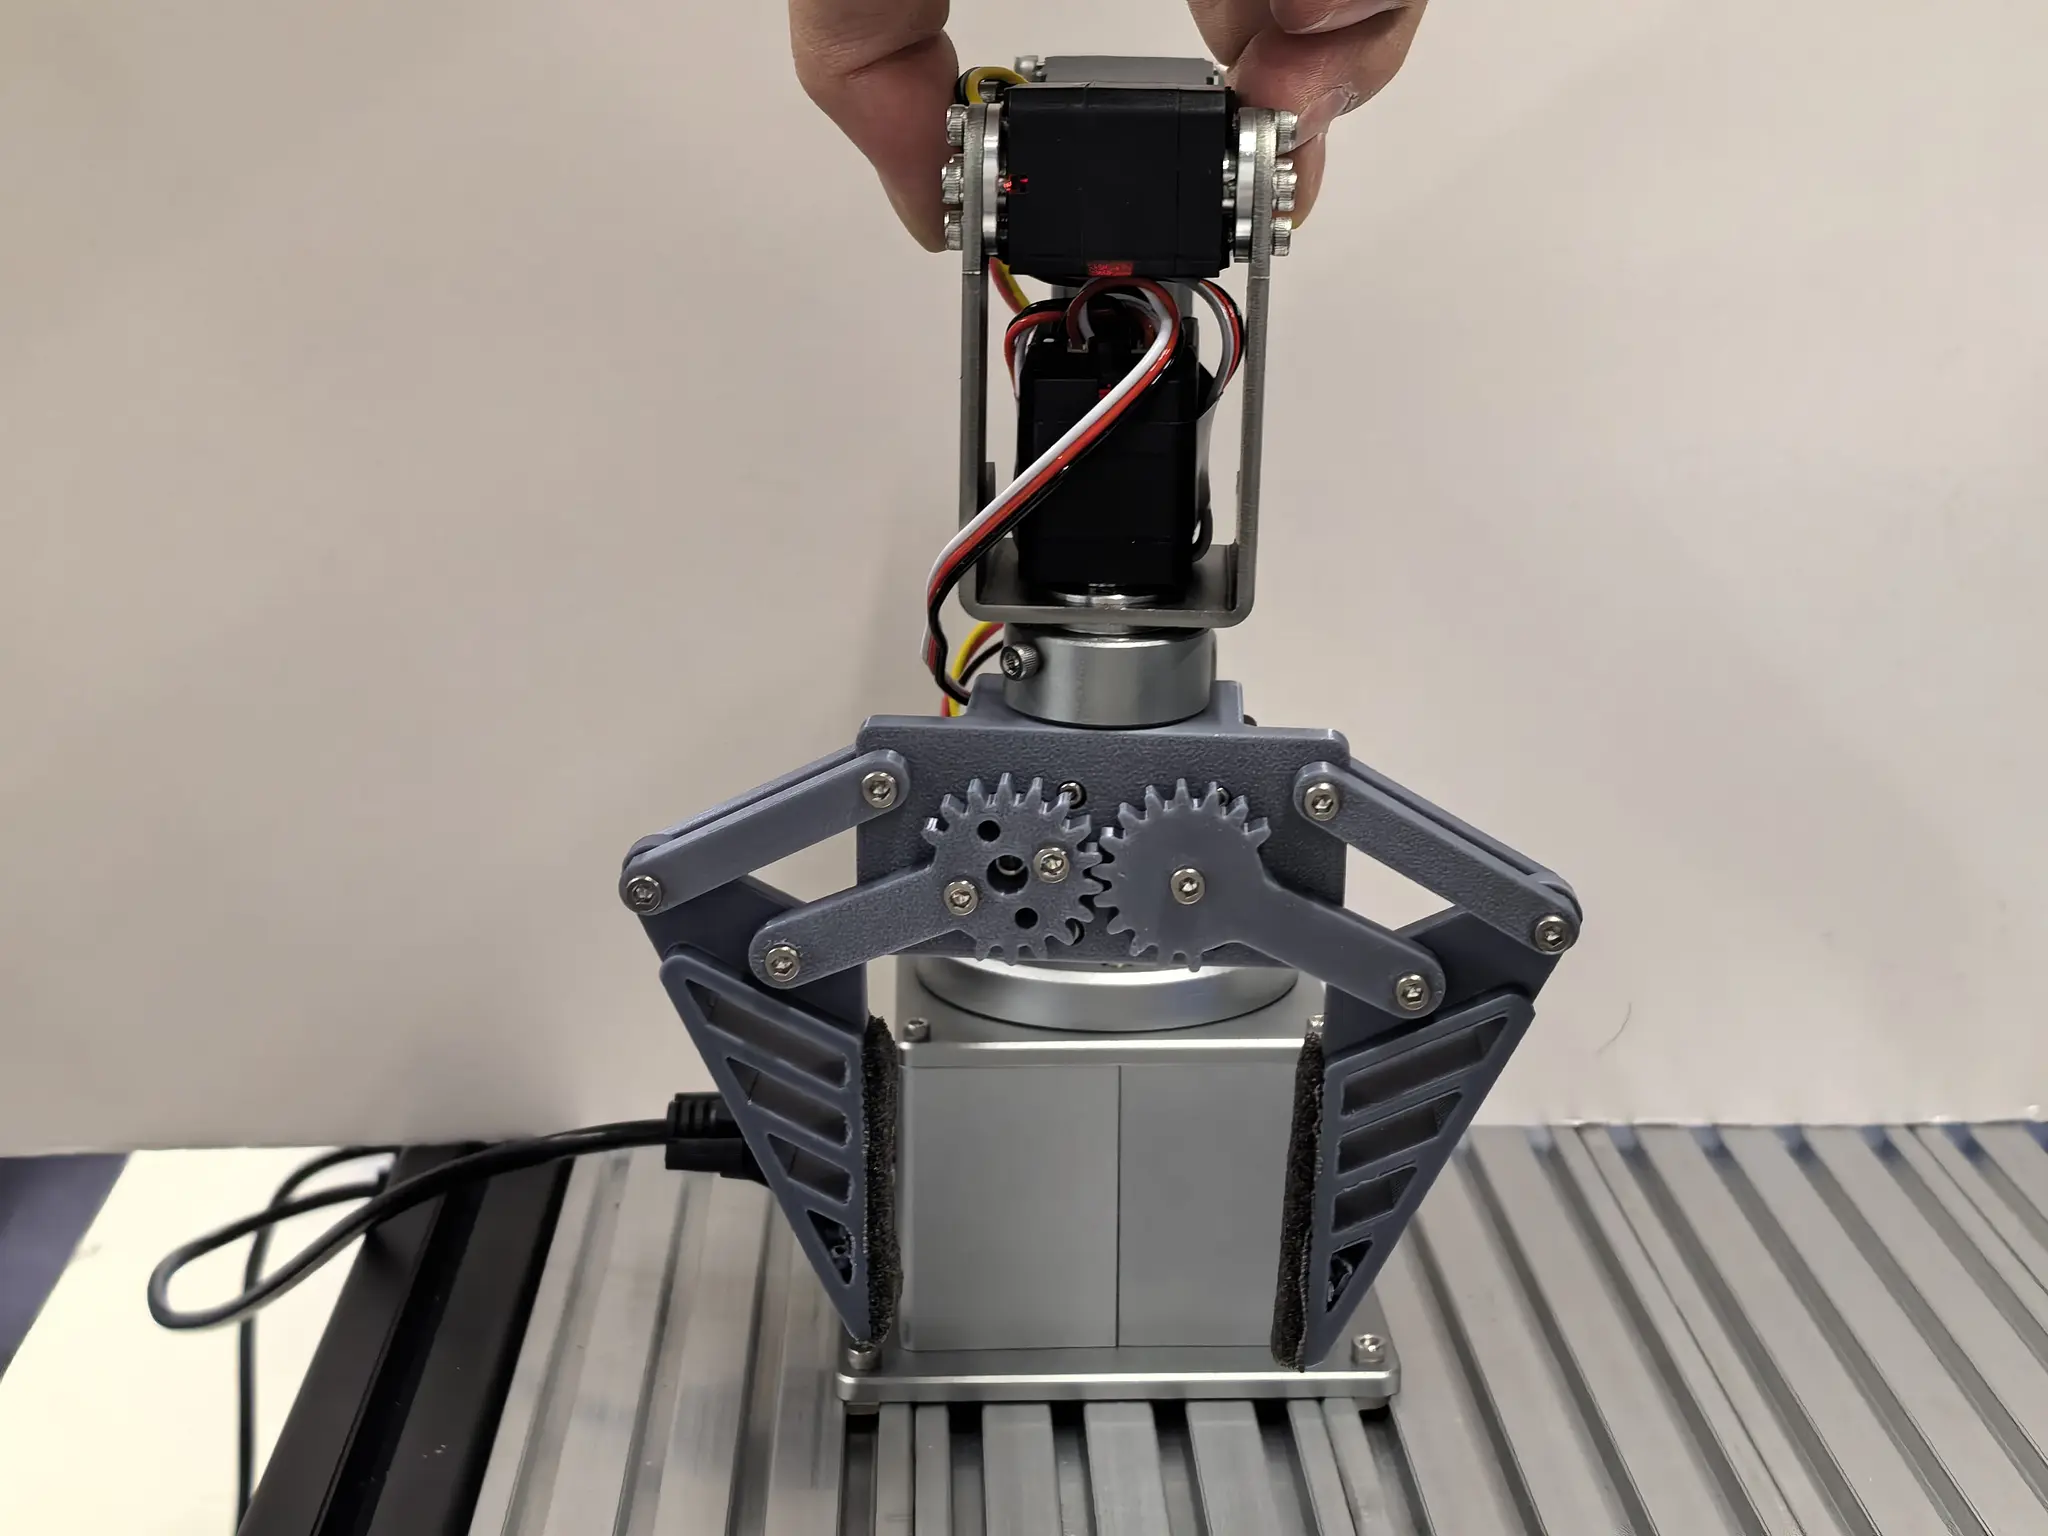
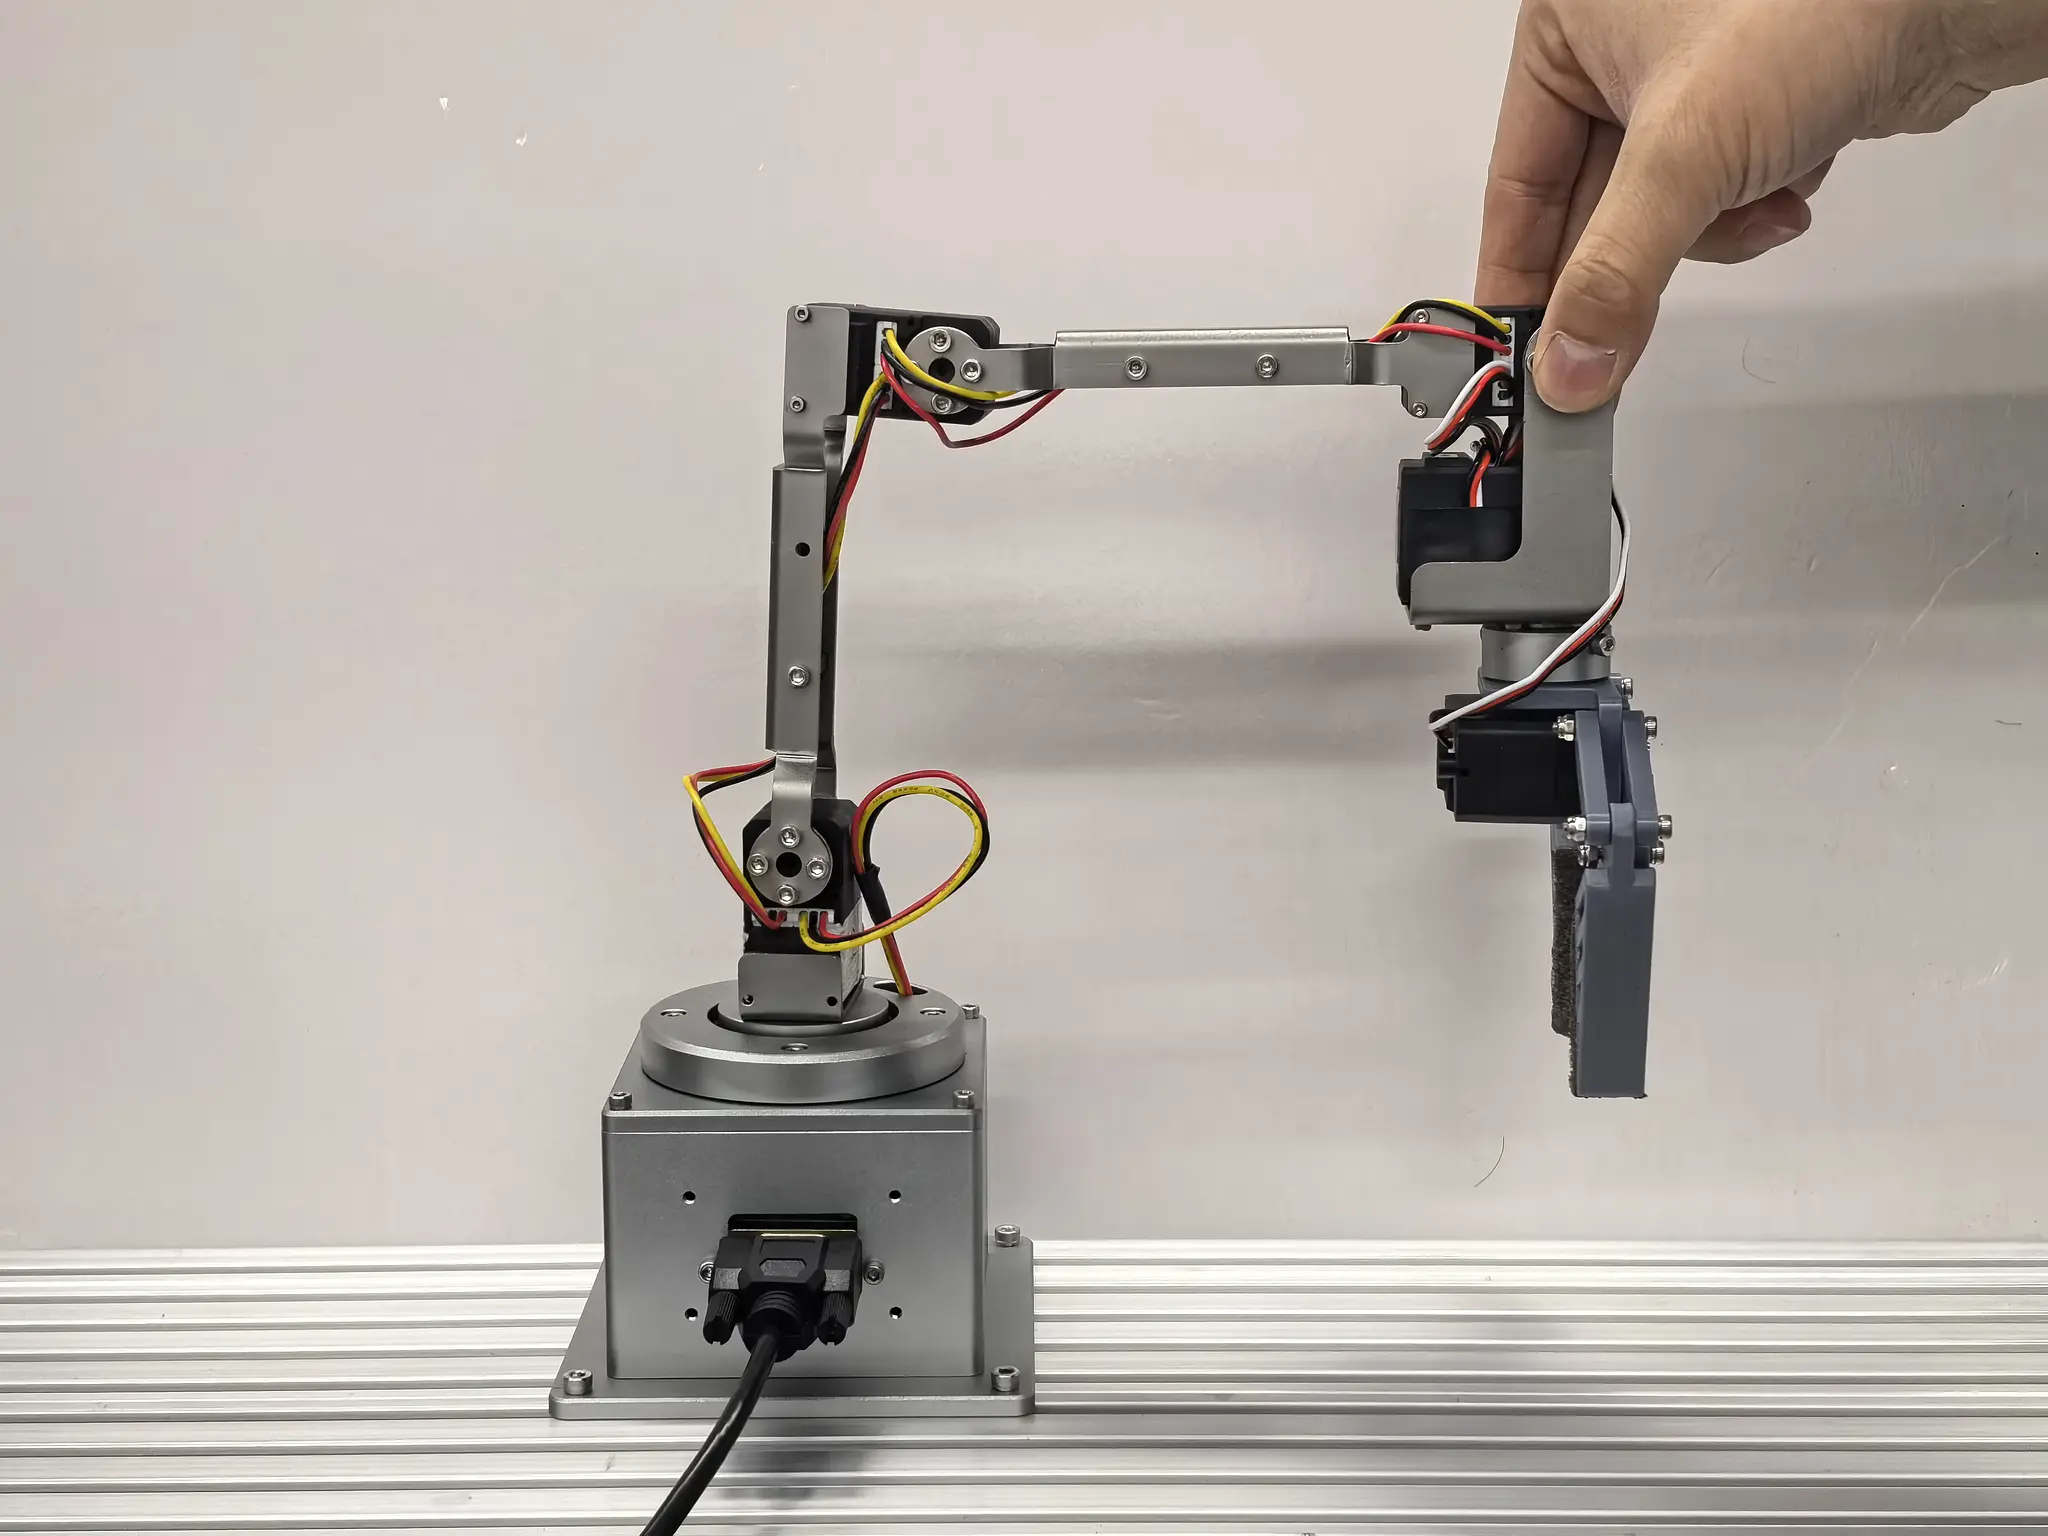
リセット姿勢:ターンテーブルを正面に向け、上腕と前腕を自然に折りたたみ、グリッパー(グリップ)を自然に前方へ向けた状態。