ドキュメント
代表的なモジュールの組立実習
1:Ubot-MR20 をベースにした代表的なモデルの組立は、フレームモジュールなどの組立を参考にしてください(エンコーダ付きモーターを DC モーター(TT モーター)に置き換えます)。2:代表的なモジュールの組立動画は 代表的なモジュールの組立解説 を参照してください。
代表的なモジュールの概要
代表的なモジュールには、主にフレームモジュール、ホイールモジュール、サーボ出力モジュールがあります。内訳は以下のとおりです。
フレームモジュール:T 型ブラケットモジュール、三角ブラケットモジュール、正方形フレームモジュール、サスペンション長方形フレームモジュール、六角ブラケットモジュール
| T 型ブラケットモジュール | 三角ブラケットモジュール | 正方形フレームモジュール | サスペンション長方形フレームモジュール | 六角ブラケットモジュール |
ホイールモジュール:ユニバーサルホイール(自在輪)モジュール、差動輪駆動モジュール、オムニホイール駆動モジュール、メカナムホイール駆動モジュール、操舵輪モジュール
| ユニバーサルホイールモジュール | 差動輪駆動モジュール | オムニホイール駆動モジュール | メカナムホイール駆動モジュール | 操舵輪モジュール |
アクチュエーター出力モジュール:スイングモジュール、パンチルトモジュール
| スイングモジュール | パンチルトモジュール |
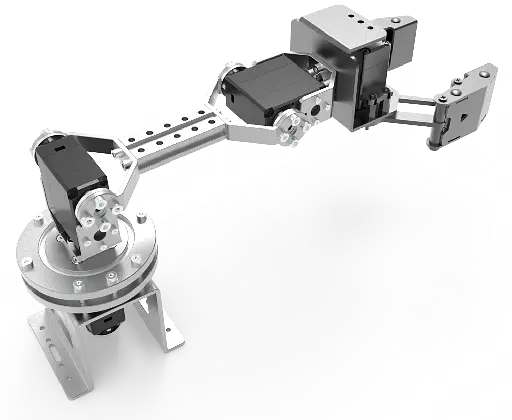
代表的なモジュールを組み合わせることで、シャーシ、ロボットアーム、複合ロボットなどを構築できます。
フレームモジュール
T 型ブラケットモジュール
モジュールの紹介
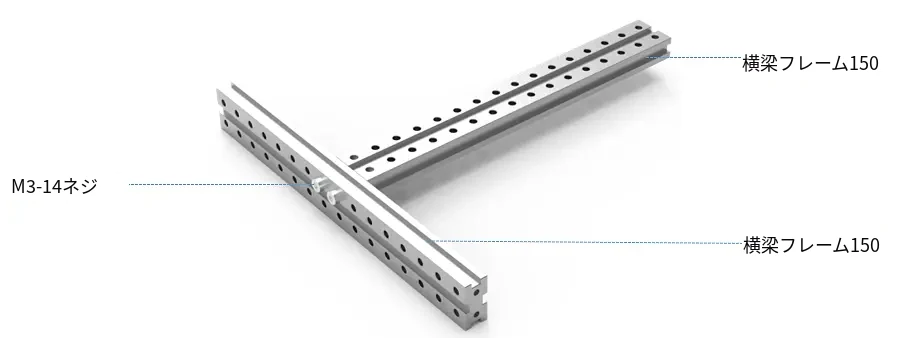
T 型ブラケットモジュールは、2 本のビーム材 150 をアルファベットの T 字型に組み合わせたものです。他の長さのビーム材で構成することもできます。
用途
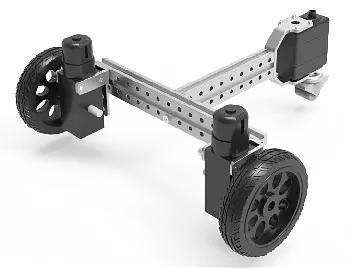
T 型ブラケットモジュールは 3 輪シャーシの支持フレームとして使用できます。
組立例
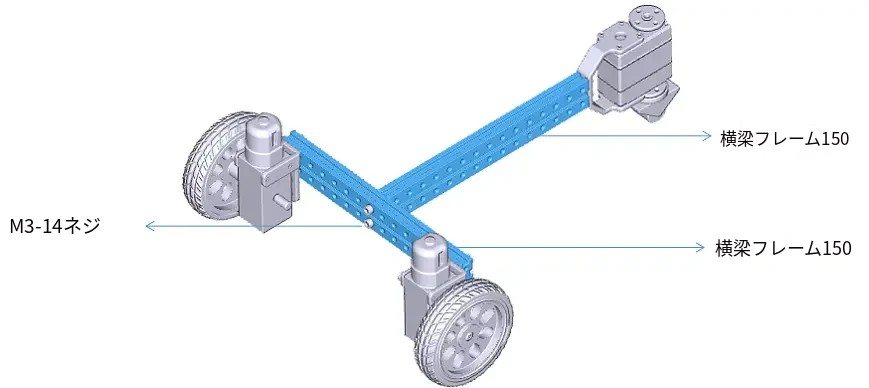
2 本のビーム材 150 を M3 ねじで固定します。
三角ブラケットモジュール
モジュールの紹介
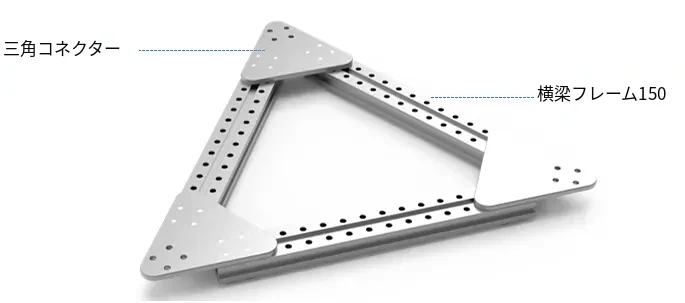
三角ブラケットモジュールは、3 本のビーム材 150 と三角コネクターを接続して構成します。
用途
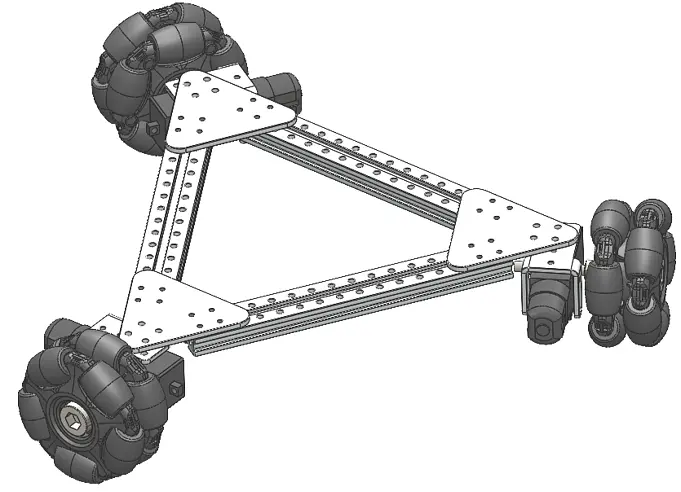
三角ブラケットモジュールは、3 輪駆動オムニホイール全方向シャーシの支持構造として使用できます。
組立例
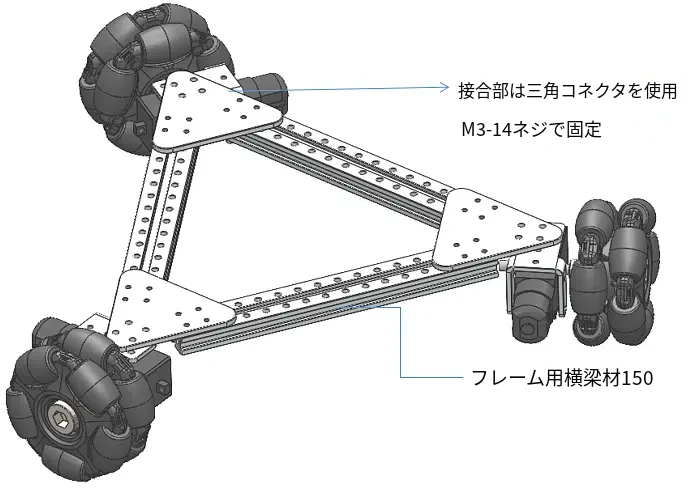
ビーム材 150 と三角コネクターを M3 ねじで固定します。
正方形フレームモジュール
モジュールの紹介
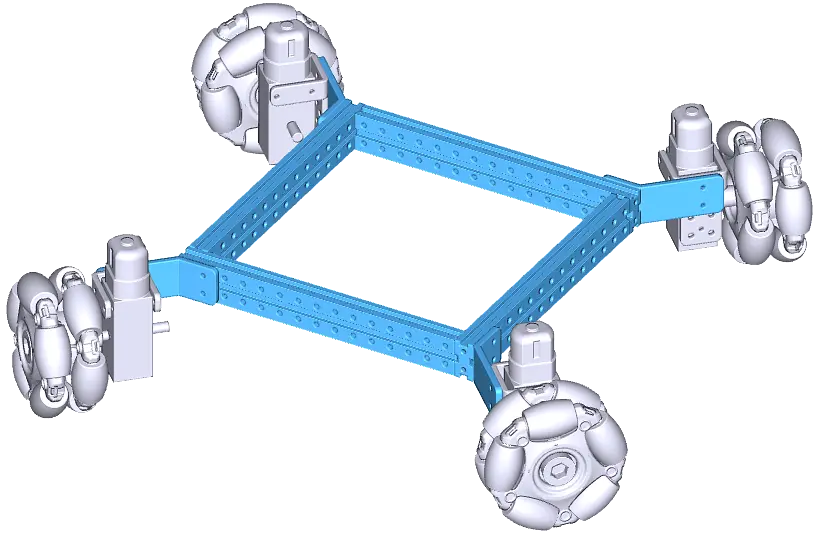
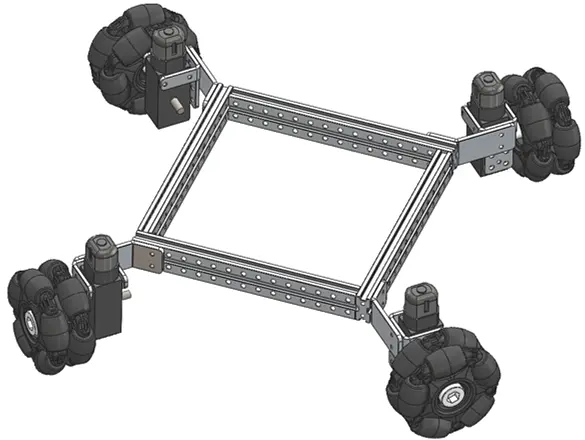
正方形フレームモジュールは、4 本のビーム材 150 で構成されます。
用途
正方形フレームモジュールは、4 輪駆動オムニホイール全方向シャーシの支持構造として使用できます。
組立例
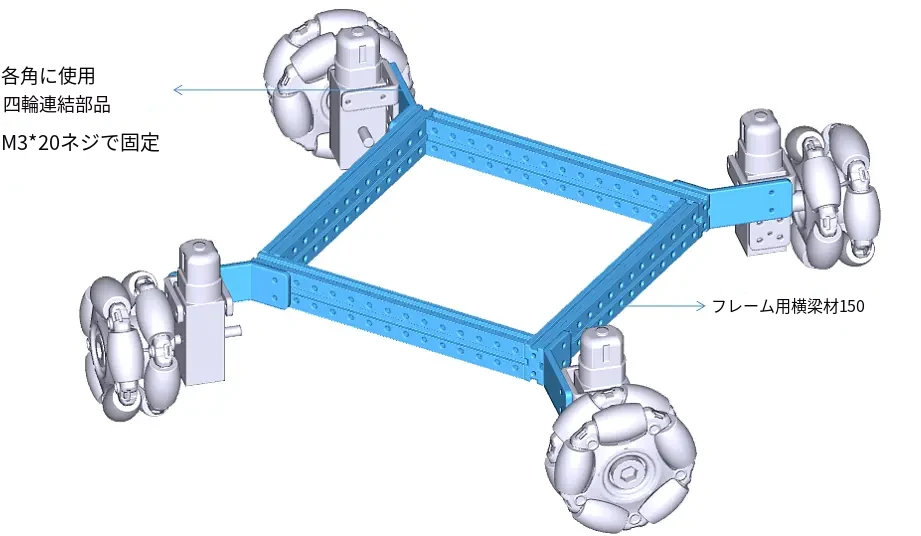
ビーム材 150 と正方形 4 輪コネクターを M3 ねじで固定します。
サスペンション長方形フレームモジュール
モジュールの紹介
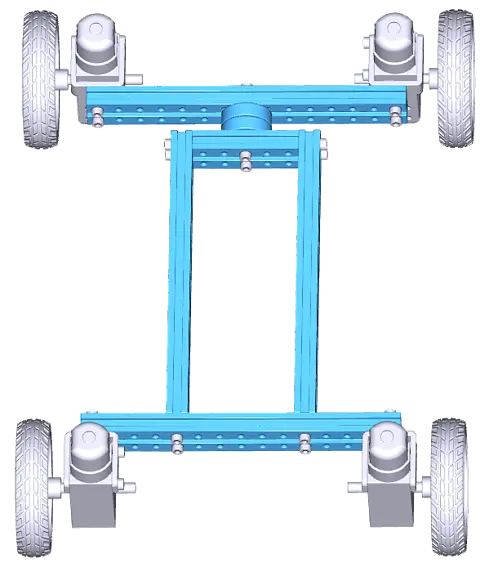
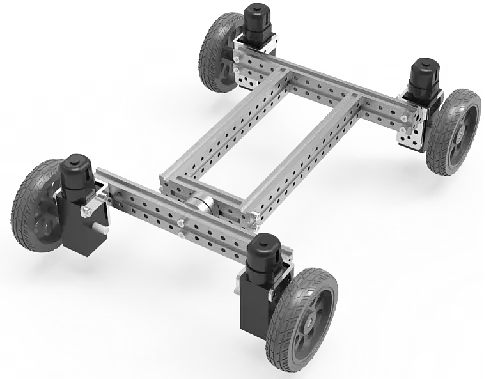
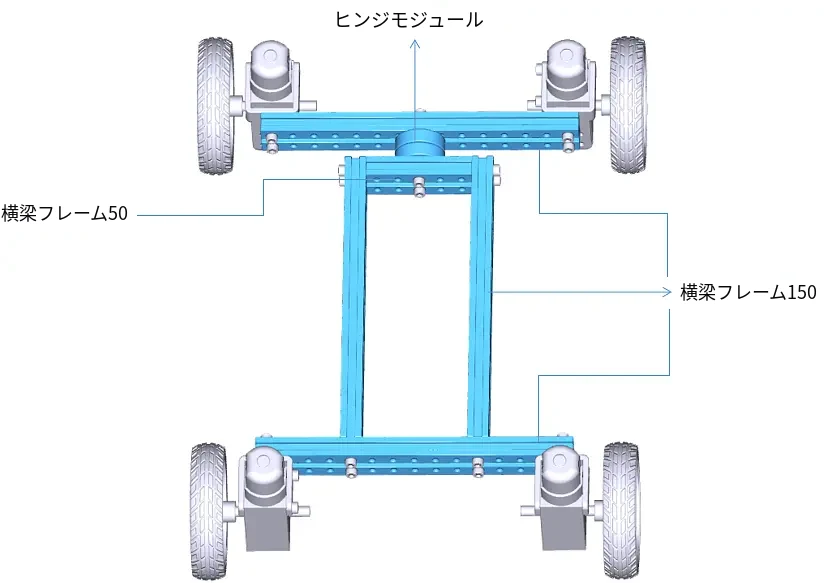
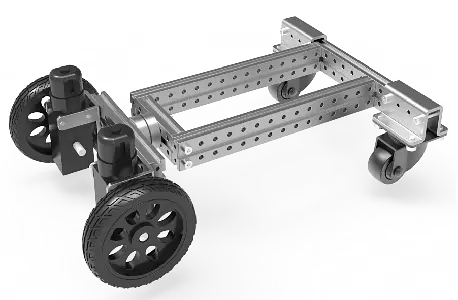
サスペンション長方形フレームモジュールは長方形の形状で、ビーム材 150 とヒンジモジュールを接続して構成します。
用途
サスペンション長方形フレームモジュールは、4 輪駆動差動シャーシの支持構造として使用できます。
組立例
4 本のビーム材 150 とヒンジモジュールを M3 ねじで固定します。
六角ブラケットモジュール
モジュールの紹介
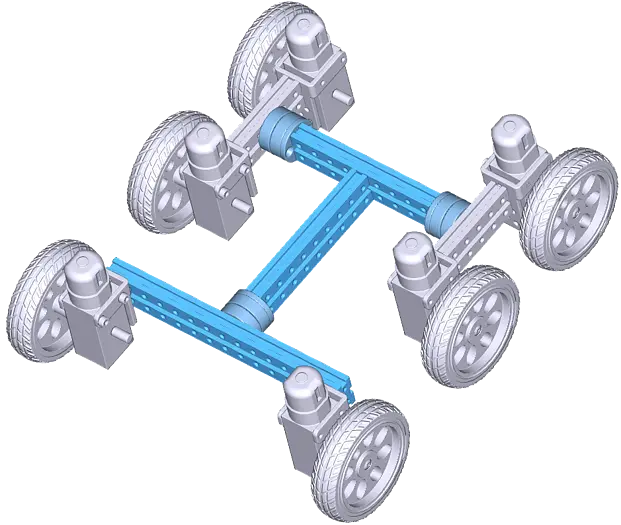
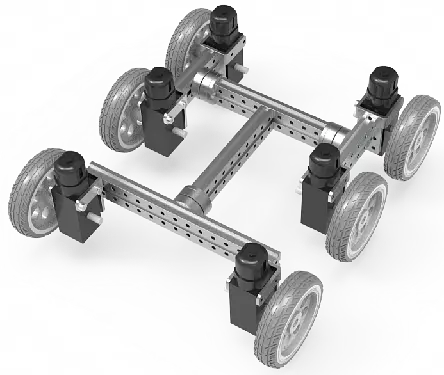
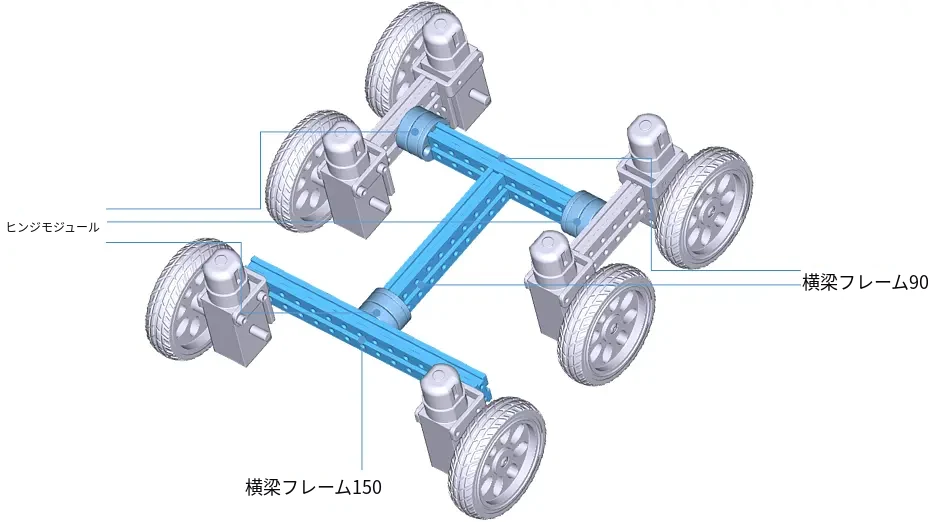
六角ブラケットモジュールは、4 本のビーム材 90、1 本のビーム材 150、3 組のヒンジモジュールで組み立てます。
用途
六角ブラケットモジュールは、6 輪駆動差動シャーシの支持構造として使用できます。
組立例
4 本のビーム材 90、1 本のビーム材 150、3 組のヒンジモジュールを M3 ねじで固定します。
ホイールモジュール
ユニバーサルホイールモジュール
モジュールの紹介
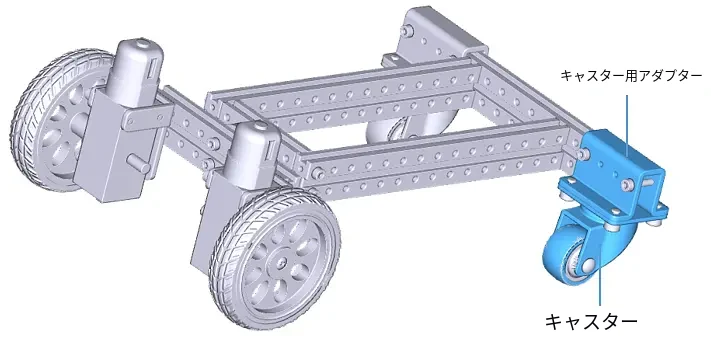
ユニバーサルホイールモジュールは、自在キャスターまたはボールキャスターで構成でき、車体の動きに追従して回転します。
両者の違いは回転中心の位置です。ボールキャスターは回転中心が中央にありますが、自在キャスターはそうではありません。
| 列 1 | 列 2 |
|---|---|
用途
従動輪ブラケットモジュールは、3 輪 2 輪駆動シャーシでフレームを支えるために使用できます。
組立例
ユニバーサルホイールとユニバーサルホイールアダプターを M3 ねじで固定します。
差動輪駆動モジュール
モジュールの紹介
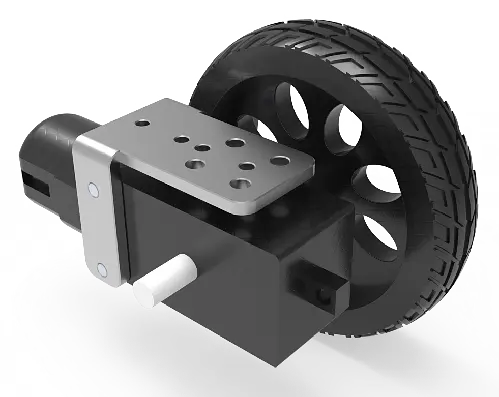
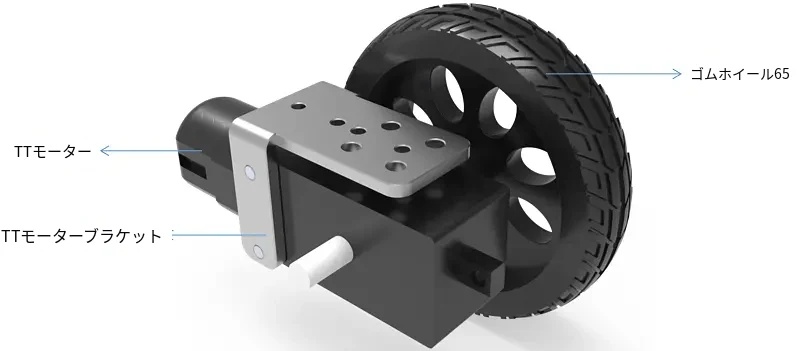
差動輪駆動モジュールは、TT モーター、TT モーターブラケット、差動輪で構成されます。
用途
差動輪駆動モジュールは、2 輪駆動差動シャーシの駆動部を構成します。
組立例
TT モーター、TT モーターブラケット、差動輪を M3 ねじでフレームに固定します。
オムニホイール駆動輪モジュール
モジュールの紹介
オムニホイール駆動輪モジュールは、オムニホイール、エンコーダ付きモーター 30、エンコーダ付きモーター用フラットブラケットで構成されます。
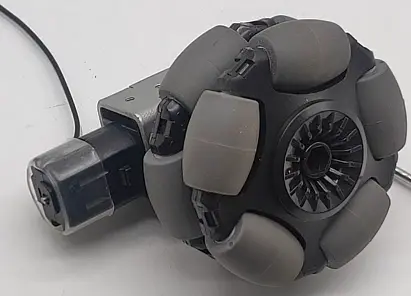
用途
オムニホイール駆動輪モジュールは、3 輪駆動オムニホイール全方向シャーシの駆動部として使用できます。
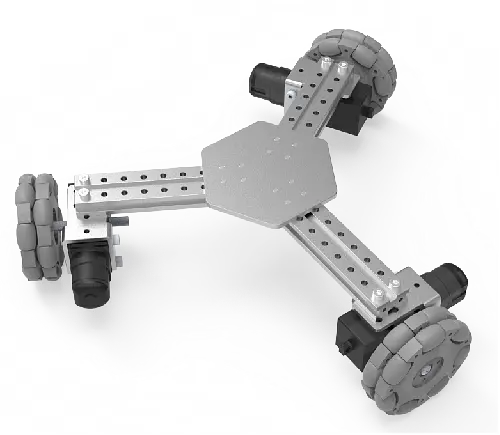
組立例
オムニホイールに六角カップリングを取り付け、その後バックカバーを取り付けます。
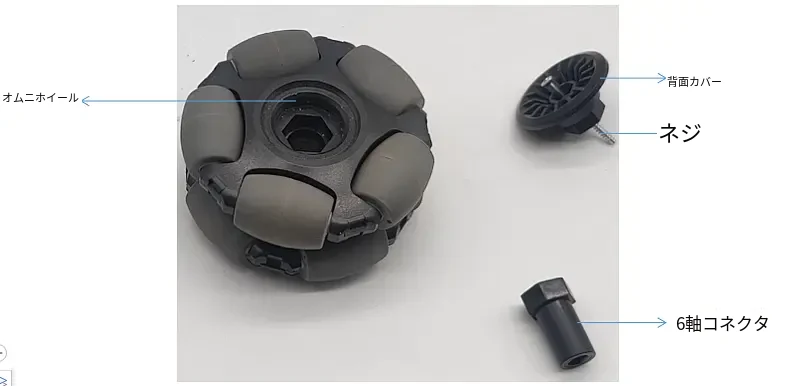
上図に示す長ねじで、TT モーター、TT モーターブラケット、オムニホイールを固定します。

メカナムホイール駆動輪モジュール
モジュールの紹介
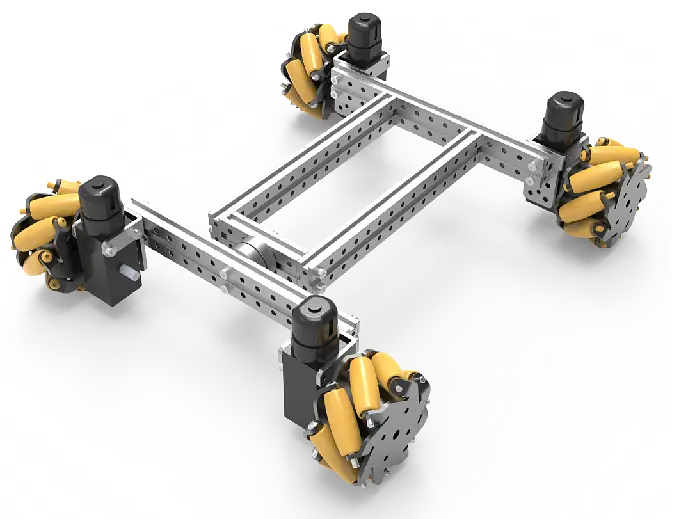
メカナムホイール駆動輪モジュールは、メカナムホイールとエンコーダ付きモーター 30 で構成されます。
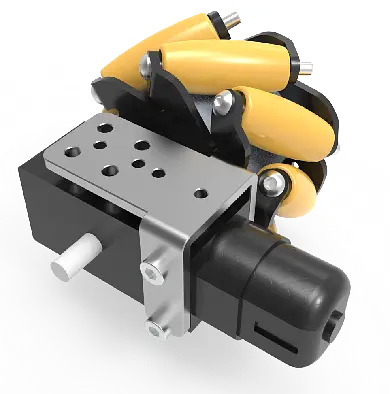
用途
メカナムホイール駆動輪モジュールは、4 輪駆動全方向メカナムホイールシャーシの駆動部として使用できます。
組立例
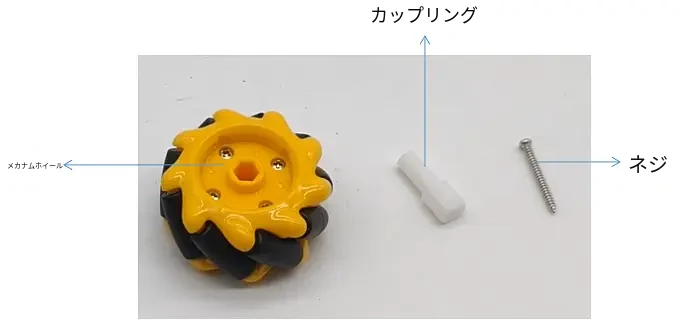
メカナムホイールにカップリングを取り付けます。
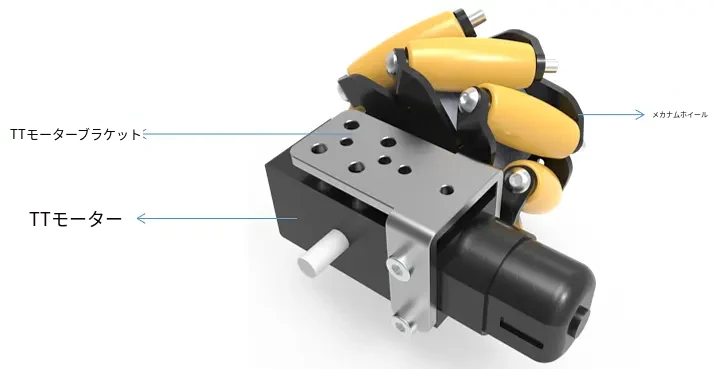
上部のねじで TT モーター、TT モーターブラケット、メカナムホイールを固定します。
操舵輪モジュール
モジュールの紹介
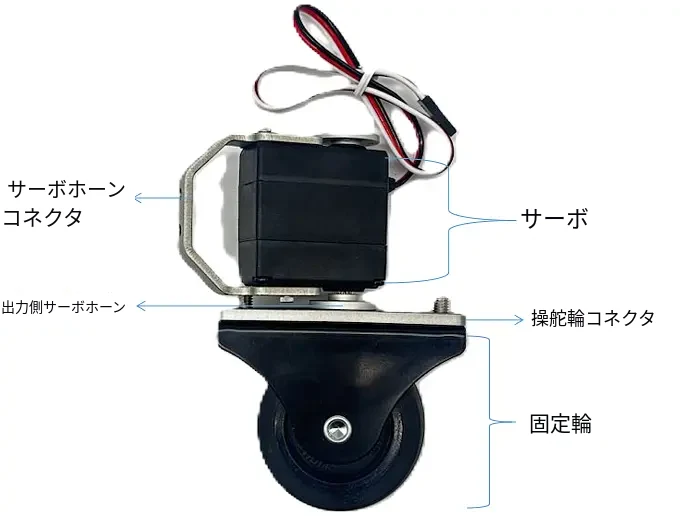
操舵輪モジュールは、主にホイール、車軸、ブラケットの 3 つの部分で構成されます。
用途
操舵輪モジュールは、2 輪駆動の 3 輪車の操舵部品として使用できます。
組立例
固定輪、操舵輪コネクター、サーボ、サーボ出力軸コネクター、出力側サーボホーンを M3 ねじで固定します。
サーボ出力モジュール
スイングモジュール
モジュールの紹介
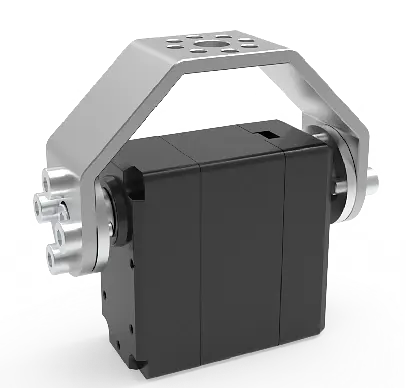
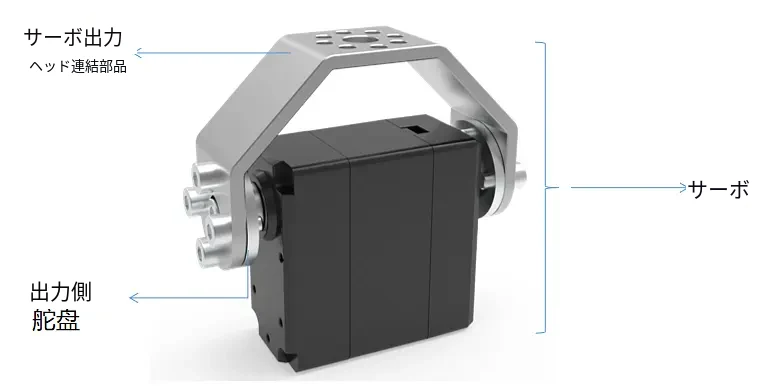
スイングモジュールは、サーボ、サーボ出力軸コネクター、出力側サーボホーンで構成されます。
用途
サーボと出力モジュールは、ロボットアームを構築する関節として、またスイング機構の一部として使用できます。
組立例
サーボ、サーボ出力軸コネクター、出力側サーボホーンを M3 ねじで固定します。
パンチルトモジュール
モジュールの紹介
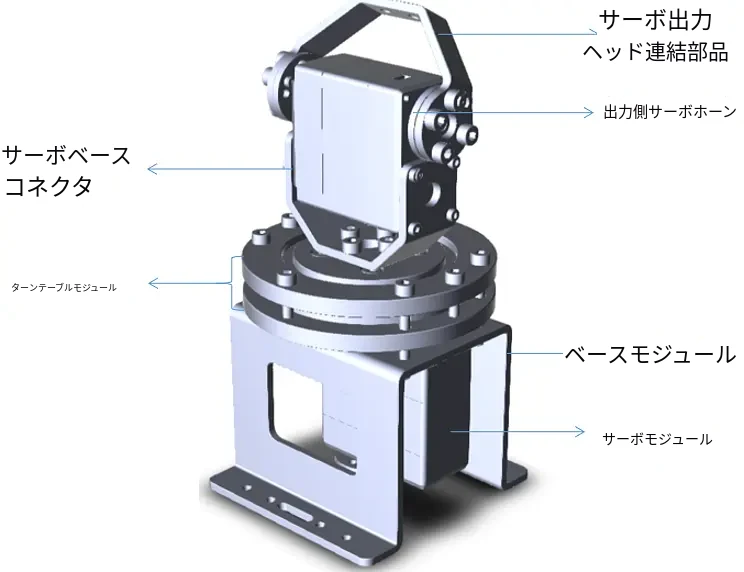
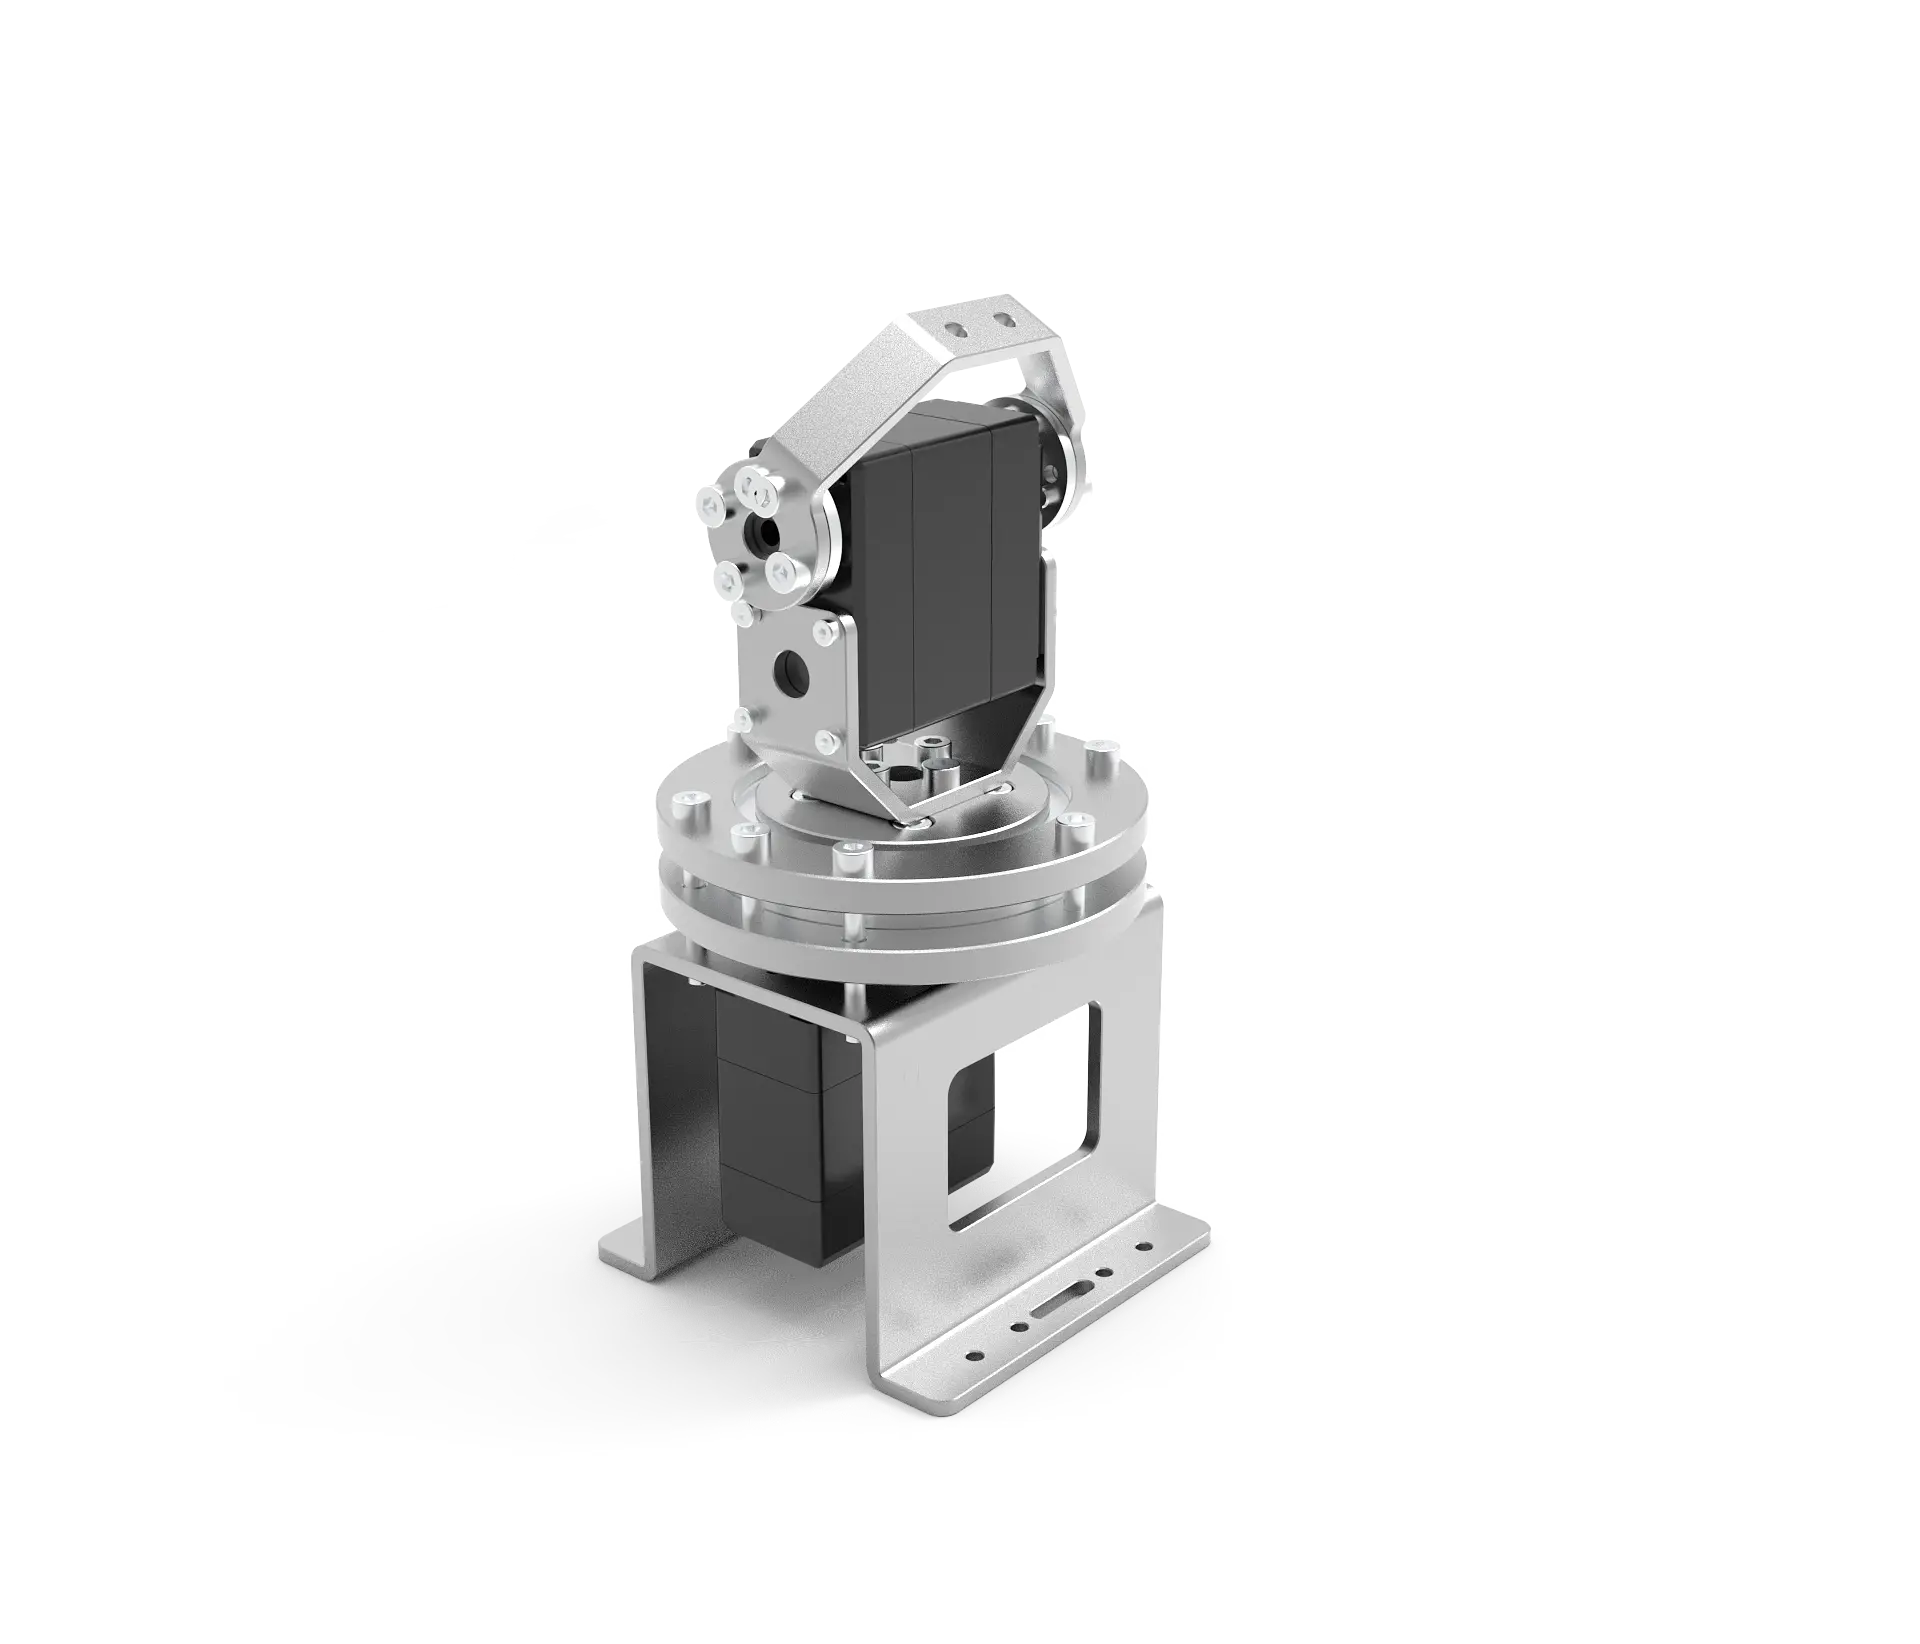
パンチルトモジュールは、ターンテーブルモジュール、ベース、スイングモジュールで構成されます。
用途
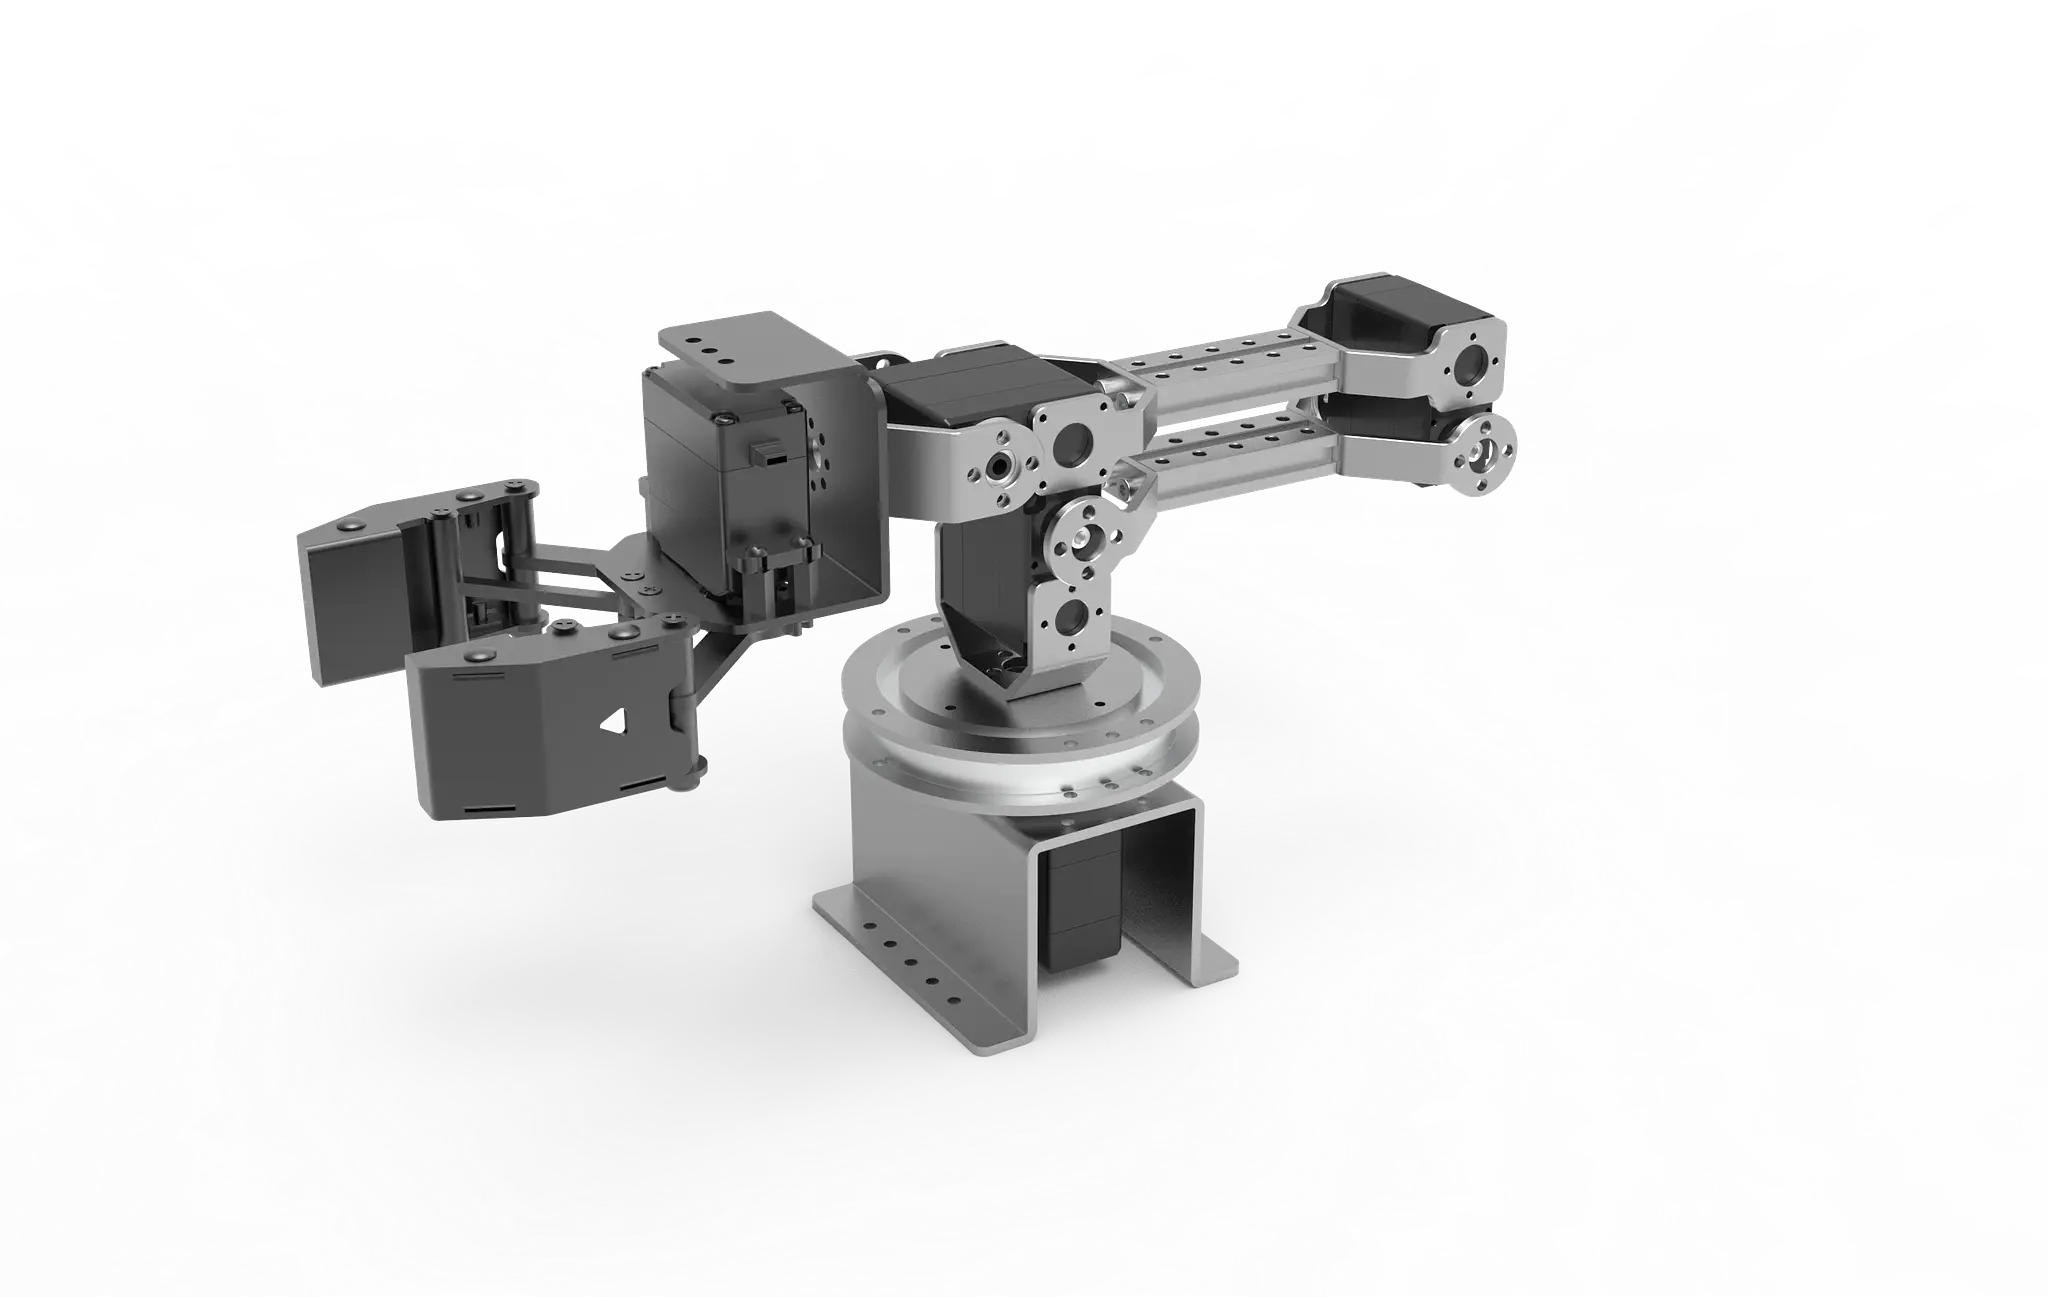
パンチルト駆動モジュールは、ロボットアーム底部の回転機構として使用できます。
組立例