 ドキュメント
実験4 音声コマンドの生成とプログラミング
実験の目的:
音声認識センサーの動作原理を理解し、音声認識センサーへのコマンドワードの書き込み方法を習得します。
ハードウェアの準備:
音声認識センサー * 1、スピーカーモジュール * 1、Type-C データケーブル
ヒント:右のリンクをクリックすると、音声認識モジュールの基本パラメーターを確認できます:電子モジュールの紹介
音声認識の基本原理
1. 機能実現の構成図
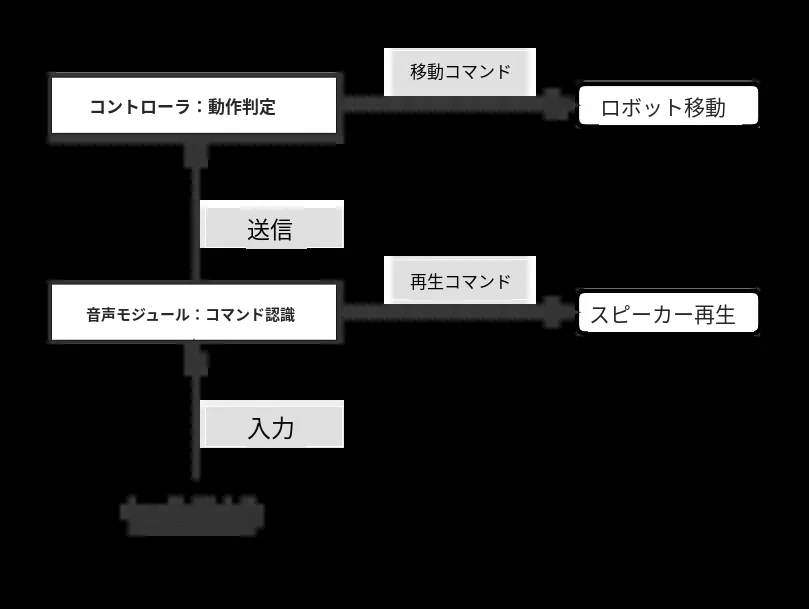
2. 通信プロトコル
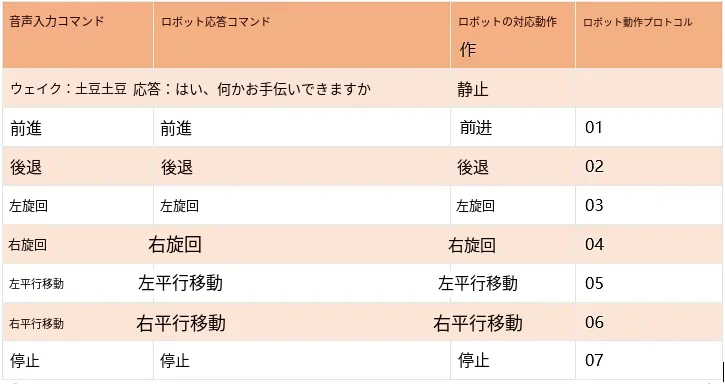
通信プロトコルの主な役割は、人・音声モジュール・ロボットの間の通信ルールを定めることです。音声モジュールはルールの範囲内の文を認識し、ロボットは各動作にプロトコルを設定して、そのプロトコルと音声コマンドを 1 対 1 で対応させます。
以下は参考例です。この例に従って、コマンドワードの編集と書き込みを行います。
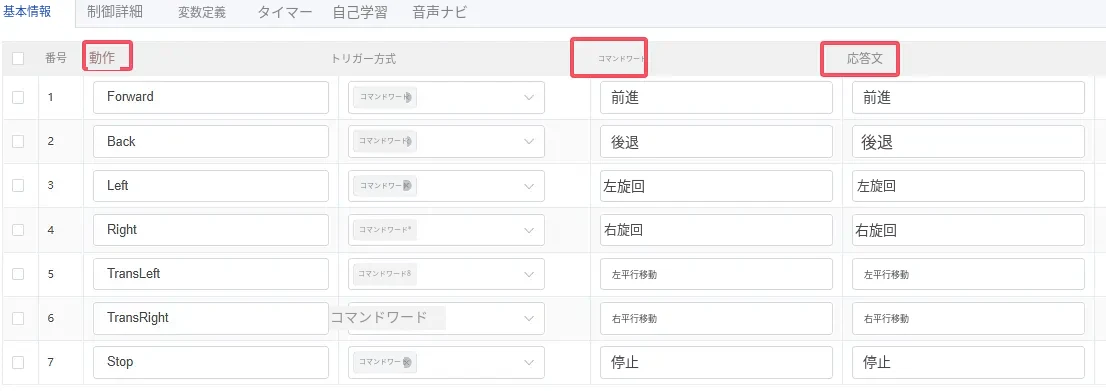
| 音声入力コマンド | ロボットの応答 | ロボットの対応動作 | ロボット動作プロトコル |
|---|---|---|---|
| ウェイクアップ:ポテト ポテト | 応答:はい | 何かお手伝いしましょうか | 静止 |
| 前進 | 前進 | 前進 | 01 |
| 後退 | 後退 | 後退 | 02 |
| 左折 | 左折 | 左折 | 03 |
| 右折 | 右折 | 右折 | 04 |
| 左平行移動 | 左平行移動 | 左平行移動 | 05 |
| 右平行移動 | 右平行移動 | 右平行移動 | 06 |
| 停止 | 停止 | 停止 | 07 |
今後は、この例の方法を参考にコマンドワードをカスタマイズし、ファームウェアを生成して書き込むことができます。
音声認識コマンドワードの編集:
コマンドワードの編集は、主に次の 4 つのステップに分かれます:
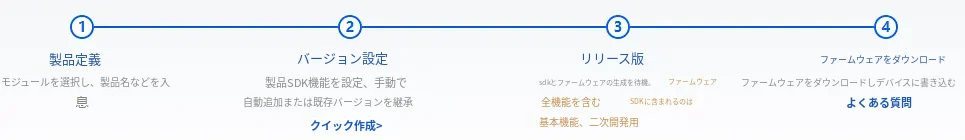
- Web サイトにログインし、製品を作成する
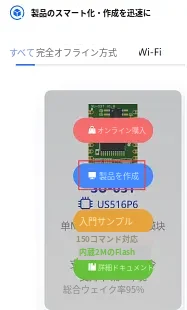
オンライン URL smartpi.cn を開き、アカウントを登録してログインします。「ホーム」→「発見」→「快速智能(Fast Intelligence)」→「製品作成」→「SU-03T」を選択し、「製品を作成」を選択します。
リンク:smartpi.cn
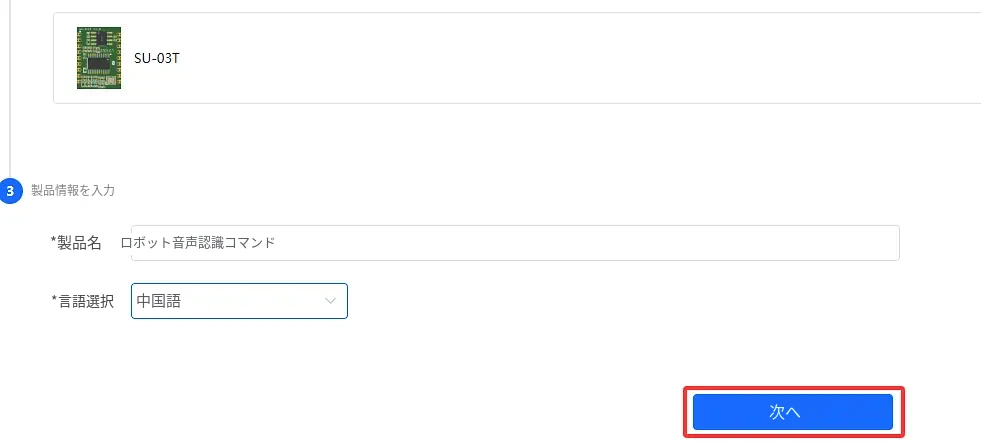
製品カテゴリーを選択し、製品情報を追加します。

ヒント:製品名は自由に設定できます。「次へ」をクリックすると製品の作成が完了します。
- バージョン設定
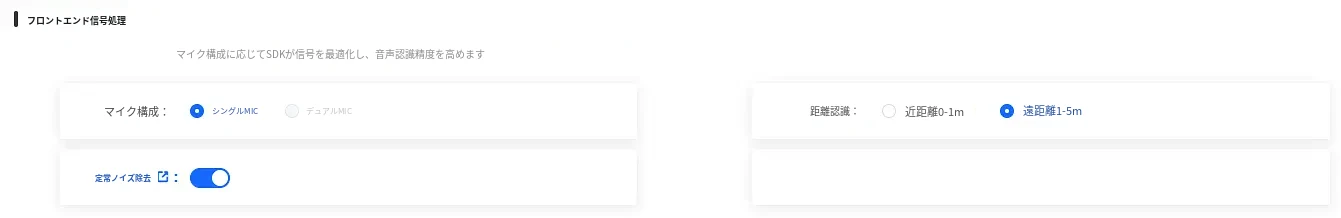
1. フロントエンド信号処理
モードを選択します(シングルマイク、ノイズ低減)。
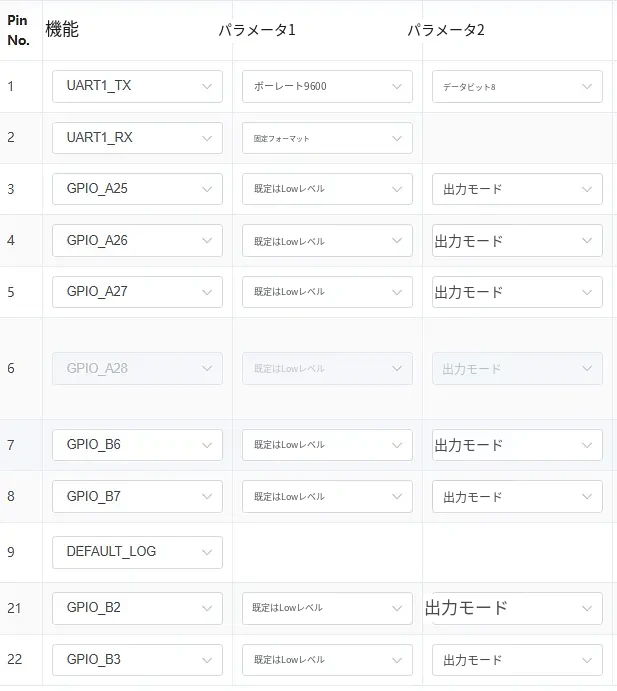
2. ピン設定
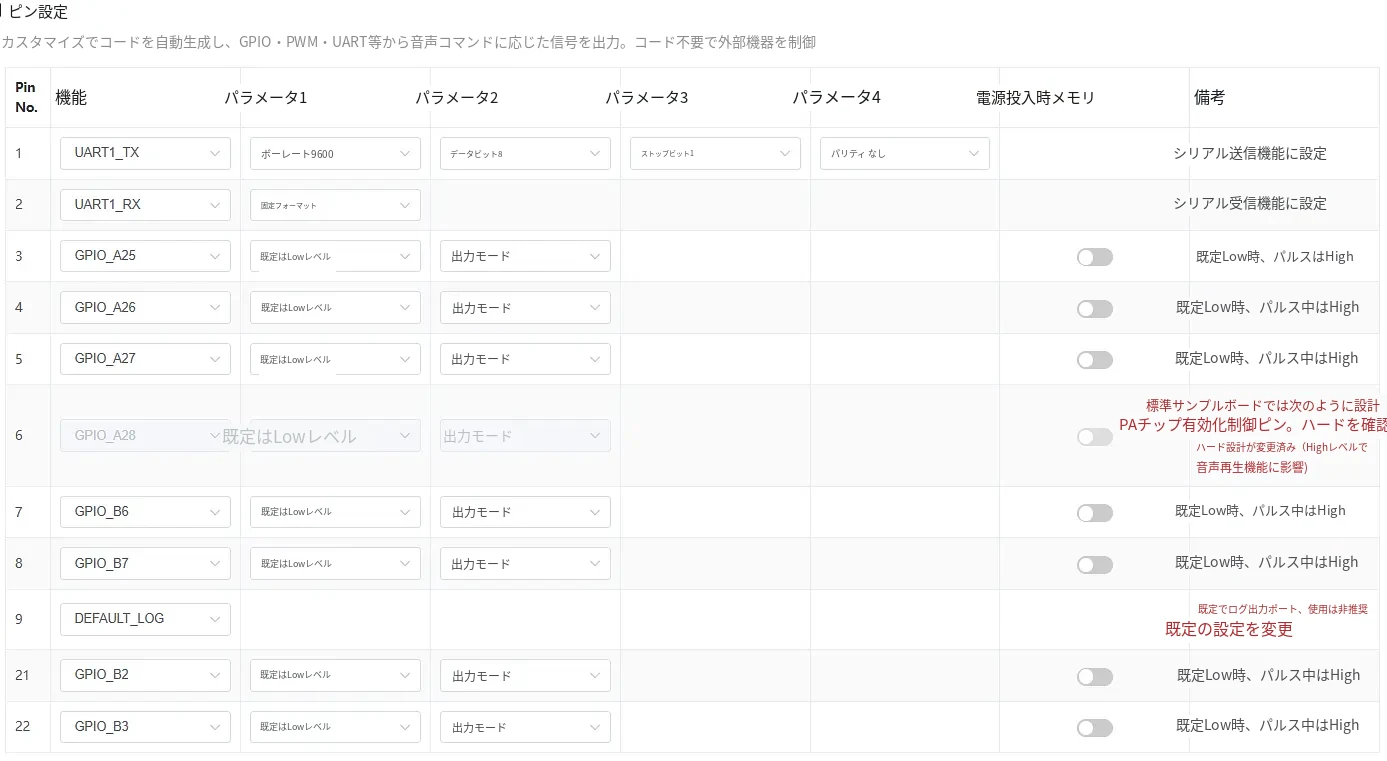
通信ピンを設定します(ピン 6 を TX にすると、ピン 7 は自動的に RX になります)。
主なパラメーター:
設定完了後の画面:
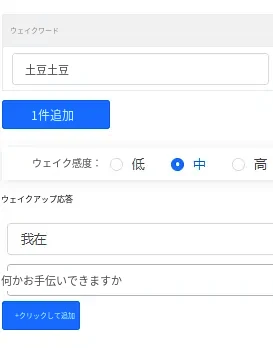
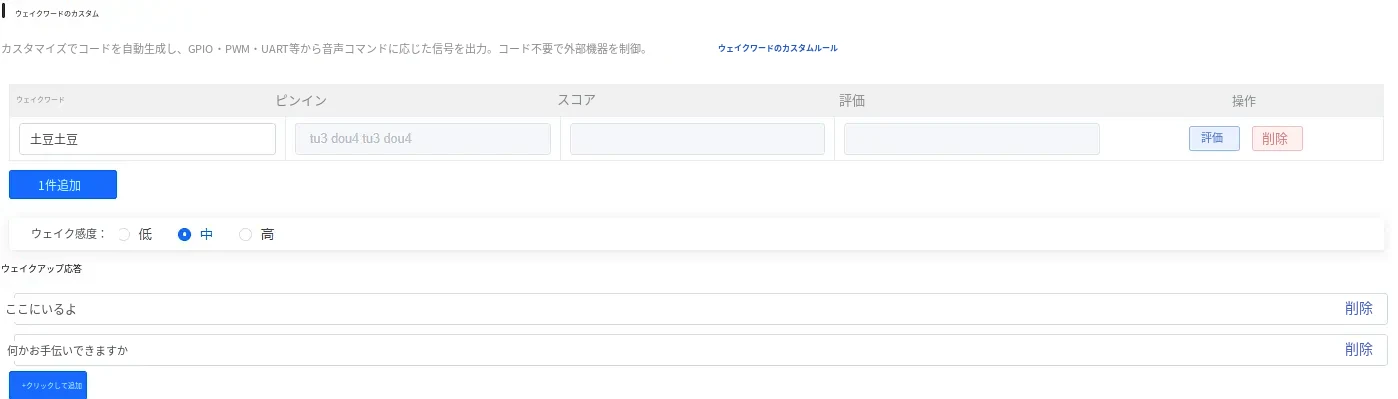
3. ウェイクアップワードのカスタマイズ
主なパラメーターの設定:
全体の設定結果は次のとおりです:
4. コマンドワードのカスタマイズ
基本パラメーターと制御詳細を設定する必要があります。
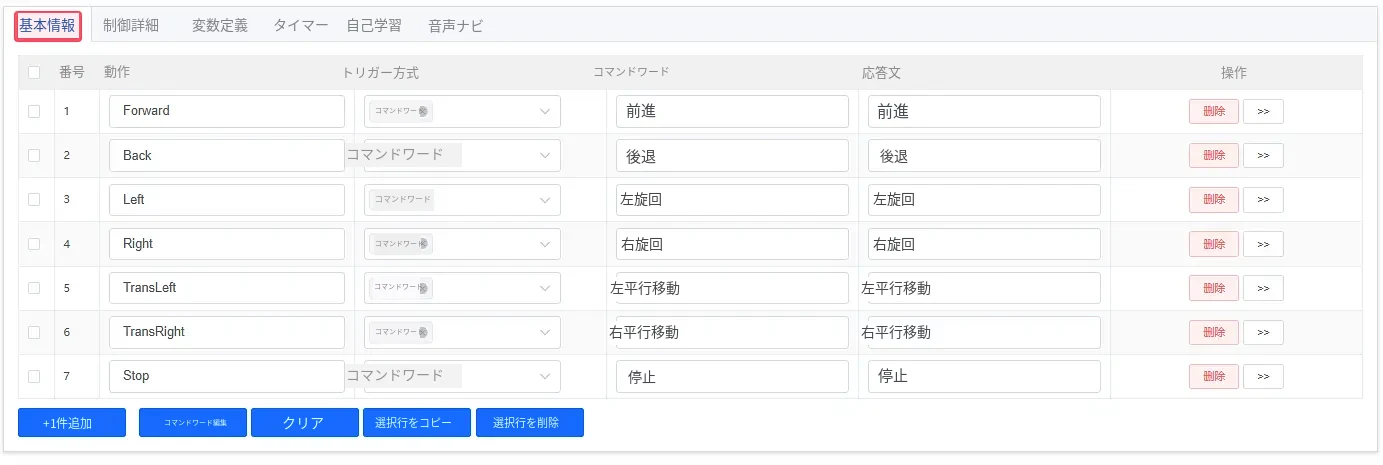
(1) まず基本パラメーターを設定します:
設定後の全体画面:
(2) 制御詳細パラメーターの設定
「制御詳細」パネルをクリックし、通信プロトコルを参考にすべてのコマンドワードを設定します。
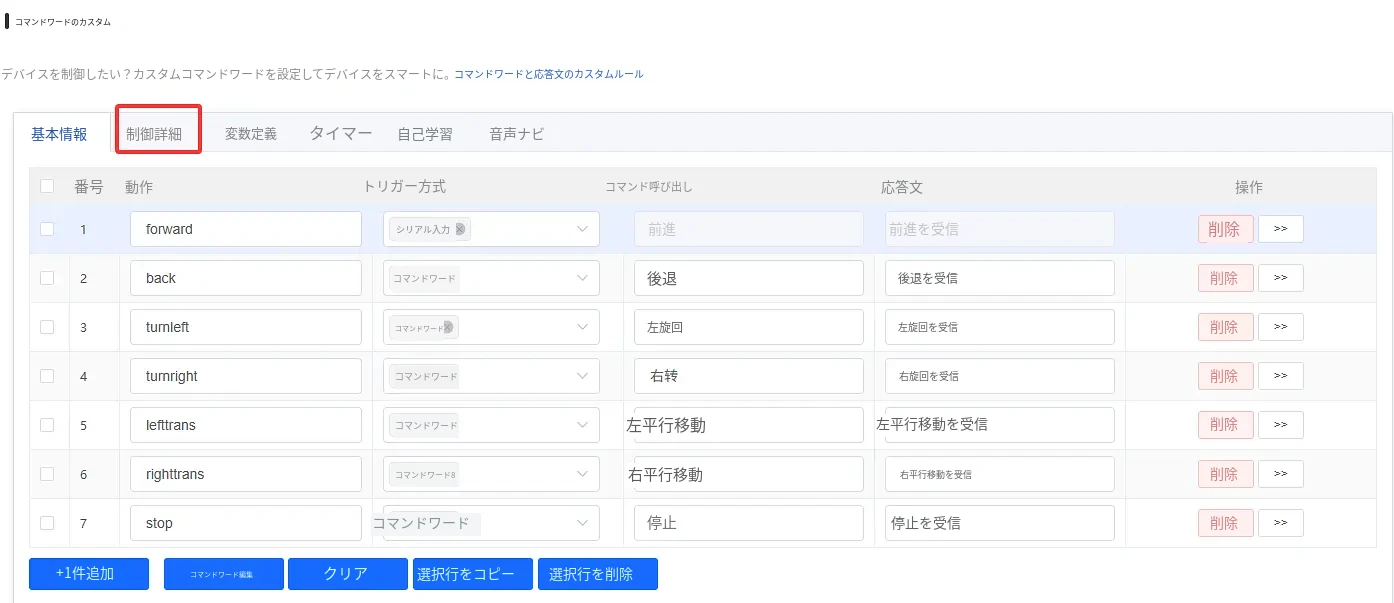
次のような一覧ページが表示され、各動作(behavior)のパラメーターを設定できます。
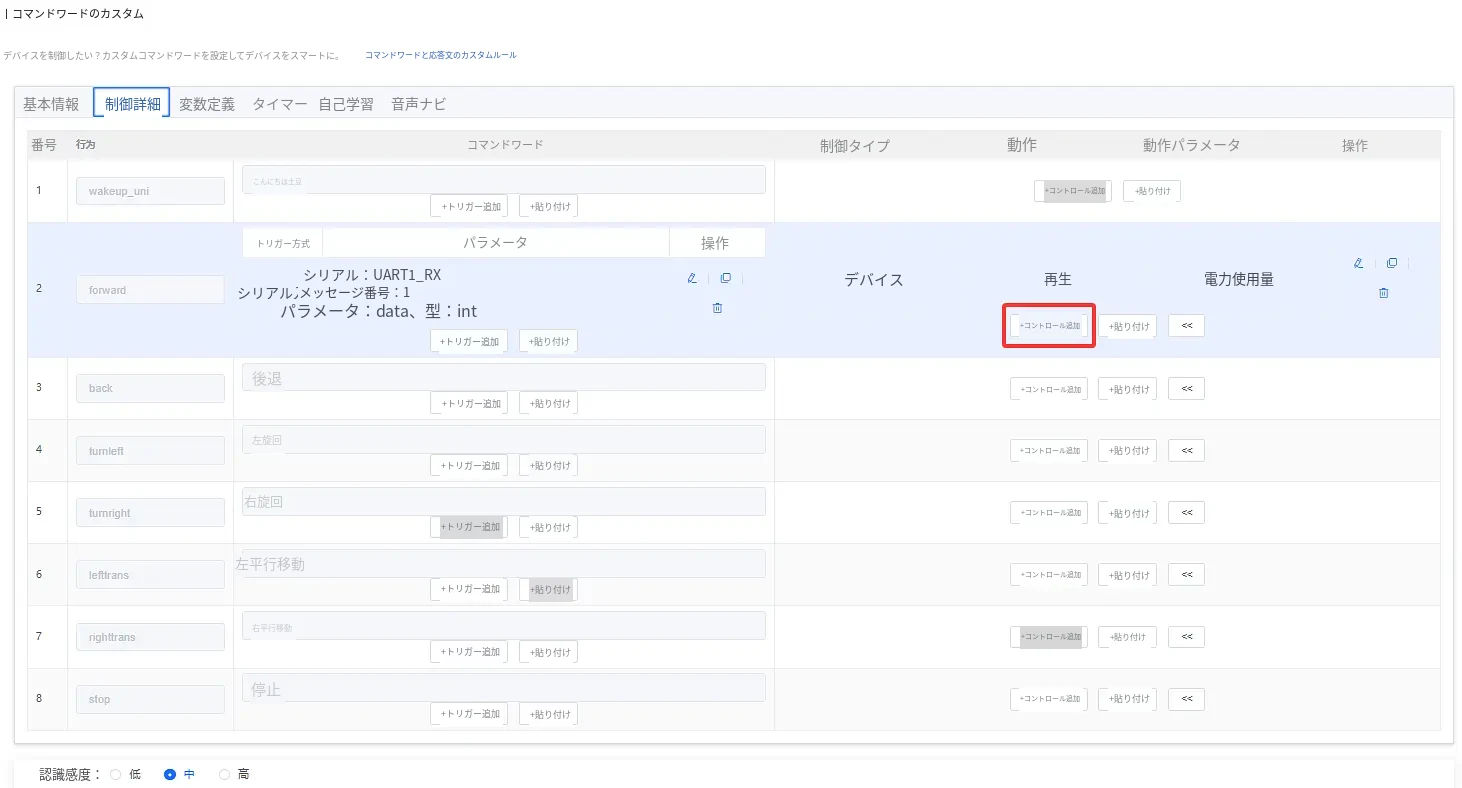
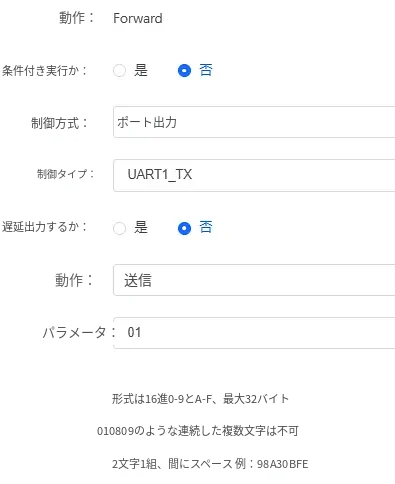
ここでは番号 2 の設定を行います。「制御を追加」をクリックしてパラメーターを追加します。
制御方式に「ポート出力」、制御タイプに「UART1_TX」、動作に「送信」を選択します。パラメーターは通信プロトコルの設定を参照してください。下図はウェイクアップワードの制御詳細です:
その他のコマンドワードも上記と同様の方法で設定します。異なるのはパラメーター値のみです。
| 動作 | パラメーター |
|---|---|
| back | 02 |
| turnLeft | 03 |
| turnRight | 04 |
| leftTrans | 05 |
| rightTrans | 06 |
| stop | 07 |
上の表に従ってその他の動作にも制御を追加してください。最終的な全体画面は次のとおりです:
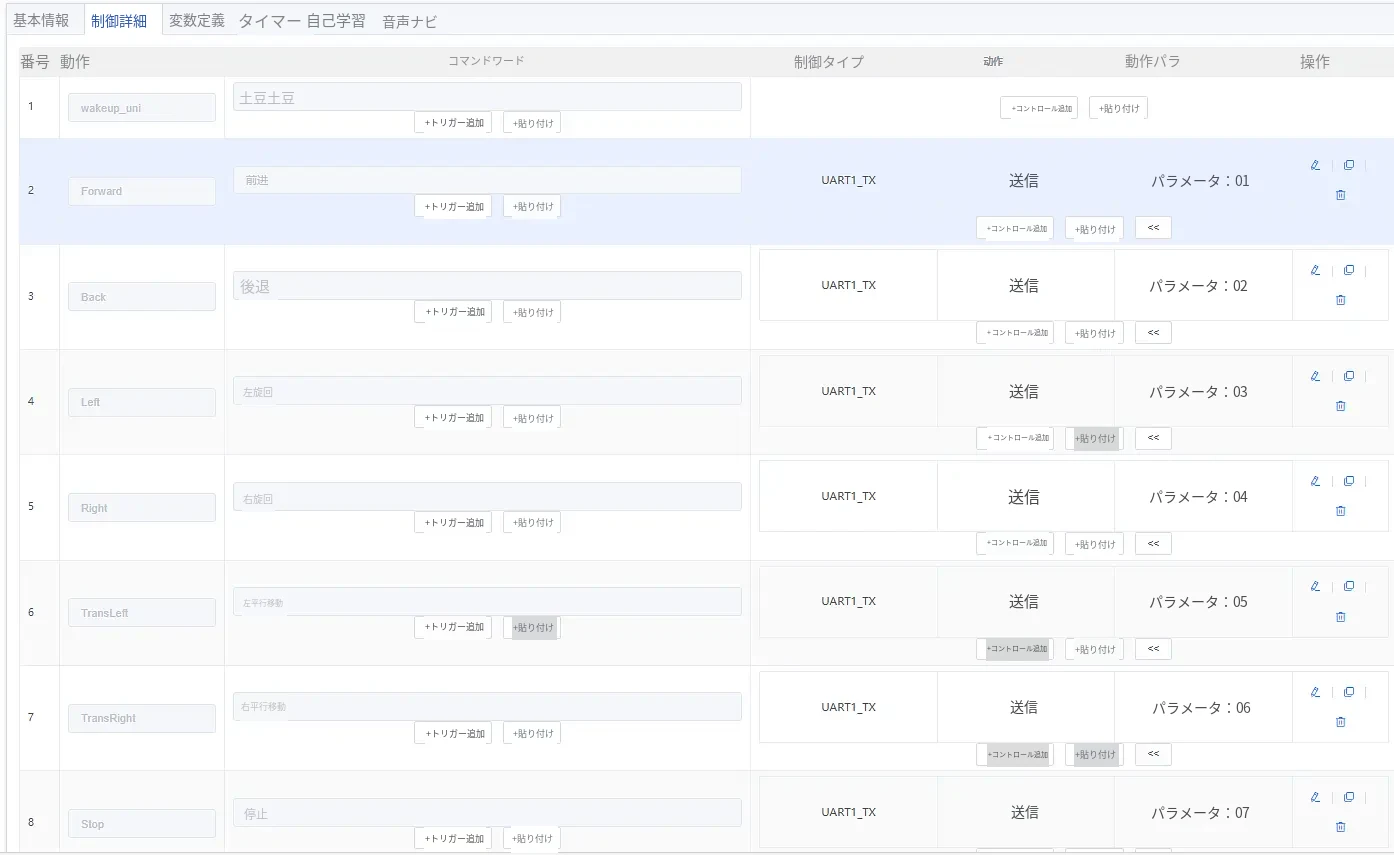
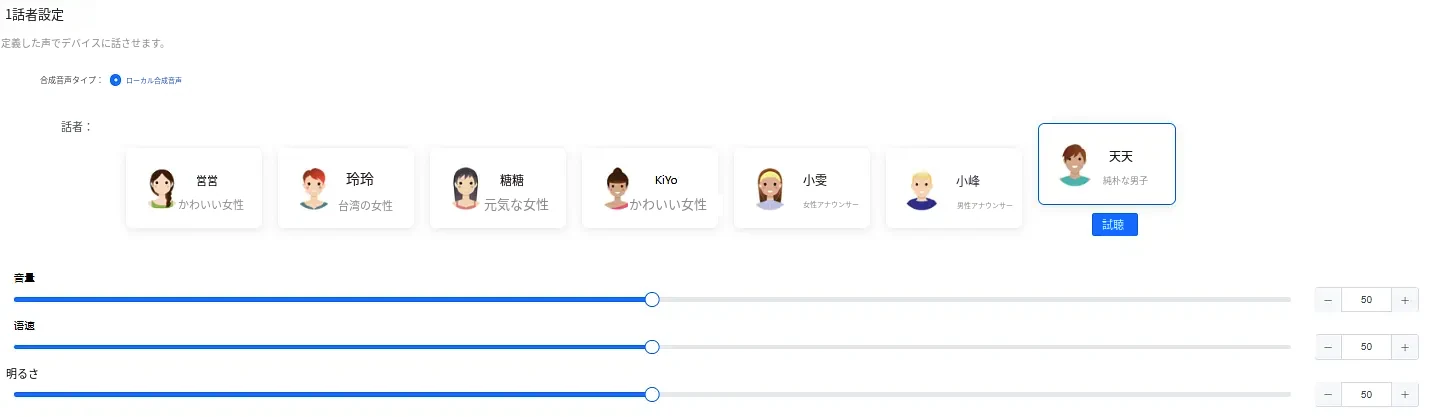
5. 発音設定
発音者(音声)を選択します。その他のパラメーターはデフォルトのままで構いません。
6. その他の設定
デフォルトのままにします。
7. カスタム音声
デフォルトのままにします。
8. 最適化設定
デフォルトのままにします。
- バージョンの保存と公開
「保存」をクリックし、「公開」をクリックして、バージョンの説明を入力します。
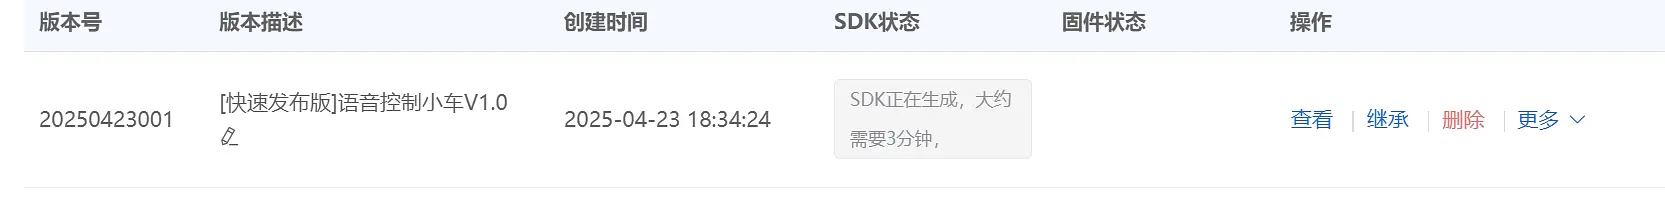
SDK の生成を待ちます。1 時間以上かかる場合がありますので、しばらくお待ちください。
ファームウェアの生成が完了すると、生成成功のメッセージが表示されます。

- ファームウェアのダウンロード
「ファームウェアをダウンロード」をクリックします。

ダウンロードしたファームウェアを解凍します。
解凍した jx_firm ファイルには主に次のものが含まれます:
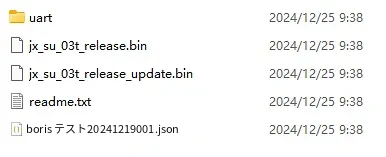
ヒント:正常に書き込むには、ファイルを英字のみのパスに置く必要があります。
音声モジュールへのコマンドワードの書き込み
注意:
- 音声コマンドワードのファームウェア jx_firm は、英字のみのパスに置いた場合にのみ正常に書き込めます。
- 音声認識モジュールへの書き込み時にはリセットボタンを押す必要があります。
ダウンロード資料
コマンドワード書き込みツールのダウンロード:Hummingbird-M-Update-Tool.rar
音声コマンドワードのファームウェア:ご自身で編集・生成できます。ここでは、生成済みのコマンドワードファームウェアを例に書き込み手順を説明します。
音声コマンドワードファームウェアのダウンロード:jx_firm.rar
操作手順:
音声パッケージをローカル PC の英字のみのパス(例:E ドライブ直下など。お使いの PC に合わせて適宜選択してください)に置きます。
2.1 音声認識モジュールを Type-C ケーブルで PC に接続します。
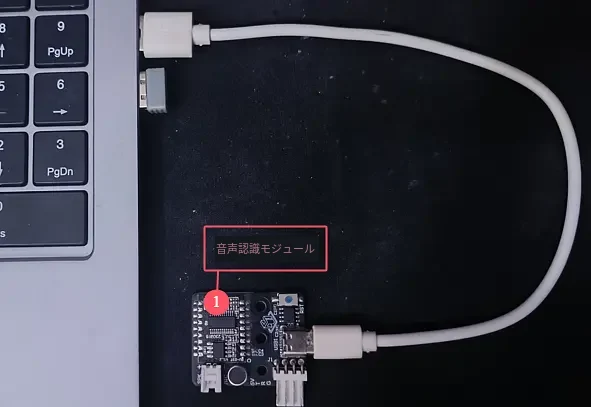
2.2 デバイスマネージャーを開き、音声モジュールのポート番号を確認します。認識されない場合は、USB シリアルポートドライバーをインストールしてください。
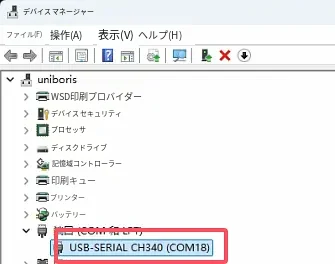
ヒント 1:「PC」を右クリックし、メニューから「管理」を選択すると「コンピューターの管理」が開きます。その中から「デバイスマネージャー」を探してください。
ヒント 2:ポート番号はシステムが自動的に認識します。お使いのシステムが認識したポート番号を確認してください。
(どれか判別できない場合は、音声認識モジュールを一度抜いてから再度挿し、新たに追加されたポート番号を音声認識モジュールのものとして確認してください。)
ヒント 3:ポート番号が認識されない場合は、別の Type-C ケーブルを試してください。
2.3 コマンドワード書き込みソフトウェアを開き、編集済みの書き込み用ファームウェアを選択します。
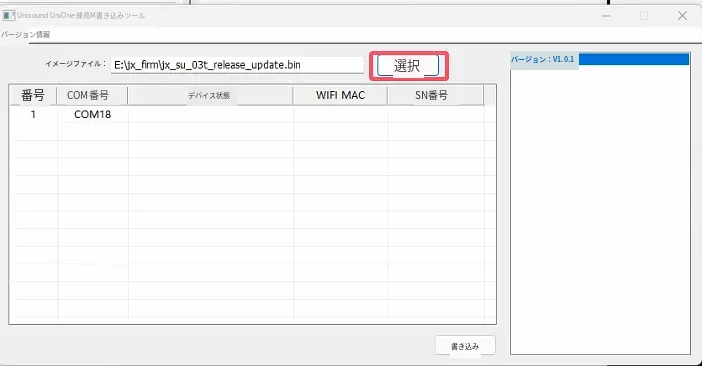
ヒント:複数の COM 番号が認識される場合がありますが、無視して構いません(このソフトウェアでは現時点でポート番号を選択できません)。
2.4 音声モジュールの 書き込みボタン をクリックして、コマンドワードを書き込みます。
注意:音声モジュールのリセットキーを 3 秒間長押ししてから離し、コマンドワードの書き込みが完了するまで待ちます。

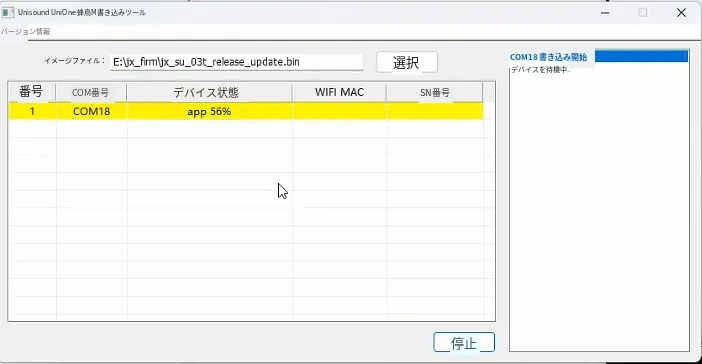
2.5 書き込みが完了したら、音声で問いかけと応答を行い、書き込みが成功したかをテストします。
(1) Type-C ケーブルを PC から外し、スピーカーモジュールを接続してから、再度 Type-C ケーブルを PC に接続します。
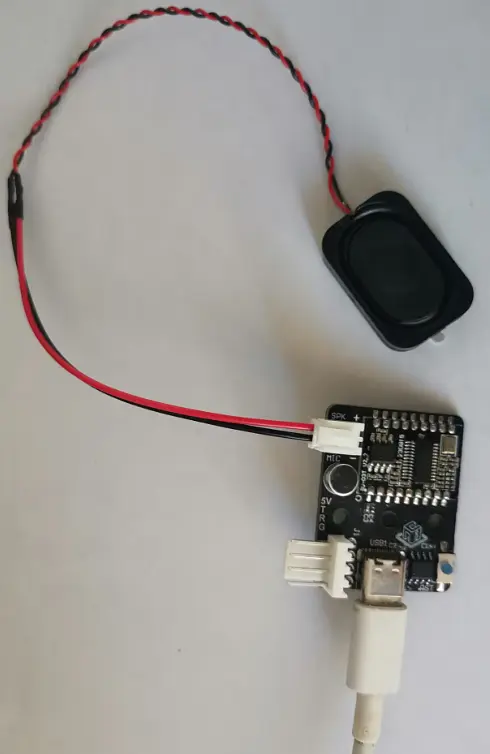
(2) 通信プロトコルに従って、書き込みが成功したかをテストします。
ビデオチュートリアル
コマンドワード書き込みのハードウェアと資料の準備
音声コマンドの書き込みとテストの実践