 ドキュメント
実験2 遠隔操作による四輪差動把持ロボット
実験の目的
-
二輪駆動差動四輪シャーシの基本運動制御を習得します。
-
PS2 コントローラーの指令値を取得できるようになります。
-
グリッパーの開閉制御を習得します。
-
関数ブロックの定義と呼び出し方法、および変数の定義と呼び出し方法を習得します。
-
搬送ロボットを遠隔操作できるようになります。
基本制御原理
以下のリンクをクリックして、シャーシの運動制御の原理を確認してください。
リンク
機能要件
ロボットを遠隔操作して把持・搬送を行います。
ハードウェアの準備
| 機器名 | 数量 | 備考 |
|---|---|---|
| ESP32 メインボード | 1 枚 | コア制御ユニット |
| Type-C データケーブル | 1 本 | PC に接続してプログラムを書き込みます |
| 2S バッテリーボックス+リチウム電池 | 1 セット | モーターに電源を供給します(モーターの定格電圧に適合) |
| DC モーター(TT モーター) | 2 個 | 駆動部品。シャーシを駆動できます |
| サーボ | 1 | 揺動部品。揺動関節として使用できます |
| グリッパー | 1 | エンドエフェクター |
プロトタイプ案
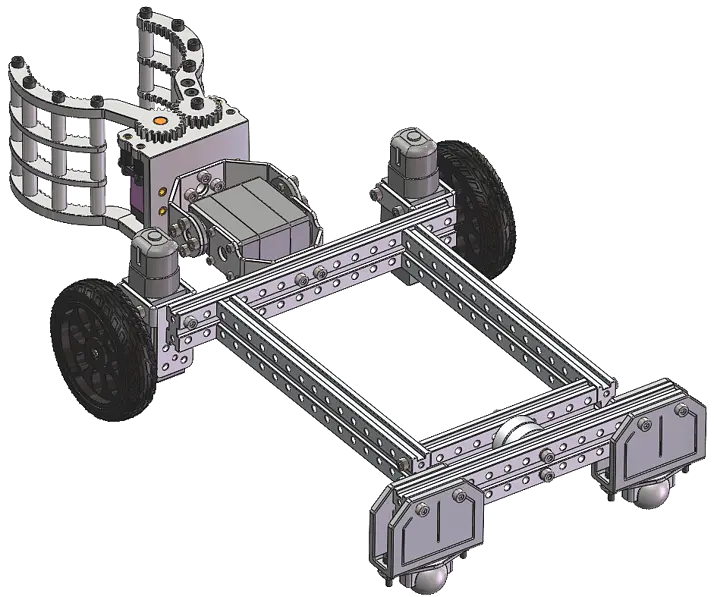
3D モデル図
二輪駆動四輪ロボット(1 軸グリッパー付き)(双驱四轮机器人2带1轴夹爪1.rar)
回路接続
ハードウェアモジュール
| 番号 | リンク | 重要度 | 役割 |
|---|---|---|---|
| 1 | Uni ESP32 メインボード・拡張ボード説明【V3.0】 | 必読 | 開発ボードのインターフェースをすばやく確認できます。 |
| 2 | バッテリーモジュールの使い方(必読) | 必読 | バッテリーの取り付け・接続・充電方法をすばやく理解できます。 |
| 3 | OpenBlock ソフトウェア環境の設定と使い方【V3.0】 | 必読 | ソフトウェアの概要、インストール、基本的な使い方を理解できます。 |
| 4 | 電子モジュールの紹介 | 必要に応じて | リンクをクリックして DC モーター(TT モーター)、PS2 コントローラー、サーボのパラメーター を確認してください。 |
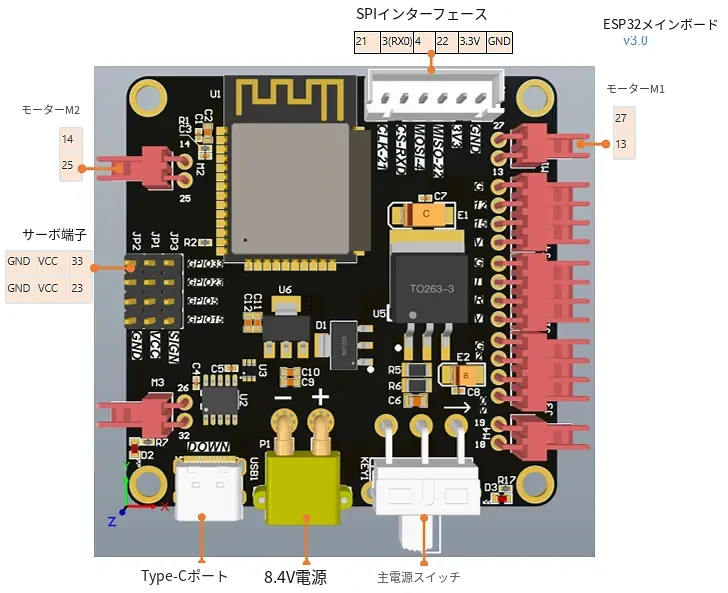
ピンの説明
| ハードウェア | ESP32 拡張ボード |
|---|---|
| PS2 コントローラー | |
| GND | GND |
| VCC | 3.3V |
| DAT | 22 |
| CMD | 4 |
| CS | RX0(ピン 3) |
| CLK | 21 |
| シャーシモーター | |
| モーター 1 | 13, 27 |
| モーター 2 | 14, 25 |
| グリッパー用サーボ | 33 |
| グリッパー揺動制御用サーボ | 23 |
実機配線
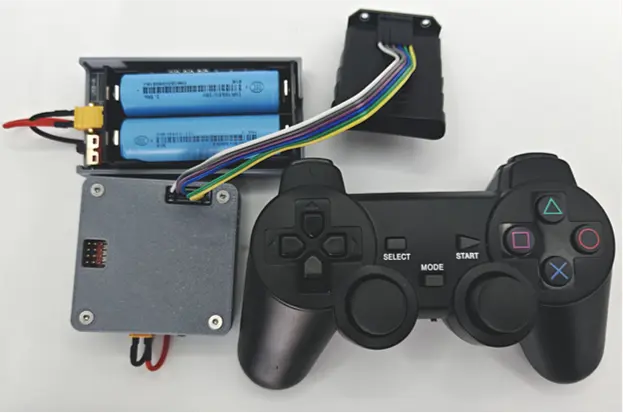
上記のピン表を参考に、グリッパーとシャーシを開発ボードに接続してください。
ソフトウェア設計
ライブラリファイルのインポート
ライブラリをダウンロードし、ドキュメントを参考にコントローラーライブラリをインストールしてください。
PS2 コントローラーライブラリファイル(PS2手柄库文件.rar)
コントローラーライブラリ関数の移植手順(手柄库函数移植操作说明.pdf)
ソースコードのダウンロード
2 遠隔操作による二輪駆動差動四輪把持ロボット(2 遥控双驱差速四轮抓取机器人.rar)
ブロックコード
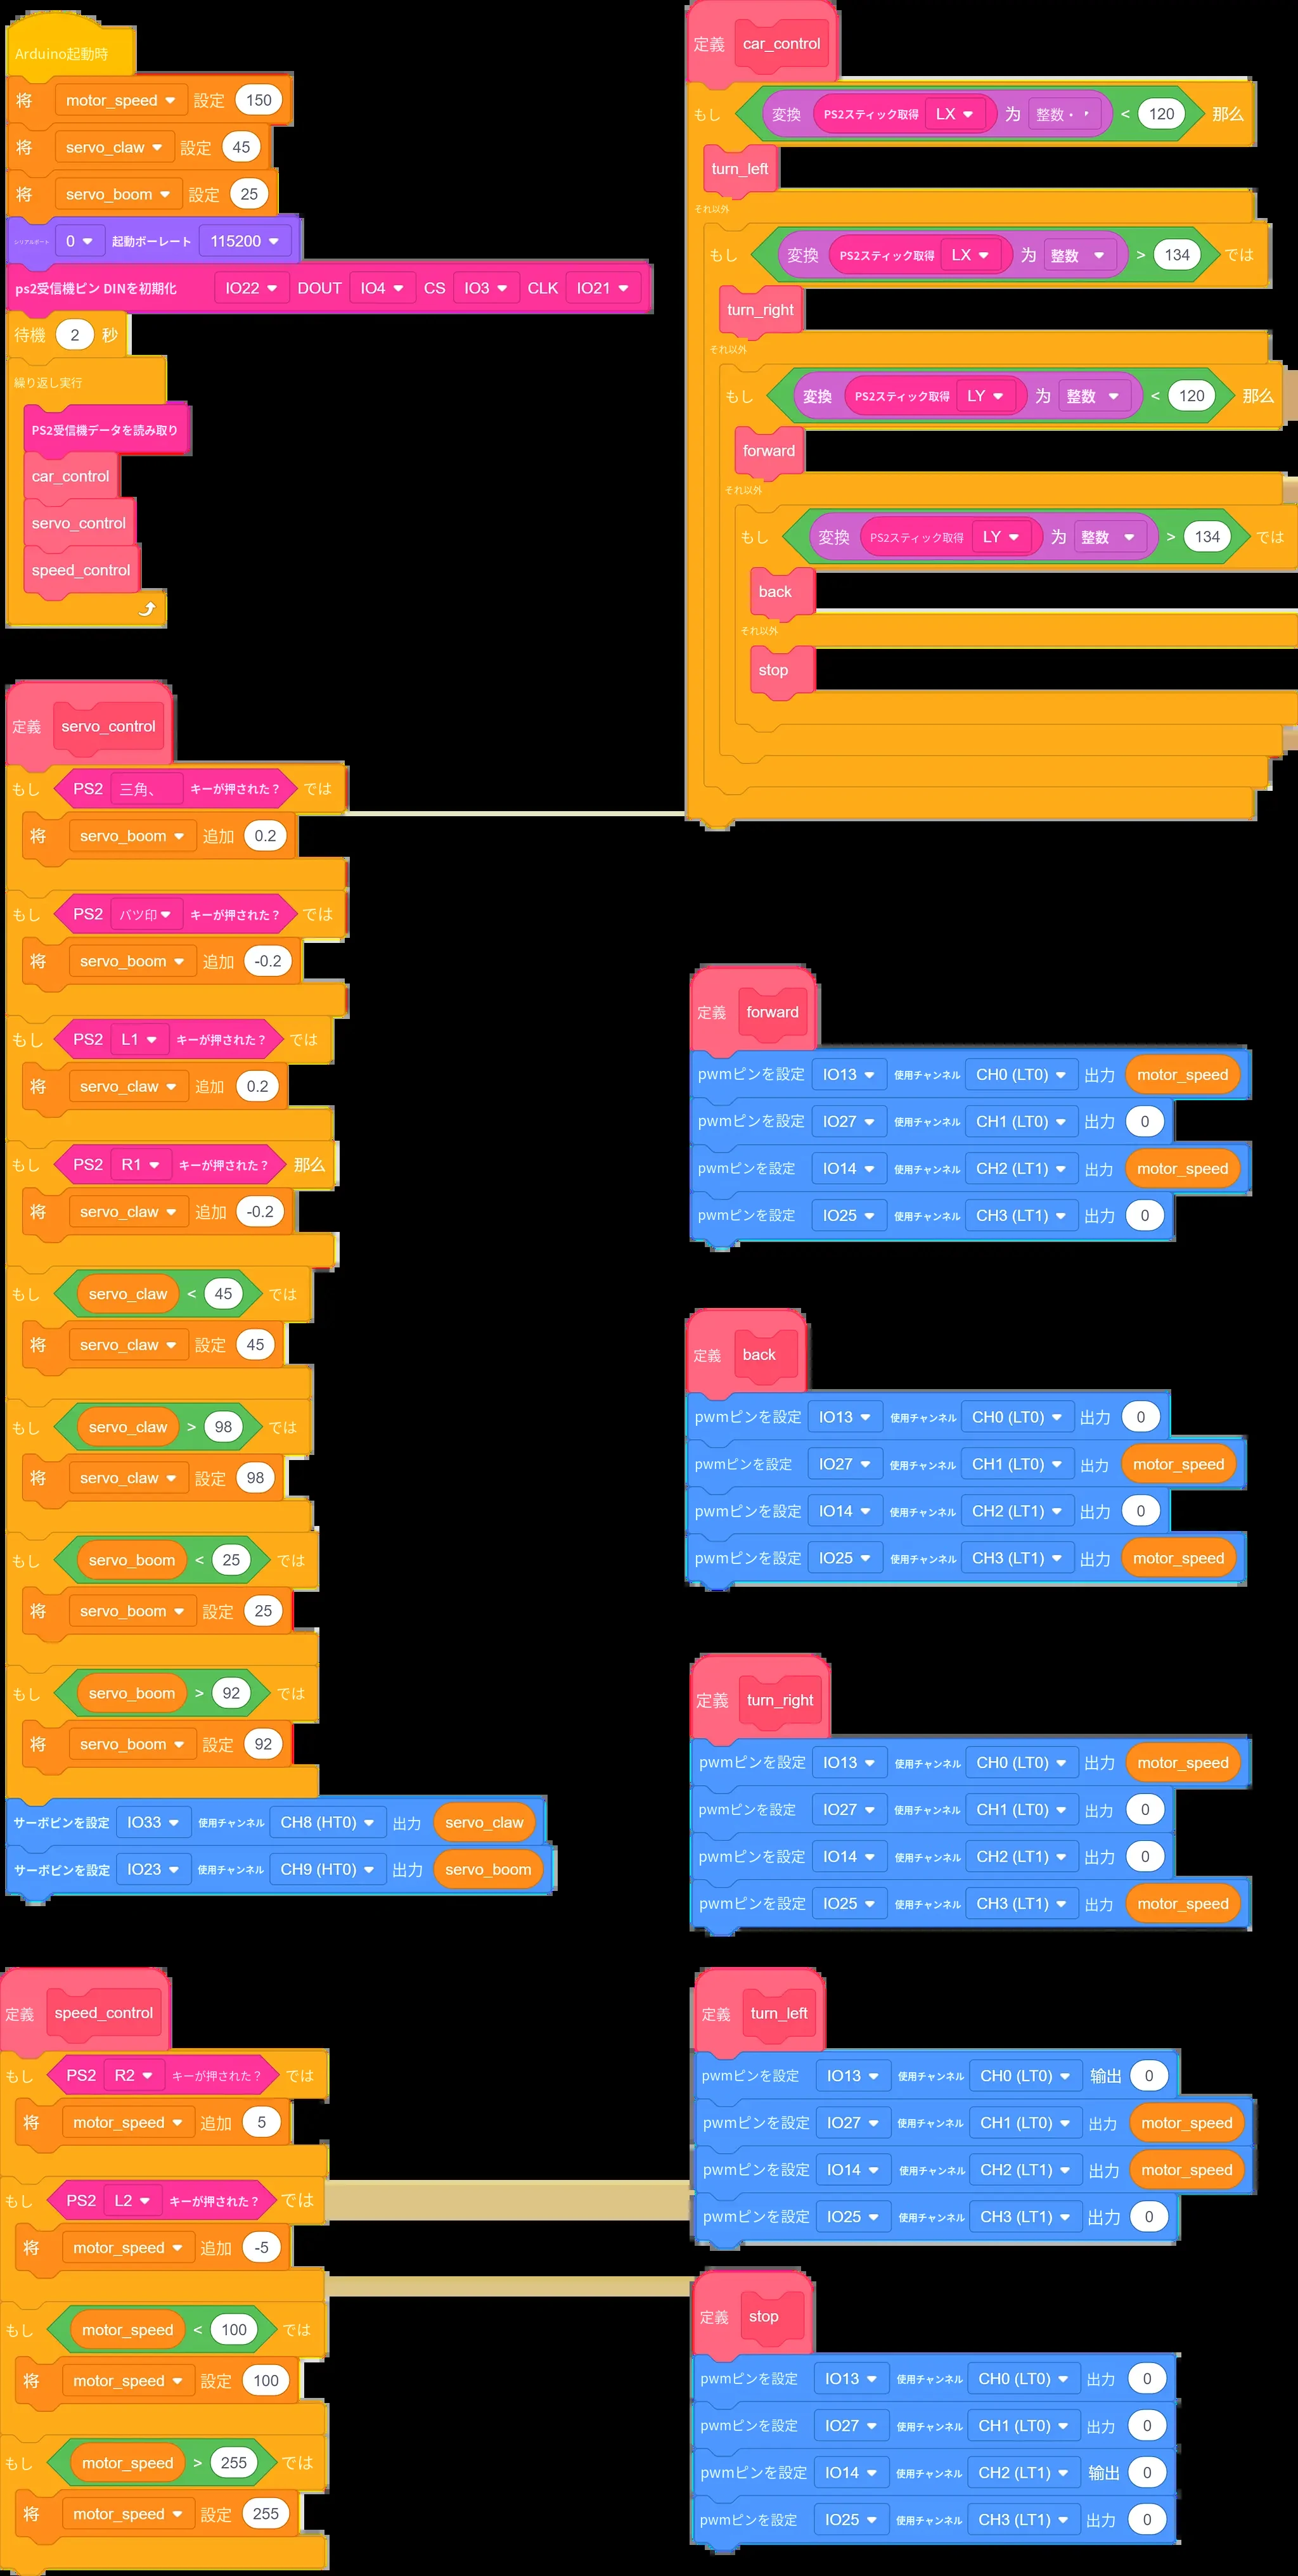
操作手順
- グラフィカルプログラムを書き込みます。(1) ESP32 のバージョンを選択し、ESP32 ボードを PC の USB ポートに接続してから、接続してプログラムを書き込みます。
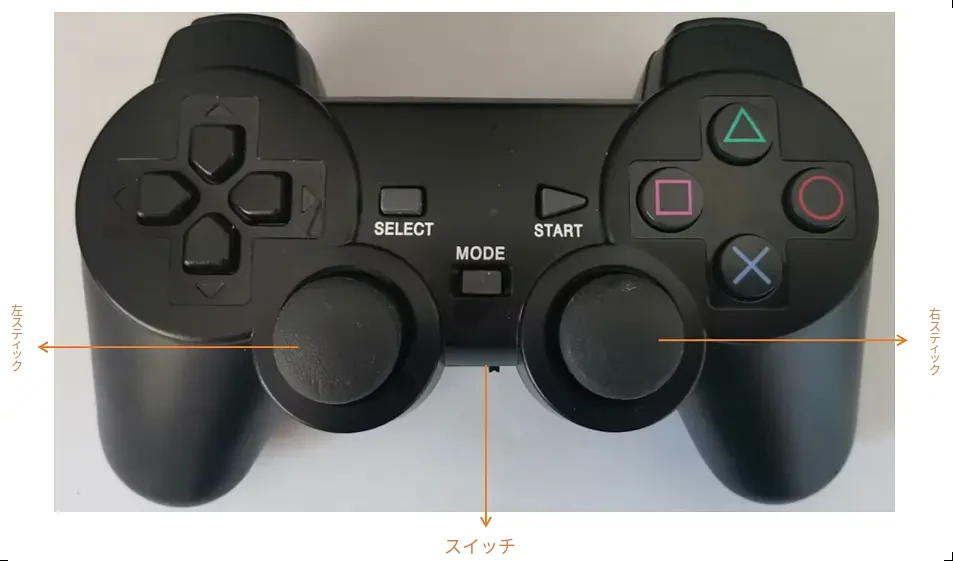
(2) コントローラーのスイッチを入れます。
(3) インジケーターランプの点滅が止まるまで待ちます。点滅が止まれば接続成功です。
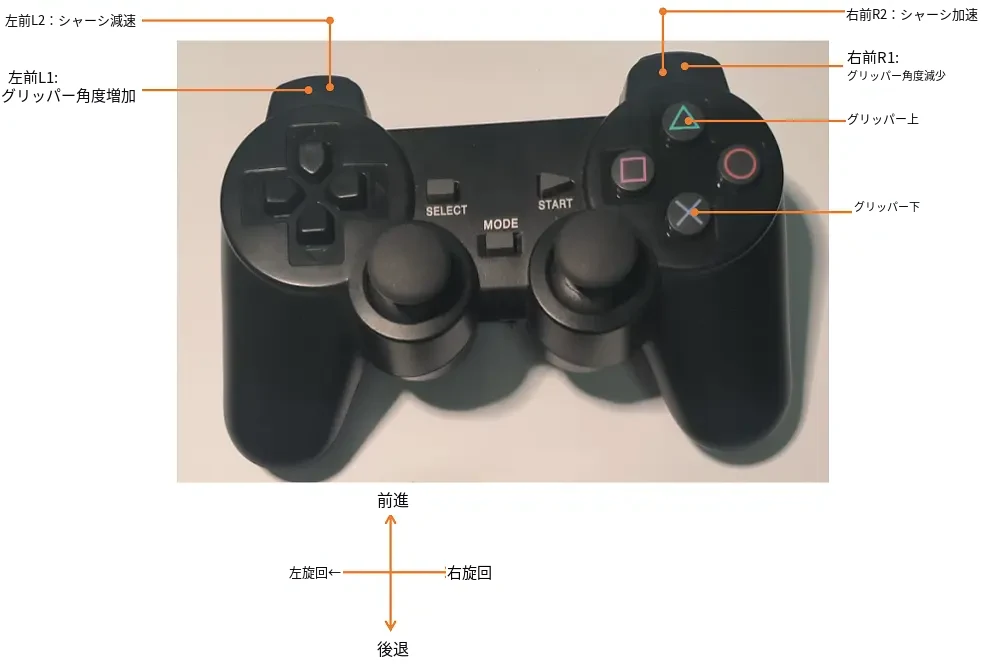
(4) 機能ボタンを押して、ロボットの把持・搬送を操作します。
実験結果
ロボットを遠隔操作して把持・搬送を行います。ロボットは前進・後退・旋回ができ、ロボットを柔軟に操作して把持作業を完了させることができます。