 ドキュメント
複合ロボット設計の概要
複合ロボットの設計
複合ロボットはモジュール設計のコンセプトに基づき、さまざまな構成のシャーシに、異なる方向へ旋回できるグリッパー機構を搭載しています。多様な構成の組み合わせにより豊富な形態のバリエーションを実現でき、設計の自由度が高く、拡張も容易です。
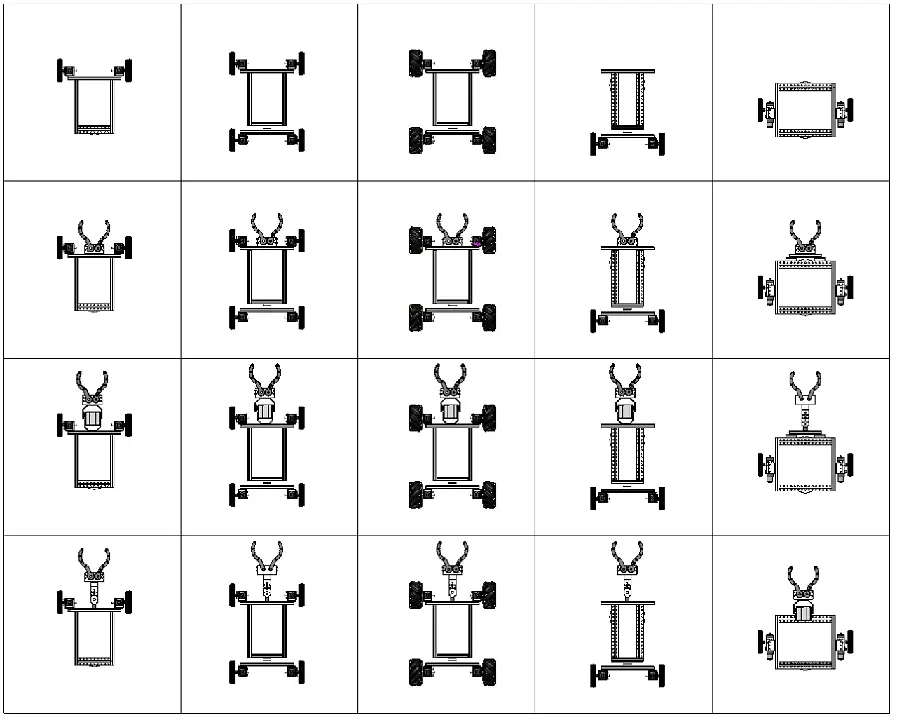
複合ロボットの設計と制御の応用
実際の応用シーンに応じて、適切な複合ロボットを選んで実践します。
たとえば、四輪駆動全方向メカナムホイール・シャーシに PS2 コントローラー、音声認識モジュール、超音波モジュールを組み合わせた総合応用の例は次のとおりです。
リンク
「実験 4 リモコン操作による四輪全方向メカナムホイール搬送ロボット」
リンク
「実験 5 音声制御による四輪全方向メカナムホイール搬送ロボット」
リンク
実験 6 四輪全方向メカナムホイール搬送ロボットの単一超音波センサーによる障害物回避
リンク
「実験 7 四輪全方向メカナムホイール搬送ロボットのデュアル超音波センサーによる障害物回避」
リンク
実験 8 四輪全方向メカナムホイール搬送ロボットによる物体の検出と把持