 ドキュメント
電子モジュールの紹介
モーター
TT モーター
基本説明
TT モーターには、下図のように黒線と白線の 2 本の配線があります。減速比は 1:48 です。

動作原理
電流と磁界:DC モーターが回転する基本原理は電磁力です。モーター内部には永久磁石とコイルがあります。
電流が白線から流れ込み黒線から流れ出ると、コイルが発生させる磁界と永久磁石の磁界が相互作用して一方向の力が生じ、モーターが正転します。電流の向きを逆にして黒線から流れ込み白線から流れ出るようにすると、コイルが発生させる磁界の向きも逆になり、生じる力も逆向きになるため、モーターは逆転します。つまり、電流の向きによって回転方向が決まります。
正転:
ピン1:Highレベル(+電圧)  ← 電流が流入
ピン2:Lowレベル(GND)     ← 電流が流出
        ↓
モーターは時計回りに回転

逆転:
ピン1:Lowレベル(GND)     ← 電流が流出
ピン2:Highレベル(+電圧)  ← 電流が流入
        ↓
モーターは反時計回りに回転
応用シーン
スマートカー、ライントレース・障害物回避カー、搬送ロボット、複合ロボットなどに応用できます。
サーボモジュール
基本説明
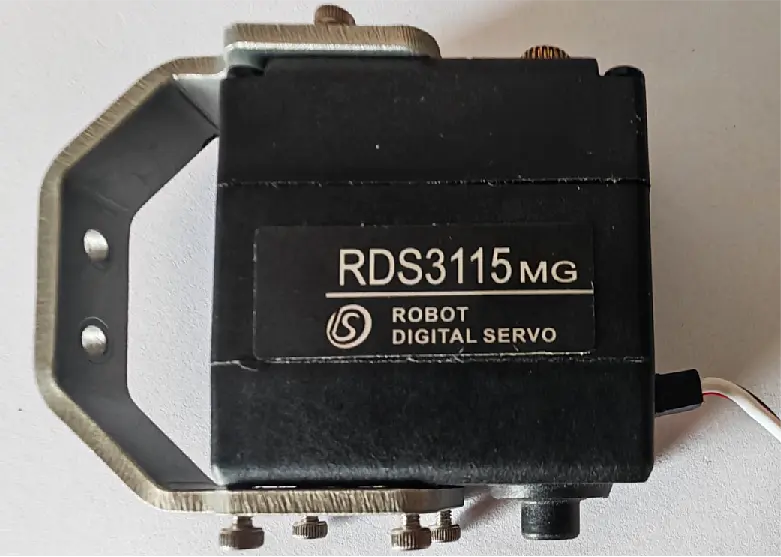
本サーボは標準的な PWM サーボで、角度を正確に制御できます。シリアルロボットアームやグリッパーなど、ロボットの揺動関節によく使用されます。
仕様
| 項目 | 内容 |
|---|---|
| タイプ | PWM |
| 角度範囲 | 0~270° |
| 動作電圧 | 6V/8.4V |
| 最大電流 | 2A |
| 定格トルク | 30kgf·cm |
インターフェースの説明
センサー
超音波モジュール
センサーの説明
超音波モジュール HC-SR04 は、超音波の特性を利用して特定の機能を実現する電子デバイスです。超音波モジュールには 2 つのプローブがあり、一方が超音波を送信し、もう一方が超音波を受信します。
| 列 1 | 列 2 |
|---|---|
基本的な動作原理は次のとおりです。まず一方のプローブが超音波パルスを発信し、このパルスが前方の物体に当たると反射波が生じます。もう一方のプローブがこの反射波を受信すると、超音波モジュールは送信から受信までの時間差と、媒質(通常は空気)中の超音波の伝搬速度から、モジュールと物体の間の距離を算出します。
ロボットの障害物回避、水槽や貯水タンクの水位検知、家庭や店舗のセキュリティにおけるドア・窓の侵入検知などの用途によく使われます。
仕様
| No. | 項目 | 内容 |
|---|---|---|
| 1 | 測定範囲 | 2cm~400cm(0.8 インチ~13 フィート)。環境条件や障害物の反射特性によって異なります。 |
| 2 | 測定精度 | 一般的に約 3mm で、ほとんどの基本的な距離測定のニーズに対応できます。 |
| 3 | 電源要件 | 動作電圧は通常 3.3V または 5V で、消費電流が少なく、バッテリー駆動の用途に適しています。 |
インターフェースの説明
| ピン | 説明 |
|---|---|
| 3V3 | 電源のプラス側。通常は 3.3V 電源に接続します。 |
| Trig | トリガーピン。このピンに 10 マイクロ秒の High 信号を入力すると、測距を開始します。 |
| Echo | エコーピン。モジュールが反射した超音波を受信すると、このピンに High レベル信号を出力します。その持続時間は測定距離に比例します。 |
| GND | 電源のマイナス側。グランドに接続します。 |
回路図
UniBot_MW01-Sensor_US V1.1-超音波モジュール回路図.pdf
音声認識モジュール
基本説明
音声認識モジュールは組み込み音声認識技術に基づくモジュールで、主に音声認識チップとその周辺回路で構成されています。メイン制御チップと簡単に通信できるため、開発者は自身の製品にモジュールを容易に組み込み、音声インタラクションを実現できます。
ここでは、認識が安定したオフライン音声認識モジュールを使用します。本モジュールは SU-03T オフライン音声認識モジュールをベースに設計されています。高精度な音声検出モジュールを内蔵し、システムの多段階起動モードと組み合わせることで、チップの待機時消費電力をサブミリワット級、動作時消費電力を数ミリワット級に抑えています。
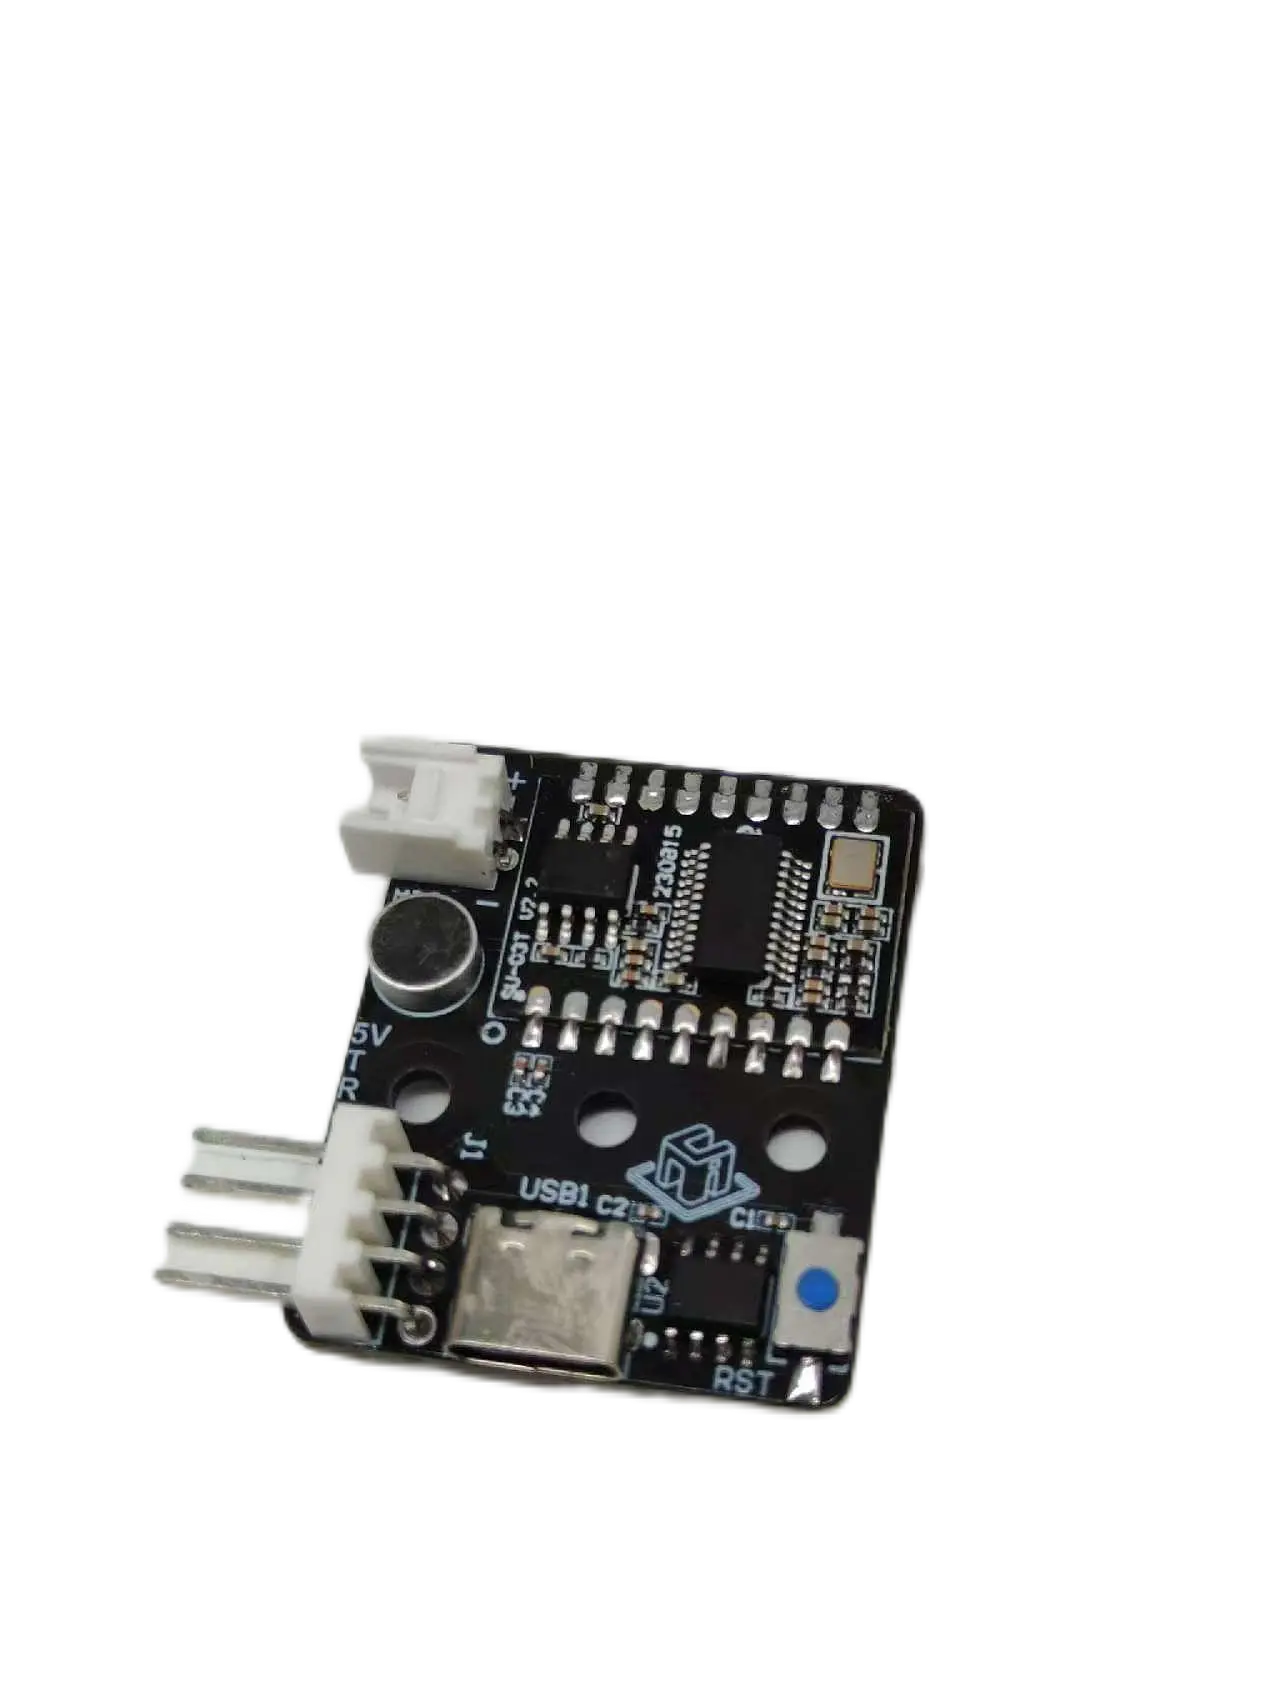
本モジュールは 1 回で最大 50 件のコマンドワードを書き込むことができ、7 種類の音声(声色)から選択可能で、認識率は最大 98% です。応答フレーズのカスタマイズも可能で、シリアルポート(RX と TX)で通信し、動作電圧は 5V です。
ロボット、スマートホーム、無線センサーネットワークなどの IoT プロジェクトに応用できます。
仕様
| No. | 項目 | 内容 |
|---|---|---|
| 1 | モジュール型番 | SU-03T |
| 2 | 認識可能な音量 | 最小 40dB。これより大きな声で話すことを推奨します。 |
| 3 | プリセットコマンドワード | カスタムコマンドワードは最大 150 件 |
| 4 | 動作電圧 | 3.5V~5V |
| 5 | 動作電流 | 60mA |
インターフェースの説明
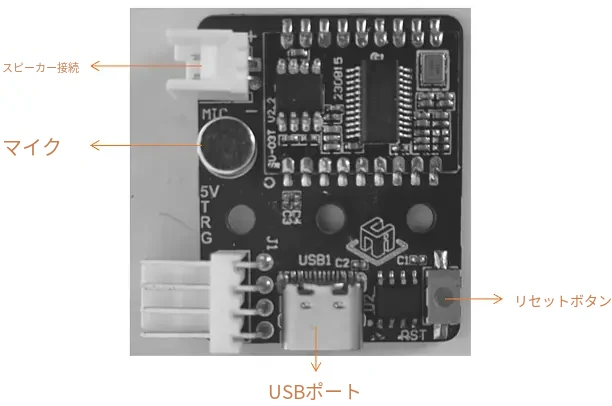
モジュールの主なインターフェースと構成部品は、USB インターフェース、リセットボタン、スピーカー端子、マイクです。
回路図
UniBot_MW01-Sensor_Voice V1.1-音声モジュール回路図.pdf
スピーカーモジュール
基本説明
スピーカーモジュールは、電磁誘導と媒質の振動を利用して音を発生・増幅します。
インターフェースの説明
スピーカーモジュールは、音声認識モジュールに直接接続できます。
リモコン用コントローラー
基本説明
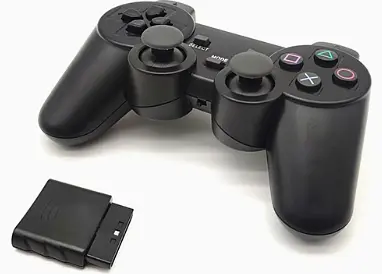
PS2 ワイヤレスコントローラーは、ロボットコントローラーのリモコン入力デバイスとして手軽に使用できます。
インターフェースの説明
ワイヤレスリモコン用コントローラーには 17 個のボタンと 4 チャンネルのジョイスティック・アナログ入力があります。2 つのモードに対応しており、スマートカー、ロボット、ロボットアーム、パン・チルト雲台の制御に特に適しています。Arduino や STM32 系のメインボードでの開発に対応しています。
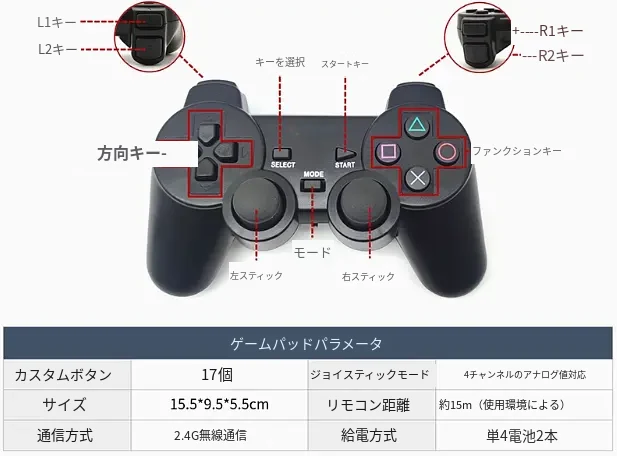
使用方法
- 電源スイッチ
コントローラーは単 4 形乾電池 2 本で動作します。使用前に電池を入れてください。下図に示すスイッチを ON 側に切り替えると、電源が入ります。
- ペアリングの説明
コントローラーの電源を入れた後、受信機が見つからない場合は、コントローラーの赤または緑のランプが高速で点滅し、ペアリング待機状態になります。
受信機に電源のみを供給し、制御信号線を接続していない状態では、コントローラーの電源が入っていないとき、受信機の電源ランプ(赤)が常時点灯し、信号ランプ(緑)が高速点滅してペアリング待機状態になります。ここでコントローラーのスイッチを入れるとコントローラーと受信機がペアリングされ、コントローラーの 2 つのランプが常時点灯し、受信機の赤ランプは常時点灯、緑ランプはゆっくり点滅する状態になります。
コントローラーの受信機がマイコンの制御信号線に接続され、コントローラー用プログラムが実行されている場合は、コントローラーと受信機のペアリングに成功すると、コントローラーと受信機の 2 つのランプがいずれも常時点灯します。
- スリープの説明
ペアリングされていない状態では、30 秒後にスリープモードに入ります。起動してペアリングが完了した後、5 分間ボタン操作がない場合も自動的にスリープモードに入ります。「START」ボタンを押すとコントローラーが復帰します。
- 受信機
コントローラー用ワイヤレス受信機のピン定義
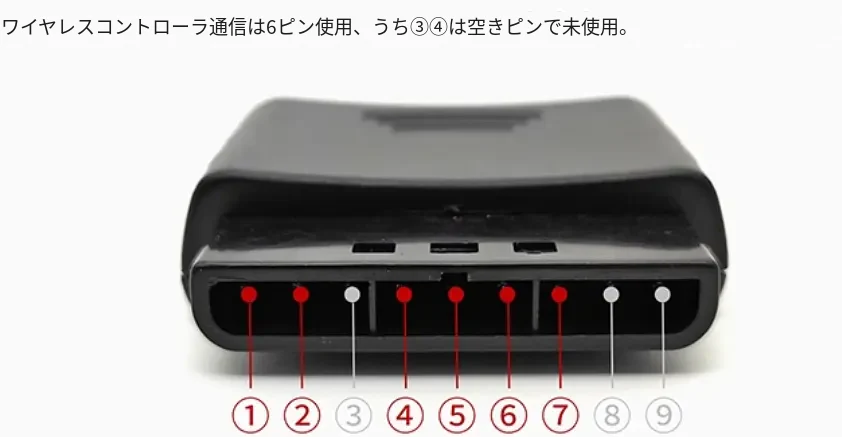
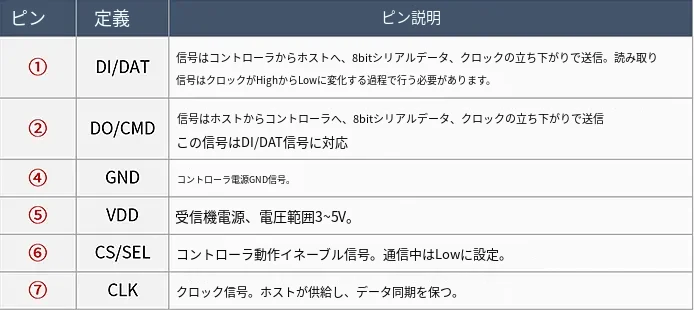
- 変換基板
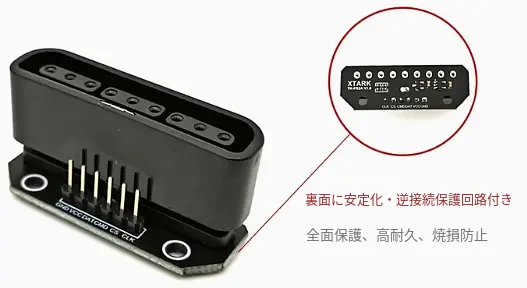
- 3.3V 定電圧回路を搭載しているため、5V・3.3V のどちらの電源に接続しても、コントローラーには安定した 3.3V が供給され、コントローラーが焼損する心配がありません。
- データインターフェースには保護抵抗を備えているため、3.3V・5V のどちらのマイコンにも対応します。
- 電源入力には逆接続保護回路を備えており、コントローラーやメインボードの損傷を効果的に防ぎます。
インターフェース部にはピン定義を示すシルク印刷が明記されており、配線が容易です。ワイヤレスコントローラーとの通信には合計 6 本のピンを使用します。
- 受信機と変換基板の組み合わせ
| 列 1 | 列 2 |
|---|---|
使用例
リモコン用コントローラーを ESP32 開発ボードと組み合わせ、コントローラーのコマンドデータを取得します。詳しくはリンクをクリックしてご覧ください:実験 10 コントローラーのコマンド取得実験