 ドキュメント
実験3 サスペンション付き長方形フレームと四輪駆動差動シャーシの構造設計
実験の目的
四輪駆動差動シャーシの構造設計を習得します。
構造原理
-
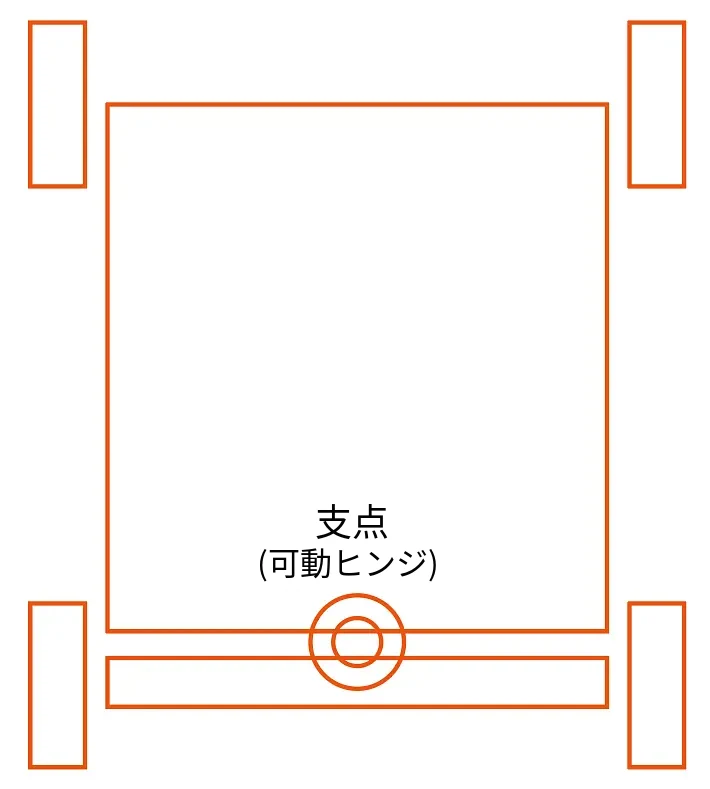
四輪駆動差動シャーシは、4 つの駆動輪とサスペンション付き長方形フレームで構成されます。
-
4 つの駆動輪は長方形の四隅に配置されます。
構造設計
本章の実験 1 と実験 5 を参考に、DC モーターブラケットを介して 4 つの車輪をサスペンション付き長方形フレームに接続し、四輪駆動差動シャーシの構造設計を完成させます。構造の組み立て
3D モデル図:
四駆差動ホイールロボット.rar
組立説明:
代表的なモジュールの組立説明【V3.0】を参考にモジュールを組み立て、最後に本体全体を組み立てます。

実験結果
リンク