 ドキュメント
実験1 超音波データ取得実験
実験の目的:
- 超音波ブロックを使用できるようになる。2. 超音波センサーの基本的な動作原理と、超音波センサーのデータ取得方法を習得する。
超音波による距離検出の原理:
超音波センサーは、超音波を利用して距離測定や物体検出を行うデバイスです。その動作原理は主に次のステップで構成されます:
- 超音波の送信
送信器:超音波センサーには超音波送信器が内蔵されており、通常は圧電素子です。
信号の生成:送信器は電気信号を受け取ると高周波の音波(通常 20kHz 以上)を発生させ、波として外側へ伝搬させます。
- 超音波の伝搬
伝搬媒体:超音波は空気中を約 343 m/s(室温時)の速度で伝搬します。
反射:超音波は障害物(物体の表面など)に当たると反射します。
- 超音波の受信
受信器:超音波センサーには受信器が内蔵されており、通常これも圧電素子です。
信号の受信:受信器は反射した超音波信号を捉え、電気信号に変換します。
- 距離の計算
時間の測定:センサーは、超音波を送信してから反射信号を受信するまでの時間(T)を測定します。
距離の計算:次の式に基づいて
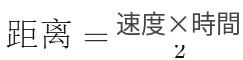
物体とセンサー間の距離を計算します。ここでの「2」は、信号の伝搬に往路と復路の時間が含まれるためです。
また、速度の単位を cm/マイクロ秒に換算する必要があることに注意してください。最終的な距離の式は次のとおりです。
D = 344 × 10^2 × 10^-6 × t/2 = 0.0172t ≈ t/58(t はマイコンが検出した超音波の送信から受信までの時間間隔)
機能要件:
超音波モジュールと障害物の間の距離データを取得します。
ハードウェアの準備:
| 機器名 | 数量 |
|---|---|
| ESP32 メインボード | 1 枚 |
| Type-C データケーブル | 1 本 |
| 2S バッテリーボックス + リチウム電池 | 1 セット |
| 超音波センサー | 1 |
| 4 芯センサーケーブル | 1 本 |
回路接続:
ハードウェアモジュール
| 番号 | リンク | 重要度 | 役割 |
|---|---|---|---|
| 1 | Uni ESP32 メインボードおよび拡張ボードの説明【V3.0】 | 必読 | 開発ボードのインターフェースをすばやく確認できます。 |
| 2 | バッテリーモジュールの使用(必読) | 必読 | バッテリーの取り付け、接続、充電方法をすばやく理解できます。 |
| 3 | OpenBlock ソフトウェア環境の設定と使用【V3.0】 | 必読 | ソフトウェアの概要、インストール、基本的な使い方を理解できます。 |
| 4 | 電子モジュールの紹介 | 必要に応じて | リンクをクリックして DC モーター(TT モーター) を確認してください |
ピンの説明
| ハードウェア | ESP32 ピン |
|---|---|
| 超音波センサー | TRIG:0 ECHO:2 |
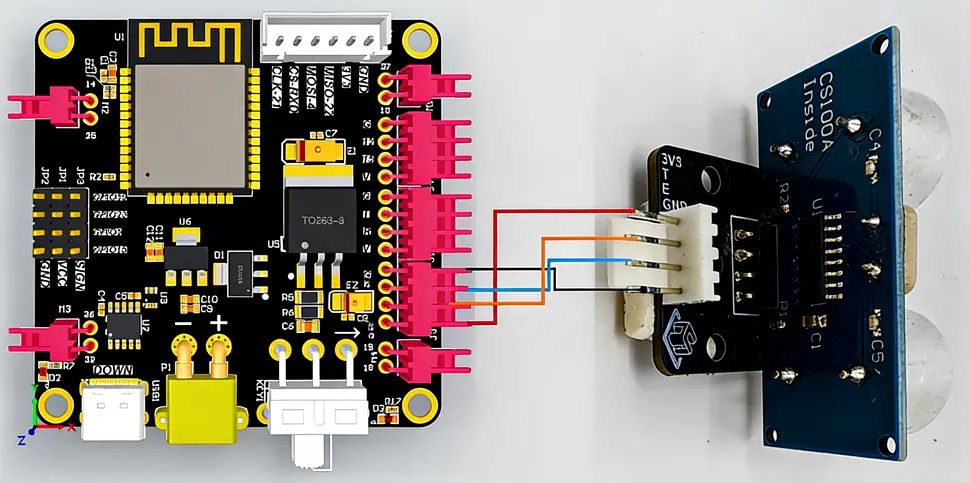
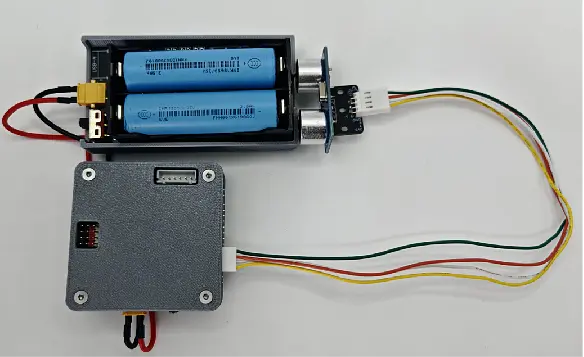
実物の配線
ソフトウェア設計:
ソースコードのダウンロード
1.超音波検出(ピン 0 2).rar
ブロックコード

操作手順
-
グラフィカルプログラムをダウンロードします。ESP32 のバージョンを選択し、ESP32 ボードを PC の USB ポートに挿してから、接続してプログラムを書き込みます。
-
スイッチを入れて実行し、動作を確認します。
実験結果:
シリアルモニターを開き、超音波センサーの前を遮ってその距離を少しずつ変えると、超音波のリアルタイムデータが得られます。戻り値は cm 単位の距離値です。超音波センサーと障害物の距離を変えて、値の変化を観察してみてください。