 ドキュメント
実験5 サスペンション付き長方形フレームおよび四輪二輪駆動差動シャーシの構造設計
実験の目的
基本的なサスペンション構造の設計を習得します。また、二輪駆動差動四輪シャーシの構造設計を習得します。
構造の原理
-
二輪駆動差動四輪シャーシは、2 つの駆動輪と 2 つの従動輪で構成されます。
-
二輪駆動差動四輪シャーシは長方形に配置されます。一般に、2 つの駆動輪はシャーシの前部に、2 つの従動輪はシャーシの後部に配置します。
-
実際の環境では、地面が完全に平らであることは保証できません。四輪シャーシの各ホイールが走行中に常に地面に接地するようにするには、サスペンション構造を追加する必要があります。では、サスペンション構造とは何でしょうか。
サスペンション構造の主な役割は各ホイールのグリップを高めることであり、最も基本的な目的は各ホイールを常に地面に接地させることです。ここでは、てこ式のパッシブサスペンション構造を紹介します。このサスペンション構造はてこに似ており、両端にホイール、中央に回転機構があります。一方のホイールが障害物に乗り上げて持ち上がると、てこの作用で反対側のホイールが逆方向に動き、より確実に地面に接地します。これにより、ホイールと地面の常時接地を確保し、グリップを向上させます。
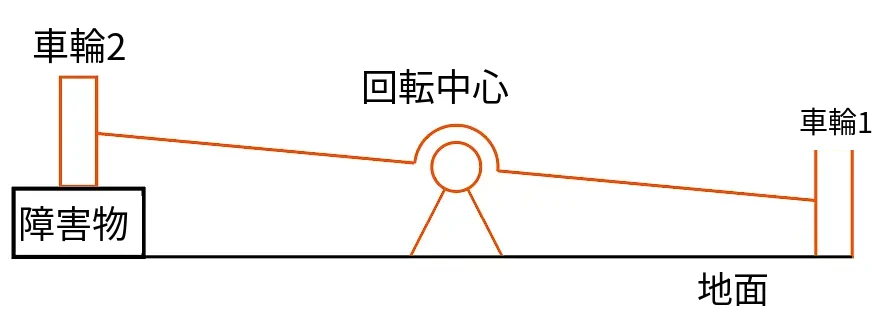
四輪シャーシには、このてこ式パッシブサスペンションがいくつ必要でしょうか。物体が安定するには一般に 3 つの支点が必要です。四輪シャーシは、4 つの支点で地面に接する物体と簡略化して考えることができます。つまり、四輪シャーシでは支点が 1 つ余ることになり、てこ式パッシブサスペンションを 1 つ設けるだけでシャーシの安定を実現できます。
この支点はどこに配置すべきでしょうか。原則として制約はありませんが、一般的には下図のように、隣り合う 2 つの前輪の中央に支点を置くことが多いです。

構造設計
-
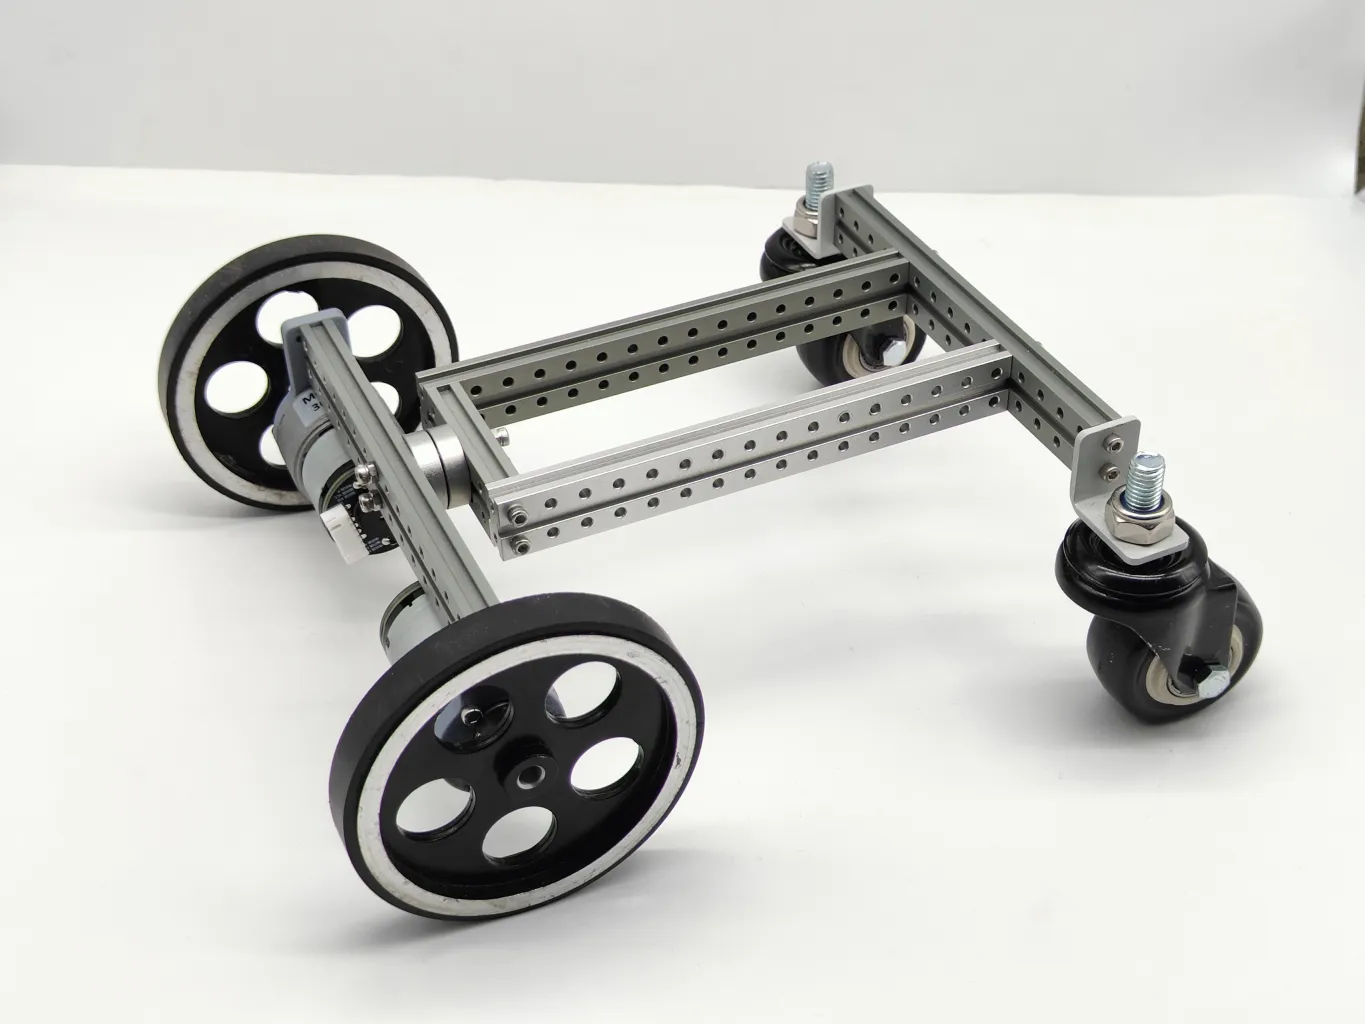
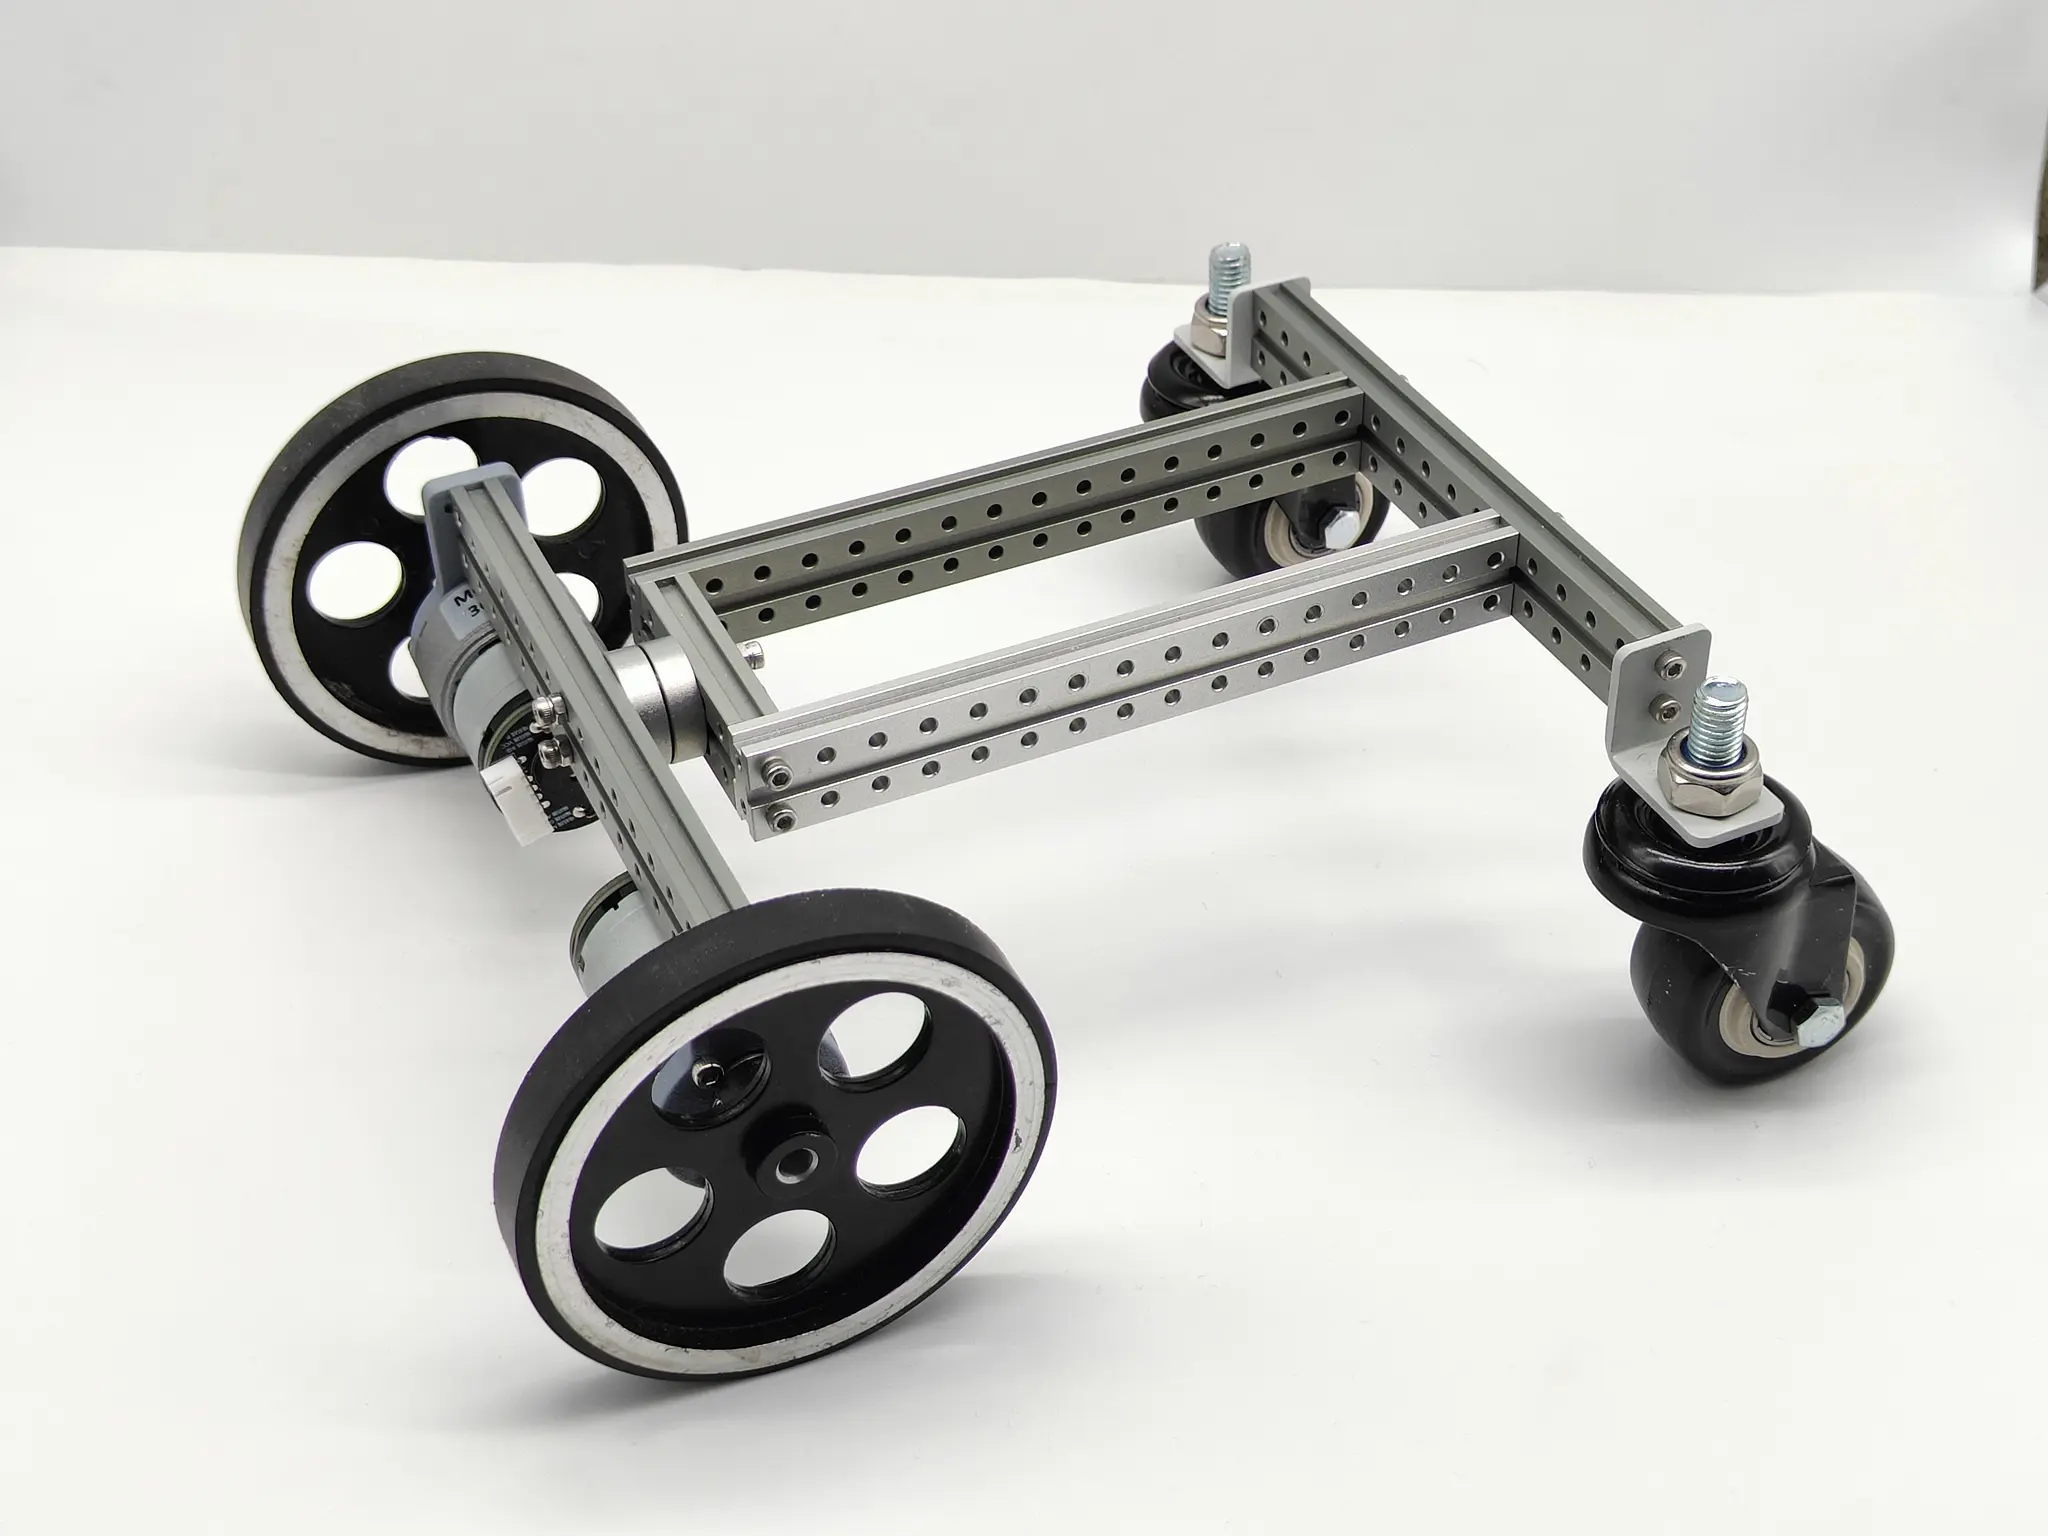
上図を参照してください。サスペンション付き四輪フレームは、前輪フレーム、後輪フレーム、可動ヒンジモジュールに分けられます。前輪フレームは横ビーム 1 本で、後輪フレームは横ビーム 4 本を長方形に組んで構成でき、可動ヒンジは回転可能なモジュールです。可動ヒンジ側の 2 つのホイールが駆動輪です。
-
DC モーターブラケットで駆動輪を四輪サスペンションに取り付け、従動輪ブラケットで自在キャスターをフレームに取り付けて、二輪駆動差動四輪シャーシの構造設計を完成させます。
構造の組み立て
実験結果
実験5 二輪駆動差動四輪シャーシの走行実験