 ドキュメント
実験5_AIモジュール(K210)とSTM32間のシリアル通信
実験の目的:
-
K210 と STM32 間の双方向シリアル通信を実現します。
-
STM32のGPIO周辺ピンの設定方法を習得し、USART、DMAの設定を行えるようになります。
-
STM32CubeMX で新規プロジェクトを作成し、MDK_ARM プロジェクトファイルを生成できるようになります。
-
keil IDE でユーザーコードを追加し、プロジェクトのテストを行えるようになります。
機能要件:
K210 と STM32 間の双方向シリアル通信を実現し、データの送受信を行います。
ハードウェアの準備:
STM32メインボード V1.3 * 1、ST-Link ダウンロードケーブル * 1、3S電池ボックス * 1、リチウム電池 * 3、AIモジュール(K210)* 1、Type-C データケーブル * 2;
回路接続:
ハードウェアモジュール
ヒント:ハードウェアおよびソフトウェア環境の設定
UNI-STM32開発ボード【V1.3】の紹介
UNI-STM32開発環境の設定【V2.0】
電池および電源モジュール使用上の注意事項(必読)
電子モジュールの紹介
ピンの説明
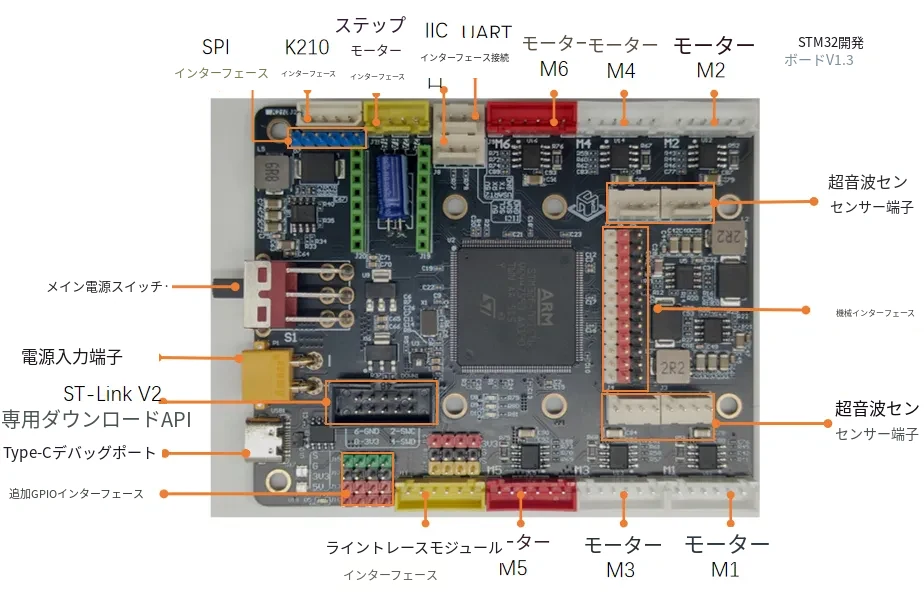
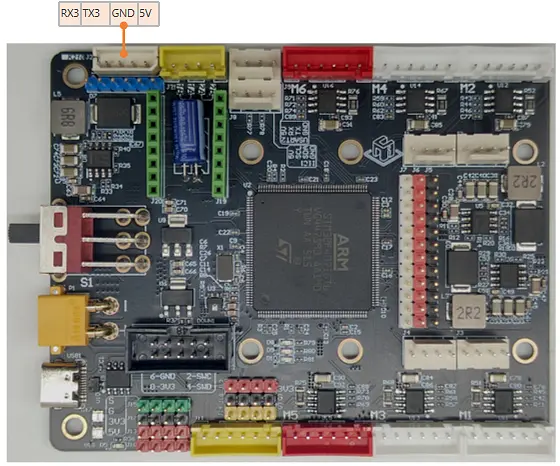
ピン接続
| AIビジョンモジュール | STM32メインボード |
|---|---|
| 5V | 5V |
| GND | GND |
| TX | USART3_RX |
| RX | USART3_TX |
実際の配線
ヒント:AIモジュール(K210)をSTM32開発ボードに接続する際は、AIモジュール(K210)付属の黒い接続ケーブルの使用を強く推奨します。
ジャンパーワイヤー(デュポンケーブル)で接続すると、シリアルポートでデータを受信できない場合があります。
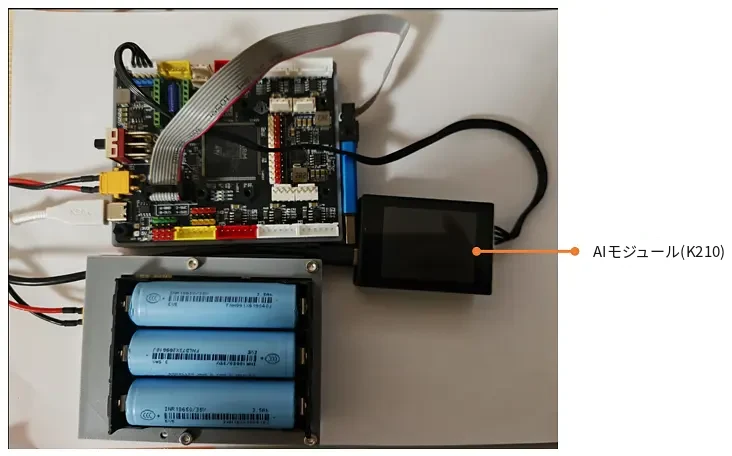

ソフトウェア設計:
設計フロー
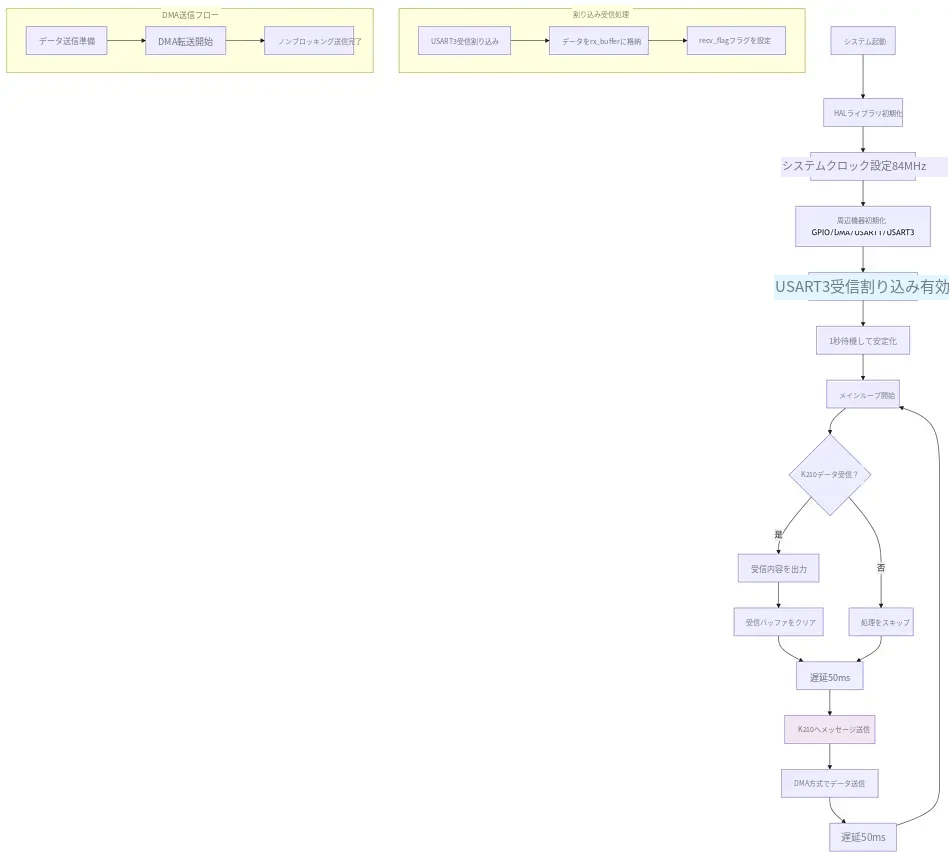
プロジェクトのダウンロード
ソースコードのリンク:(HumansX サポートより提供)
プログラムコード
プログラムは、AIモジュール(K210)のプログラムと、下位機(STM32)のプログラムに分かれています。内訳は以下のとおりです:
| フォルダ | ファイル名 | 説明 |
|---|---|---|
| k210_program | serial_communication.py | K210 モジュールが STM32 に固定メッセージを送信し、STM32 からのメッセージを待機して受信します。 |
| stm32_program | main.c | 割り込み方式で K210 のデータを受信し、DMA方式で K210 にデータを送信することで、双方向の全二重通信を実現します。 |
AIモジュール(K210)のプログラム
'''
@file:    serial_communication.py
@company: Hiwonder
@author:  CuZn
@date:    2023-08-17
@description: 串口通讯实验
'''

from hiwonder import hw_uart
#载入时间控制模块
import time

#创建串口对象
serial = hw_uart()

#定义发送字符串
str_buf = "k210 send a message\n"

#loop
while True:
    #k210发送数据给stm32
    serial.send_bytearray(str_buf)
    print(str_buf)
    time.sleep(0.05)
    #k210接收stm32发送的数据
    bt = serial.rec_bytes()
    if bt != None:
        print("k210 receive:", bt)
下位機 STM32 のメインプログラム
/* USER CODE BEGIN Header */
/**
  ******************************************************************************
  * @file           : main.c
  * @brief          : Main program body
  ******************************************************************************
  * @attention
  *
  * Copyright (c) 2025 STMicroelectronics.
  * All rights reserved.
  *
  * This software is licensed under terms that can be found in the LICENSE file
  * in the root directory of this software component.
  * If no LICENSE file comes with this software, it is provided AS-IS.
  *
  ******************************************************************************
  */
/* USER CODE END Header */
/* Includes ------------------------------------------------------------------*/
#include "main.h"
#include "dma.h"
#include "usart.h"
#include "gpio.h"

/* Private includes ----------------------------------------------------------*/
/* USER CODE BEGIN Includes */
#include "config.h"
/* USER CODE END Includes */

/* Private typedef -----------------------------------------------------------*/
/* USER CODE BEGIN PTD */

/* USER CODE END PTD */

/* Private define ------------------------------------------------------------*/
/* USER CODE BEGIN PD */

/* USER CODE END PD */

/* Private macro -------------------------------------------------------------*/
/* USER CODE BEGIN PM */

/* USER CODE END PM */

/* Private variables ---------------------------------------------------------*/

/* USER CODE BEGIN PV */

/* USER CODE END PV */

/* Private function prototypes -----------------------------------------------*/
void SystemClock_Config(void);
/* USER CODE BEGIN PFP */

/* USER CODE END PFP */

/* Private user code ---------------------------------------------------------*/
/* USER CODE BEGIN 0 */

/* USER CODE END 0 */

/**
  * @brief  The application entry point.
  * @retval int
  */
int main(void)
{

  /* USER CODE BEGIN 1 */

  /* USER CODE END 1 */

  /* MCU Configuration--------------------------------------------------------*/

  /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
  HAL_Init();

  /* USER CODE BEGIN Init */

  /* USER CODE END Init */

  /* Configure the system clock */
  SystemClock_Config();

  /* USER CODE BEGIN SysInit */

  /* USER CODE END SysInit */

  /* Initialize all configured peripherals */
  MX_GPIO_Init();
  MX_DMA_Init();
  MX_USART1_UART_Init();
  MX_USART3_UART_Init();
  /* USER CODE BEGIN 2 */
  HAL_UART_Receive_IT(&huart3, &rx_data, 1);
  HAL_Delay(1000);
  /* USER CODE END 2 */

  /* Infinite loop */
  /* USER CODE BEGIN WHILE */
  while (1)
  {
    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */

    //stm32 receive message from k210
    if(recv_flag == true){
        printf("stm32 received: %s\r\n", rx_buffer);
        clear();
    }
    HAL_Delay(50);

    //stm32 send message to k210
    char test_msg[] = "stm32 send a message\r\n";
    uart3_send_string_dma(test_msg, strlen(test_msg));
    HAL_Delay(50);
  }
  /* USER CODE END 3 */
}

/**
  * @brief System Clock Configuration
  * @retval None
  */
void SystemClock_Config(void)
{
  RCC_OscInitTypeDef RCC_OscInitStruct = {0};
  RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};

  /** Configure the main internal regulator output voltage
  */
  __HAL_RCC_PWR_CLK_ENABLE();
  __HAL_PWR_VOLTAGESCALING_CONFIG(PWR_REGULATOR_VOLTAGE_SCALE1);

  /** Initializes the RCC Oscillators according to the specified parameters
  * in the RCC_OscInitTypeDef structure.
  */
  RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;
  RCC_OscInitStruct.HSEState = RCC_HSE_ON;
  RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
  RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;
  RCC_OscInitStruct.PLL.PLLM = 4;
  RCC_OscInitStruct.PLL.PLLN = 84;
  RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
  RCC_OscInitStruct.PLL.PLLQ = 4;
  if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
  {
    Error_Handler();
  }

  /** Initializes the CPU, AHB and APB buses clocks
  */
  RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
                              |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
  RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
  RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
  RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV2;
  RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

  if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)
  {
    Error_Handler();
  }
}

/* USER CODE BEGIN 4 */

/* USER CODE END 4 */

/**
  * @brief  This function is executed in case of error occurrence.
  * @retval None
  */
void Error_Handler(void)
{
  /* USER CODE BEGIN Error_Handler_Debug */
  /* User can add his own implementation to report the HAL error return state */
  __disable_irq();
  while (1)
  {
  }
  /* USER CODE END Error_Handler_Debug */
}

#ifdef  USE_FULL_ASSERT
/**
  * @brief  Reports the name of the source file and the source line number
  *         where the assert_param error has occurred.
  * @param  file: pointer to the source file name
  * @param  line: assert_param error line source number
  * @retval None
  */
void assert_failed(uint8_t *file, uint32_t line)
{
  /* USER CODE BEGIN 6 */
  /* User can add his own implementation to report the file name and line number,
     ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
  /* USER CODE END 6 */
}
#endif /* USE_FULL_ASSERT */
操作手順:
全体の流れ:
(1)STM32CubeMX ソフトウェアでピン割り当てと周辺機器の初期化設定を行い、設定コードを生成します。
(2)keil5 で MDK_ARM プロジェクトファイルを開き、コードの編集・コンパイル・デバッグを行います。
基本パラメータ:
本ドキュメントの(ハードウェアモジュール)に従って開発環境を設定した後の基本パラメータは以下のとおりです:
ソフトウェアバージョン:STM32CubeMX V6.14.0
ハードウェアプラットフォーム:STM32F407IGT6
コンパイル環境:MDK_ARM V5.3.2
デバッグツール:ST-LINK/V2
1. 新規プロジェクトの作成とMCUの設定
1.1 MCUの選択
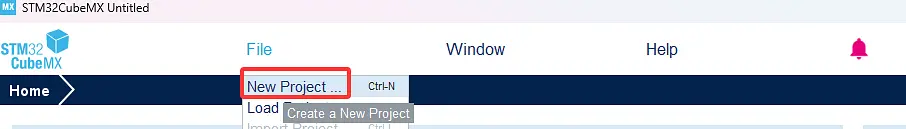
- STM32CubeMX ソフトウェアを開き、File > New Project をクリックします。
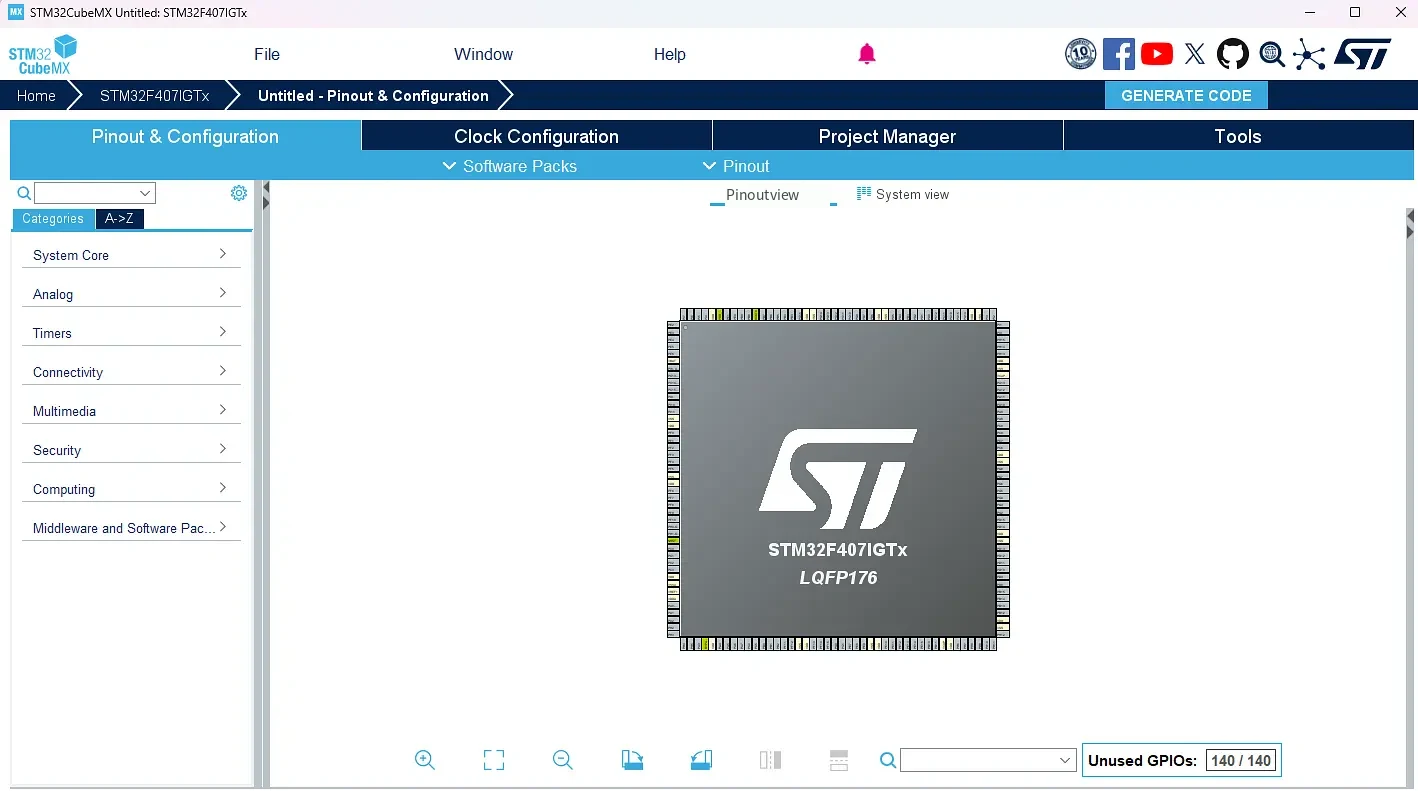
2. MCU の絞り込み条件を設定して STM32F407IGT6 を選択し、バージョン欄をクリックした後、最後に Start Project をクリックしてプロジェクトの設定を開始します。
- プロジェクト設定画面は以下のとおりです:
1.2 クロック設定とコア設定
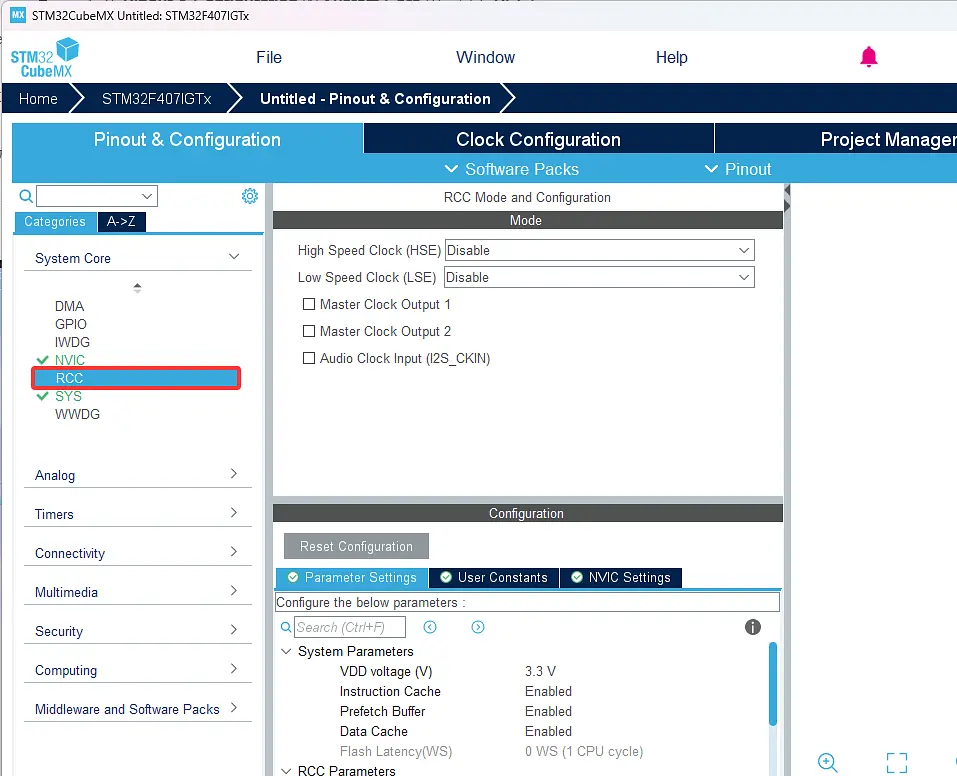
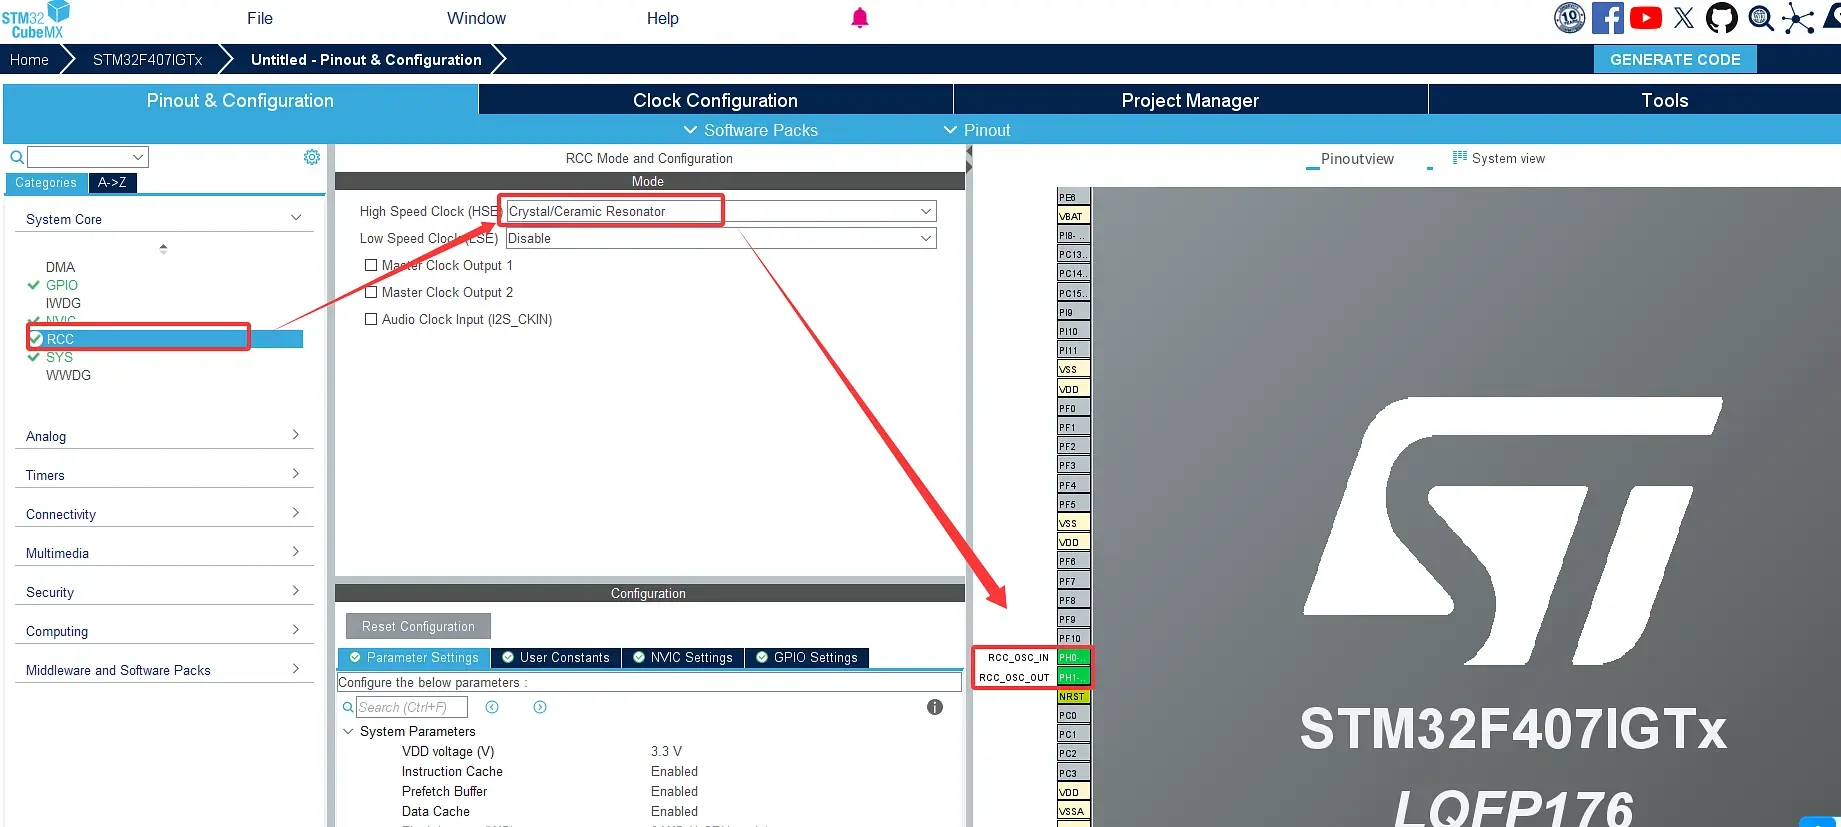
- Pinout & Configuration の System Core で、RCC(リセットおよびクロック制御) をクリックします。
- HSE クロックソースを Crystal/Ceramic Resonator(水晶またはセラミック振動子)に設定します。
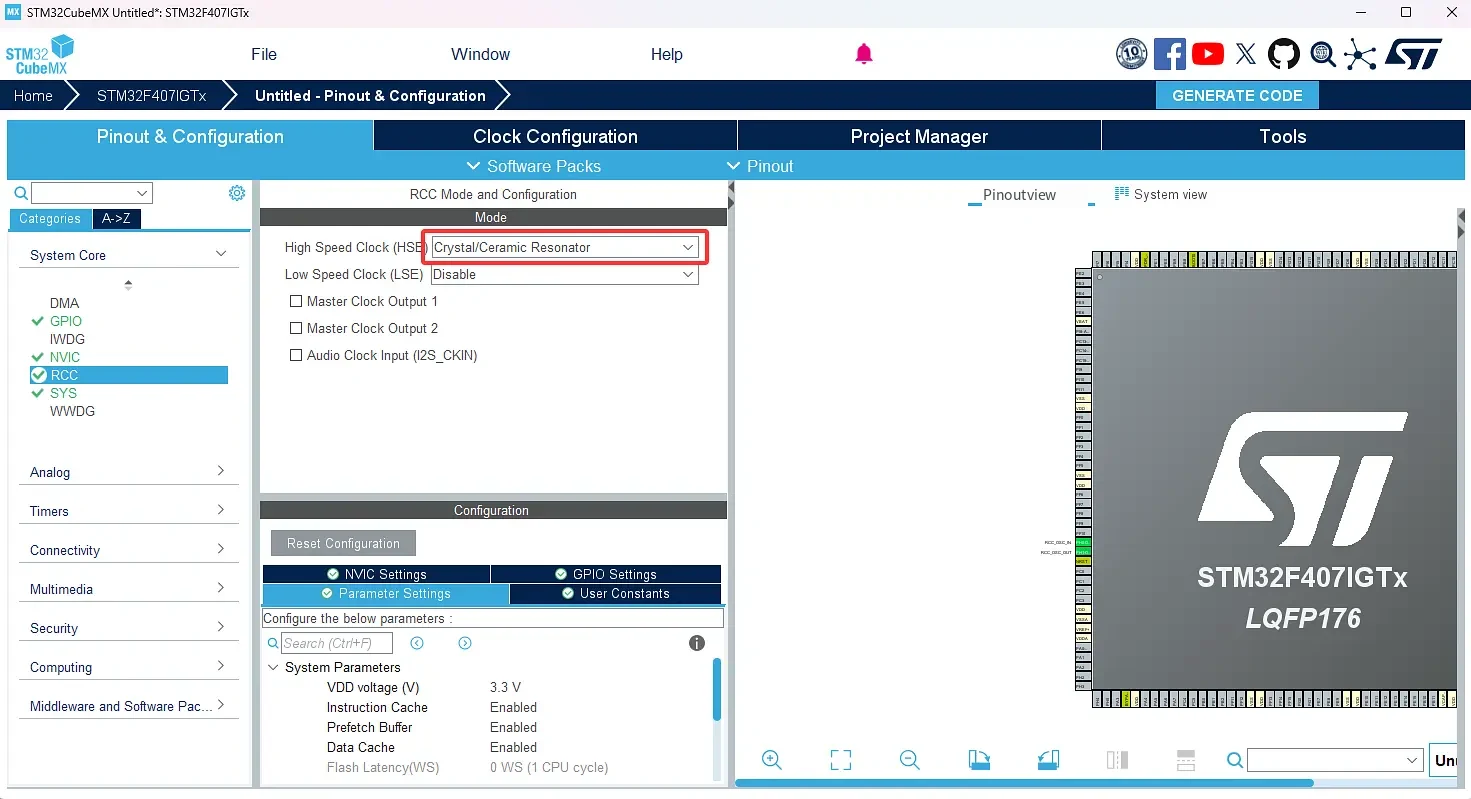
- 設定に成功すると、対応するピン(OSC_IN と OSC_OUT)が自動的に設定されます(下図の緑色の部分を参照)。
機能:
- 外部高速水晶発振子(HSE)を接続し、システムに高精度のクロックソースを供給するために使用します。
**RCC_OSC_IN**:水晶入力ピン。**RCC_OSC_OUT**:水晶出力ピン(帰還信号)- デフォルト機能:
**PH0**:**OSC_IN**(外部水晶入力)。**PH1**:**OSC_OUT**(外部水晶出力)。
- デバッグインターフェースのピンを設定します。System Core で SYS をクリックし、Debug のモードを Serial Wire に設定します。
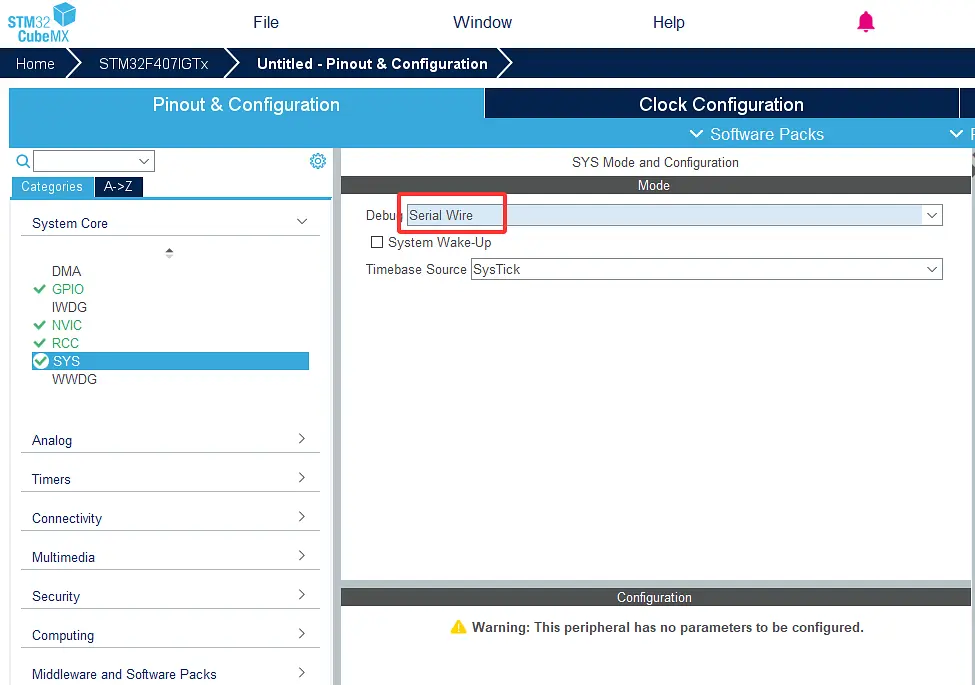
設定が完了すると、対応するピン出力(pin out)が緑色になります。
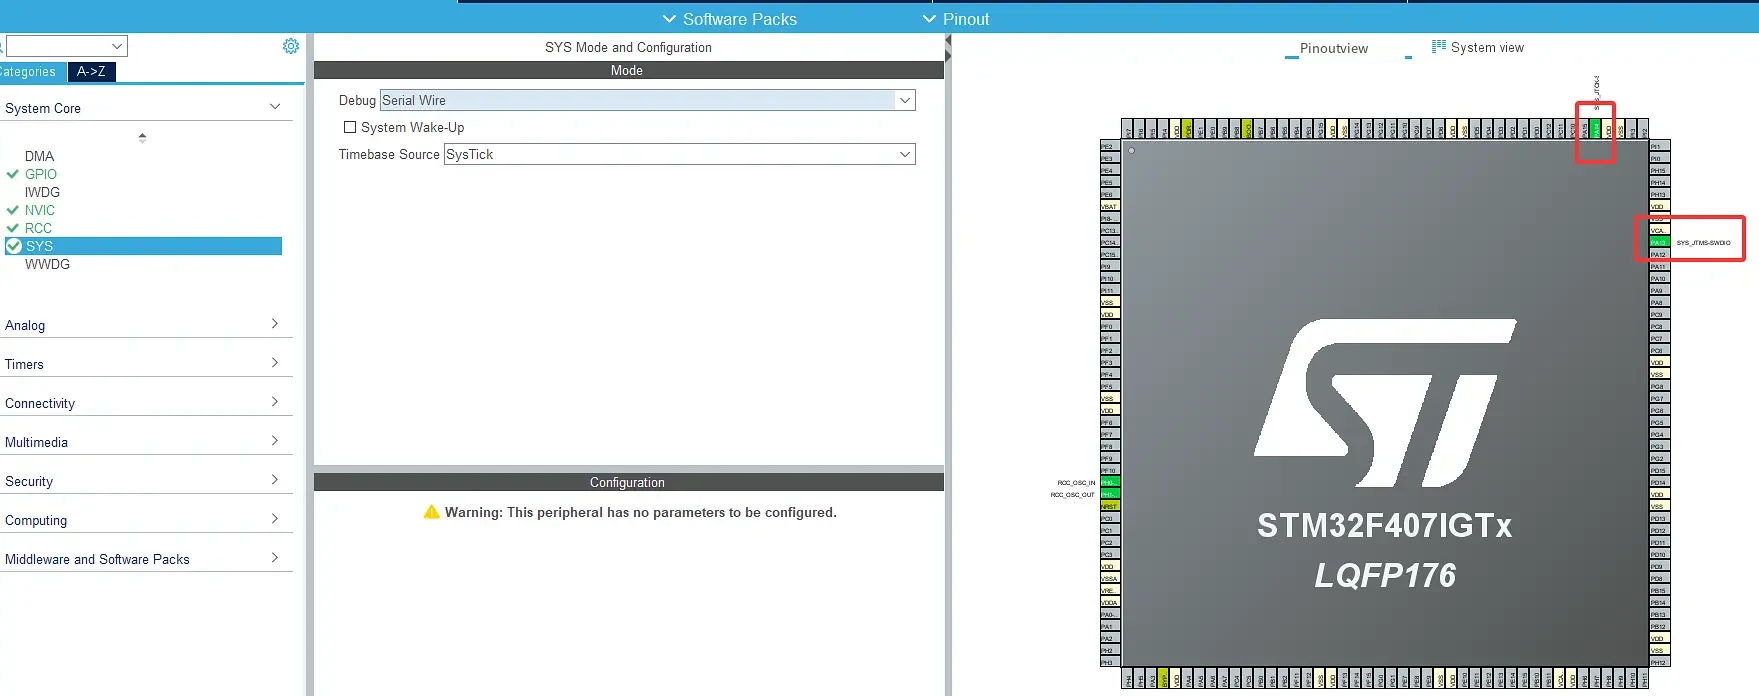
緑色の部分をクリックすると、具体的な内容を確認できます:

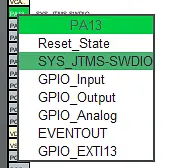
1.3 クロックツリーの設定
次の順にクロックパラメータを設定します:1. 入力周波数の値を8に変更、2. HSE を選択、3. PLLCLK を選択、4. HCLK パラメータを84に変更。その他のパラメータはデフォルトのままで構いません。
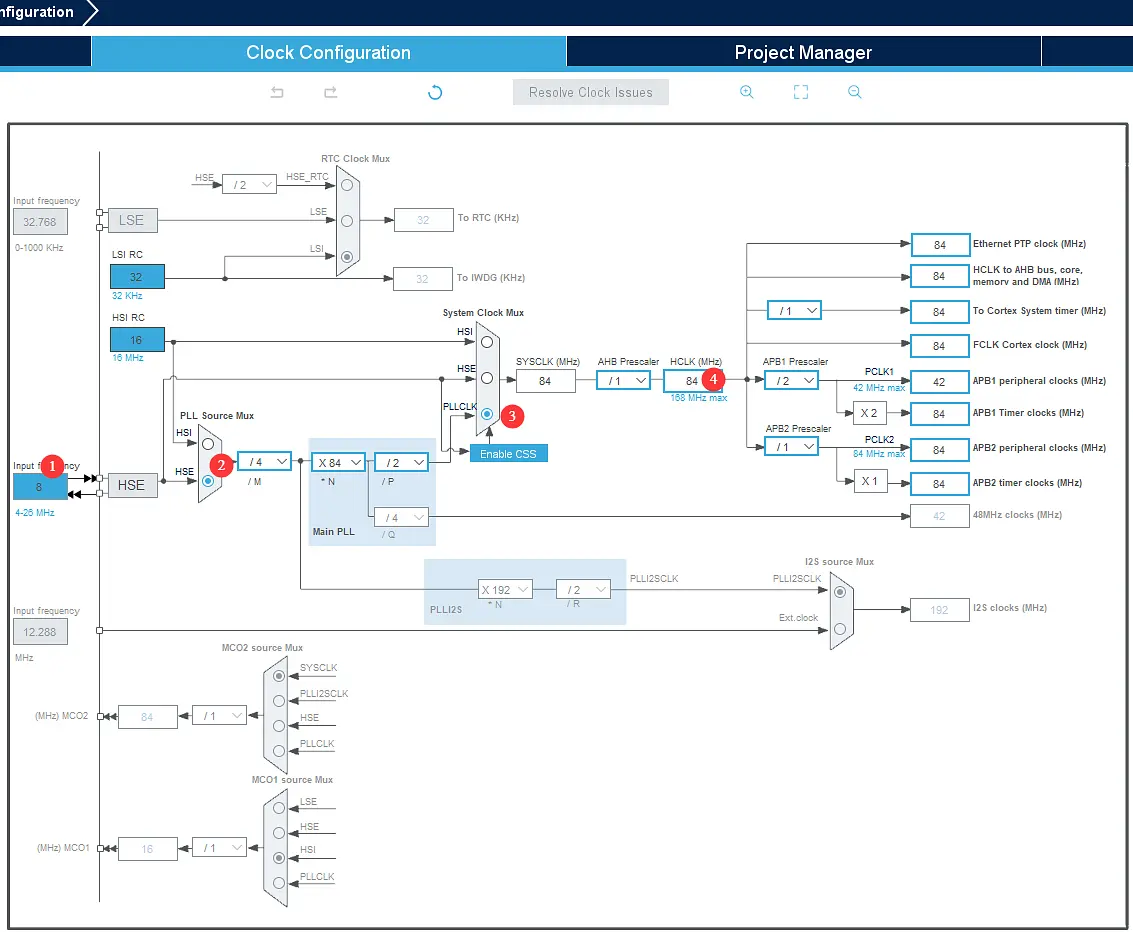
ヒント:設定時にはエラーが自動的に検出されます。周波数設定が誤っている場合は、エラー箇所が赤く表示されます。
2. MCUの初期化パラメータの設定
2.1 USARTシリアルポートの設定
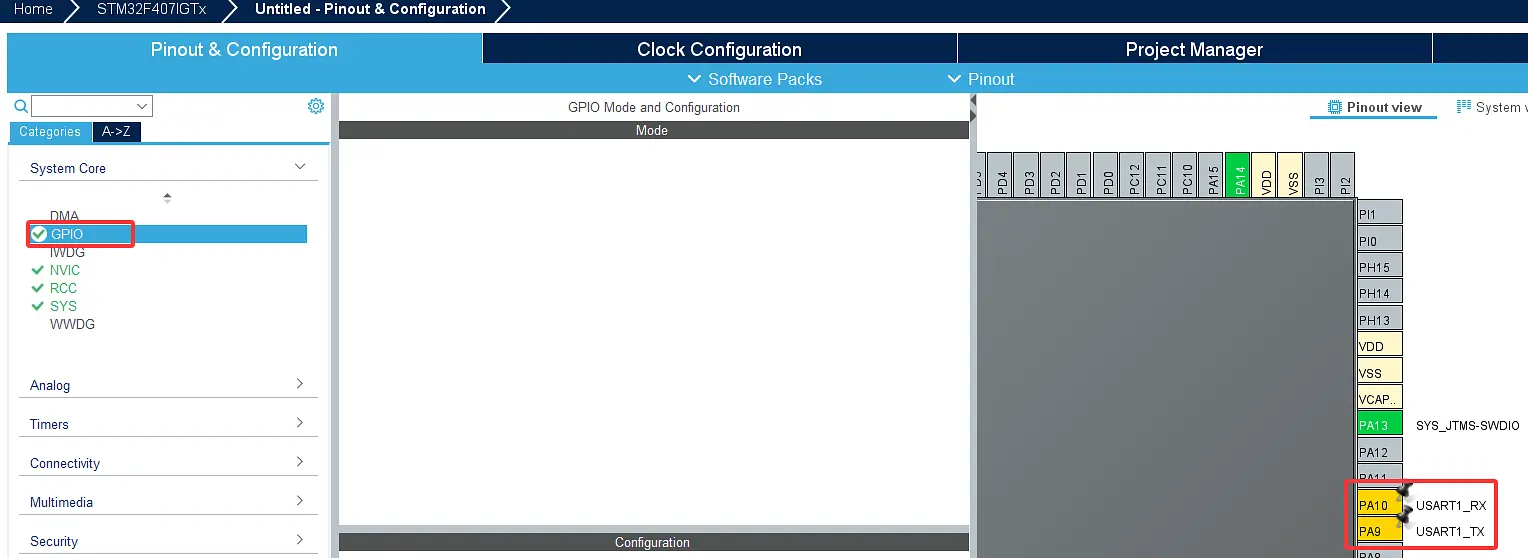
- PA9 と PA10 をそれぞれ USART1_TX と USART1_RX に設定します。GPIO をクリックしてピンを設定します(この時点では USART1 が未設定のため、ピンに黄色の警告が表示されます)。
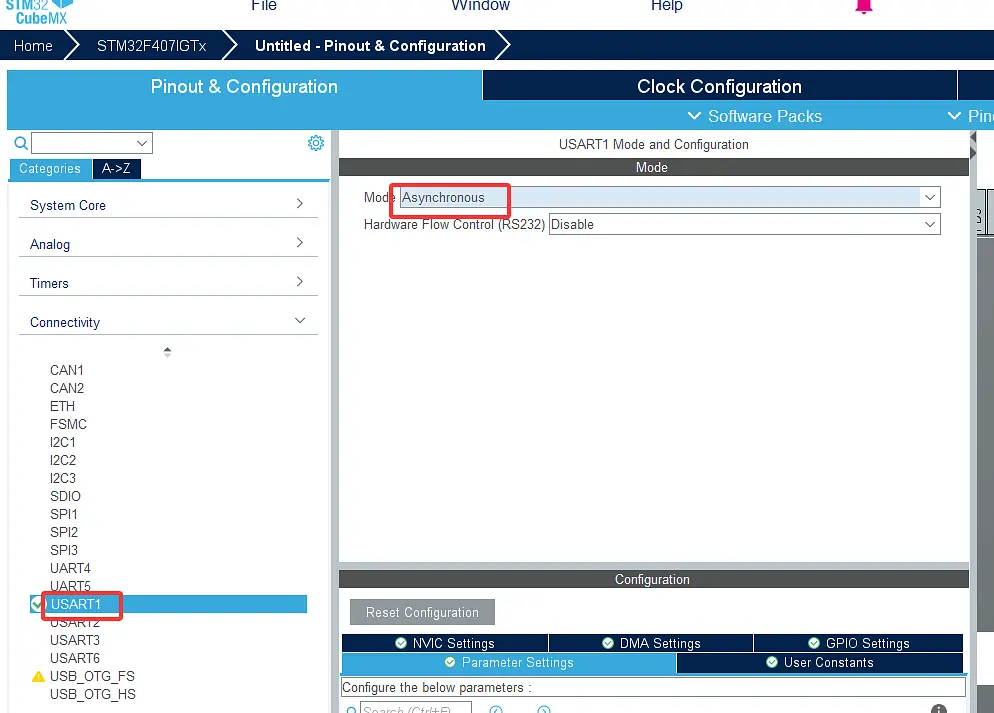
- Connectivity — USART1 をクリックし、モードを Asynchronous に設定します(USART1 を設定すると関連ピンが緑色で表示され、ピン設定が正常であることを示します)
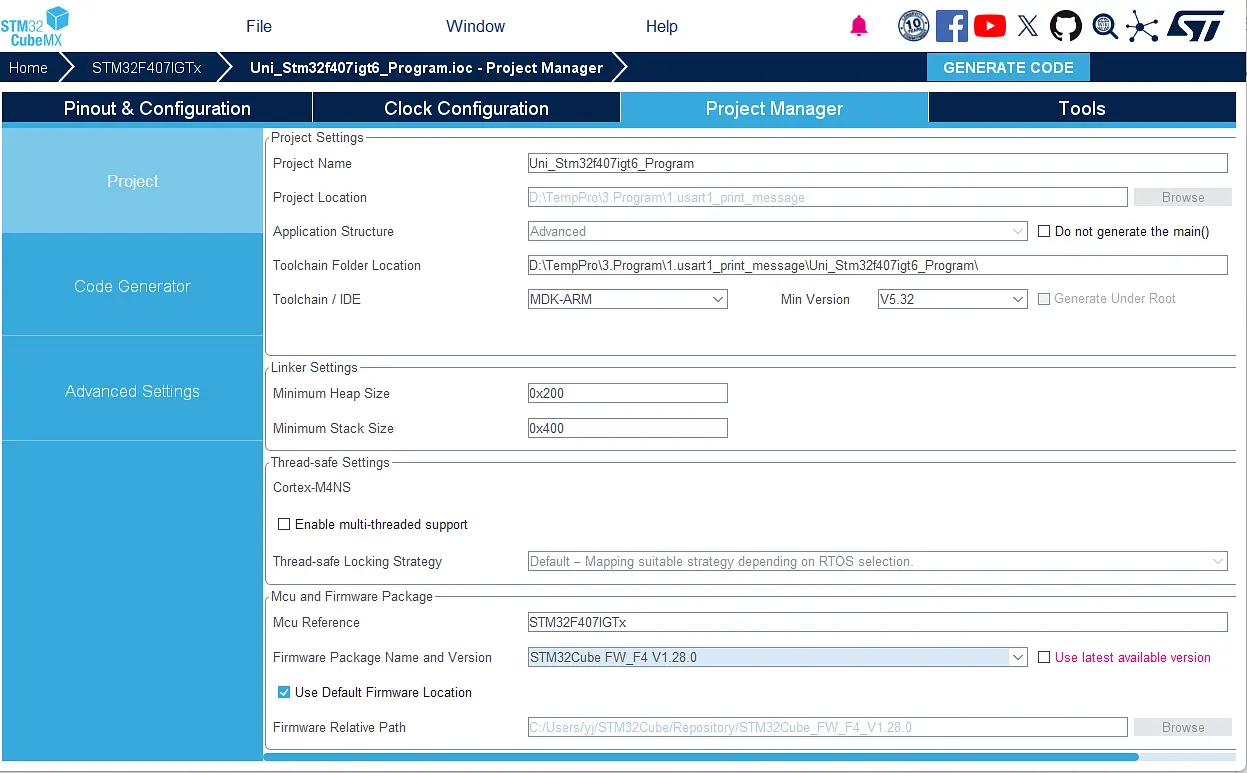
2.2 プロジェクト管理の設定
- デフォルトの画面は以下のとおりです
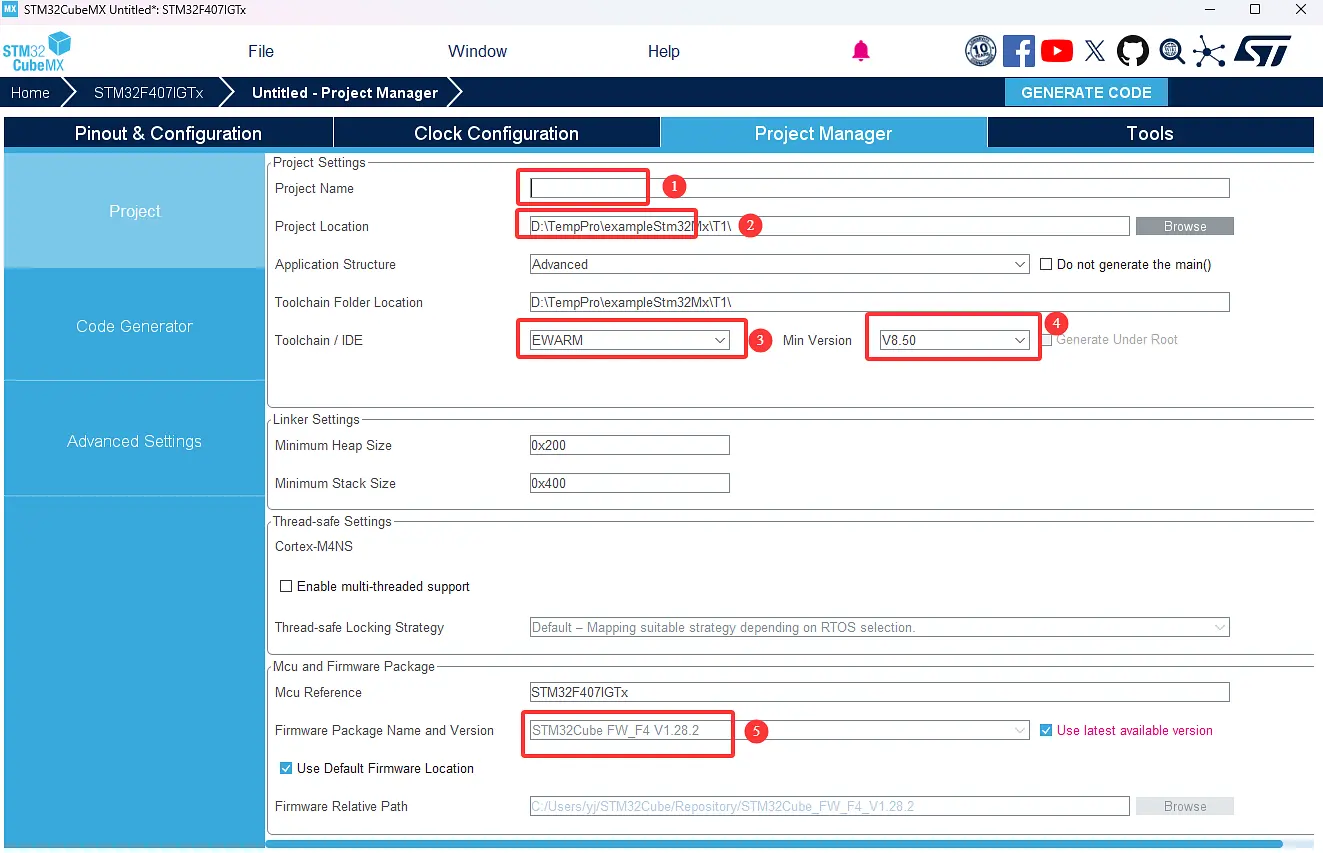
プロジェクト名を入力します(任意に設定可)。
プロジェクトの保存先を選択します(Cドライブには保存しないでください)。
コンパイル環境として MDK_ARM を選択します。
バージョン番号 V5.3.2 を選択します。
ファームウェアパッケージの名前とバージョン。
(ヒント:デフォルトでは「Use latest available version」にチェックが入っています。ただし、ローカルPCに最新バージョンがない場合はエラーになります。その場合はパッケージを自分でダウンロードし、ローカルにインストールする必要があります。インストール方法は以下のリンクを参照してください。
UNI-STM32開発環境の設定【V2.0】(リンク先の「6. よくある設定Q&A」のQ3に解決方法があります)
上記の設定が完了すると、下図のようになります:
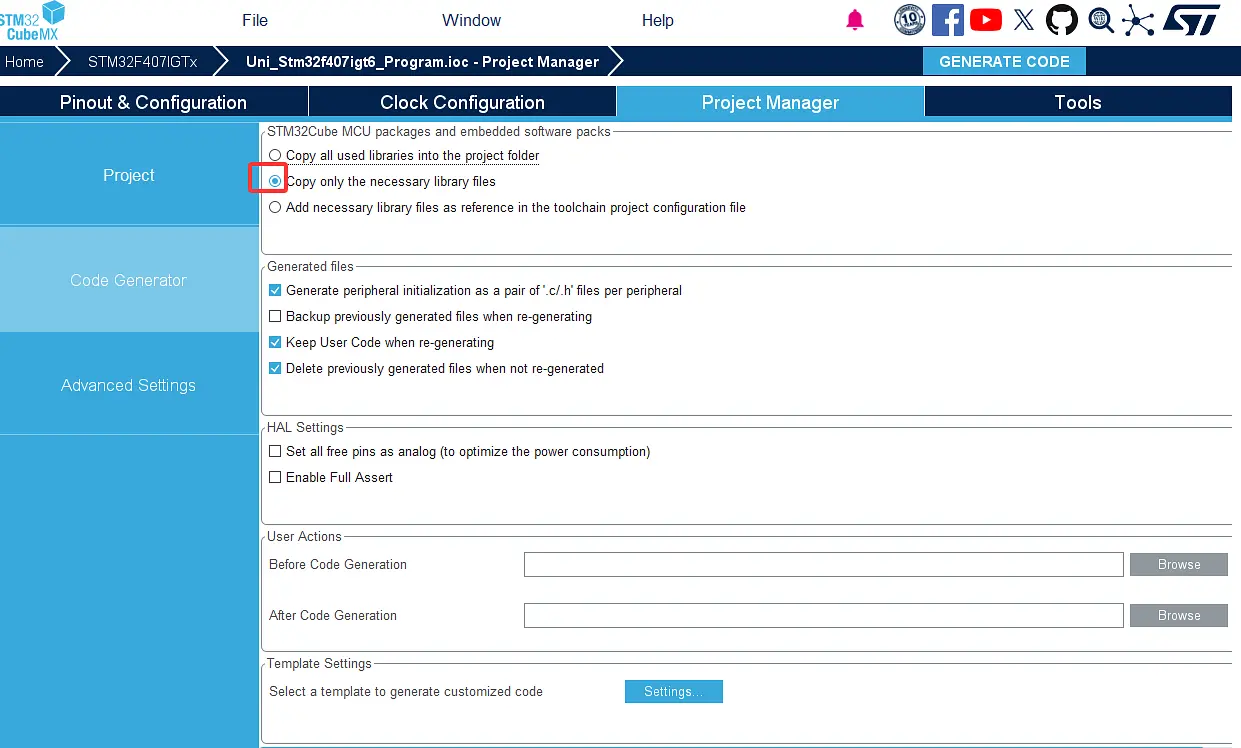
2. Project Manager > Code Generator ウィンドウを以下のように設定します。
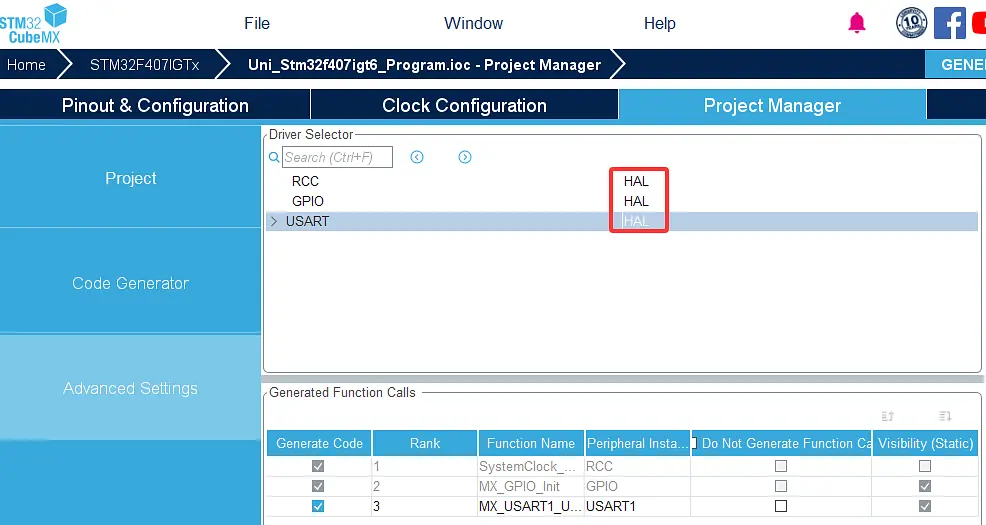
3. Project Manager > Advanced Settings ウィンドウで HAL ライブラリを選択します。
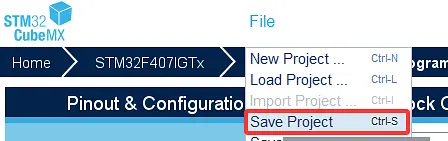
- プロジェクトを保存します:File — Save Project をクリックします。
3. GPIO設定 - AIモジュール(K210)
ヒント:USART1 は STM32 メインボードとPC間の通信インターフェース、USART3 は AIモジュール(K210)と STM32 間の通信インターフェースです。
| ピン | 機能 |
|---|---|
| PB10 | USART3_TX |
| PB11 | USART3_RX |
- ピンの設定。
(1)GPIO をクリックし、Pinout ビュー画面下部で PB10 を検索すると、対応するピンが点滅します。点滅しているピンを左クリックして USART3_TX を選択します。同様に Pinout ビュー画面下部で PB11 を検索すると対応するピンが点滅するので、左クリックして USART3_RX を選択します(この時点では USART3 が未設定のため、ピンに黄色の警告が表示されます)。

(2)Connectivity — USART3 をクリックし、モードを Asynchronous に設定します(USART3 を設定すると関連ピンが緑色で表示され、ピン設定が正常であることを示します)。

(3)割り込みの設定。NVIC Settings をクリックし、USART3 の割り込みを Enabled(チェックボックスをオン)に設定します。

(4)DMAの設定。DMA Settings をクリックし、Add ボタンをクリックします。
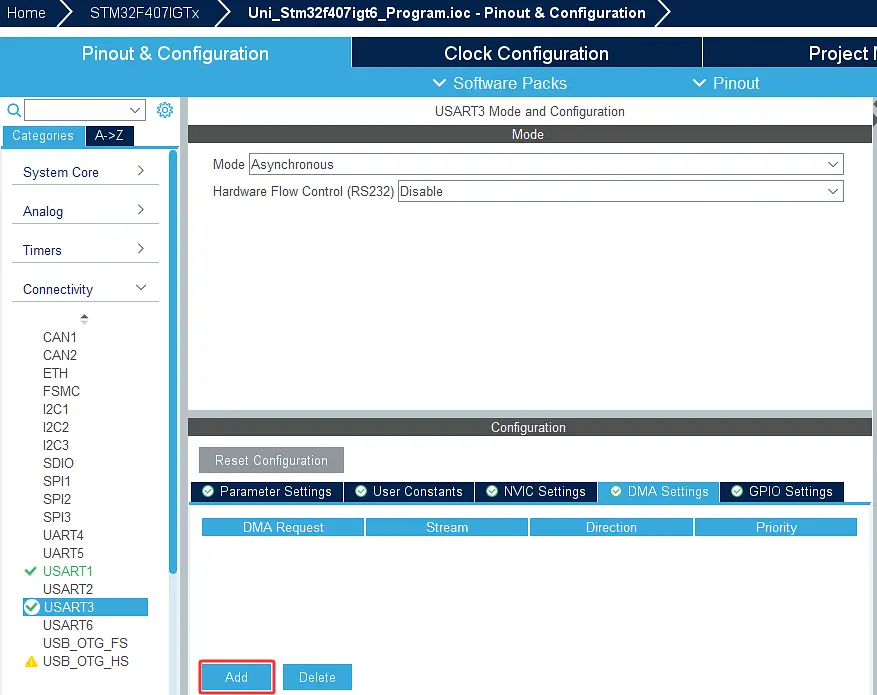
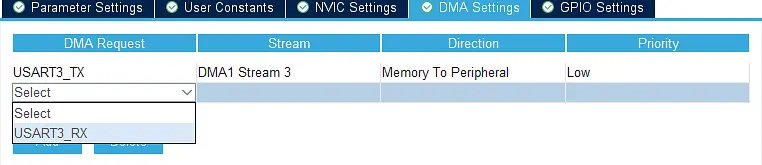
Select 欄で Select をクリックし、USART3_TX を選択します。

選択後、表示されるタブはデフォルトのままにします。パラメータを下図のように設定します:

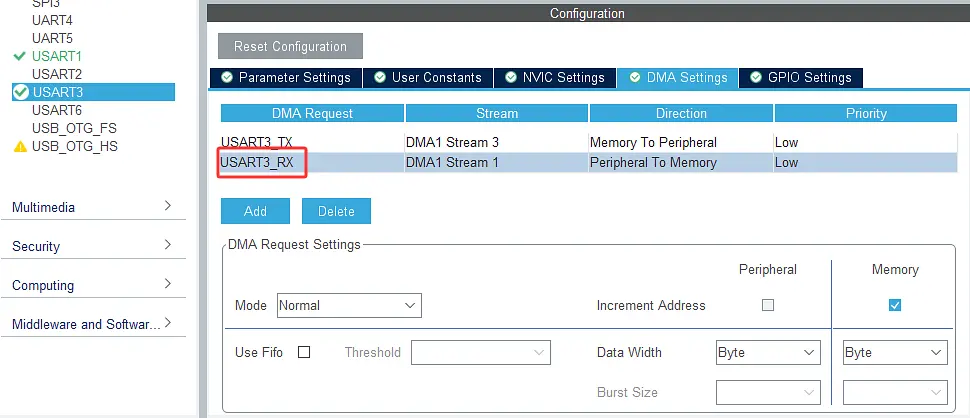
続けて Add をクリックし、Select 欄で Select をクリックして USART3_RX を選択します。
下図は設定後の状態です。これでDMAの設定は完了です。
- プロジェクトファイルを再度保存します。
ヒント:必ずプロジェクトファイルを再度保存してください(主にパラメータを保存するためです)。File — Save Project をクリックします。
4. コードの生成
1. GENERATE CODE をクリックしてコードを生成します。
- コードが自動生成されます。
コード生成に成功しました。
5. ユーザーコードの追加
上記で生成したフレームワークをもとに、keil エディタでユーザーコードを追加し、コンパイルとデバッグを行います。
ヒント1:例えば main.c の /* USER CODE BEGIN xx */ と /* USER CODE END xx */ の間にユーザーコードを追加します。
ヒント2:.c ファイルを独自に作成することもできます。
ヒント3:ユーザーコードは自分で作成できます。(コード解説)で示した事例を参考にして学習することもできます。
6. コードのダウンロードとテスト
-
プロジェクトをダウンロードします。ここではデモを用意しています(本ドキュメントの「ソフトウェア設計」-「プロジェクトのダウンロード」から直接ダウンロードできます)。
-
本ドキュメントの回路接続に従って配線を行います。
-
STM32 プログラムを書き込みます。Keil で拡張子 .uvprojx のプロジェクトファイルを開き、Load します。書き込みが完了したら、ST-Link をPCから外します。
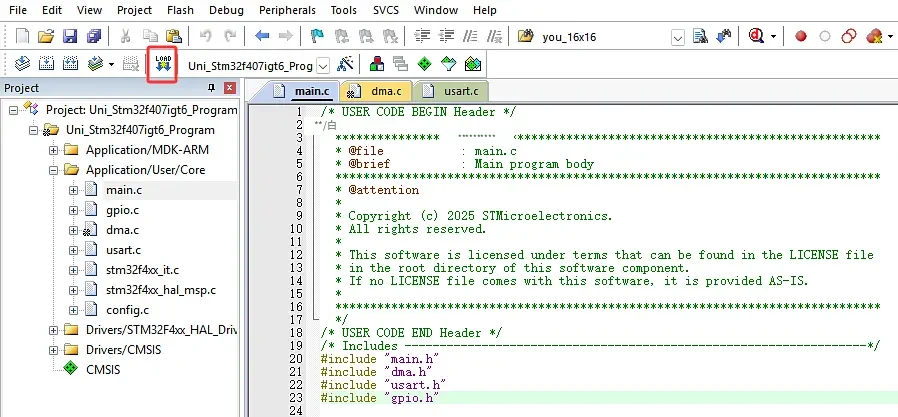
ダウンロード方法については、リンク(UNI-STM32開発環境の設定【V2.0】 の「5. プログラムのダウンロード」)を参照してください。
- CanMV IDE で serial_communication.py を開きます。
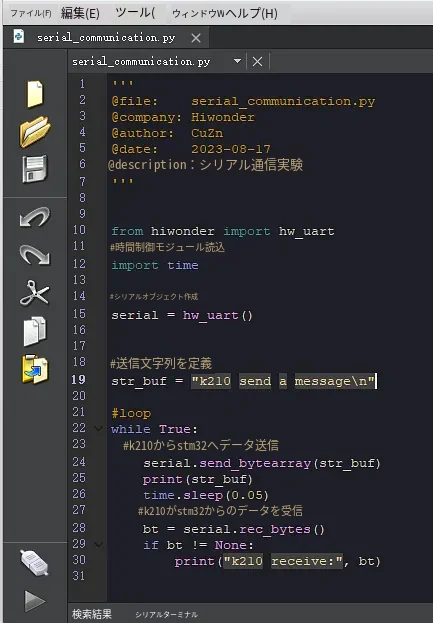
- 接続ボタンをクリックすると接続画面が表示されます。「詳細設定」にチェックを入れて Mode-3 を選択し、OK をクリックして接続を開始します。(注意:シリアルポートは K210 モジュールが接続されているポート番号を選択してください。分からない場合は、まずPCのUSBケーブルを抜いてから K210 モジュールをPCに接続し直してください。新たに追加されたポート番号が該当するシリアルポート番号です)

接続が完了すると、下図のような接続成功の表示が出ます。
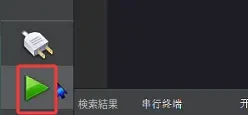
シリアルターミナルをクリックしてから緑色の実行ボタンをクリックすると、K210 が STM32 へのデータ送信を開始します。K210 が送信したメッセージはシリアルターミナルで確認できます。

- Type-C ケーブルの一端を STM32 に、もう一端をPCに接続します。シリアルデバッグアシスタントを開き、対応するポート番号を選択します。
シリアルデバッグアシスタントのダウンロード:以下のリンクからシリアルデバッグアシスタントをダウンロードできます。
(HumansX サポートより提供) AB %E4%B8%B2%E5%8F%A3%E8%B0%83%E8%AF%95%E5%8A%A9%E6%89%8B
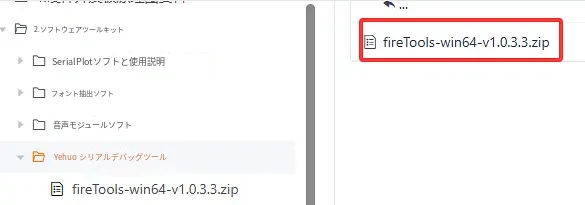
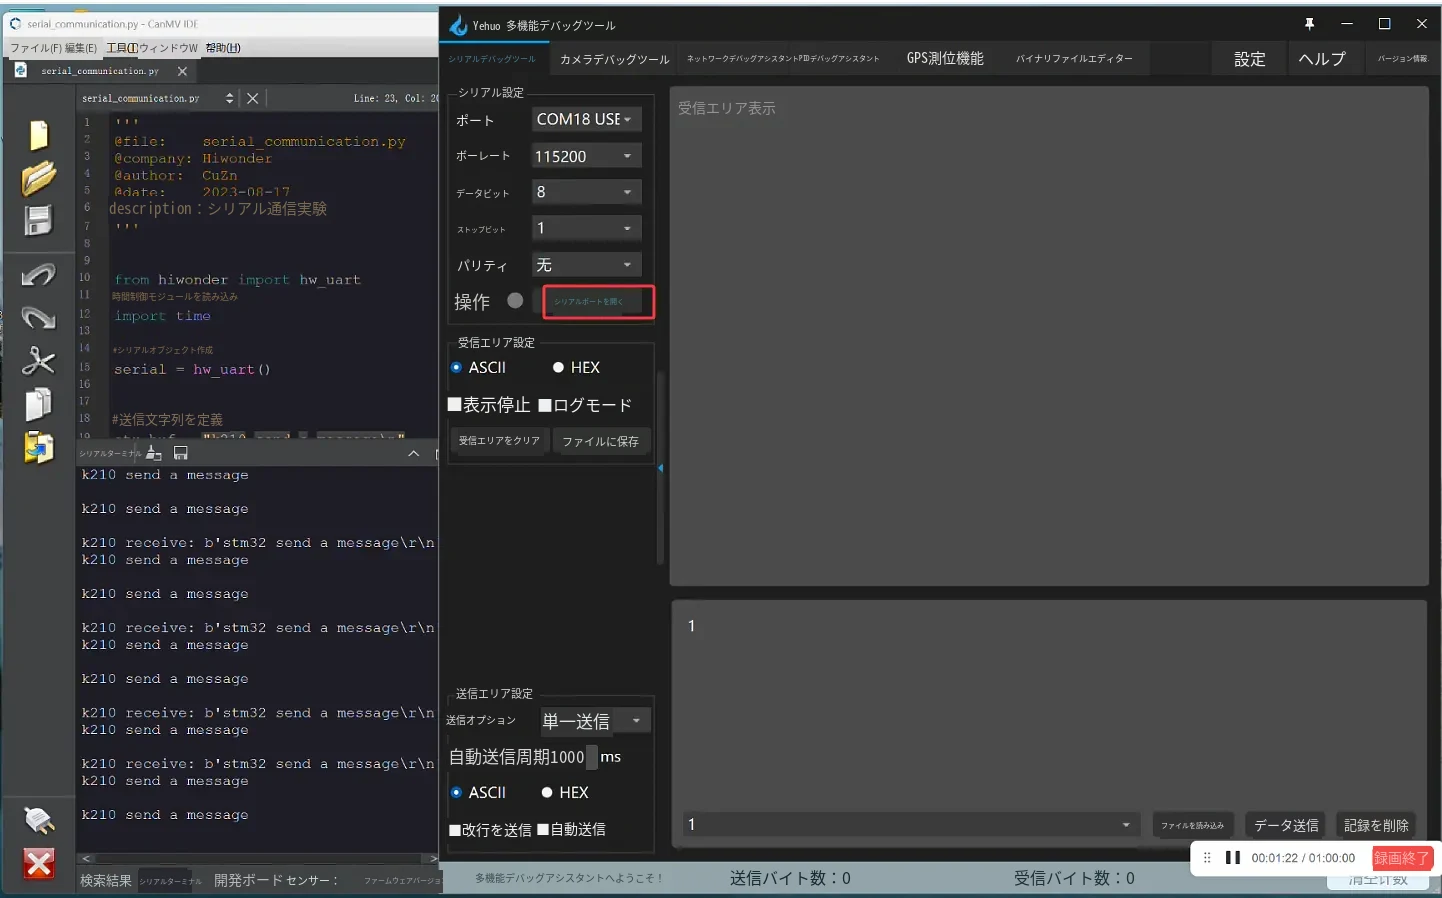
シリアルデバッグアシスタントを開き、ボーレート、データビット、ストップビット、パリティビットを設定します(ポート番号は必ず STM32 開発ボードに対応するポート番号を選択してください)。

- シリアルデバッグアシスタントでシリアルポートを開き、STM32 が受信したデータを確認します。
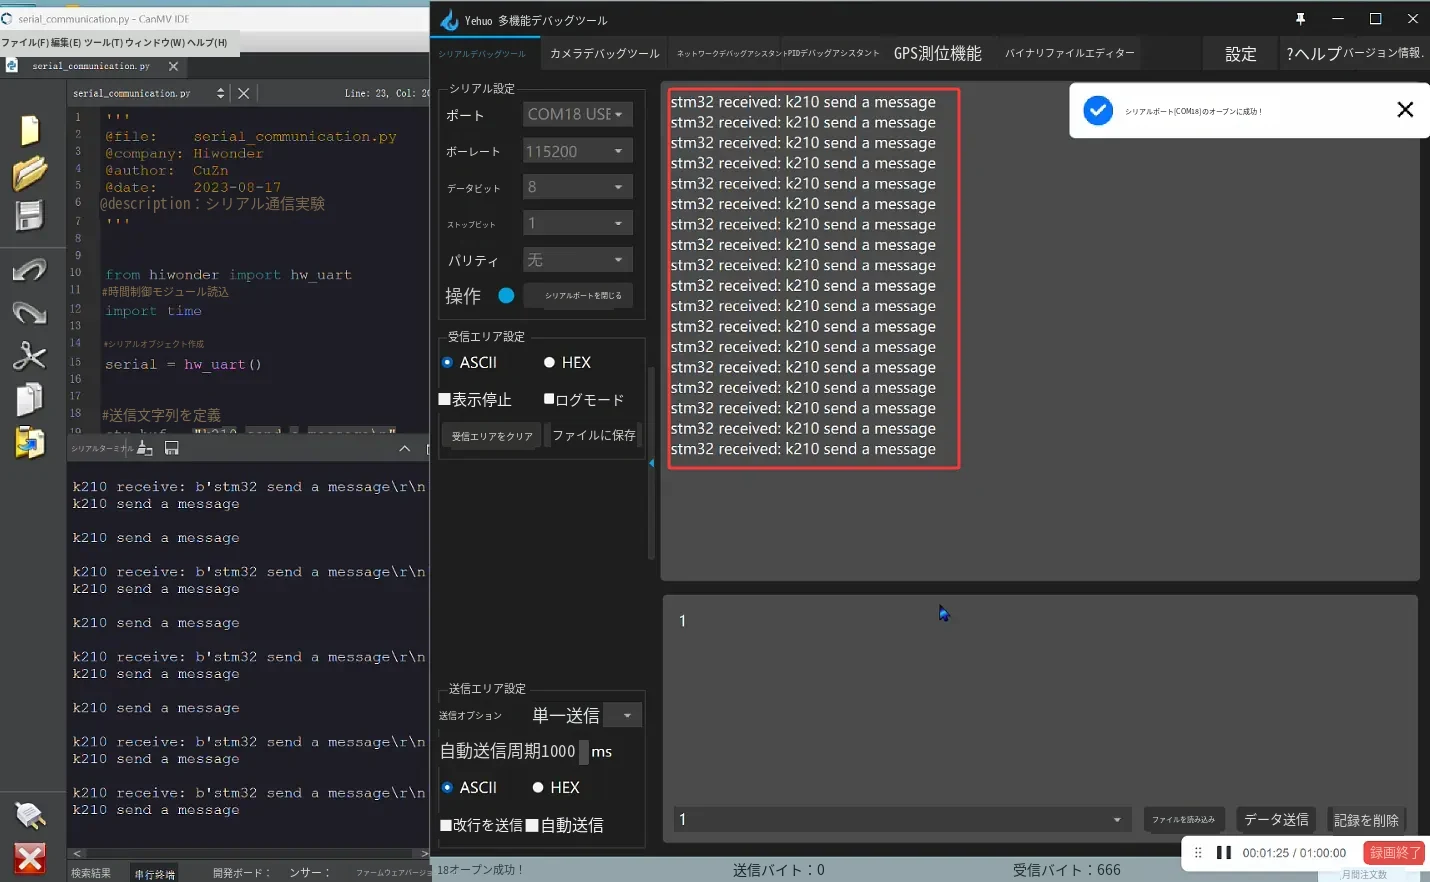
実験結果
K210 と STM32 の間で双方向シリアル通信によるデータの送受信が行われます。
コード解説
1. ユーザーコードの解説
下図は、STM32 のプロジェクトファイルに追加したユーザーコードです。
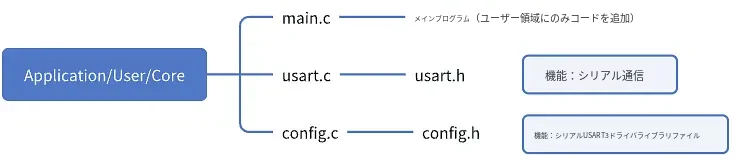
2. ユーザーコードの取り込み方法
1つ目は、ユーザー定義ファイル(.c や .h など)を自分のプロジェクトフォルダに取り込み、keil5 IDE で .c ファイルを追加してコンパイルする方法です。
既存のユーザーファイルの取り込み:keilで既存のユーザーファイルを取り込む方法 を参照してください。
2つ目は、main.c ファイルにユーザーコードを追加する方法です。
(1)まず参考プロジェクトのコードを開きます。main.c ファイルは主に STM32CubeMX によって自動生成されたものです。このフレームワークをもとに、実現したい機能を補完・改良しています。/* USER xx で始まり終わるコード部分を重点的に確認してください。下図の赤い部分が追加したユーザーコードです。
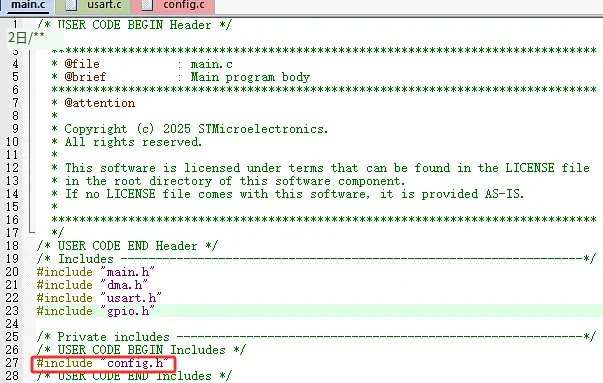
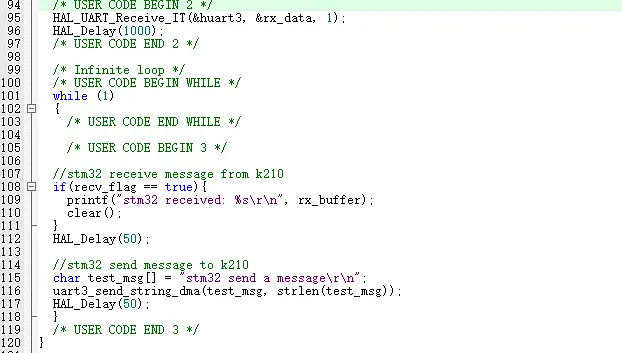
(2)上記の赤枠のコードを自分のプロジェクトファイル main.c にコピーし、コンパイルしてダウンロードし、動作を確認します。
技術サポート
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。