ドキュメント
代表的なモジュールの組立実践
代表的なモジュールの概要
代表的なモジュールには主に、フレームモジュール、ホイールモジュール、スイングモジュールがあります。これらの代表的なモジュールを組み合わせることで、ロボット本体を構築できます。


フレームモジュール
T字ブラケットモジュール
モジュールの紹介
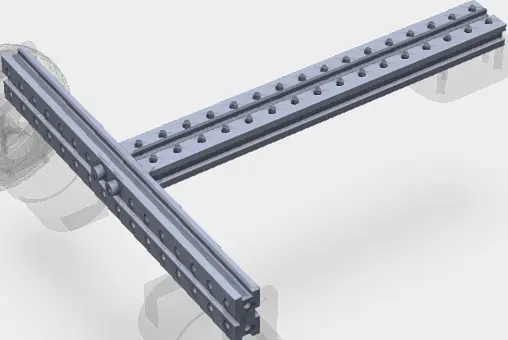
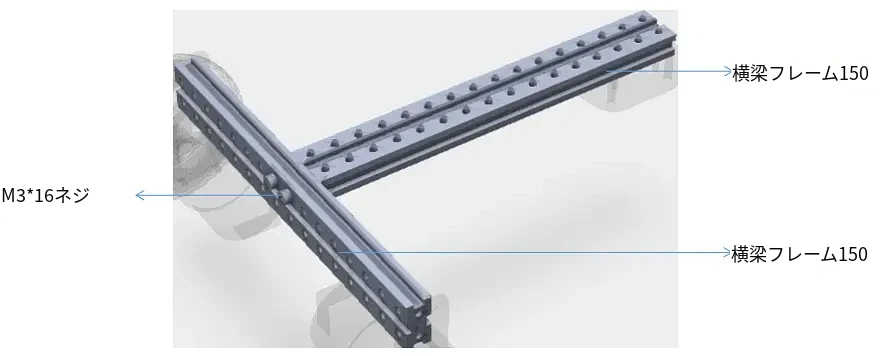
T字ブラケットモジュールは、150 のビームプロファイル 2 本を T 字形に組み合わせたものです。他の長さのプロファイルで構成することもできます。
機能・用途
T字ブラケットモジュールは、三輪シャーシの支持フレームとして使用できます。

組立例
2 本のビームプロファイル 150 を M3 ネジで固定します。
三角ブラケットモジュール
モジュールの紹介
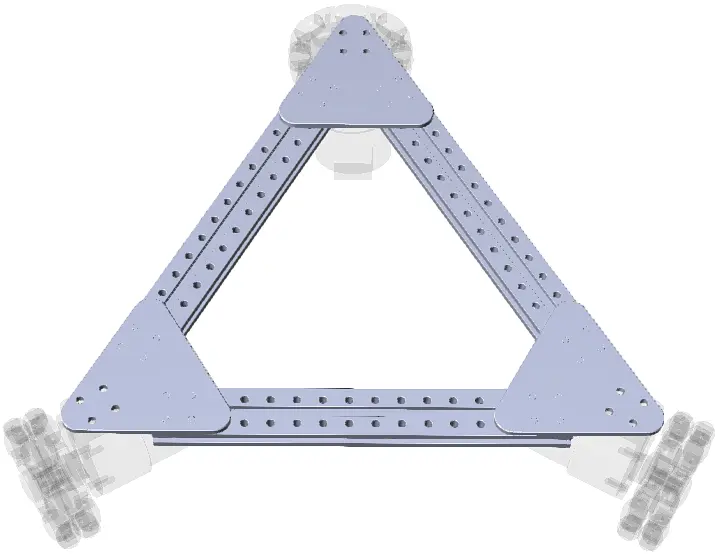
三角ブラケットモジュールは、3 本のビームプロファイル 150 と三角コネクタを接続して構成します。
機能・用途
三角ブラケットモジュールは、3 輪三輪駆動フルホイール(オムニホイール)全方向シャーシの支持構造として使用できます。
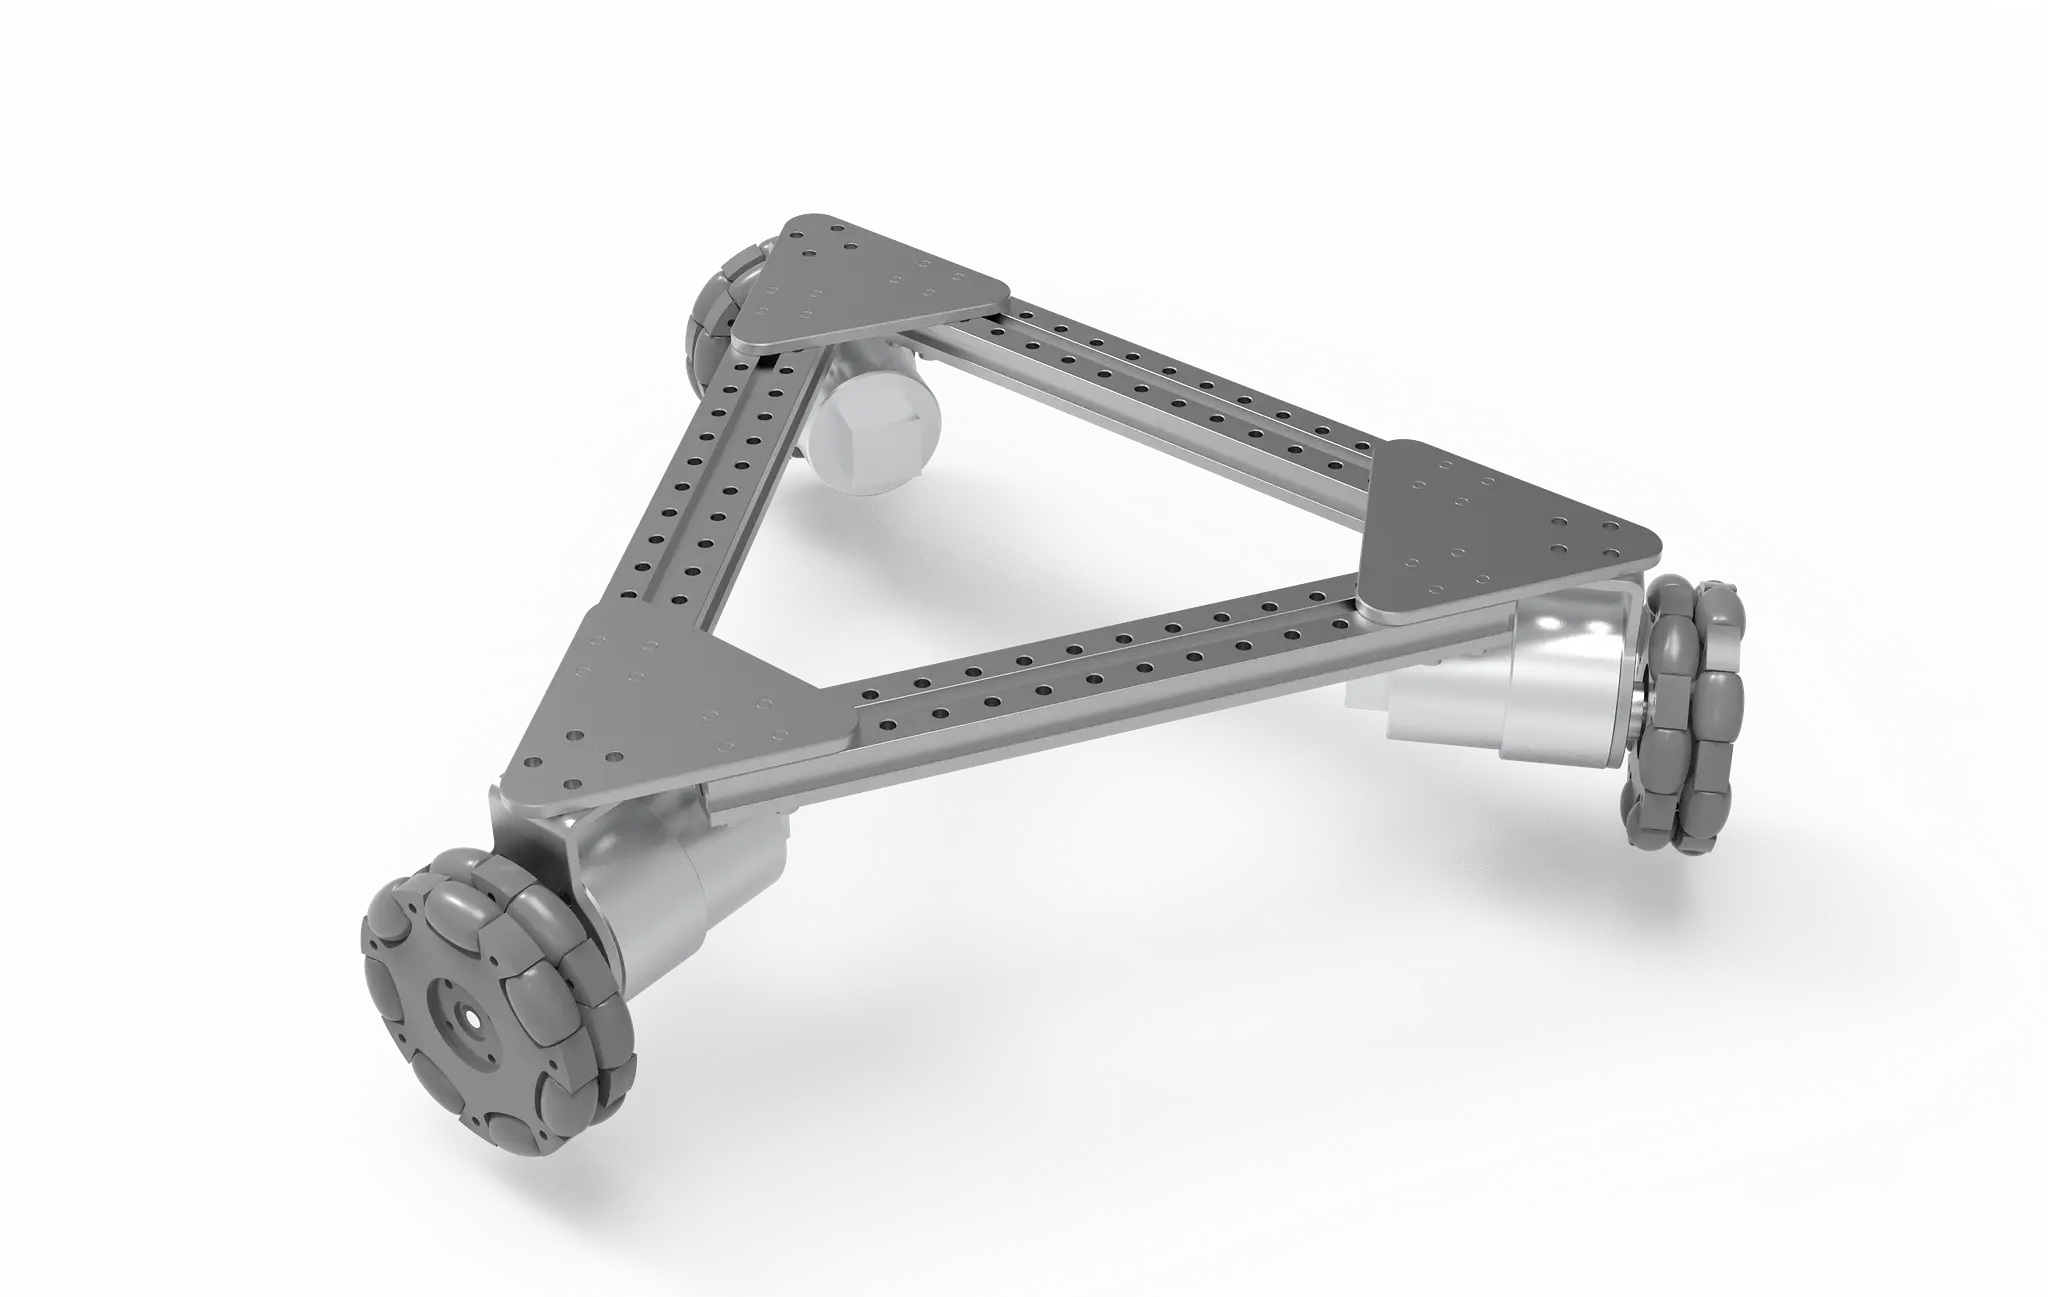
組立例
ビームプロファイル 150 と三角コネクタを M3 ネジで固定します。

正四角形フレームモジュール
モジュールの紹介
正四角形フレームモジュールは、4 本のビームプロファイル 150 と 4 個の正四角コネクタで構成されます。
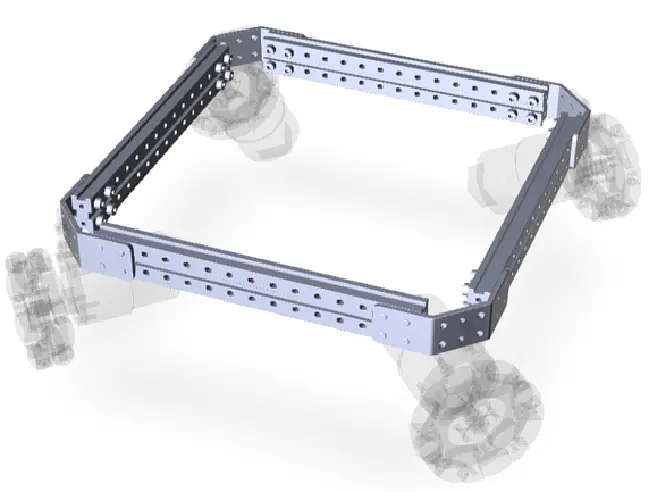
機能・用途
正四角形フレームモジュールは、4 輪四輪駆動フルホイール(オムニホイール)全方向シャーシの支持構造として使用できます。
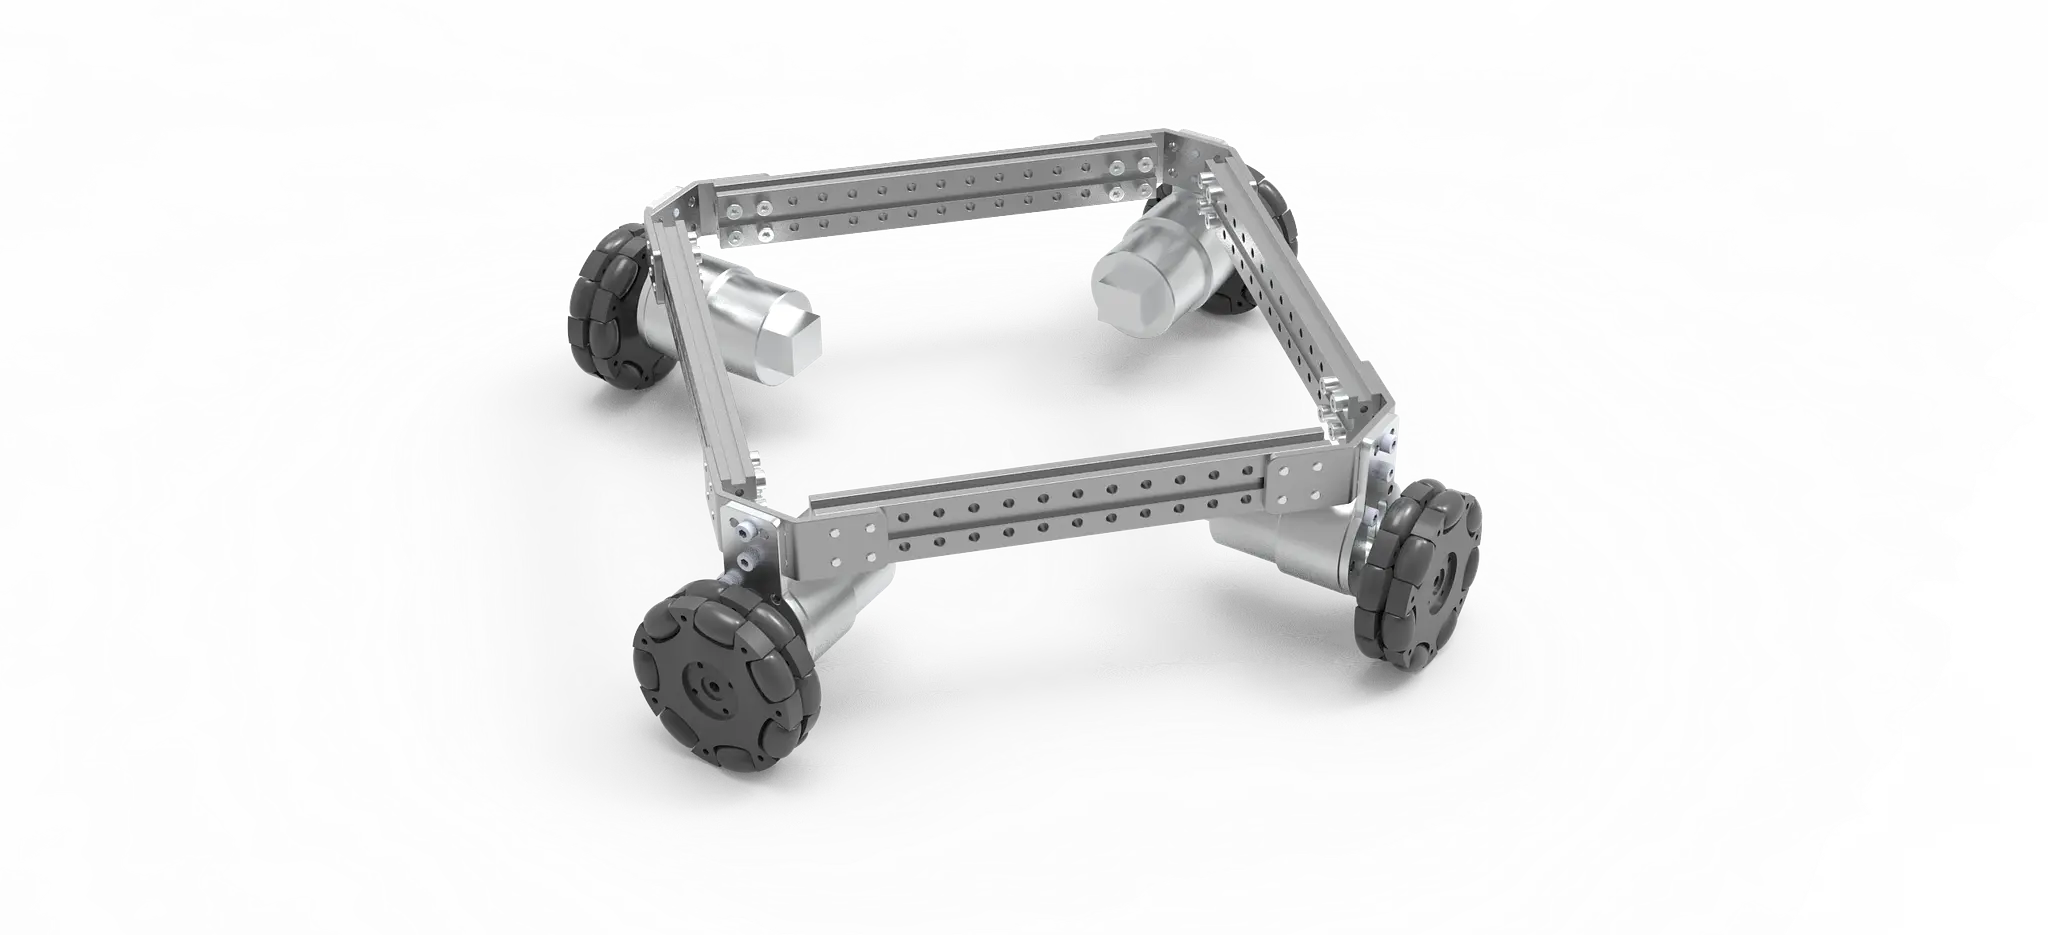
組立例
ビームプロファイル 150 と正四角コネクタを M3 ネジで固定します。
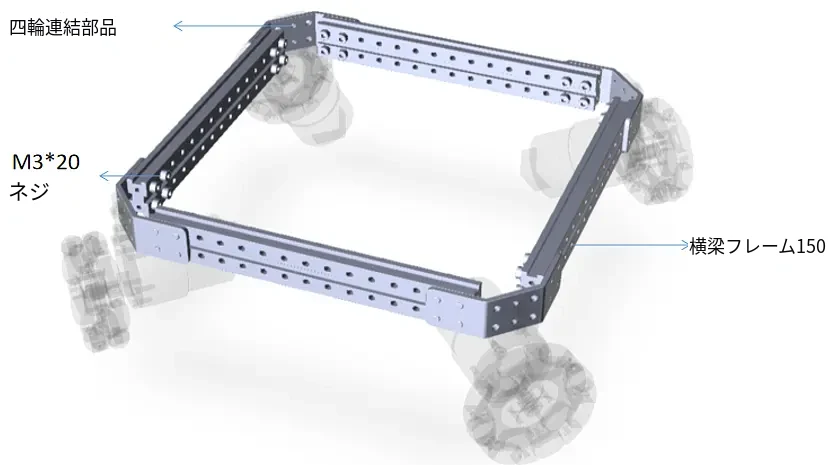
サスペンション矩形フレームモジュール
モジュールの紹介
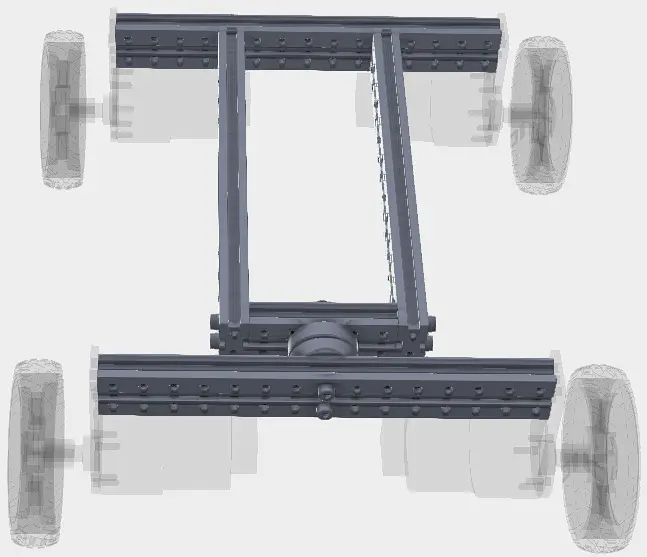
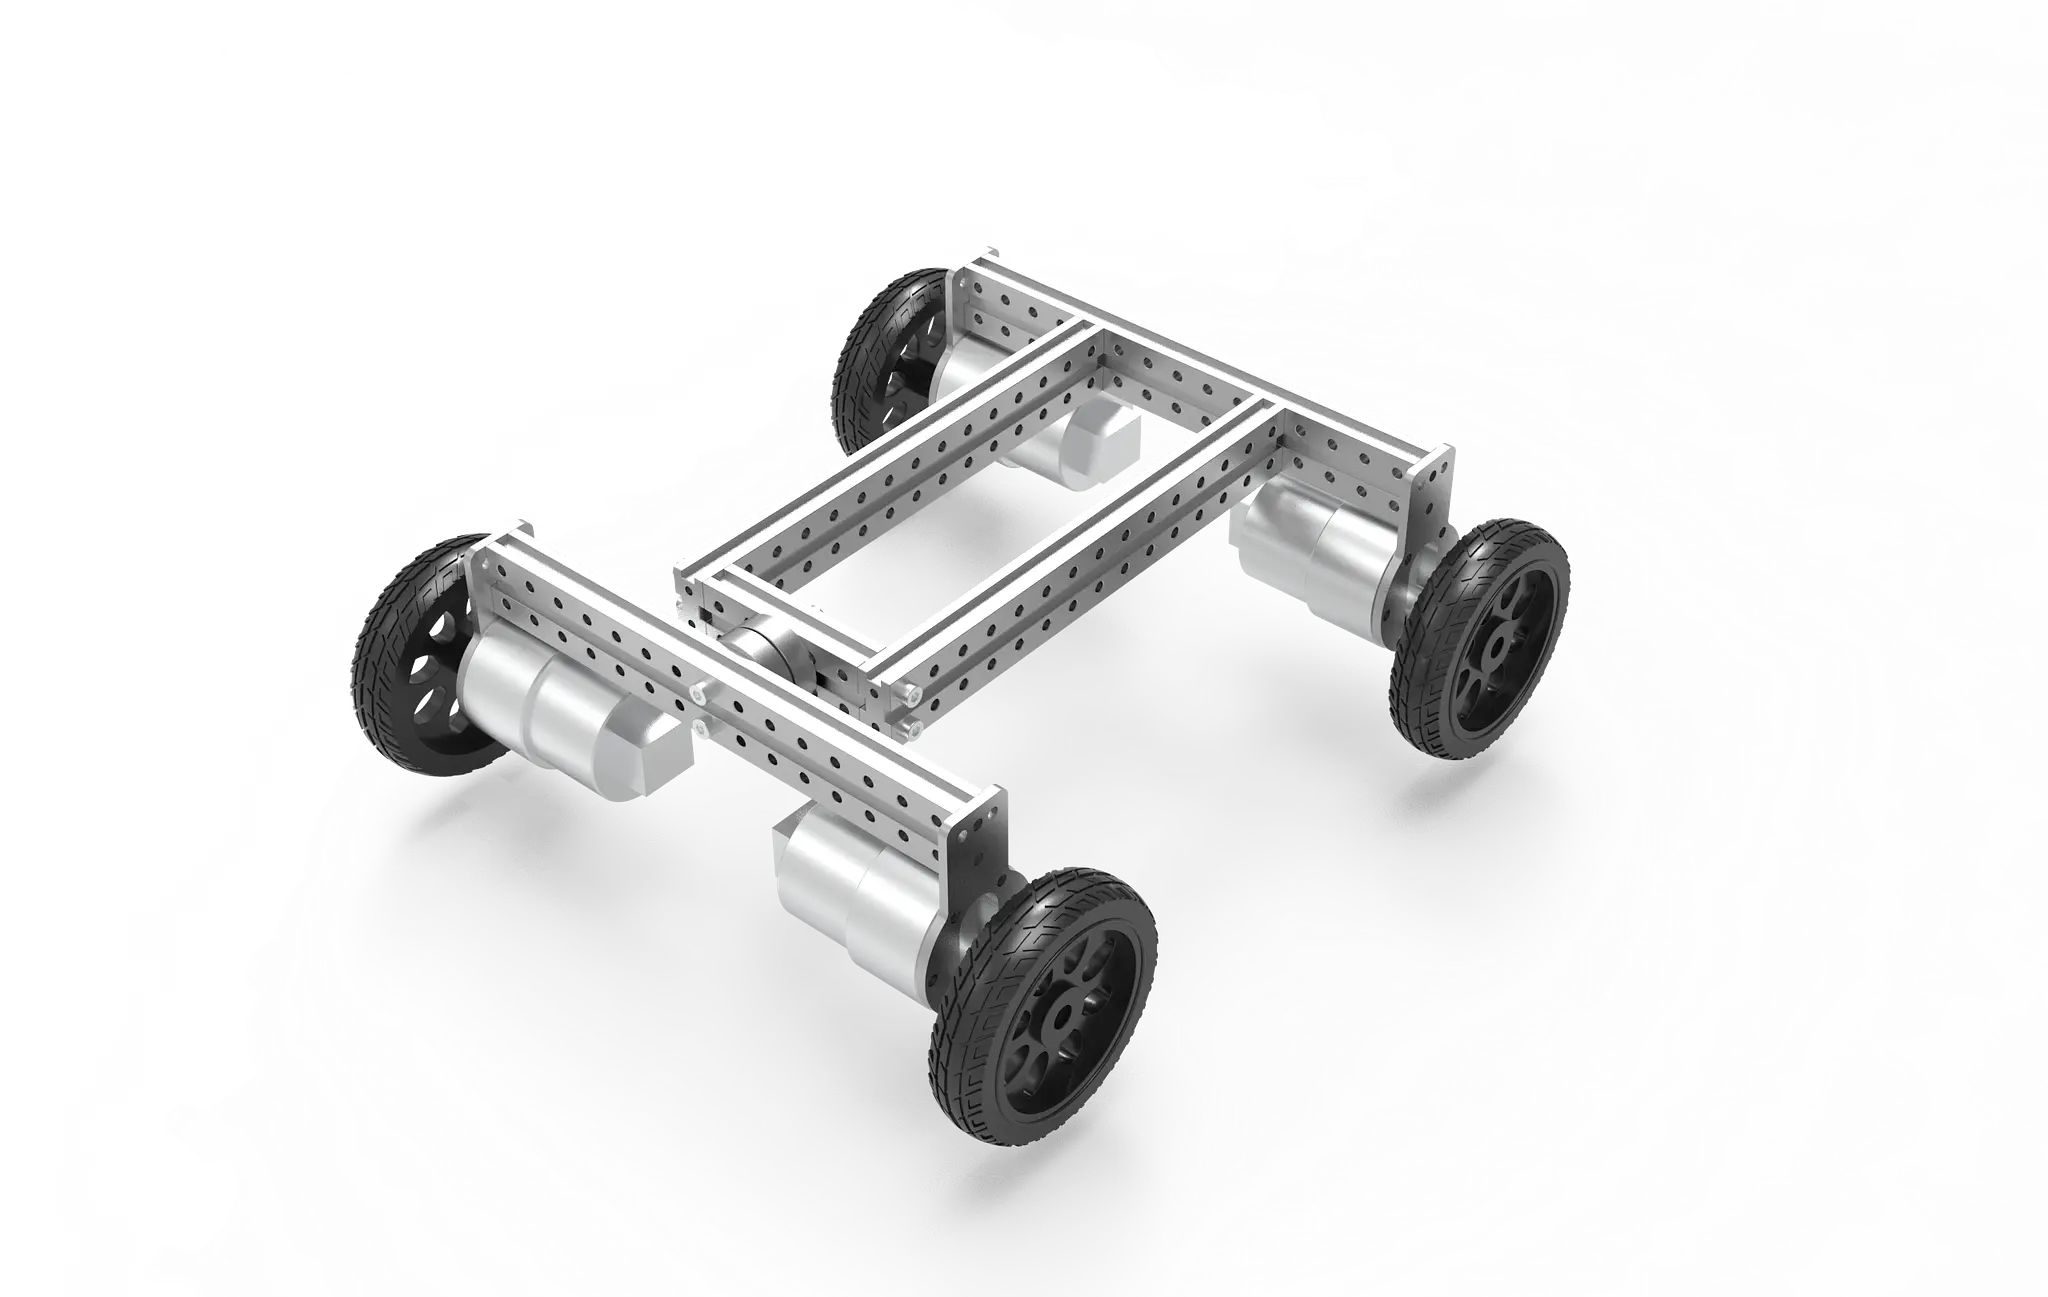
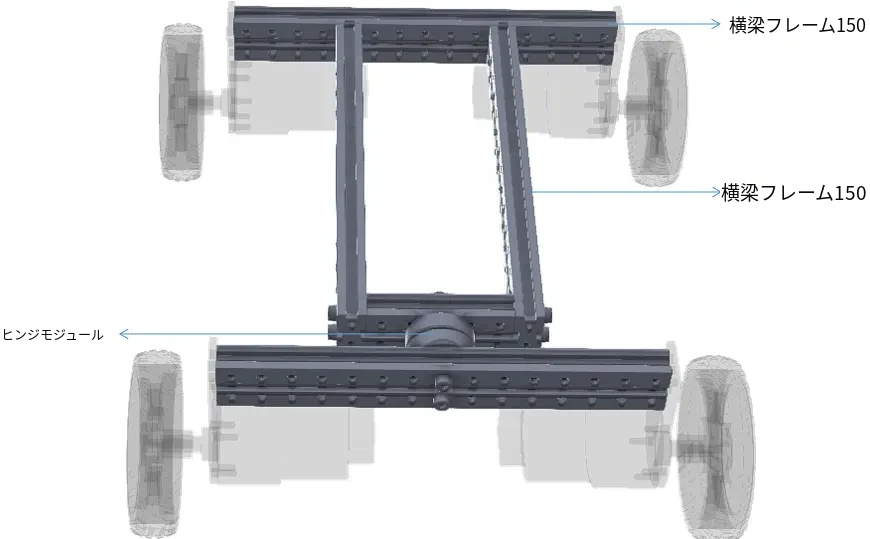
サスペンション矩形フレームモジュールは矩形をしており、ビームプロファイル 150 とヒンジモジュールで接続されています。
機能・用途
サスペンション矩形フレームモジュールは、4 輪四輪駆動差動シャーシの支持構造として使用できます。
組立例
4 本のビームプロファイル 150 とヒンジモジュールを M3 ネジで固定します。
六角ブラケットモジュール
モジュールの紹介
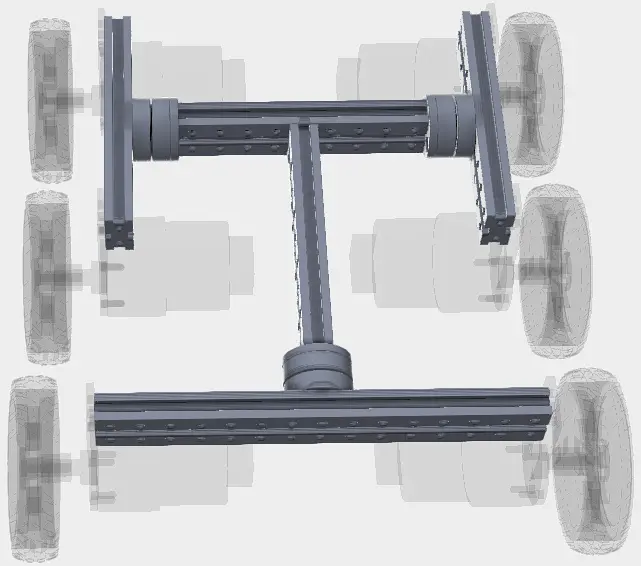
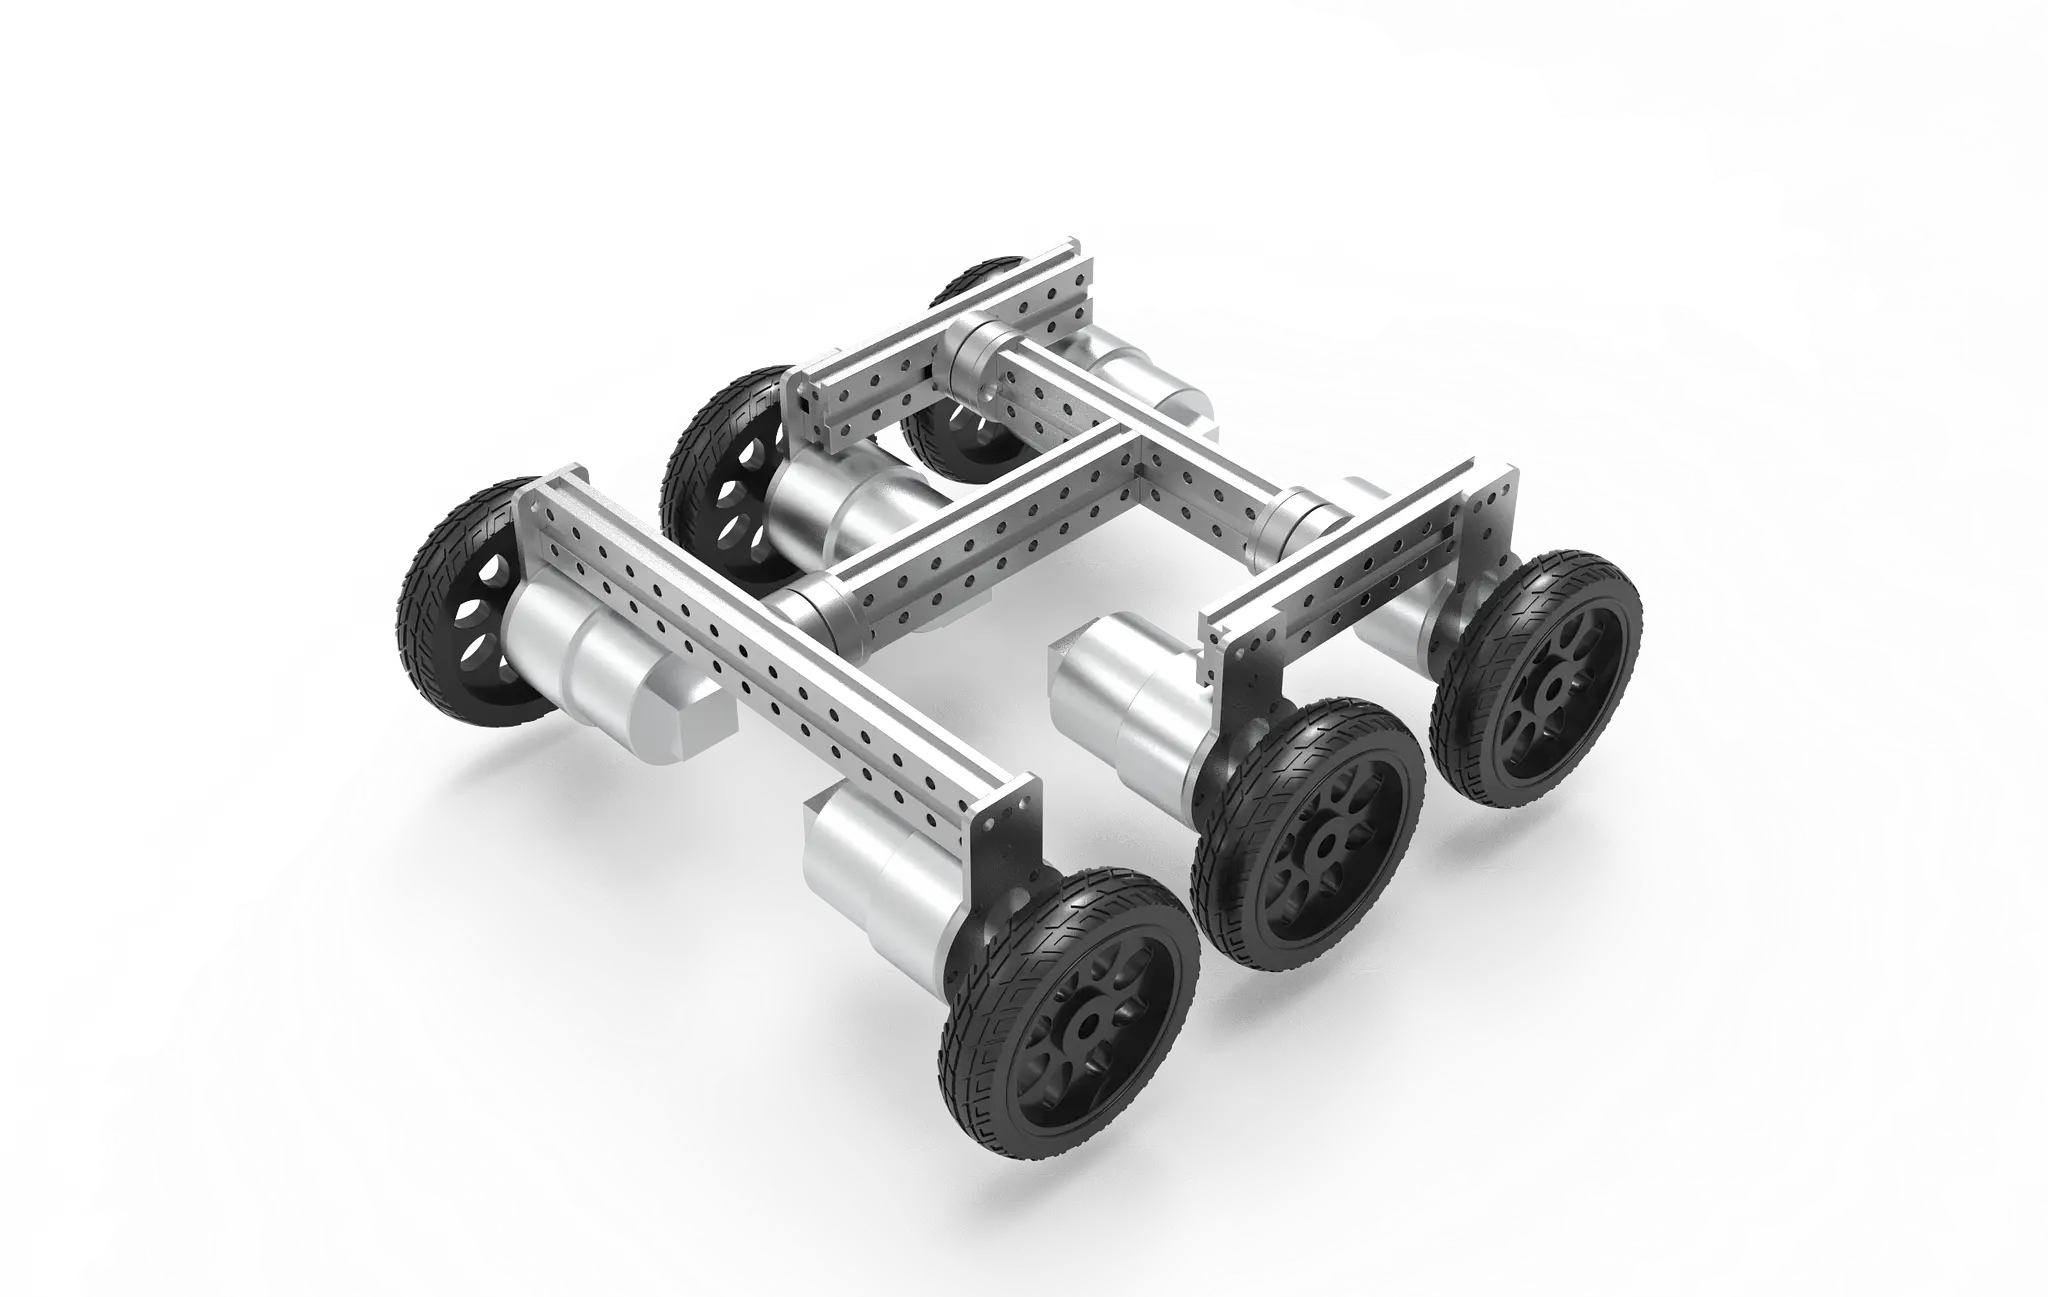
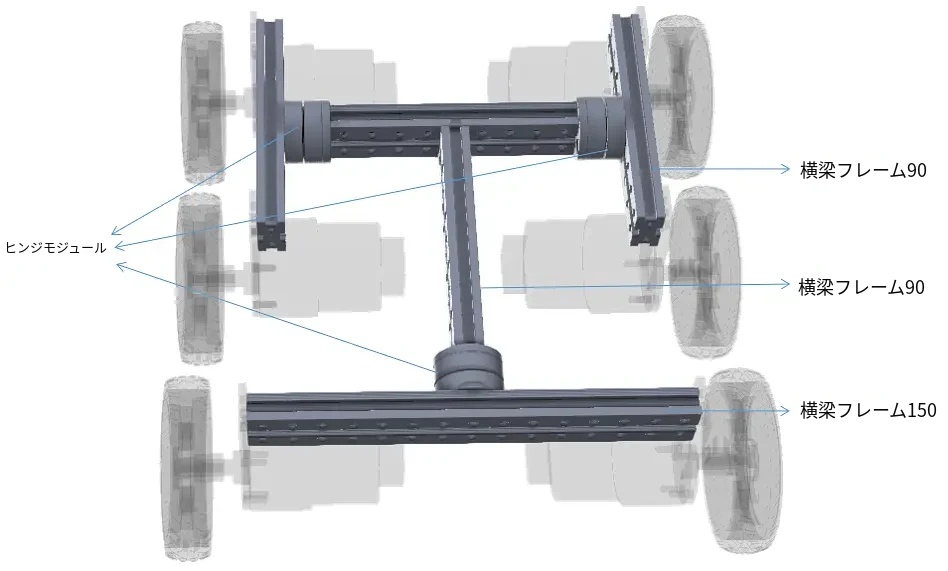
六角ブラケットモジュールは、ビームプロファイル 90 を 4 本、ビームプロファイル 150 を 1 本、ヒンジモジュール 3 組で組み立てます。
機能・用途
六角ブラケットモジュールは、六輪六輪駆動差動シャーシの支持構造として使用できます。
組立例
ビームプロファイル 90 を 4 本、ビームプロファイル 150 を 1 本、ヒンジモジュール 3 組を M3 ネジで固定します。
ホイールモジュール
従動輪ブラケットモジュール
モジュールの紹介
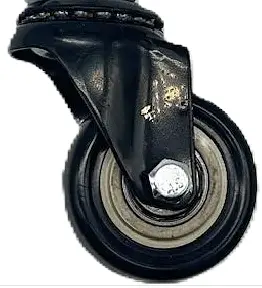
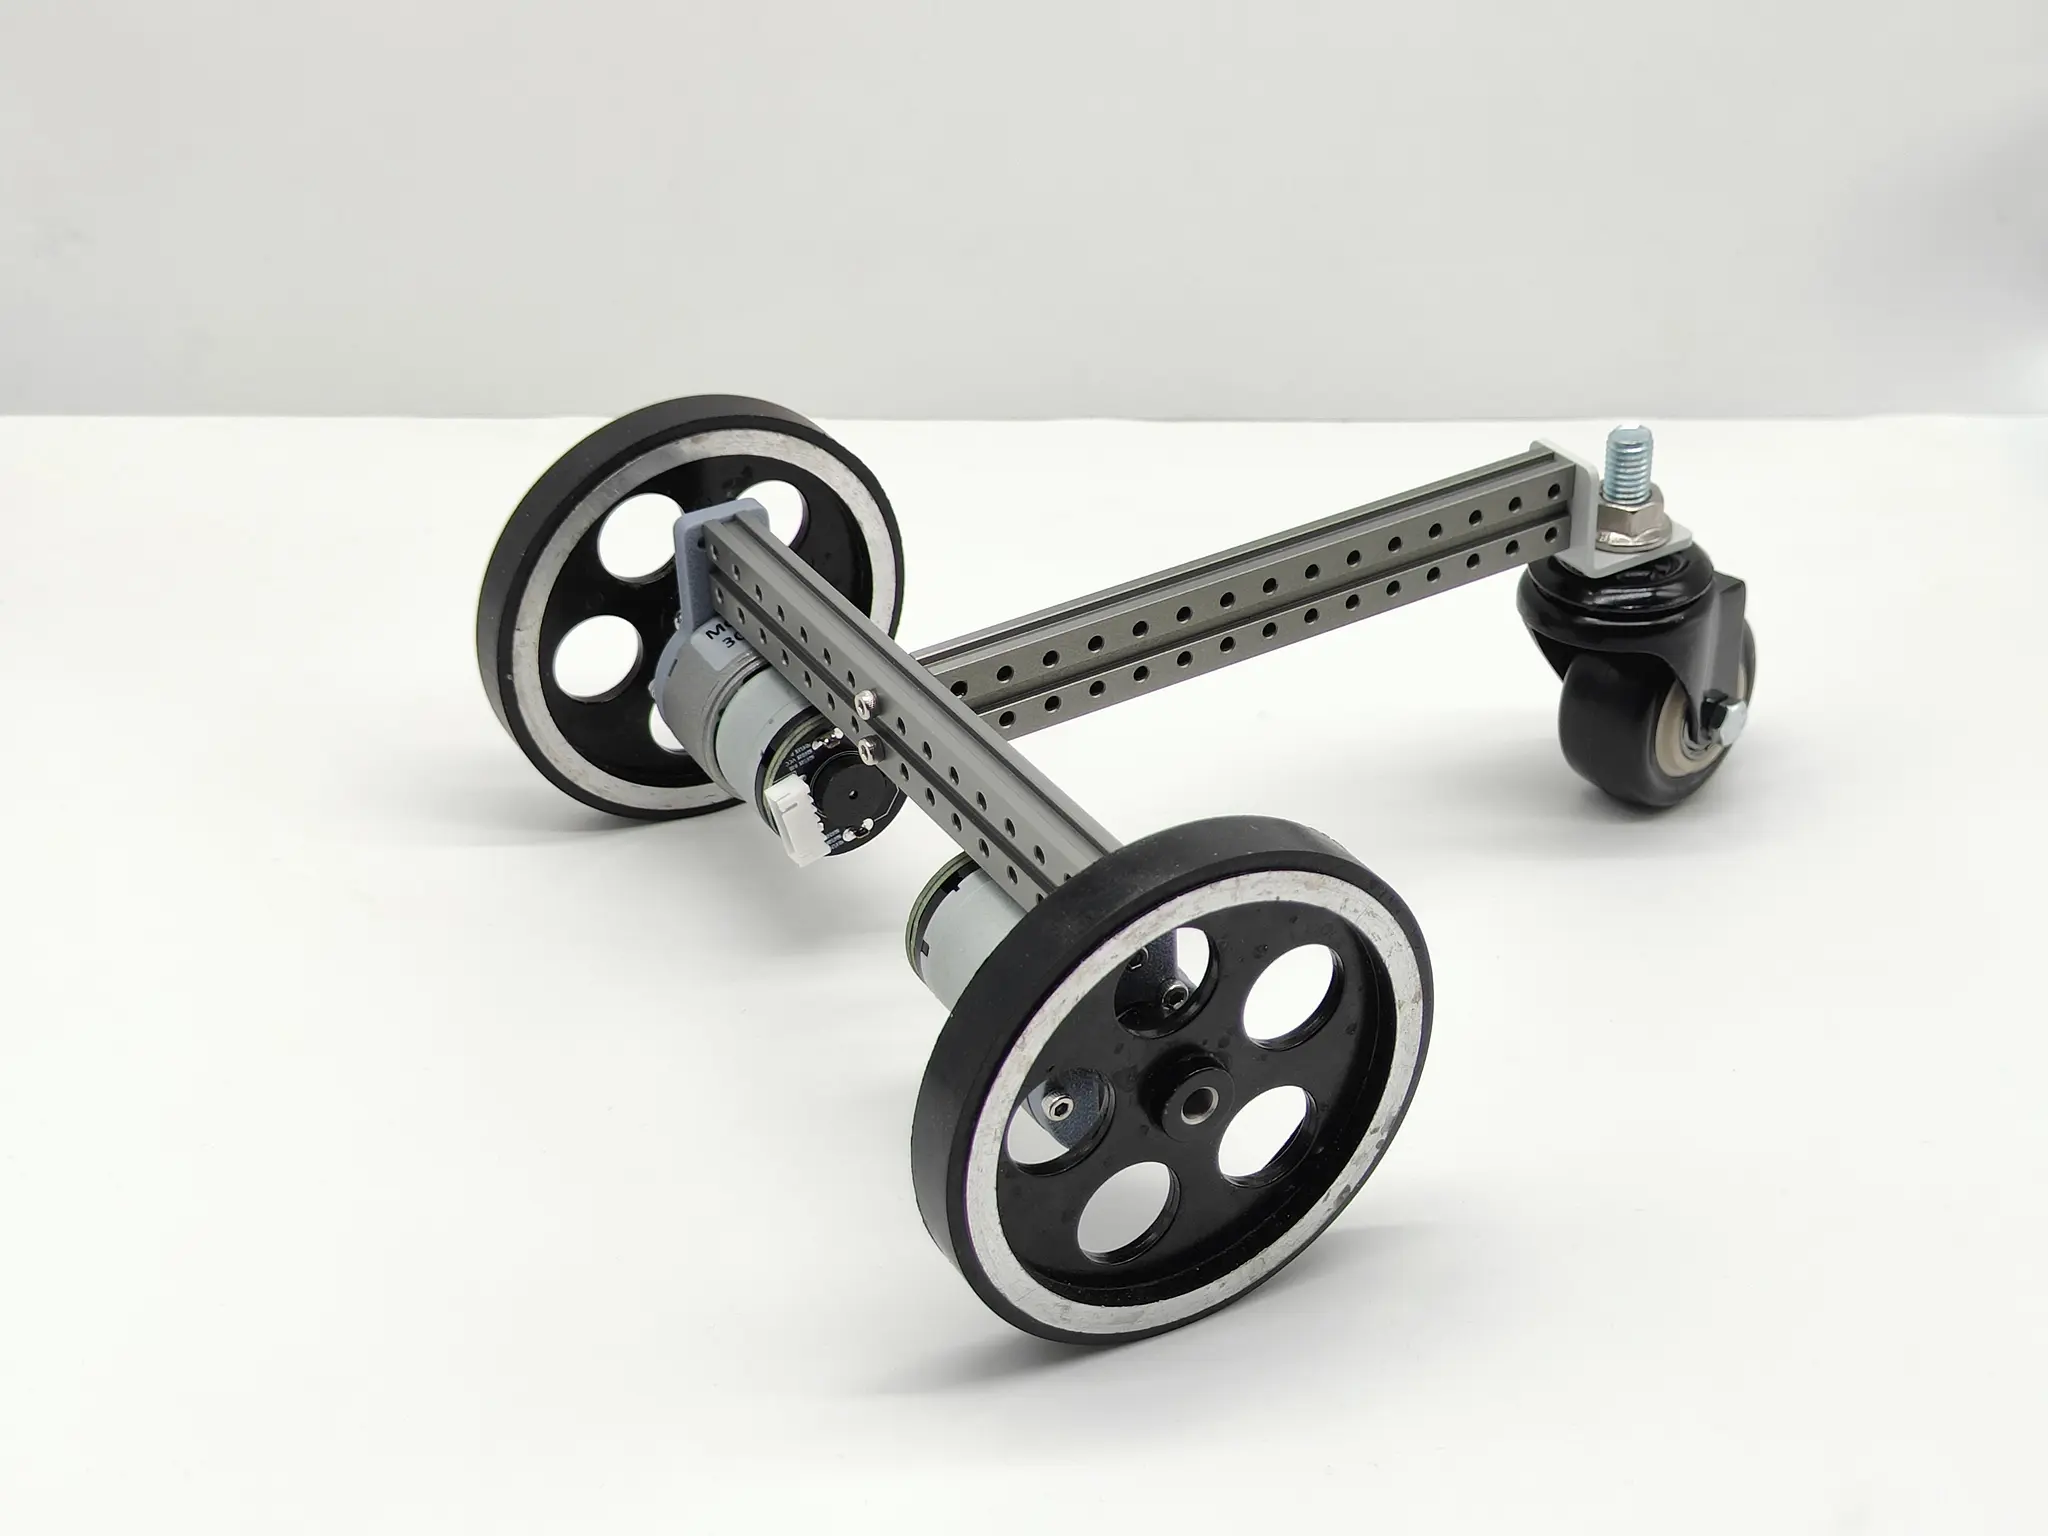
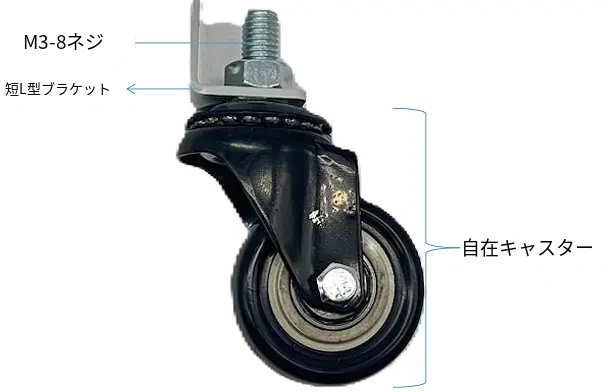
従動輪ブラケットモジュールは、主にホイール、車軸、ブラケットの 3 つの部品で構成されます。
機能・用途
従動輪ブラケットモジュールは、三輪二輪駆動シャーシの操舵用に使用できます。
組立例
ユニバーサル従動輪と短い L 字ブラケットを M3 ネジで固定します。
差動輪駆動モジュール
モジュールの紹介
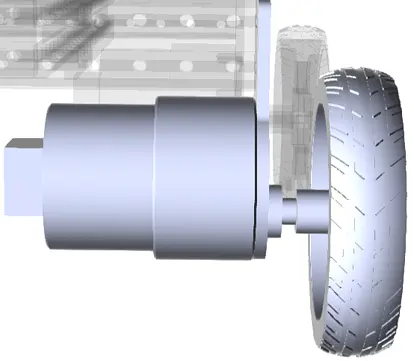
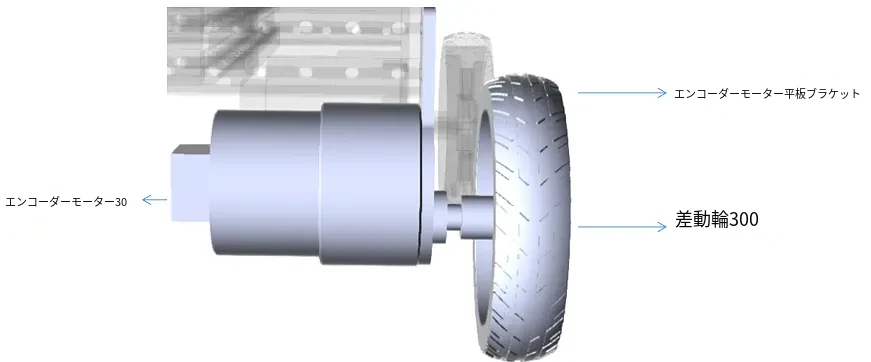
差動輪駆動モジュールは、エンコーダモータ 30、エンコーダモータ用フラットブラケット、差動輪で構成されます。
機能・用途
差動輪駆動モジュールは、二輪駆動差動シャーシの駆動部を構成します。
組立例
エンコーダモータ 30、エンコーダモータ用フラットブラケット、差動輪を M3 ネジで固定します。
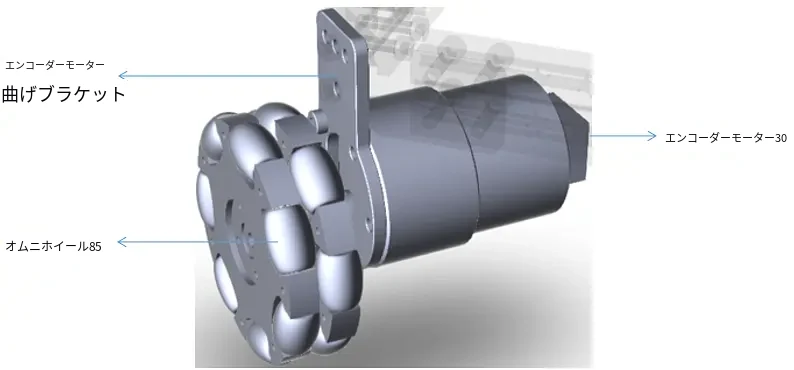
フルホイール(オムニホイール)駆動輪モジュール
モジュールの紹介
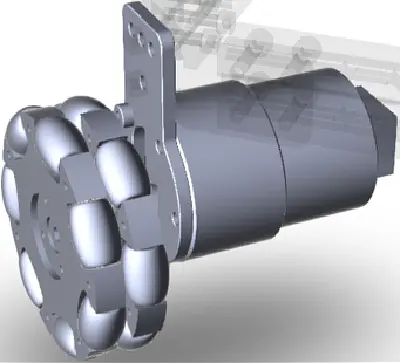
フルホイール駆動輪モジュールは、フルホイール、エンコーダモータ 30、エンコーダモータ用フラットブラケットで構成されます。
機能・用途
フルホイール駆動輪モジュールは、3 輪三輪駆動フルホイール全方向シャーシの駆動部として使用できます。
組立例
フルホイール、エンコーダモータ 30、エンコーダモータ用フラットブラケットを M3 ネジで固定します。
メカナムホイール駆動輪モジュール
モジュールの紹介
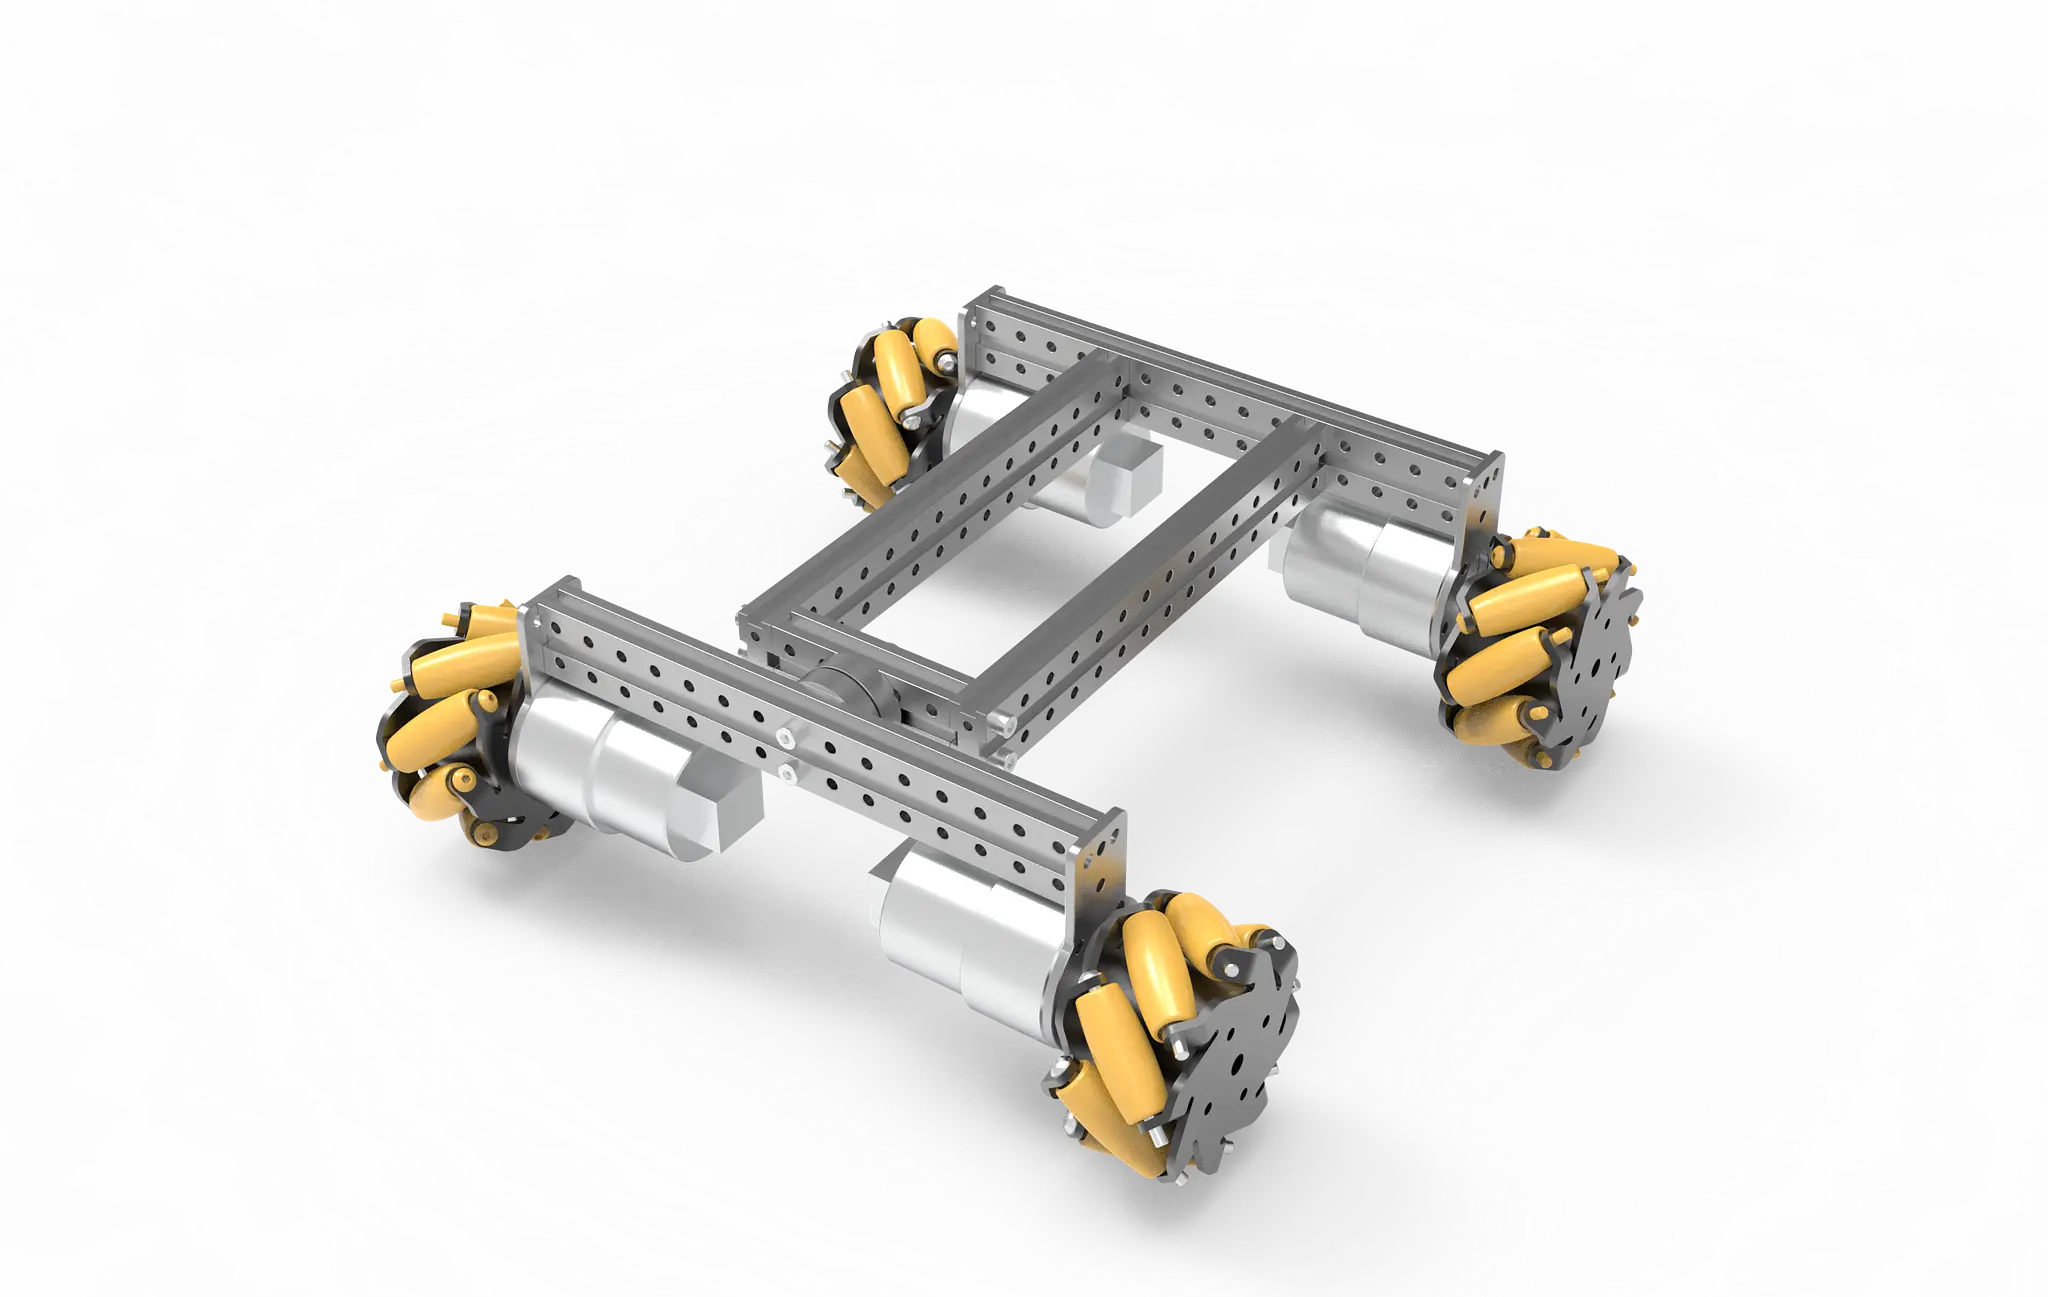
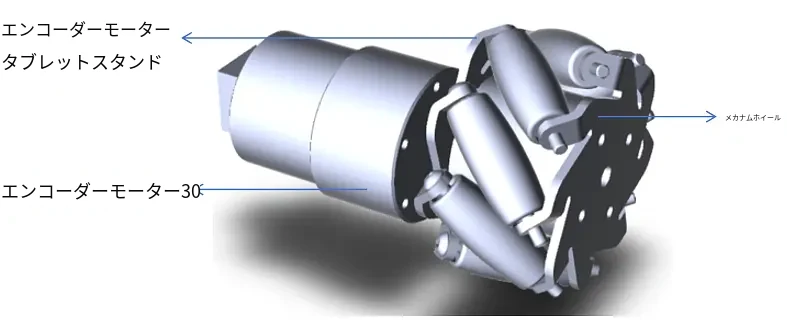
メカナムホイール駆動輪モジュールは、メカナムホイールとエンコーダモータ 30 で構成されます。
機能・用途
メカナムホイール駆動輪モジュールは、四輪駆動全方向メカナムホイールシャーシの駆動部として使用できます。
組立例
エンコーダモータ 30、エンコーダモータ用フラットブラケット、メカナムホイールを M3 ネジで固定します。
操舵輪モジュール
モジュールの紹介
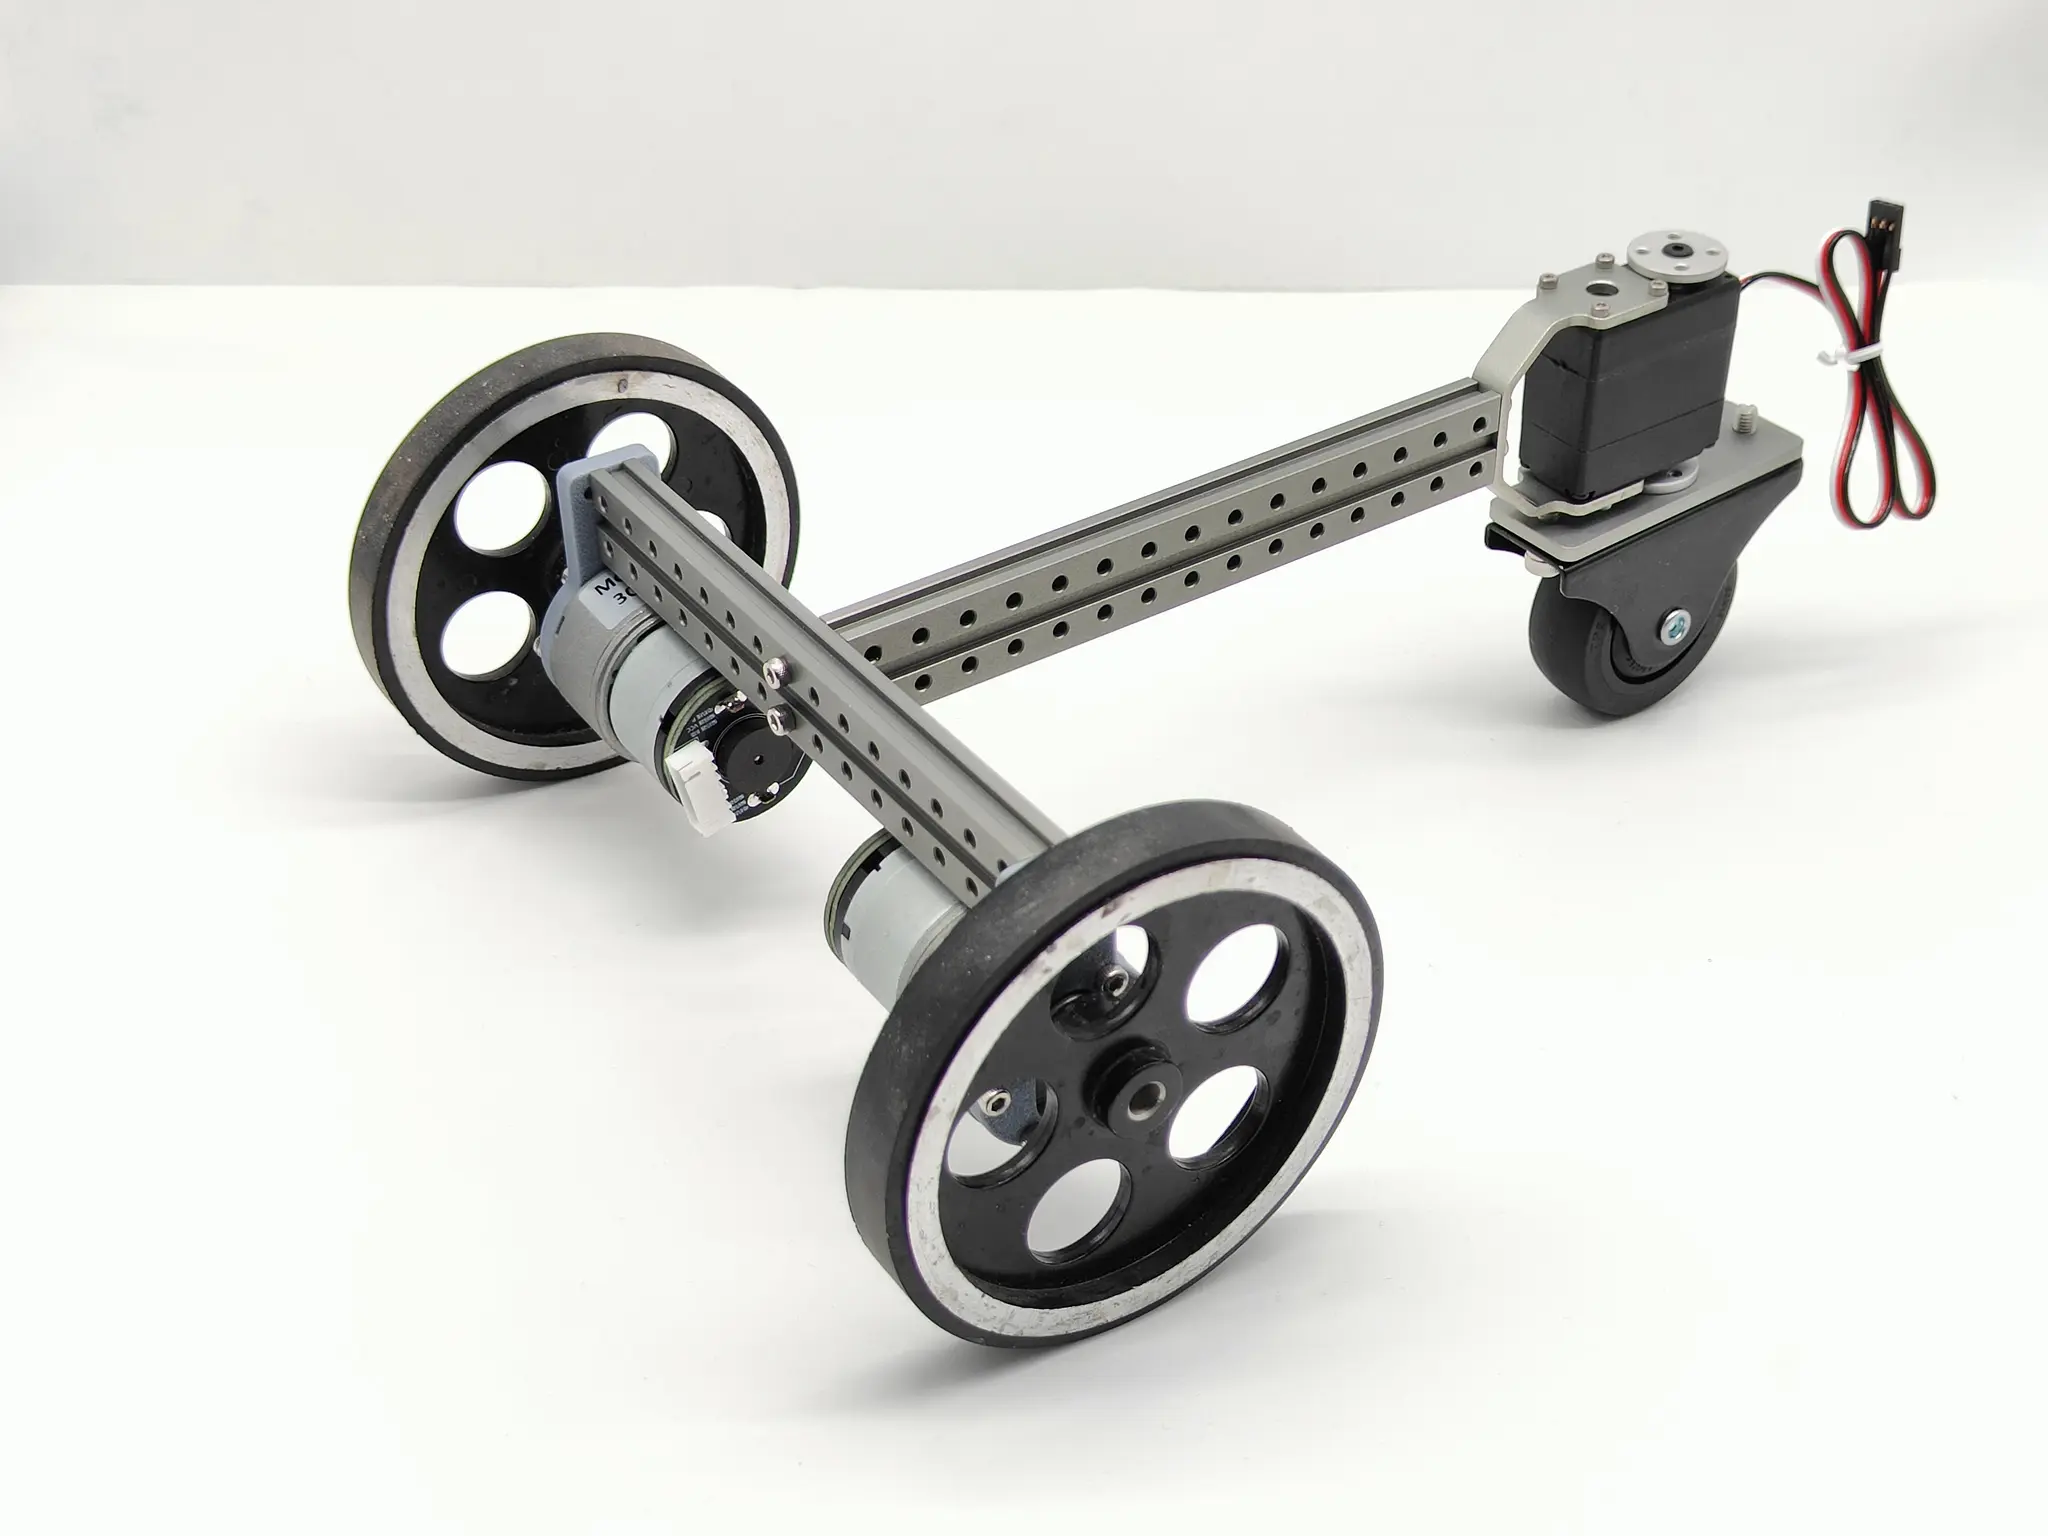
操舵用固定輪モジュールは、主にホイール、車軸、ブラケットの 3 つの部品で構成されます。

機能・用途
操舵用固定輪モジュールは、二輪駆動三輪車の操舵部品として使用できます。
組立例
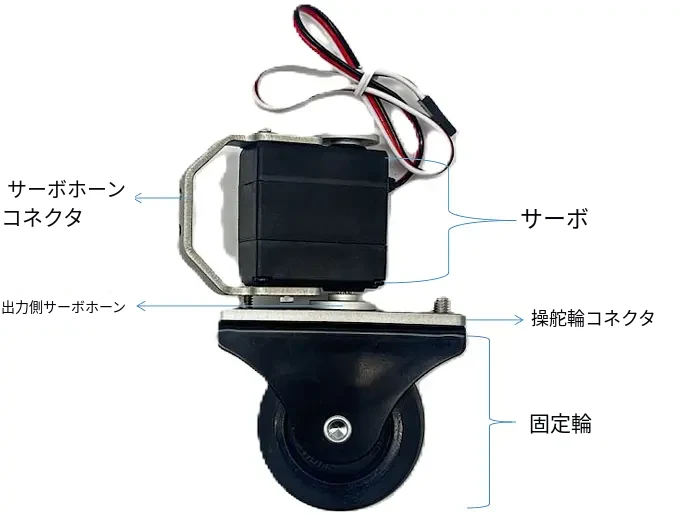
固定輪、操舵輪コネクタ、サーボ、サーボ出力ヘッドコネクタ、出力側サーボホーンを M3 ネジで固定します。
サーボ出力モジュール
スイングモジュール
モジュールの紹介
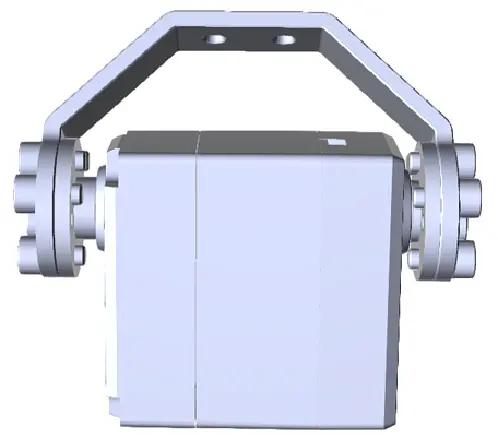
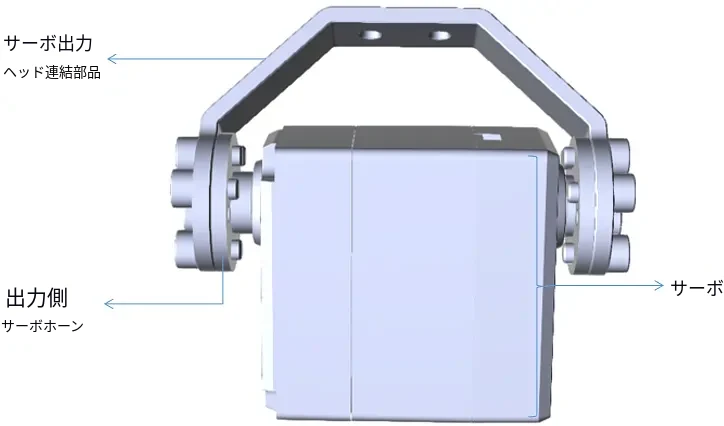
スイングモジュールは、サーボ、サーボ出力ヘッドコネクタ、出力側サーボホーンで構成されます。
機能・用途
サーボと出力モジュールは、ロボットアームを構築するための関節として、またスイング機構の一部として使用できます。
組立例
サーボ、サーボ出力ヘッドのコネクタ、出力側サーボホーンを M3 ネジで固定します。
パン・チルト(PTZ)モジュール
モジュールの紹介
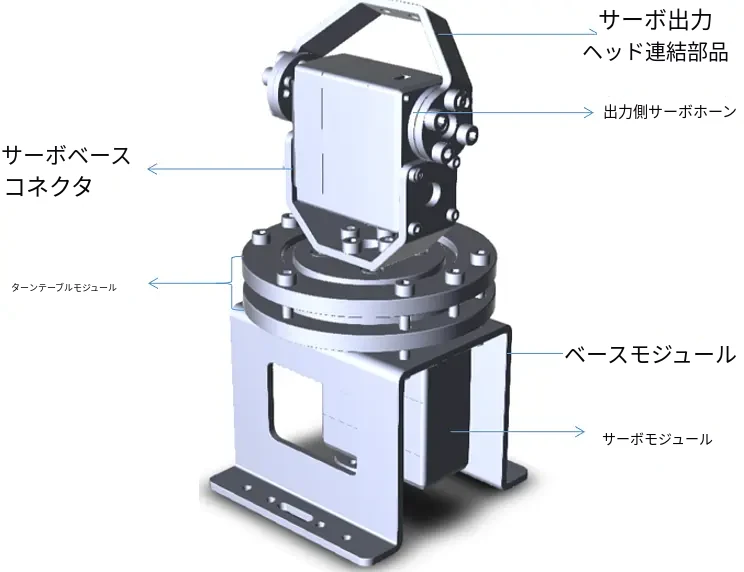
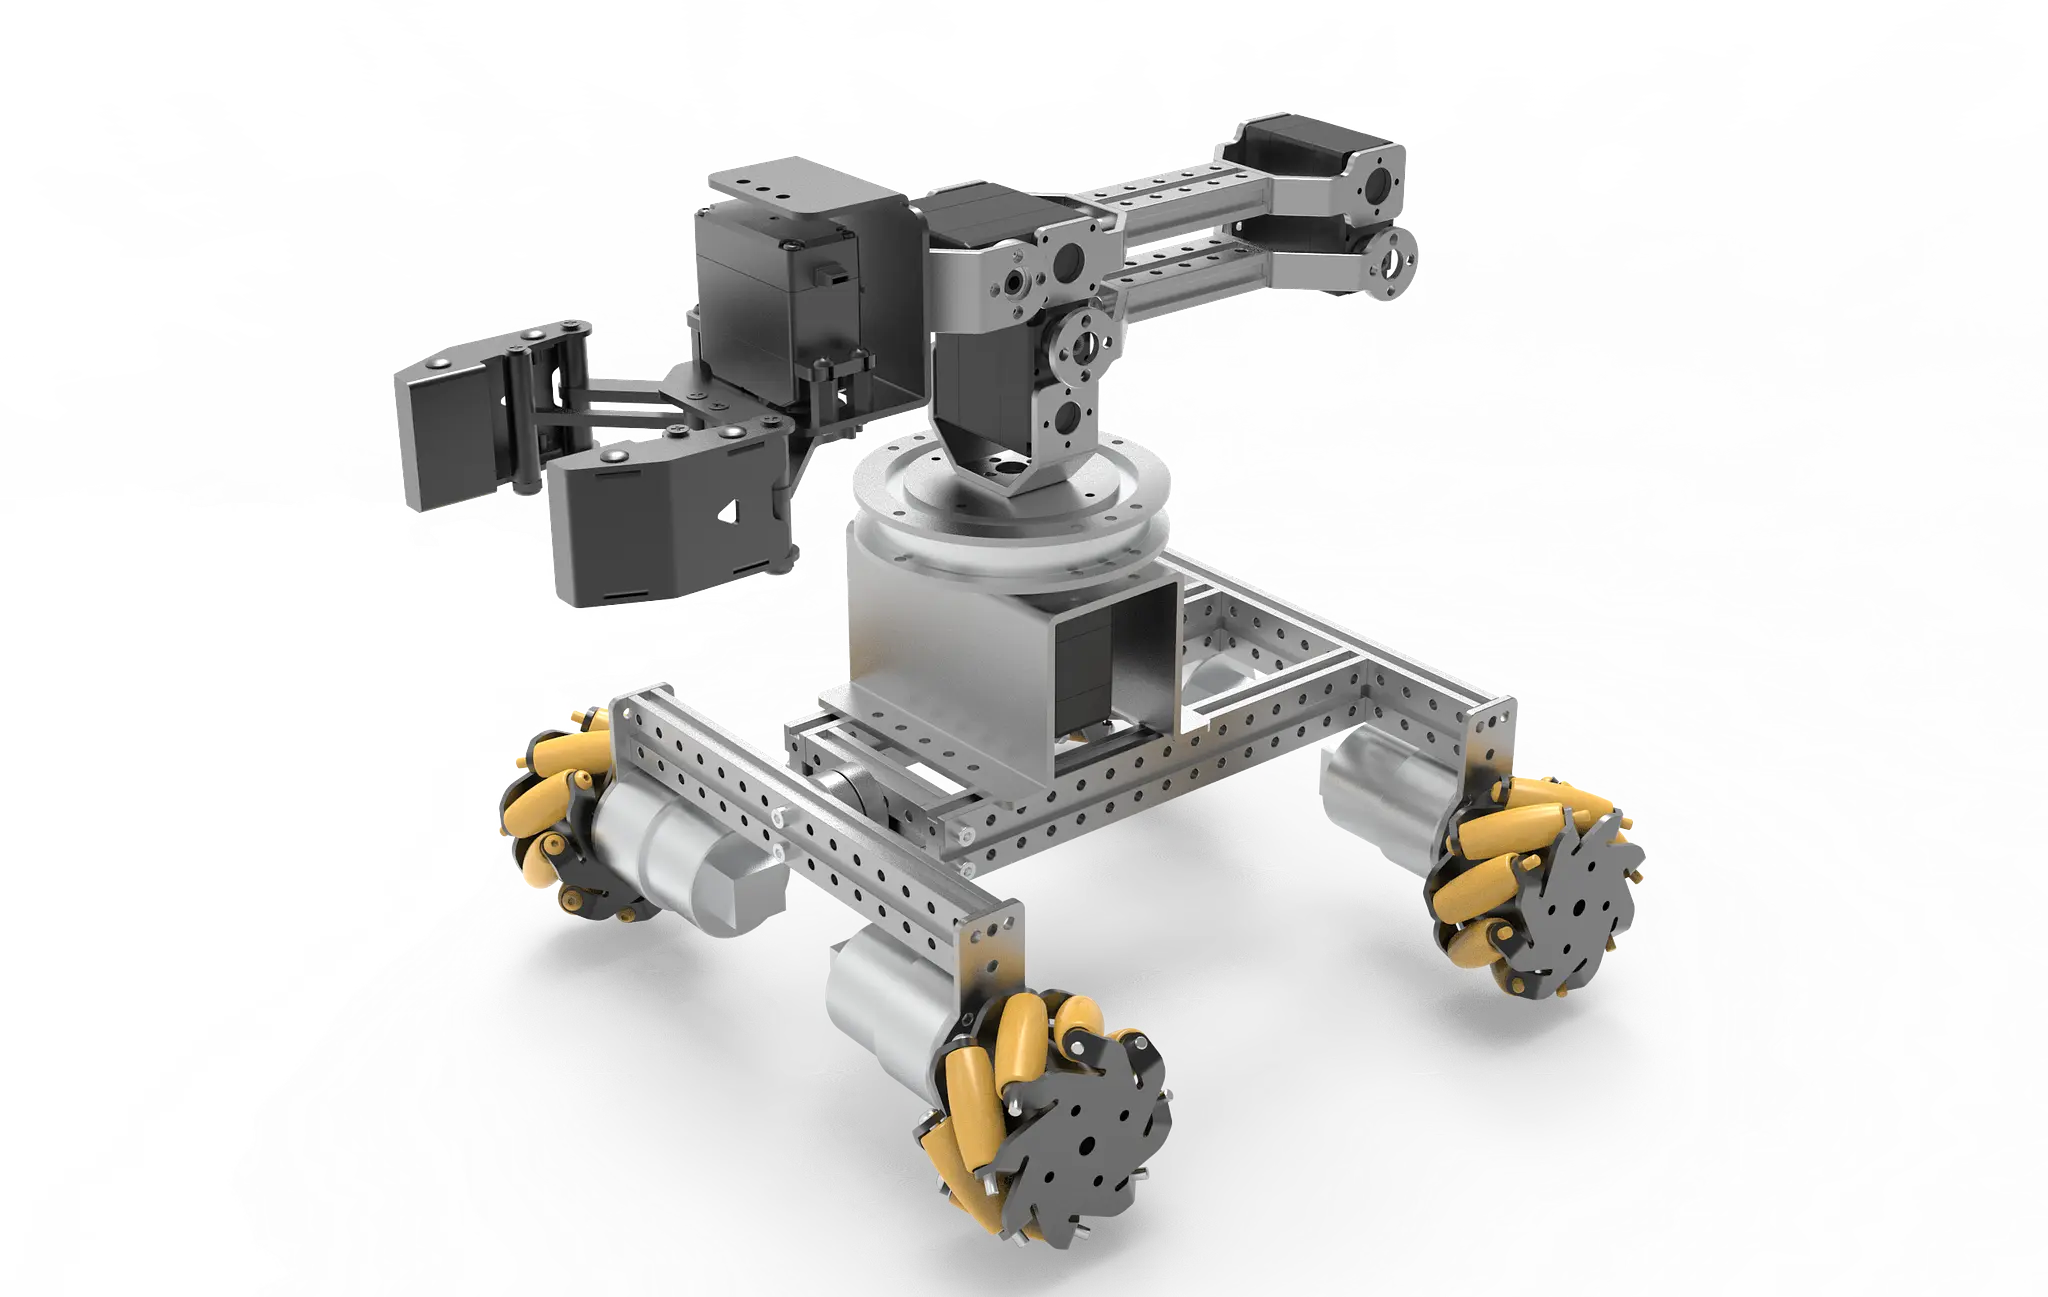
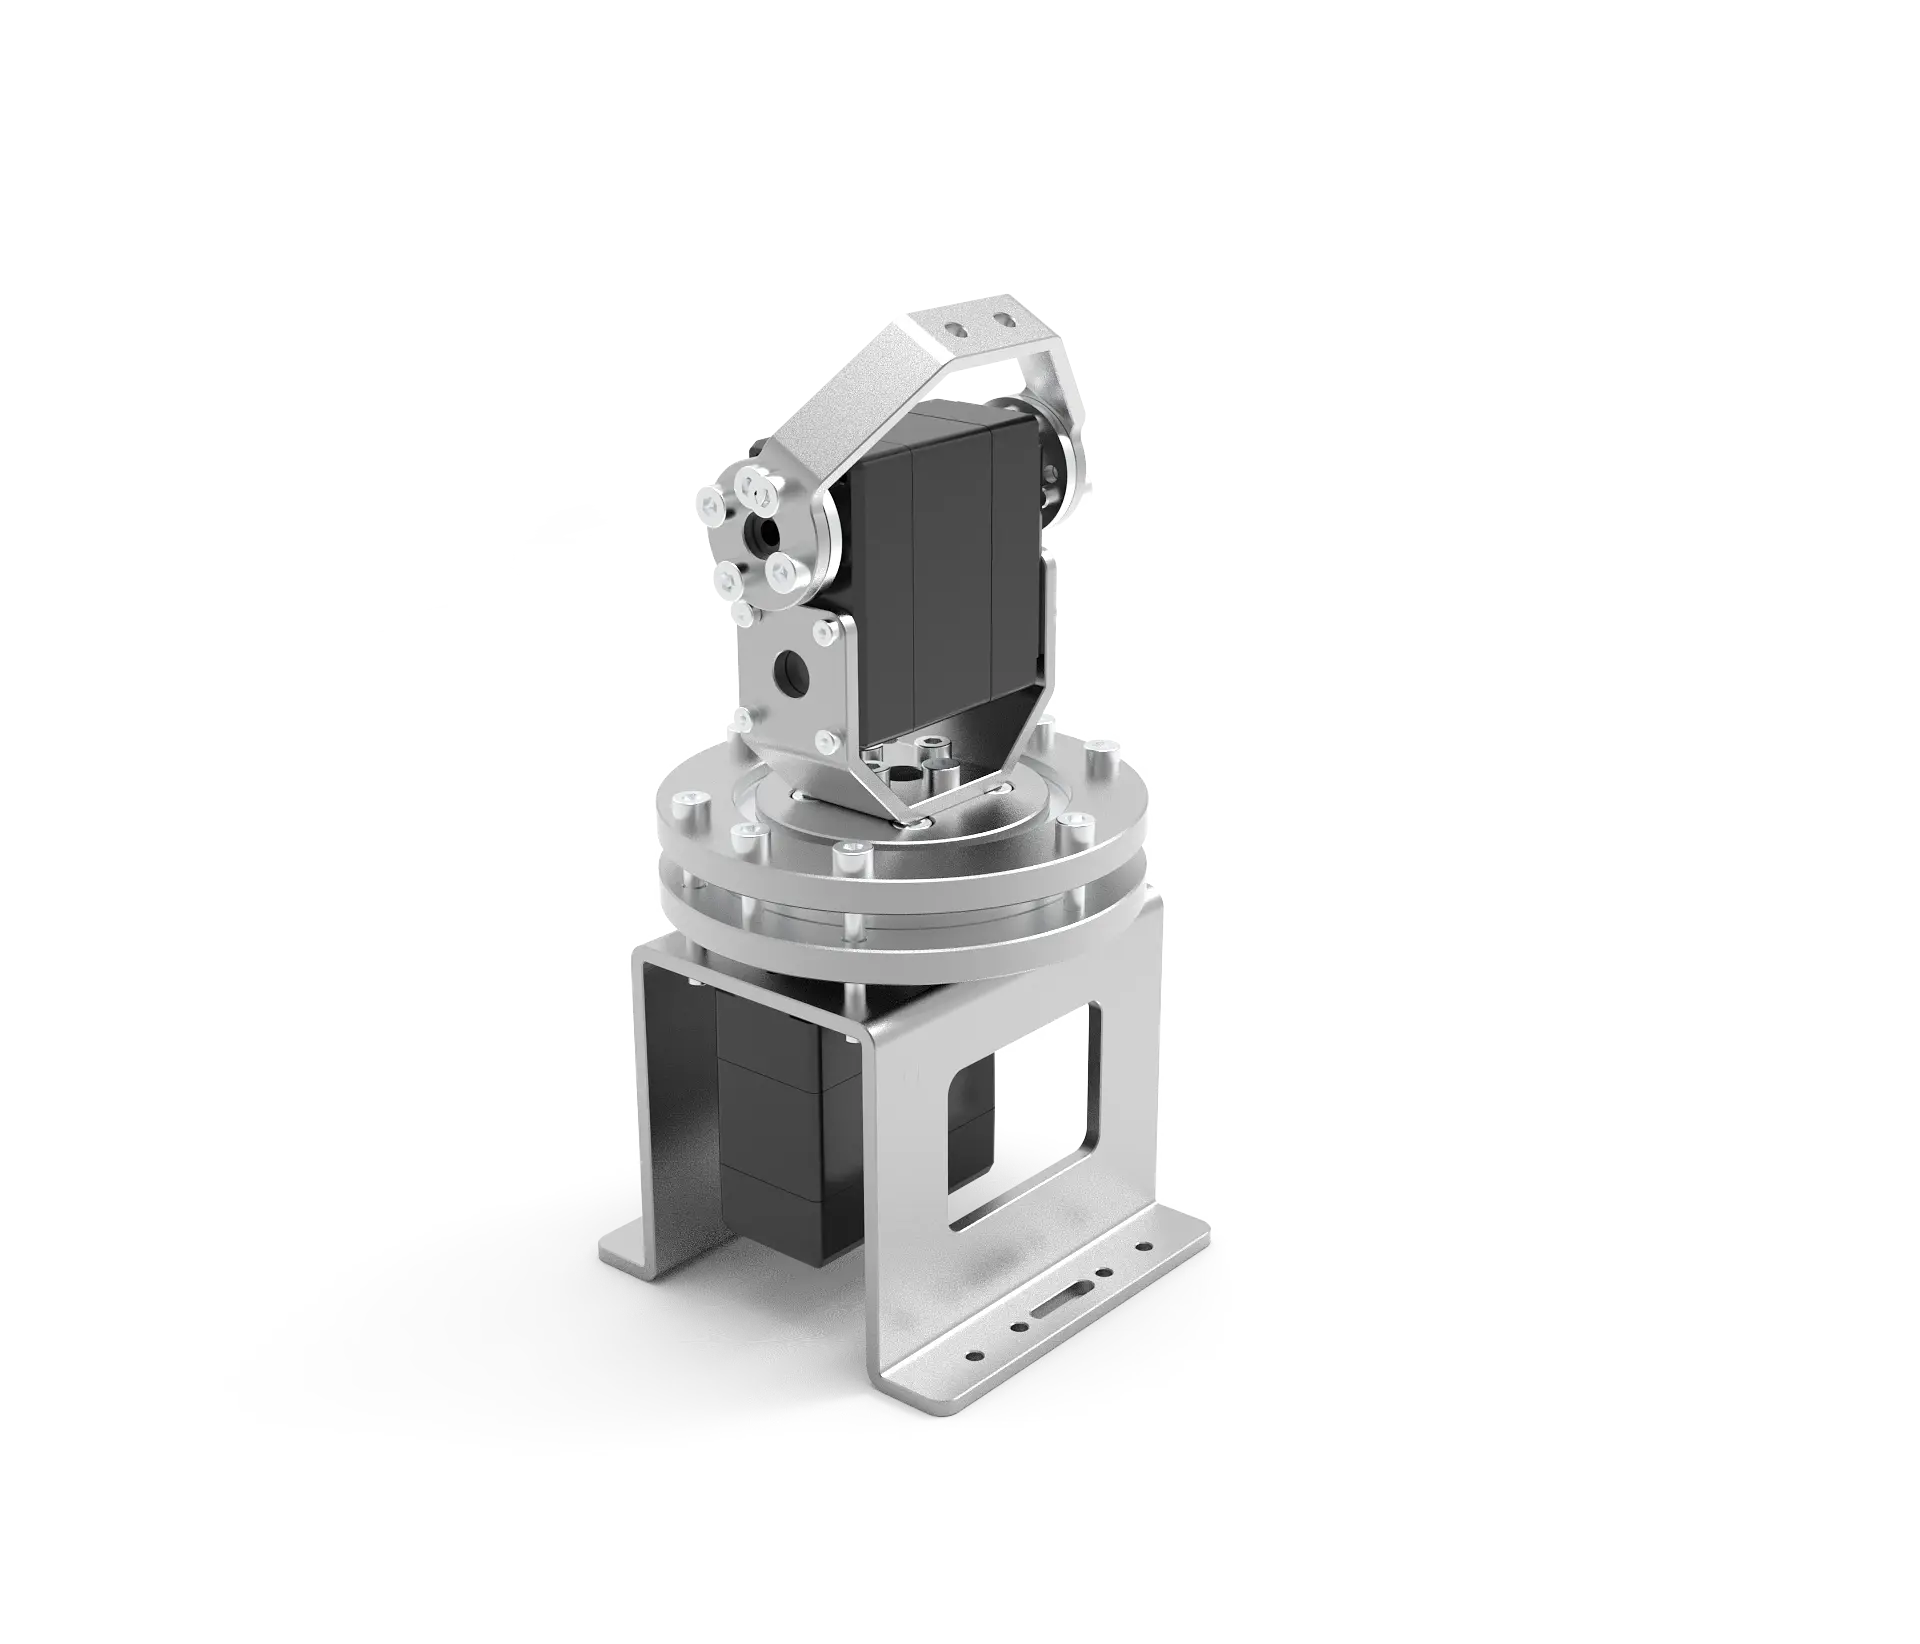
パン・チルトモジュールは、2 個のサーボ、ターンテーブルモジュール、ベース、サーボブラケットで構成されます。
機能・用途
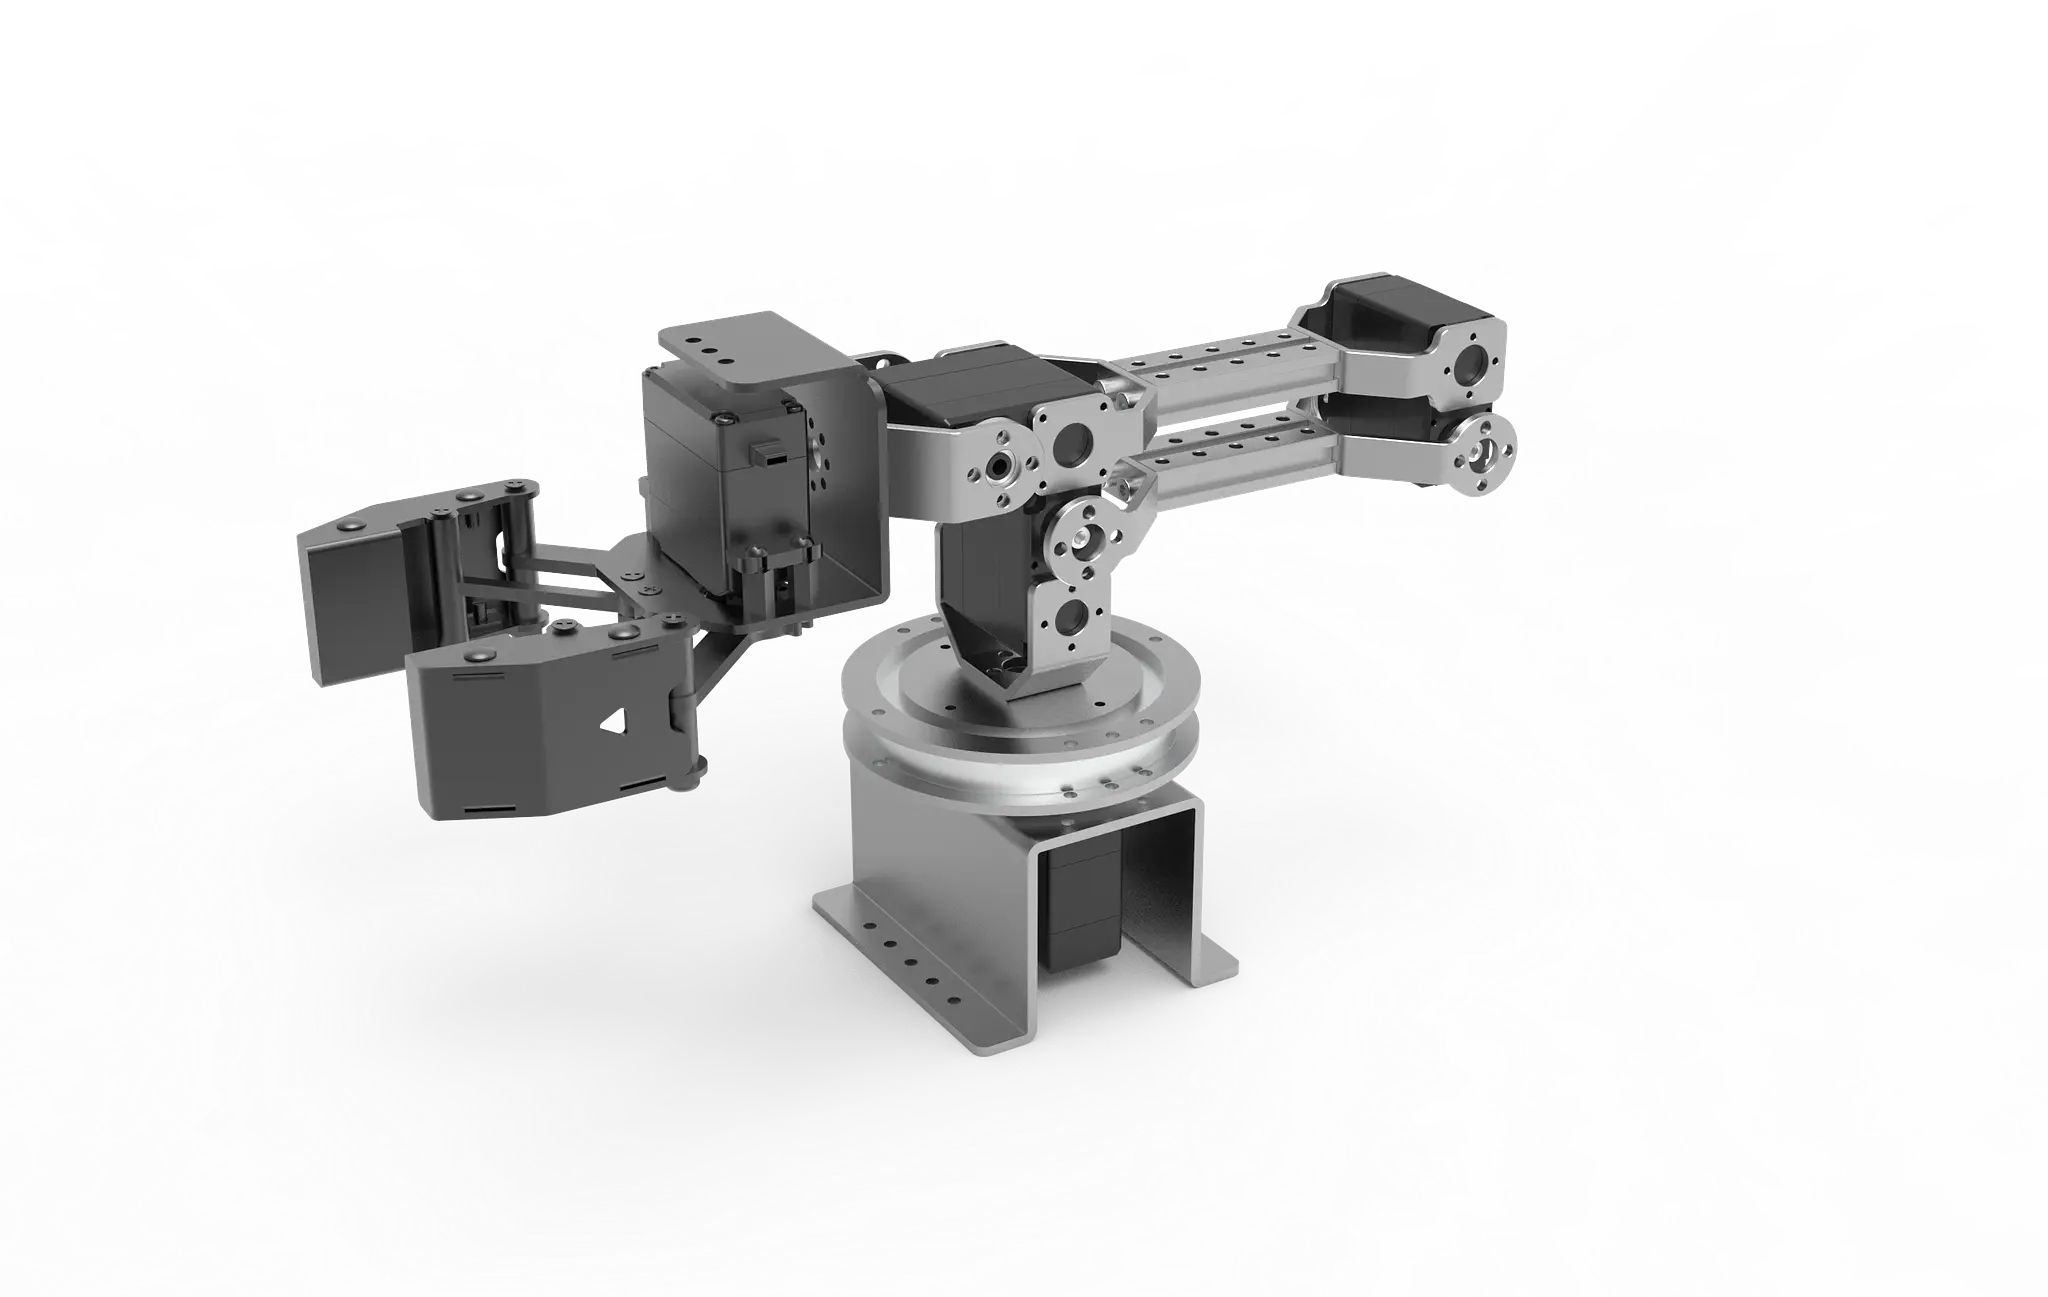
パン・チルト駆動モジュールは、ロボットアームの底部で回転機構として使用できます。
組立例