 ドキュメント
電子モジュールの紹介
エンコーダ付きモーター
基本説明
エンコーダ付きモーターの型番はMC520P30、定格電圧は12V、エンコーダ分解能はr1024です。
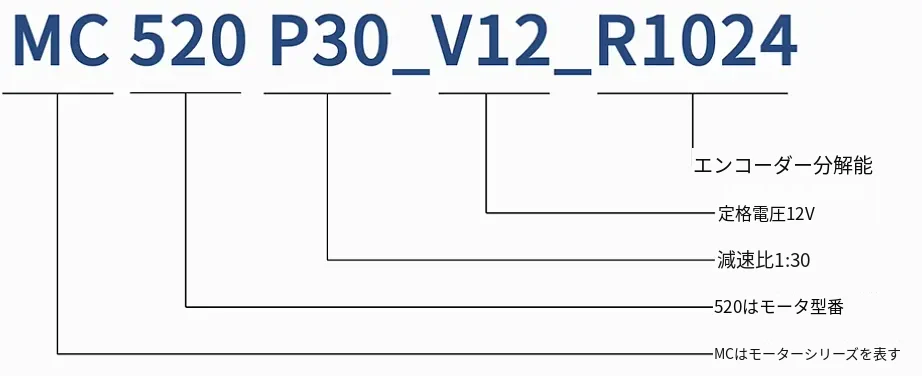
13線(13パルス)ホールエンコーダを採用し、減速比は1:30です。

ロボット、自動化設備、精密機器など、速度や位置の精密な制御が求められる用途で一般的に使用されます。
パラメータ説明
| 項目 | モーターパラメータ |
|---|---|
| モーター型番 | MC520P30_12V |
| 定格電圧 | 12V(推奨電源範囲は11~16V、推奨値は12V) |
| 減速比 | 1:30 |
| 定格電流 | 0.36A |
| ストール電流 | 3.2A |
| 無負荷回転数 | 360±20rpm |
| 定格回転数 | 290±20rpm |
| 定格トルク | 1.5kg·cm |
| ストールトルク | 4.5kg·cm |
| 定格出力 | 約7W |
| 重量 | 約150g |
| エンコーダ | 13線ホールエンコーダ |
| エンコーダ方式 | AB相直交エンコーダ(速度と回転方向を計測可能) |
| エンコーダパルス数 | 出力軸1回転あたりのパルス数=エンコーダ線数 × 減速比 × プログラムでの逓倍数。13線ホールエンコーダ・減速比30のモーターを例にすると、パルス数=13 × 30 × 4=1560 となります。 |
インターフェース説明
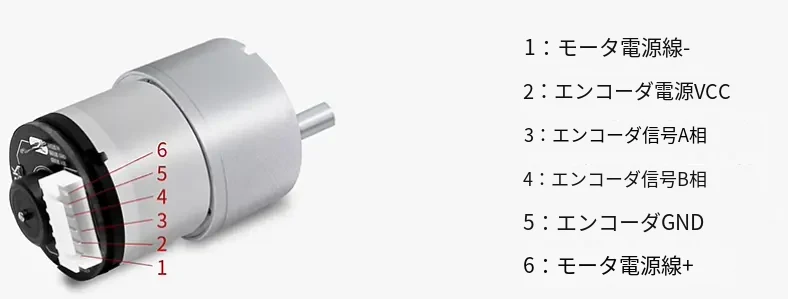
モーターにはXH2.54-6Pコネクタを採用しています。各ピンの説明は以下のとおりです。
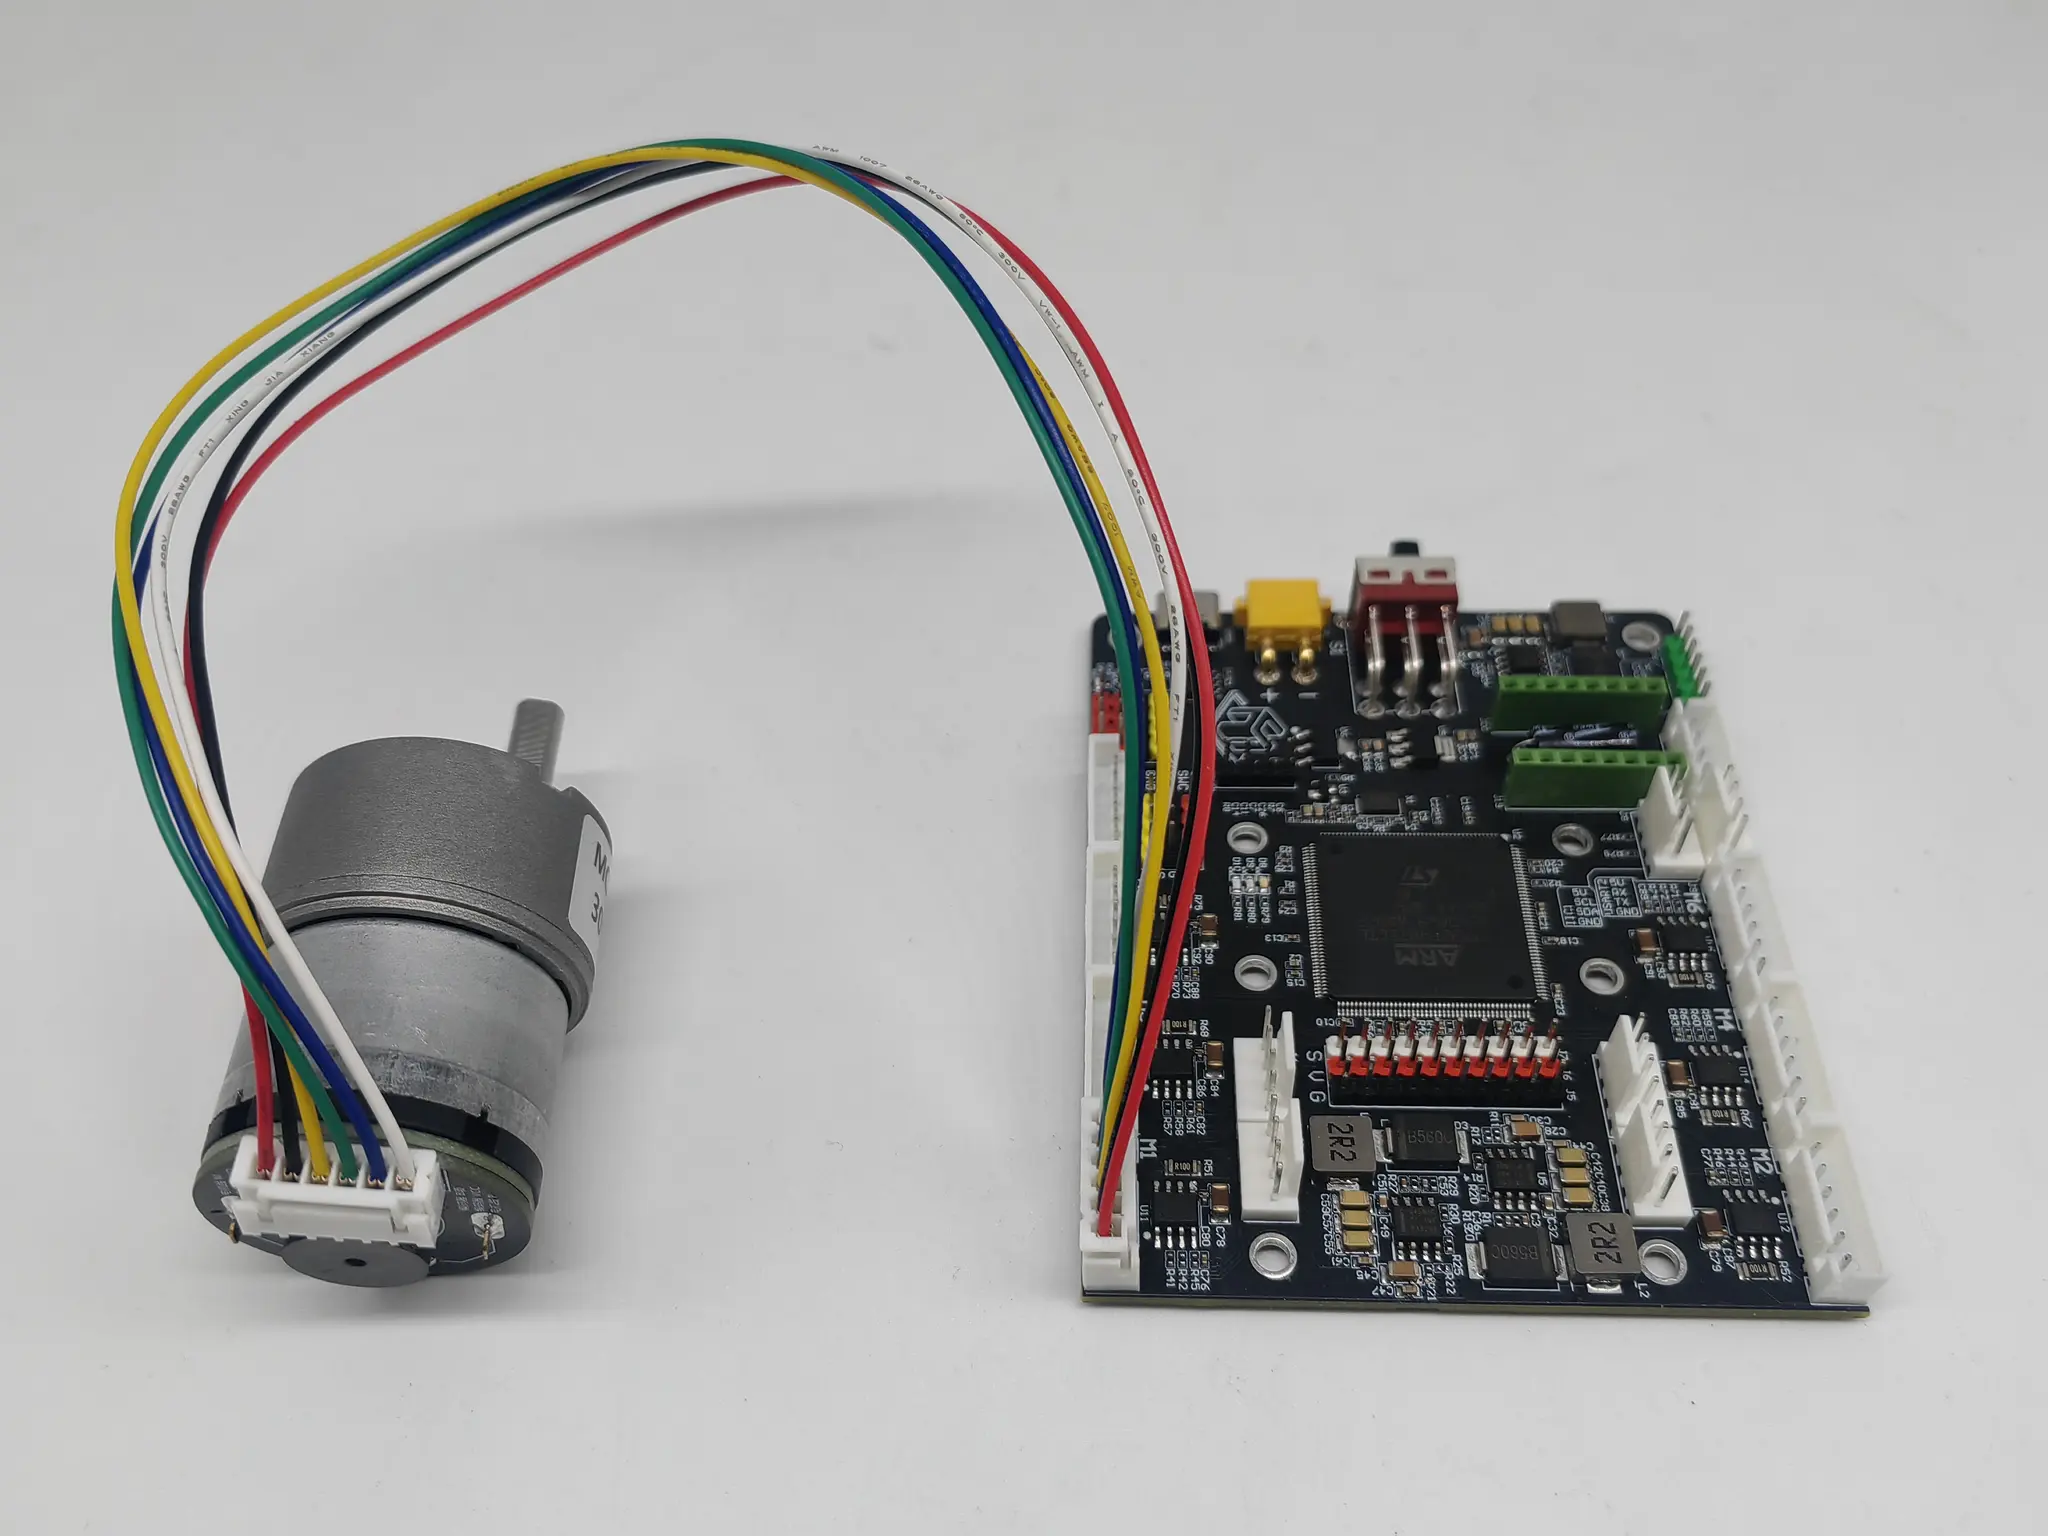
エンコーダ付きモーター1台をメインボードに接続した例:
サーボモジュール
基本説明
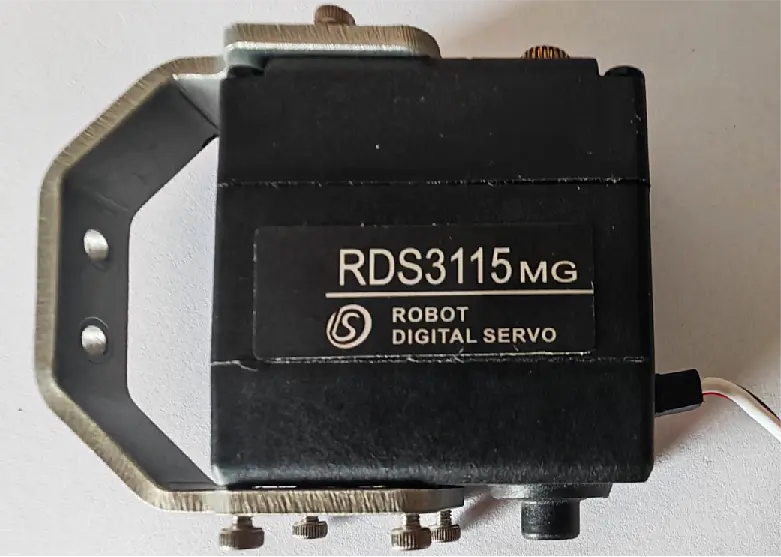
本サーボは標準的なPWMサーボで、角度を正確に制御できます。シリアルリンク型ロボットアームやグリッパーなど、ロボットの回転関節によく使用されます。
パラメータ説明
| 項目 | 内容 |
|---|---|
| 方式 | PWM |
| 角度範囲 | 0~270° |
| 動作電圧 | 6V/8.4V |
| 最大電流 | 2A |
| 定格トルク | 30kgf·cm |
インターフェース説明

リニアガイドモジュール
基本説明
リニアガイドモジュールは、スライダー、リードスクリュー、リニアベアリング、ステッピングモーターで構成されています。ガイドレール型ロボットのZ軸や、SCARA型ロボットアームに使用できます。

| 項目 | 内容 |
|---|---|
| ストローク | 200mm |
| リード | 12mm/回転 |
| 駆動電流 | 最大2A |
| 駆動電圧 | 12V |
回路接続
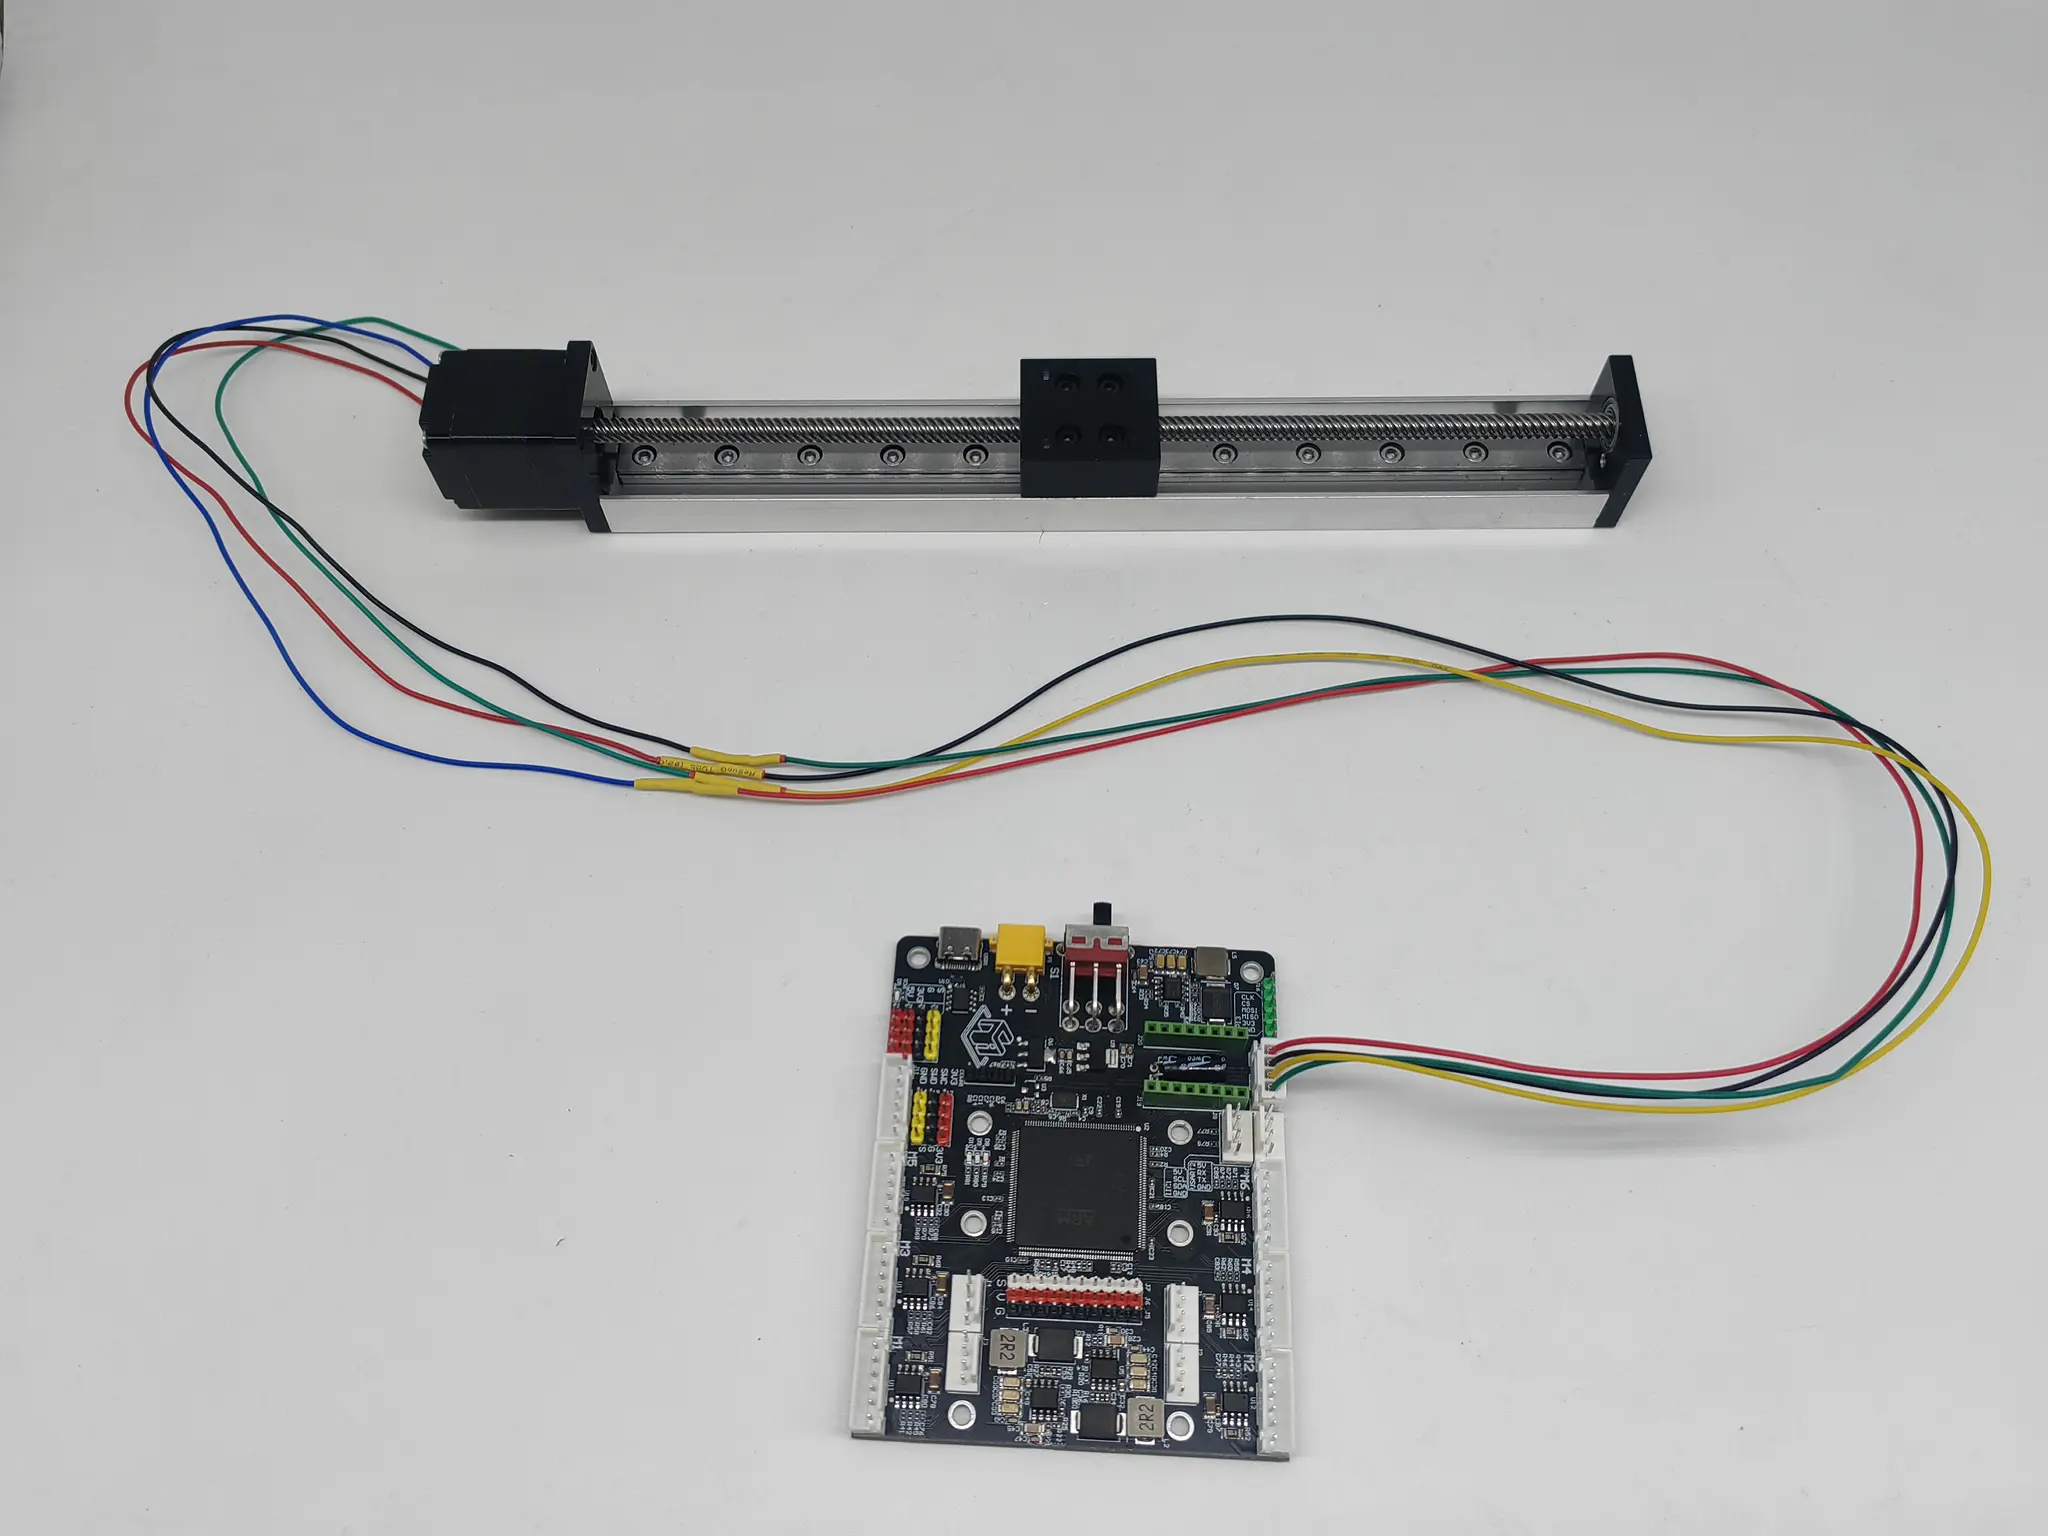
ステッピングモーターのドライバはメインボードに内蔵されており、ドライバICはDRV8825です。回路接続は下図のとおりです。
4チャンネルライントレースモジュール
基本説明
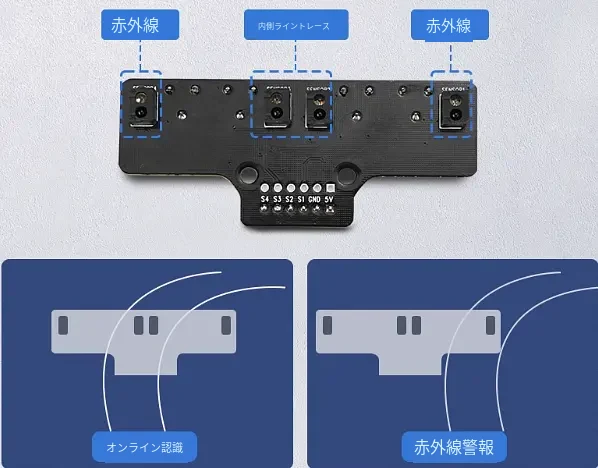
ライントレースモジュールは4つの小型高精度赤外線センサーを搭載しており、検出距離は1mm~10cmです。
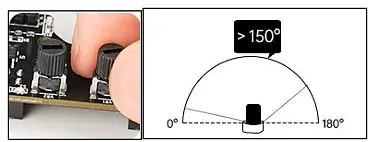
モジュール基板には、150°の範囲で調整可能な感度調整ノブが4チャンネル分搭載されています。ノブで検出距離を調整することで、さまざまな環境に合わせて検出感度を調整できます。
通常の使用では、内側(中央)の2つのセンサーをライントレースに、外側(両端)の2つのセンサーを事前警告用に使用することを推奨します。
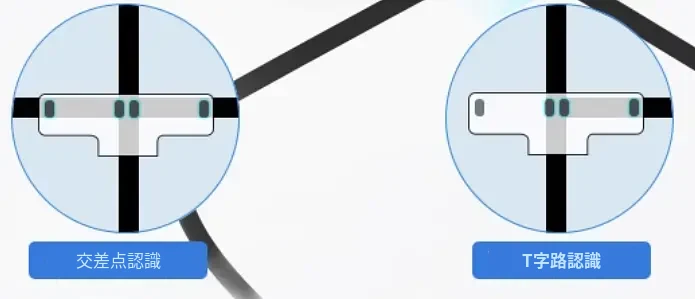
本モジュールを使えば、直角カーブ、交差区間、鋭角のUターン、交差点、T字路の判定など、難易度の高いライントレースも容易に実現できます。
本モジュールは各種スマートカーの開発・拡張に最適です。二輪駆動、四輪差動、メカナムホイール、オムニホイール、アッカーマン方式など、どのタイプの車両にもシンプルかつ効率的に対応できます。
パラメータ説明
| No. | 項目 | 仕様 |
|---|---|---|
| 1 | 動作電圧 | 3.3V~5V |
| 2 | 検出距離 | 1mm~10cmで調整可能(推奨0.8cm) |
| 3 | 感度 | 150°の範囲で高感度調整が可能で、さまざまな検出ニーズに対応します。 |
| 4 | 対応プラットフォーム | STM32、Arduino、51系マイコン、Raspberry Piなどのメインコントローラーと組み合わせて通信できます。 |
インターフェース説明
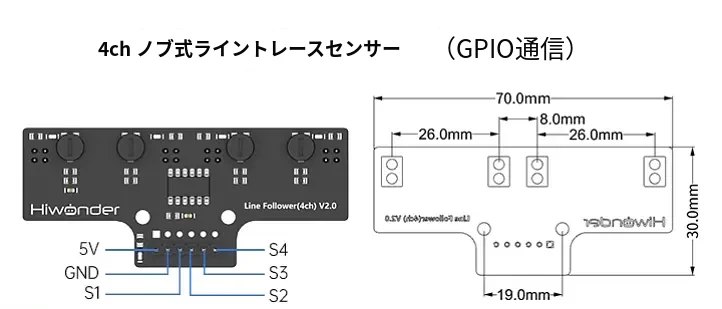
| ピン | ピン説明 |
|---|---|
| 5V | 電源入力 |
| GND | 電源グランド |
| S1 | I/Oポート |
| S2 | I/Oポート |
| S3 | I/Oポート |
| S4 | I/Oポート |
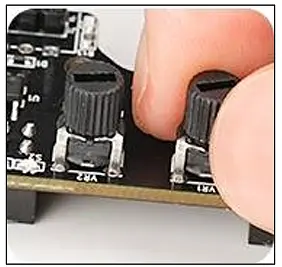
注意:ノブで検出距離を調整することで、環境に応じた感度に調整できます。調整手順は次のとおりです。まず赤外線センサーを黒い領域に置き、青色LEDがすべて点灯するまでノブを回します。次にノブをゆっくり回し、LEDがちょうど消灯する位置に合わせます。最後に、センサーを白い領域に移したときにLEDがちょうど点灯すれば、最適な感度に調整できています。下図を参照してください。
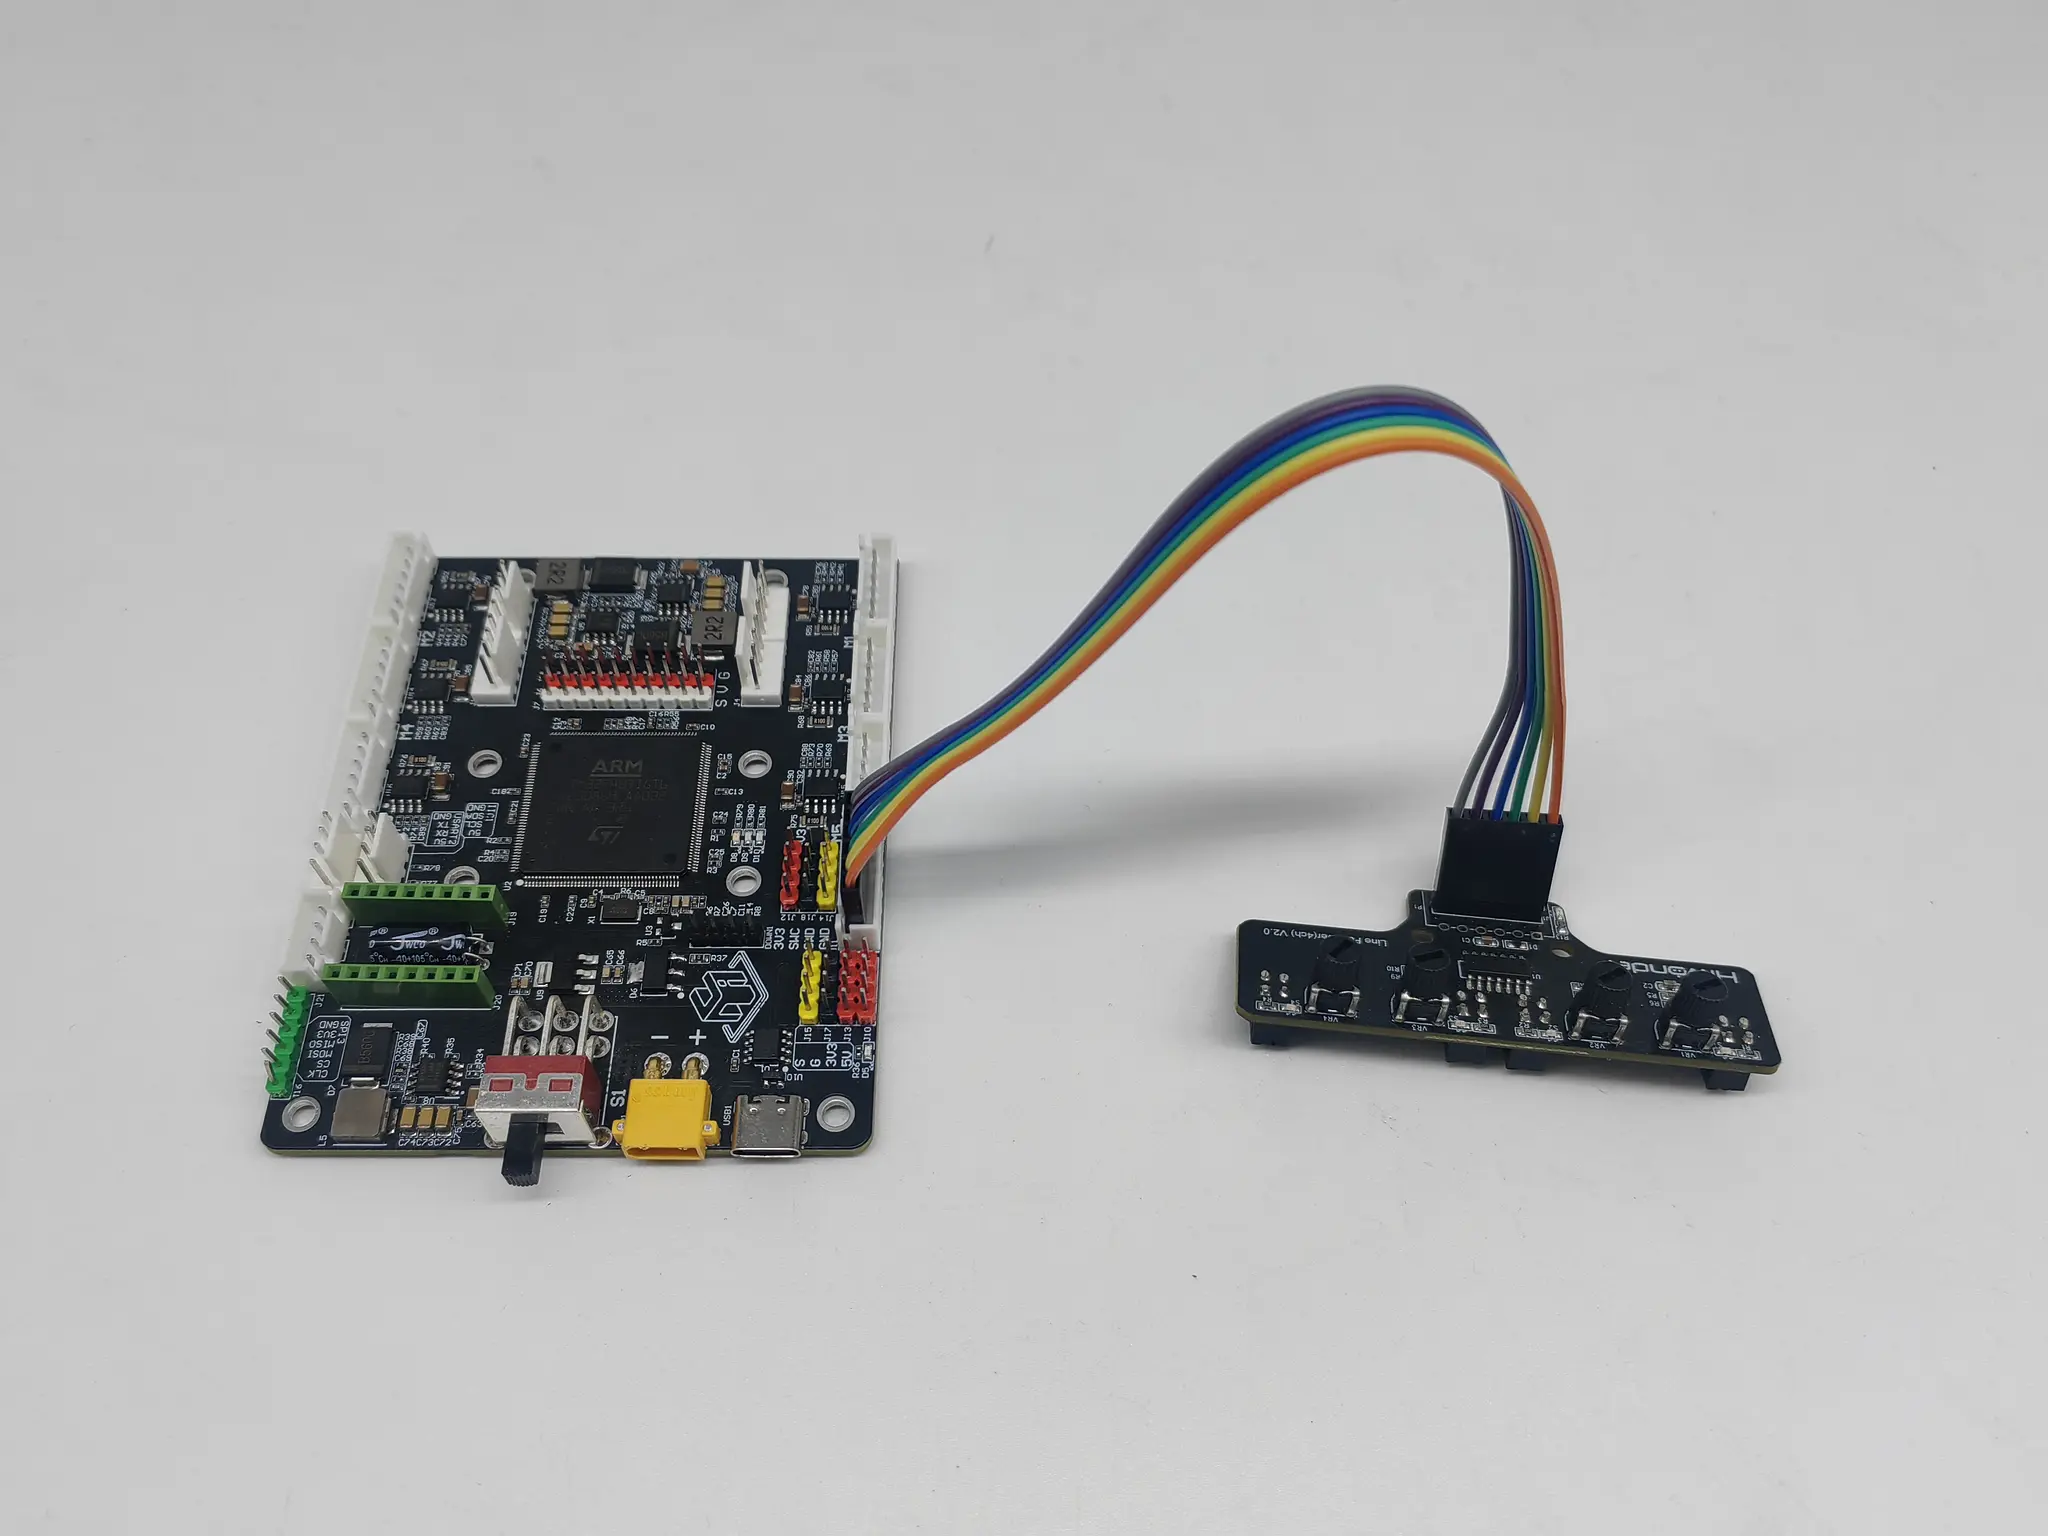
実機配線図
回路図
四路巡线模块原理图)SCH_Line Follower(4ch) V2.0.pdf
超音波モジュール
センサー説明
超音波モジュールHC-SR04は、超音波の特性を利用して距離測定を行う電子デバイスです。2つのセンサー(送信用と受信用)を備えています。

基本的な動作原理は次のとおりです。送信側が超音波パルスを発し、そのパルスが前方の物体に当たると反射波が生じます。受信側が反射波を受け取ると、送信から受信までの時間差と、媒質(通常は空気)中での超音波の伝搬速度から、モジュールと物体との距離を算出します。
ロボットの障害物回避、タンクや給水塔の水位検出、住宅や店舗のセキュリティにおけるドア・窓への侵入検知などの用途でよく使用されます。
パラメータ説明
| No. | 項目 | 内容 |
|---|---|---|
| 1 | 測定範囲 | 2cm~400cm(0.8インチ~13フィート)。環境条件や障害物の反射特性によって異なります。 |
| 2 | 測定精度 | 一般的に約3mmで、基本的な距離測定のほとんどの用途に適しています。 |
| 3 | 電源要件 | 動作電圧は通常3.3Vまたは5Vで、消費電流が少なく、バッテリー駆動の用途に適しています。 |
インターフェース説明
| ピン | 説明 |
|---|---|
| VCC | 電源の正極。通常は5V電源に接続します。 |
| GND | 電源の負極。グランドに接続します。 |
| Trig | トリガーピン。このピンに10マイクロ秒のHigh信号を入力すると測距を開始します。 |
| Echo | エコーピン。反射した超音波を受信すると、このピンからHighレベル信号を出力します。その継続時間は測定距離に比例します。 |
回路接続

回路図
UniBot_MW01-Sensor_US V1.1-超声波原理图.pdf
ジャイロスコープモジュール
基本説明
ジャイロスコープモジュールはMPU-6050モジュールとも呼ばれ、3軸ジャイロスコープと3軸加速度センサーを内蔵しています。
ジャイロスコープは移動体の方位、ピッチ角、ロール角を正確に測定でき、航空、宇宙、航法、自動車などの分野で広く使用されています。

パラメータ説明
| No. | 項目 | 内容 |
|---|---|---|
| 1 | 使用チップ | MPU-6050 |
| 2 | 電源 | 3~5V(低ドロップアウトレギュレータ内蔵) |
| 3 | 通信方式 | 標準I2C通信プロトコル |
| 4 | ジャイロスコープ測定範囲 | ±250/500/1000/2000 °/s |
| 5 | 加速度測定範囲 | ±2/±4/±8/±16g |
インターフェース説明
| ピン | 説明 |
|---|---|
| 5V | 電源入力ピン。モジュールに電源を供給します。 |
| SDA | データ線。I2C通信のデータ線です。 |
| SCL | クロック線。I2C通信のクロック線です。 |
| GND | 電源グランドピン。電源の負極に接続します。 |
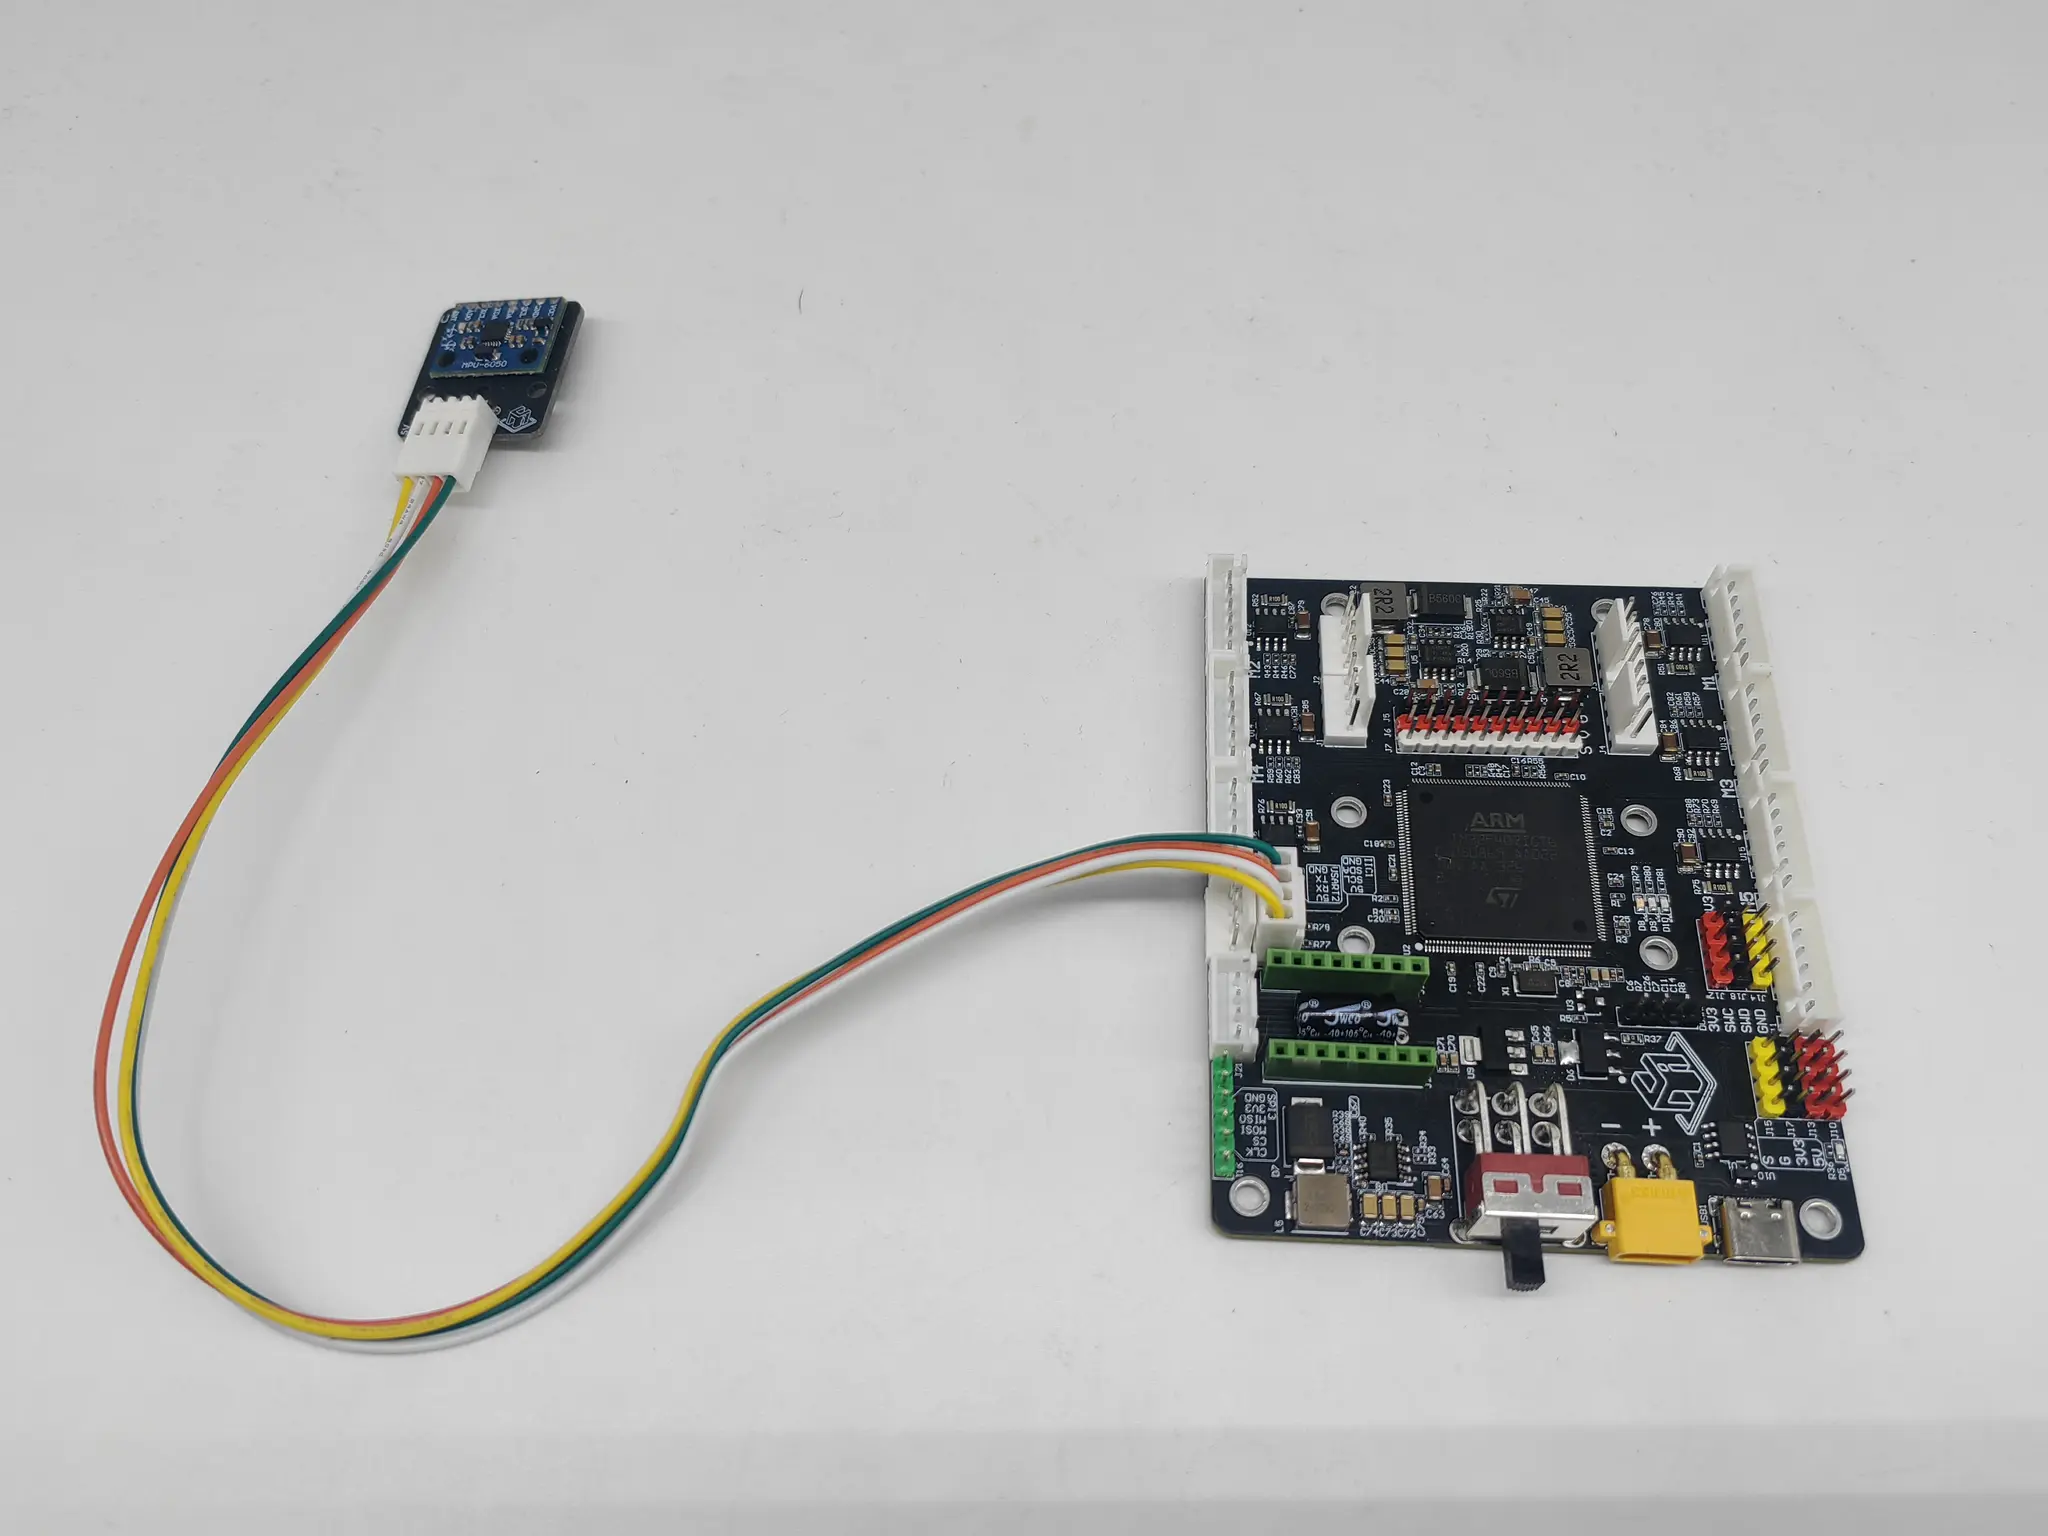
回路図
UniBot_MW01-Sensor_IMU V1.1-陀螺仪原理图.pdf
音声認識モジュール
基本説明
音声認識モジュールは組込み型音声認識技術をベースとしたモジュールで、主に音声認識チップとその周辺回路で構成されています。メインコントローラーと簡単に通信でき、開発者は自社製品に容易に組み込んで音声インタラクションを実現できます。
ここでは、認識が安定したオフライン音声認識モジュールを使用します。本モジュールはSU-03Tオフライン音声認識モジュールをベースに設計されており、内蔵の高精度音声検出機能とシステムの多段階起動モードにより、チップの待機消費電力をサブミリワットレベル、動作時の消費電力を数ミリワットレベルに抑えています。
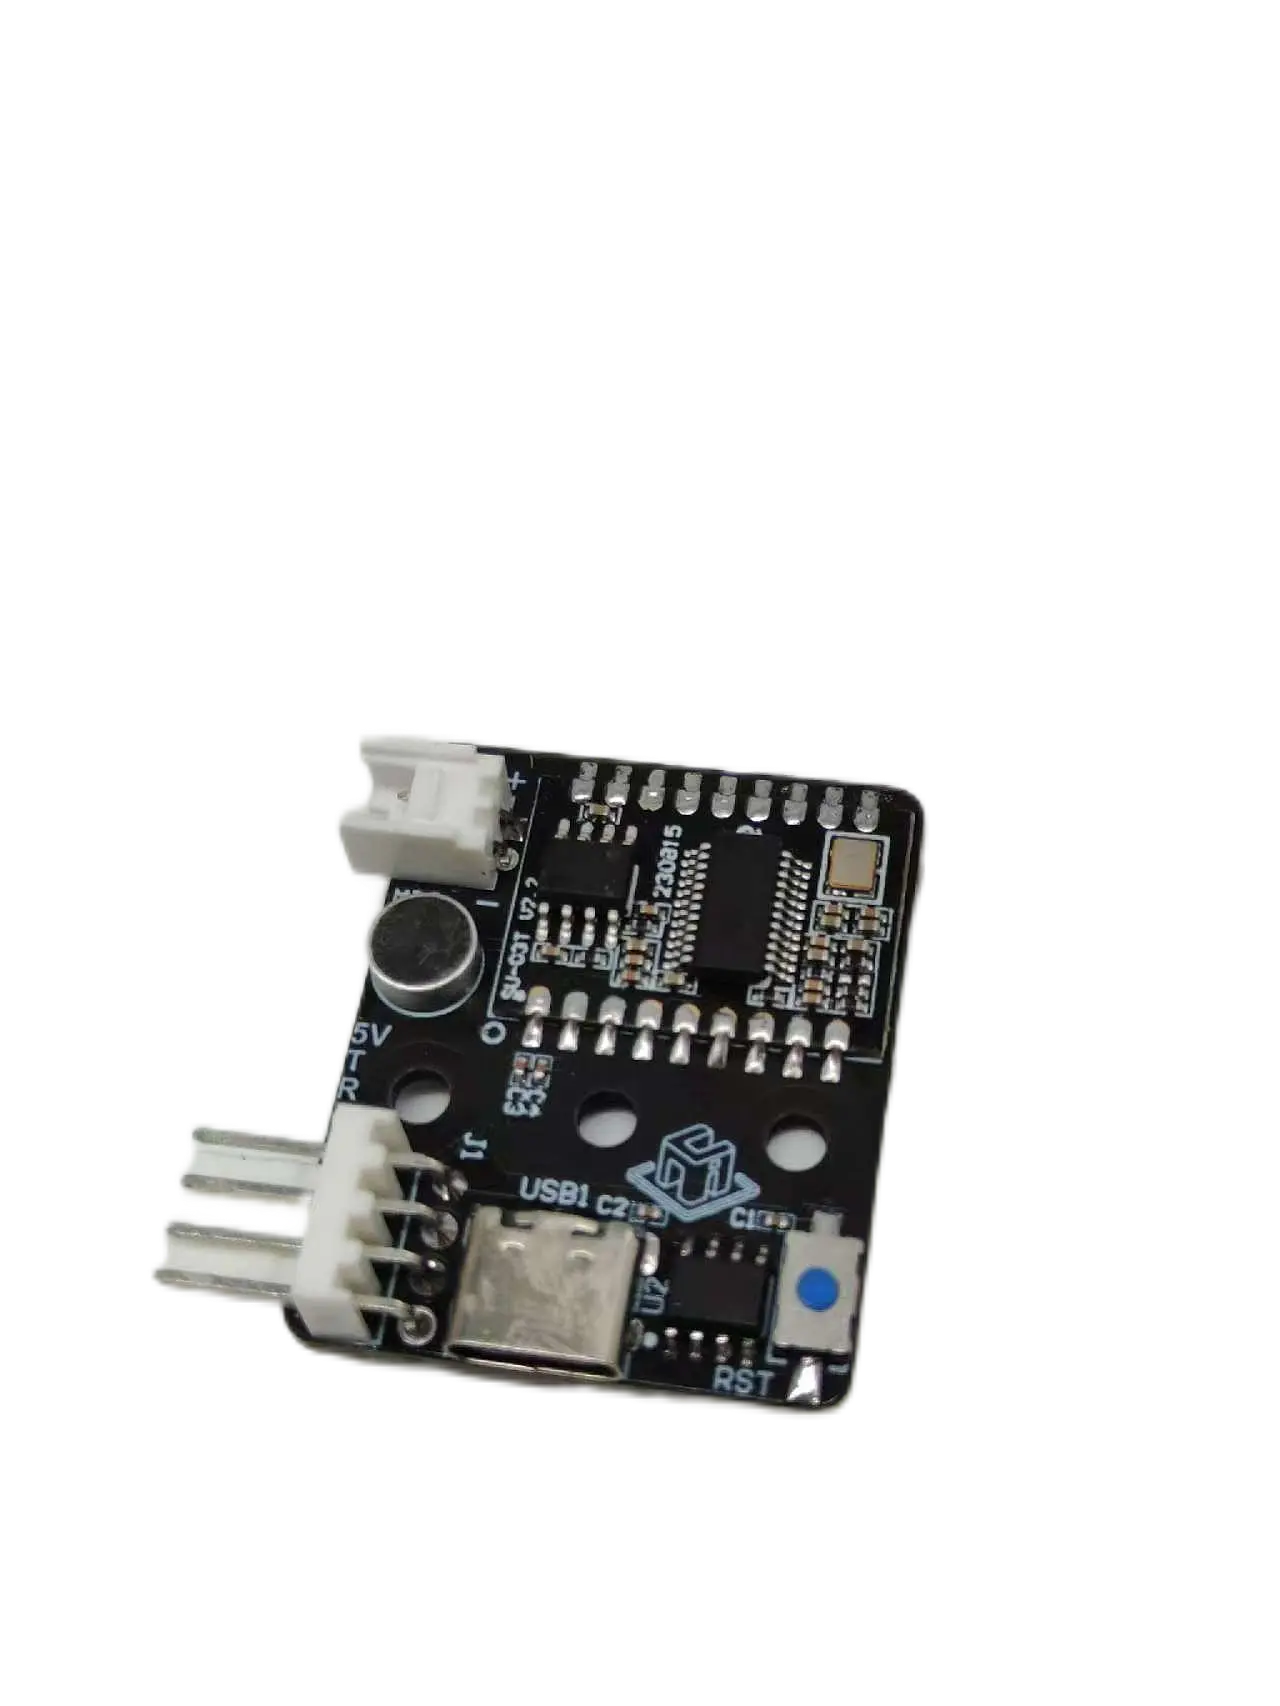
1回のダウンロードで最大50件のコマンドワードに対応し、7種類の音声(声色)を選択できます。認識率は最大98%です。応答音声をカスタマイズでき、通信にはシリアルポート(RX/TX)を使用し、動作電圧は5Vです。
ロボット、スマートホーム、無線センサーネットワークなどのIoTプロジェクトに活用できます。
パラメータ説明
| No. | 項目 | 内容 |
|---|---|---|
| 1 | モジュール型番 | SU-03T |
| 2 | 認識音量 | 最低40dB。これより大きな声で話すことを推奨します。 |
| 3 | 登録可能コマンドワード | カスタムコマンドワードは最大150件まで登録できます。 |
| 4 | 動作電圧 | 3.5V~5V |
| 5 | 動作電流 | 60mA |
インターフェース説明
モジュールの主なインターフェースと部品は、USBインターフェース、リセットボタン、スピーカーインターフェース、マイクです。


回路図
UniBot_MW01-Sensor_Voice V1.1-语音模块原理图.pdf
スピーカーモジュール
基本説明
スピーカーモジュールは、電磁誘導と媒質の振動を利用して音を発生・増幅する仕組みで動作します。
インターフェース説明
スピーカーモジュールは音声認識モジュールに直接接続できます。

LCDディスプレイ
基本説明
LCD12864液晶ディスプレイは中国語フォントに対応しており、Arduino UNO、Arduino Mega2560、STM32およびその拡張ボードで使用できます。コントラスト調整ノブを備えているほか、バックライトの明るさもソフトウェアで制御できます。
| 列 1 | 列 2 |
|---|---|
| 主な利点は以下のとおりです。 利点1:配線が簡単で、一般的なLCD12864よりもはるかにシンプルです。I2Cインターフェースを備えています。 利点2:コードが書きやすく、ライブラリ関数が豊富です。 利点3:点、線、円、四角形などの基本的な描画関数を備えており、簡単な画面設計が容易です。 利点4:12ドット・16ドットサイズの中国語GB2312フォント、5*7/8*16の英語フォントなどに対応しています。 利点5:表示位置のアドレスに制限されずに漢字を表示でき、表示がより簡単です。 |
パラメータ説明
| 項目 | 仕様 |
|---|---|
| 製品型番 | RSCG12864B** |
| 解像度 | 128*64ピクセル |
| 表示方式 | STN、青地に白文字 |
| インターフェース | I2C |
| 画像保存 | UI画面 |
| フォント | ASCII(5*7および8*16)、簡体字GB2312、繁体字BIG5 |
| コントラスト | ポテンショメータで調整 |
| バックライト輝度 | ソフトウェアで調整(起動時はデフォルトでオフ) |
| 駆動電圧 | 5.0V/3.3V |
| 動作温度 | -20~70°C |
リモコン用ゲームパッド
基本説明
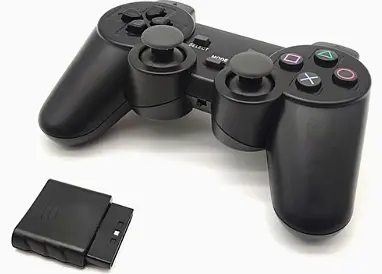
PS2ワイヤレスゲームパッドは、ロボットコントローラーのリモート操作入力デバイスとして手軽に使用できます。
インターフェース説明
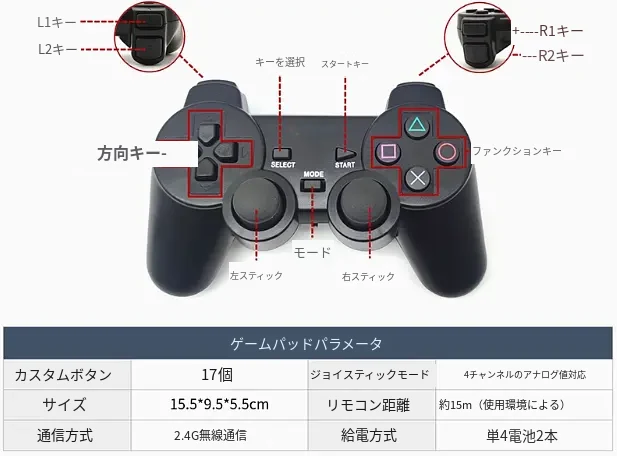
ワイヤレスゲームパッドは17個のボタンと4チャンネルのアナログスティック入力を備えています。2つのモードに対応しており、スマートカー、ロボット、ロボットアーム、パン・チルト機構の制御に特に適しています。Arduino/STM32系メインボードでの開発に対応しています。

使用方法
- 電源スイッチ
ゲームパッドは単4形乾電池2本で動作します。使用前に電池を入れてください。下図のスイッチをON側に切り替えると電源が入ります。
- ペアリング方法
ゲームパッドの電源を入れた後、レシーバーが見つからない場合は、ゲームパッドの赤または緑のLEDが速く点滅し、ペアリング待機状態になります。
レシーバーに電源のみを供給し、制御信号線を接続していない状態で、ゲームパッドの電源がオフの場合、レシーバーの電源LED(赤)は常時点灯し、信号LED(緑)は速く点滅してペアリング待機状態になります。この状態でゲームパッドの電源を入れるとペアリングが行われ、ゲームパッドの2つのLEDが常時点灯し、レシーバーの赤LEDは常時点灯、緑LEDはゆっくり点滅する状態になります。
レシーバーをマイコンの制御信号線に接続し、ゲームパッド用プログラムを実行している場合は、ペアリングが成功するとゲームパッドとレシーバーの2つのLEDがいずれも常時点灯します。
- スリープについて
ペアリングされていない状態では、30秒後にスリープモードに入ります。起動してペアリングが完了した後は、5分間ボタン操作がないと自動的にスリープモードに入ります。「START」ボタンを押すと復帰します。
- レシーバー
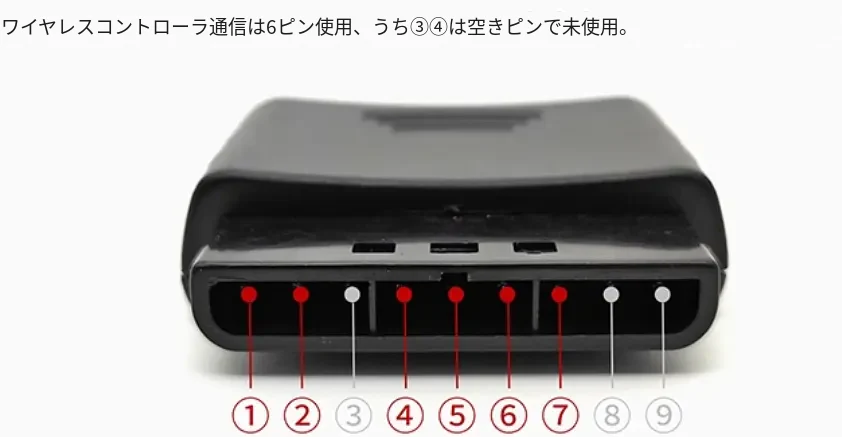
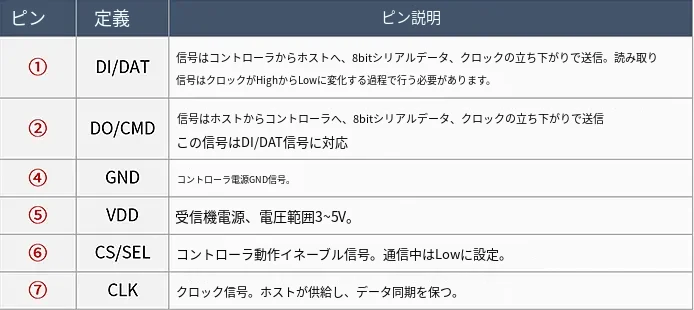
ワイヤレスレシーバーのピン定義
- 変換基板
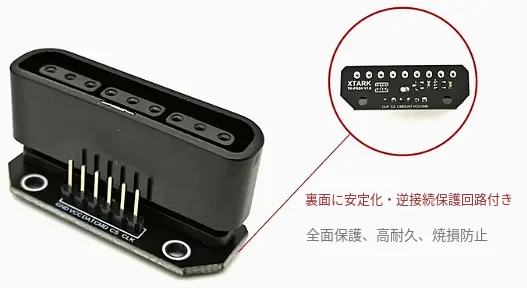
- 3.3Vレギュレータ回路を搭載しているため、5Vと3.3Vのどちらの電源を接続しても、ゲームパッドには安定した3.3Vが供給され、ゲームパッドを破損する心配がありません。
- データインターフェースには保護抵抗を備えており、3.3V系・5V系どちらのマイコンにも対応します。
- 電源入力には逆接続保護回路を備えており、ゲームパッドとコントローラーを損傷から確実に保護します。
インターフェース部には分かりやすいピン定義のシルク印刷があり、接続が容易です。ワイヤレスゲームパッドの通信には合計6本のピンが必要です。
AIビジョンモジュール
基本説明
AIオープンソースビジョンモジュールは、高性能でコストパフォーマンスに優れたビジョンモジュールです。K210チップをベースに開発されており、色認識、道路標識認識、視覚によるライントレース、顔認識、マスク認識、タグ認識、QRコード認識、特徴検出、数字認識、バーコード認識など12種類のAIビジョン機能に対応しています。筐体には金属製シェルを採用しています。

検出可能な対象物の参考例は以下のとおりです。
対象物の認識結果は、以下の表を参照してください。


周辺インターフェース
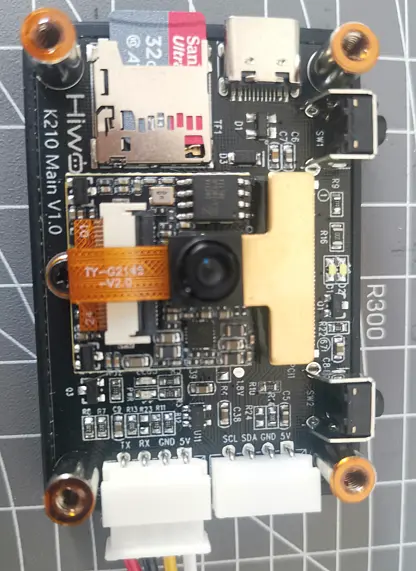
インターフェース説明:
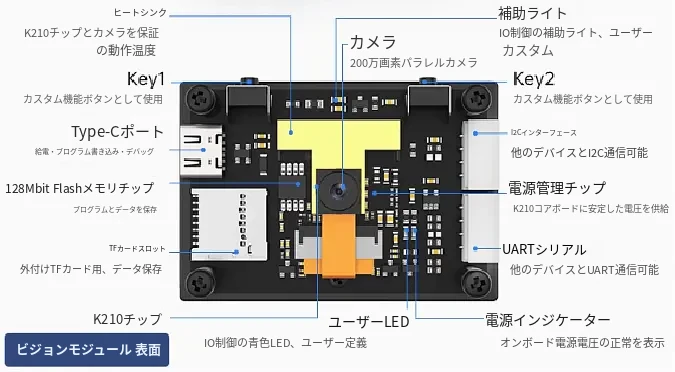
| オンボードリソース | 機能 |
|---|---|
| LED * 1 | 汎用IOポートで青色LEDを制御(ユーザー定義) |
| 補助ライト * 1 | 汎用IOポートで補助ライトを制御(ユーザー定義) |
| ボタン * 2 | カスタム機能ボタンとして使用 |
| GC2145カメラ * 1 | 標準搭載。カメラ画像の取得に使用 |
| CH340チップ * 1 | ファームウェアの書き込みおよびCanMV IDEとの接続 |
| 128Mbitフラッシュチップ * 1 | プログラムとデータを保存 |
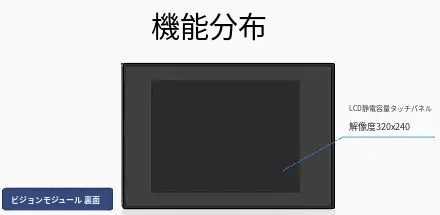
| LCDタッチスクリーン | 標準搭載。2.0インチ静電容量式LCDタッチスクリーン、解像度:320 x 240 |
| 電源インジケーター * 1 | オンボード電源電圧が正常かどうかを表示 |
| Type-Cインターフェース * 1 | 電源供給、プログラム書き込み、デバッグ |
| UARTインターフェース | 他のデバイスとのUART通信 |
| I2Cインターフェース | 他のデバイスとのI2C通信 |
| LCDインターフェース * 1 | 22ピン、SPIパラレル通信。LCDディスプレイを接続 |
| タッチパッドインターフェース * 1 | 6ピン、I2C通信。タッチパッドを接続 |
| カメラインターフェース * 1 | 24ピン、DVPインターフェース。GC2145カメラを接続 |
| TFカードスロット * 1 | 外部TFカードによるデータ保存用(32GB推奨、64GB以下) |
通信方式
マスター・スレーブ制御システムにおいて、AIビジョンモジュールは主にスレーブデバイスとして使用され、STM32ベースのデバイスがホストとなります。
AIビジョンモジュール:画像処理と認識アルゴリズムを実行し、視覚認識結果を生成してホストデバイスにデータを送信します。
STM32ベースのデバイス:データを受信し、処理します。


使用方法
参考リンク:AI视觉模块的基本使用(AIビジョンモジュールの基本的な使い方)
注意:本実験の結果を再現する場合は、本実験で使用したものと同じメーカーのK210モジュールの使用を推奨します。他メーカーの製品では、hiwonderライブラリが含まれていない場合があります。