 ドキュメント
実験1-1 四輪駆動メカナム全方向四軸複合ロボットの組み立て
実験の目的
- 四輪駆動メカナムホイールシャーシと四軸ロボットアームを組み立て、最終的に四輪駆動メカナムホイール全方向四軸複合ロボットとして組み上げられるようになること。
ハードウェアの準備
STM32 メインボード V1.3 × 1、ST-Link ダウンロードケーブル × 1、3S バッテリーボックス × 1、リチウムバッテリー × 3、エンコーダーモーター 30 × 4、エンコーダーモーターケーブル 2.0→2.54 × 2、サーボ × 4、グリッパー × 1
プロトタイプ構成
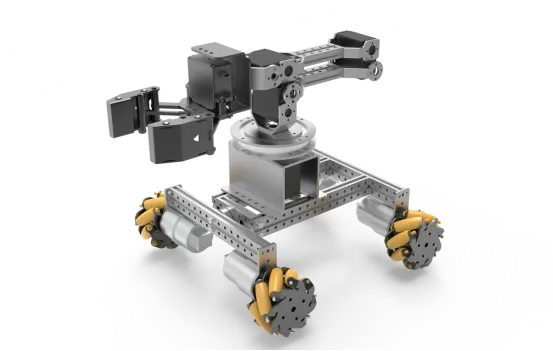
直列型四軸ロボットアームと四輪駆動メカナムホイール全方向シャーシで構成されています。
具体的な組み立て手順
まず STEP ファイルをダウンロードしてください。
四麦轮+四轴机械臂(组装STEP文件).rar
次に、3D 表示ソフトウェア(VariCAD Viewer)で STEP ファイルを開いてください。ソフトウェアは以下のリンクからダウンロードできます。
構造表示ソフトウェアおよび資料のリンク
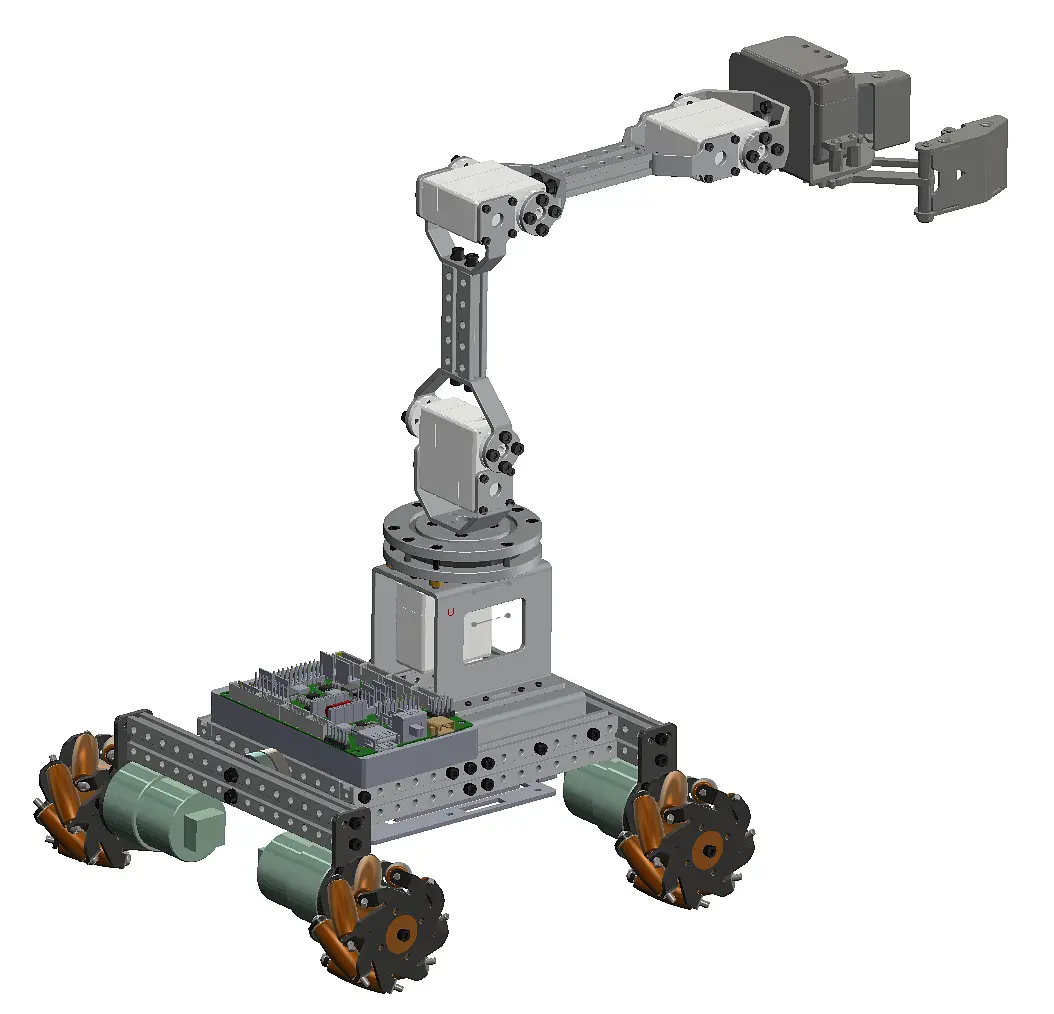
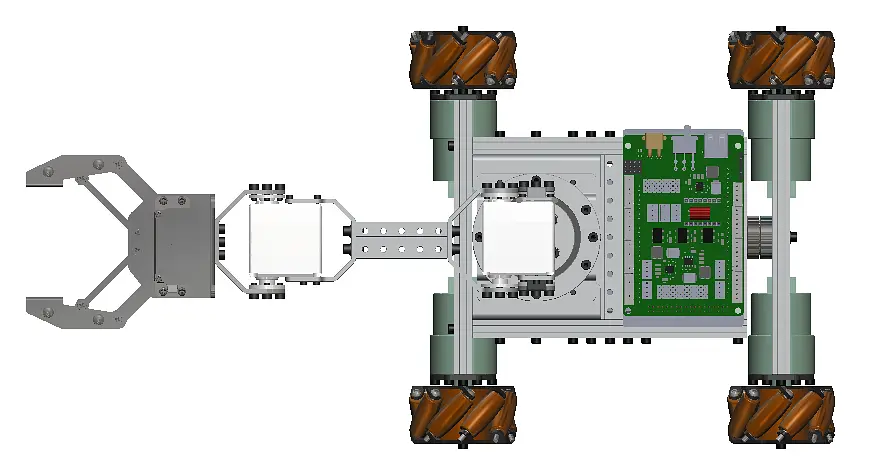
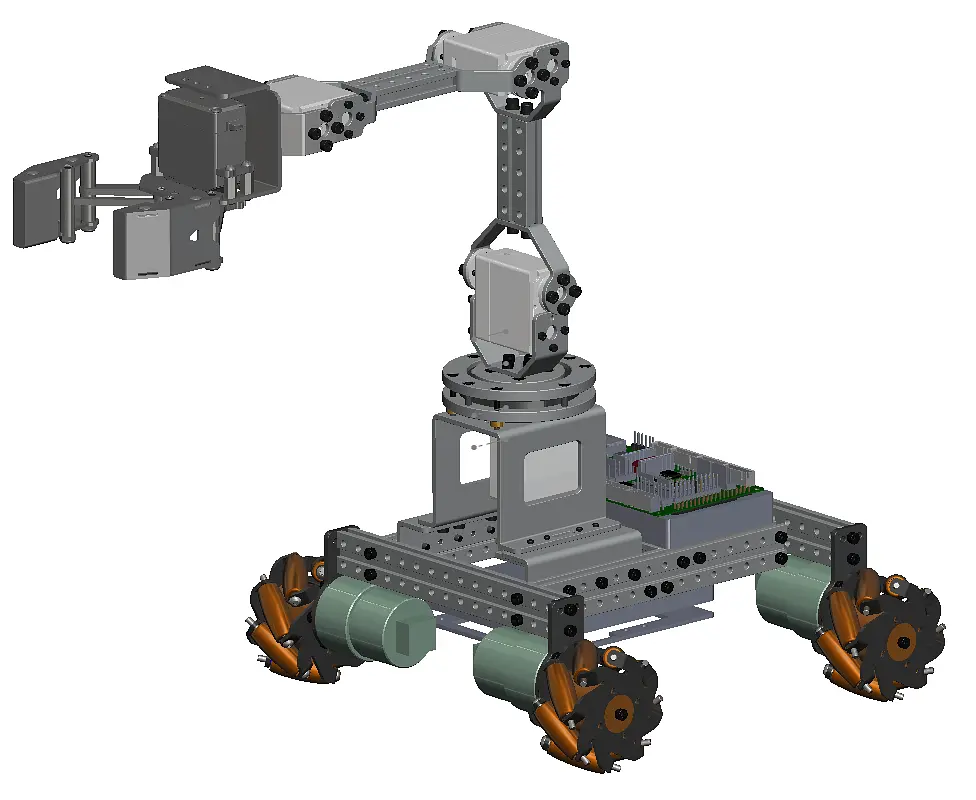
1. 四輪駆動メカナムホイール四軸ロボットアームの全体構造図
四輪駆動メカナムホイール四軸ロボットアーム複合ロボットは、四輪駆動メカナムホイールシャーシと四軸ロボットアームで構成され、さらに制御ボードを取り付けます。順を追って組み立てていきます。
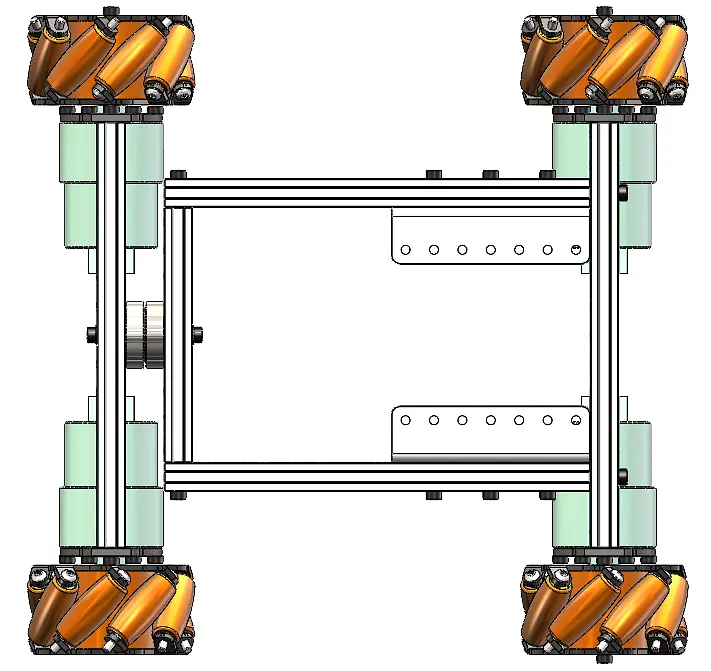
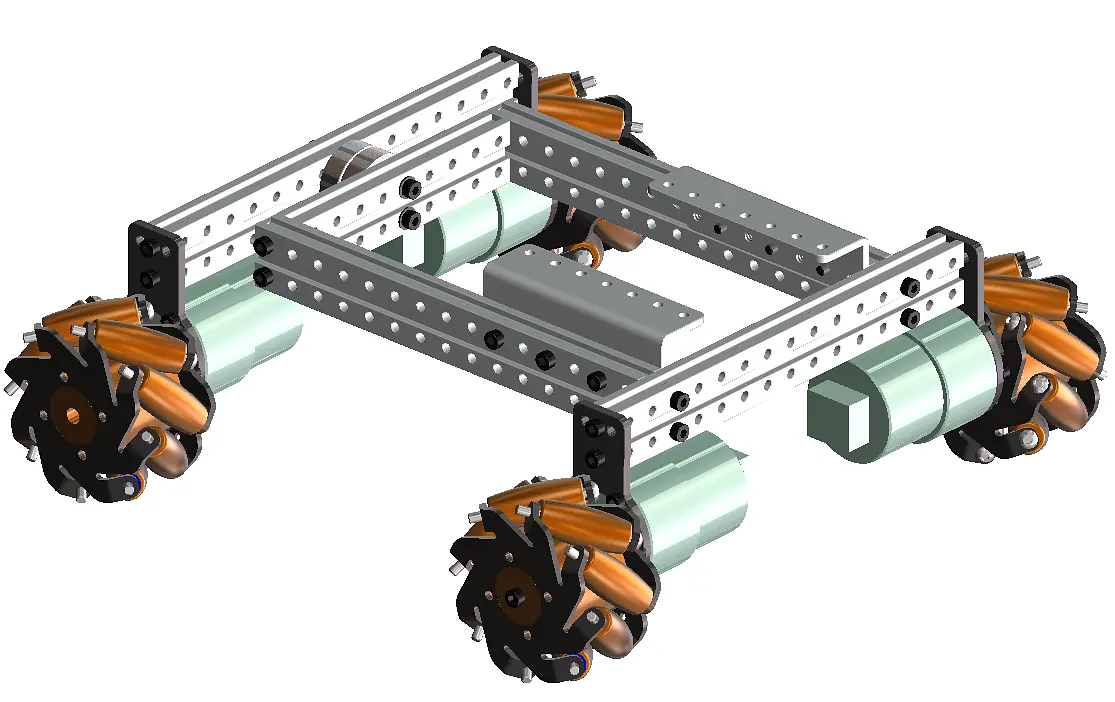
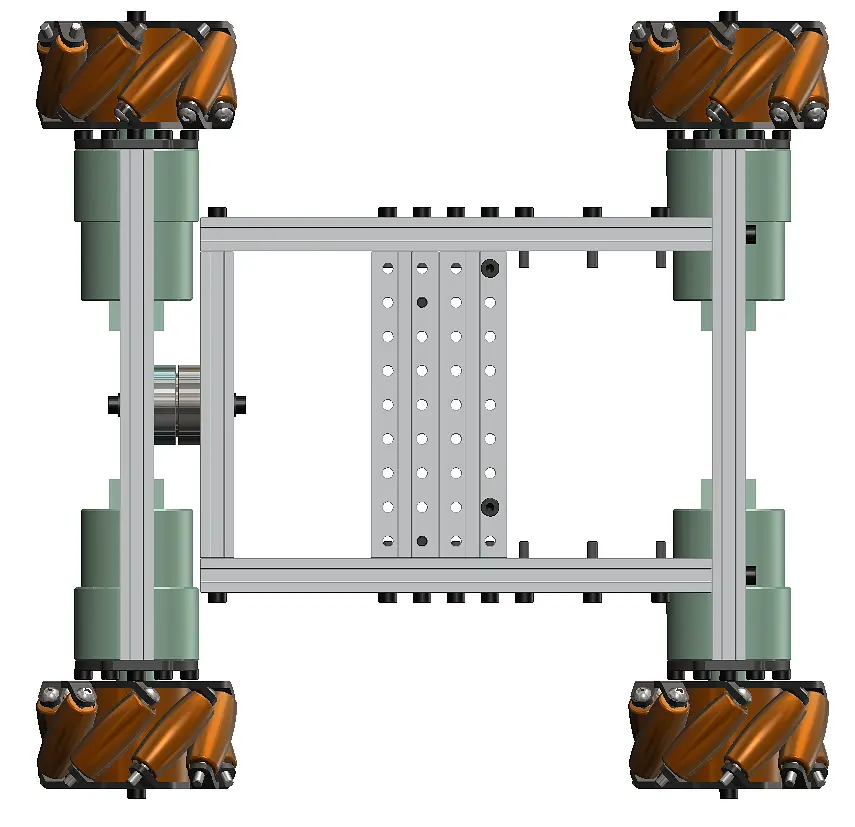
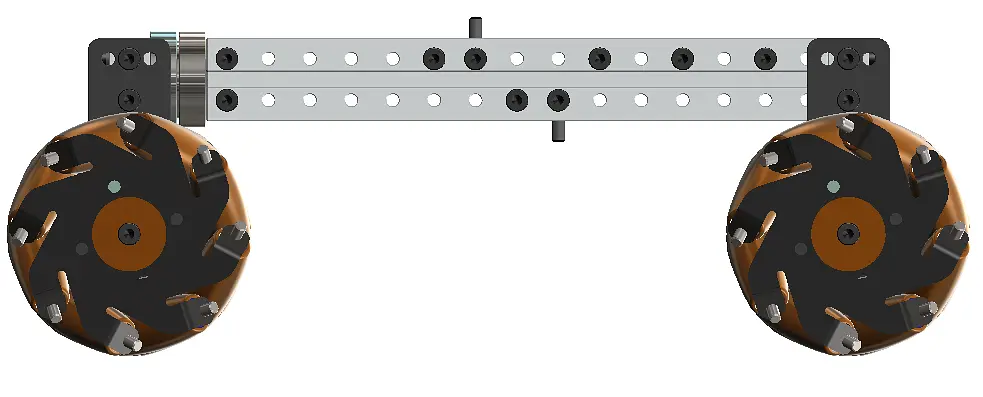
2. 四輪駆動メカナムホイールシャーシの組み立て参考図
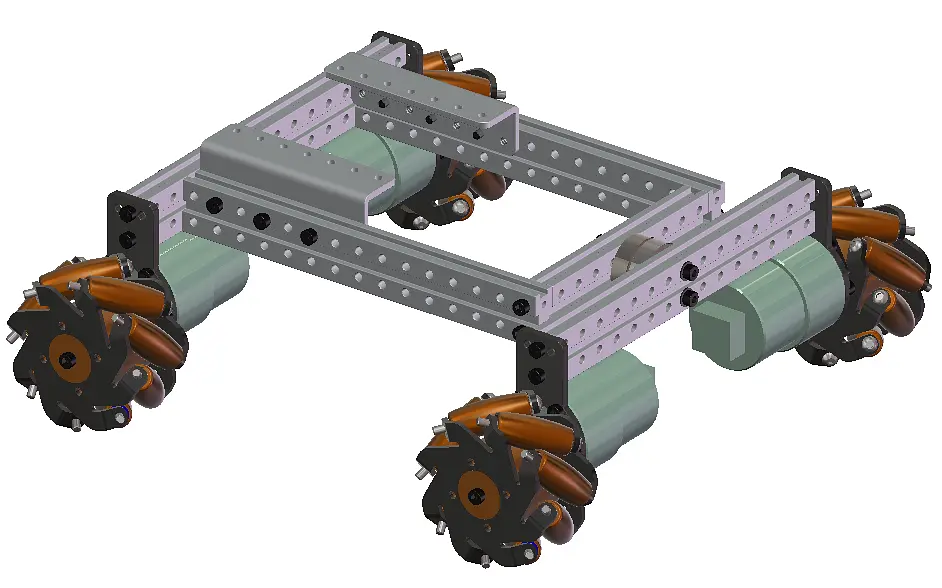
3. 四軸ロボットアームの組み立て参考図
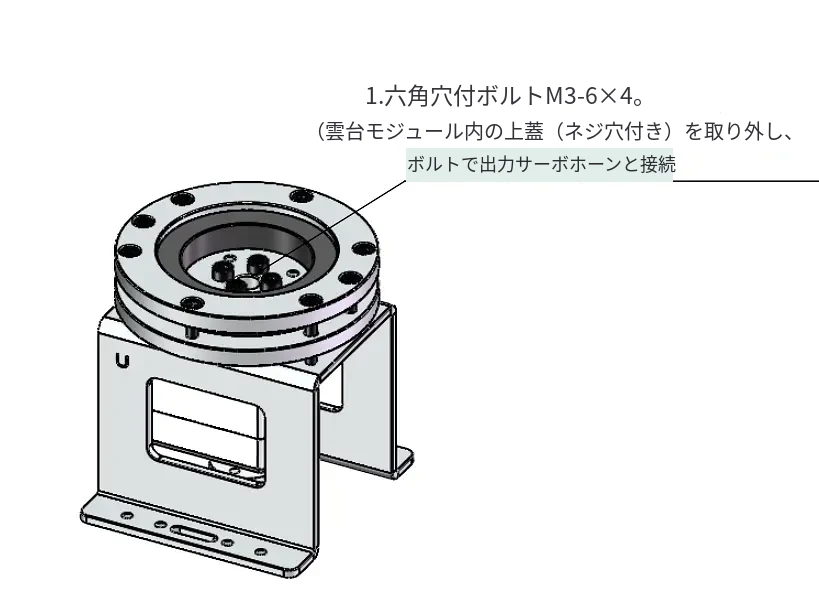
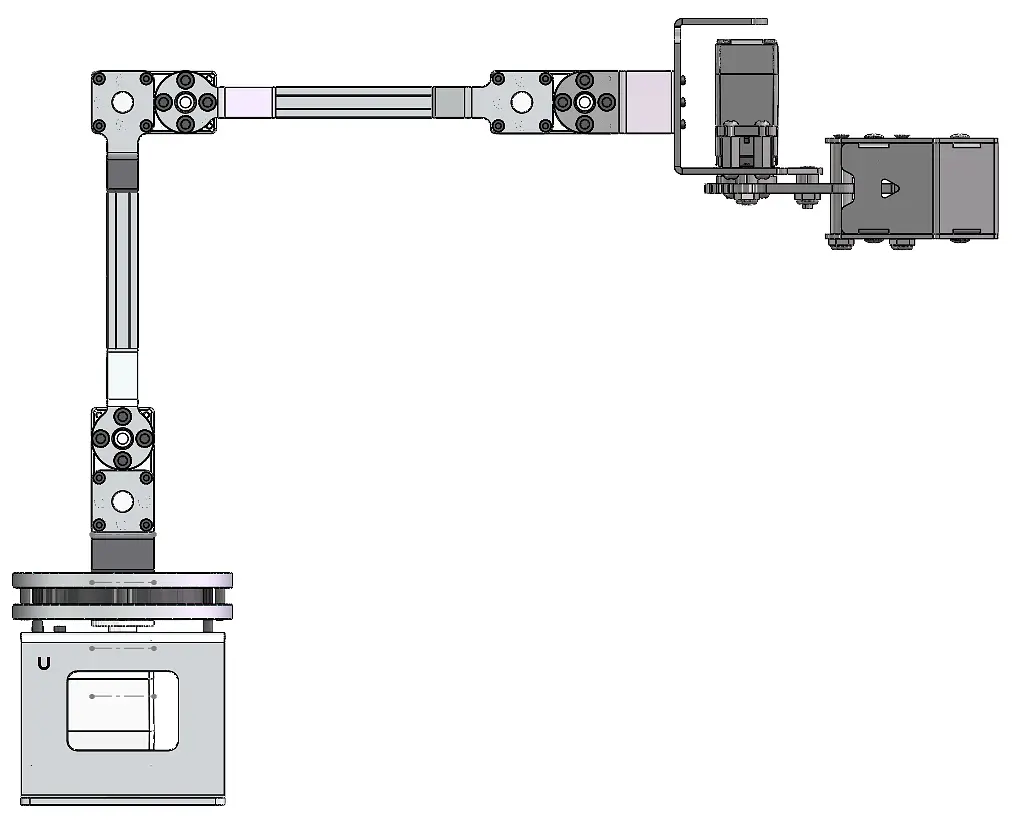
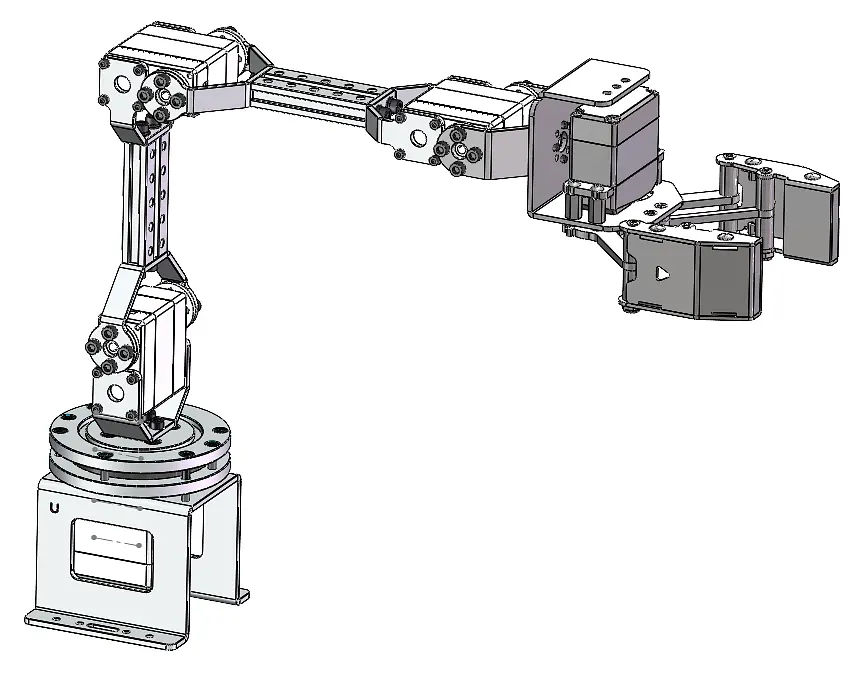
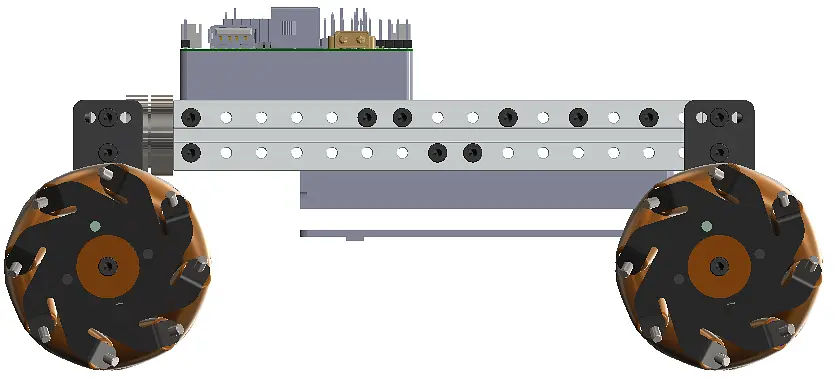
4. 四輪駆動メカナムホイールシャーシとメインボード・バッテリーの組み立て参考図
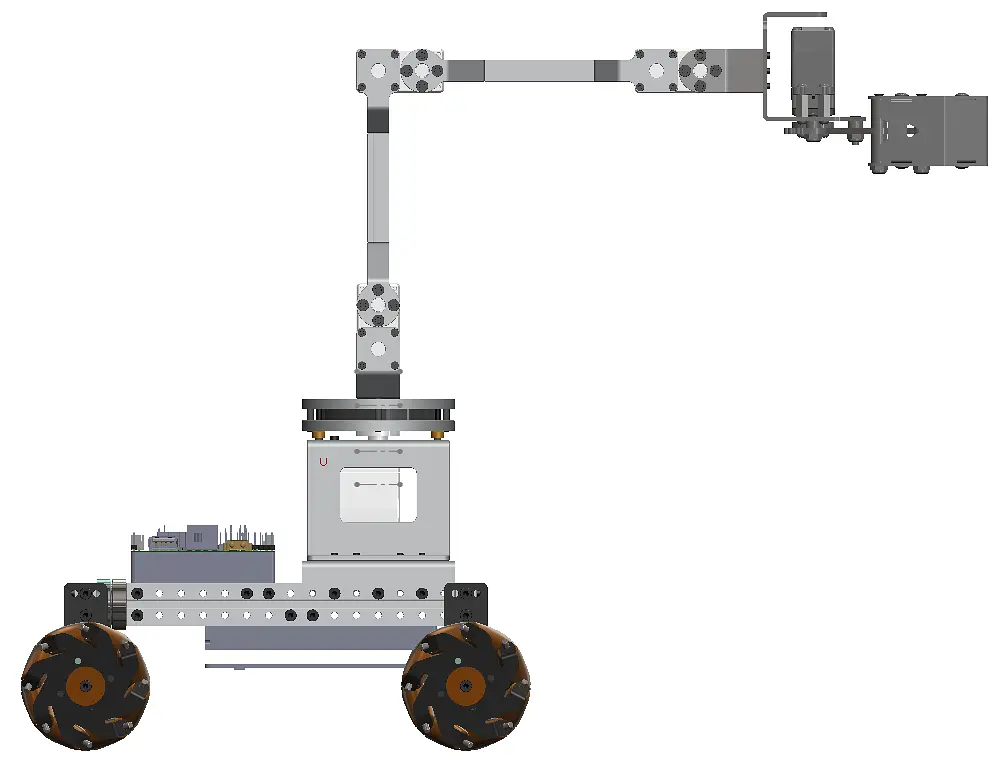
5. 四輪駆動メカナムホイールシャーシと四軸ロボットアームの組み立て参考図
四軸ロボットアームの初期状態を先に調整してから、四軸ロボットアームをシャーシに固定することをお勧めします。

技術サポート
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。