ドキュメント
視覚画像トピック購読の設計
全体の流れ
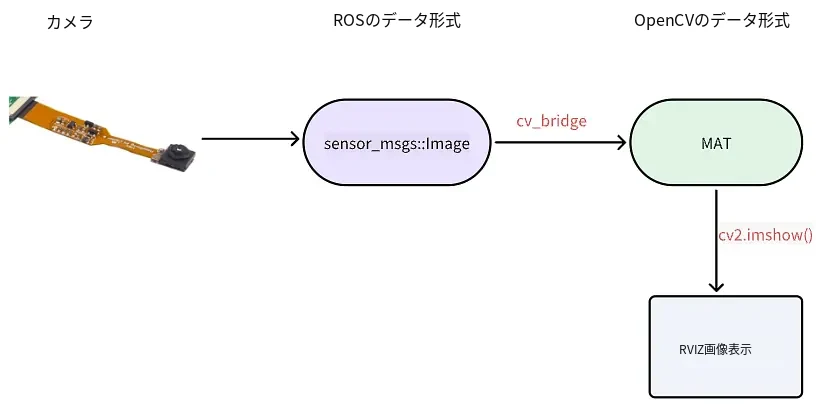
視覚画像トピックでは、リモート端末で画像を取得してトピックとして配信し、ローカルでそのトピックを購読して認識処理を行います。本プロジェクトでは、カメラで画像情報をリアルタイムに取得し、ROS でトピックを配信します。その後 OpenCV による色処理を行い、ローカルの仮想マシン上の RViz に表示します。
カメラによる画像取得とトピック配信
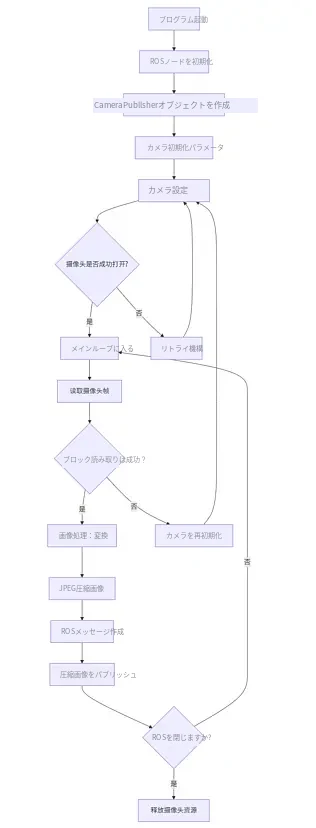
設計フローチャート
Raspberry Pi に取り付けたカメラで、リアルタイムのカメラ画像を配信するノードです。主にロボットビジョンシステムにおけるリアルタイム映像ストリーミングに使用します。
仮想マシンでのローカルトピック購読
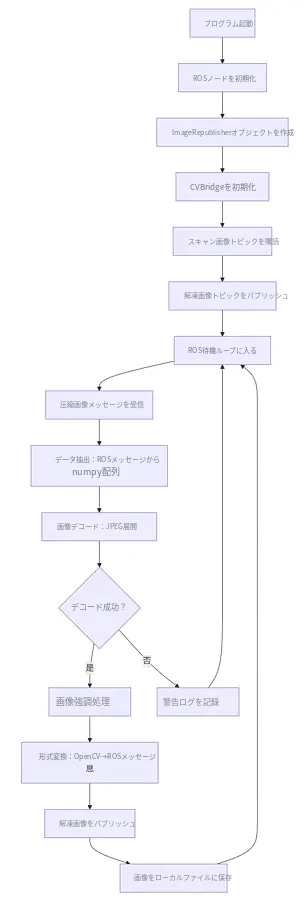
設計フローチャート
これは ROS の画像フォーマット変換ミドルウェアで、主に圧縮された JPEG 画像ストリームをリアルタイムで展開・補正し、標準の画像トピックとして再配信するために使用します。RViz による可視化や、生の画像データを必要とするその他のアルゴリズムモジュールに高品質な画像入力を提供するとともに、輝度補正によって視覚的な解析のしやすさを向上させます。