 ドキュメント
1. キーボードによる車体の移動制御
実現方法
キーボードの指定キーを押すことで、シャーシカーの前進・後退・旋回を行います。また、シャーシカーの角速度と線速度を柔軟に設定して動きを調整することもできます。以下はシャーシカー制御用に割り当てたキーボードコマンドです(下図参照)。まず内容を確認しておき、後でシャーシカーを制御する際に使用してください。
| 分類 | 移動コマンド | |
|---|---|---|
| キー | コマンドの意味 | |
| 基本移動 | I | 前進 |
| , | 後退 | |
| j | 左旋回 | |
| l | 右旋回 | |
| 角速度と線速度の調整 | q | シャーシカーの最大速度を10%上げる(角速度・線速度とも) |
| z | シャーシカーの最大速度を10%下げる(角速度・線速度とも) | |
| 線速度の調整 | w | シャーシカーの線速度のみを10%上げる |
| x | シャーシカーの線速度のみを10%下げる | |
| 角速度の調整 | e | シャーシカーの角速度のみを10%上げる |
| c | シャーシカーの角速度のみを10%下げる | |
| 上記以外のキー(例:k) | 停止 | |
| Ctrl+c | プログラム終了 |
キーボードコマンドと意味の一覧表
操作手順
機器の準備:
ステップ1:回路を接続します。
ステップ2:プログラムを実行して動作を確認します。
以下では、車体を前進・後退・左前方・右前方に動かす様子を示します。上表のコマンドに従い、キーボードの文字キーを押して操作してください。
具体的な操作手順は以下のとおりです。
- 車体をリモートで起動します。ターミナルで次のコマンドを入力します。
roslaunch device uni_car.launch
- キーボードサービスを起動します。ターミナルで次のように入力します。
rosrun teleop_twist_keyboard teleop_twist_keyboard.py
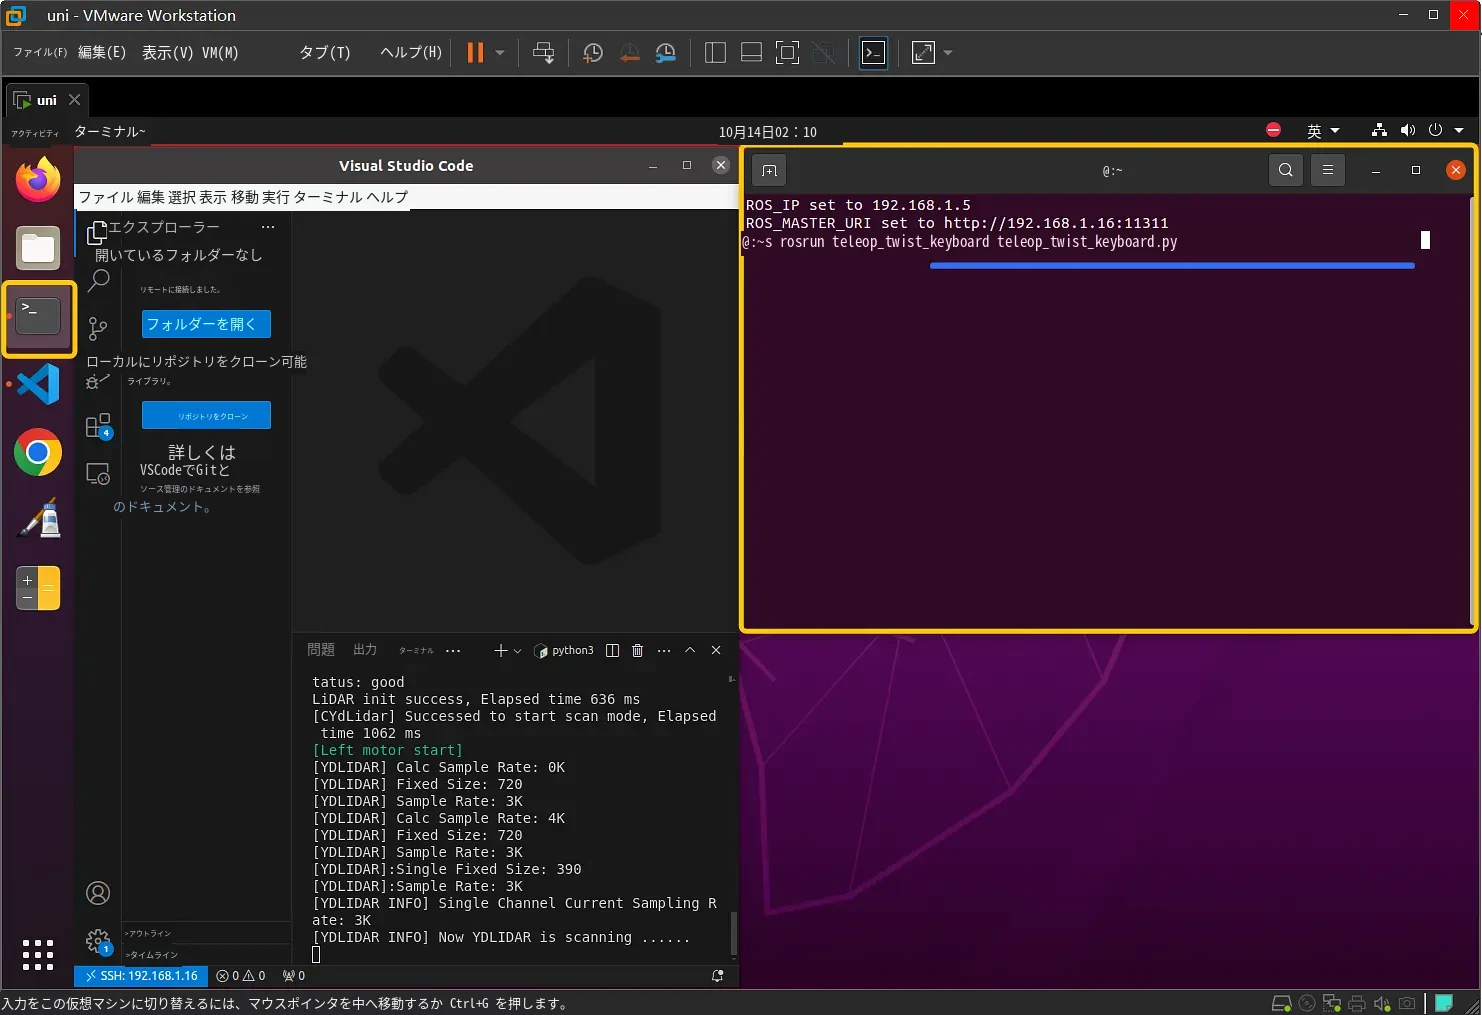
Enterキーを押すと、次のような画面が表示されます。
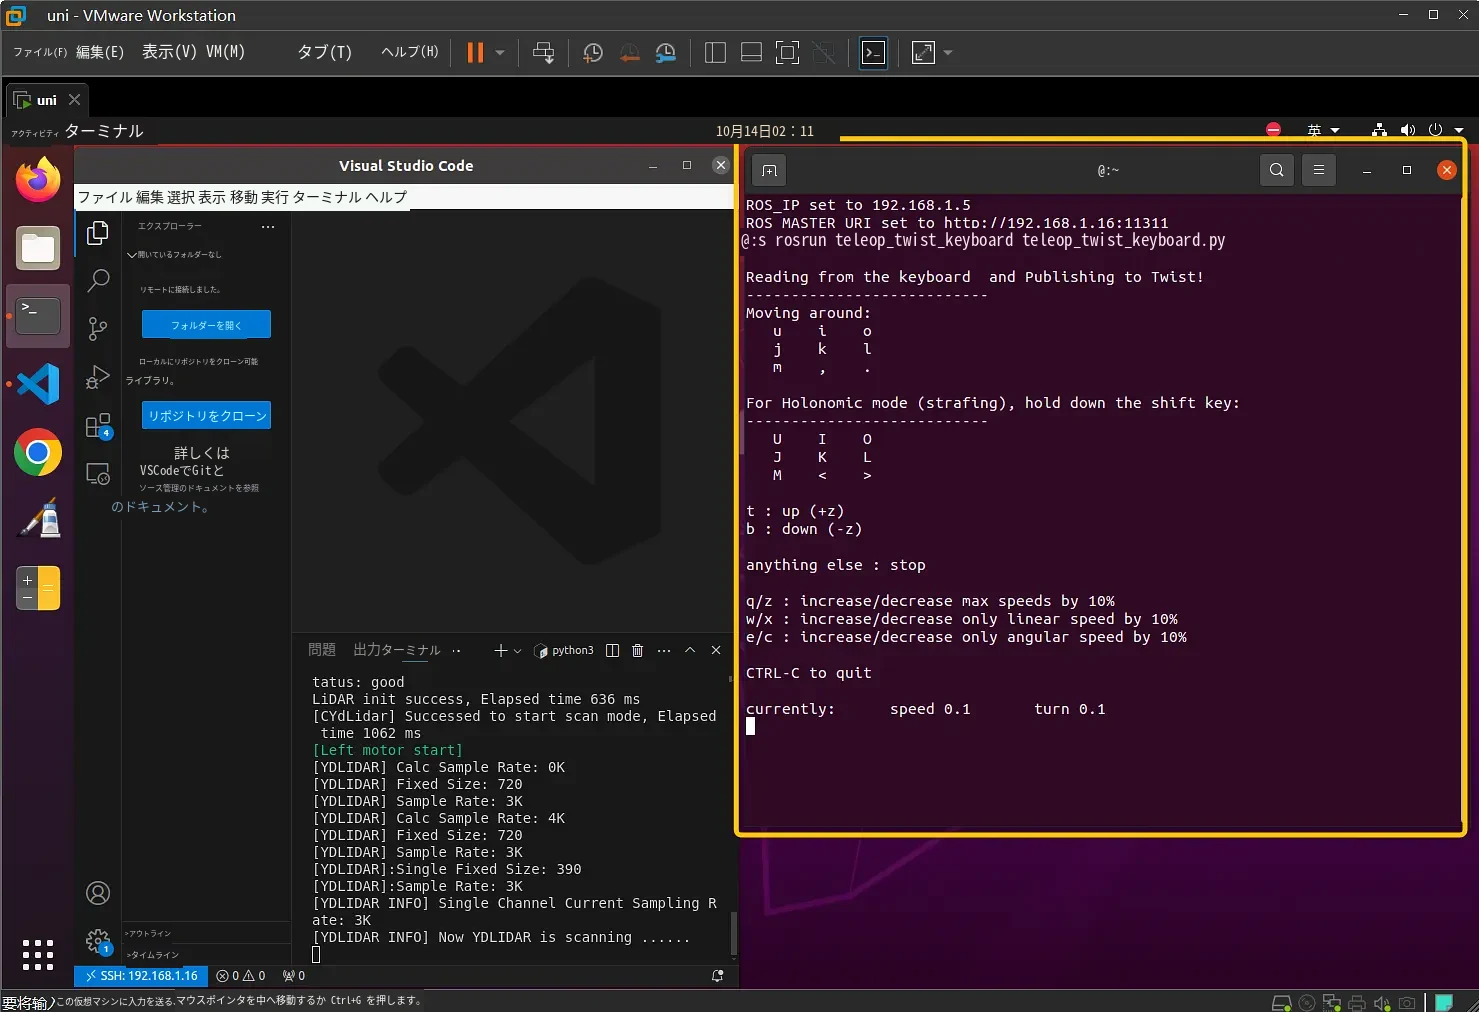
キーボードコマンドを押して、シャーシカーの移動を制御してみてください。(注意:1つ目に、上図のとおりターミナルがアクティブになっていることを必ず確認してください。2つ目に、キーを押す際は少し間隔をあけ、シャーシカーが回転する時間を確保してください。3つ目に、車体の電源スイッチを必ずオンにしてください。オンにしていないと、rviz 上では車体の位置が変化しても、実際の車体は動きません。)
シャーシカーの最大速度を上げてから下げたい場合は、キーボードで q と z をそれぞれ押します。ターミナルに下図のような結果が表示されることを確認できます。その他のコマンドもぜひ試してみてください。