ドキュメント
視覚カラートラッキングの設計
全体の流れ
視覚カラートラッキングでは、リモート端末で画像を取得してトピックとして配信し、ローカルでそのトピックを購読して認識処理を行います。本プロジェクトでは、カメラで画像情報をリアルタイムに取得し、ROS でトピックを配信します。その後 OpenCV による色処理を行い、認識したターゲットをローカルの仮想マシン上の RViz に表示するとともに、車体が移動してターゲット色の物体を追跡します。
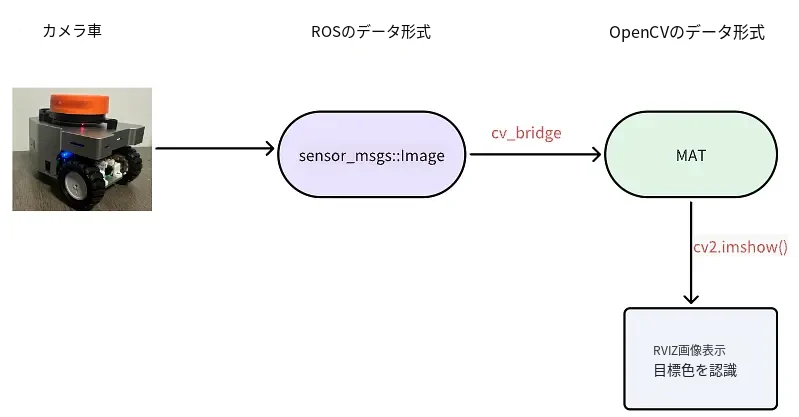
カメラによる画像取得とトピック配信
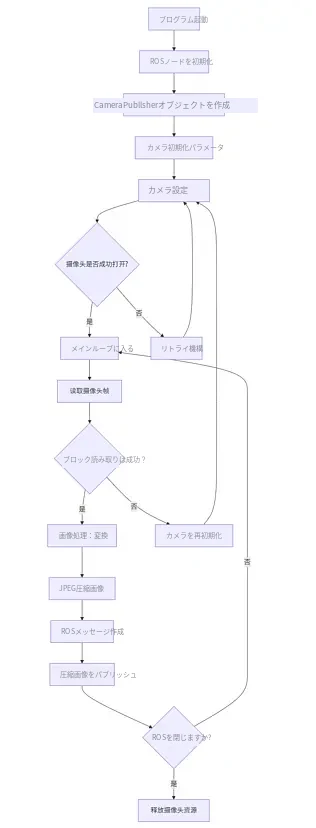
設計フローチャート
Raspberry Pi に取り付けたカメラで、リアルタイムのカメラ画像を配信するノードです。主にロボットビジョンシステムにおけるリアルタイム映像ストリーミングに使用します。
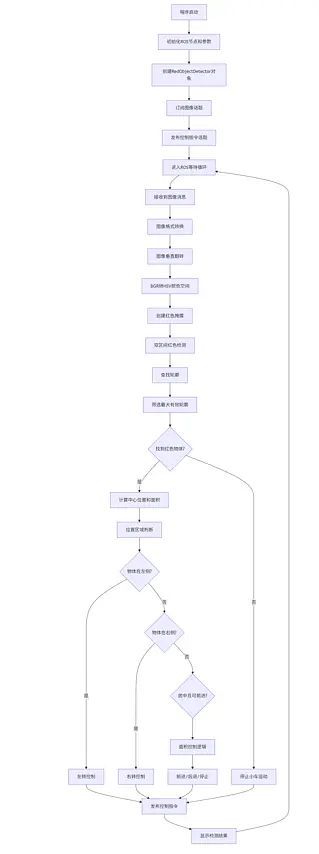
仮想マシンでのローカルトピック購読
設計フローチャート
物体の色を認識します。ターゲット色の物体を動かすと、車体もそれに追従して追跡します。