 ドキュメント
ナレッジベース › Wuji Glove › マニュアル
製品紹介
はじめに
概要
Wuji Glove は、ロボットの遠隔操作およびヒューマン・コンピューター・インタラクション研究向けに設計されたインテリジェントデータグローブです。人の手の触覚情報と姿勢データをリアルタイムで取得します。
| 主要機能 | 仕様 | 出力 |
|---|---|---|
| 触覚センシング | 24 × 31 圧力センサーマトリクス(有効ポイント 526 点) | 120 FPS、正規化圧力値 0-1 |
| 姿勢トラッキング | EMF モジュール 5 個 | 120 Hz、指の 3D 位置と姿勢 |
| IMU | 800 Hz 高周波サンプリング | 加速度 + 角速度 |
主な用途:
- ロボット用多指ハンド(デクスタラスハンド)の遠隔操作
- 触覚データの収集と研究
- ヒューマン・コンピューター・インタラクション実験
- VR/AR のジェスチャー入力
仕様
グローブのパラメーター
Wuji Glove の詳細な技術仕様は以下のとおりです。
| 区分 | 項目 | 値 |
|---|---|---|
| 寸法・重量 | グローブサイズ(長さ × 幅) | 215 × 195 mm |
| 厚さ(生地 / 構造部含む) | 6.55 mm / 35 mm | |
| 全長(ケーブル含む) | 340 mm | |
| グローブ本体重量 | 67.5 g | |
| 総重量(ケーブル含む) | 192.6 g | |
| 触覚センサー | センサー種別 | 圧力センサーマトリクス |
| アレイ解像度 | 24 × 31 圧力センサーマトリクス(有効ポイント 526 点) | |
| 出力レート | 120 FPS | |
| 圧力範囲 | 0 – 20 N | |
| 圧力分解能 | 0.1 N | |
| 空間分解能 | 4 mm | |
| カバー範囲 | 手のひら側全面 | |
| 繰り返し精度 | ±6% | |
| 押圧寿命 | 100,000 回以上 | |
| 屈曲寿命 | 100,000 回以上 | |
| 空間トラッキング | EMF モジュール | EMF モジュール 5 個、各 6 自由度 |
| 位置精度 | ≤ 2 mm RMS | |
| 姿勢精度 | < 5° RMS | |
| IMU | 個数 / 種別 | 6 軸 IMU × 1(手の甲) |
| 出力レート | 800 Hz | |
| 加速度計レンジ | ±16 g | |
| ジャイロスコープレンジ | ±2000 °/s | |
| 電源・通信 | 電源 | USB Type-C、5 V / 1 A |
| データインターフェース | RJ45(アダプター経由)、100BASE-TX | |
| グローブ側コネクター | USB Type-C | |
| 環境条件 | 動作温度 | -5 ~ 40 °C |
| 保管温度 | -10 ~ 70 °C | |
| 動作湿度 | < 55% RH | |
| 保管湿度 | < 80% RH |
- 繰り返し精度の試験条件:グローブのサンプルを手型治具に取り付けます。触覚面の手のひら上で異なる 7 つのゾーンを選択します。直径 20 mm の平らな円盤プローブを備えた加圧装置で、各ゾーンに同一の力を繰り返し加え、最大偏差率を算出します。
- 押圧寿命 / 屈曲寿命の試験条件:試験担当者がグローブのサンプルを装着し、円筒形の力測定装置に対して開く・握る(フルスケールまで)の繰り返し動作を行います。
EMF の仕様
| 区分 | 項目 | 値 |
|---|---|---|
| EMF センサー | 出力レート | 120 Hz |
| 動作からデータまでのレイテンシ | ≤ 10 ms | |
| ハンドキネマティクス | センサー配置 | 親指、人差し指、中指、薬指、小指の指先 |
| センサーデータ | 3 軸位置 + 3 軸回転 | |
| 関節の解算 | リアルタイム逆運動学による手全体の解算 + 関節角度 | |
| 位置トラッキング | 外部トラッカー取付部 | 外部機械インターフェースを装備 |
| 光学マーカー取付部 | 外部機械インターフェースを装備 | |
| 環境・信頼性 | 耐干渉性 | 金属・強磁性材料の影響を受けやすいため、3 cm 以上の距離を確保してください |
| 信頼性 | 機械的摩耗なし(センサー本体)、電磁ヒステリシスなし | |
| キャリブレーション | キャリブレーション手順 | 6 ステップのキャリブレーション |
| キャリブレーションの目的 | 関節角度の精度を優先し、物体とのインタラクションやジェスチャー認識の精度を向上 | |
| 最適化対象 | 骨の長さ、関節姿勢、指先姿勢 |
機械構造
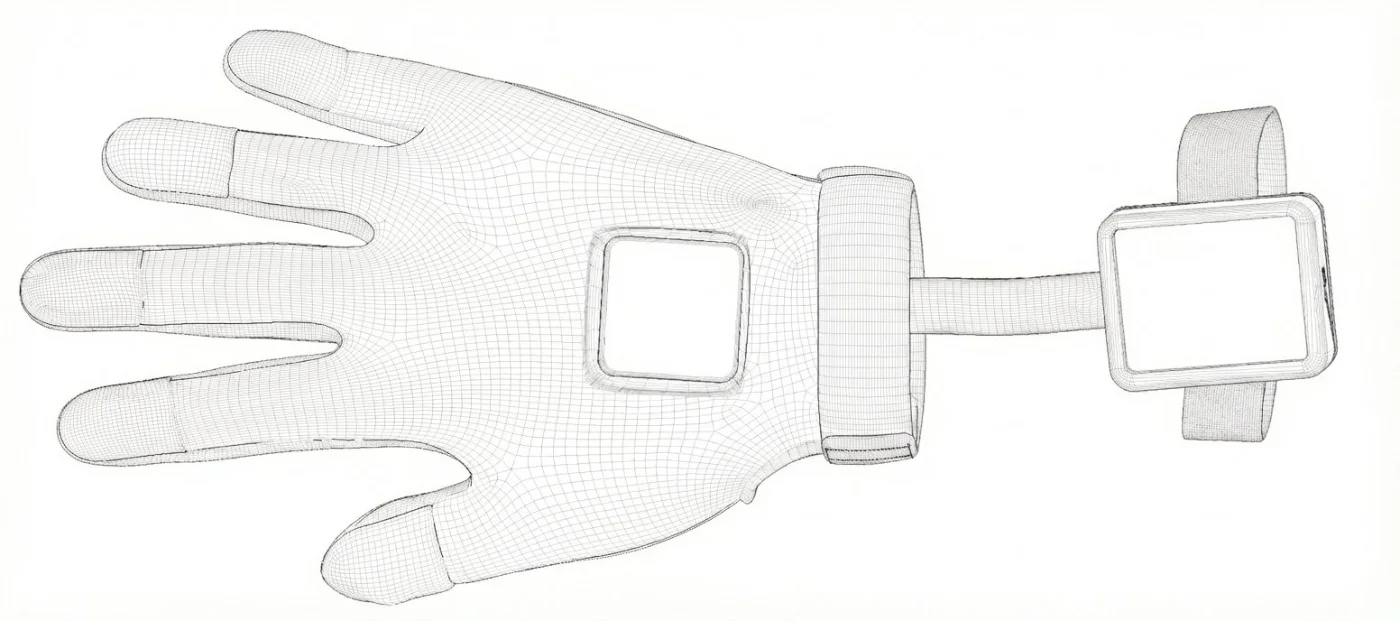
| 構成部品 | 説明 |
|---|---|
| グローブ手のひら側 |
|
| グローブ手の甲側 |
|
| データ収集ボード | EMF モジュールからのワイヤーハーネスは、ケーブル保護スリーブを通って腕部のデータ収集ボードまで延びています。ボード上のインジケーター LED が、グローブの現在の状態を示します。 |
LED ステータス表示
状態の優先度は低い順に記載しています。優先度の高い状態が低い状態よりも優先して表示されます。
| 優先度 | 表示 | 色 | 点灯パターン | 説明 |
|---|---|---|---|---|
| 0 |  | 消灯 | 消灯 | 電源オフ |
| 15 |  | シアン | ブリージング(4 秒周期) | スタンバイ、ホストの接続待ち |
| 20 |  | シアン | ハートビート(50ms 点灯 / 1950ms 消灯) | 正常動作、データストリーミング中 |
| 30 |  | スカイブルー | 非対称点滅(500ms 点灯 / 150ms 消灯) | 致命的エラー:使用可能なファームウェアなし |
| 35 |  | スカイブルー | 点灯 | セルフテスト / ハードウェア初期化中 |
| 40 |  | スカイブルー | 高速点滅 2Hz | ファームウェア更新中 |
| 45 |  | イエロー | 超低速点滅 0.5Hz | ホスト接続済みだがデータ取得なし |
| 50 |  | イエロー | 低速点滅 1Hz | 軽度の警告 |
| 90 |  | レッド | 低速点滅 1Hz | 一般的なソフトウェアエラー |
| 95 |  | レッド | 高速点滅 2Hz | Ethernet 切断 |
| 100 |  | レッド | 点灯 | センサーのハードウェア故障 |
同梱品
| 画像 | 付属品 | 説明 |
|---|---|---|
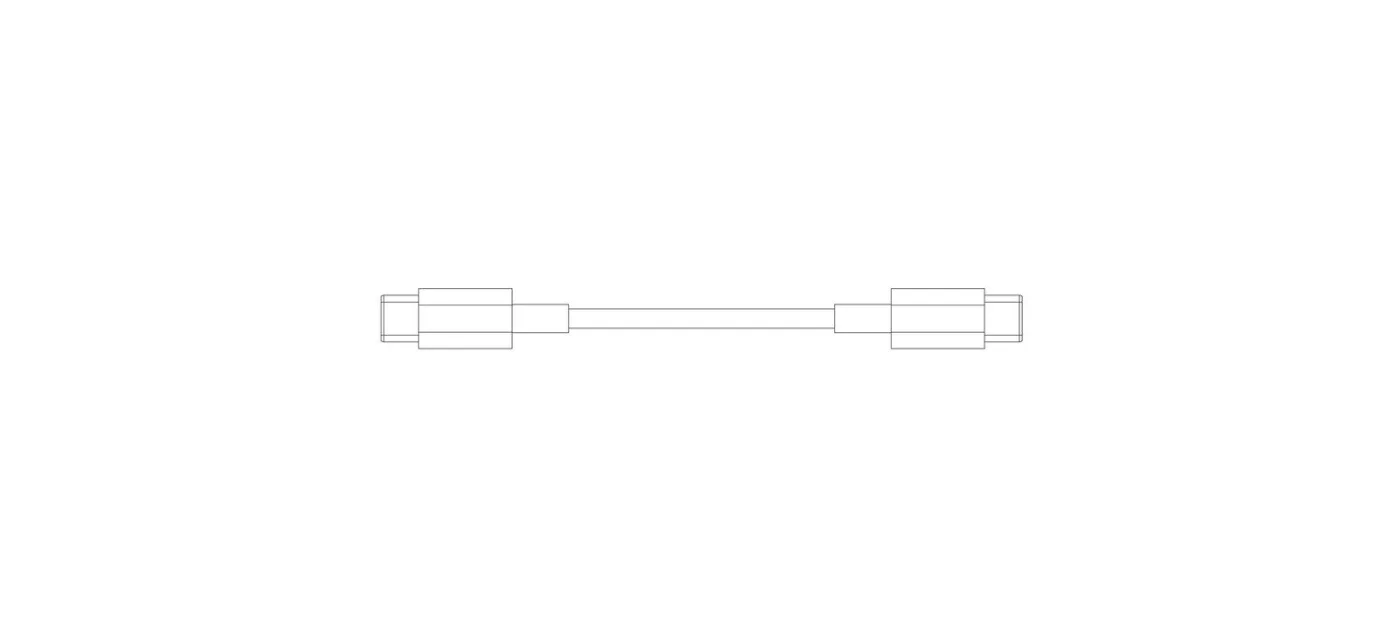 | USB-C - USB-C ケーブル | データ収集ボードと USB-C - Ethernet 電源アダプターを接続します |
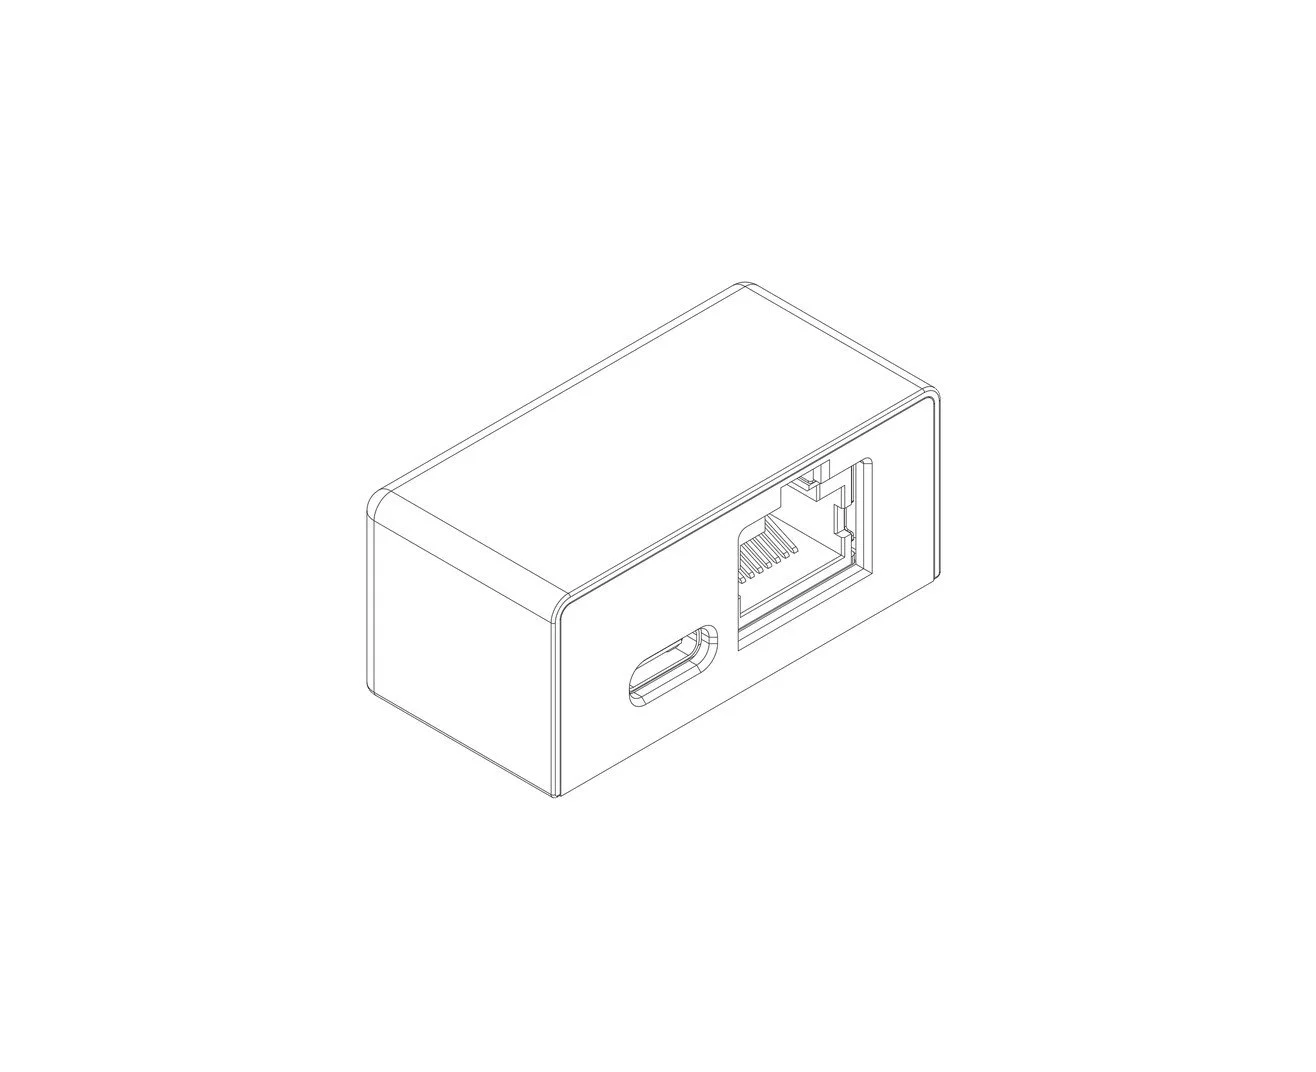 | USB-C - Ethernet 電源アダプター | グローブへの給電と Ethernet 通信を行います |
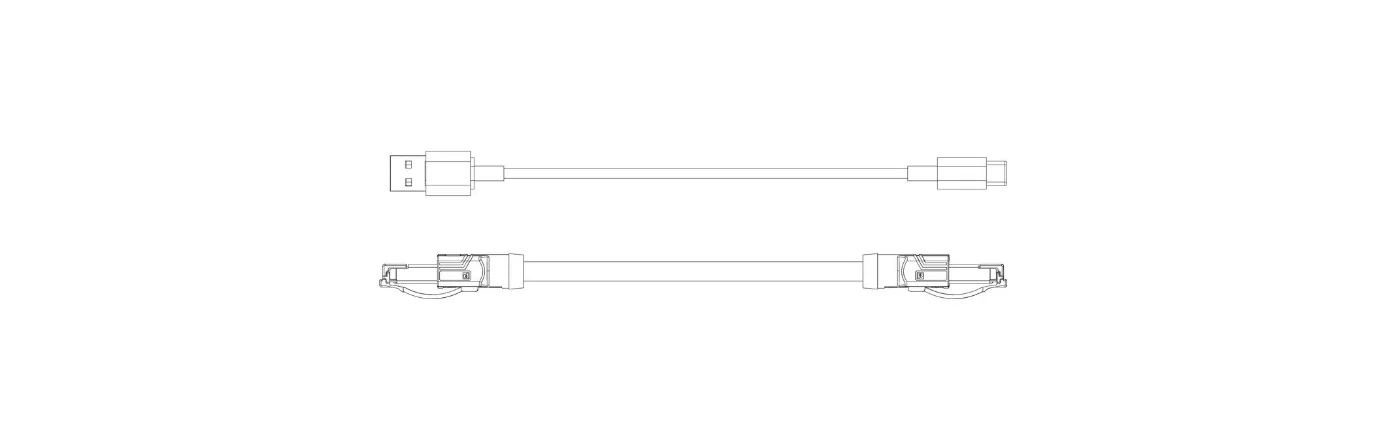 |
| USB-C - Ethernet 電源アダプターを介したその後の接続に使用します |
ソフトウェア
グローブの触覚、EMF、IMU データには、Wuji SDK と Wuji CLI を通じてアクセスします。
| 項目 | Wuji SDK | Wuji CLI |
|---|---|---|
| 種類 | Python および C SDK | コマンドラインツール |
| 主な機能 | リアルタイムの触覚データ収集、EMF 姿勢データ取得、IMU データストリーム、デバイス接続管理 | デバイスの検出と接続確認、リアルタイム可視化、ファームウェアアップグレード、ハンドモデルのキャリブレーションと触覚キャリブレーション、JSONL データキャプチャ |
| システム要件 | Linux または Apple シリコン搭載の Mac。SDK のシステム要件を参照してください | Linux。CLI の前提条件を参照してください |
グローブの触覚、EMF、IMU データストリームとそのフォーマット定義については、SDK リソースを参照してください。