 ドキュメント
読み方ガイド
Wuji Glove
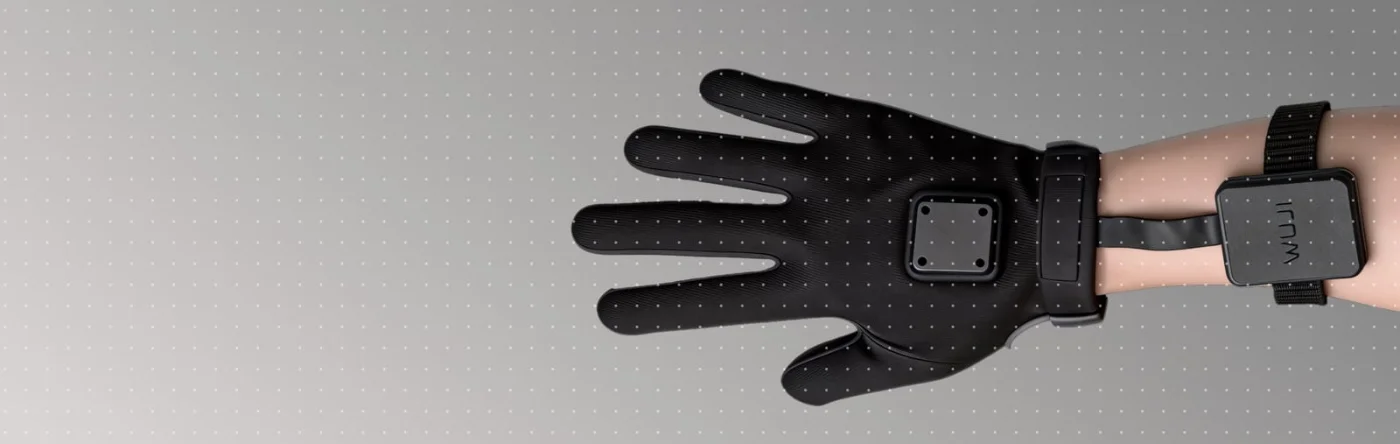
ハードウェア · 製品ドキュメントWuji Glove
推奨する読み進め方
製品のセットアップと接続から、キャリブレーション、システム統合、データ処理、トラブルシューティングまで、段階に沿って読み進めてください。
1
製品を知る
グローブの構造、出力データ、インジケーター、ソフトウェアを確認します。
2
接続してデータを見る
収集ボード、ネットワーク、グローブを接続し、最初のフレームを読み取ります。
- クイックスタート — シミュレーション、実機での実行、製品間の遠隔操作
3
データをキャリブレーションする
ハンドモデルと触覚接触データをキャリブレーションし、結果を確認します。
- キャリブレーションと設定 — ハンドモデルと触覚のキャリブレーション、デバイス操作、ユーザーデータ、バージョン要件
- Wuji CLI ハンドモデルキャリブレーション — コマンドラインからハンドモデルのキャリブレーションを実行
- Wuji CLI 触覚キャリブレーション — 触覚接触キャリブレーションの構築と検証
4
統合と開発
収集ボードとトラッカーを取り付け、電源とネットワークを設定します。必要に応じて ROS 2 とモデルのガイドを参照してください。
- 機械的統合 — 収集ボード、トラッカーマウント、アダプター
- 電気・ネットワーク統合 — 電源の配線、固定 IP、複数デバイスの接続
- ROS 2 連携 — ROS 2 経由で関節角度、姿勢、手のひらの IMU、触覚データを受信
- モデルアセットと読み込み — スケルトンアセットと URDF の読み込み
5
データを活用する
データ構造、座標系、デバイス操作、時刻同期のルールを参照します。
- SDK データリファレンス — データストリーム、データ構造、デバイス操作、キャリブレーション
- 座標系 — 右手系の座標軸と Frame ツリー
- Wuji SDK データサブスクリプション — ストリームのサブスクライブ、統合、レート制限
- 時刻同期とタイムスタンプ — タイムスタンプの意味と同期
6
記録とオフライン処理
同期したデータを記録し、必要に応じて生データからハンドと IMU の出力を再計算します。
- データ記録 — MCAP 記録、品質モニタリング、サマリー
- オフライン解析 — ハンド出力と IMU フュージョンの再計算
- SDK 実践 — 実行可能なサブスクリプション、記録、キャリブレーション、可視化のサンプル
7
運用とトラブルシューティング
復旧と定期点検にはメンテナンスを参照し、症状別にトラブルシューティングを行います。
- メンテナンス — 接続の復旧、再起動、保守可能な範囲、点検、保管
- トラブルシューティング — ネットワーク、触覚、EMF、IMU の診断
- 付録 — EMF、キャリブレーション、触覚データの用語
このバージョンの全ページ
変更履歴
ファームウェア、SDK、CLI のバージョン更新
製品紹介
概要、仕様、構造、同梱品、ソフトウェア
ご使用上の注意
装着、使用環境、ケーブルの保護、機能の限界
クイックスタート
シミュレーション、実機での実行、最初のフレーム、遠隔操作
キャリブレーションと設定
ハンドモデル、触覚、デバイス、キャリブレーション後の確認
機械的統合
収集ボード、トラッカーマウント、アダプター
電気・ネットワーク統合
電源の配線、固定 IP、複数デバイスの接続
ROS 2 連携
ROS 2 経由で関節角度、姿勢、手のひらの IMU、触覚データを受信
モデルアセットと読み込み
スケルトンアセットと URDF の読み込み
座標系
座標系の規約と Frame ツリー
オフラインパイプライン
ハンド出力と IMU フュージョンの再計算
SDK データリファレンス
データストリーム、デバイス操作、キャリブレーション
SDK 実践
サブスクリプション、記録、オフライン処理、キャリブレーションのサンプル
メンテナンス
接続の復旧、点検、保管
トラブルシューティング
ネットワーク、触覚、EMF、IMU の診断
付録
EMF、キャリブレーション、触覚データの用語