 ドキュメント
双腕システムで Wuji Hand 2 と Wuji Glove を使う
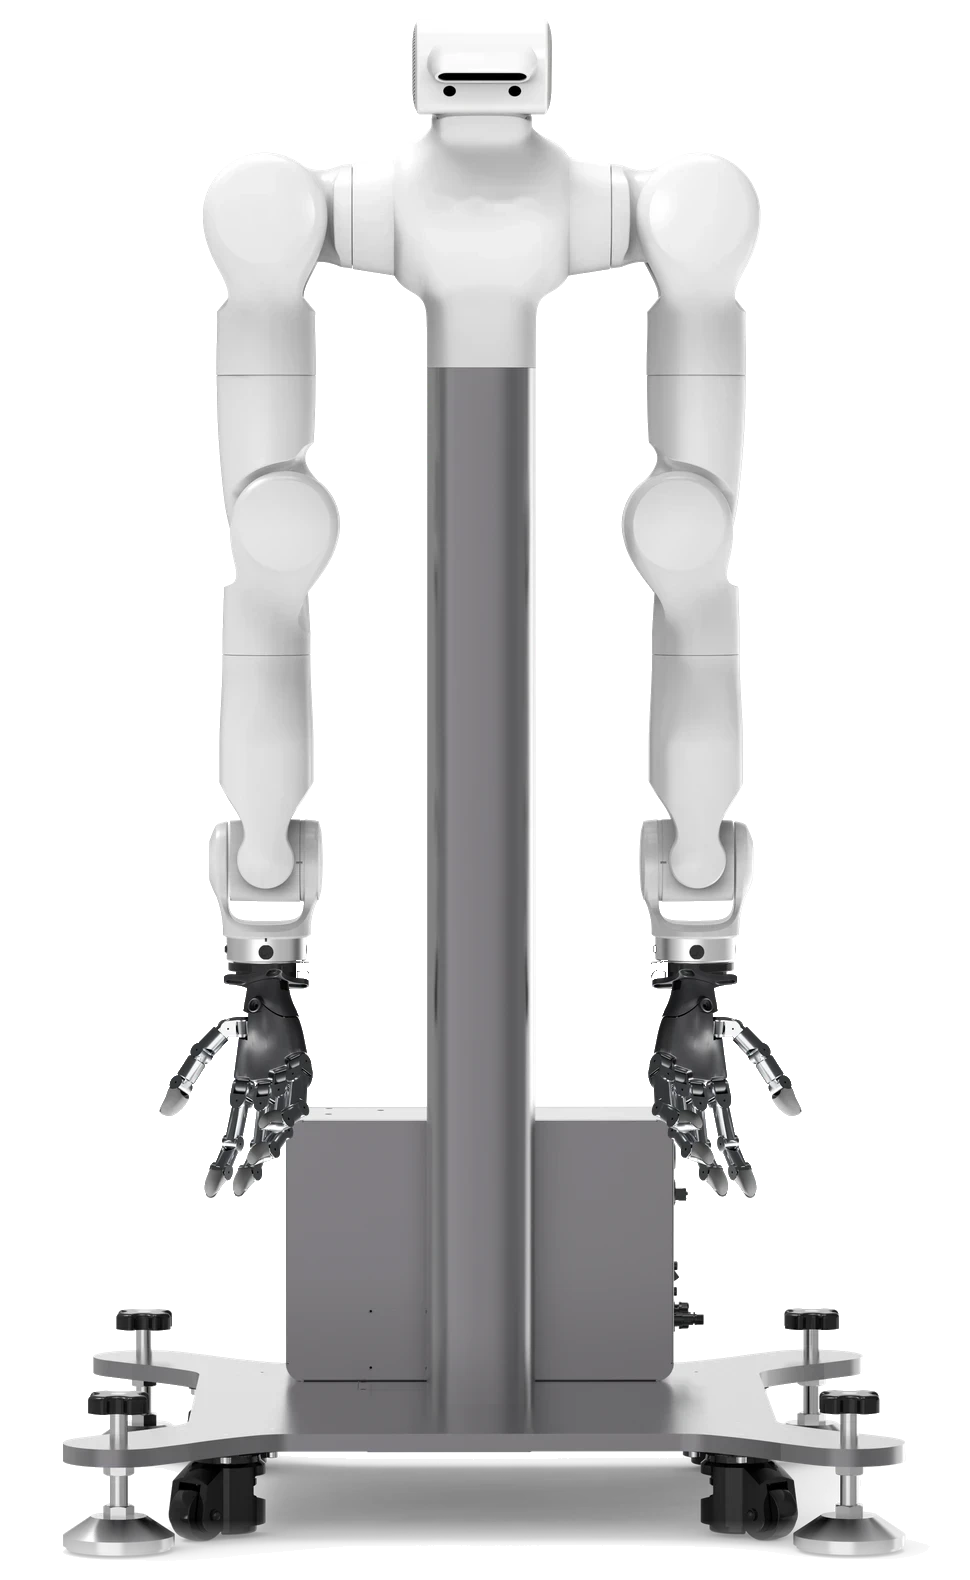
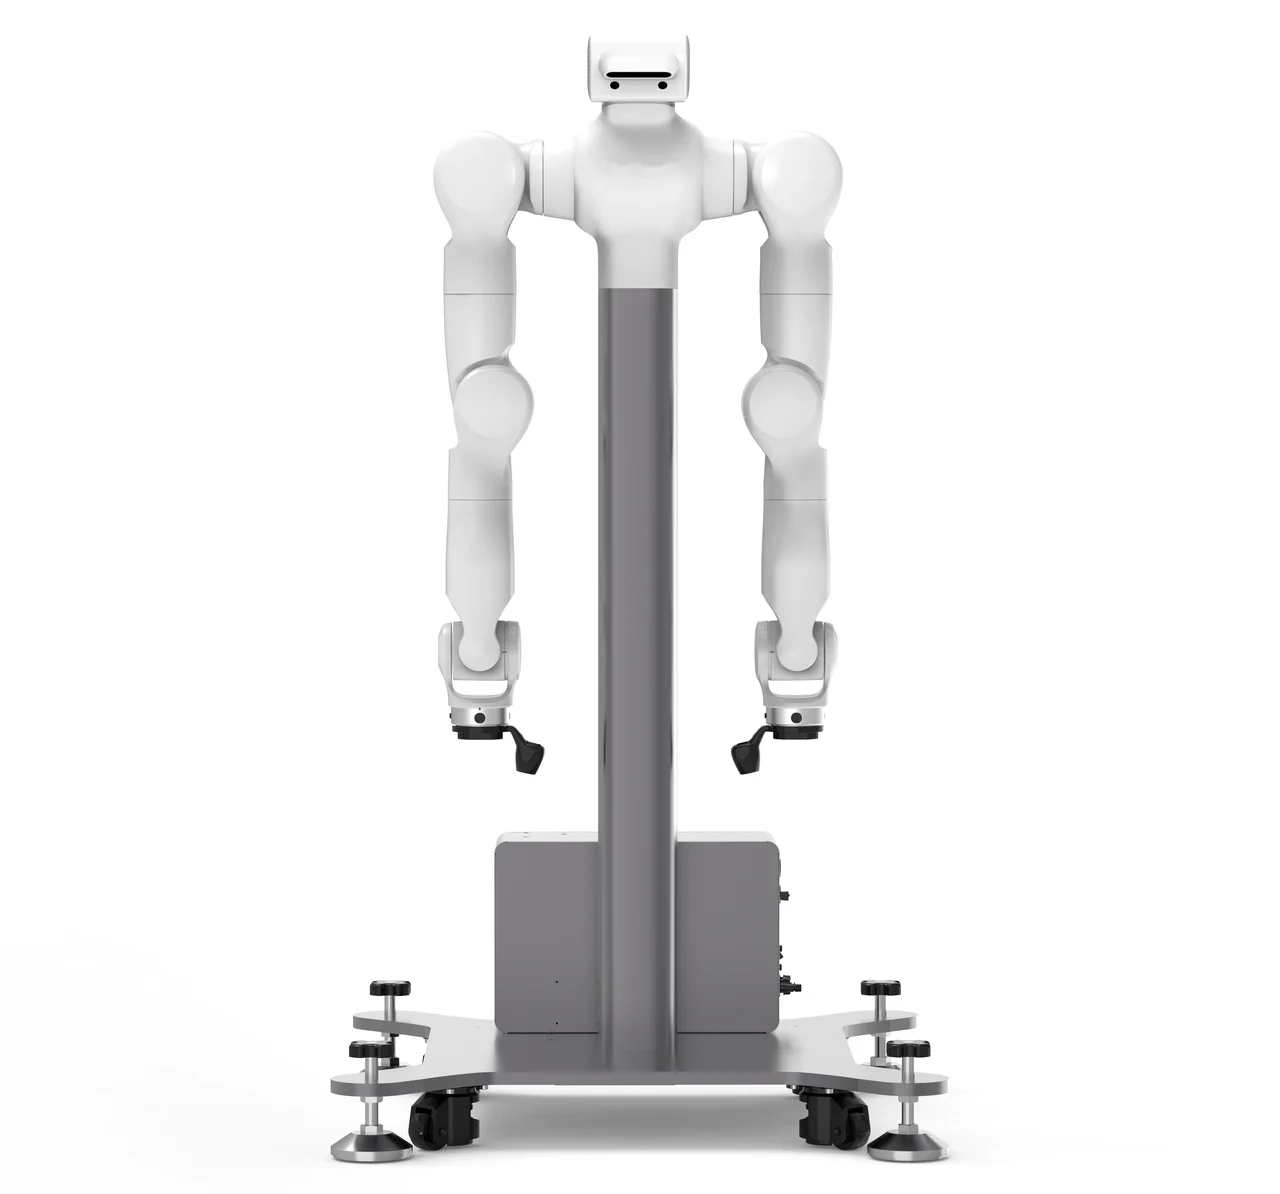
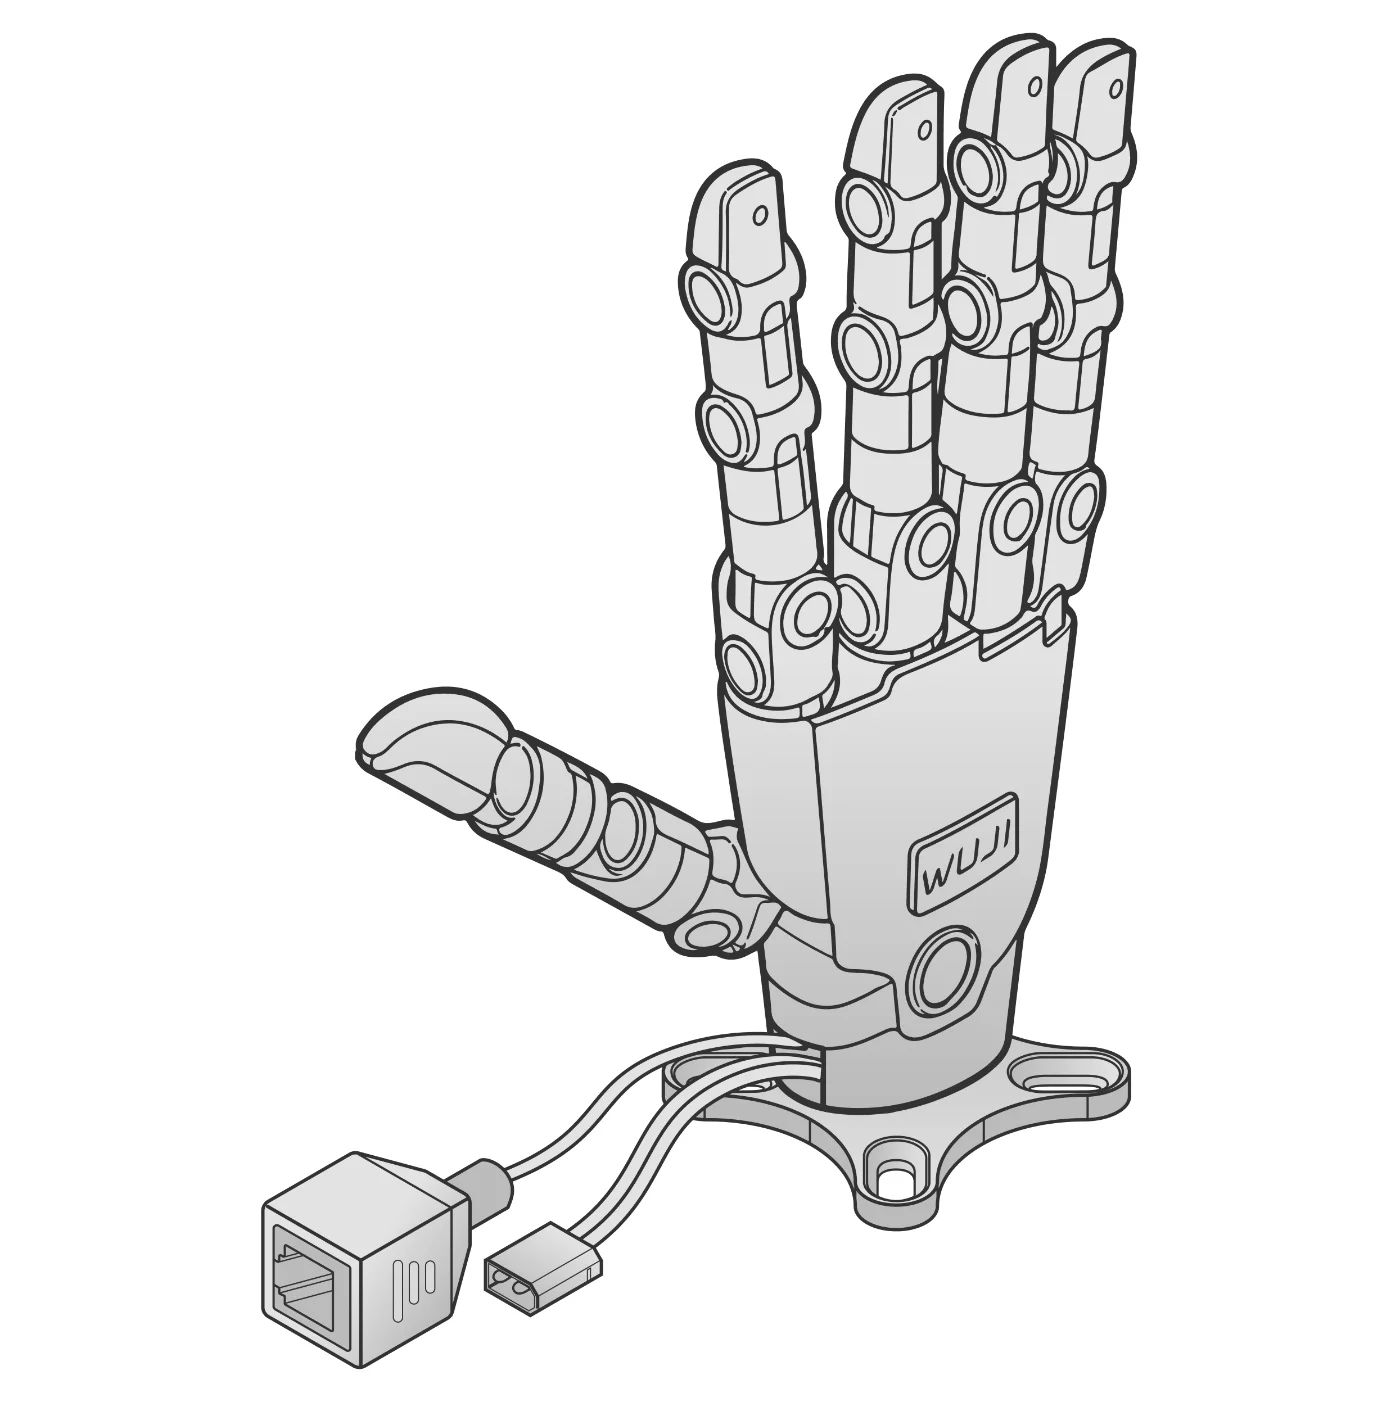
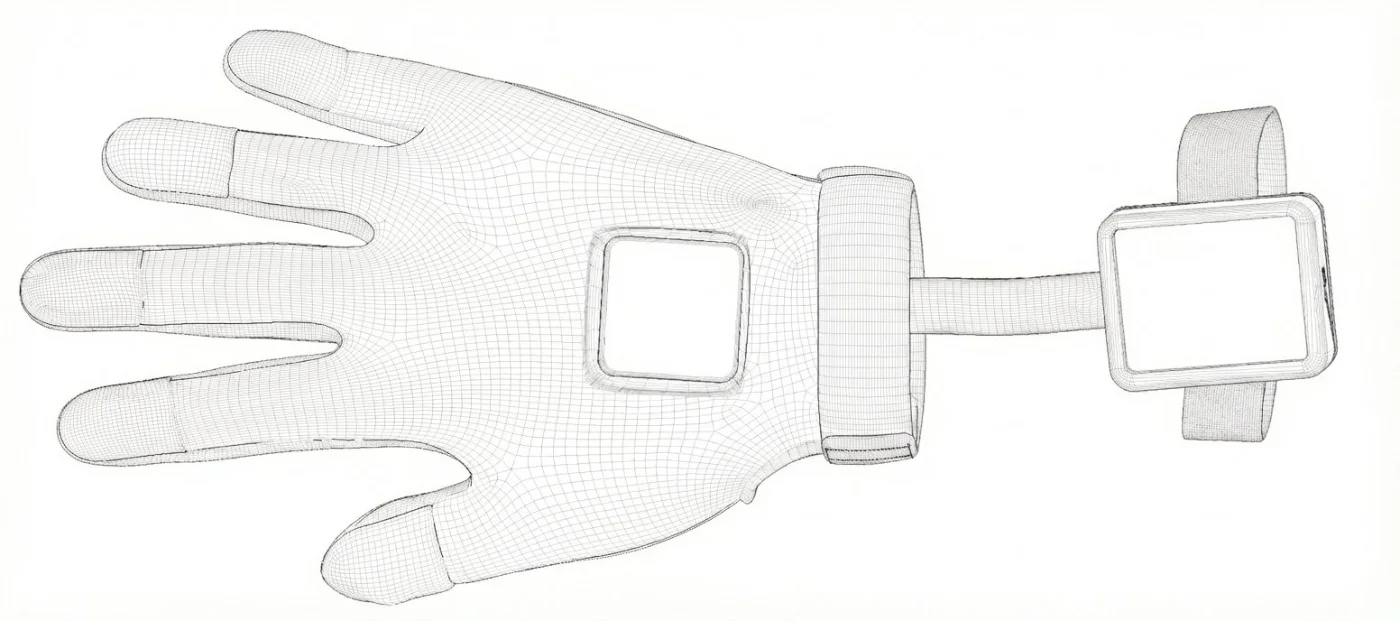
双腕データ収集システムの標準構成では、両腕の先端に Wuji Hand 2 を搭載し、Wuji Glove と VR で腕と手を同時に遠隔操作します。出荷時に組立・配線・ネットワーク設定を済ませてお届けします。このページでは全体の構成と、ハンドを後から取り付け・交換する場合の確認事項をまとめます。
必要なもの
はじめる前に、そろっているか確認します。
やること
- 1
全体の構成
腕は VR、指はグローブで動かします。
- PC192.168.1.50
 HUB
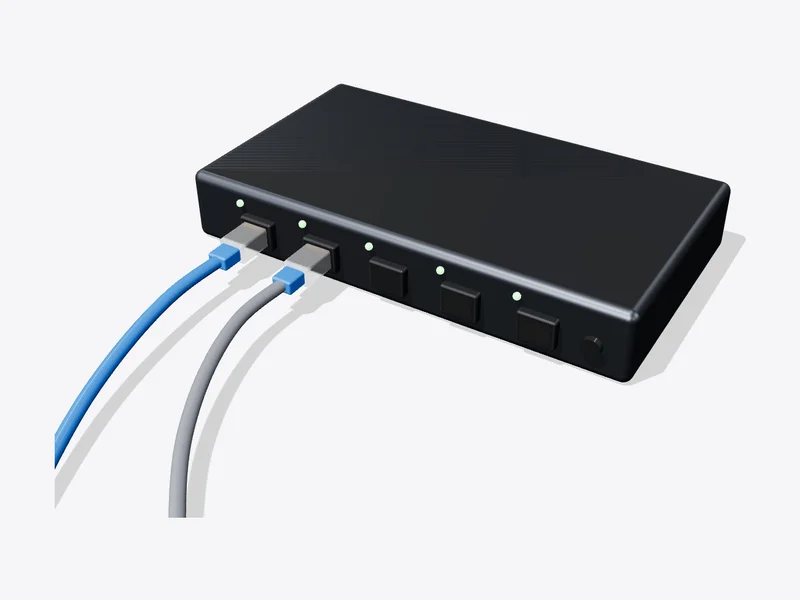 Hand L.110Hand R.111Glove L.100Glove R.1012
手とグローブのアドレス
すべて 192.168.1.x。腕と VR は 6.6.x。
- 遠隔操作の入力設定入力デバイス多指ハンドイネーブルフットペダルモード増分
 4
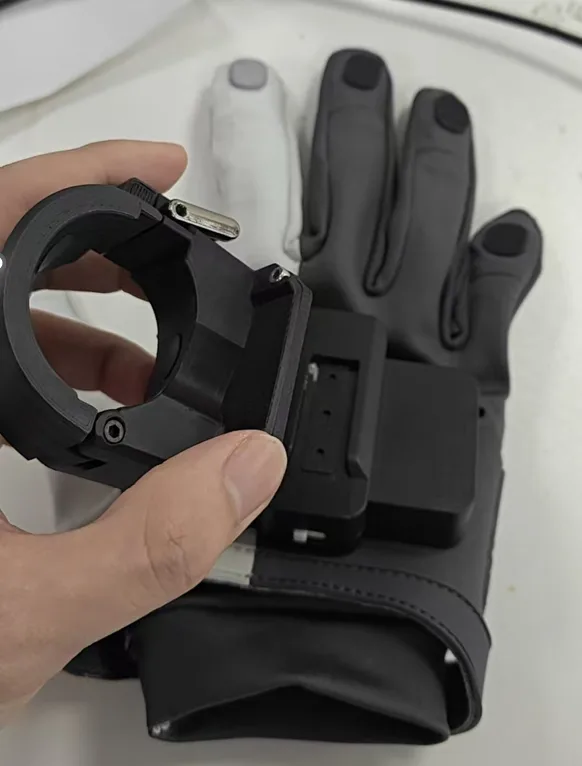
グローブにコントローラー
ホルダーで手の甲に固定。
 5
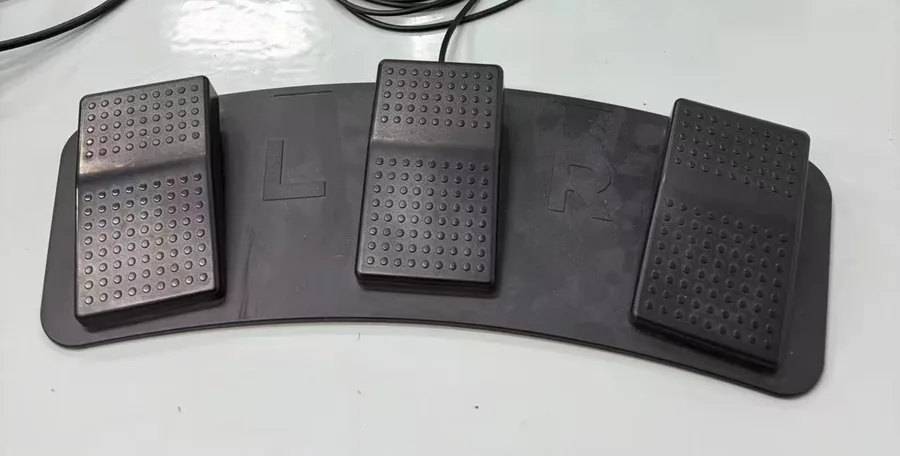
踏んでいる間だけ動く
ペダルで腕が追従、指はグローブから。
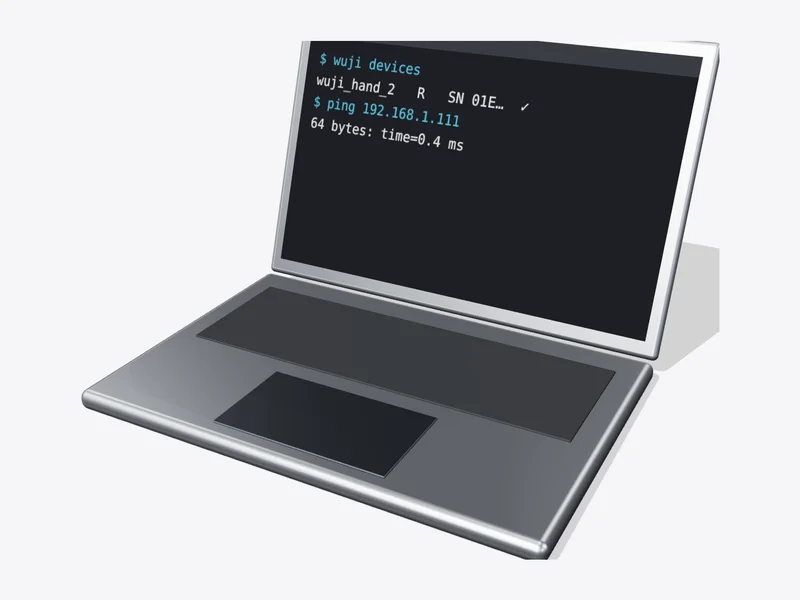
- Terminal$ wuji devices# hand L/R ✓ glove L/R ✓
!
ペダルを踏んだまま右コントローラーのメニューボタンを押さないでください。腕が落下・衝突するおそれがあります。
✓
完了ペダルで腕、グローブで指が同時に動けば完了。
ハンドの電源について
ハンドは 12 V・200 W 以上の専用電源です(アーム先端の 24 V とは別)。後から搭載・交換する場合は配線を HumansX にご確認ください。