 ドキュメント
Wuji Glove で Wuji Hand 2 を遠隔操作する
グローブで取得した手のキーポイントをリターゲティングで 20 関節の角度に変換し、ハンドをリアルタイムに追従させます。
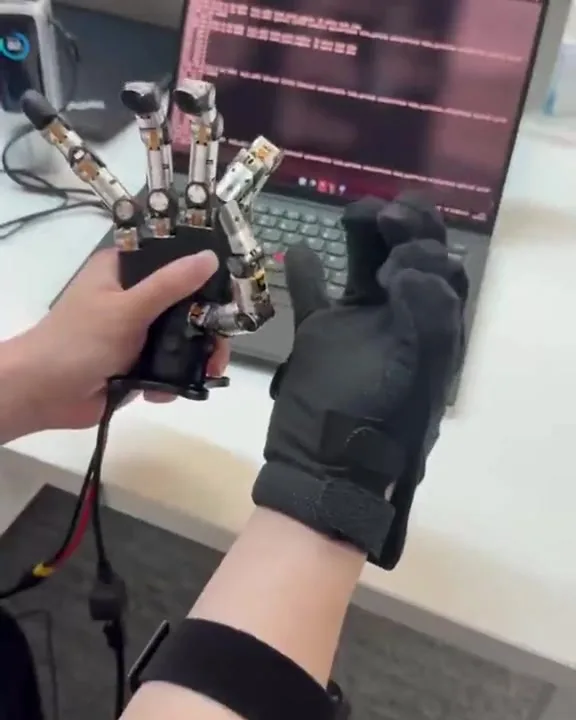
必要なもの
はじめる前に、そろっているか確認します。
やること
- PC192.168.1.50
 HUB
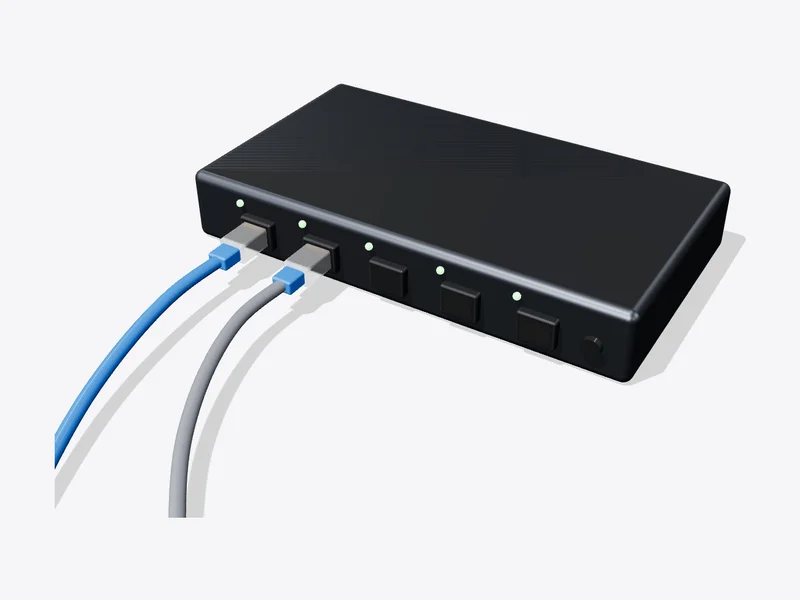 Glove192.168.1.101
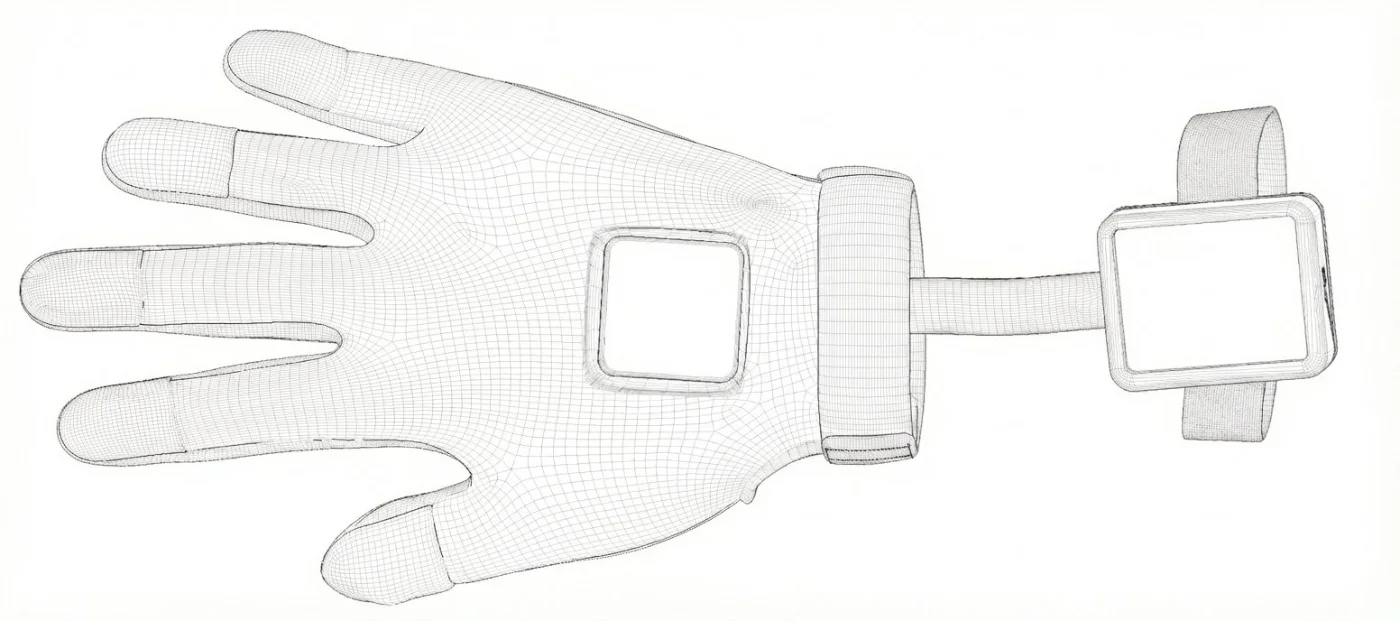 Hand 2192.168.1.111
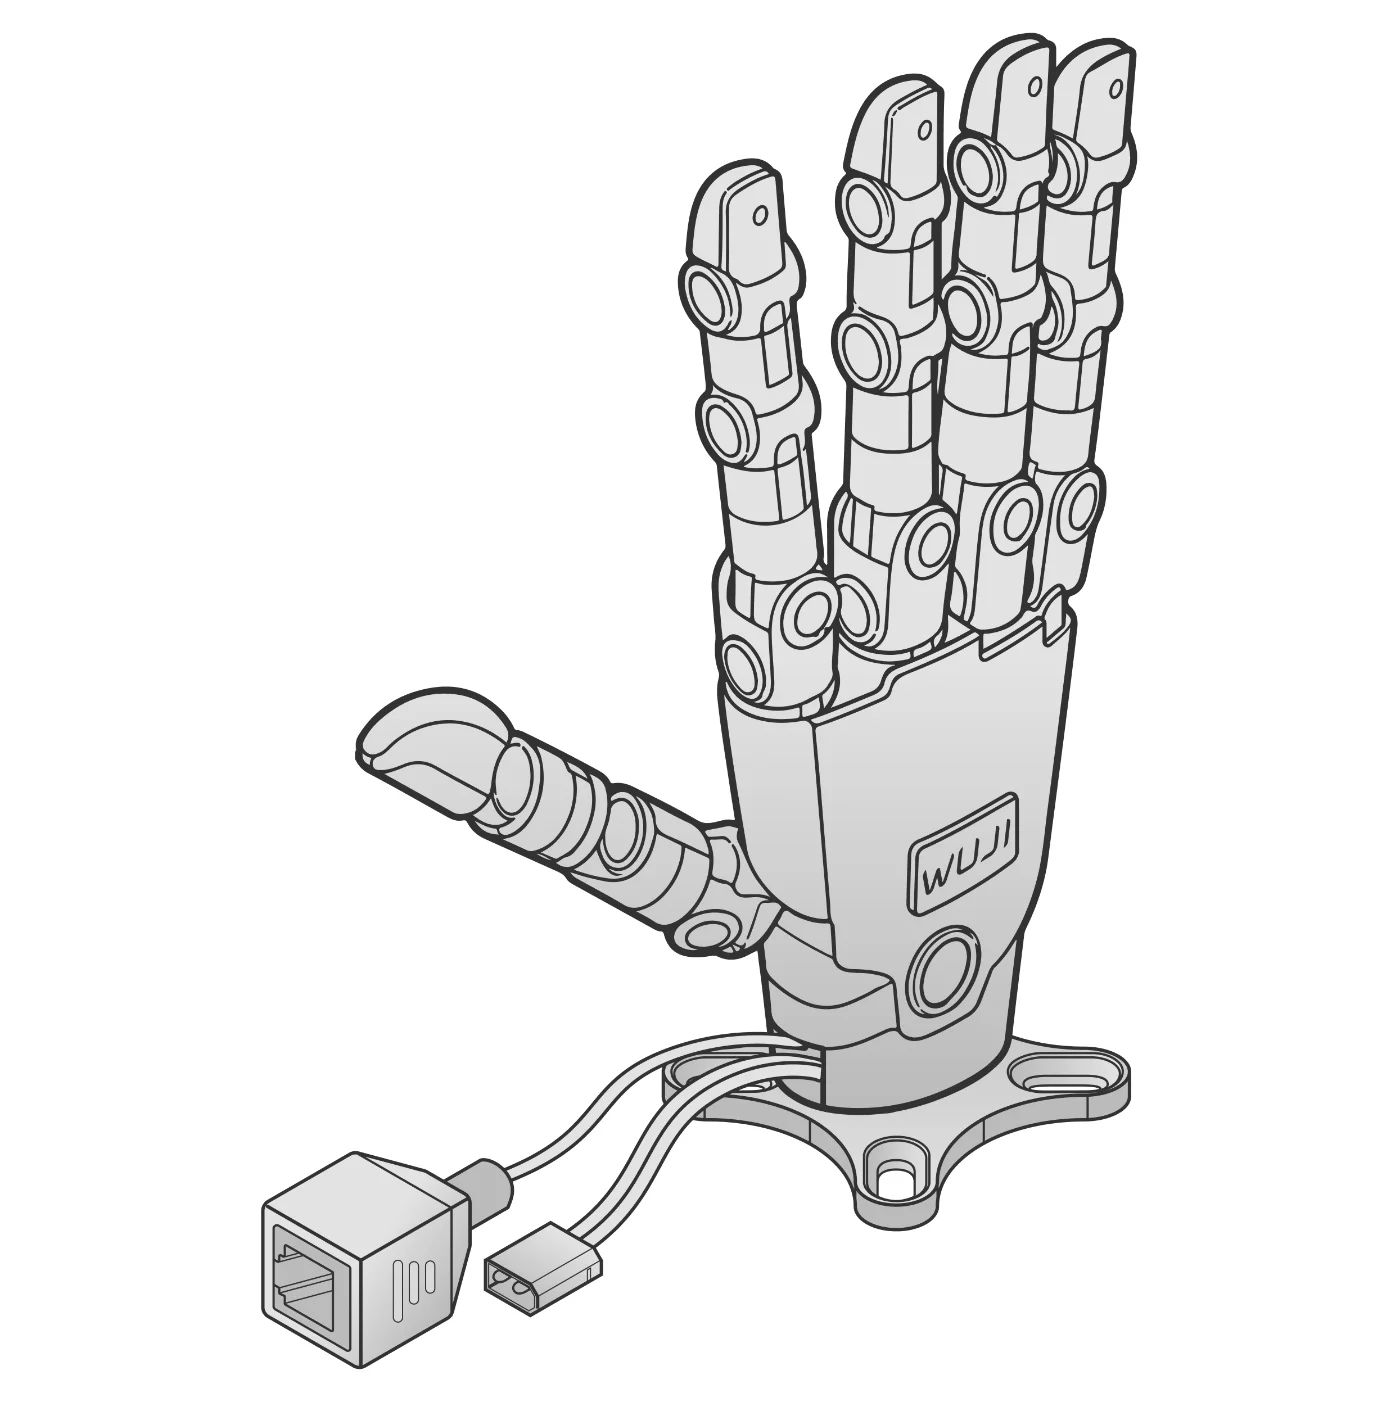
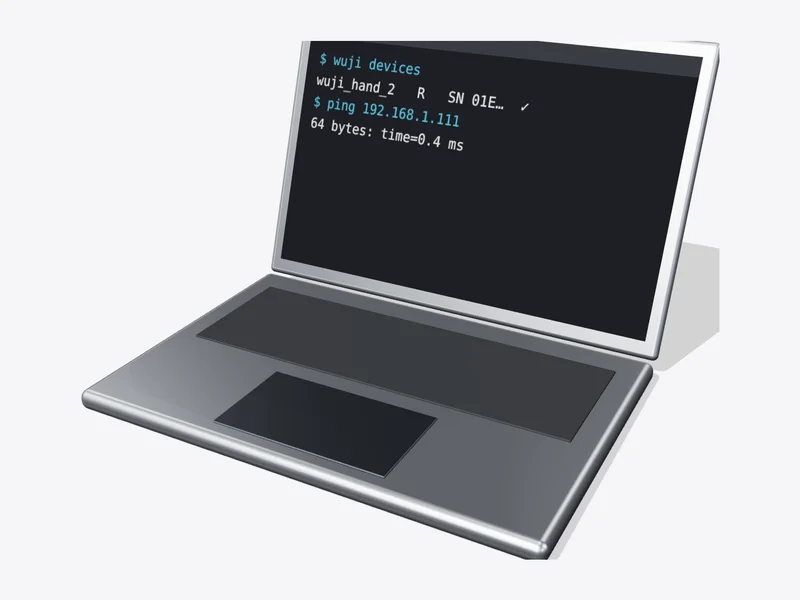
- Terminal$ wuji devices# wuji_glove right SN …# wuji_hand_2 right SN …2
両方見えるか確認
左右がそろっていれば OK。
- Terminal$ git clone https://github.com/wuji-technology/wuji-sdk.git$ cd wuji-sdk/examples/python/retargeting$ pip install wuji-sdk numpy
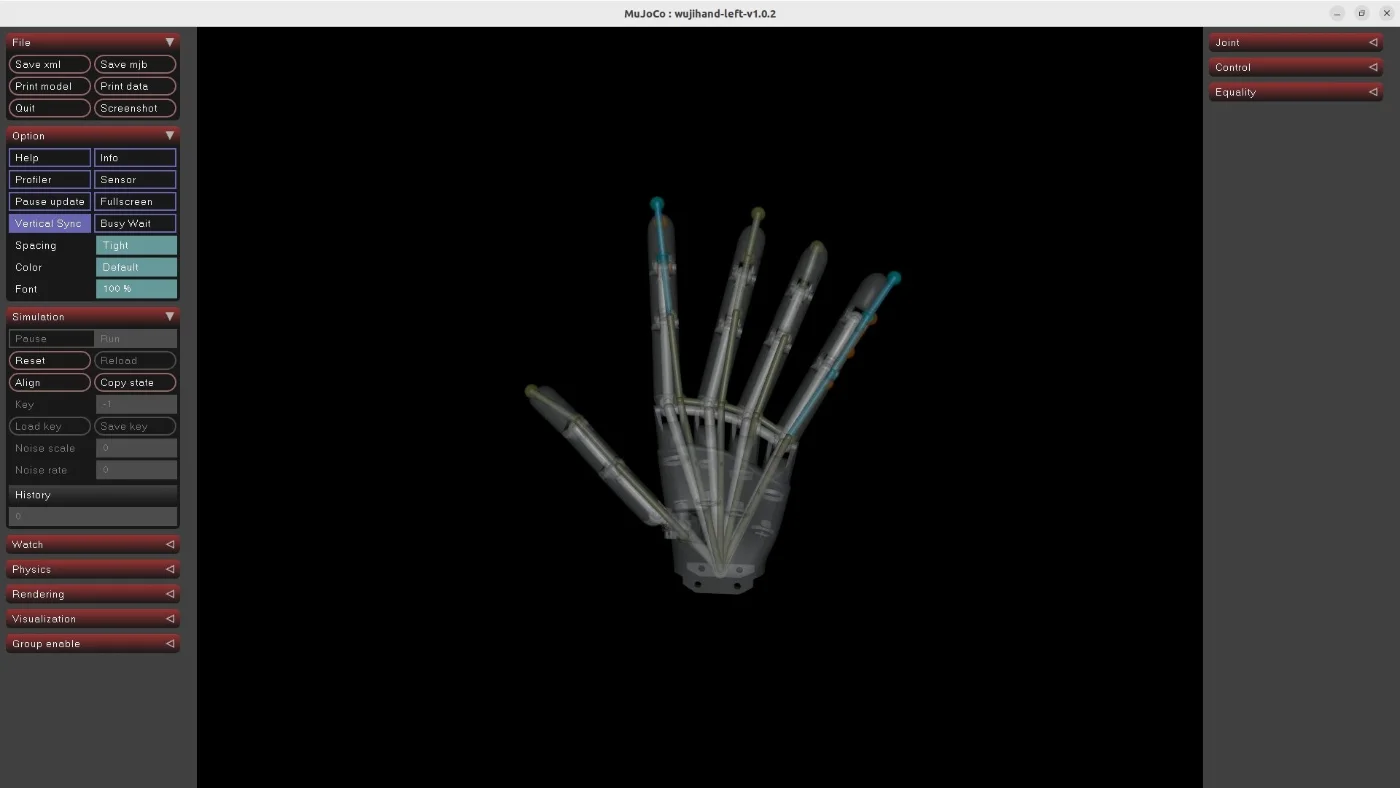
- 5
手がついてくる
止めるときは Ctrl+C。
✓
完了グローブを動かすとハンドが追従すれば完了。