 ドキュメント
BXI Elf3 に多指ハンドを付け、PICO で遠隔操作する
ハンドの配線(CANFD)と、PICO を使った上半身テレオペレーションの構成をまとめます。
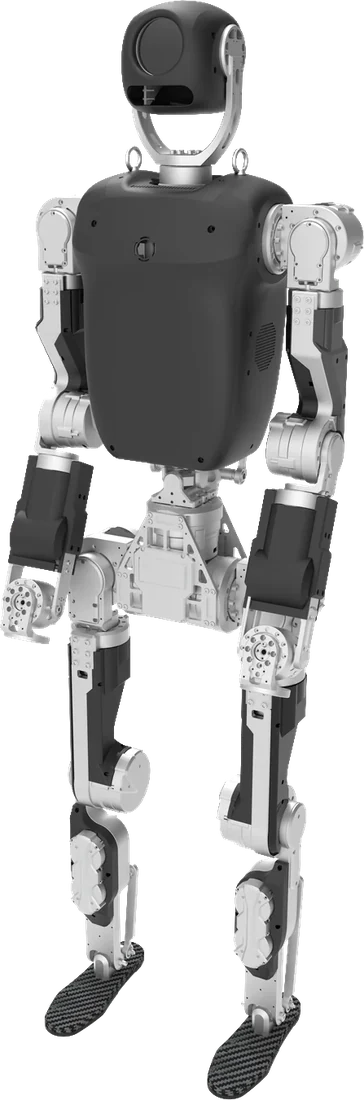
必要なもの
はじめる前に、そろっているか確認します。
やること
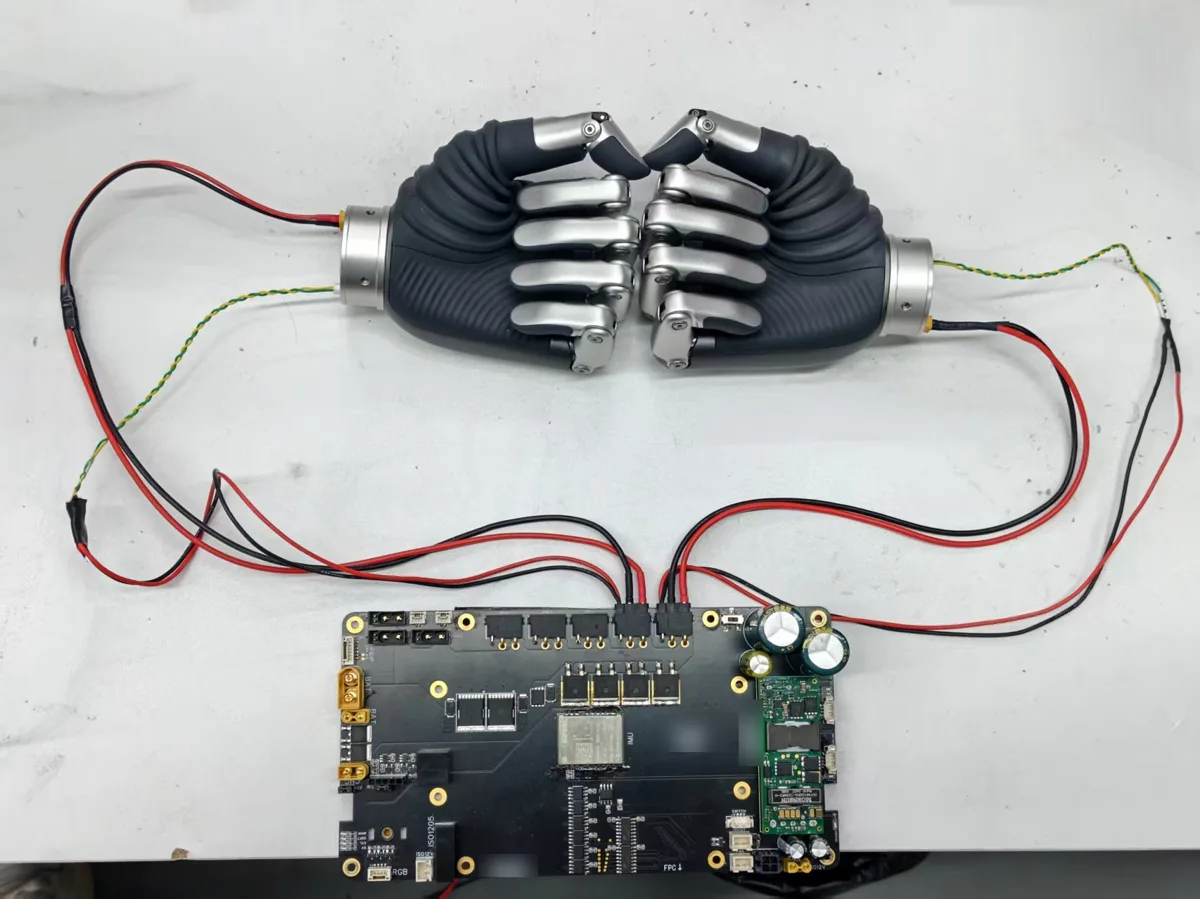
- 58 V対応電圧を確認非対応のハンドは故障の原因2
電圧を確認
ロボットの電源電圧に対応した版だけ。
- PICOXRoboToolkit
 →BXI Elf3teleop Mod
 →ハンドCAN5 / CAN6
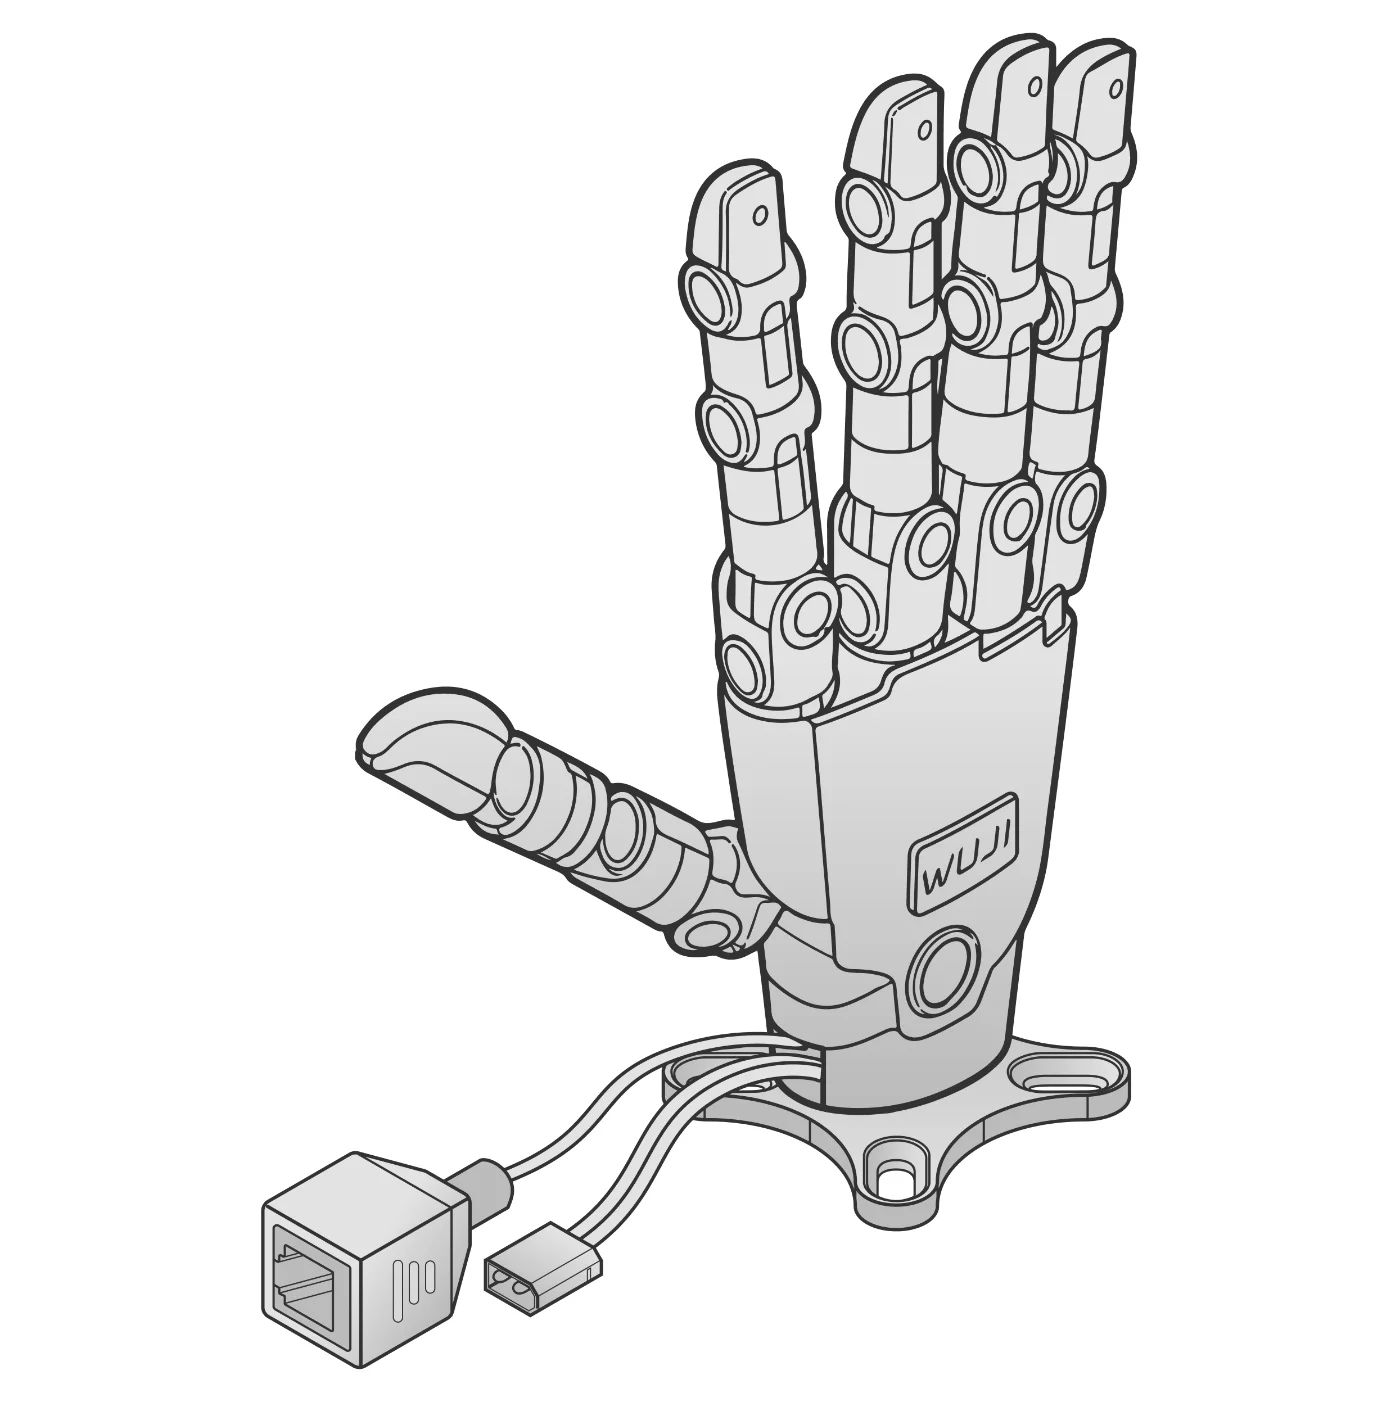
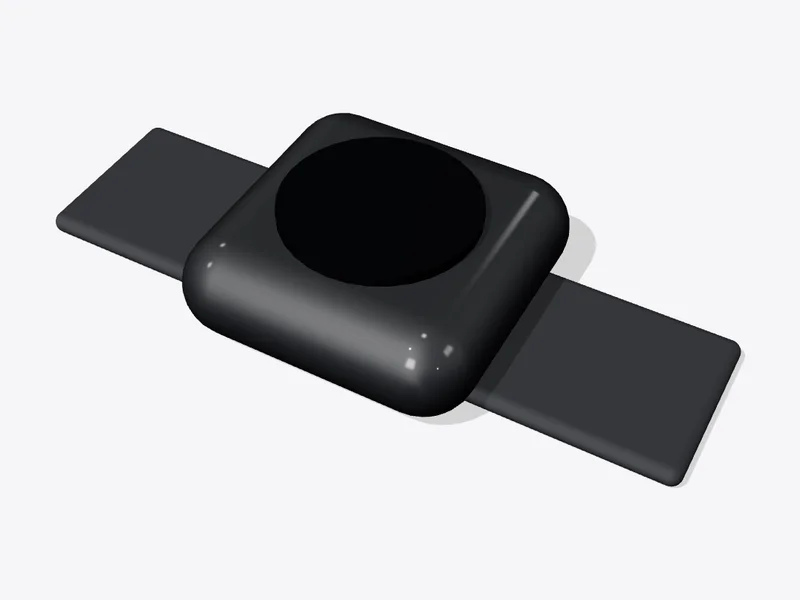 4
トラッカーを脚に
両脚に付けてボディトラッキングを校正。
- 5
接続して動かす
ロボットの LAN IP に接続。まずシミュレーション、実機はガントリー付きでゆっくり。
✓
完了PICO の動きに上半身とハンドが追従すれば完了。