 ドキュメント
Wuji Hand 2 を他社のロボットアームに搭載する
フランジの合わせ方、12 V 電源と Ethernet の配線、アームとハンドの制御の分け方をまとめます。
必要なもの
はじめる前に、そろっているか確認します。
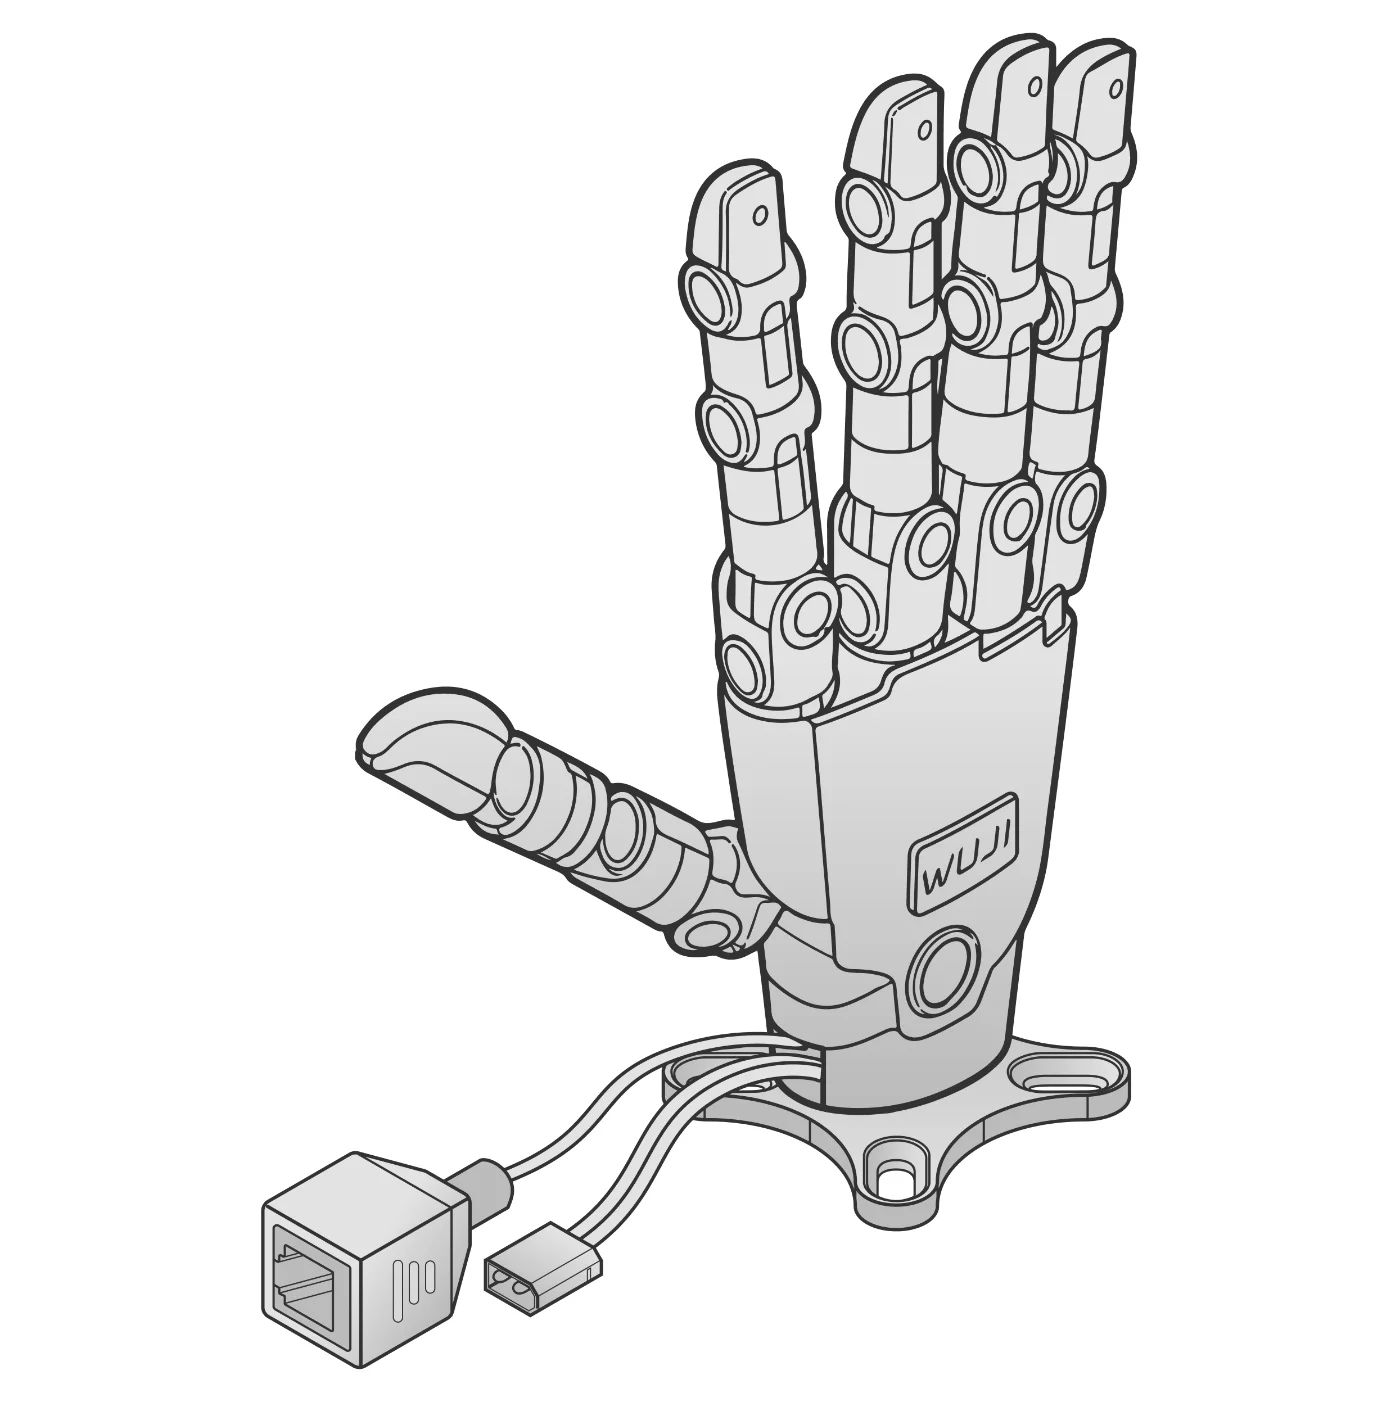
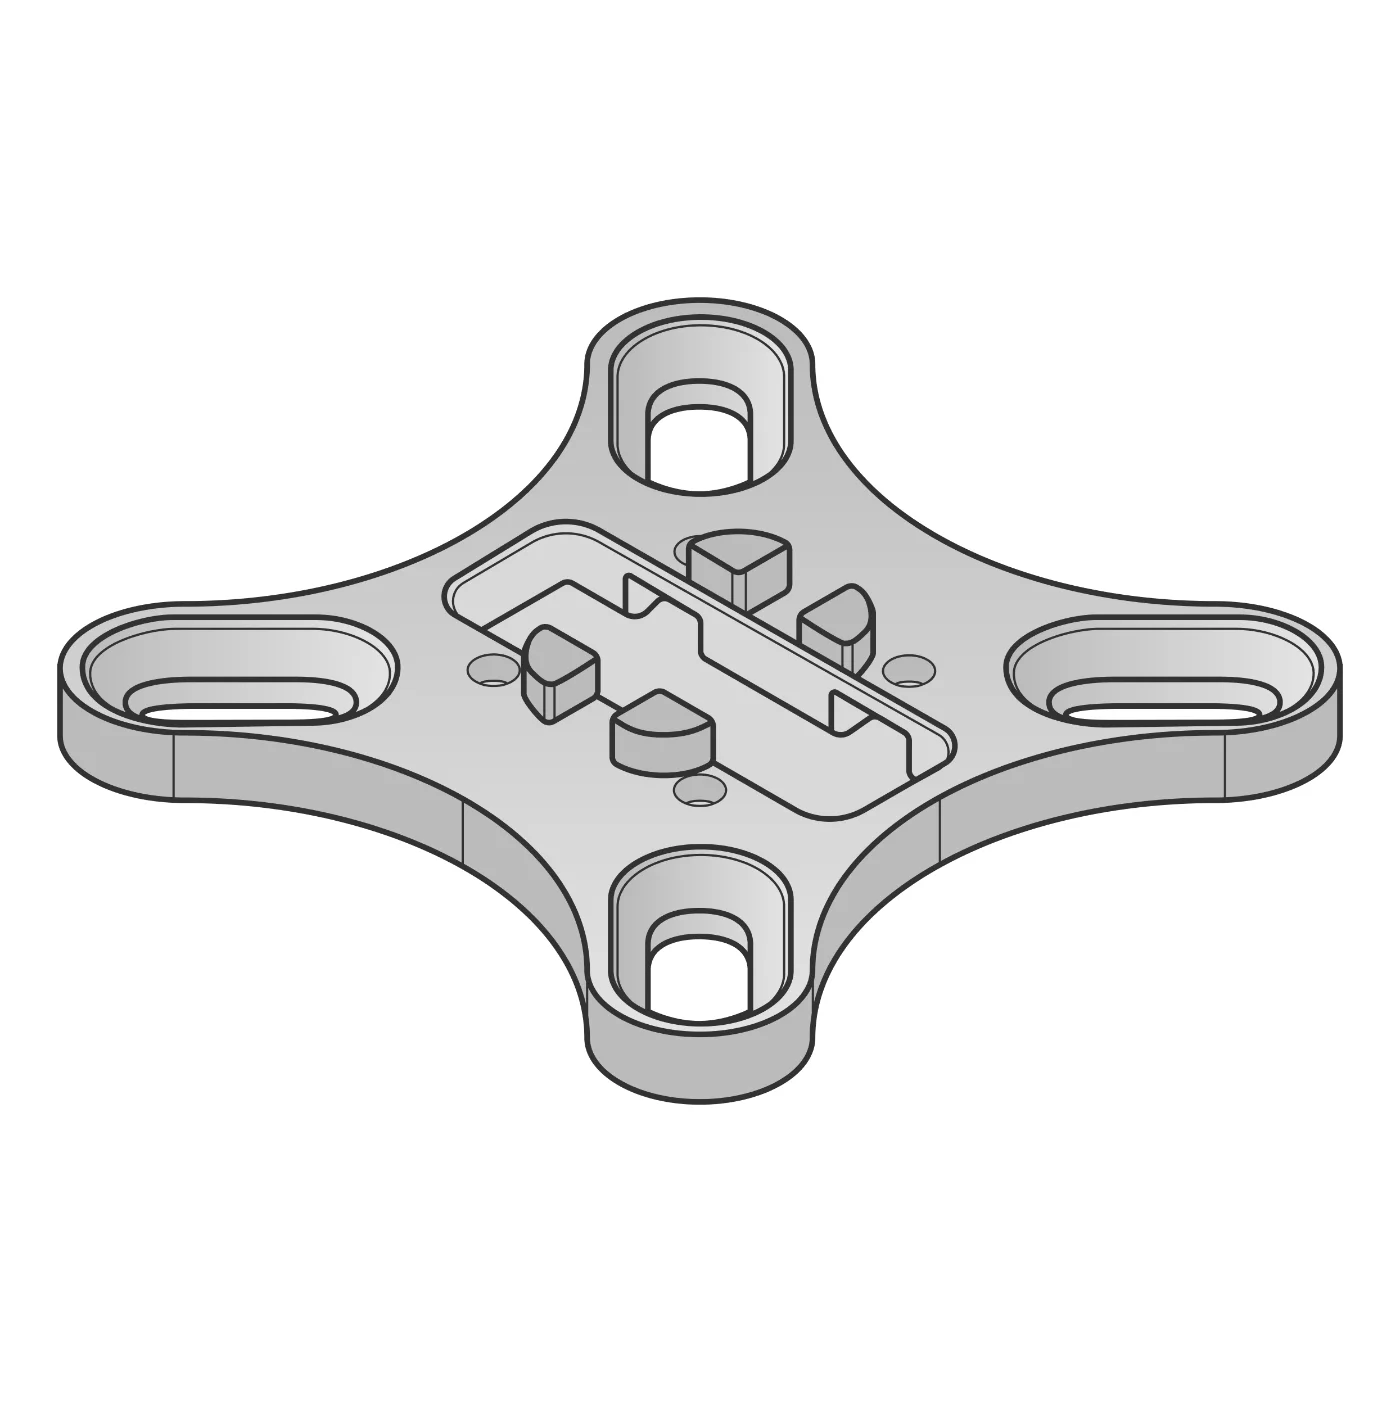
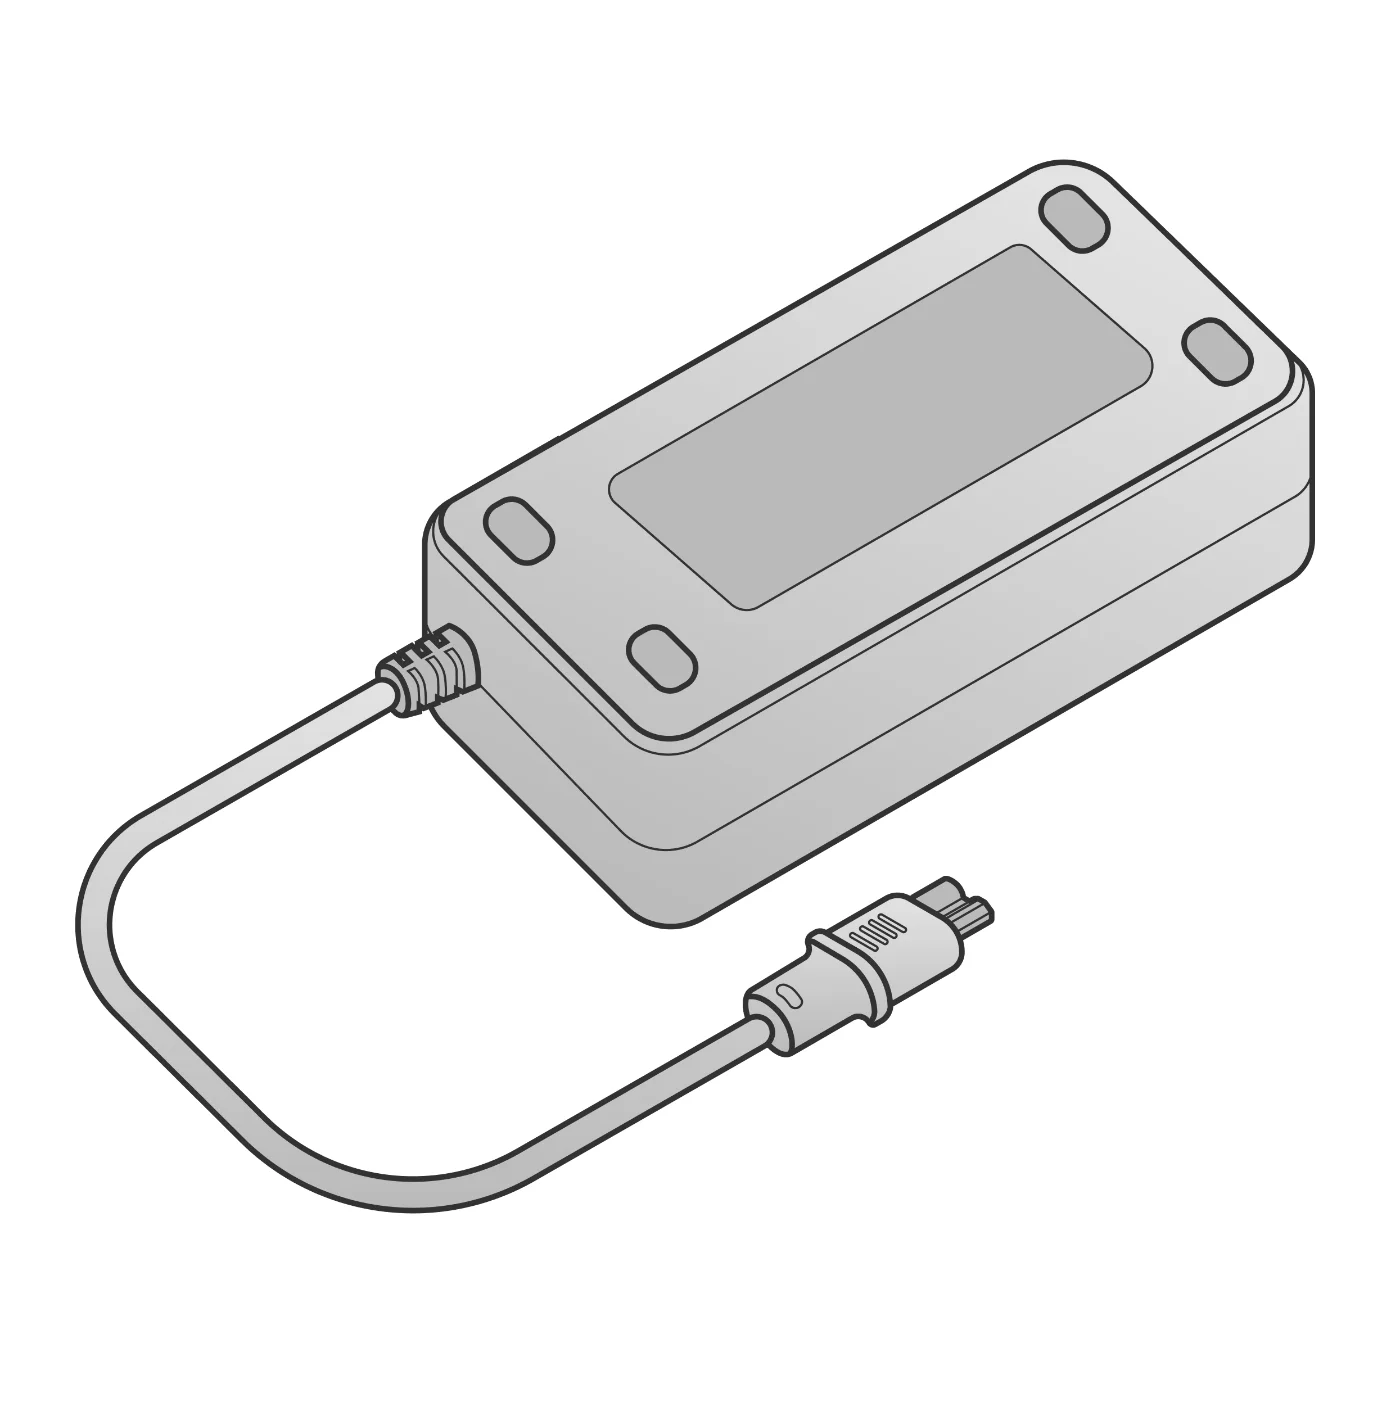
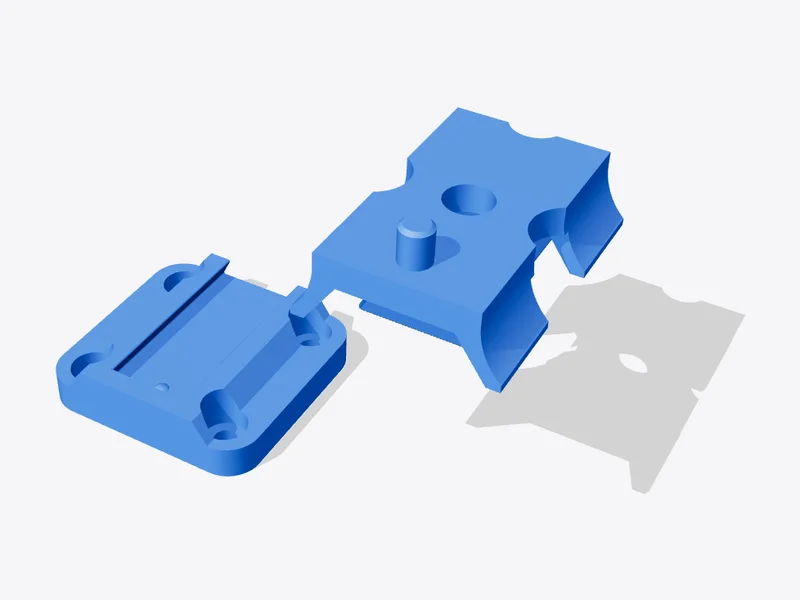
やること
フランジ 
マウント Hand 2 - 800 gハンドの質量+アダプター+つかむ物2
可搬質量を確認
アームの可搬質量に余裕があること。
- 12 V200 W+
 →Hand 2XT303
12 V を配線
アームの 24 V ではなく専用 12 V。XT30 はハンド側が先。
- PC192.168.1.50
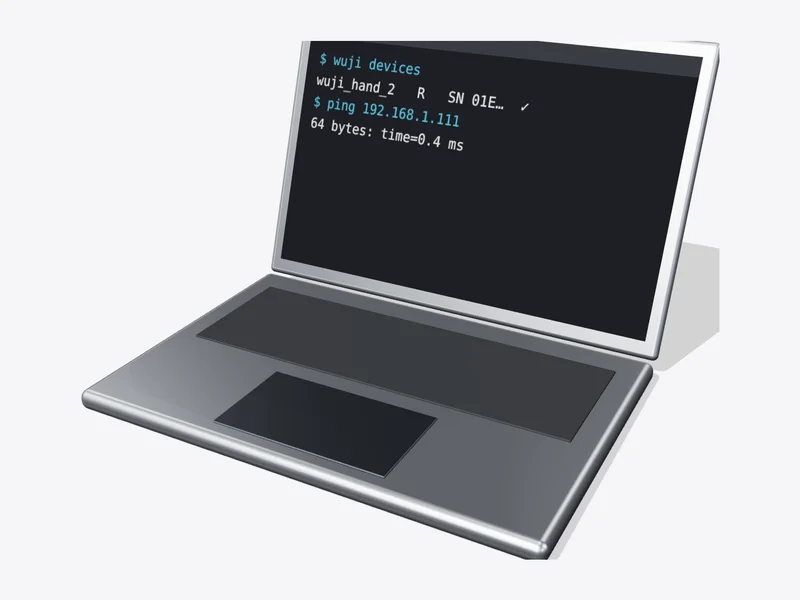 Hand 2192.168.1.111アーム別ネットワーク4
ネットワーク
ハンドとアームの IP が重ならないように。
- PCyour app→アームarm SDK→Hand 2Wuji SDK
✓
完了アームの動作中もハンドが安定して動けば完了。力制御アームは負荷設定もお忘れなく。