 ドキュメント
双腕データ収集システム
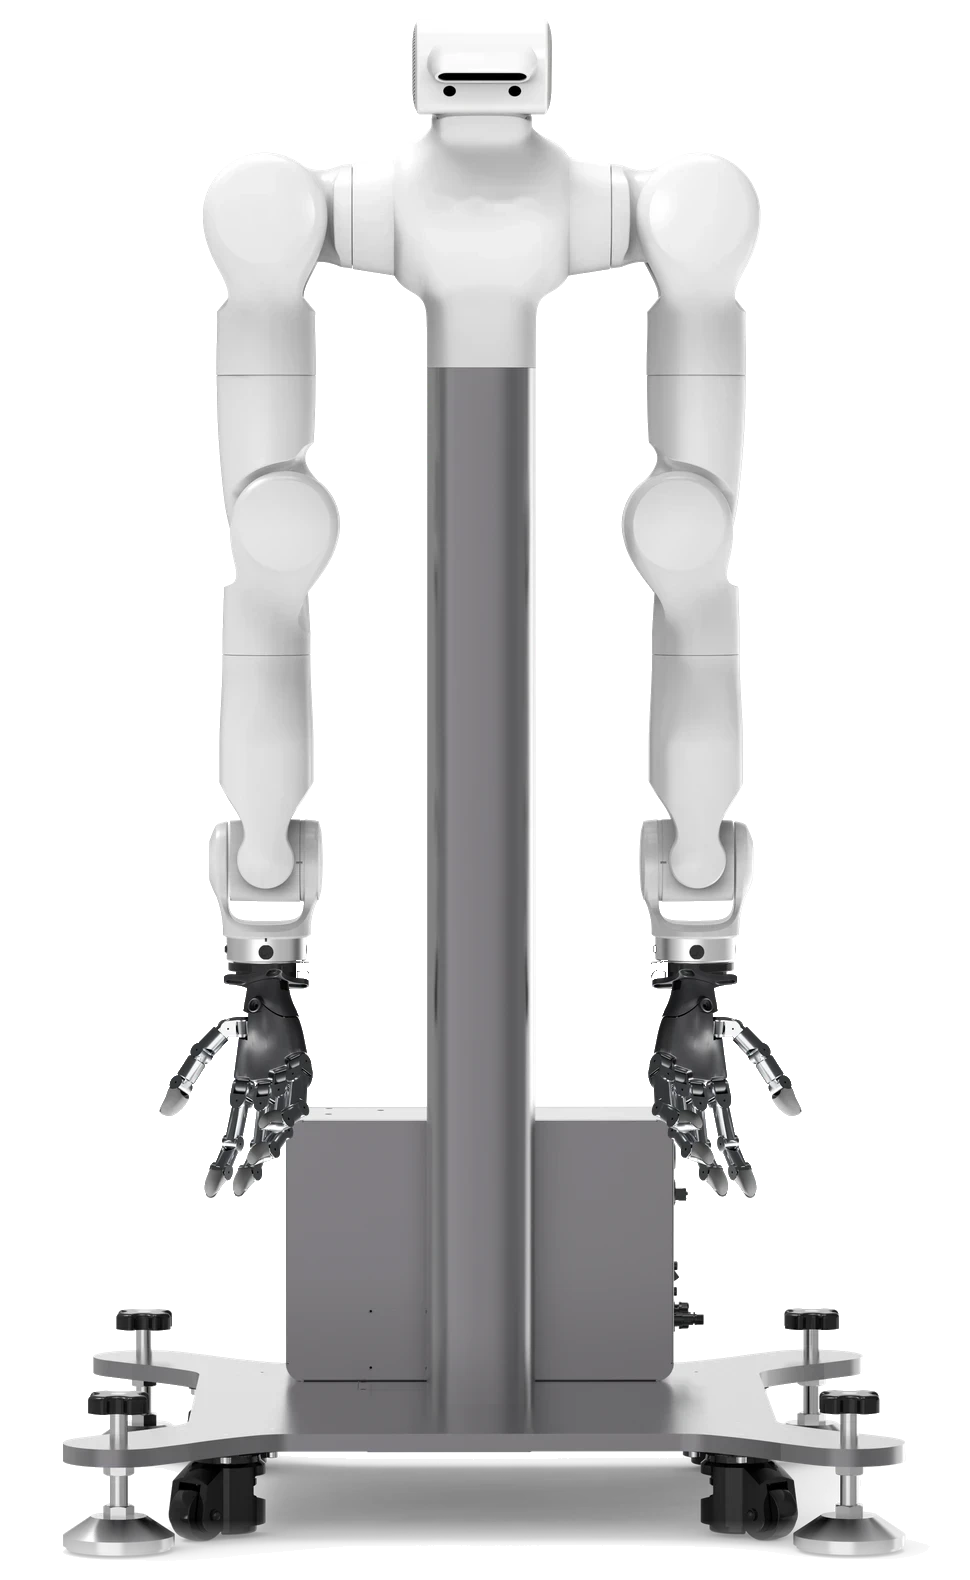
Wuji Hand 2 と Wuji Glove を、力制御の双腕ロボットに。 届いたその日から、両手作業のデータ収集を。
1台で、2つの役割。
実機データを、 そのまま集める。
- 熟練者の手と腕の動きを、そのまま実機で再現
- 腕・ハンド・5台のカメラを時刻同期で記録
- LeRobot / HDF5 で書き出し、すぐ学習へ
学習したモデルを、 実機で検証・運用する。
- 学習済みモデルを実機でそのまま評価(Sim2Real)
- Jetson 搭載で、ロボット上でモデルを実行
- 研究室から現場まで、実環境で試験運用
同じ1台で「収集 → 学習 → 検証」を回せるから、改善サイクルが速い。
システム構成
Operator / 操作側
Robot / ロボット側
- 1 マルチカメラ 頭部・手首に計5台。多視点映像を同期記録
- 2 7自由度 力制御アーム ×2 採用アーム:Marvin Pro
- 3 Wuji Hand 2 ×2 20自由度の多指ハンド 製品ページ →
- 4 制御・記録 PC NVIDIA Jetson AGX Orin
- 5 架台 キャスター・アジャスター付き
※ 構成図はイメージです。カメラ台数・架台などはご要望に応じて変更できます。
VR を着けて、 そのまま両腕を動かす。
ロボットの頭部カメラ映像を VR で見ながら、手と腕を動かすだけ。熟練者の動作をリアルタイムにロボットへ伝え、そのまま学習データとして記録します。
※ 画像はイメージです。標準構成では手指の入力に Wuji Glove、エンドエフェクタに Wuji Hand 2 を使用します。
届いたその日から、4ステップでデータ収集
組立・キャリブレーション済みでお届け。電源を入れて、装着して、動かすだけです。
- 01 装着して操作 Wuji Glove と VR を着けて、手と腕を動かすだけ
- 02 ロボットが再現 双腕と Wuji Hand 2 がリアルタイムに同じ動きを実行
- 03 ワンクリックで記録 腕・ハンド・5台のカメラを同じ時刻軸で自動記録
- 04 そのまま学習へ LeRobot / HDF5 で書き出し、模倣学習や VLA に
こんな作業のデータを集められます
※ 映像は構成例です。
自社開発の土台としても、最適なプラットフォーム
ハードウェア・ソフトウェア・データまでオープン。自社のアルゴリズムやアプリケーションの開発に、そのまま使えます。