Physical AI Solution — Dual-Arm Data Collection
Wuji Hand 2 ・ Wuji Glove 搭載双腕データ収集システム
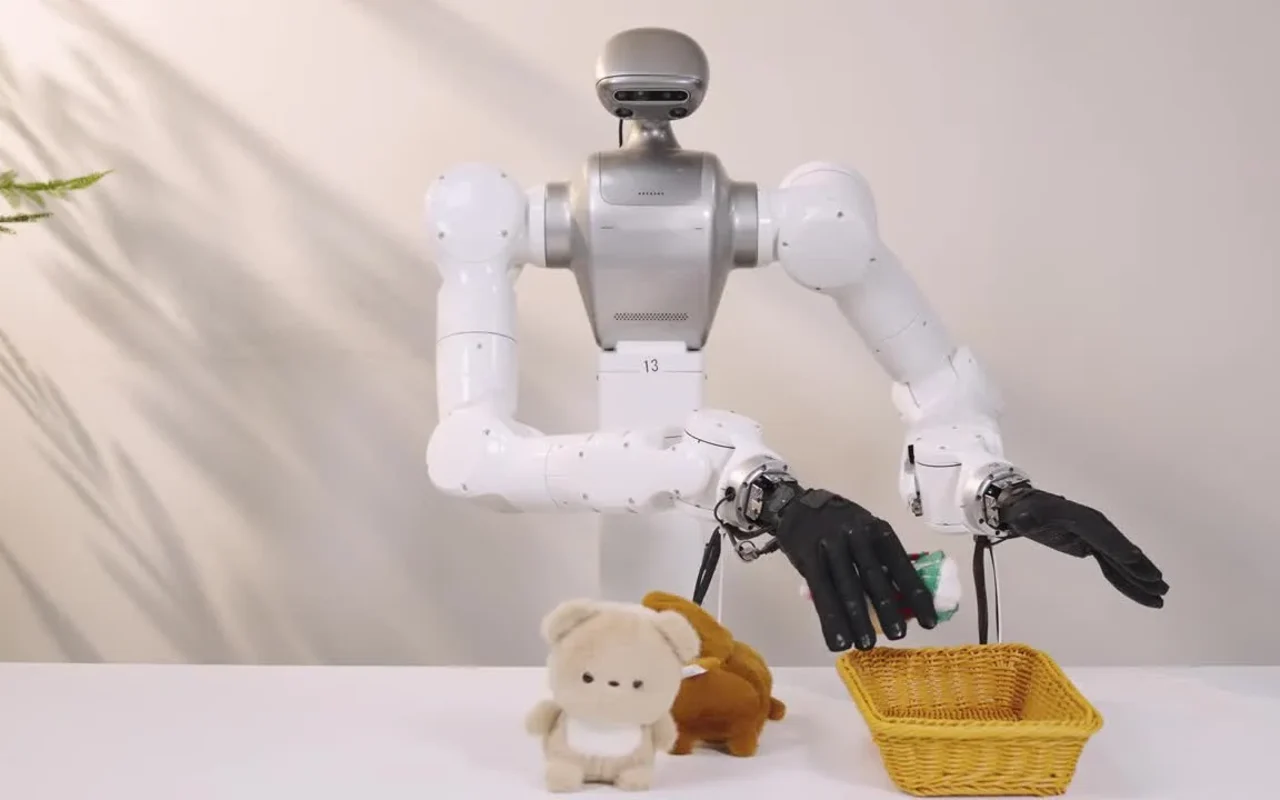
Wuji Hand 2 と Wuji Glove を、力制御の双腕ロボットに。
届いたその日から、両手作業のデータ収集を。
Two Roles
1台で、2つの役割。
実機データを、
そのまま集める。
- 熟練者の手と腕の動きを、そのまま実機で再現
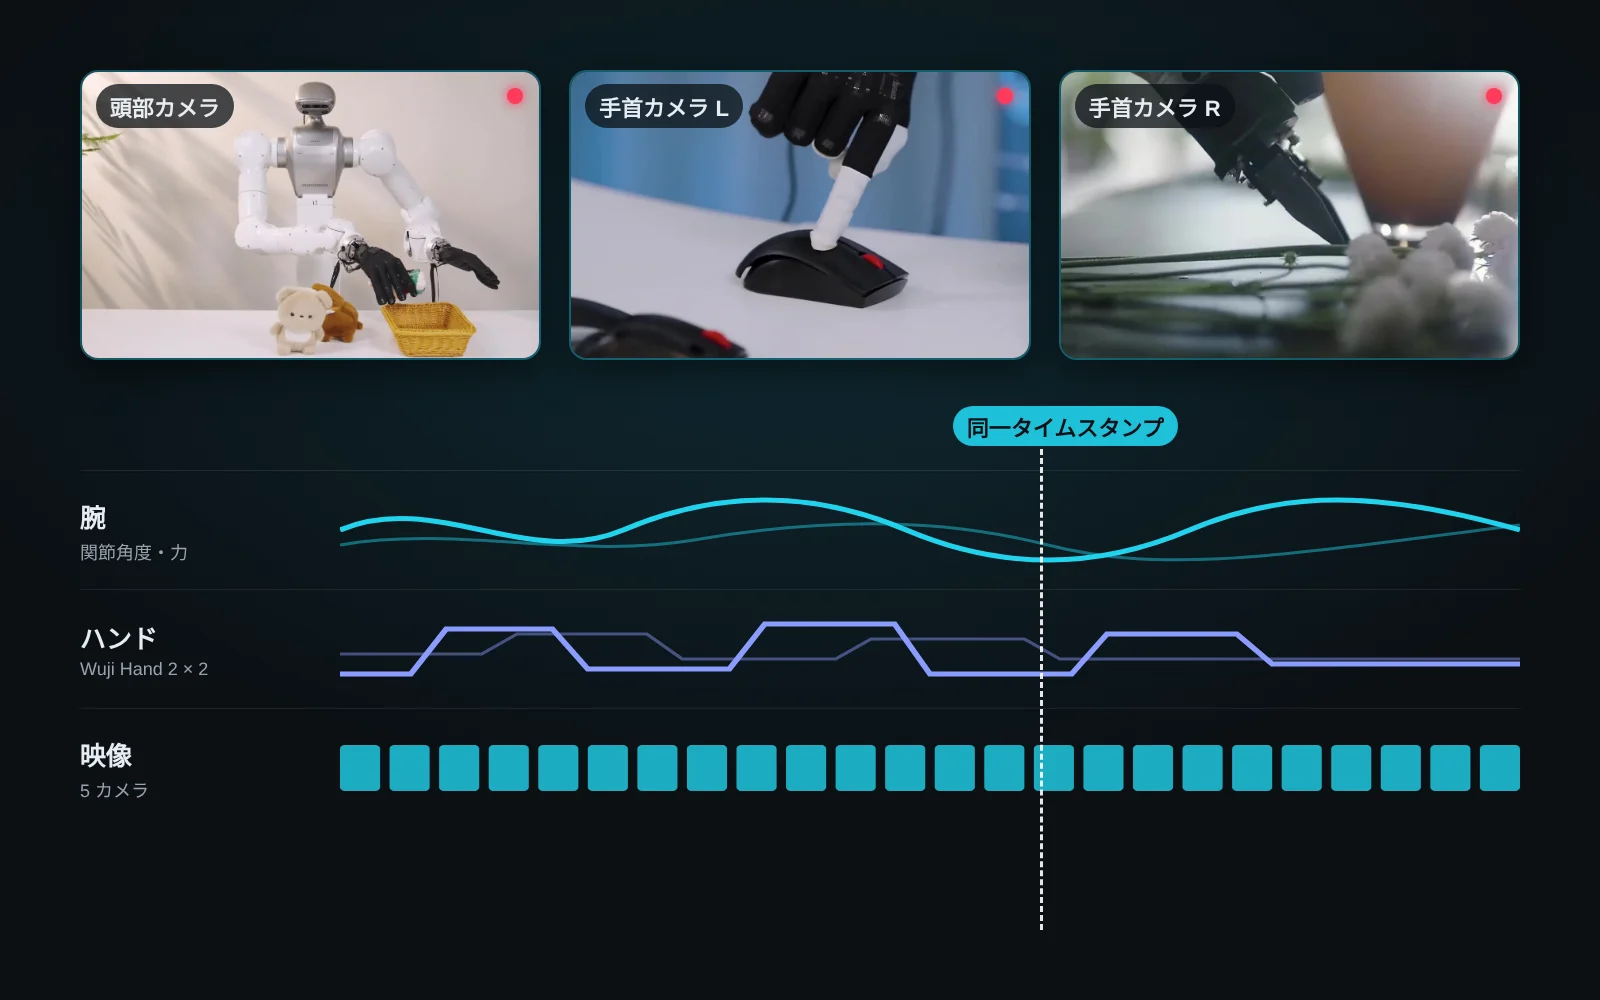
- 腕・ハンド・5台のカメラを時刻同期で記録
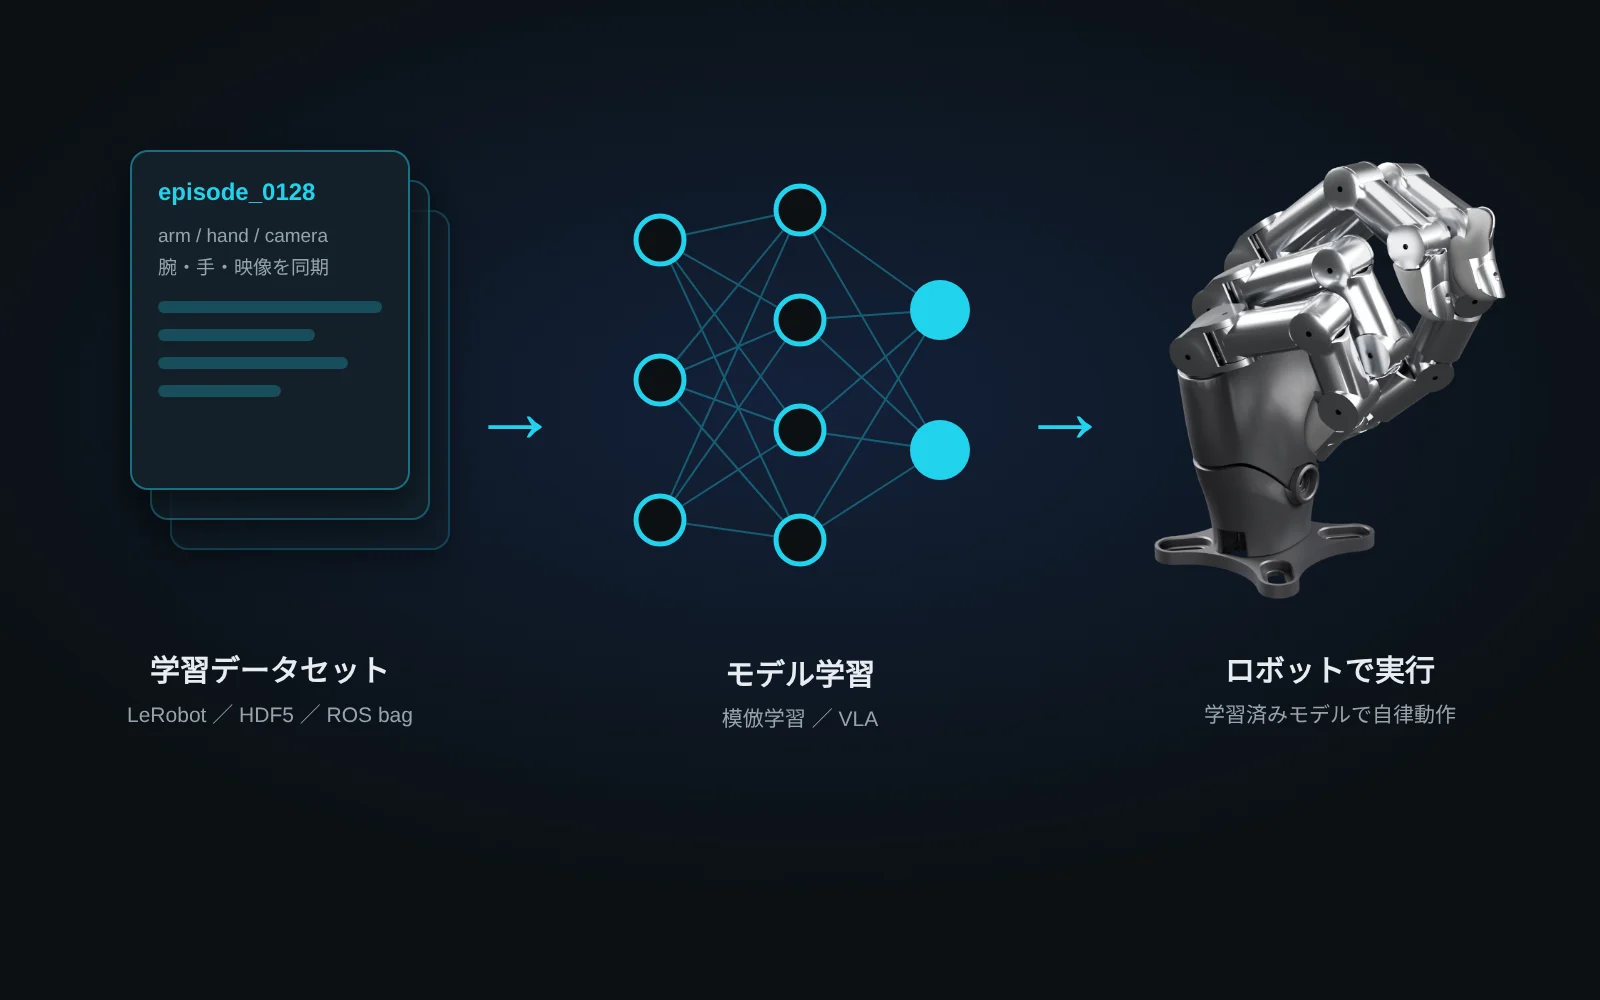
- LeRobot / HDF5 で書き出し、すぐ学習へ
学習したモデルを、
実機で検証・運用する。
- 学習済みモデルを実機でそのまま評価(Sim2Real)
- Jetson 搭載で、ロボット上でモデルを実行
- 研究室から現場まで、実環境で試験運用
同じ1台で「収集 → 学習 → 検証」を回せるから、改善サイクルが速い。
System
システム構成
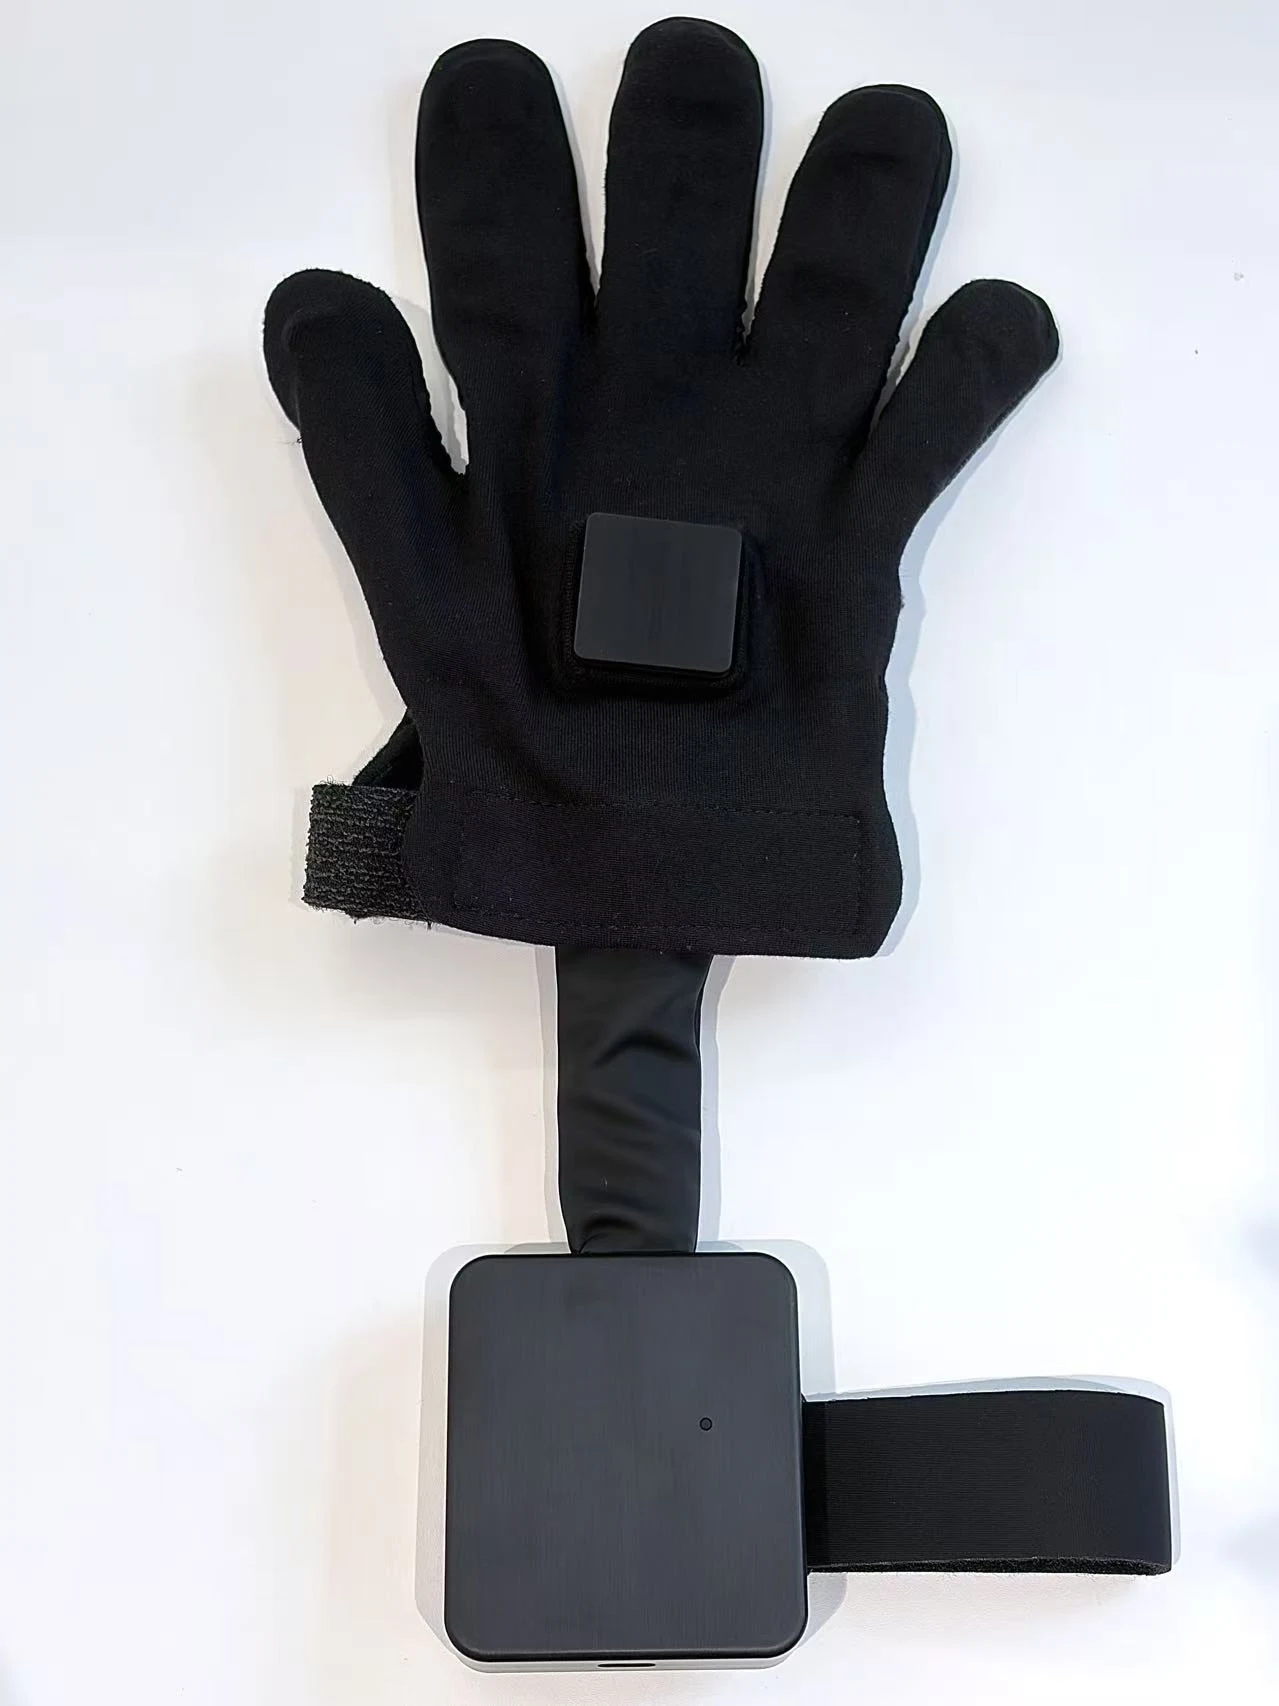
遠隔操作
Robot / ロボット側
- 1マルチカメラ頭部・手首に計5台。多視点映像を同期記録
- 27自由度 力制御アーム ×2採用アーム:Marvin Pro
- 3Wuji Hand 2 ×220自由度の多指ハンド 製品ページ →
- 4制御・記録 PCNVIDIA Jetson AGX Orin
- 5架台キャスター・アジャスター付き
※ 構成図はイメージです。カメラ台数・架台などはご要望に応じて変更できます。
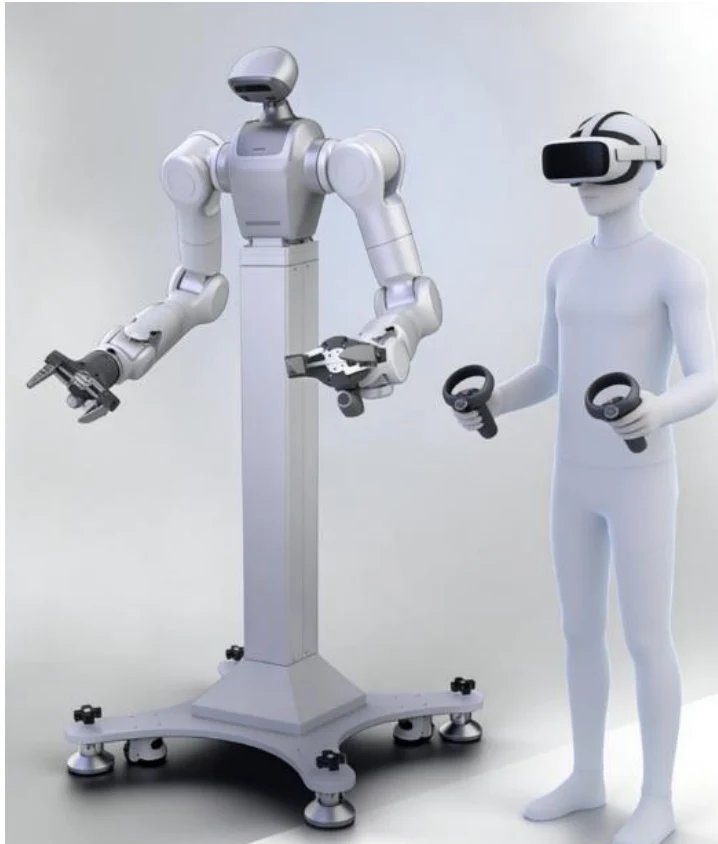
Teleoperation
VR を着けて、
そのまま両腕を動かす。
ロボットの頭部カメラ映像を VR で見ながら、手と腕を動かすだけ。熟練者の動作をリアルタイムにロボットへ伝え、そのまま学習データとして記録します。
※ 画像はイメージです。標準構成では手指の入力に Wuji Glove、エンドエフェクタに Wuji Hand 2 を使用します。
Easy Start
届いたその日から、4ステップでデータ収集
組立・キャリブレーション済みでお届け。電源を入れて、装着して、動かすだけです。
- 01装着して操作Wuji Glove と VR を着けて、手と腕を動かすだけ
- 02ロボットが再現双腕と Wuji Hand 2 がリアルタイムに同じ動きを実行
- 03ワンクリックで記録腕・ハンド・5台のカメラを同じ時刻軸で自動記録
- 04そのまま学習へLeRobot / HDF5 で書き出し、模倣学習や VLA に
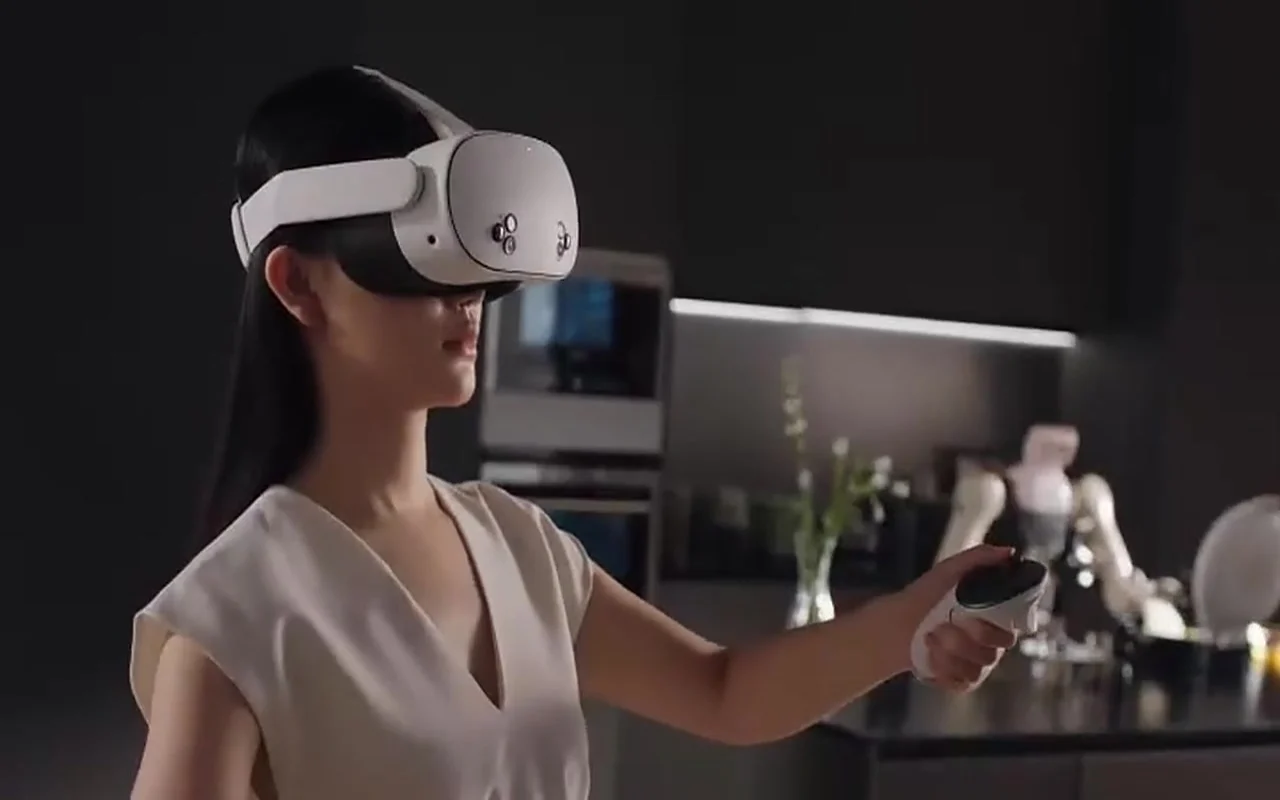
 STEP 01 / 04
Use Cases
こんな作業のデータを集められます
※ 映像は構成例です。
Development Platform
自社開発の土台としても、最適なプラットフォーム
ハードウェア・ソフトウェア・データまでオープン。自社のアルゴリズムやアプリケーションの開発に、そのまま使えます。
Python · C++アーム制御 SDK関節・直交空間の制御や運動学計算を API で。サンプルコード付き。Python · ROS 2Wuji Hand 2 SDK20 自由度ハンドを直接制御。グローブからのリターゲティングもオープンソース。URDF · STEP3D モデル・CAD データシミュレーションや治具・エンドエフェクタ設計にすぐ使えます。技術資料 →LeRobot · HDF5オープンなデータ形式独自形式なし。既存の学習パイプラインにそのまま接続できます。NVIDIA Jetsonエッジ AI 実行搭載の Jetson AGX Orin で、学習済みモデルをロボット上で動かせます。Support日本語の技術サポート操作トレーニングから開発時の技術的なご質問まで、HumansX が対応します。Specifications
双腕データ収集システム 主な仕様
| 双腕ロボット | 自由度 | 7自由度 × 2(力制御) |
|---|---|---|
| 構成 | 固定ベース型・双腕(採用アーム:Marvin Pro) | |
| 制御モード | 位置制御 + インピーダンス制御 | |
| 制御周期 | 500 Hz | |
| ハンド | ロボットハンド | Wuji Hand 2 × 2(左右・各20自由度) |
| 遠隔操作 | 手指の入力 | Wuji Glove |
| 腕・視点の入力 | VR ヘッドセット | |
| 遅延 | エンドツーエンド 100 ms 以下 | |
| 映像伝送 | VR へのリアルタイム映像伝送(2560×720・30 fps) | |
| センシング | カメラ | 頭部・手首など計5台(構成により変更可) |
| 計算機 | NVIDIA Jetson AGX Orin | |
| 通信 | Ethernet / CAN-FD、ROS 2 対応 | |
| データ | 記録内容 | 腕の関節・力情報、ハンドの関節情報、多視点映像を時刻同期して記録 |
| 出力形式 | HDF5 / RLDS / ROS bag / LeRobot(v3.0)形式 | |
| 記録周期 | 500 Hz(全データを時刻同期) | |
| 可視化 | Rerun による再生・可視化、変換前後のデータ確認 | |
| 電源 | 電源電圧 | DC 48 V(±15%) |
| 消費電力 | 平均 300 W / ピーク 600 W | |
| 導入 | 納期 | ご発注後 10〜12週間程度(構成により異なります) |
| サービス | 設置・キャリブレーション・動作確認・操作トレーニング(日本語対応) |
※ 仕様は予告なく変更される場合があります。構成はご要望に応じてカスタマイズ可能です。
FAQ
双腕データ収集システム よくあるご質問
双腕データ収集システムとはどのような製品ですか?
力制御の双腕ロボットに Wuji Hand 2(左右)と Wuji Glove を組み合わせ、遠隔操作によるデモンストレーションデータの収集から学習用データの書き出しまでを一式で行えるシステムです。HumansX が構成・調整を行い、到着後すぐにデータ収集を始められる状態でお届けします。
Wuji Hand 2 単体の導入とは何が違いますか?
Wuji Hand 2 単体の場合、アームや遠隔操作環境、データ記録の仕組みをお客様側で用意・統合する必要があります。本システムではそれらを含めて HumansX が一括でご提供・調整するため、統合作業なしで研究を始められます。
収集したデータはどのような形式で出力できますか?
腕・ハンド・カメラのデータを時刻同期して記録し、HDF5、ROS bag、LeRobot 形式で出力できます。模倣学習や VLA モデルの学習にそのまま利用できます。
ロボットアームのみの購入はできますか?
本システムは Wuji Hand 2・Wuji Glove・データ収集ソフトウェアを含む一式でのご提供となります。構成のカスタマイズについてはお問い合わせください。
自社でソフトウェアを開発・改造できますか?
はい。アーム制御 SDK(Python / C++)、Wuji Hand 2 の SDK・リターゲティング、URDF / STEP データを提供しており、自社のアルゴリズムやアプリケーションの開発基盤としてお使いいただけます。開発時の技術的なご質問にも HumansX が日本語で対応します。
価格・納期・デモについて教えてください。
価格は構成により異なりますので、お問い合わせフォームよりご相談ください。納期はご発注後10〜12週間程度が目安です。デモのご相談も承ります。
Contact
価格・納期はお問い合わせください
双腕データ収集システムの価格、構成、納期、デモのご相談は、Wuji 日本正規代理店の HumansX までお気軽にお問い合わせください。