
Overview
学びから実践へ、知能を動かす
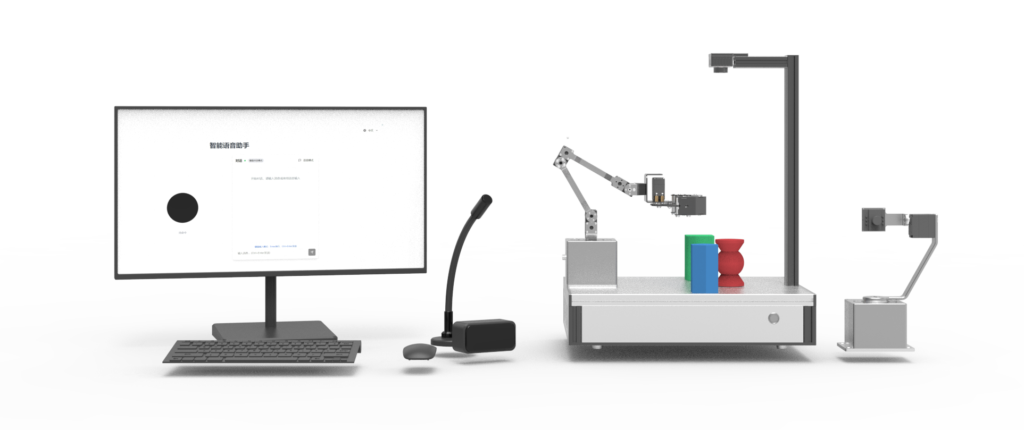
RAI-P4は、AI技術とロボット技術を高度に融合した、具身知能実習プラットフォームである。
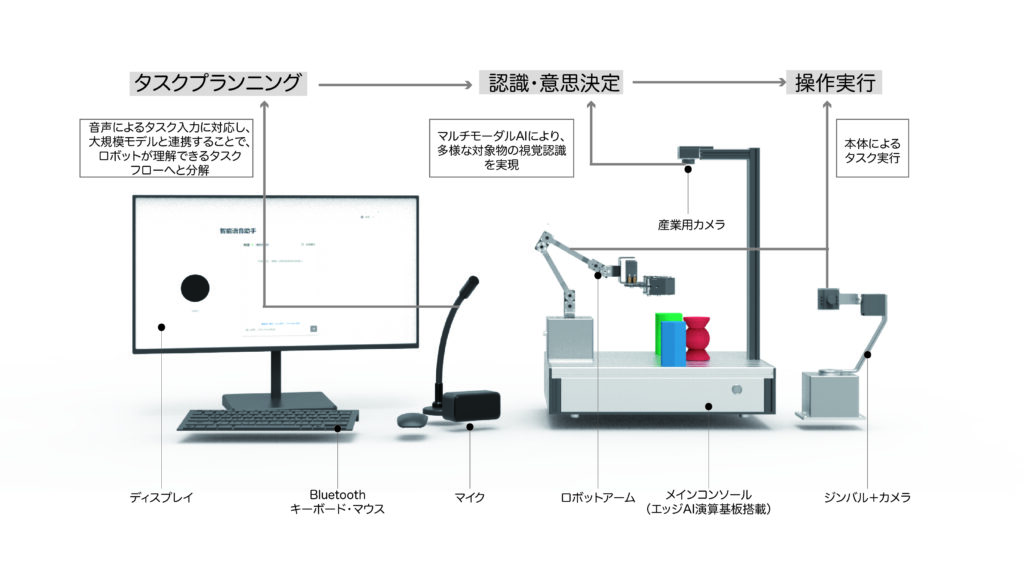
AI音声、AIビジョン、代表的な4自由度ロボットアーム、各種センサーおよびAI組み込み制御ボードを統合し、実機ロボット環境において、知能アルゴリズムの実装およびデバッグを行う。これにより、理論学習と実践応用をシームレスに接続する。
本プラットフォームは、「具身タスク計画―認識・判断―操作実行」の3ステッププロセスに基づき、多様な実験シナリオを提供する。
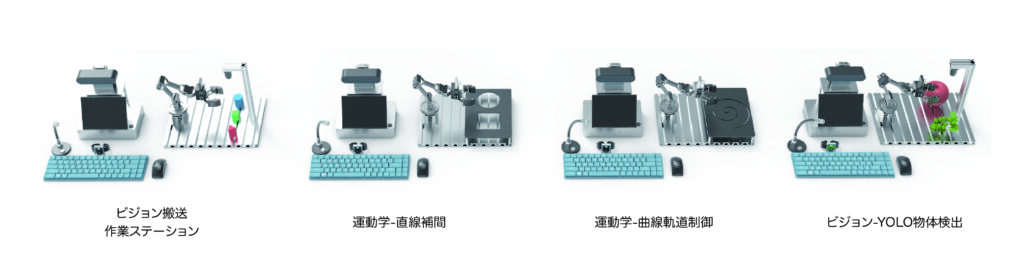
音声対話、タスクの意味理解、ビジョン雲台追従、視覚によるロボットアーム搬送、運動学軌道制御、AIビジョンによる果物・野菜検出など、幅広い内容をカバーする。
■ 対象分野・活用シーン
Features
製品特長
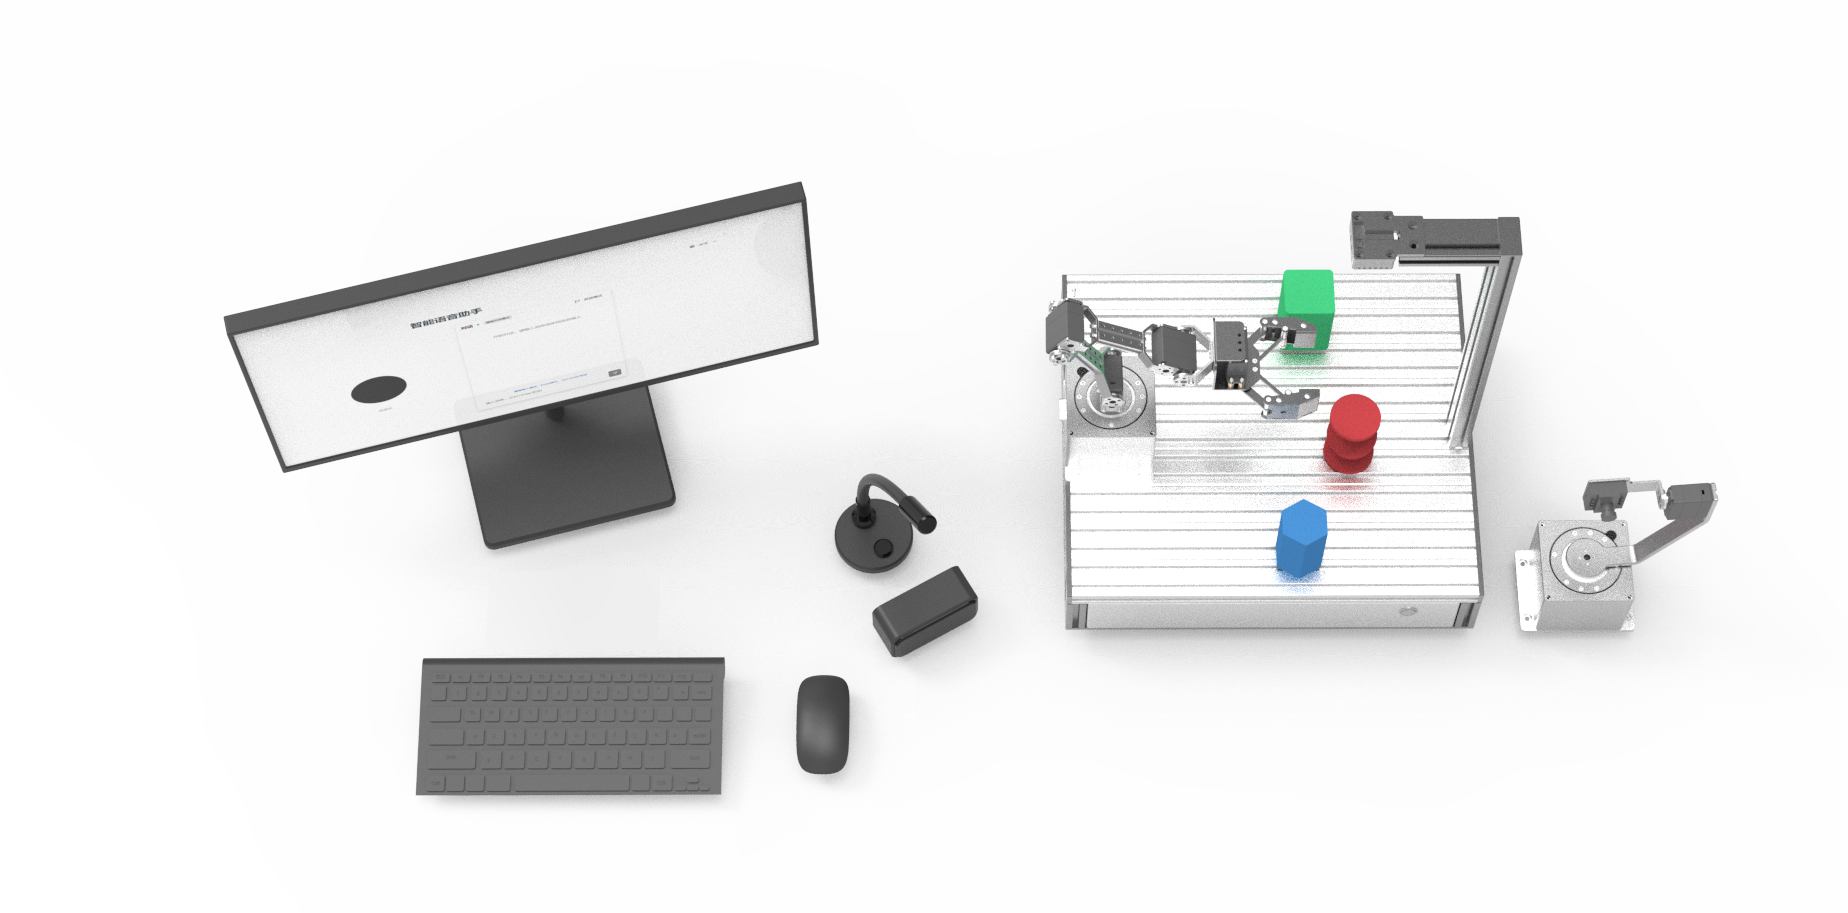
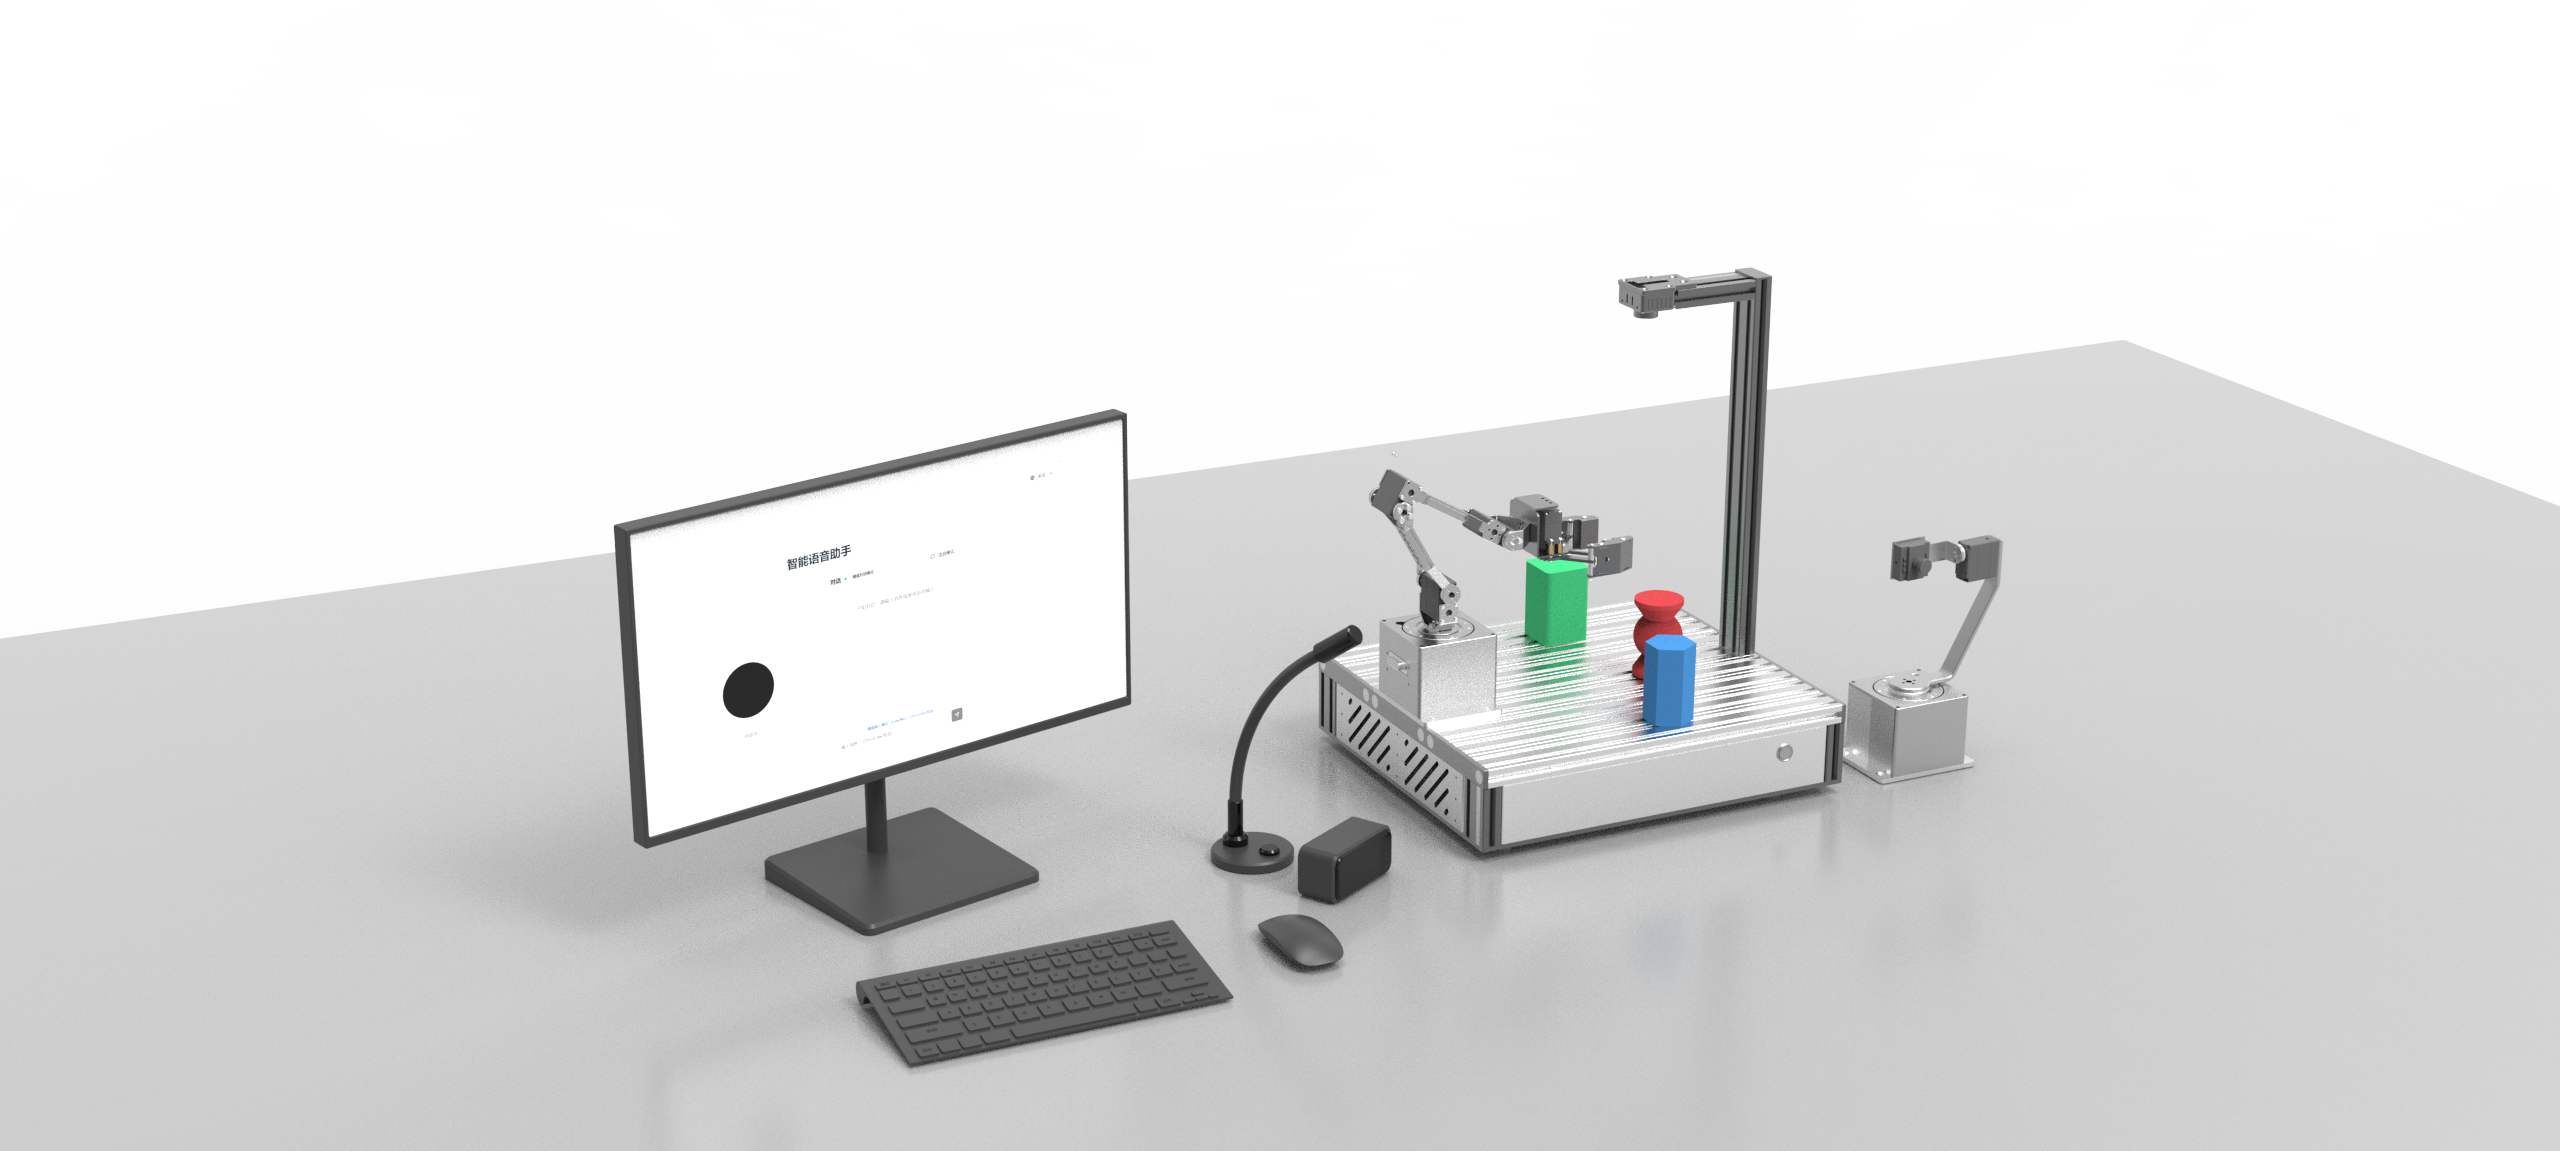
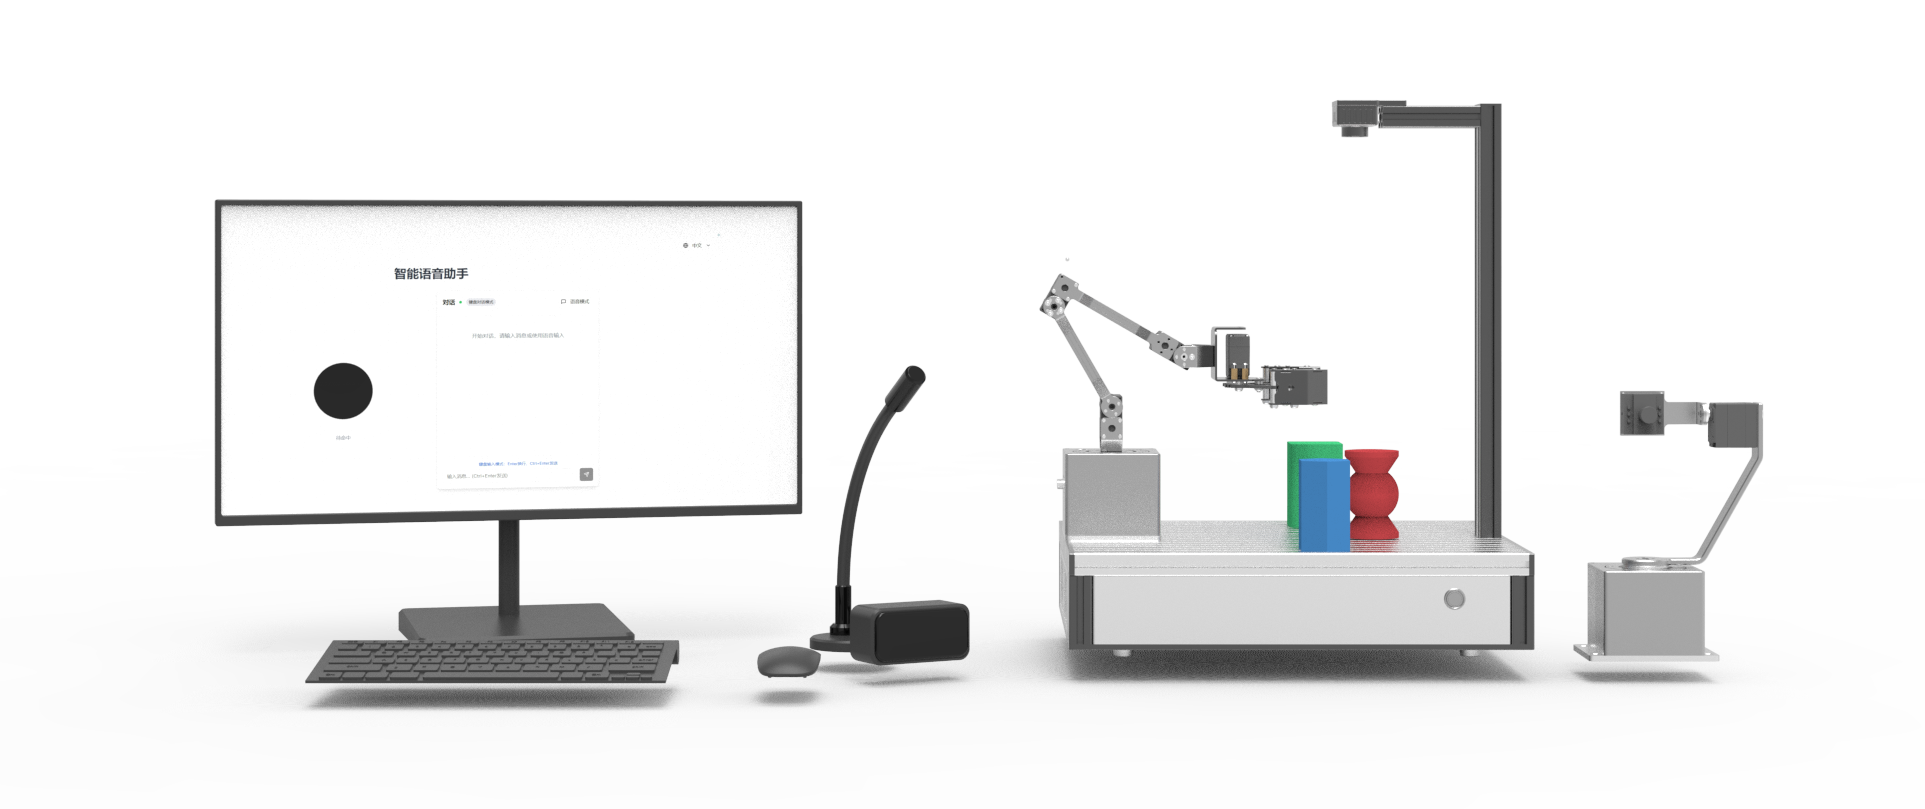
AIとロボット技術のシステム統合
インテリジェントロボットアームを中核とし、AI音声インターフェース、AIビジョン認識、AI組み込み制御ボードを搭載する。
さらに、カラー認識センサーや姿勢検知センサーなどの各種デバイスを組み合わせ、知覚から判断、実行に至るまでの一連のプロセスに対応した教育を実現する。
ワンストップ導入
出荷時にソフト・ハードの調整を完了し、追加設備なしで即運用可能。
約60cm×60cmの省スペースで、研究室やモバイル授業に柔軟に対応する。
段階的に学べるロボットアームプラットフォーム
4自由度アームを基盤に、6自由度への拡張に対応。
運動学、制御、シミュレーション、ROSを通じて、設計スキルを段階的に習得する。
Specifications
仕様・スペック
基本仕様
| ロボットアーム | 4自由度シリアルアーム + 1自由度グリッパ |
|---|---|
| アーム長さ | 260mm |
| 可搬重量 | 300g |
| ジンバルモデュール | 2自由度ジンバル+高解像度カメラモジュール |
| 単眼カメラモデュール | 720P/200万画素 |
| ディスプレイモデュール | 13インチ |
| RDK X5ボード | ROS・Ubuntuプリインストール/10TOPSの演算性能 |
| マイク・スピーカーモデュール | 音声対話用 |
| ウェアラブルジェスチャーモデュール | ジャイロセンサー搭載、ストラップ付きで装着可能 |
| キーボード・マウス | ロジクール製ワイヤレスBluetoothキーボード・マウス |
| コントローラモデュール | ワイヤレスコントローラ |
ソフトウェア構成
Ubuntu/ROS2などをプリインストールし、開梱後すぐに開発・デモが可能。
OpenCV、YOLO、LLM SDKなどの主要フレームワークに対応し、教育から研究まで幅広く活用できる。
センサー構成
AI音声、視覚認識、およびロボット動作に関わる各種フィードバックセンサーを網羅し、具身タスク計画におけるマルチモーダル入力に対応する。
AI音声インターフェース用マイクアレイ
ビジョン用パン・チルトカメラモジュール
カラー認識センサー
姿勢検知センサー
物体認識/距離検知用拡張インターフェース
コントローラ構成
AI組み込み制御ボードとオープンI/Oインターフェースを内蔵し、大規模モデル推論やビジョンアルゴリズムの実行に対応する。
さらに、ロボットアーム駆動や各種外部機器との接続が可能であり、ソフトウェアとハードウェアの一体的な協調制御を実現する。
Curriculum
実験項目
大規模モデルの導入と応用
■ 音声認識 ASR
■ 自然言語理解 LLM
■ 音声合成 TTS
■ Function Calling による電卓対話
■ Function Calling による音楽再生対話
■ Function Calling によるクラウドビジョンシステムのタスクプランニング
■ Function Calling によるロボットビジョンシステムのタスクプランニング
ロボットビジョンと機械学習
■ 色認識
■ 形状認識
■ YOLO のデプロイ
■ 顔検出
■ 顔追跡・ワーク検出
■ ワークのビジュアルピッキング
ロボット工学基礎
■ ロボットアーム運動学による定点運動
■ ロボットアーム運動学による直線補間
■ ロボットアーム運動学による円弧補間
ロボットオペレーティングシステム ROS
■ ROS 基礎
■ キーボードによるロボットアーム制御
■ Moveit! によるロボットアーム動作計画
■ ビジョン検出ワークステーション
センサ検出と制御
■ 姿勢検出
■ 姿勢制御によるロボットアーム制御
■ ビジョン検出
■ ビジョントラッキング
■ ビジョン搬送
組込み開発と応用
■ Linux 操作基礎
■ シリアル通信実験
■ ソケット通信実験
■ マルチスレッド実験
■ GUI 設計実験