
Overview
机上から、実機のナビゲーションへ
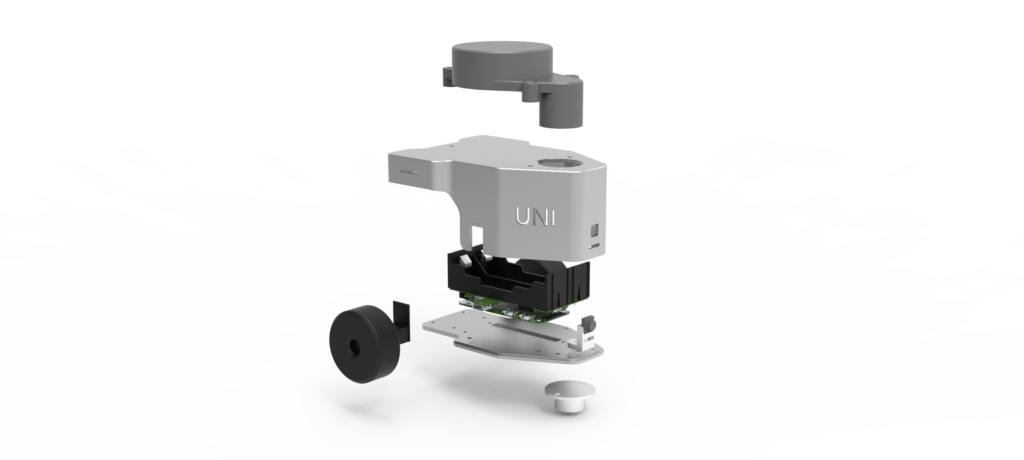
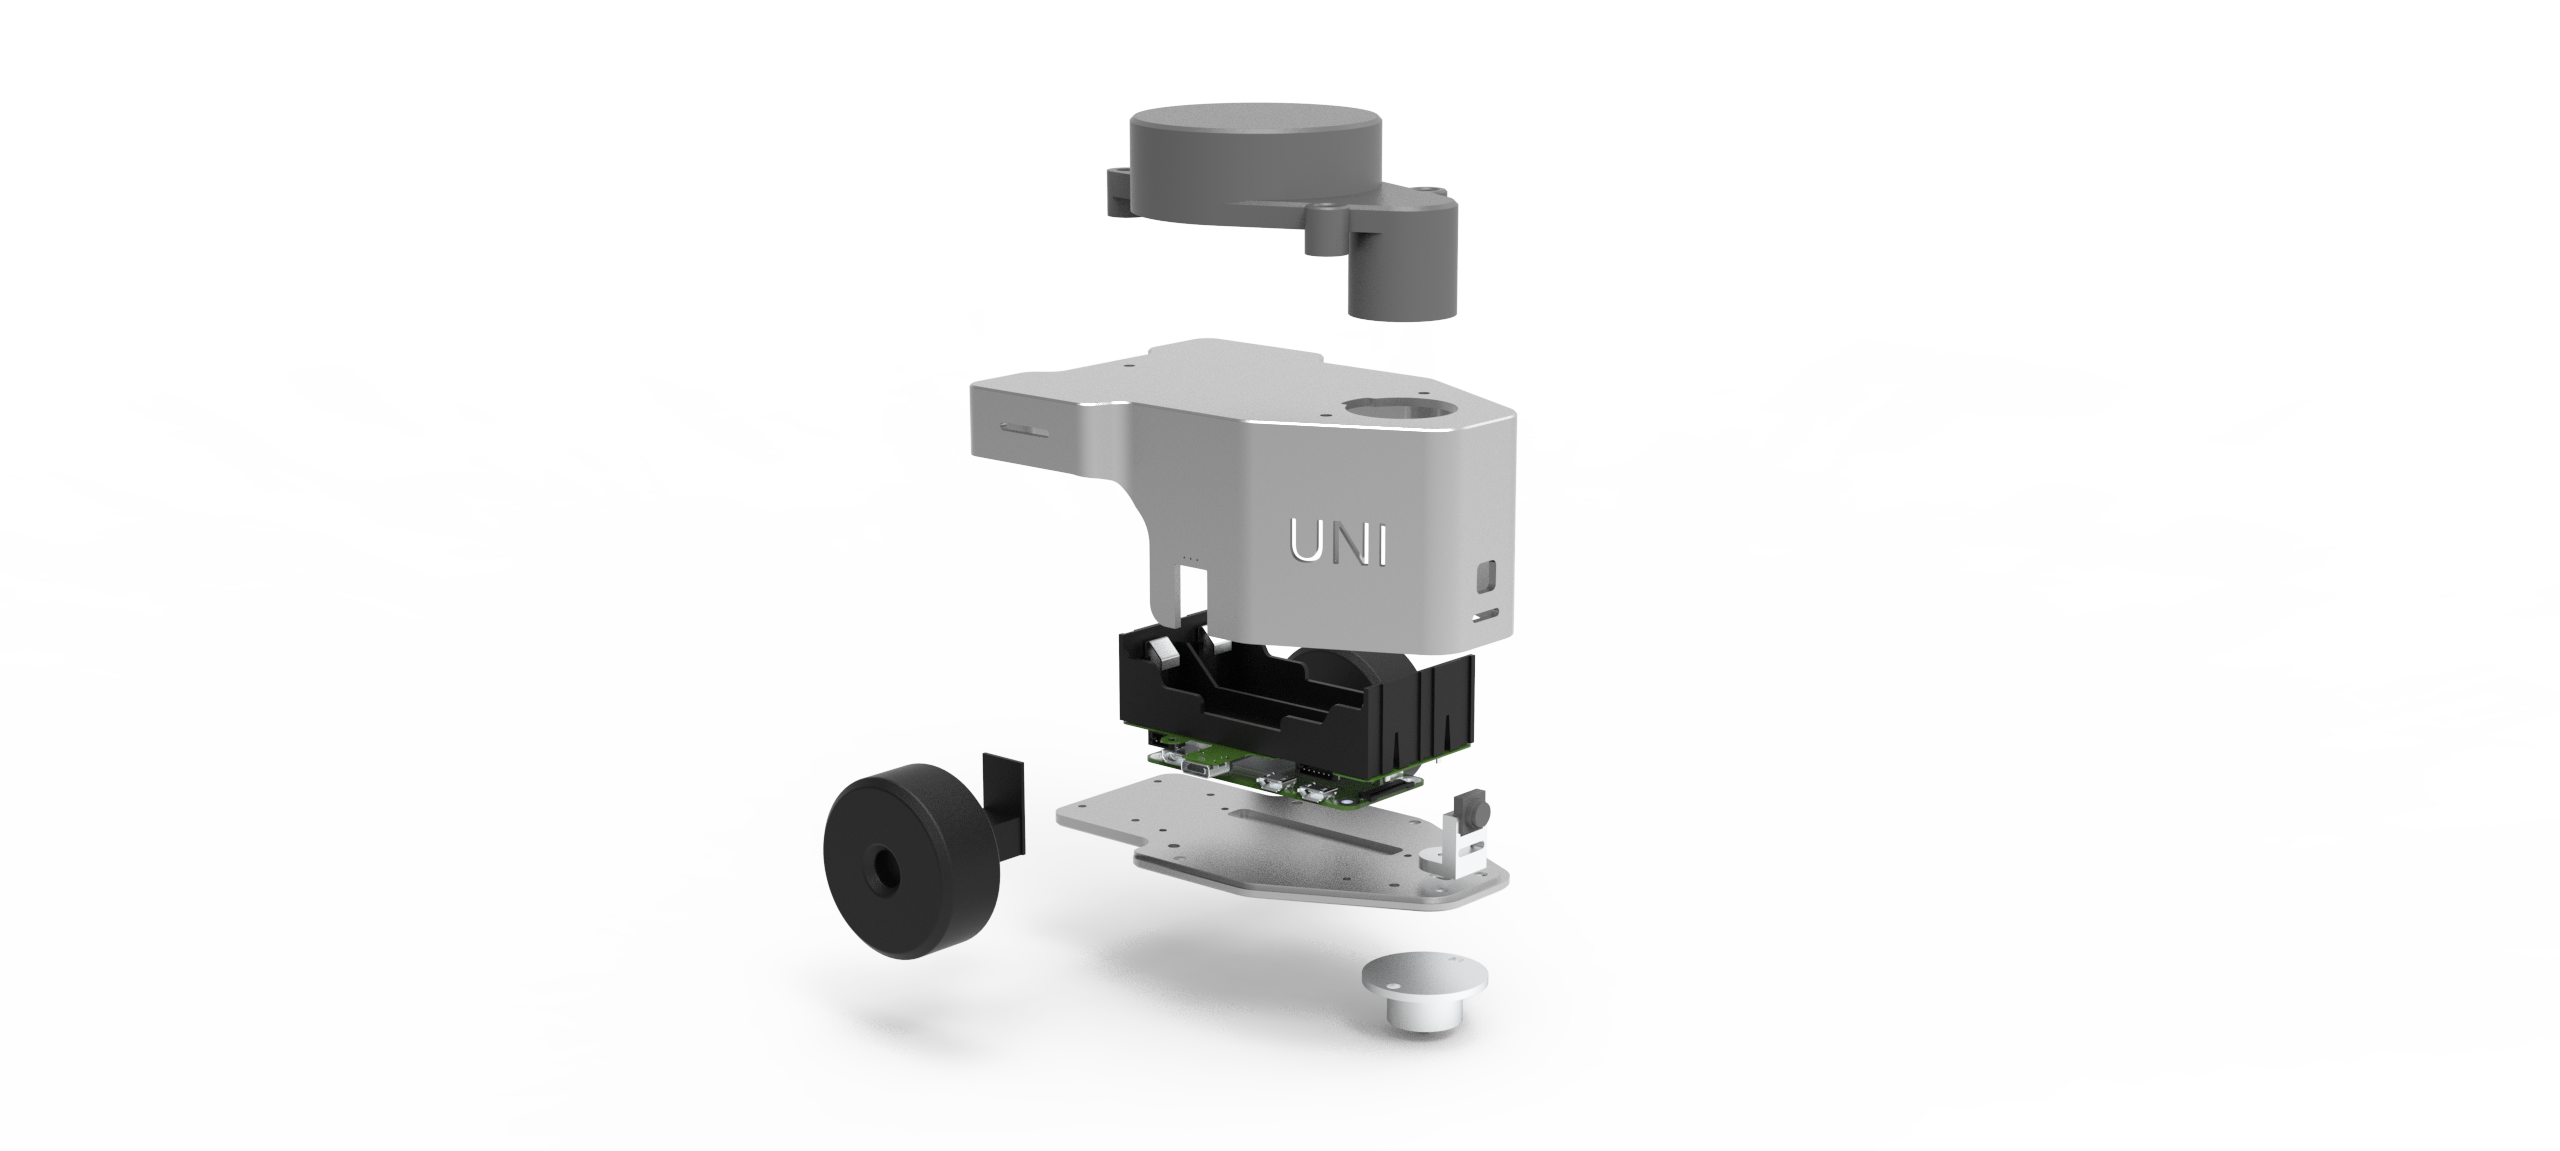
UNI-WR2Sは、ROSおよびSLAMナビゲーション教育向けに設計されたポータブルなデスクトップ型ロボットプラットフォームである。
「ロボットオペレーティングシステム(ROS)」「移動ロボットのナビゲーションおよび自己位置推定」「自動制御(PID)」などの講義における実践的な演習に対応。
従来のシミュレーション中心、あるいは広い実験環境を必要とする教育手法と異なり、UNI-WR2Sはポータブルなハードウェアとデスクトップ環境での運用、さらにROSのエンジニアリングプロセスを体系的に分解。
実機ロボット上で、いつでもどこでもナビゲーションアルゴリズムの検証やパッケージ開発を行うことが可能。
■ 対象分野・活用シーン
Features
製品特長
ポータブル学習モデル
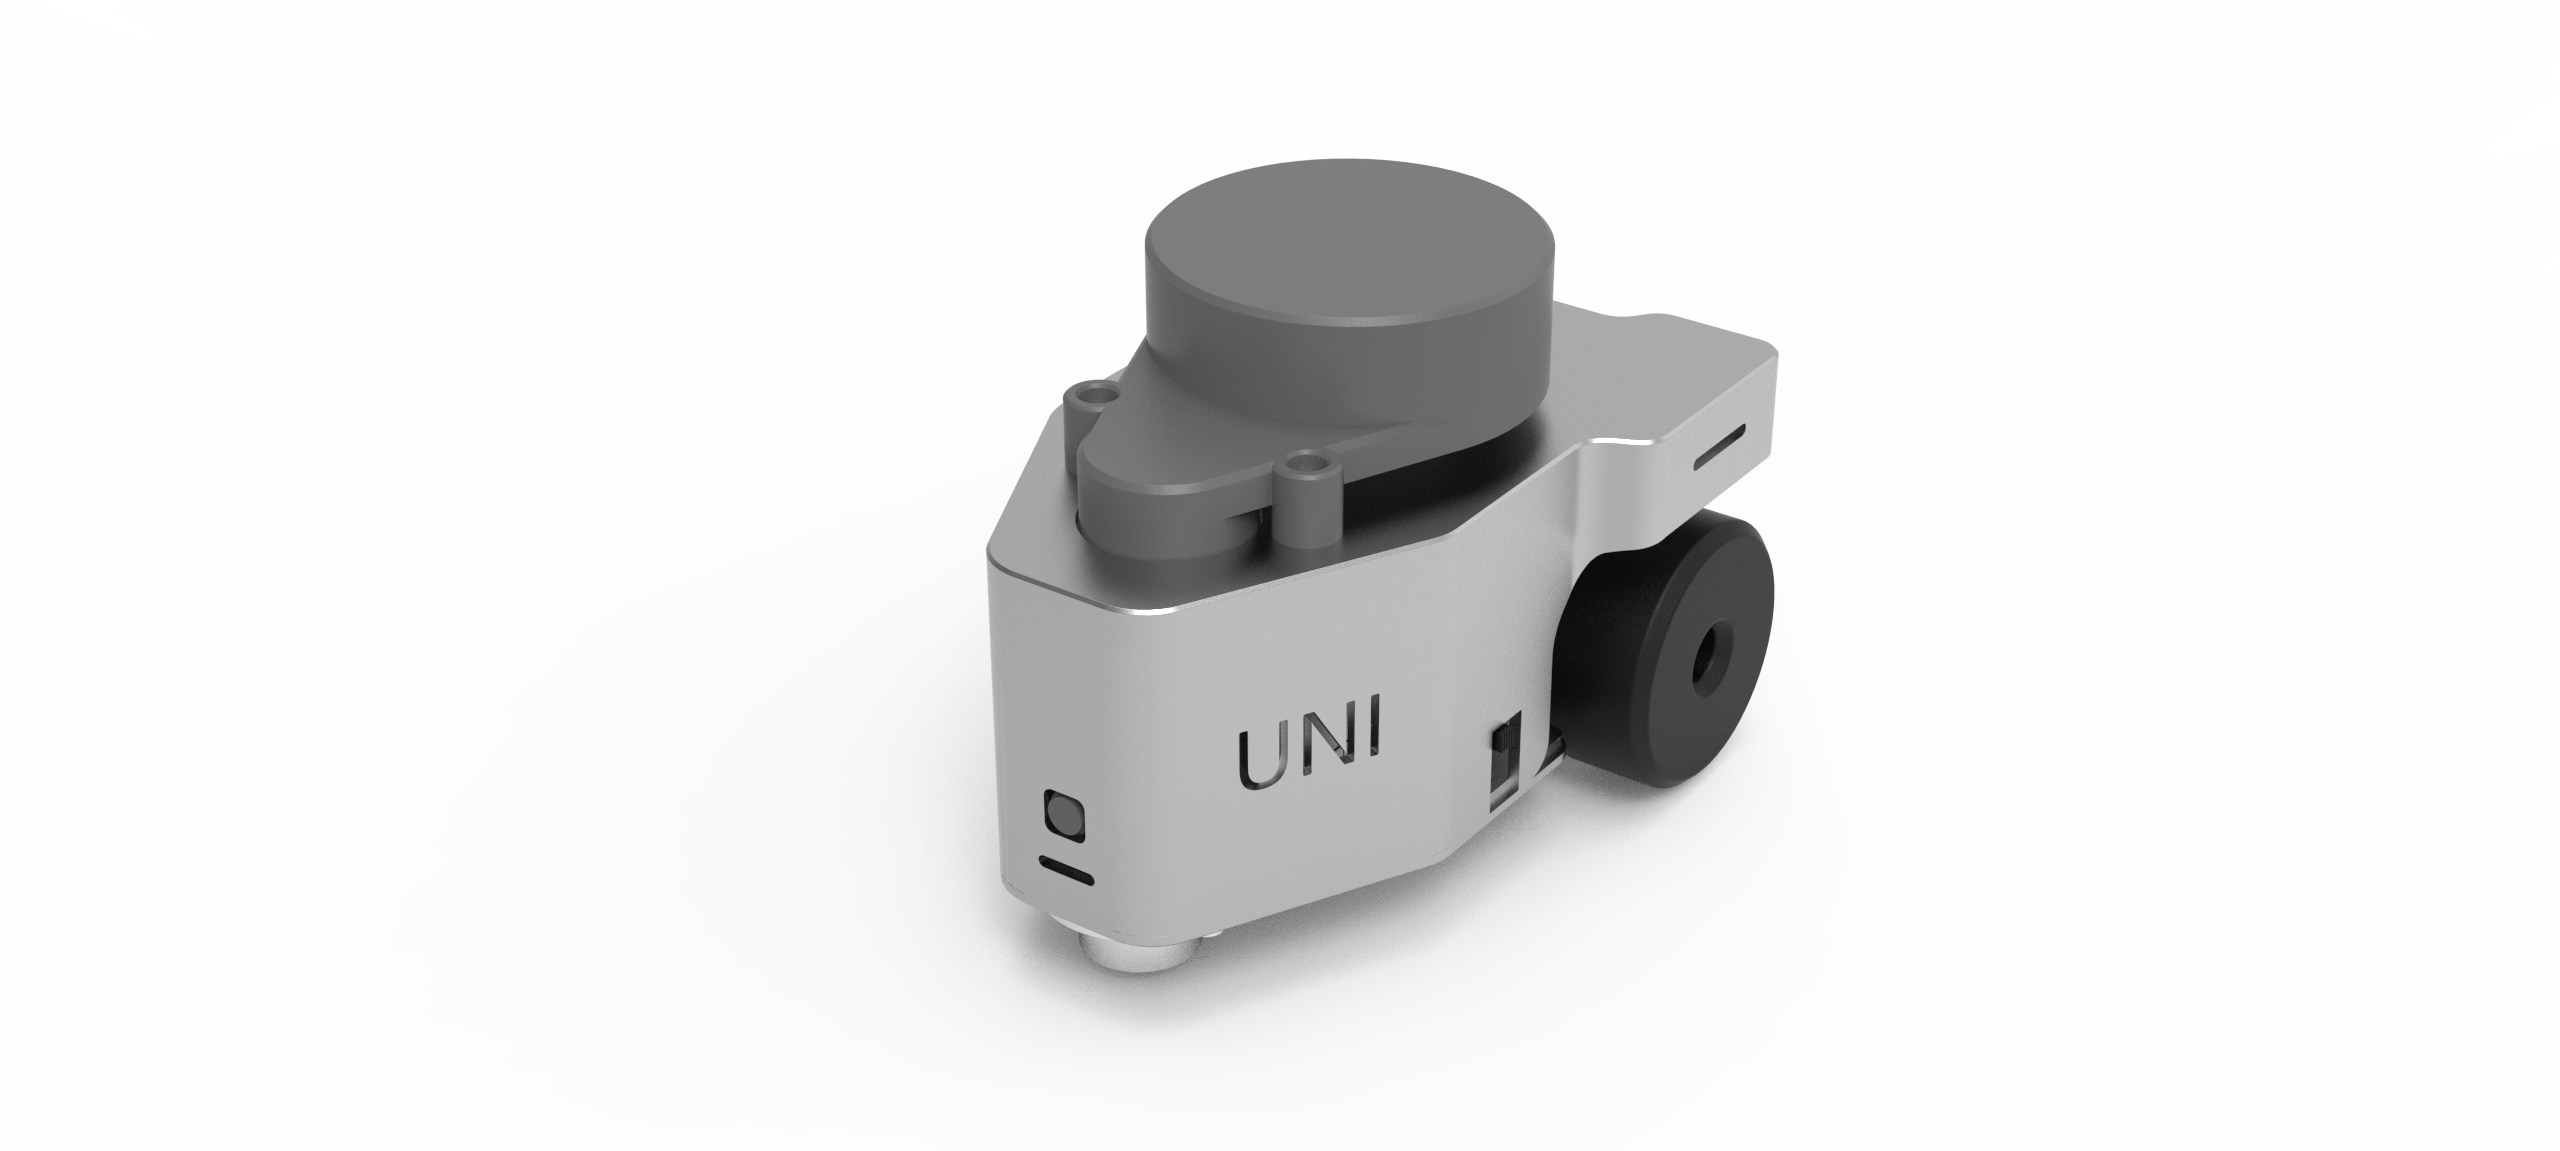
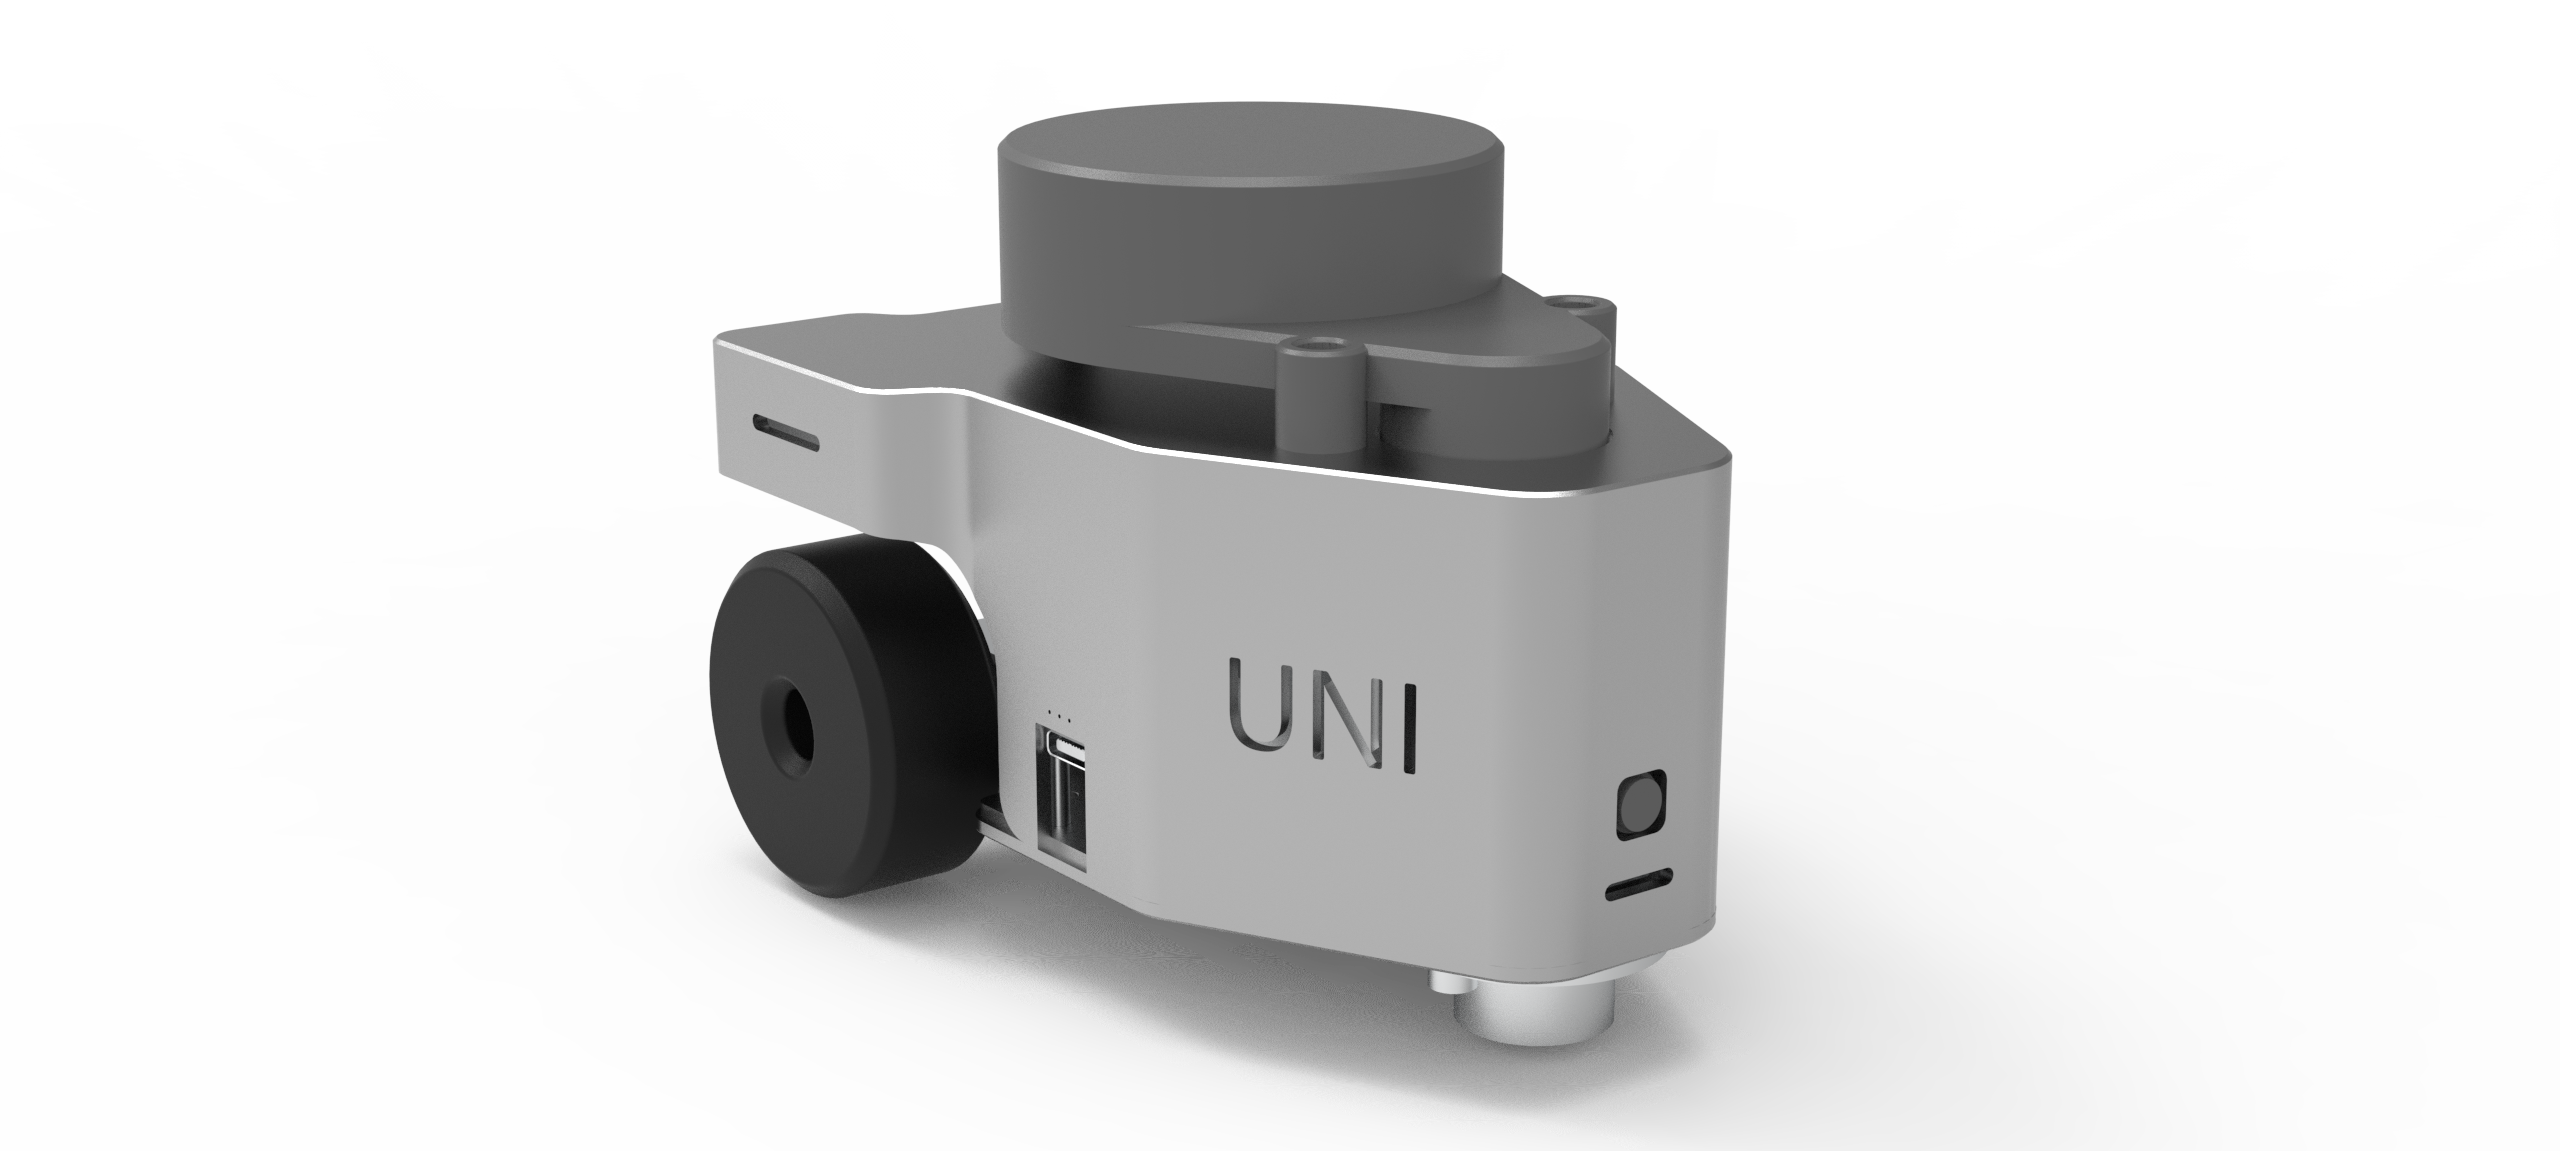
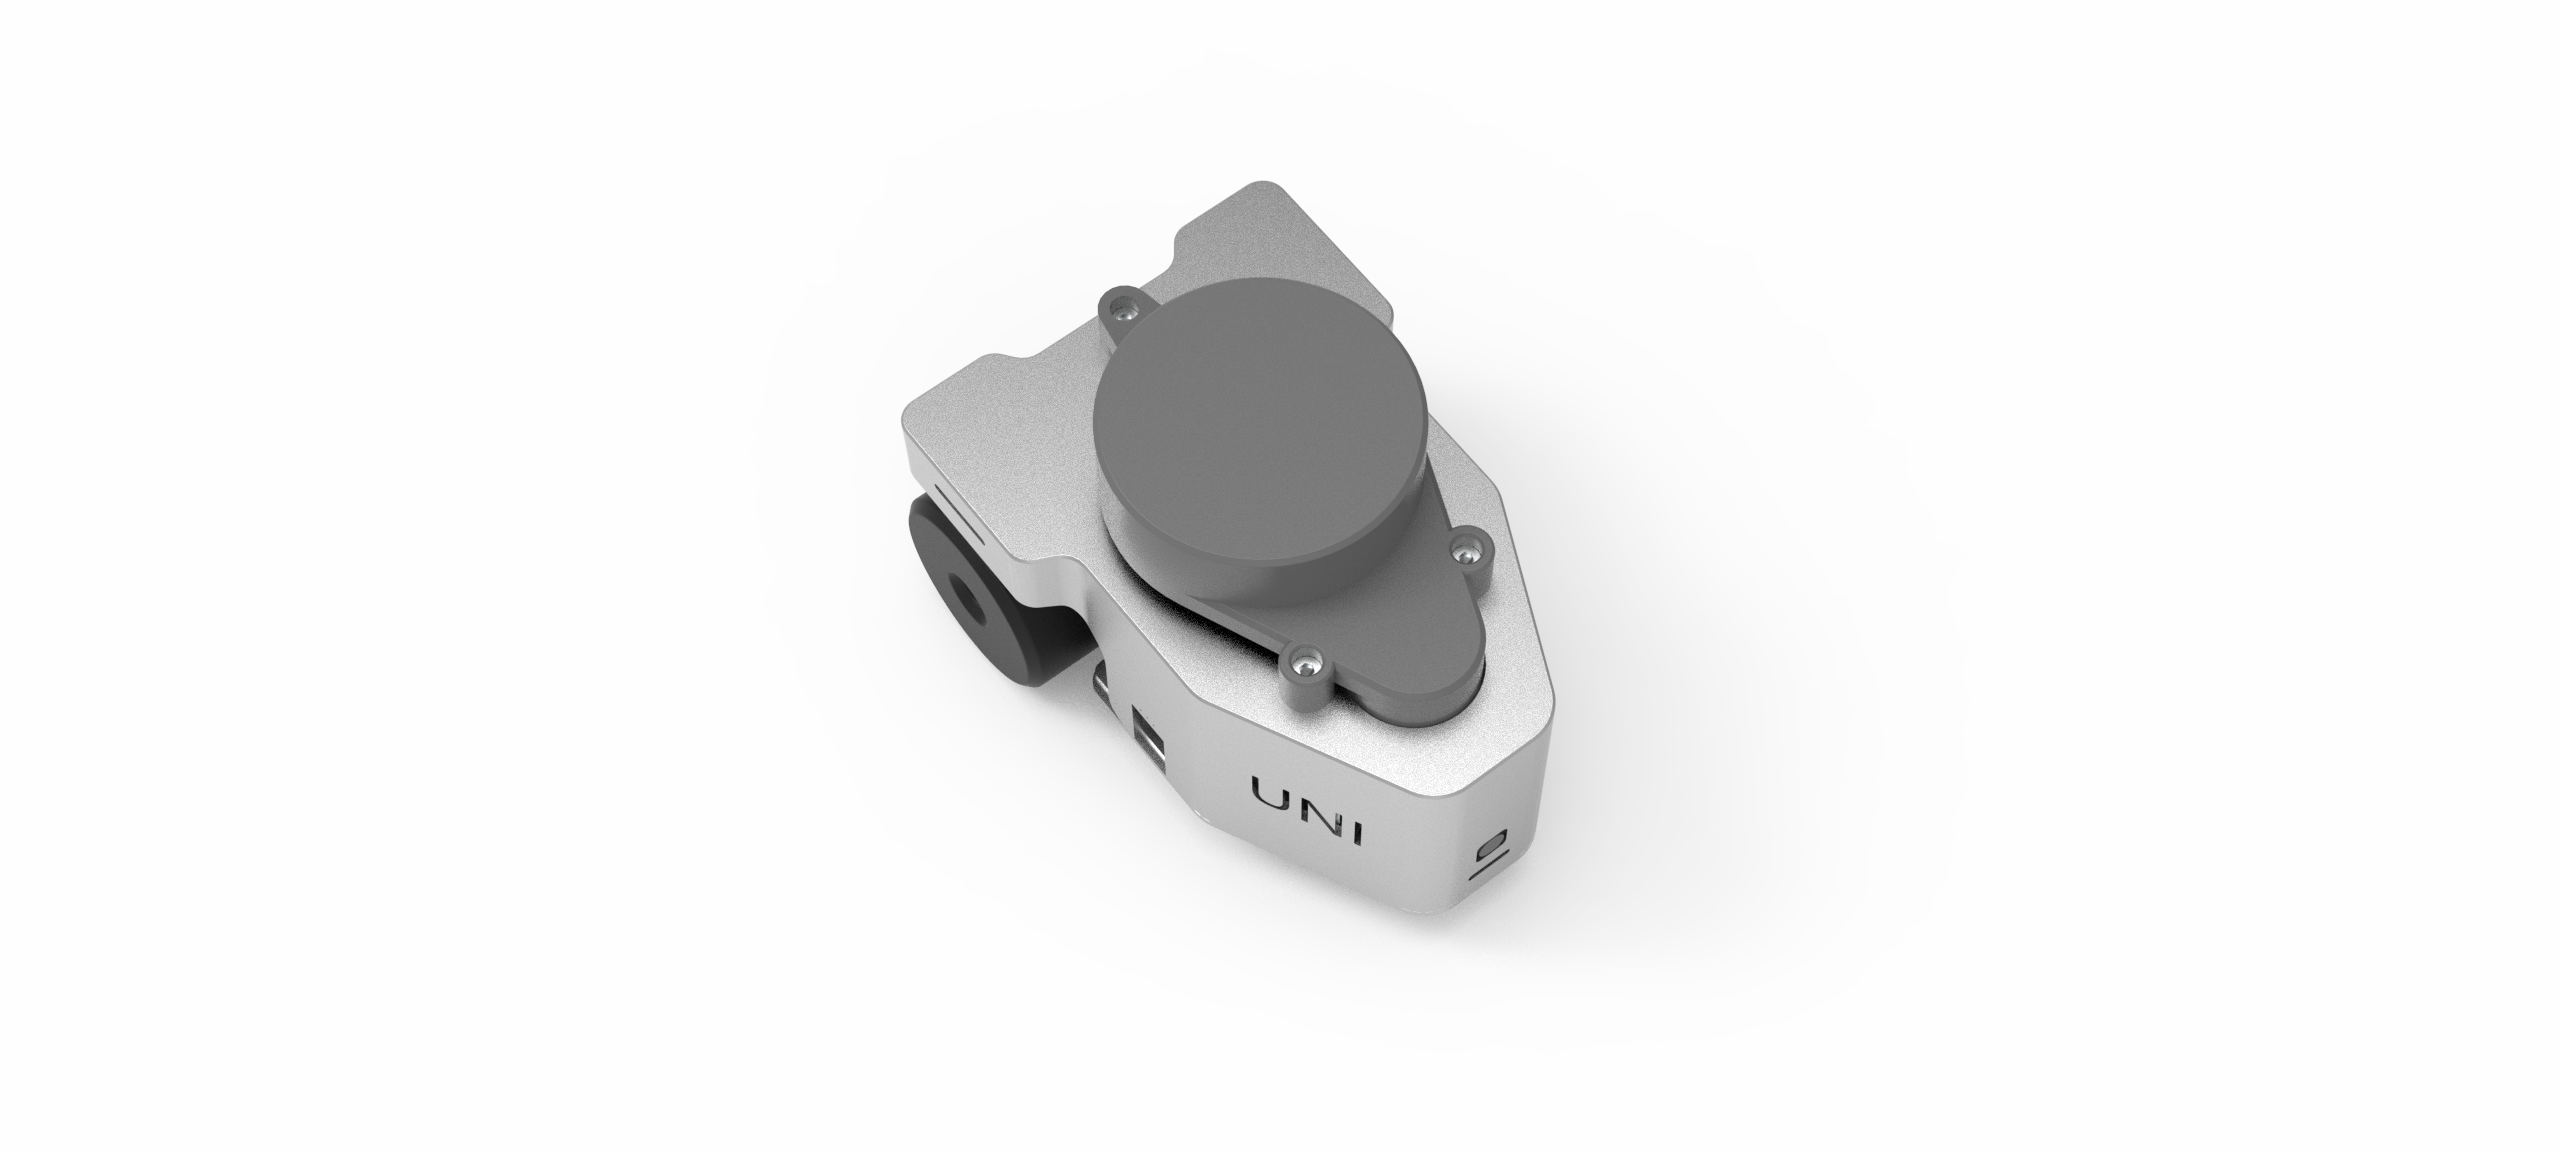
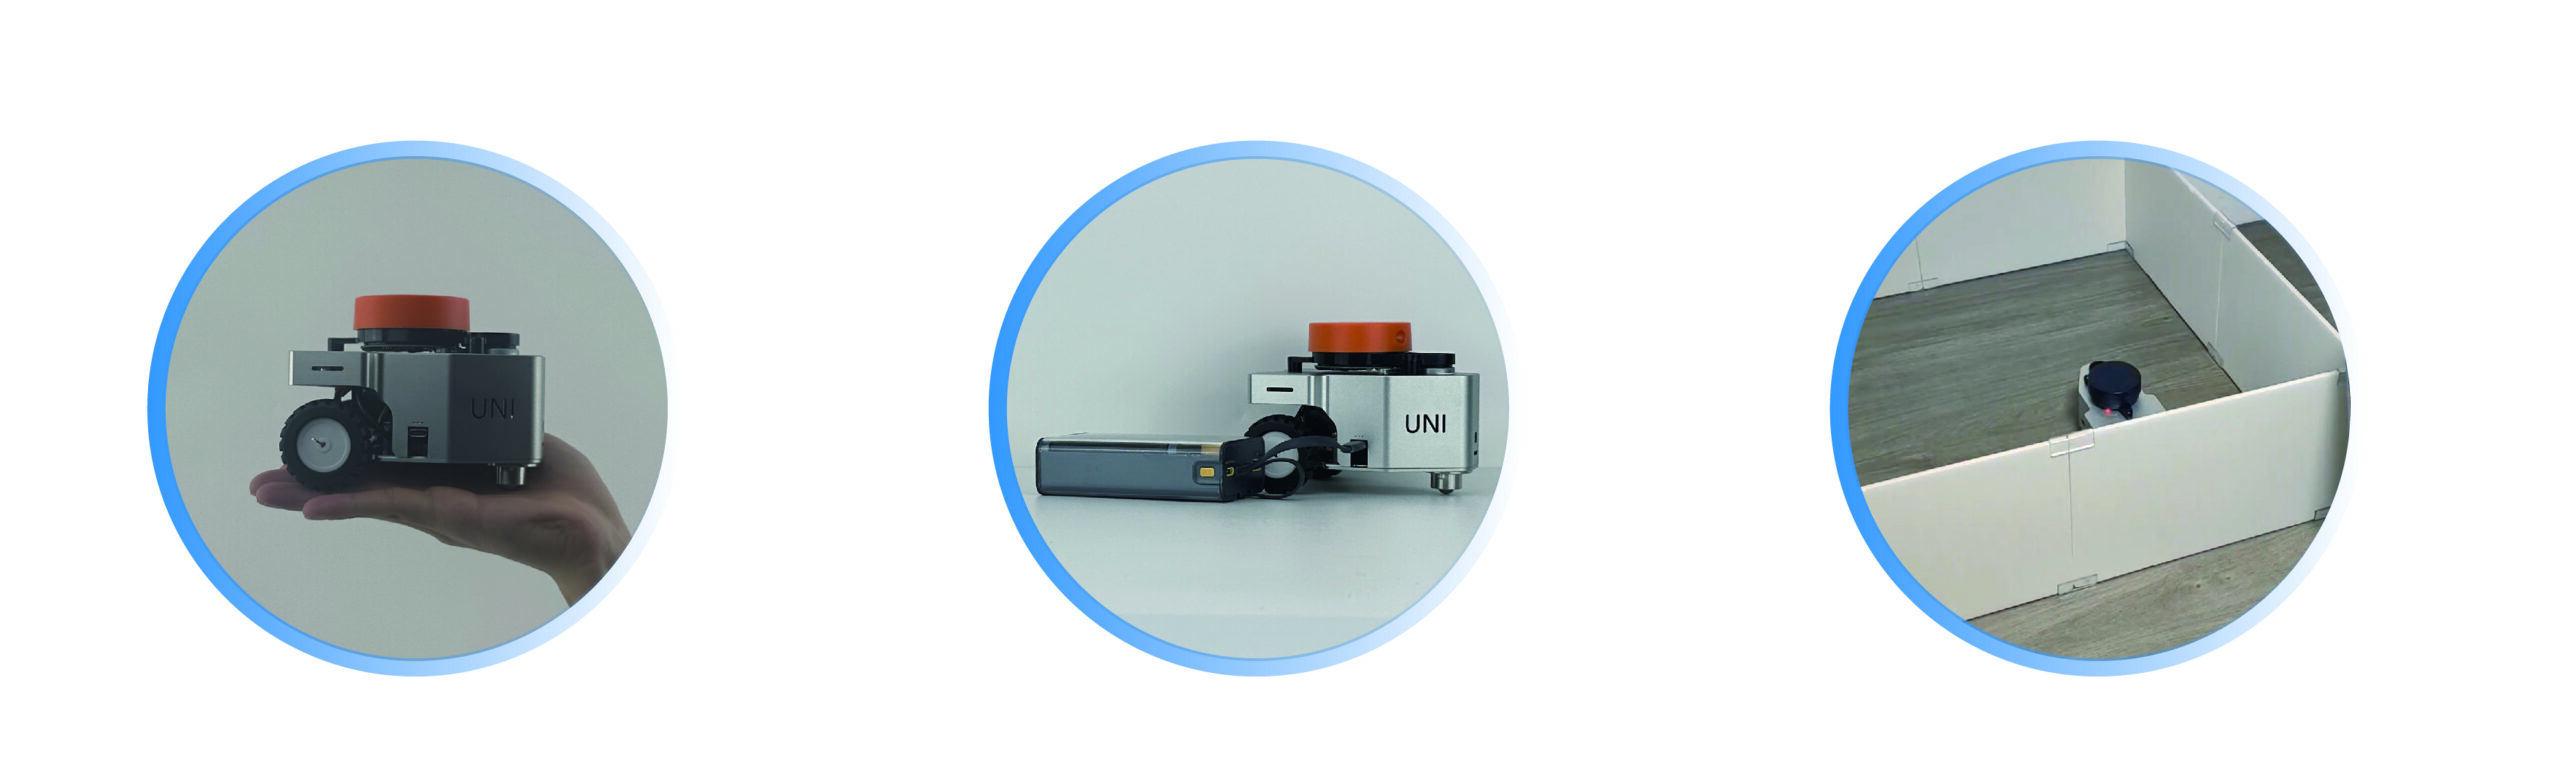
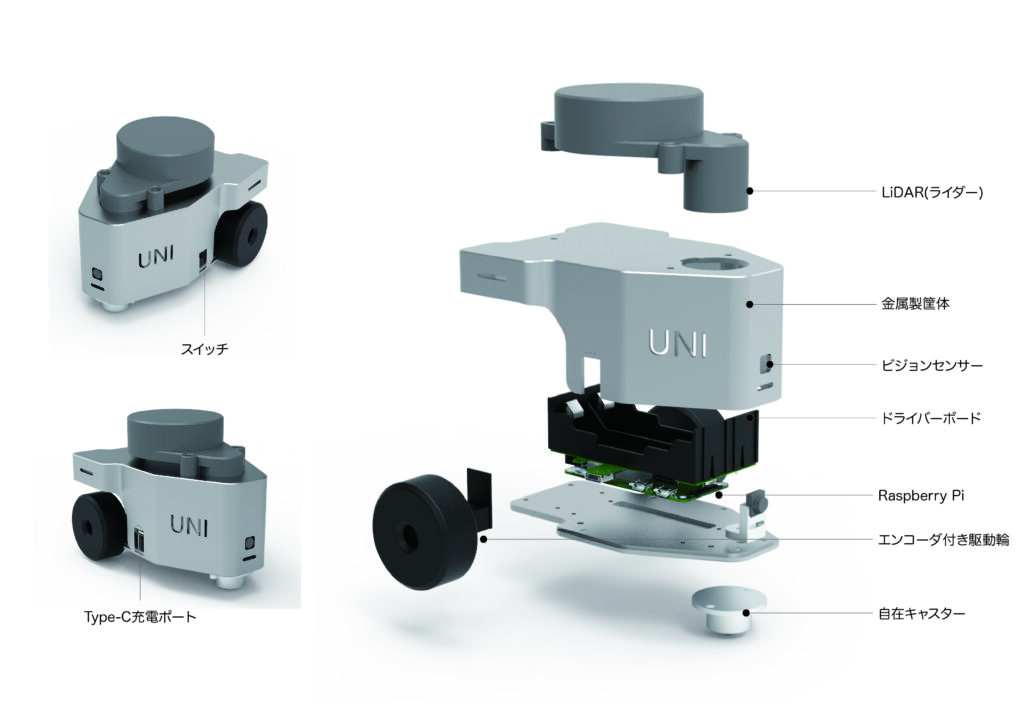
フルメタルのコンパクトボディを採用し、サイズは成人の手のひらよりも小型。Type-C充電ポートを搭載し、モバイルバッテリーでの給電にも対応。教室・実験室・出張先など、さまざまなシーンでの即時デバッグニーズに応える。
デスクトップSLAM実験環境
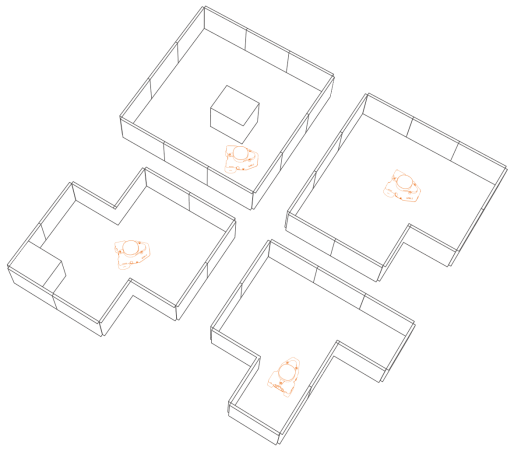
わずか60cm四方のデスク上から始められるSLAM環境。手の届くコンパクトな操作範囲に加え、モジュール式パネルで最大1.2m四方まで拡張可能。多彩なナビゲーションコースをスピーディーに構築できる。
ROS実装の体系的分解
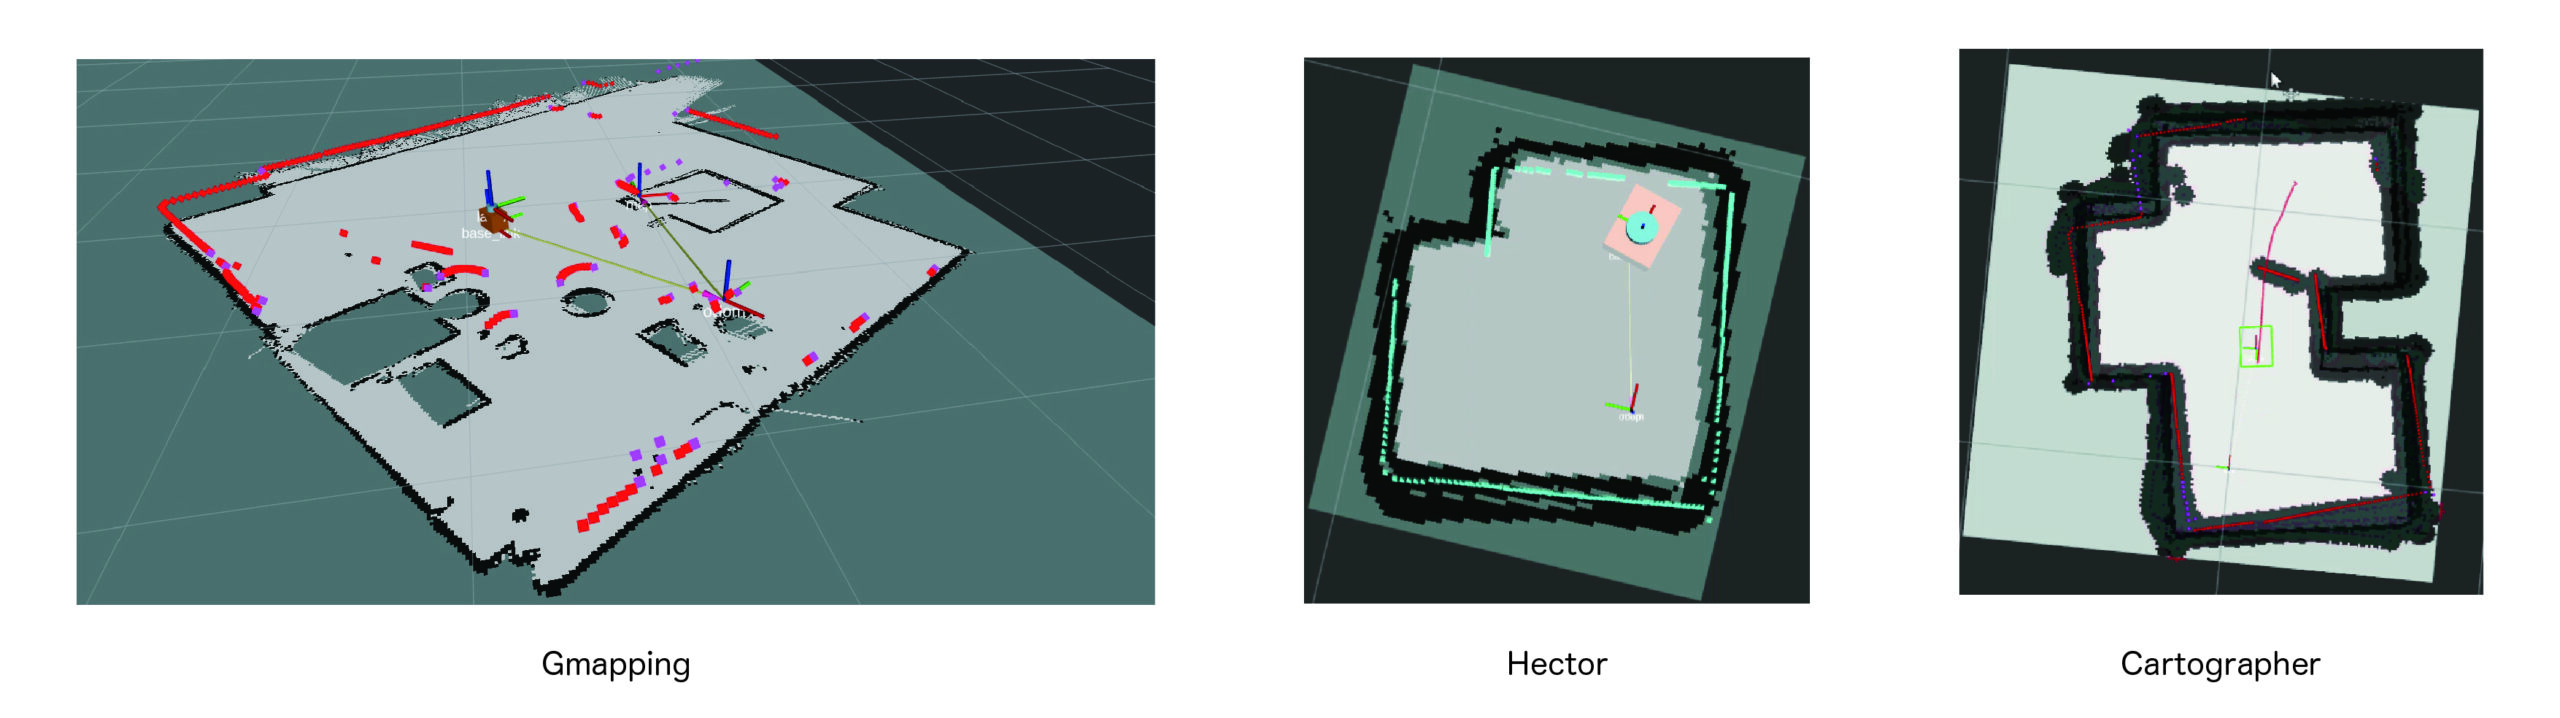
原理フレームワーク、機能デモ、構成分解、機能パッケージ設定、全パラメータ調整に至る5段階の学習ステップを構築する。Cartographer・Hector・Gmappingの3大ナビゲーションアルゴリズムと組み合わせ、学生が実際のエンジニアリング実装手法を習得できるようにする。
Specifications
仕様・スペック
基本仕様
| OS環境 | Ubuntu/ROS(プリインストール) |
|---|---|
| 構成 | 二輪駆動・三輪差動シャーシ |
| コントローラー | Broadcom BCM2710A1, quad-core 64-bit SoC (Arm Cortex-A53 @ 1GHz) |
| 駆動方式 | 7ビットエンコーダモーター |
| シャーシ構成 | 4輪メカナムホイール全方向移動シャーシ |
| ナビゲーション方式 | Cartographer / Hector / Gmapping(レーザーSLAM) |
| 最大安定速度 | 0.16m/s |
| 位置精度 | 1m以内における位置誤差5mm未満 |
| 直進精度 | 1m走行時の直線偏差1cm未満(約1.5°) |
| 寸法 | 130mm(W) x 97mm(D) x 98mm(H) |
| 重量 | 580g |
| 電源 | 内蔵バッテリー (連続稼働時間4時間以上) USB Type-C充電 |
| 付属品 | USB Type-Cケーブル(約1.5 m)×1(ACアダプター付属) |
センサー構成
SLAMナビゲーションに必要な各種センサーを統合し、オドメトリフィードバック、姿勢推定、環境マッピングに対応。実環境におけるナビゲーションアルゴリズムの入力データ取得を実現。
| LiDARセンサー(上部搭載) | 外径:62 mm以下,測定距離:0.1~10 m,サンプリング周波数:10 Hz |
|---|---|
| ホイールエンコーダ | デュアル構成、PID制御およびオドメトリフィードバックに対応 |
| IMU/ジャイロセンサー | 姿勢推定に対応 |
| 拡張インターフェース | 外部センサーおよびマーカーの接続に対応 |
制御構成
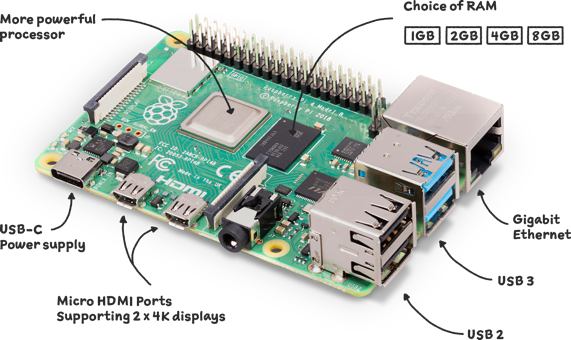
Raspberry Piを中核とした制御システムを採用。PIDモータドライバおよび電源管理機能を内蔵し、ワンボタンでの起動・復帰に対応。授業でのデモンストレーションや大量導入にも適した設計。
Curriculum
実験項目
ロボットビジョン
基礎的な画像処理から深層学習、マルチモーダル認識まで、一貫した実践学習の流れを構築。
■ OpenCVビジョン
・色認識、形状認識、QRコード認識、バーコード認識
・カラーマーカー検出(総合処理+フィルタリング)
■ AIビジョン - YOLO
・YOLOモデルの導入・デプロイ
・データセットのアノテーション、学習、デプロイ
・ワーク検出
・顔検出
■ AIビジョン - 通義千問マルチモーダル大規模モデル
・通義千問マルチモーダルAPIの導入・デプロイ
・物体検出およびラベリング
大規模モデルの導入と応用
音声インタラクション、マルチモーダル認識、ロボット実行を統合した、エンドツーエンドのAIモデル実践にフォーカス。
■ 音声対話インタラクション
・音声認識(ASR)の導入・実装 - 通義千問
・意味理解(LLM)の導入・実装 - DeepSeek
・音声合成(TTS)の導入・実装 - 火山引擎
・大規模モデルを活用した音声対話機能の実装
・音声対話による電卓機能の実装
・音声対話による音楽再生機能の実装
■ マルチモーダル視覚認識
・通義千問マルチモーダルAPIの導入・デプロイ
・物体検出およびラベリング
■ ロボット応用との連携
・MCPに基づく認識・把持タスクプランニング
・MCPに基づくナビゲーションタスクプランニング
ロボット本体
シャーシおよびロボットアームの運動学と制御戦略に関する実践。
■ モバイルベース制御
・エンコーダ付きモータのPID制御
・全方向移動ベースの運動学制御
・全方向移動ベースのオドメトリ制御(ジャイロセンサ含む)
■ ロボットアーム本体制御
・サーボモータの位置制御
・ロボットアームの運動学制御
・ロボットアームの補間軌道制御
ロボットオペレーティング システム(ROS)
ROSのトピック、サービス、パラメータ管理およびMoveItによるモーションプランニングなどの中核スキルを習得。
■ ROSの基礎操作
・Topic、Service、Parameter による turtlesim の移動制御
・パッケージ移植と実行 - キーボードによる turtlesim 制御
■ Moveit! によるロボットアーム動作計画
・ロボットアームのURDFファイル設定
・Moveit! によるロボットアーム運動学モデルの設定
・RViz によるロボットアーム動作計画の実現
移動ロボットのナビゲーション と自己位置推定
システムインターフェース、マッピングおよびナビゲーションの一連のプロセスを網羅し、マルチポイントナビゲーションの実践に対応。
■ 地図構築
・マッピング用プロジェクトファイルの設定
・新規地図の構築
■ 地図ナビゲーション
・指定点ナビゲーションの実装
・自律回避ナビゲーションの実装
・複数座標ナビゲーションの実装