Design
外観デザイン
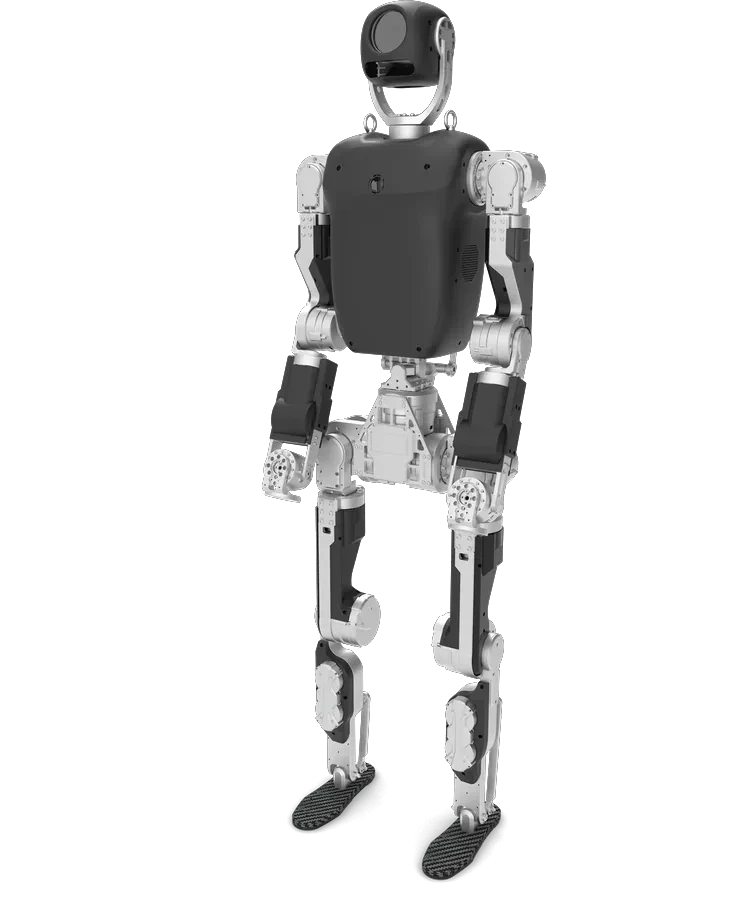
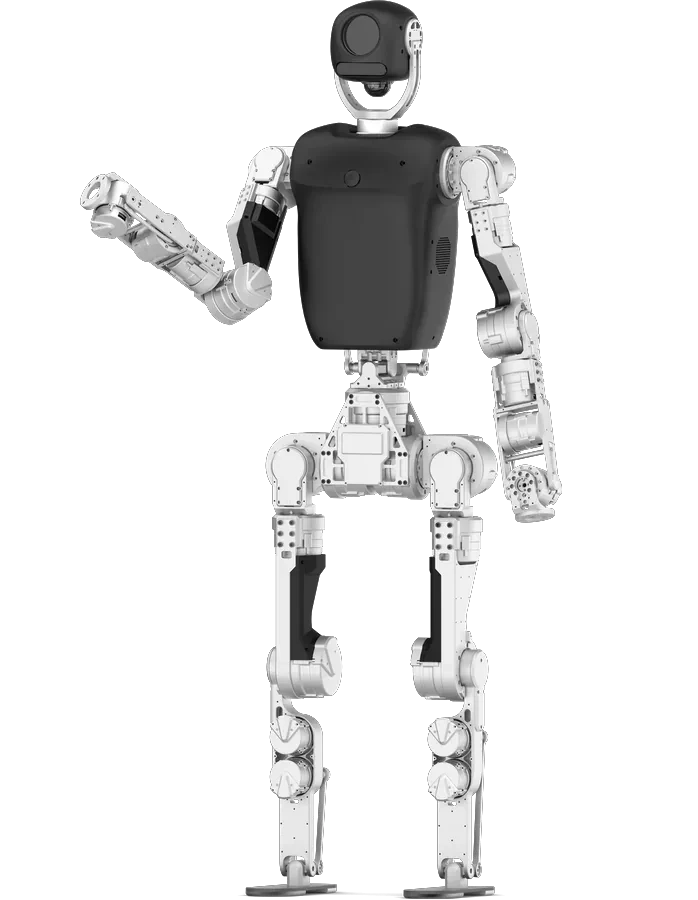
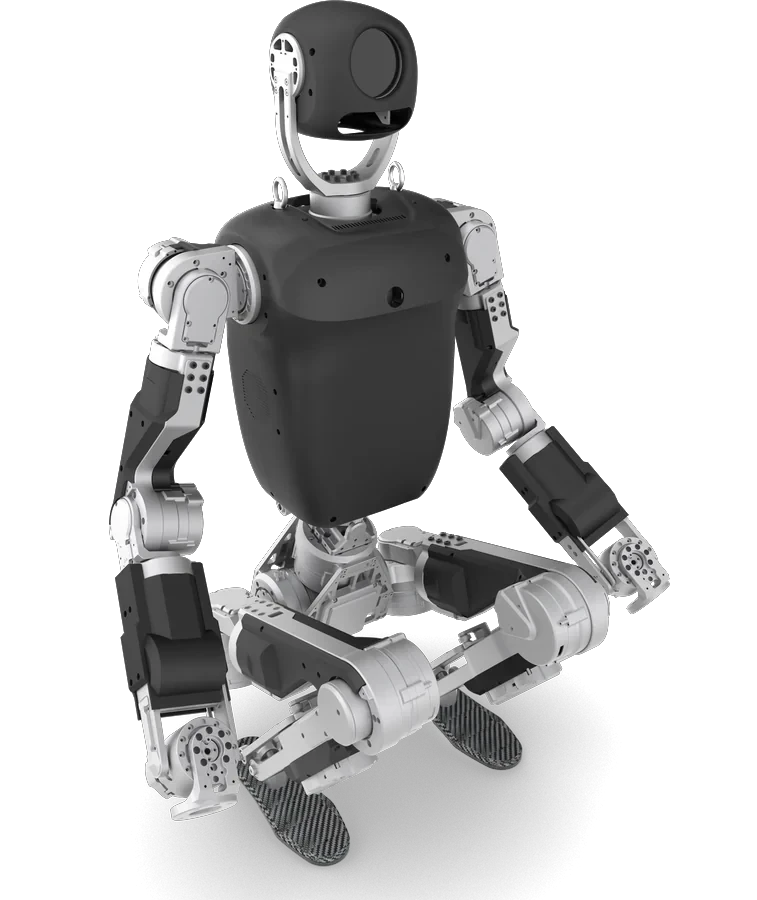
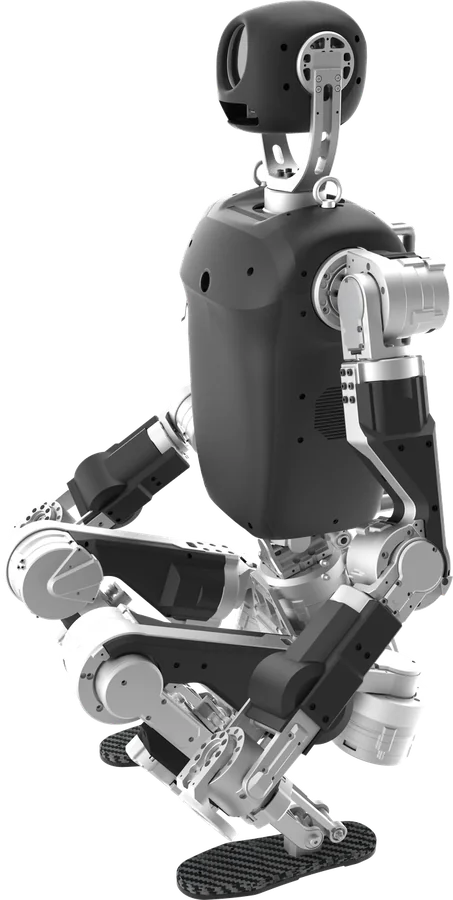
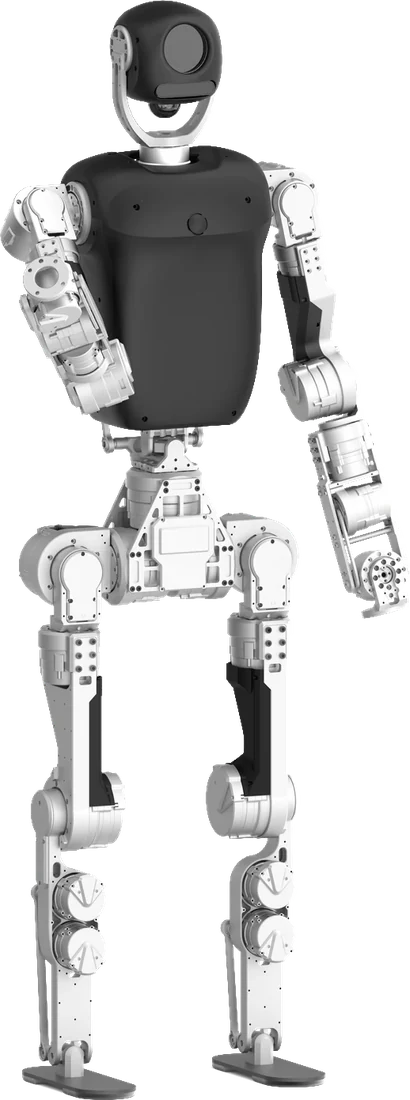
人に近いプロポーションと、アルミ外装・カーボン素材を組み合わせた洗練されたデザイン。立つ・しゃがむ・座るといった多様な姿勢を、31自由度の全身で自然に表現します。
Dynamic Motion
実戦で鍛えられた、高動的な運動性能。
シミュレーションだけでなく、実際の競技や現場で検証された運動制御。走る・跳ぶ・踊る・段差を越えるといった高動的な動作を、実機で安定して実行します。
Joint Modules
ヒューマノイド専用の関節モジュール
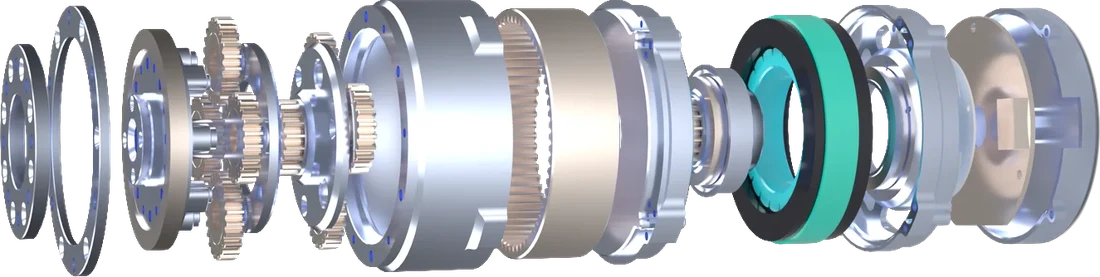
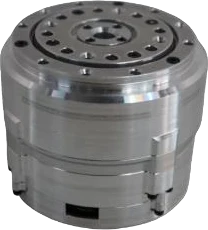
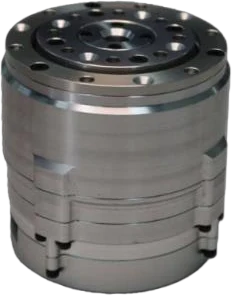
BXI-50/70/85の中空・遊星減速シリーズ。わずか3種類のモーターで30自由度を超えるヒューマノイドを構成でき、設計・製造・保守のコストを大幅に抑えます。
モジュラー設計
3種類のモーターで全身を構成。トルク範囲25〜150 N·m、調整・カスタマイズにも対応。
遊星+中空構造
配線を内部に通せる中空構造で信頼性と可動域を向上。遊星減速機が衝撃に強く、転倒にも耐えます。
真のデュアルエンコーダー
モーター側・出力側の両方を直接計測し、末端の制御精度を高めます。
実戦で検証済み
複数のヒューマノイドの過酷な試験・競技で検証され、継続的に改良されています。
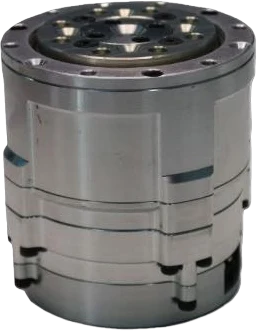
| 項目 | BXI-50 | BXI-70 | BXI-85 |
|---|---|---|---|
| 定格トルク | 7 N·m | 15 N·m | 40 N·m |
| ピークトルク | 25 N·m | 50 N·m | 150 N·m |
| ピーク相電流 | 30 A(rms) | 60 A(rms) | 90 A(rms) |
| 外径 × 高さ | 64 × 65.5 mm | 81 × 66.5 mm | 99 × 71.5 mm |
| 中空径 | 6 mm | 9 mm | 10 mm |
| 重量 | 0.5 kg | 0.8 kg | 1.4 kg |
| 共通仕様 | 定格電圧 24–48 V/無負荷回転数 200 rpm/定格回転数 100 rpm/減速比 19.5/クロスローラーベアリング/デュアルエンコーダー(モーター側:磁気式、出力側:誘導式)/MITプロトコル・トルク/位置/速度の混合制御/CAN・CAN FD(RS485対応予定) | ||
Motion Control
運動制御(小脳)ソリューション
強化学習ベースの運動制御で、高動的な全身運動を実現。データから実機までのプロセスが体系化されており、展示やパフォーマンスにすぐ使える運動能力を備えています。
人の動画からの自動抽出、またはモーションキャプチャ
人の動作をロボットの関節軌道へ自動変換
並列シミュレーション環境での強化学習
高一致性シミュレーションで品質を検証
制御方策を実機ハードウェアへ展開
シミュレーションで学習し、実機へ
並列シミュレーション環境で、人の動作データから生成した参照モーション(緑)にBXI Elf3が追従するよう、強化学習で制御方策を訓練します。倒れ込みや起き上がりを含む複雑な全身動作も、Sim2Simで検証したうえで実機へ展開します。
- 強化学習
- 全身モーショントラッキング
- Sim2Sim検証
- 実機展開
Applications
主な用途
展示・パフォーマンス
歩く・走る・跳ぶ・踊るなど、高動的な運動のデモンストレーション
案内・巡回
高精度ナビゲーションと多言語AI解説による展示場・施設の案内
遠隔操作・データ収集
VR・外骨格・データ収集機器によるAI学習データの取得
研究・開発
身体性AI・VLAモデルの研究や、自社ロボット製品の開発基盤
HumansX Solutions
ハンド・ベースと組み合わせて
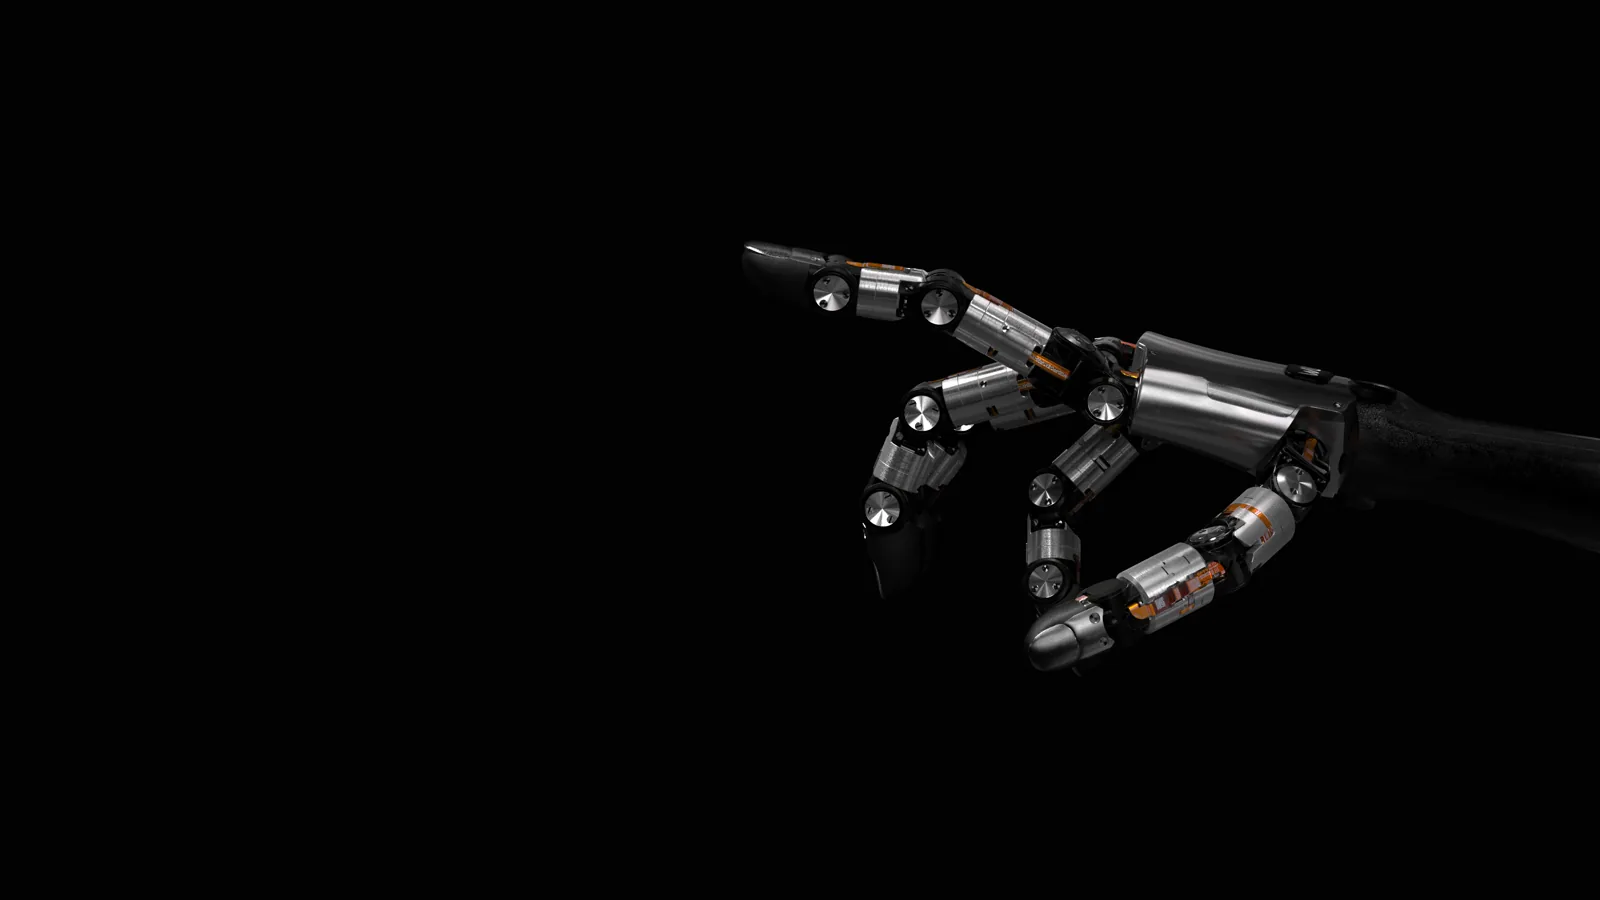
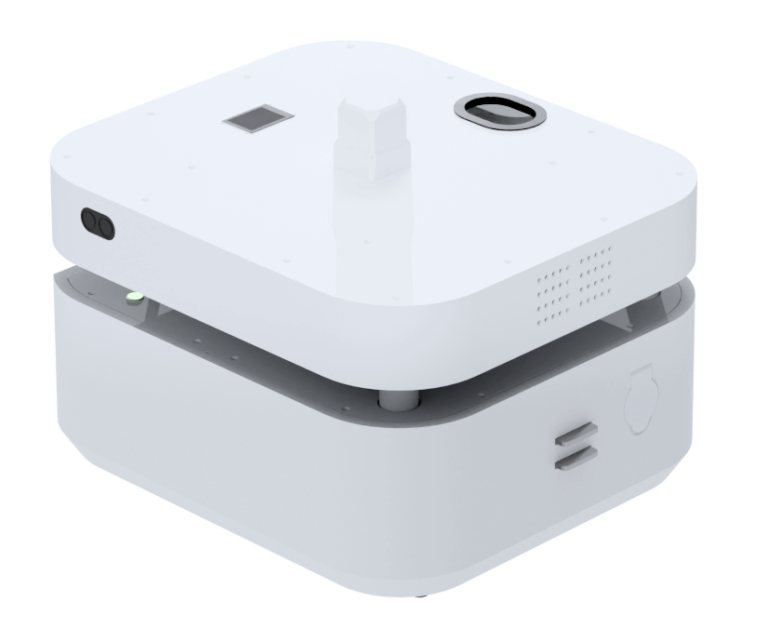
HumansXのフィジカルAIソリューションを組み合わせることで、用途に合わせたロボットを構成できます。
Specifications
BXI Elf3 主な仕様
| 身長 | 145 cm |
|---|---|
| 重量 | 約 38 kg |
| 全身自由度 | 31(片腕 7/片脚 6) |
| 片腕可搬重量 | 5 kg |
| 最大移動速度 | 4 m/s 以上(約 13 km/h) |
| 稼働時間 | 1時間以上 |
| ピークトルク | 肩 50 N·m/肘 50 N·m/手首 25 N·m/膝 150 N·m/大腿 150 N·m |
| センサー | LiDAR+深度カメラ |
| 計算ユニット | NVIDIA Jetson Thor 対応 |
| 対話機能 | 対応(LLM API連携) |
| カスタム開発 | 完全オープン |
※ 仕様は予告なく変更される場合があります。カスタマイズ内容により仕様は異なります。
Customization & ODM
カスタマイズ・ODMをご検討の方へ
BXI Elf3 をベースにした外観・センサー・計算ユニットのカスタマイズや、自社ブランドでの製品化にも対応しています。開発の流れや費用感は、カスタム開発ページをご覧ください。
FAQ
BXI Elf3 よくあるご質問
BXI Elf3はどのような製品ですか?
身長145cm・31自由度の高動的ヒューマノイドです。研究・開発やデモンストレーション用途に適しており、歩く・走る・跳ぶ・踊るといった動作を実機で実行できます。
研究・開発用途で使えますか?
はい。ROS 2 対応の制御フレームワーク、URDFモデル、強化学習のサンプルコードなどの開発リソースを HumansX からご提供しており、運動制御アルゴリズムの研究や実機検証に活用できます。
主な性能は?
本体重量は約38kg、最大移動速度は4m/s以上、膝関節のピークトルクは150N·mです。全身制御周期は1000Hz超です。
カスタマイズやODMにも対応できますか?
はい。外観・センサー・計算ユニットのカスタマイズや、自社ブランドでの製品化にも対応しています。詳しくはカスタム開発ページをご覧ください。