Overview
組み立てから制御まで
ロボット開発の基礎を、ひとつのキットで
HX-T20は、ロボットの構造・駆動・知覚・プログラミングを段階的に学べるモジュール型ロボット開発キットである。
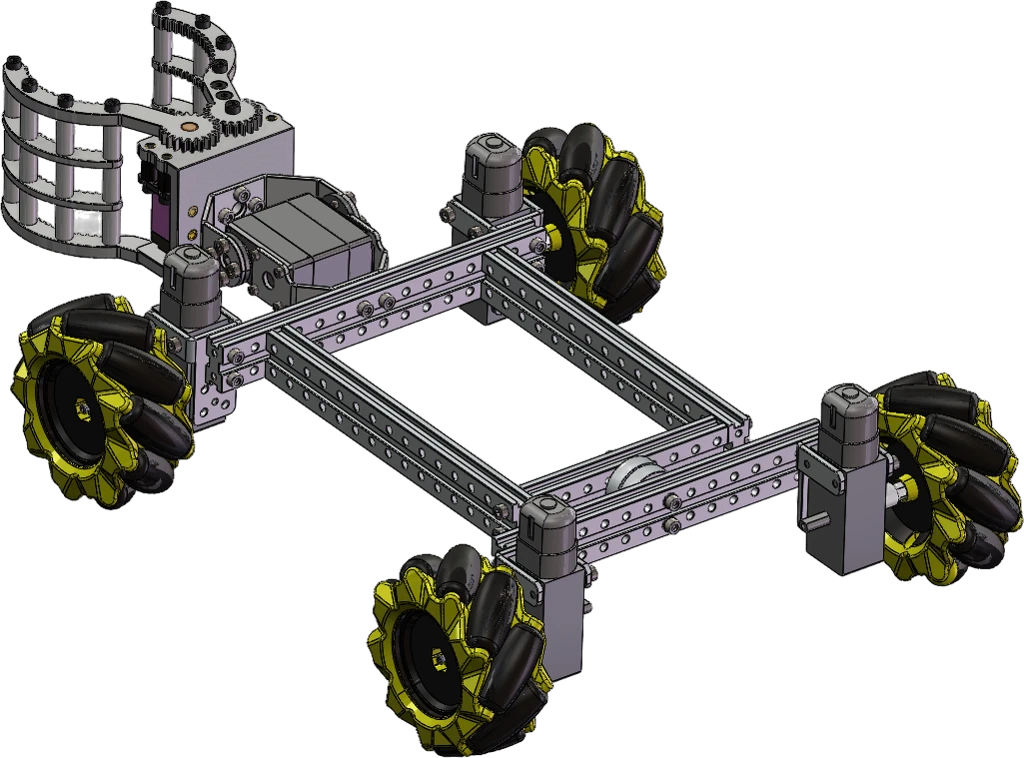
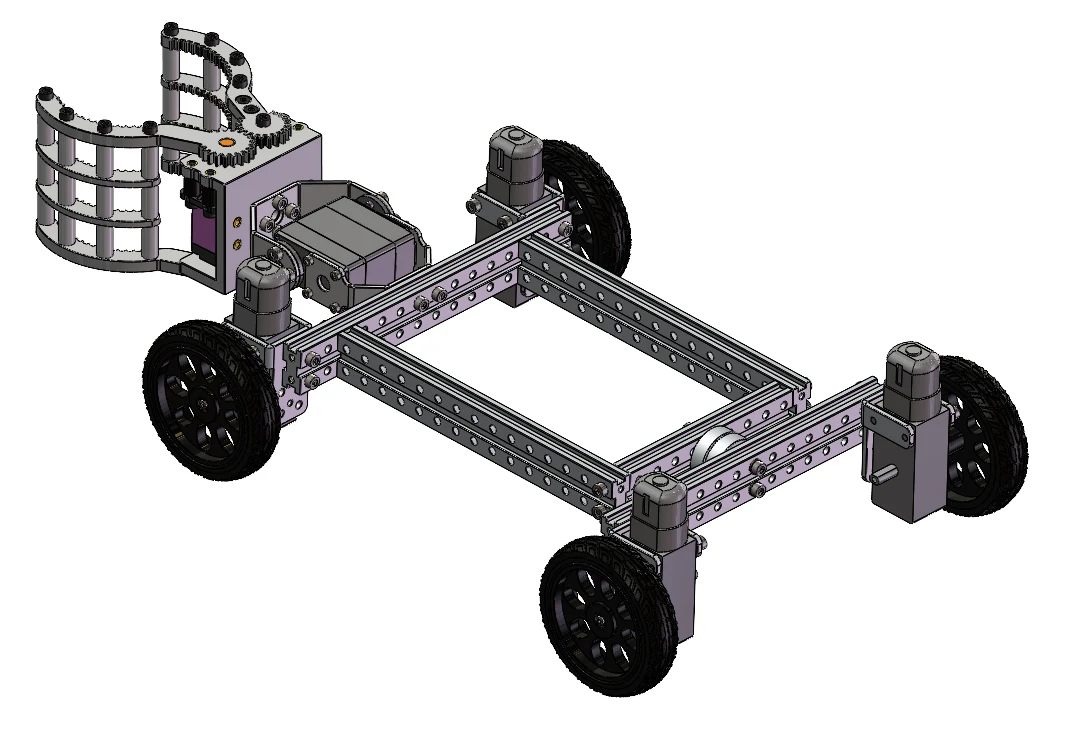
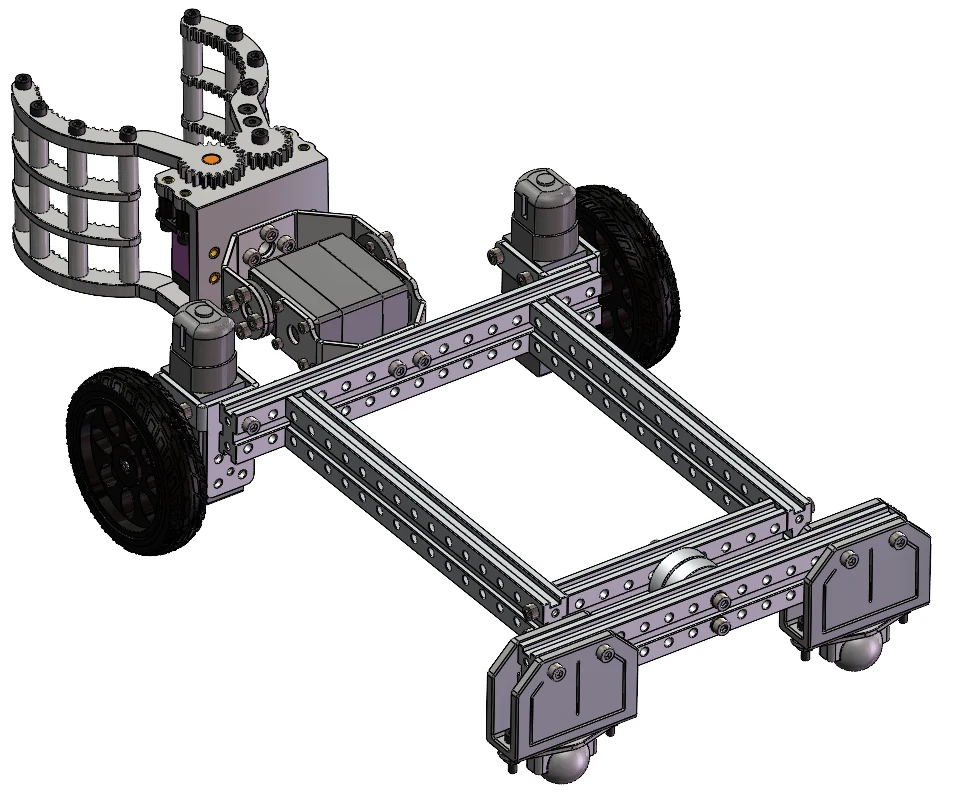
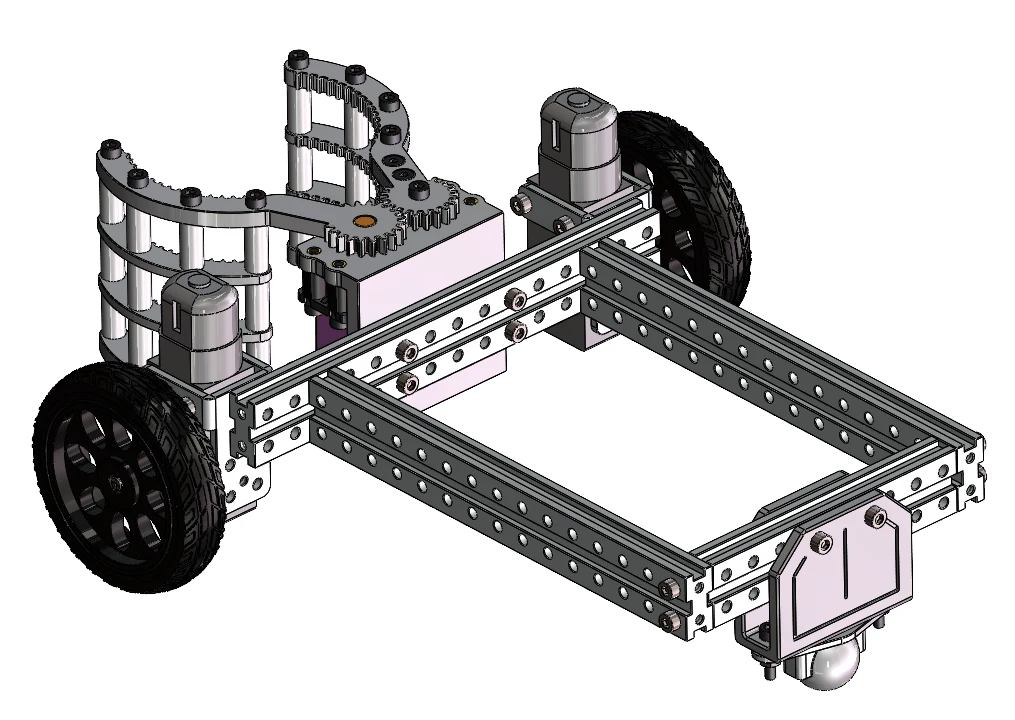
高強度の航空アルミ製フレームに、差動ホイール・キャスター・メカナムホイール・グリッパー・首振りなどの機能モジュールを組み合わせ、5種類の移動ロボットと15種類のピッキング・搬送ロボット、計20種類の代表的なロボットを構築できる。
フレームは幾何学図形を描く感覚で組み立てられる設計とし、穴の間隔・寸法・ねじ穴の配置まで最適化することで、強度を確保しながら部品点数を抑えた。最短2時間でロボットを組み立てられる。
プログラミングは、OpenBlockによるドラッグ&ドロップ形式から、MicroPython・Arduino C++によるコード開発まで対応する。プログラミング未経験者から本格的な開発に取り組む学習者まで、レベルに応じて学習を進められる。
超音波センサー、オフライン音声認識モジュール、スピーカー、ゲームパッド型リモコンを搭載し、自律障害物回避、音声対話・音声コマンド制御、リモコン操作による搬送など、実践的なプロジェクトに取り組める。
図解・動画マニュアル、全構成の3D設計データ、全プログラムのサンプルソースコードを提供し、授業・実習への導入をサポートする。
■ 対象分野・活用シーン
Features
製品特長
20種類の代表的ロボットを構築
6種類の機能モジュールを組み合わせ、5種類の移動ロボットと15種類のピッキング・搬送ロボットを構築できる。
最短2時間で組立
穴ピッチ・寸法・ねじ穴まで最適化した設計により部品点数を抑え、初学者でも短時間で組み立てられる。
ビジュアル/Python/C++開発
OpenBlockによるドラッグ&ドロップ開発から、MicroPython・Arduino C++によるコード開発まで、学習段階に応じて選択できる。
高強度航空アルミボディ
主要構造部品は表面酸化処理を施した航空アルミ製。繰り返しの組立・分解にも耐える。
充実した教材リソース
図解・動画マニュアル、全構成の3D設計データ、サンプルソースコードを提供。Arduino・ESP32などの拡張ハードウェアにも対応する。
Specifications
仕様・スペック
構成一覧
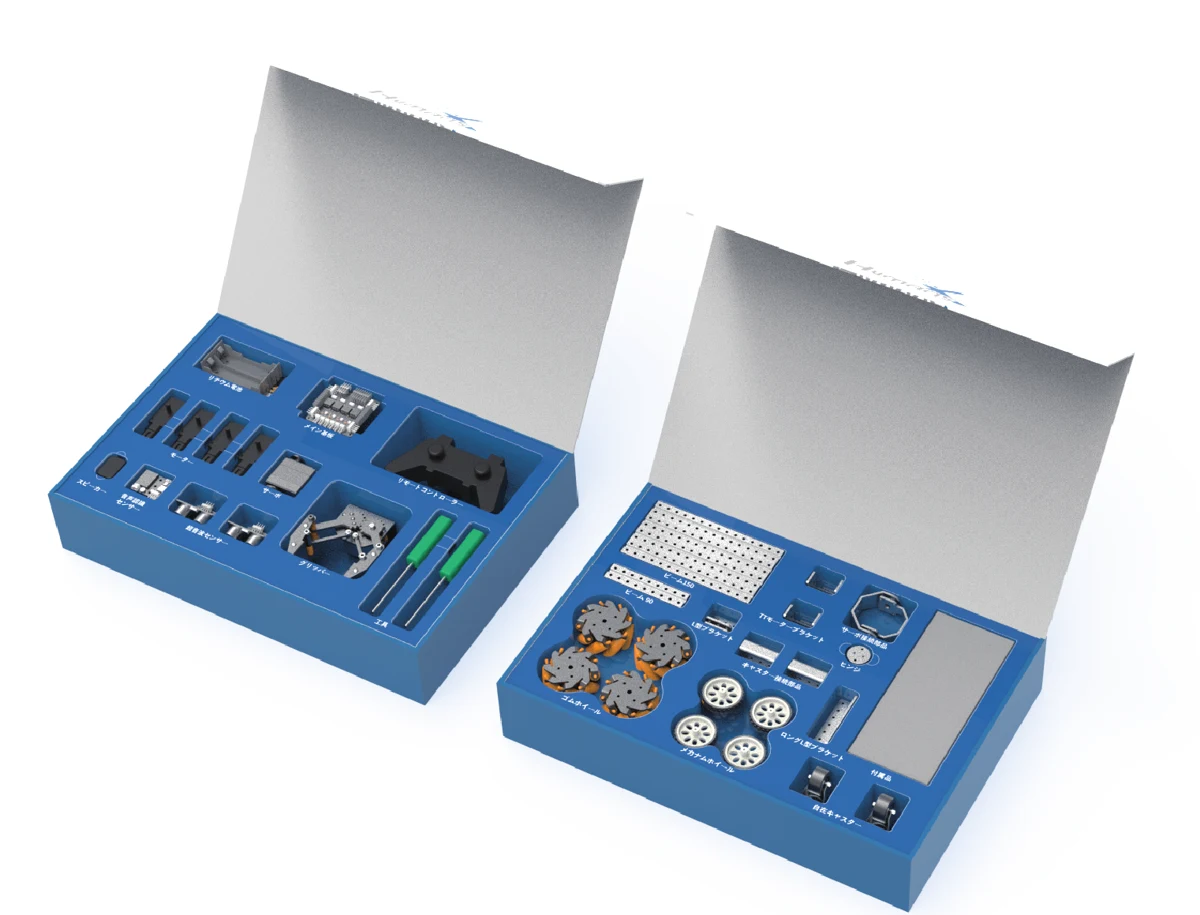
| 構成部品 約60点 | 航空アルミ製の構造部品(ダブル穴ビーム150/90/50、L型ブラケット、モーターブラケット等)、電子部品、ステンレス製ネジ・ナットなど |
|---|---|
| メイン制御ボード x1 | ビジュアル・Python・C++に対応。 DCモーター×4、サーボ×3、超音波センサー×2、SPI、UART(RX/TX)、USBシリアルなどのインターフェースを搭載 |
| モーター x5 | DCモーター(減速比1:48、5〜9V)×4、 標準サーボ(定格トルク30kgf・cm)×1 |
| 機能モジュール | 差動ホイール、キャスター、メカナムホイール、グリッパー、首振りモジュール |
| センサー x3 | 超音波センサー×2、オフライン音声認識モジュール×1 |
| インタラクション x2 | スピーカーモジュール×1、ゲームパッド型リモコン×1 |
| 開発環境 | OpenBlock(Scratch形式ブロック/MicroPython/Arduino C++)。Arduino・ESP32などの拡張ハードウェアに対応 |
| 付属品 | 電池ボックス、組立工具など |
| 教材 | 図解・動画マニュアル(オンライン)、全構成の3D設計データ、全サンプルプログラムのソースコード |
ロボット構成例
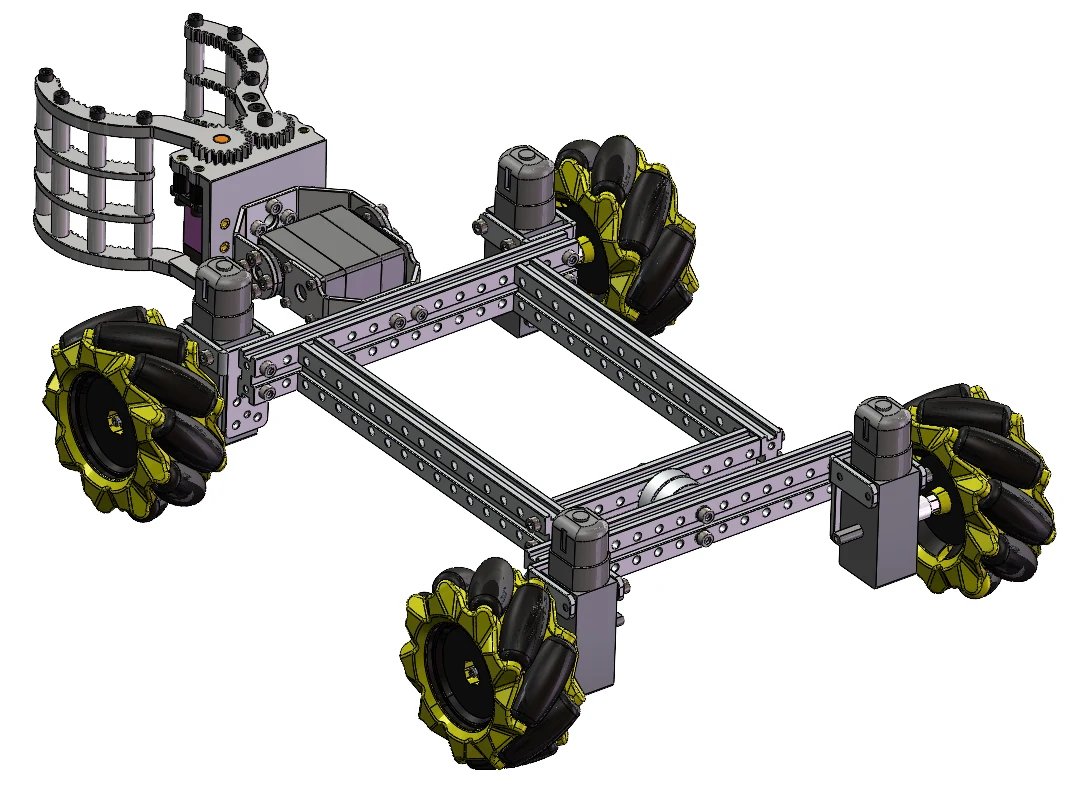
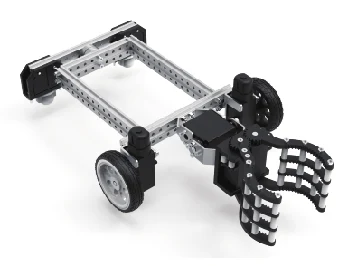
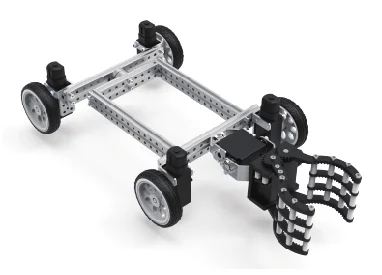
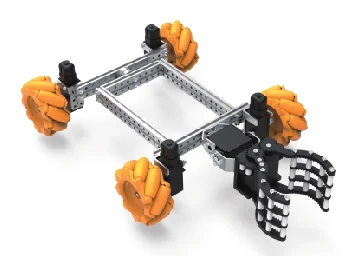
6種類の機能モジュールの組み合わせにより、5種類の移動ロボットと15種類のピッキング・搬送ロボット、計20種類の代表的なロボットを構築できる。
移動ロボット( 5種 )
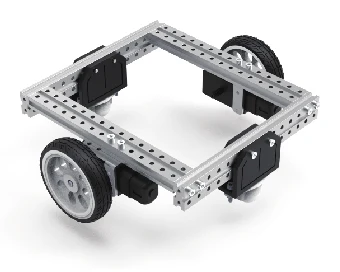
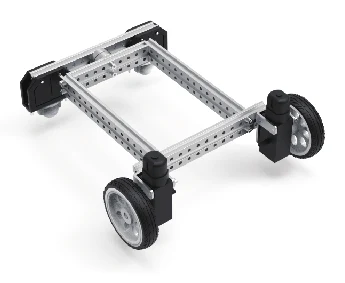
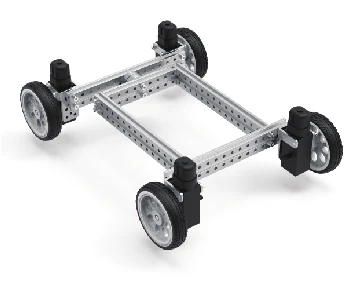
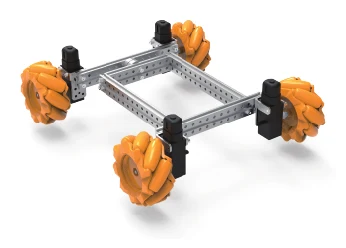
ピッキング・搬送ロボット( 5種 )
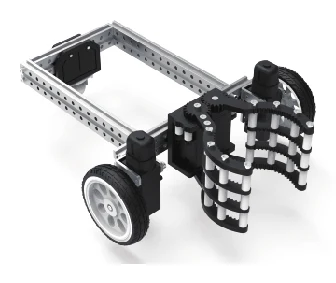
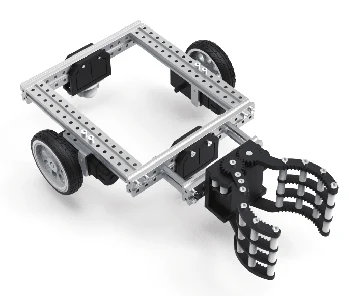
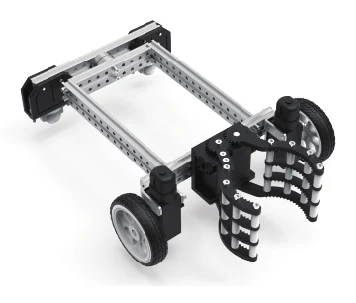
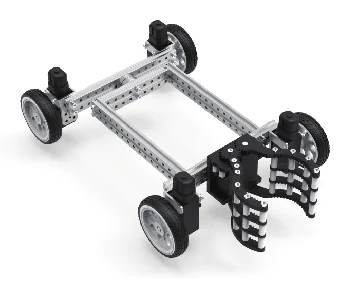
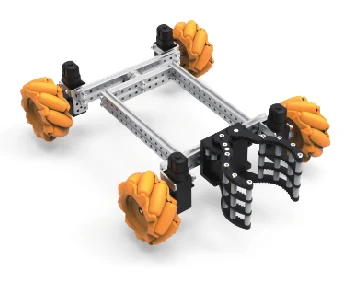
左右首振り型ピッキング・搬送ロボット( 5種 )
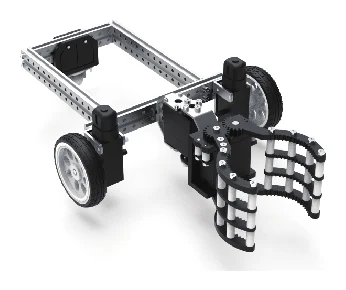
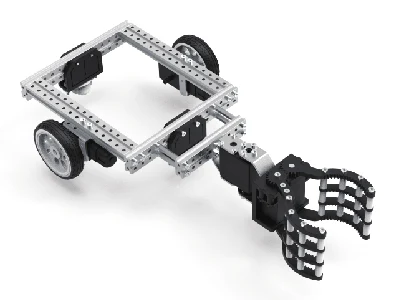
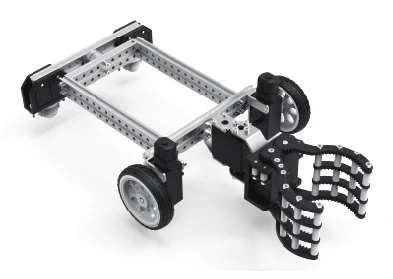
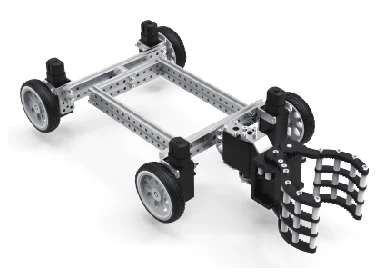
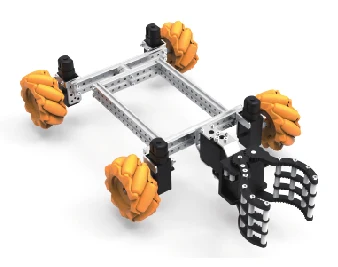
上下首振り型ピッキング・搬送ロボット( 5種 )
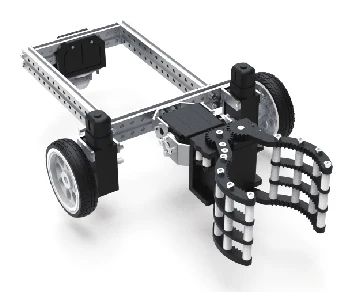
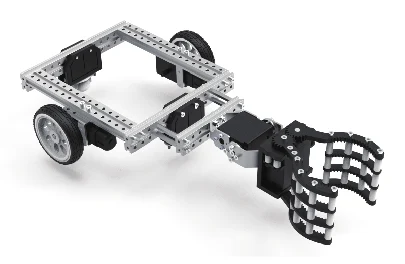
Curriculum
実験項目
ロボットモジュール基礎
■ 開発環境の構築と教材・部品リストの使い方
■ DCモーターの正転・逆転・停止制御
■ DCモーターの速度制御
■ 差動ホイールモジュールの組立と運動制御
■ 全方向ホイールモジュールの組立と運動制御
■ サーボモーターの角度制御
■ 首振りモジュールの組立と角度制御
■ グリッパーモジュールの開閉制御
ロボット構造設計
■ T型ブラケットの組立
■ 矩形サスペンションフレームの組立
■ 三輪二駆動キャスター差動移動ロボットの組立と運動制御
■ 四輪二駆動差動移動ロボットの組立と運動制御
■ 四輪四駆差動移動ロボットの組立と運動制御
■ 四輪四駆メカナム全方向移動ロボットの組立と運動制御
ロボット知覚基礎
■ 超音波センサーによる距離データの取得
■ 音声認識モジュールの設定と音声対話
■ リモコンの各ボタンデータの取得
■ スピーカーモジュールによる音声出力
総合プロジェクト
■ 超音波センサーによる自律障害物回避
■ 超音波センサーによる人追従
■ 音声コマンドによるロボット運動制御
■ リモコン操作による搬送AGVロボット
■ 拡張:ピッキング・首振り搬送ロボットの設計・製作
FAQ
HX-T20 よくあるご質問
HX-T20はどのような製品ですか?
航空アルミ製の構造部品と機能モジュールを組み合わせて20種類の代表的なロボットを構築しながら、構造・駆動・センシング・プログラミングを段階的に学べるロボット開発キットです。
プログラミング経験がなくても使えますか?
はい。OpenBlockによるドラッグ&ドロップ形式のビジュアルプログラミングから始められます。慣れてきたら、MicroPythonやArduino C++によるコード開発に進むことができます。
どのような教育機関・用途に向いていますか?
中学・高校のSTEAM教育や探究学習、高専・大学のロボット入門教育、プログラミング教育、ロボット競技やものづくり講座などに適しています。
価格や導入の相談はどこにすればよいですか?
お問い合わせフォームよりご連絡ください。台数・用途に応じたお見積りや、デモ・授業導入のご相談に対応いたします。