Data Glove Comparison
選び方ガイドデータ収集グローブ
比較・選び方
Wuji Glove・LITCHI T1 Pro・MANUS Metagloves Pro を、
トラッキング方式・触覚・遅延・カメラ連携の観点で比較します。
Wuji Glove・LITCHI T1 Proは HumansX が日本正規代理店として販売・サポートしています
Guide
用途別のおすすめ
HumansX が日本正規代理店として取り扱うデータ収集グローブです。
ロボットハンドの遠隔操作
Wuji Glove:電磁式トラッキングで指先位置 ≤ 2 mm RMS、遅延 ≤ 10 ms。Wuji Hand 2 とネイティブに連携します。
無線の遠隔操作と現場でのデータ収集
LITCHI T1 Pro:無線・IMU 方式で、Ego データ収集デバイス(RGB × 4 + 深度)と同期して収集。収集・加工・注釈のデータ収集サービスも一括でご提供します。
Comparison
データ収集グローブ 比較
用途に合わせてお選びいただけるよう、主なデータグローブの特長を比較しました。
 取扱Wuji Glove | 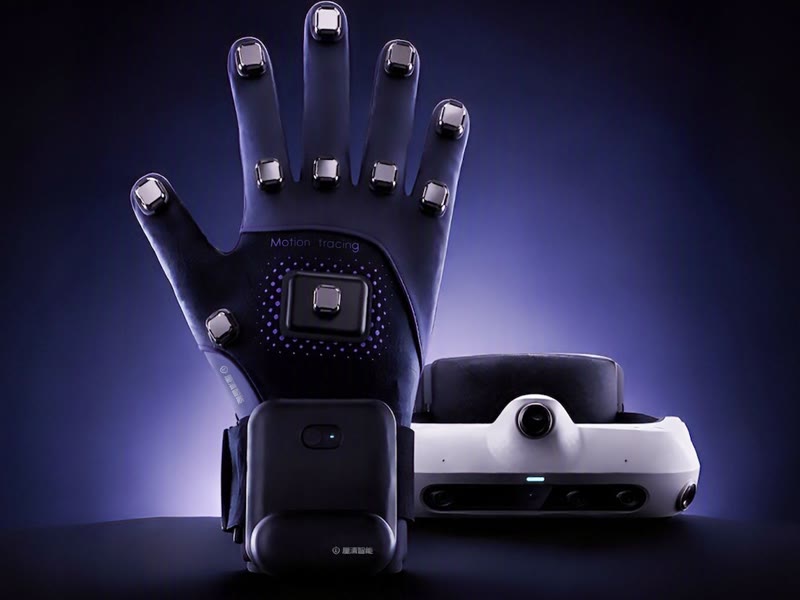 取扱LITCHI T1 Pro | 比較参考 MANUS Metagloves Pro | |
|---|---|---|---|
| 得意分野 | 高精度な遠隔操作・データ収集(Wuji Hand 2 連携) | 無線・低遅延の遠隔操作、一人称カメラと同期した現場データ収集 | モーションキャプチャ・VR |
| トラッキング方式 | 電磁式(EMF)6自由度 × 5 + 6軸 IMU | IMU × 11(Lite は 7)・6軸センサフュージョン | 電磁式(EMF)6自由度 × 5 |
| 触覚センシング | △ 今後のアップデートで拡充予定 | T1 Pro:手のひら全面 368 点(600 点に拡張可・200 Hz) | なし(Haptic 版は LRA 振動フィードバック) |
| 遅延・同期 | ≤ 10 ms(有線) | 無線伝送 2 ms・同期誤差 < 1 ms | 30 ms(有線)/ 50 ms(無線) |
| 精度 | 指先位置 ≤ 2 mm RMS・姿勢 < 5° | 静的姿勢 ≤ 0.05°(ロール/ピッチ) | ミリ単位(数値は非公表) |
| 重量 | 67.5 g(グローブ本体) | お問い合わせ | 167 g(電池込み)/ Haptic 版 178 g |
| 接続 | 有線 Ethernet / USB-C 給電 | 無線(全データチャネル出力 100 Hz) | 無線(最大 15 m)・有線 / 交換式電池 約3時間 |
| カメラ連携 | Apple Vision Pro 連携 | ◎ Ego デバイス(RGB × 4 + 深度)と同期収集 | — |
| ロボット環境 | ◎ Wuji Hand 2 とネイティブ連携 | モーター・大電流配線の近くでも安定取得 | 各種ハンドと連携(SDK 経由) |
| ソフトウェア | Wuji Studio、Python SDK、ROS 2 | お問い合わせ | MANUS Core |
| データ収集サービス | — | ◎ 収集・加工・注釈・納品まで対応 | — |
※ 各社の公表値(2026年10月時点)をもとに HumansX が作成しました。測定条件は各社で異なります。最新の仕様は各メーカーの情報をご確認ください。
FAQ
よくあるご質問
電磁式と IMU 方式の違いは?
電磁式(EMF)は磁場によって各指の位置と向きを直接計測するため、指先の位置精度に優れます。IMU 方式は加速度・角速度から姿勢を推定し、無線で手軽に使えるのが特長です。LITCHI T1 Pro は磁気干渉対策にも対応しています。
触覚データも取りたい場合は?
368 点(600 点に拡張可)の触覚センサを備えた LITCHI T1 Pro をおすすめします。
MANUS 製品は購入できますか?
HumansX では MANUS 製品の取り扱いはありません。比較表は各社の公表値に基づく参考情報です。
デモや評価は可能ですか?
Wuji Glove・LITCHI T1 Proのデモ・評価のご相談を承ります。ご用途を伺ったうえで最適な機種をご提案します。