
Physical AI Education Kit
GX-MAT-09S
複合型エンボディドロボット・イノベーション設計キット
構造・駆動・知能を一体化した具身ロボットを、ひとつに。
Overview
設計から制御へ
構造・駆動・知能を一体化した具身ロボットを、ひとつに
GX-MAT-09Sは、具身知能ロボットの構造・駆動・知能システムを体系的に学べる実習プラットフォームである。
具身知能ロボットは、意思決定・知覚・操作能力を統合し、非構造環境でタスクを実行する次世代ロボット技術であり、その代表形態が移動型複合ロボットである。
本プラットフォームは、典型的な具身複合ロボットをモデュール単位で分解し、構造・駆動・知能システムの理解を深めることができる。
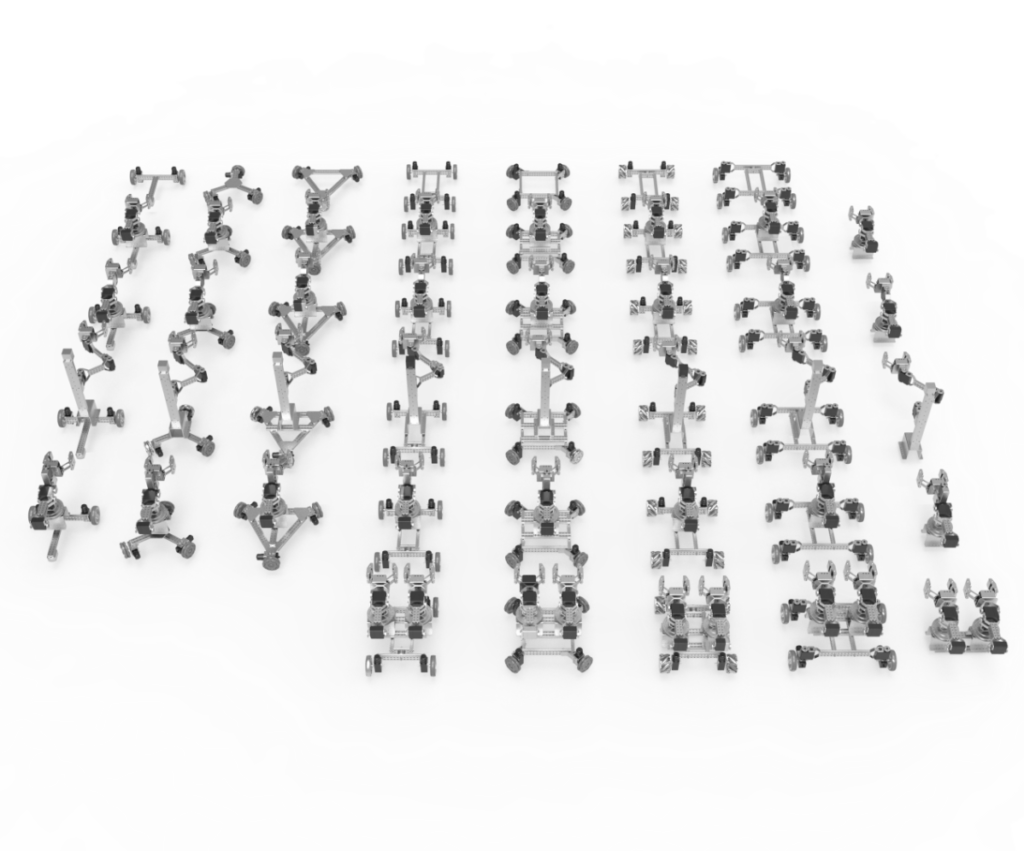
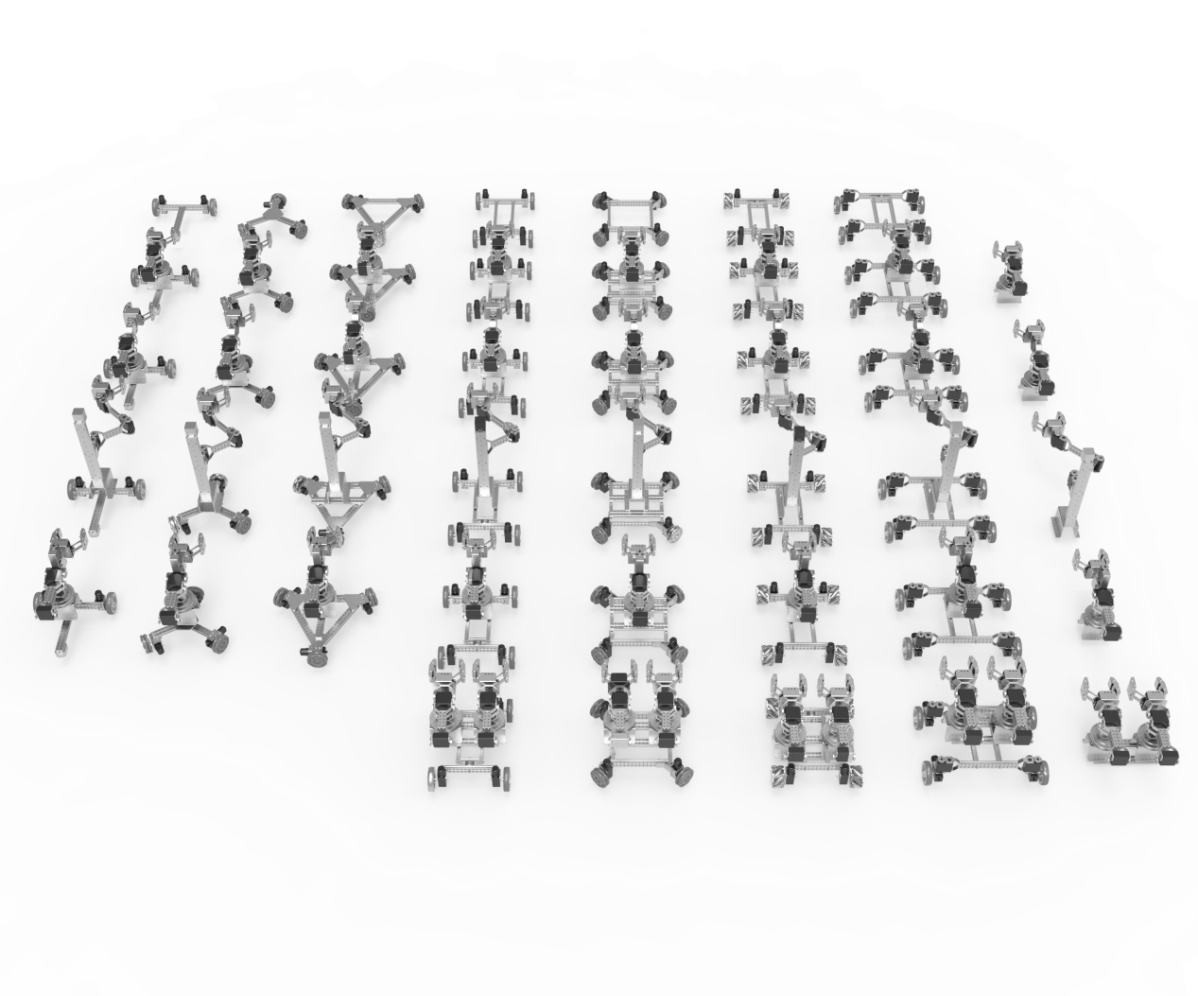
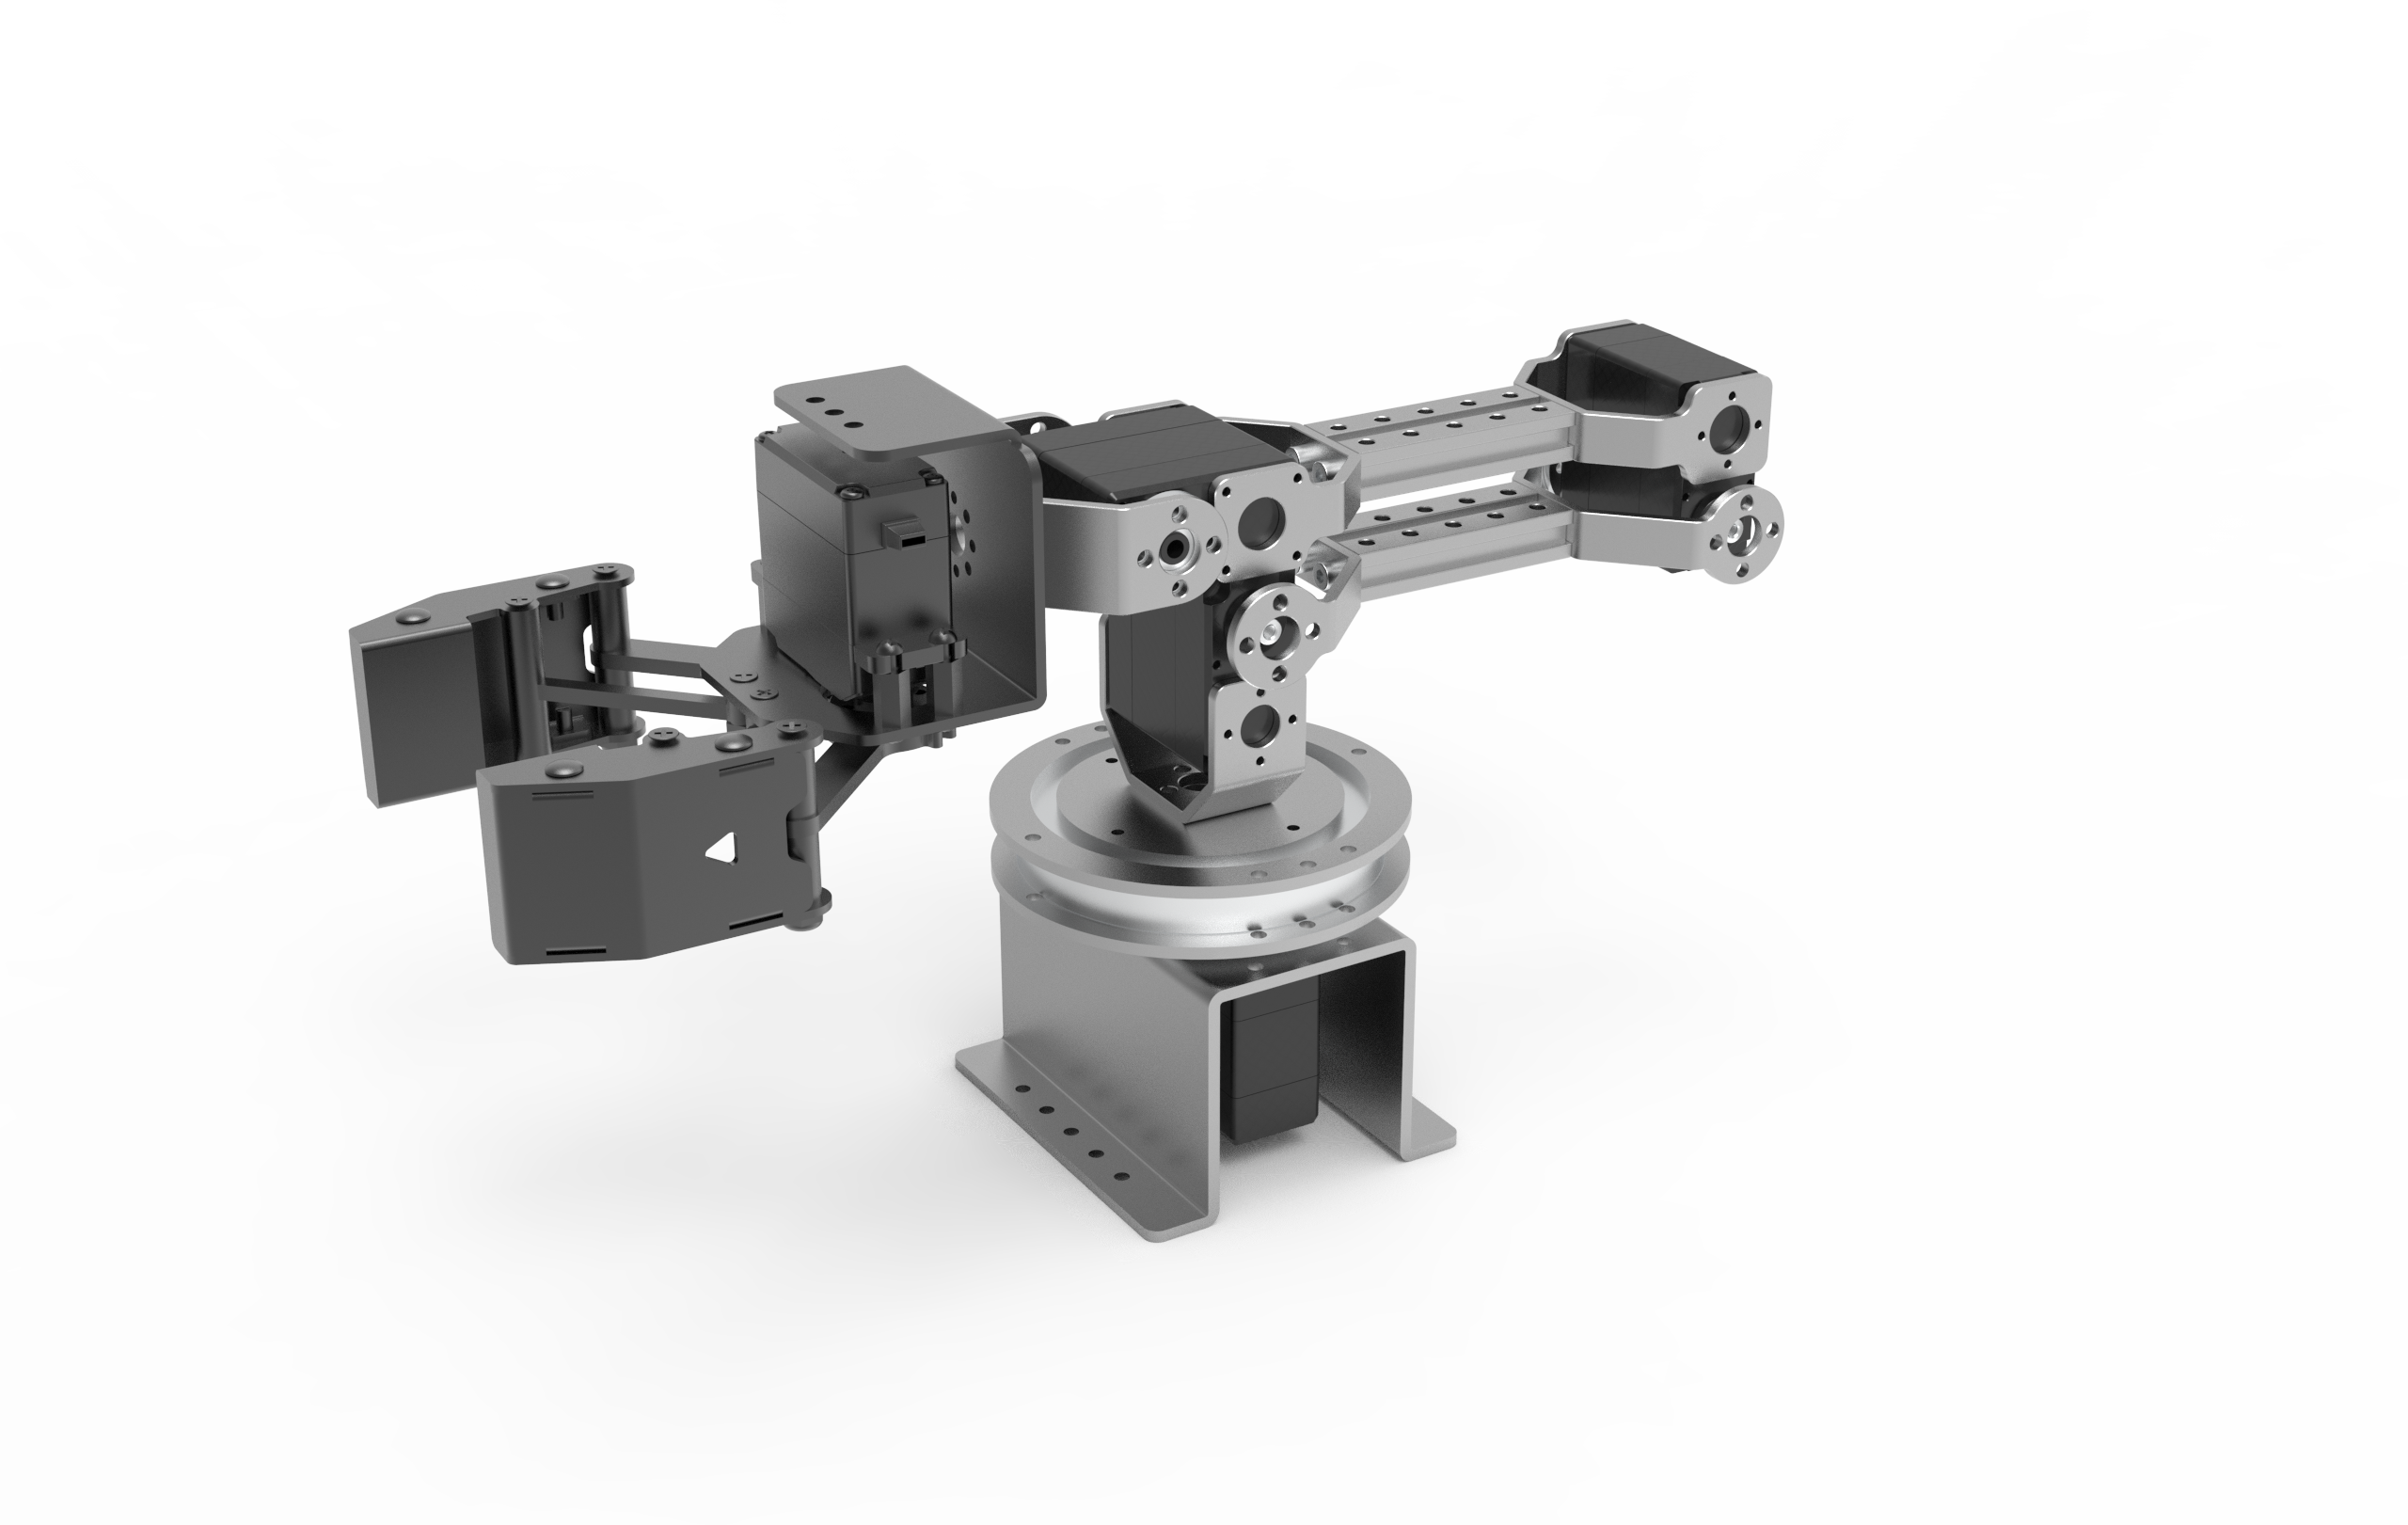
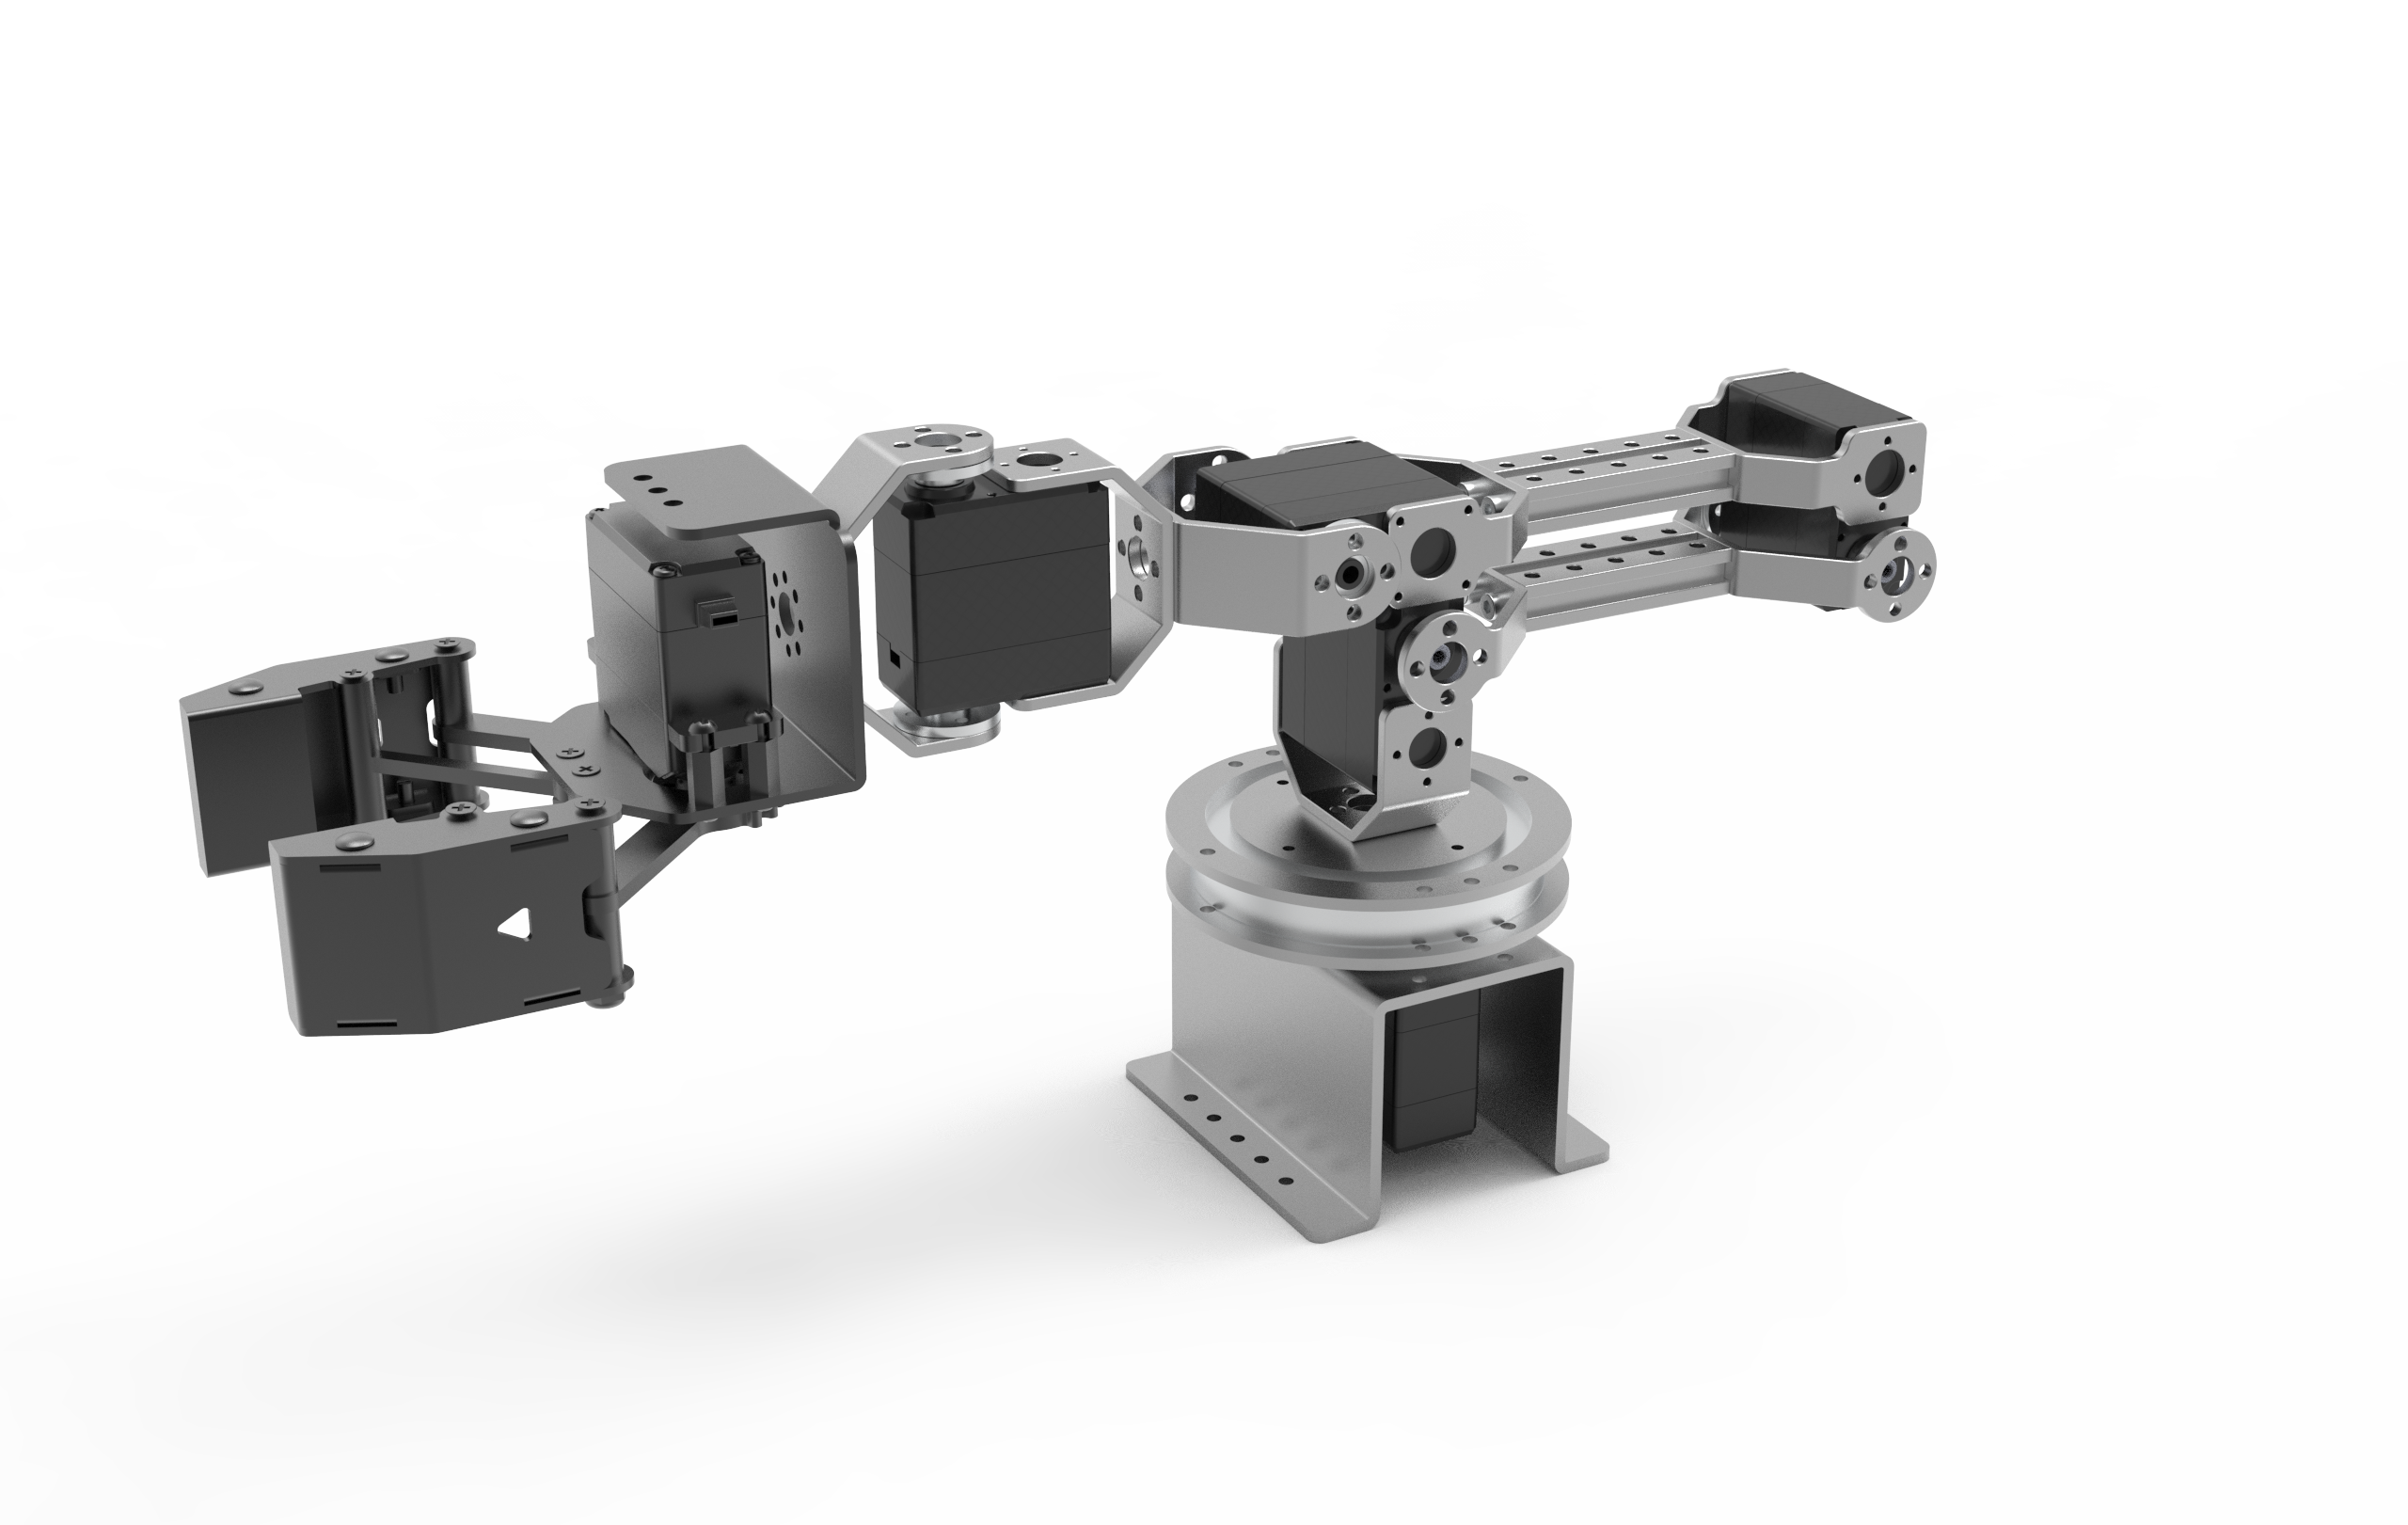
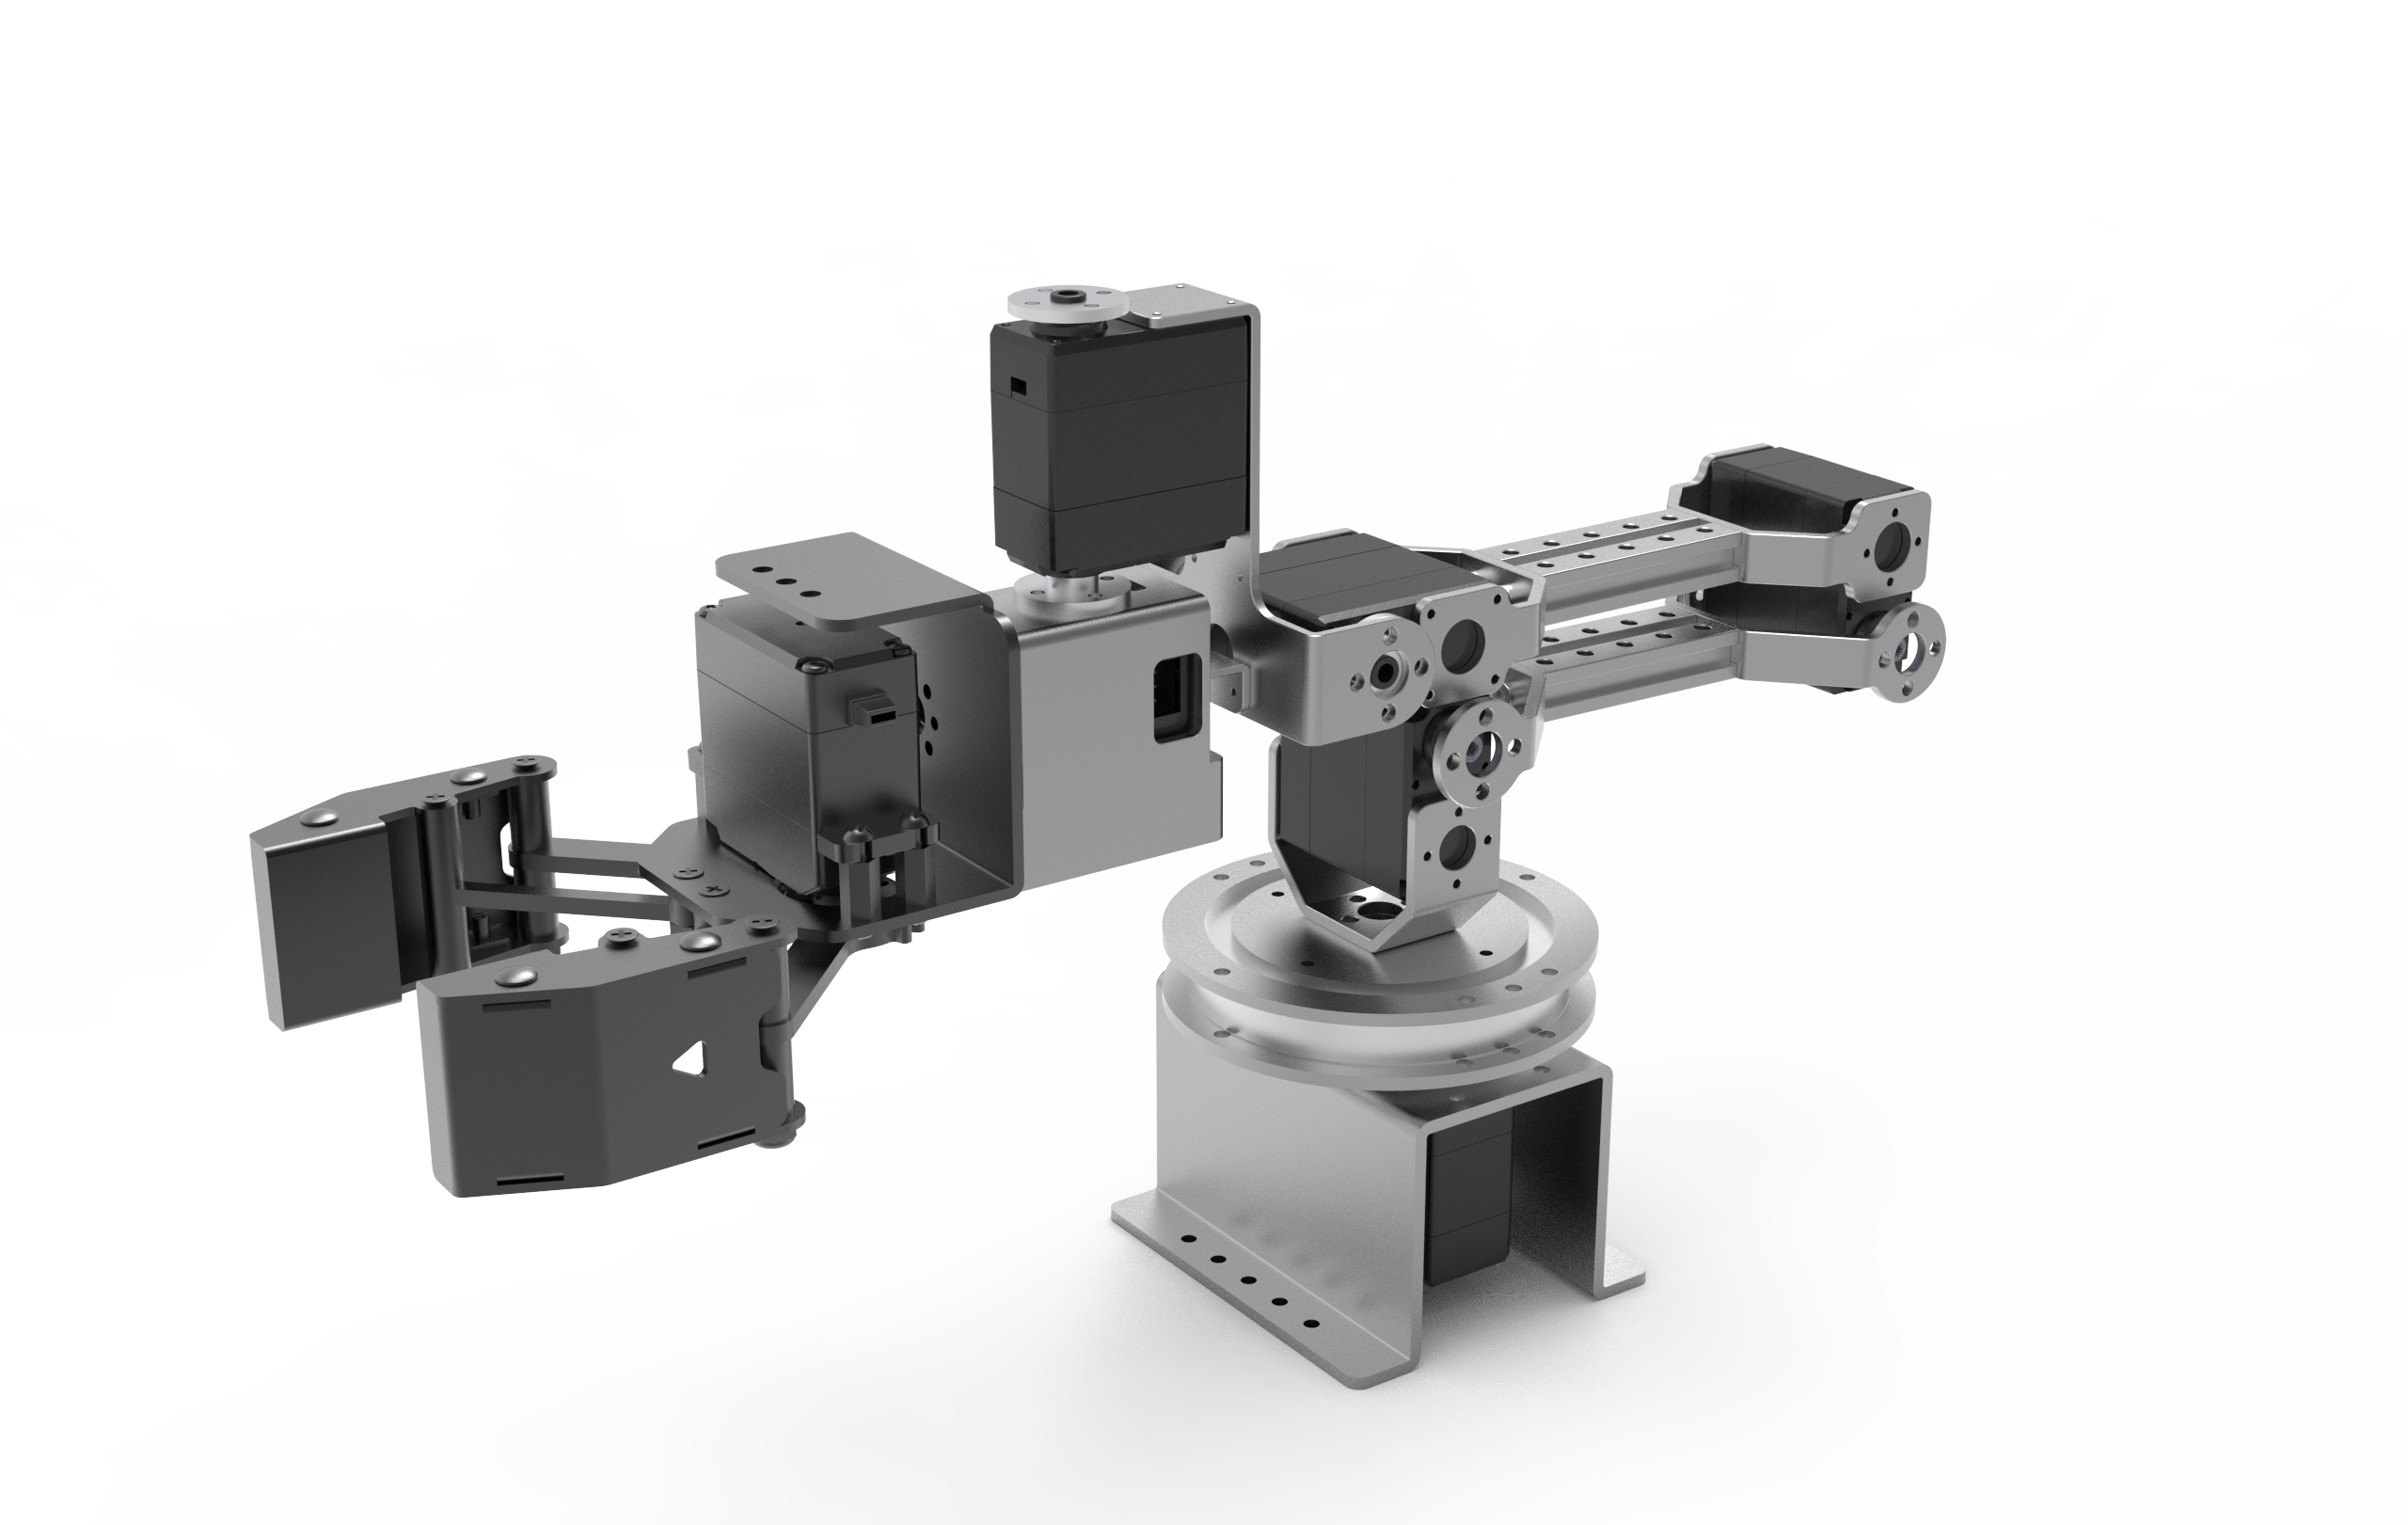
モデュール構成により、11種類のシャーシと7種類のロボットアームを自由に組み合わせ、最大88通りの構成を実現する。「設計・構築・制御」の一連のプロセスを実践的に体験できる。
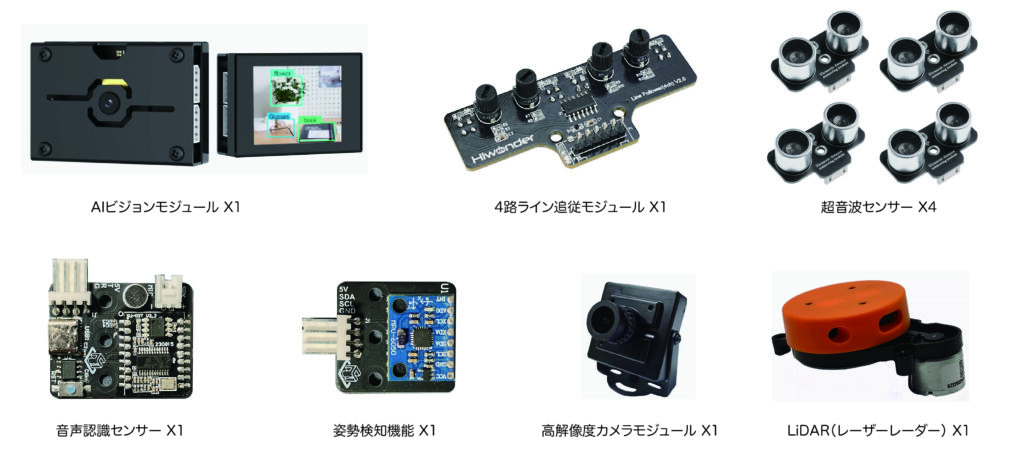
AIビジョン、音声、姿勢検知、障害物回避、ライントレース、LiDARなどのセンサーを統合し、必要な知覚機能を網羅する。
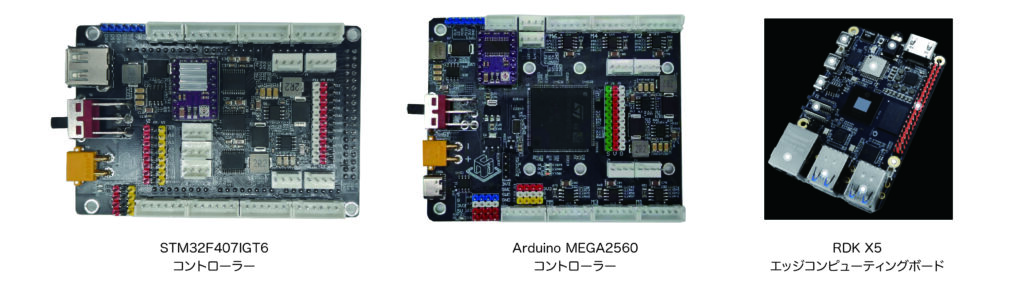
制御はArduino、STM32、RDK X5の三層構成を採用し、入門からUbuntu/ROSによる高度なAI応用まで対応する。教育・研究・競技など幅広い用途に対応する。
■ 対象分野・活用シーン
Features
製品特長
具身システム分解学習
モバイル複合ロボットをベースに、構造・駆動・知能制御をモジュール単位で分解し、システム理解を深める。
モジュール型学習プロセス
11種類のシャーシと7種類のアームを組み合わせ、最大88通りの構成を実現。設計から制御までを一貫して学習可能。
マルチモーダル知覚
AIビジョン、音声、IMU、障害物回避、ライントレース、LiDARを統合し、環境認識能力を構築する。
多層制御アーキテクチャ
Arduino・STM32・RDK X5の三層構成により、入門から高度なAI開発(Ubuntu/ROS)まで対応。
教育・競技への対応
ロボット、センサー、ROS、ナビゲーションなどの教育に対応し、研究・競技用途にも活用可能。
Specifications
仕様・スペック
構成一覧
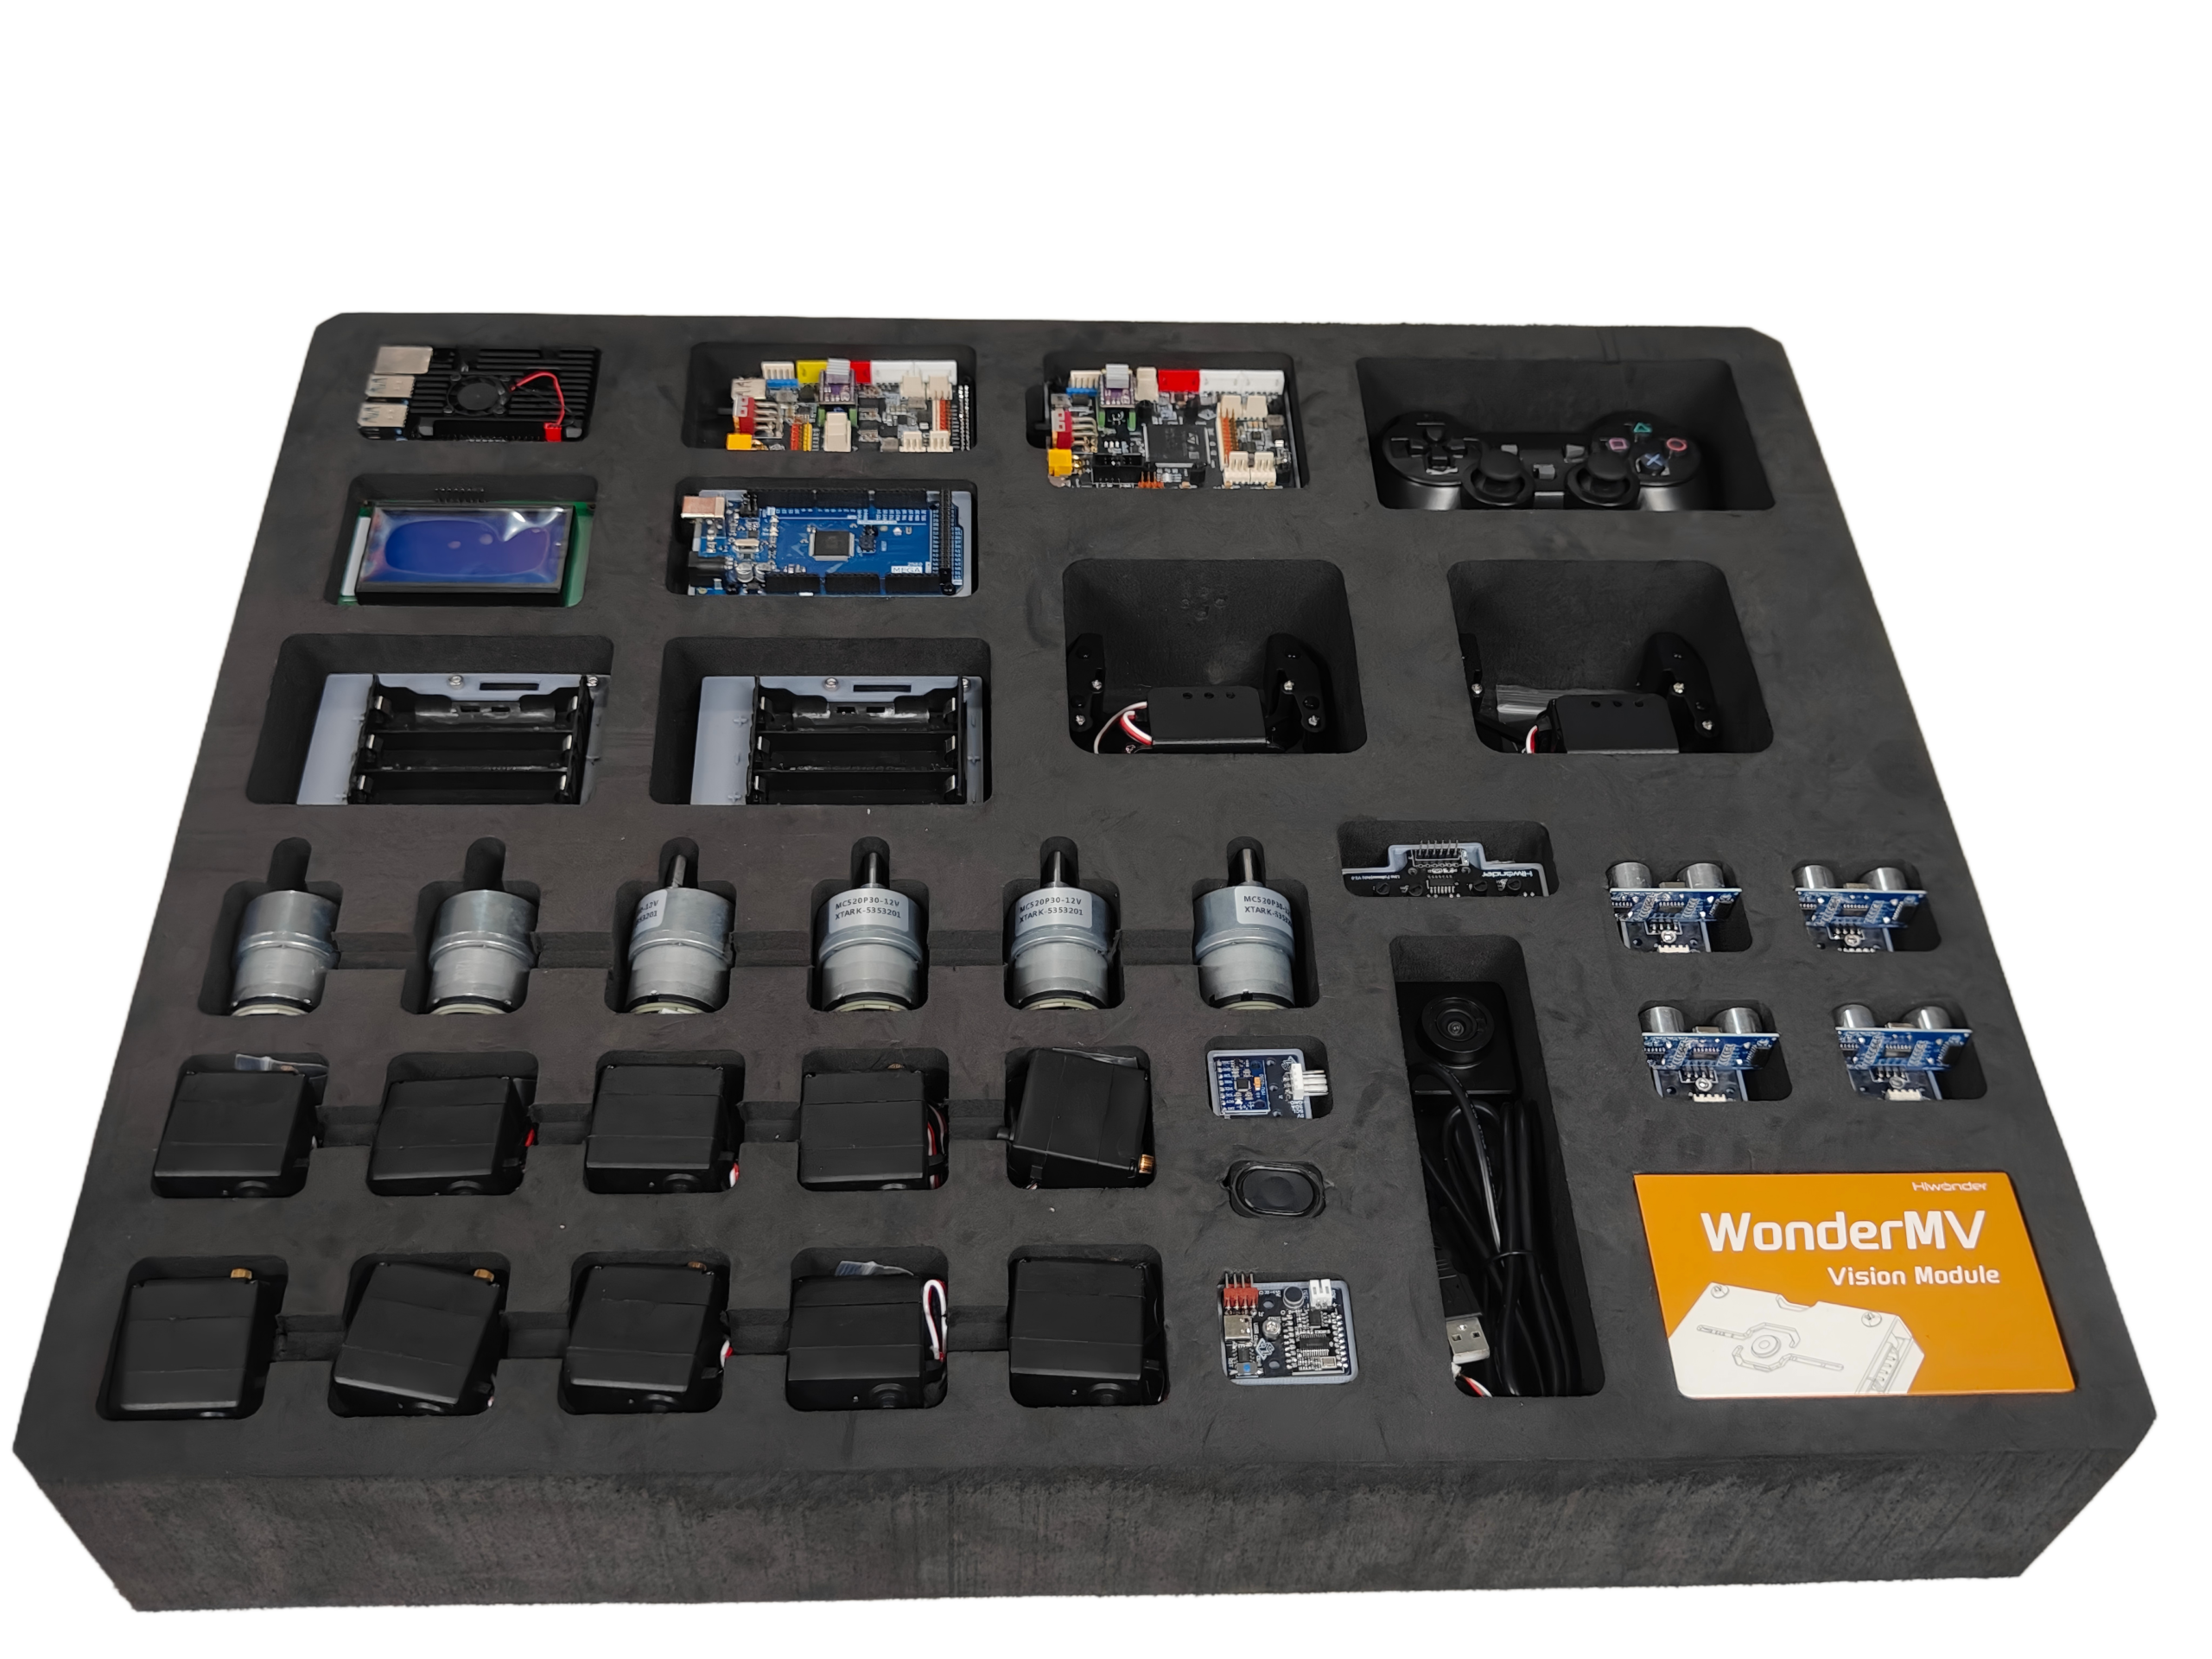
| メイン制御ボード x3 | STM32F4 / Arduino マイコンを搭載 (Keil5・Arduino IDE・VSCode 対応) AI組込み開発ボード RDK X5 搭載 |
|---|---|
| 拡張ボード x1 | DCモーター、サーボモーター、ステッピングモーター、 シリアル通信などの駆動回路を統合 |
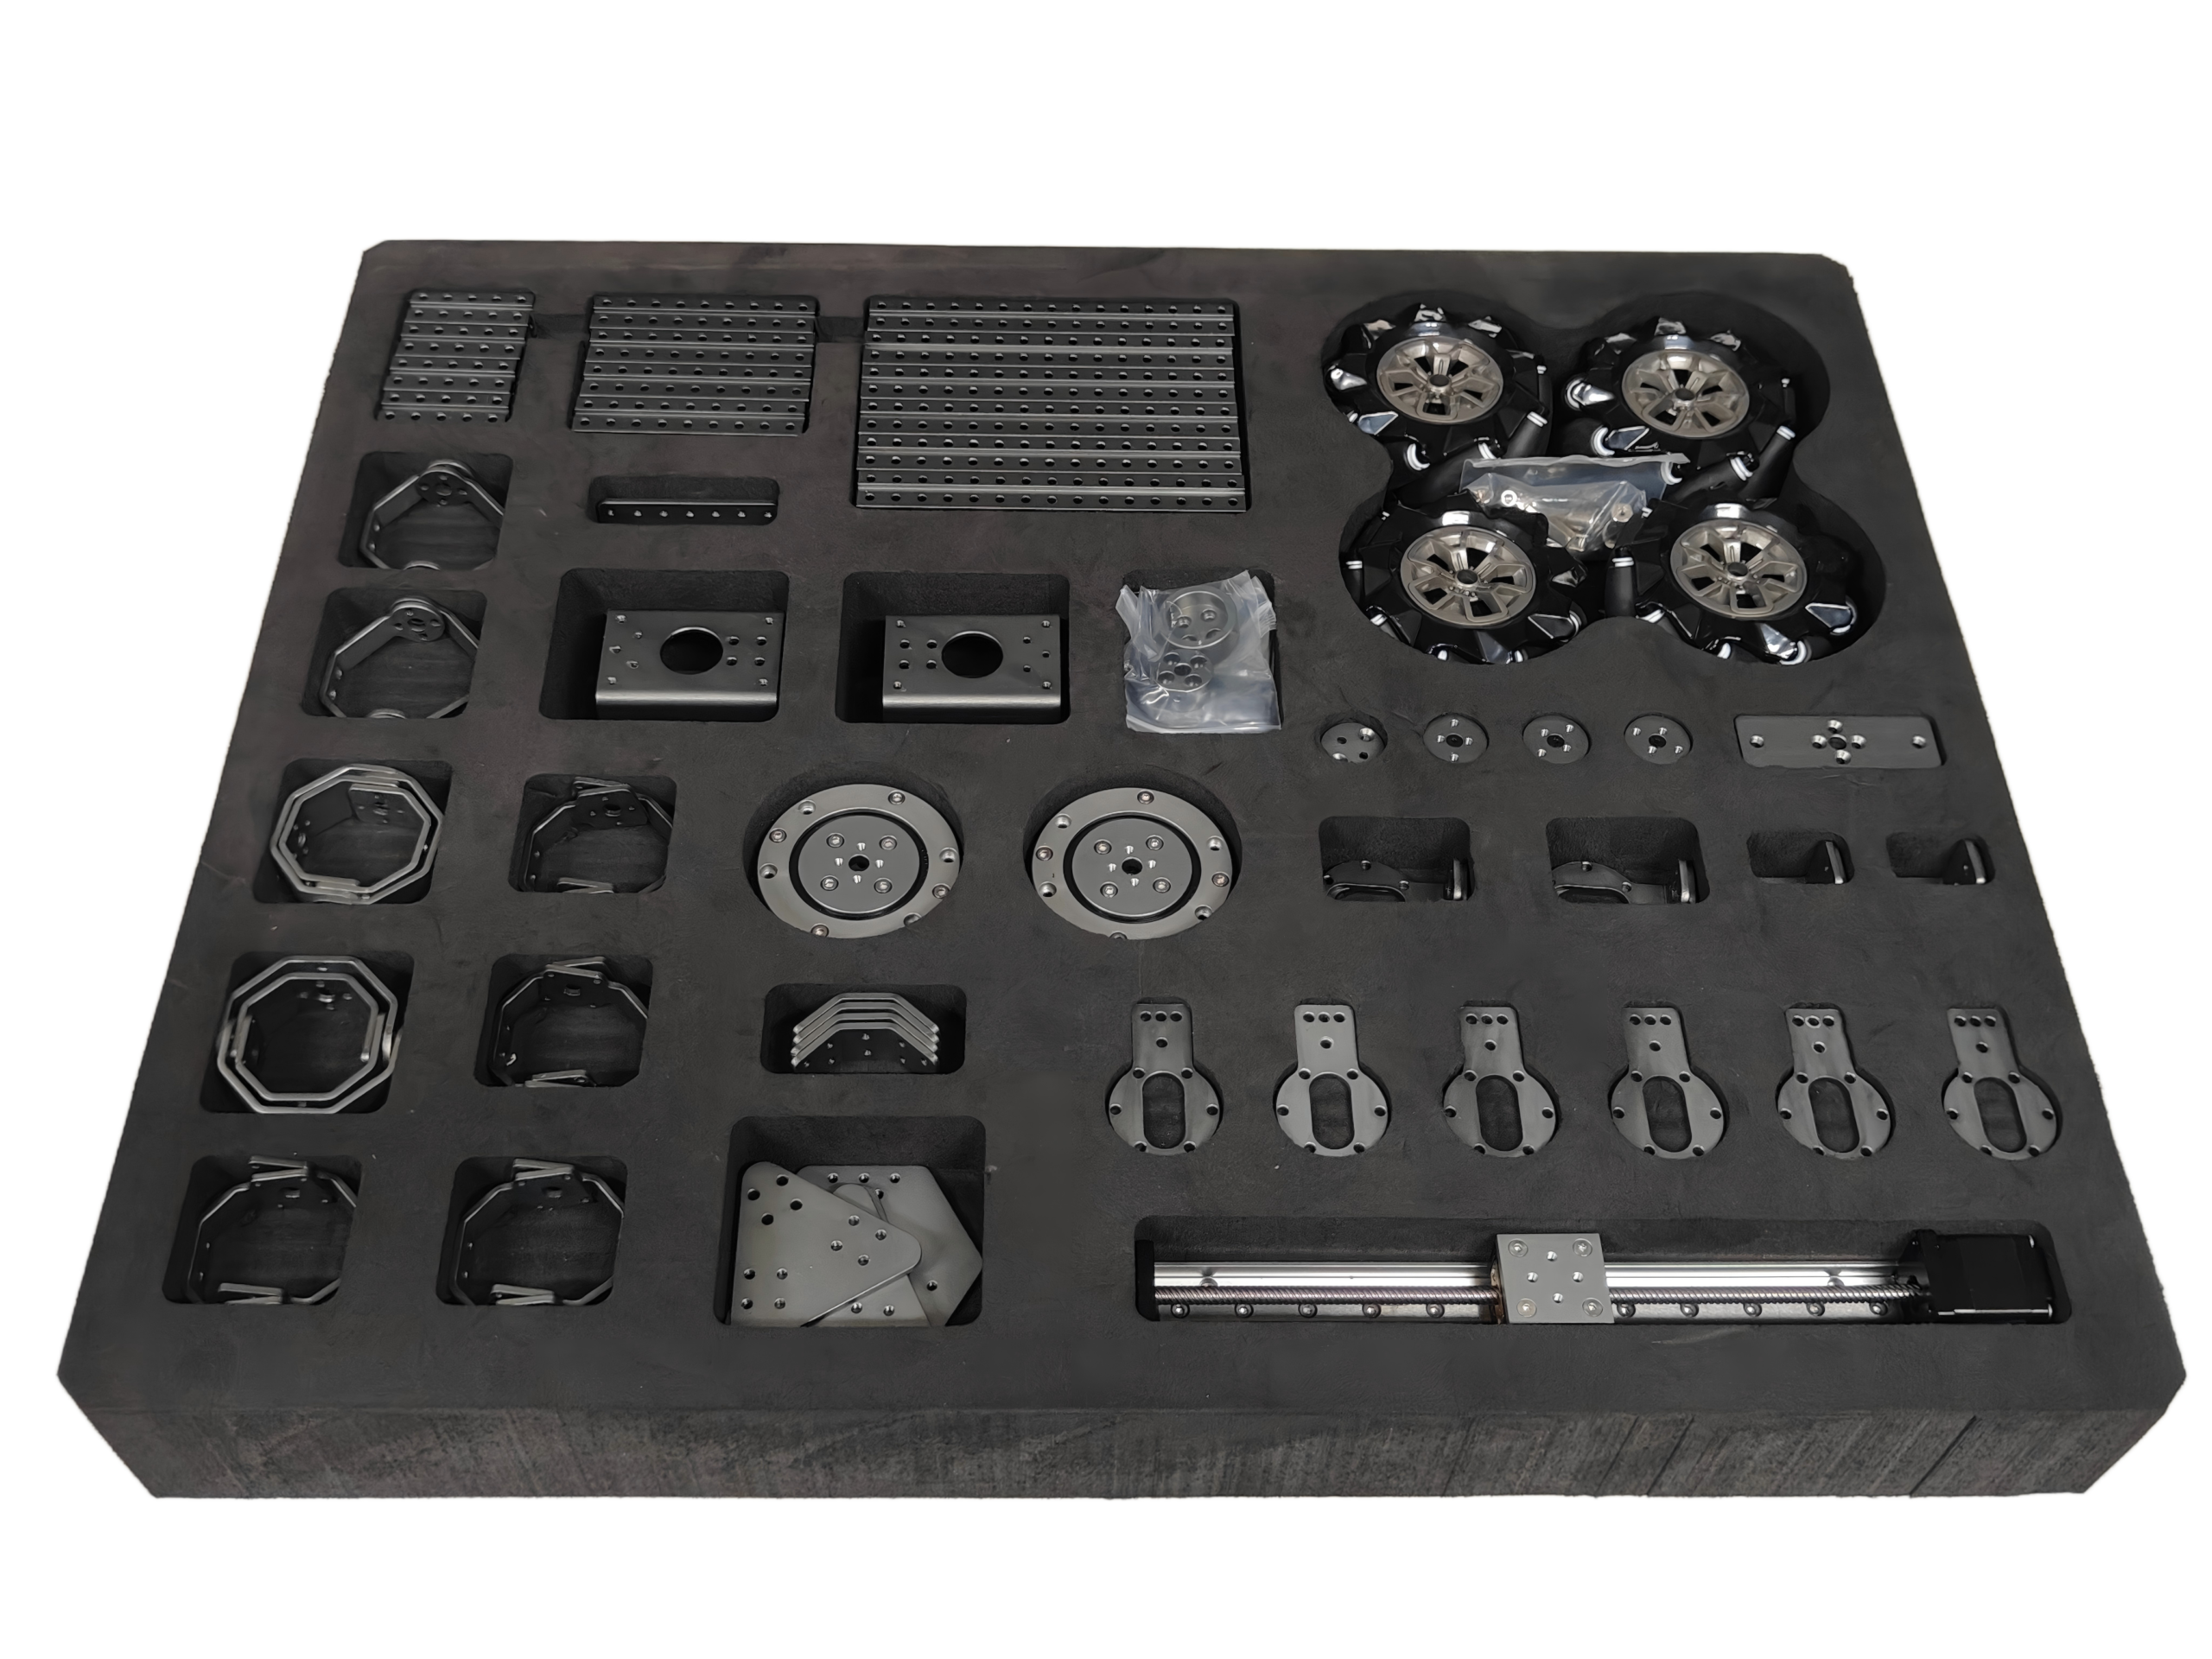
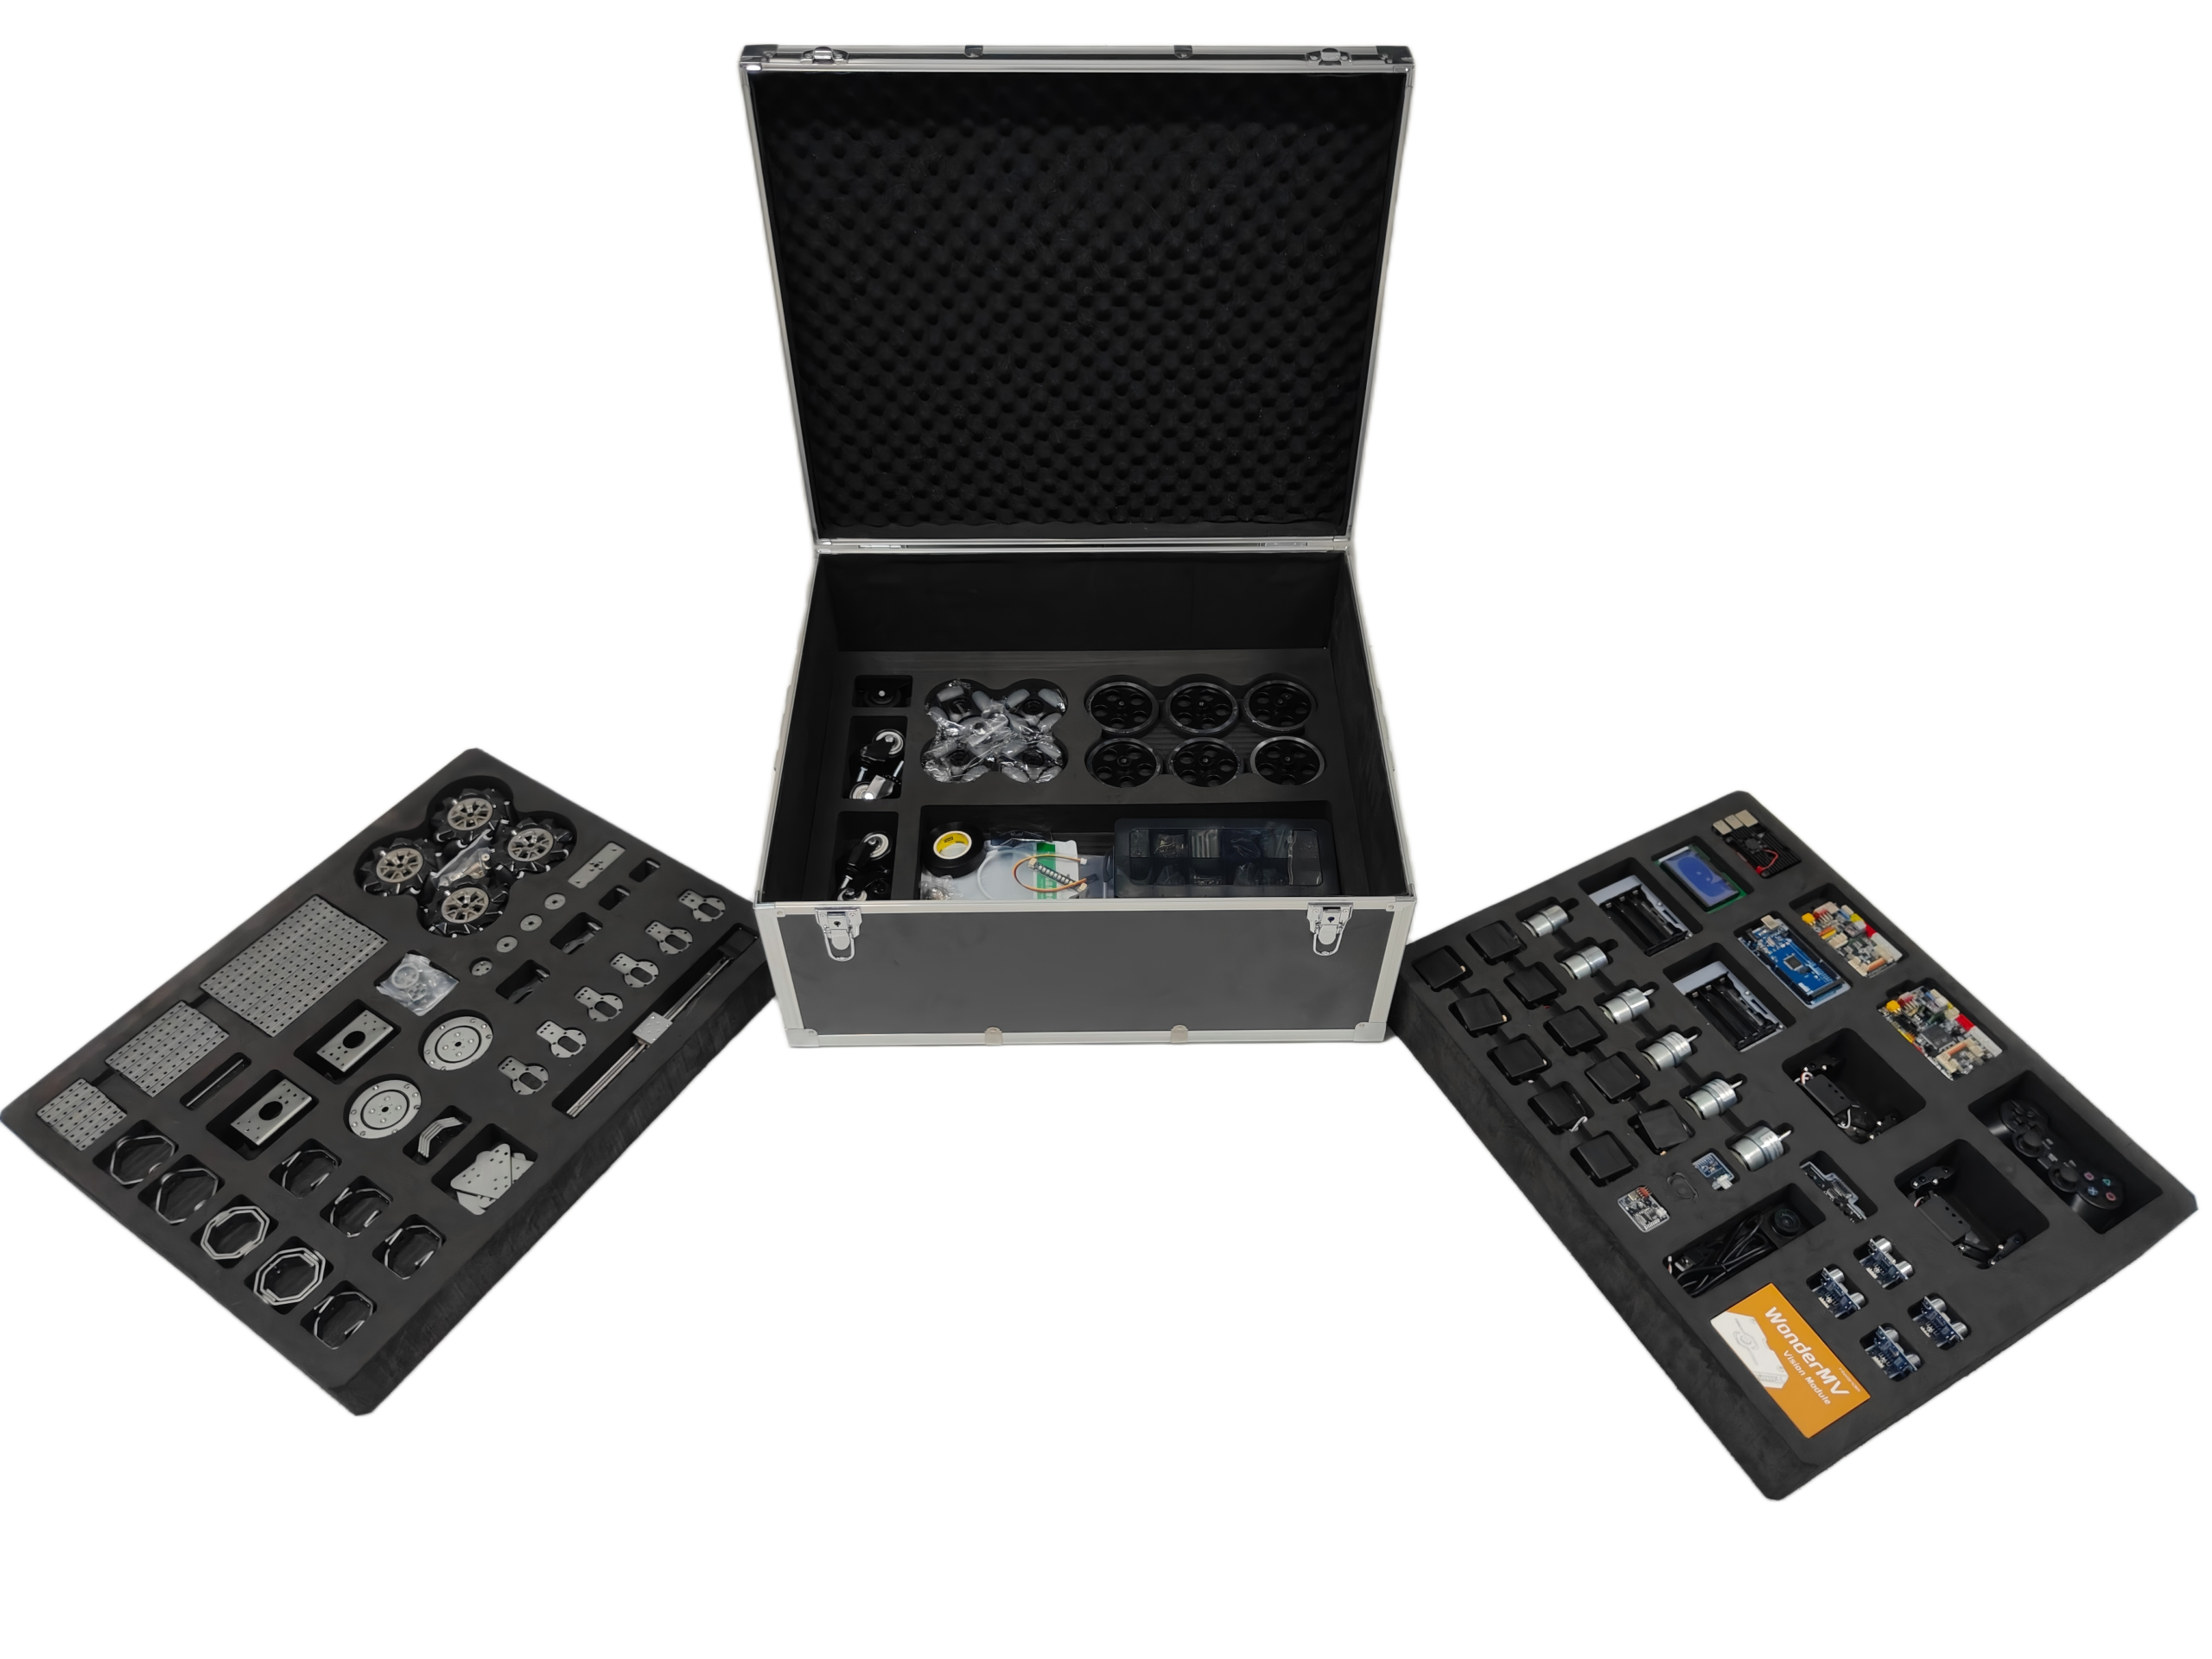
| 構造部品 x110+ | ビーム構造・グリッパー・直動モジュールなど 多様なロボット構成に対応 |
| モーター x14 | 12V フィードバック付き高出力DCモーター ×6、 デジタルバスサーボ ×8 を搭載 |
| センサー x7 | LiDAR / IMU / ビジョンカメラ / 超音波センサー /単眼カメラ/ ライントレースモジュール / オフライン音声モジュール |
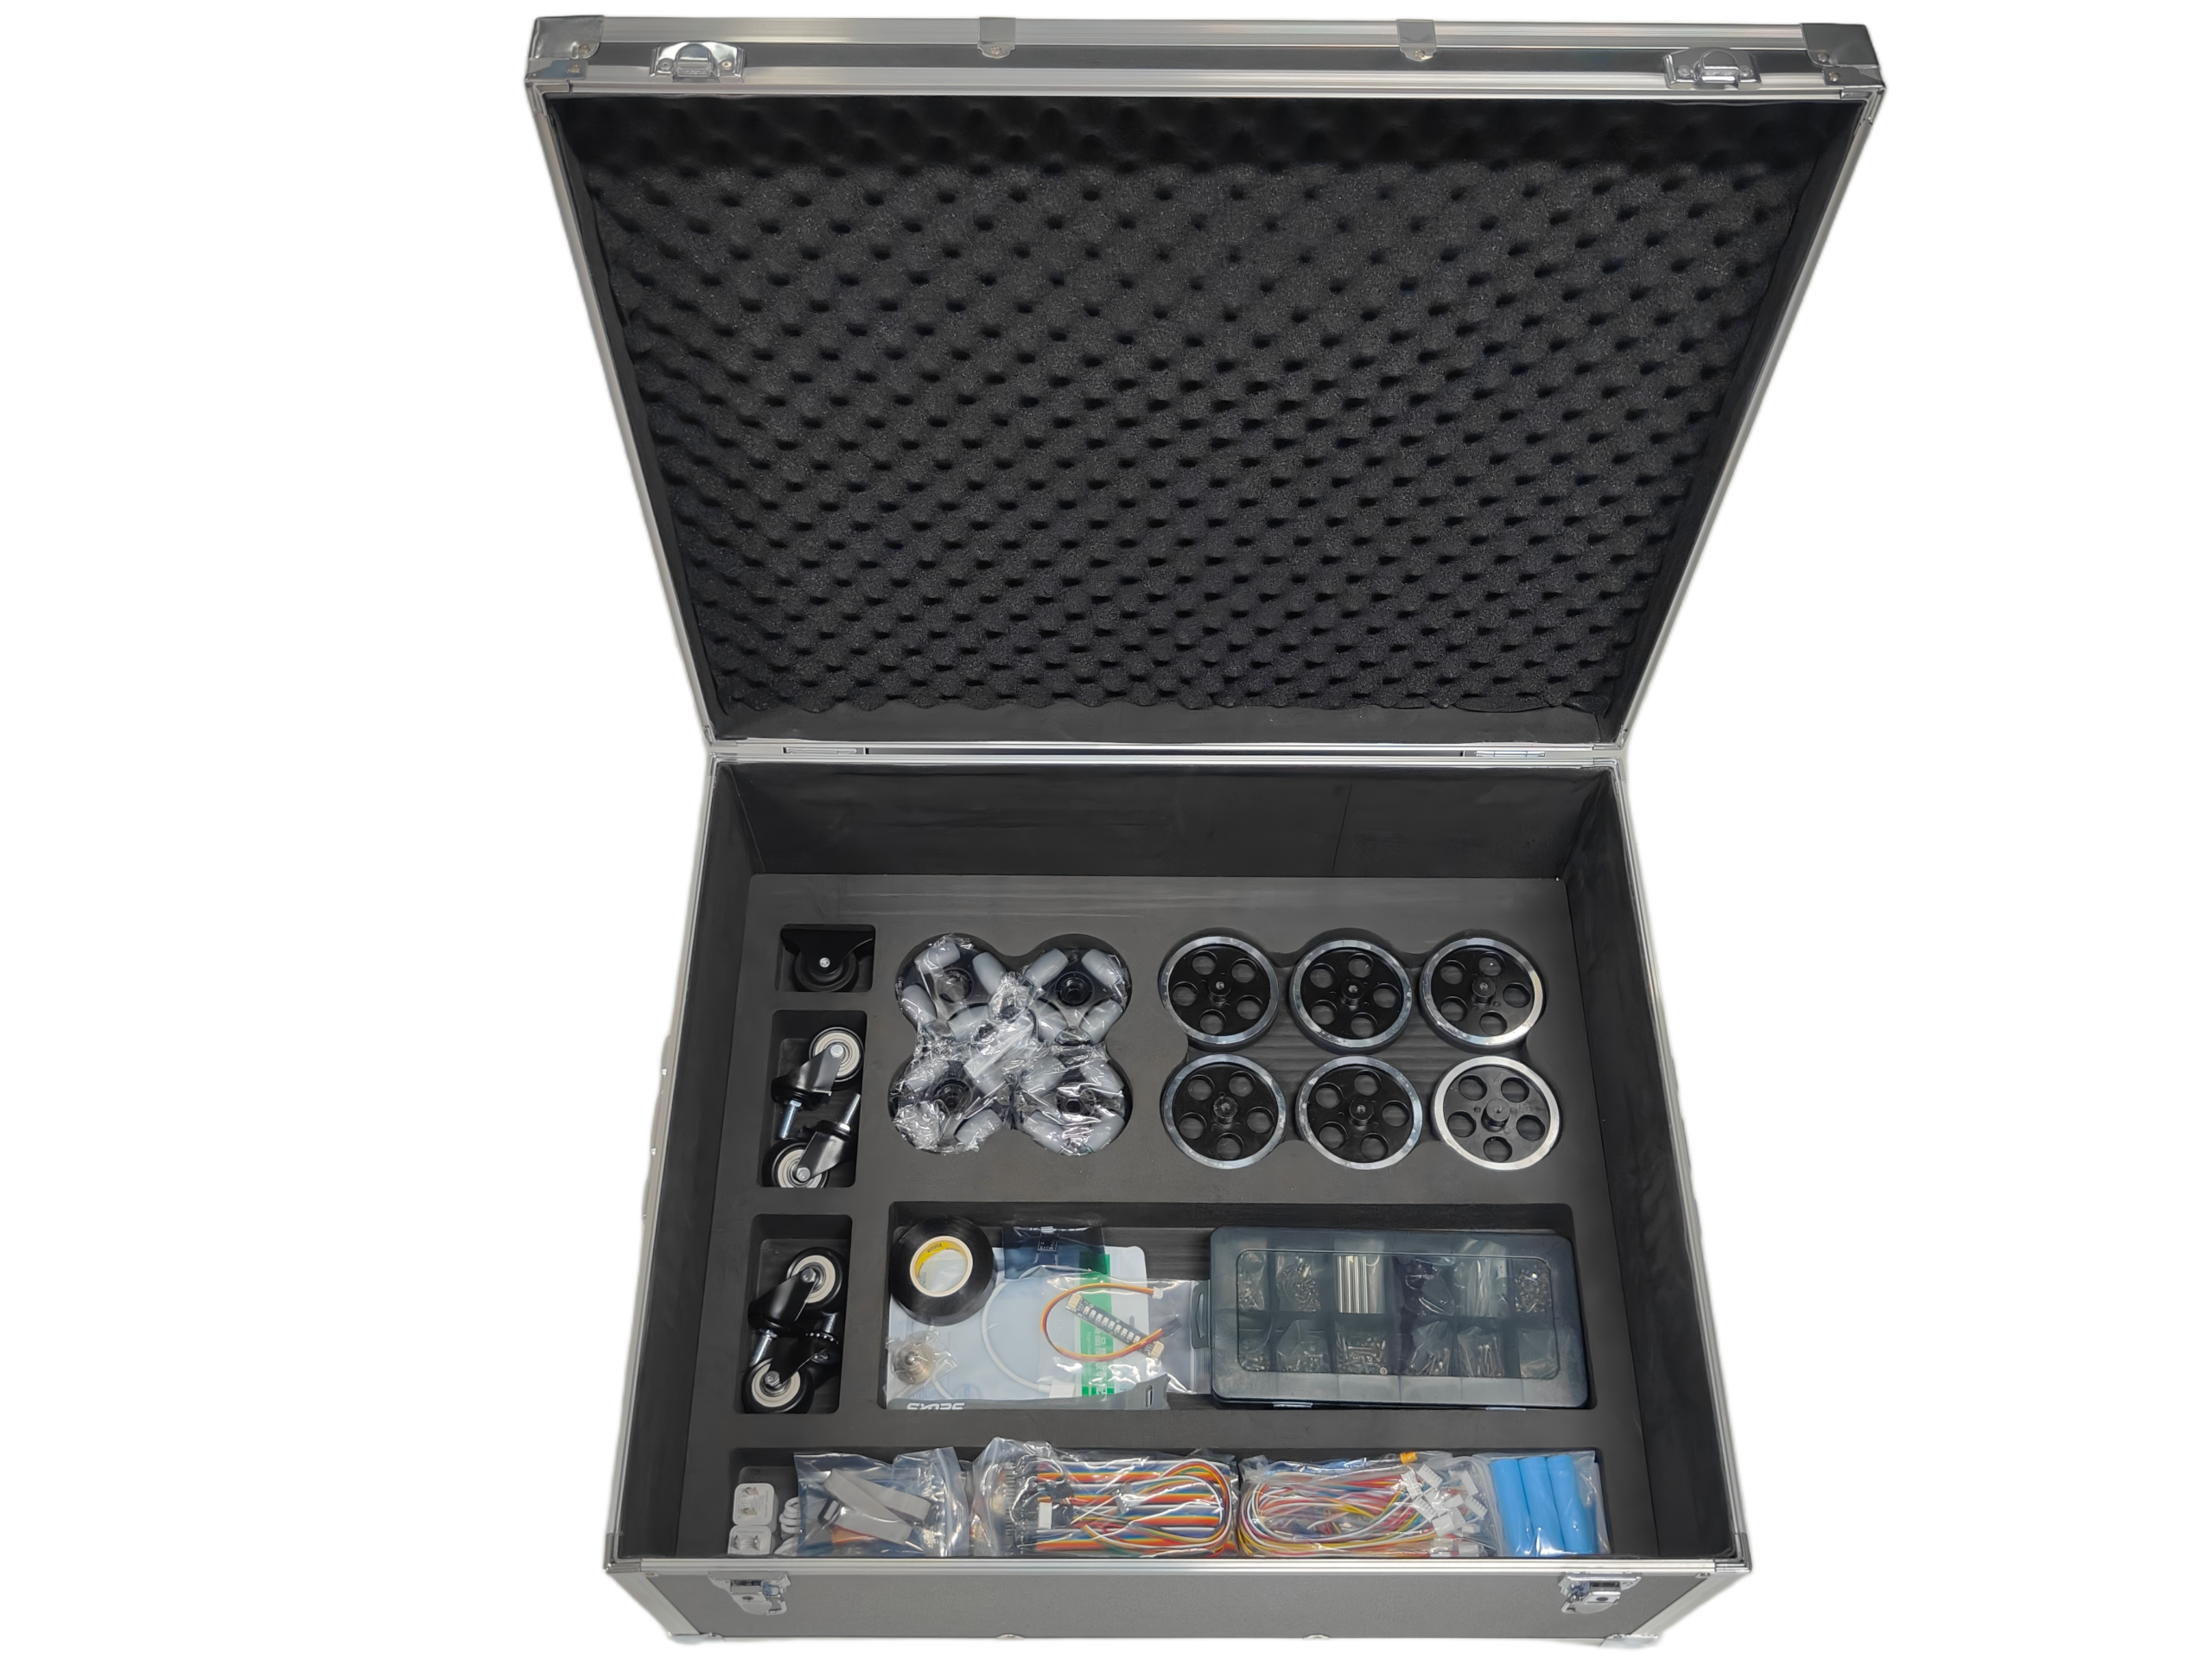
| ホイール部品 x19 | 差動ホイール、メカナムホイール、オムニホイール、キャスター、 固定ホイールを含む |
| その他部品 x200+ | ステンレス製ネジ、ナット、金属スペーサー、ナイロン支柱など |
| 組立ツール x8 | 六角ドライバー、レンチなど |
センサー構成
制御構成
ロボット構成例
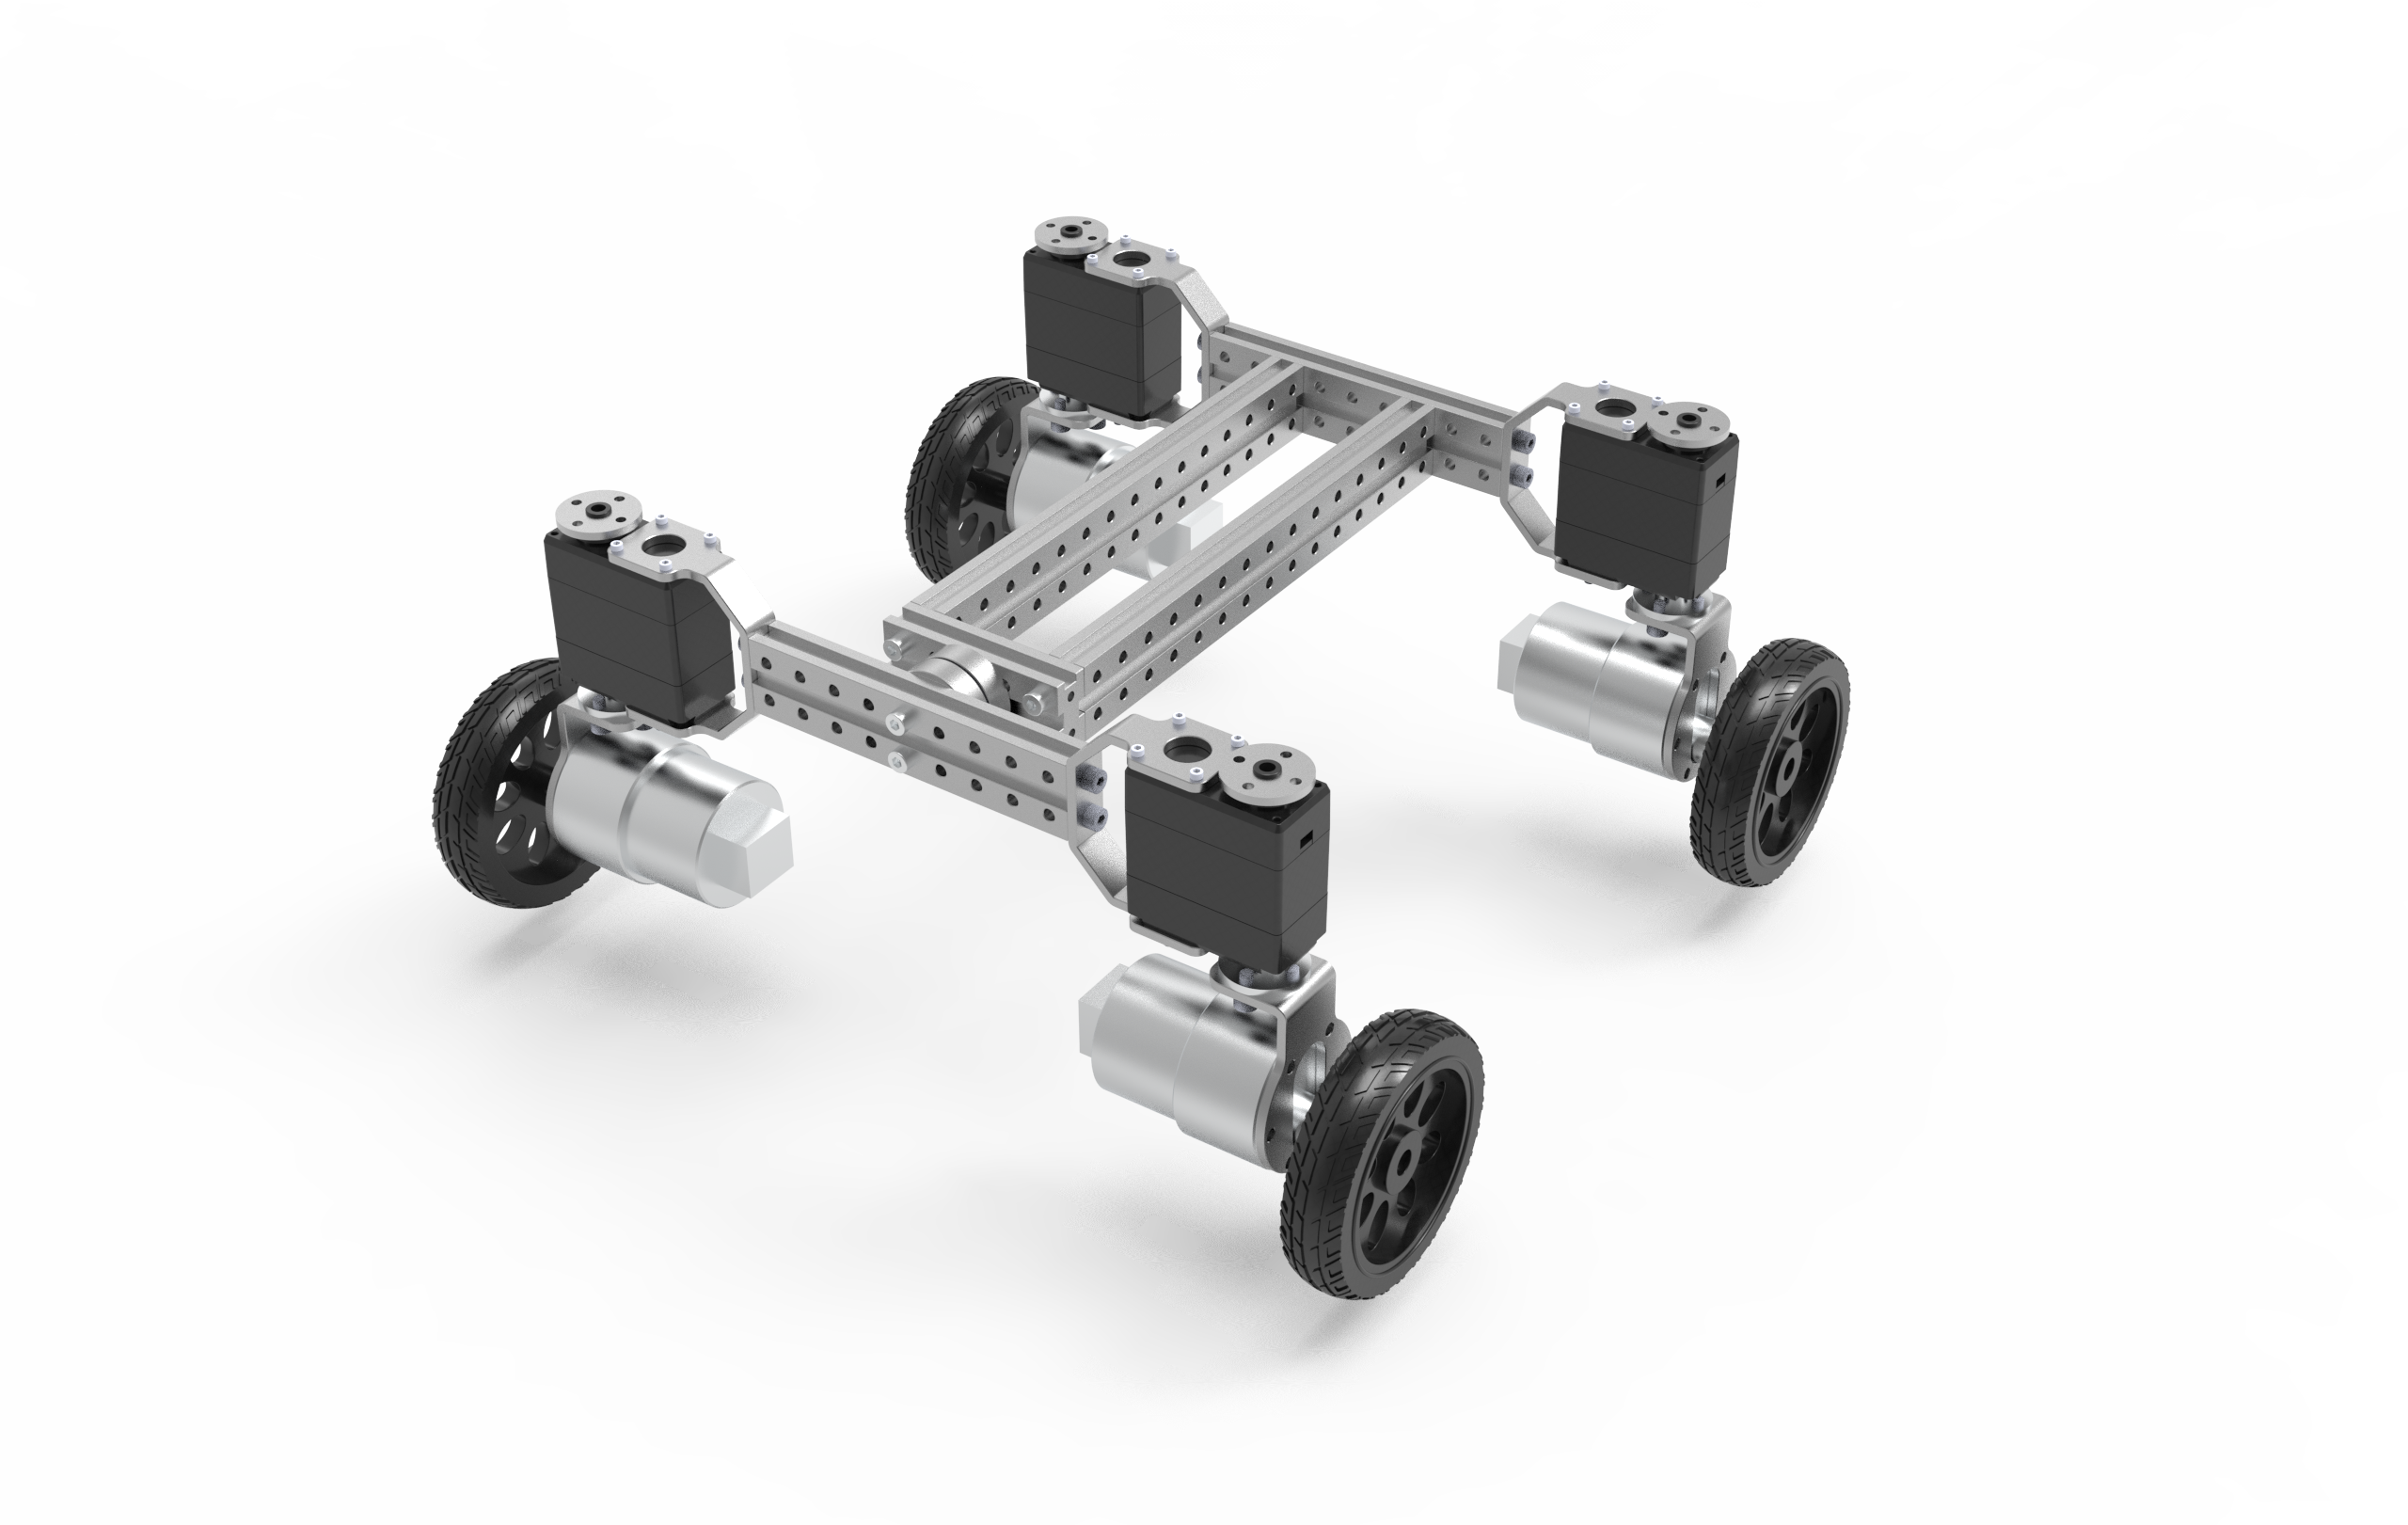
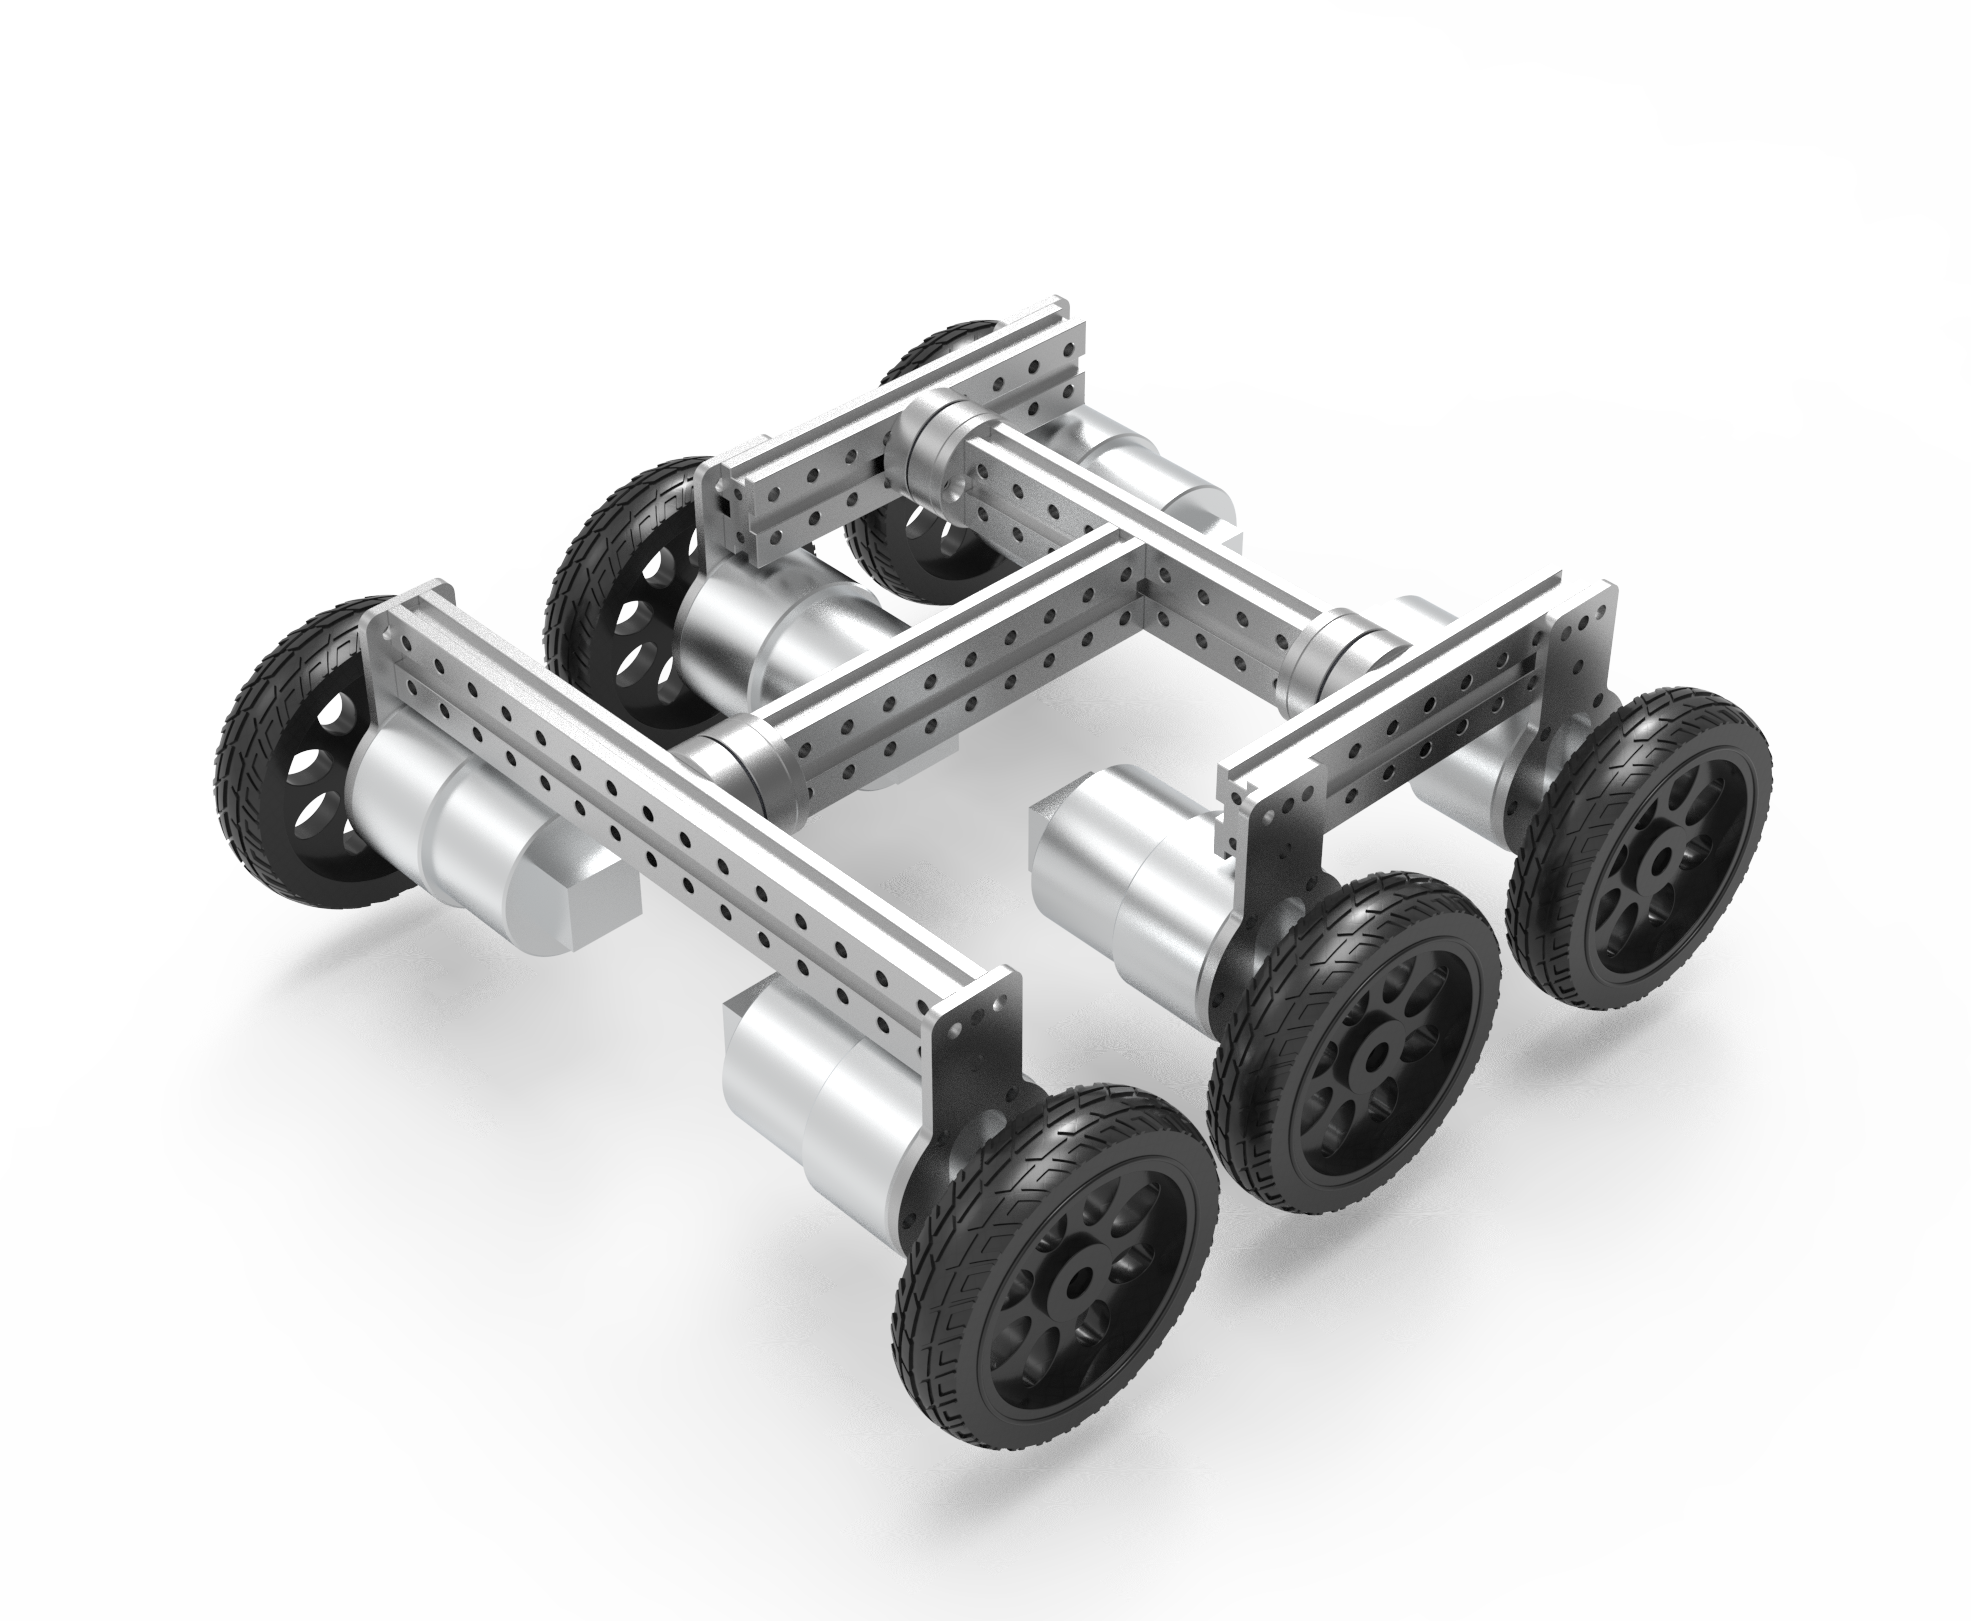
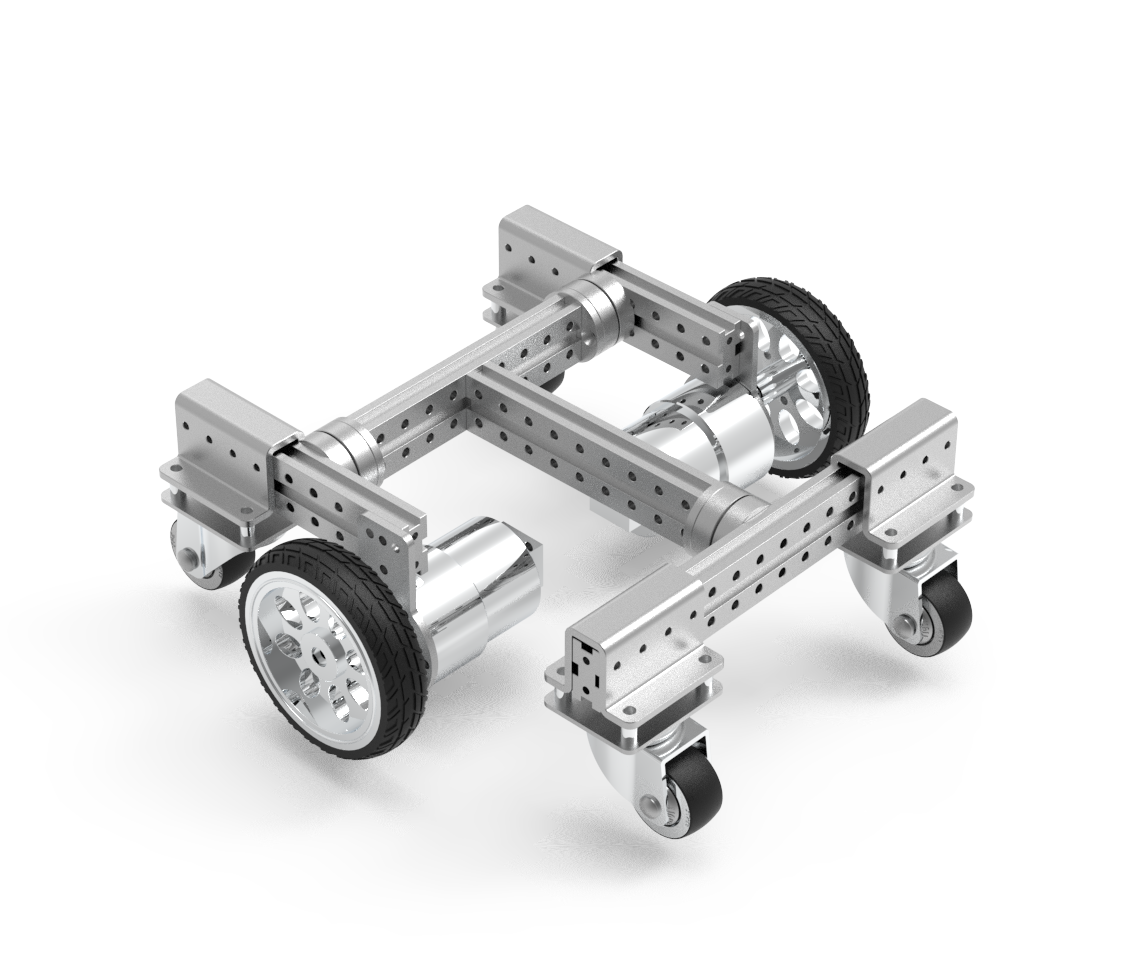
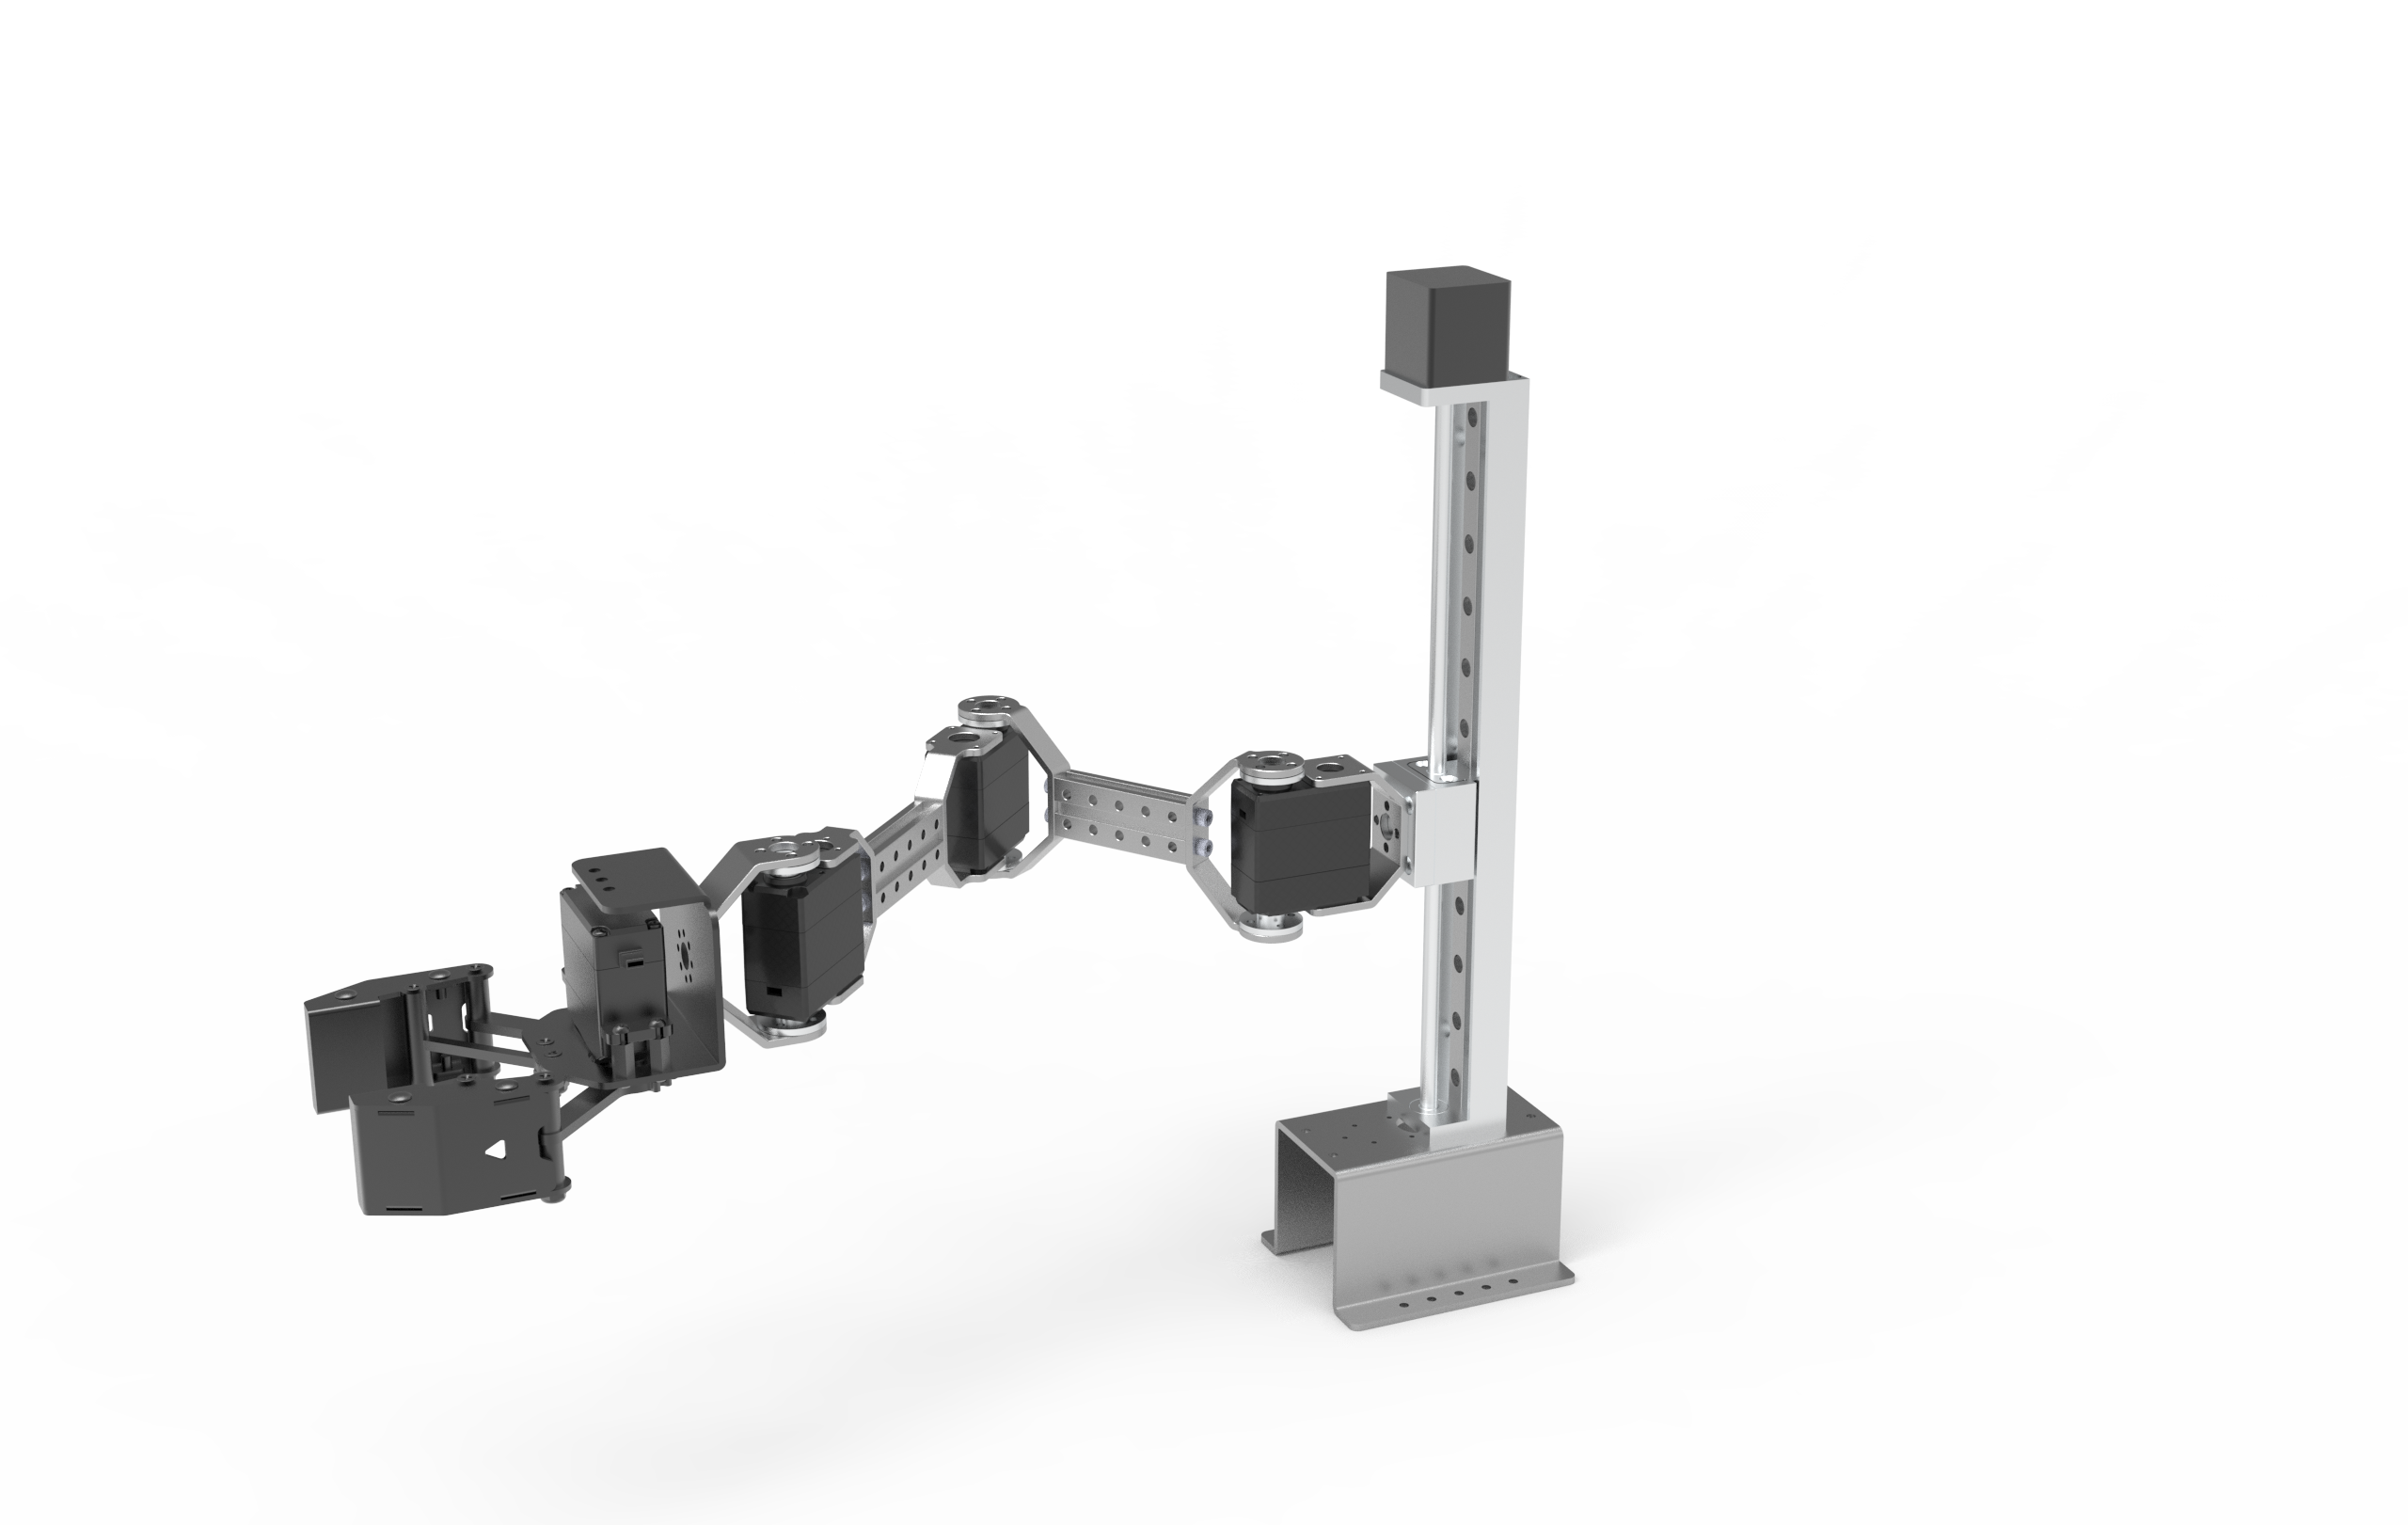
モデュールの組み合わせにより、最大88通りのロボット構成を実現。差動・全方向・ステアリング・双腕など多様な構成に対応。
シャーシ( 11種 )
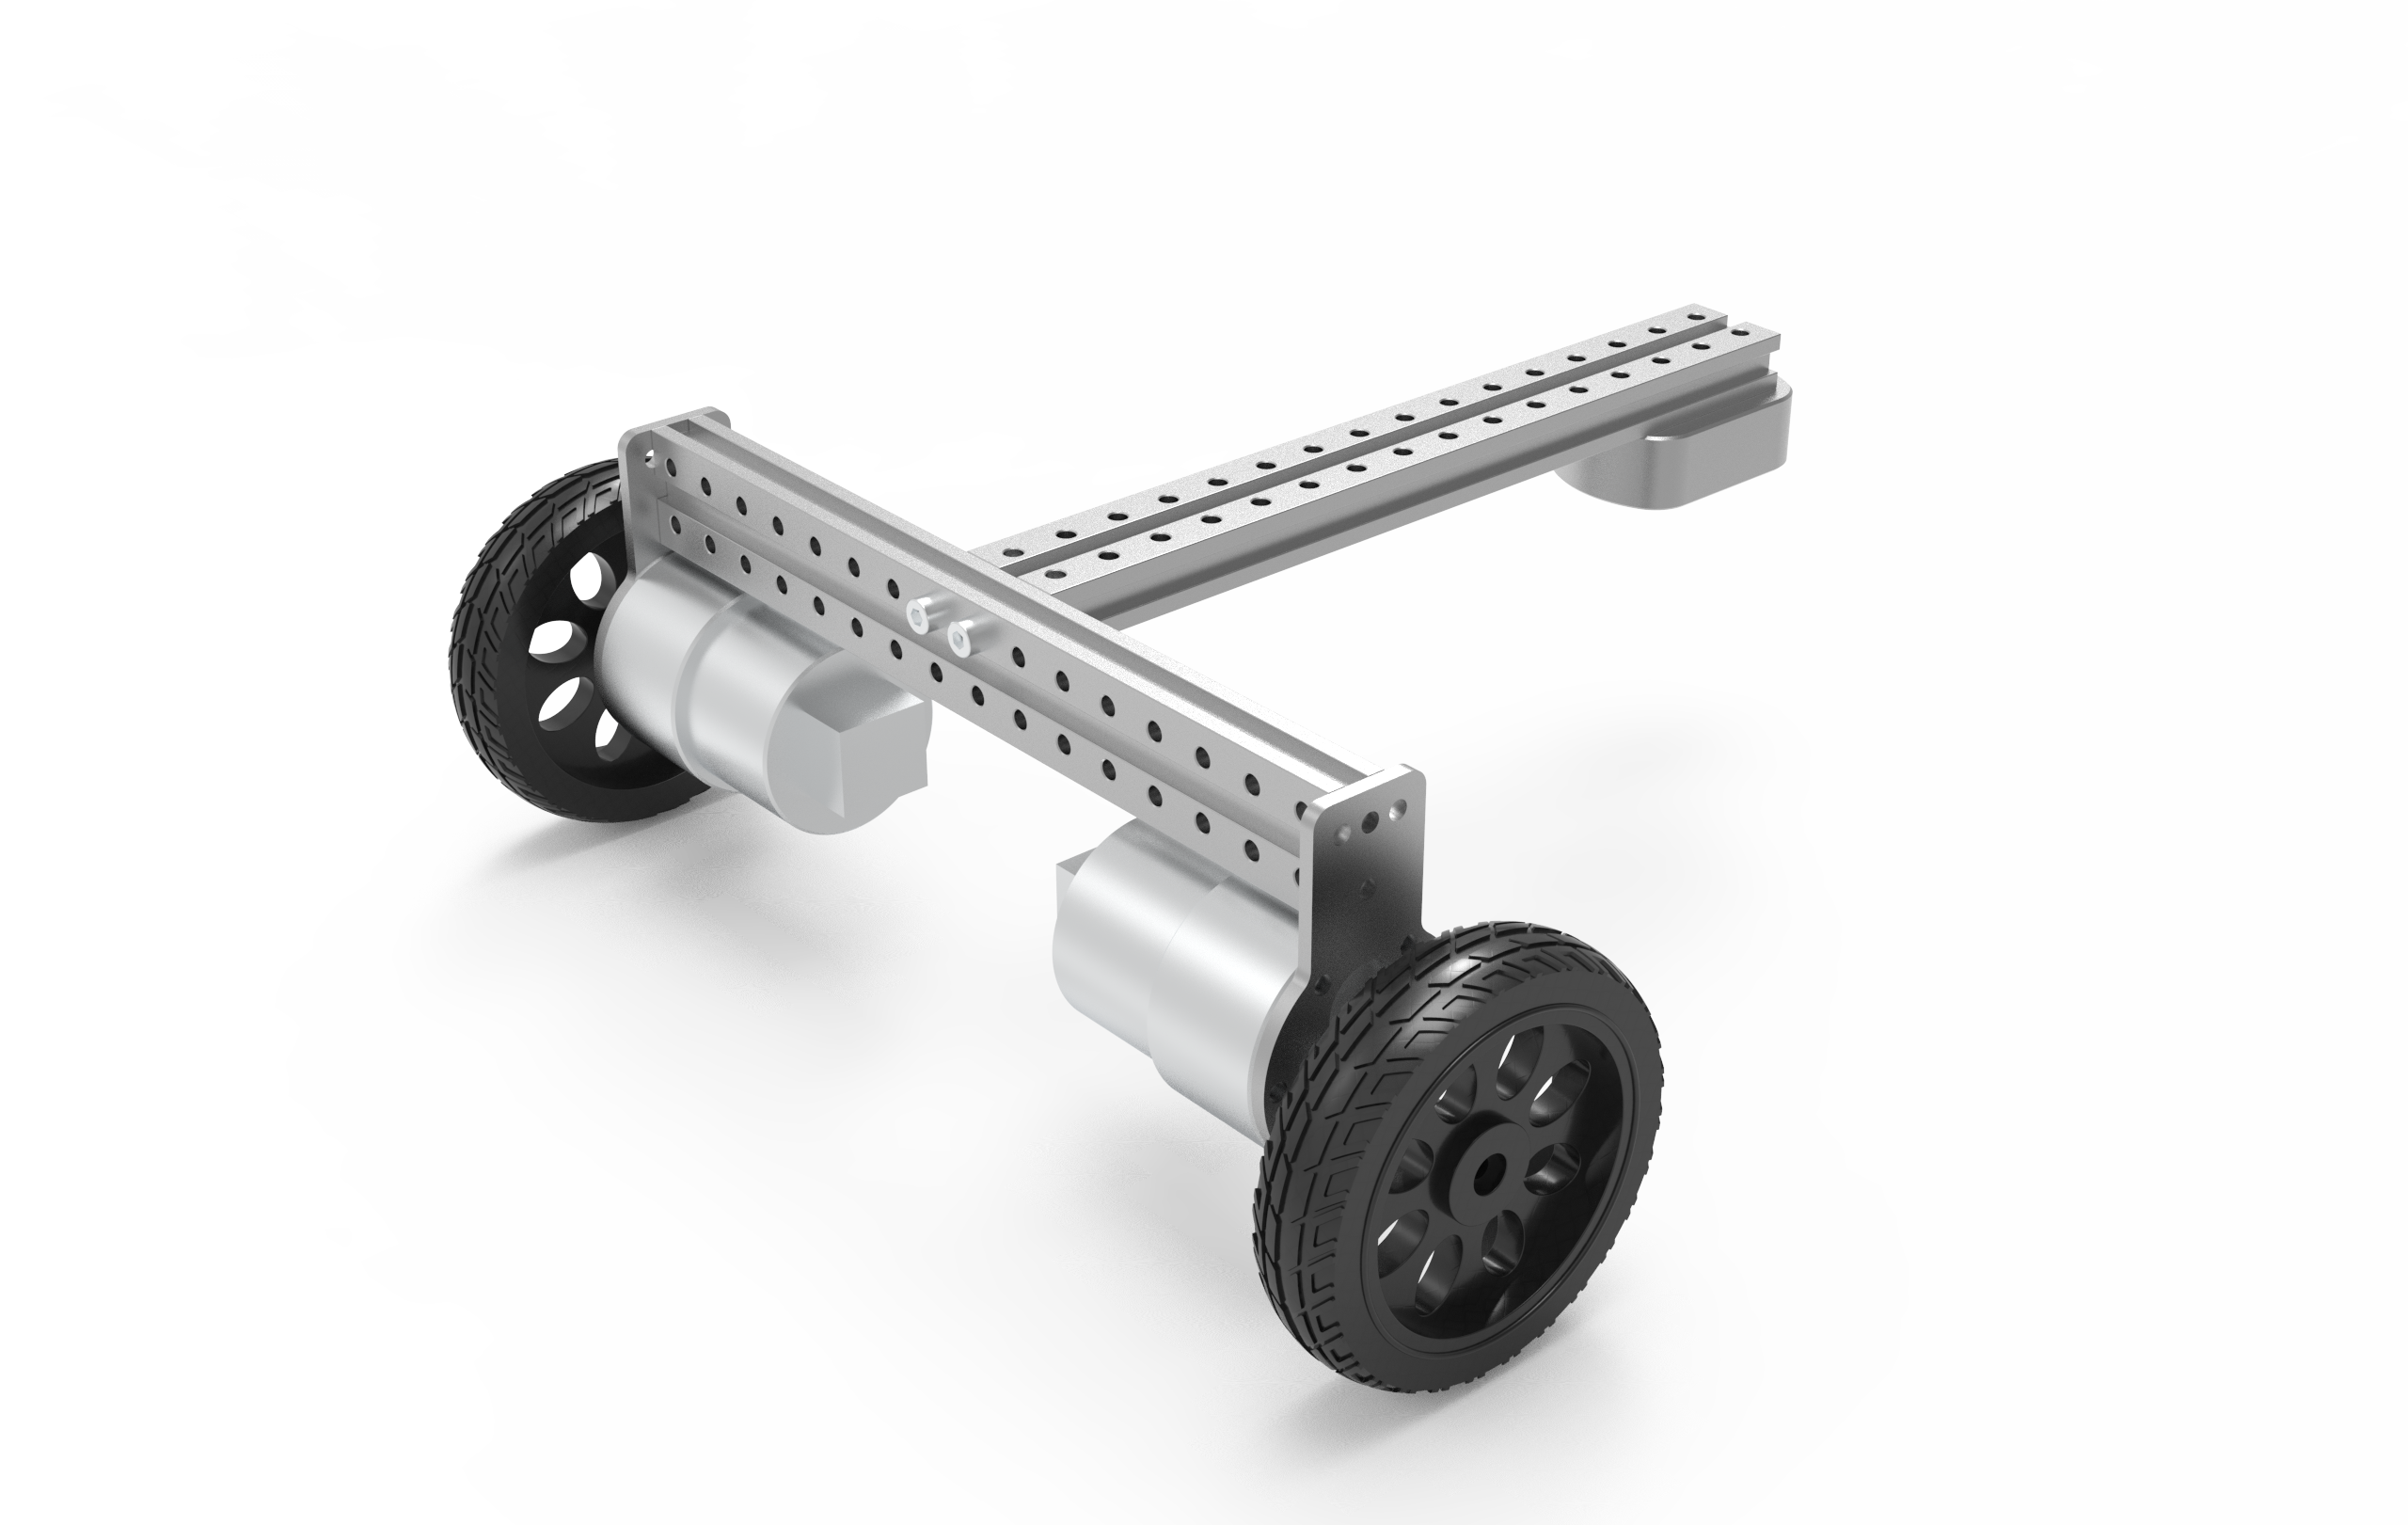
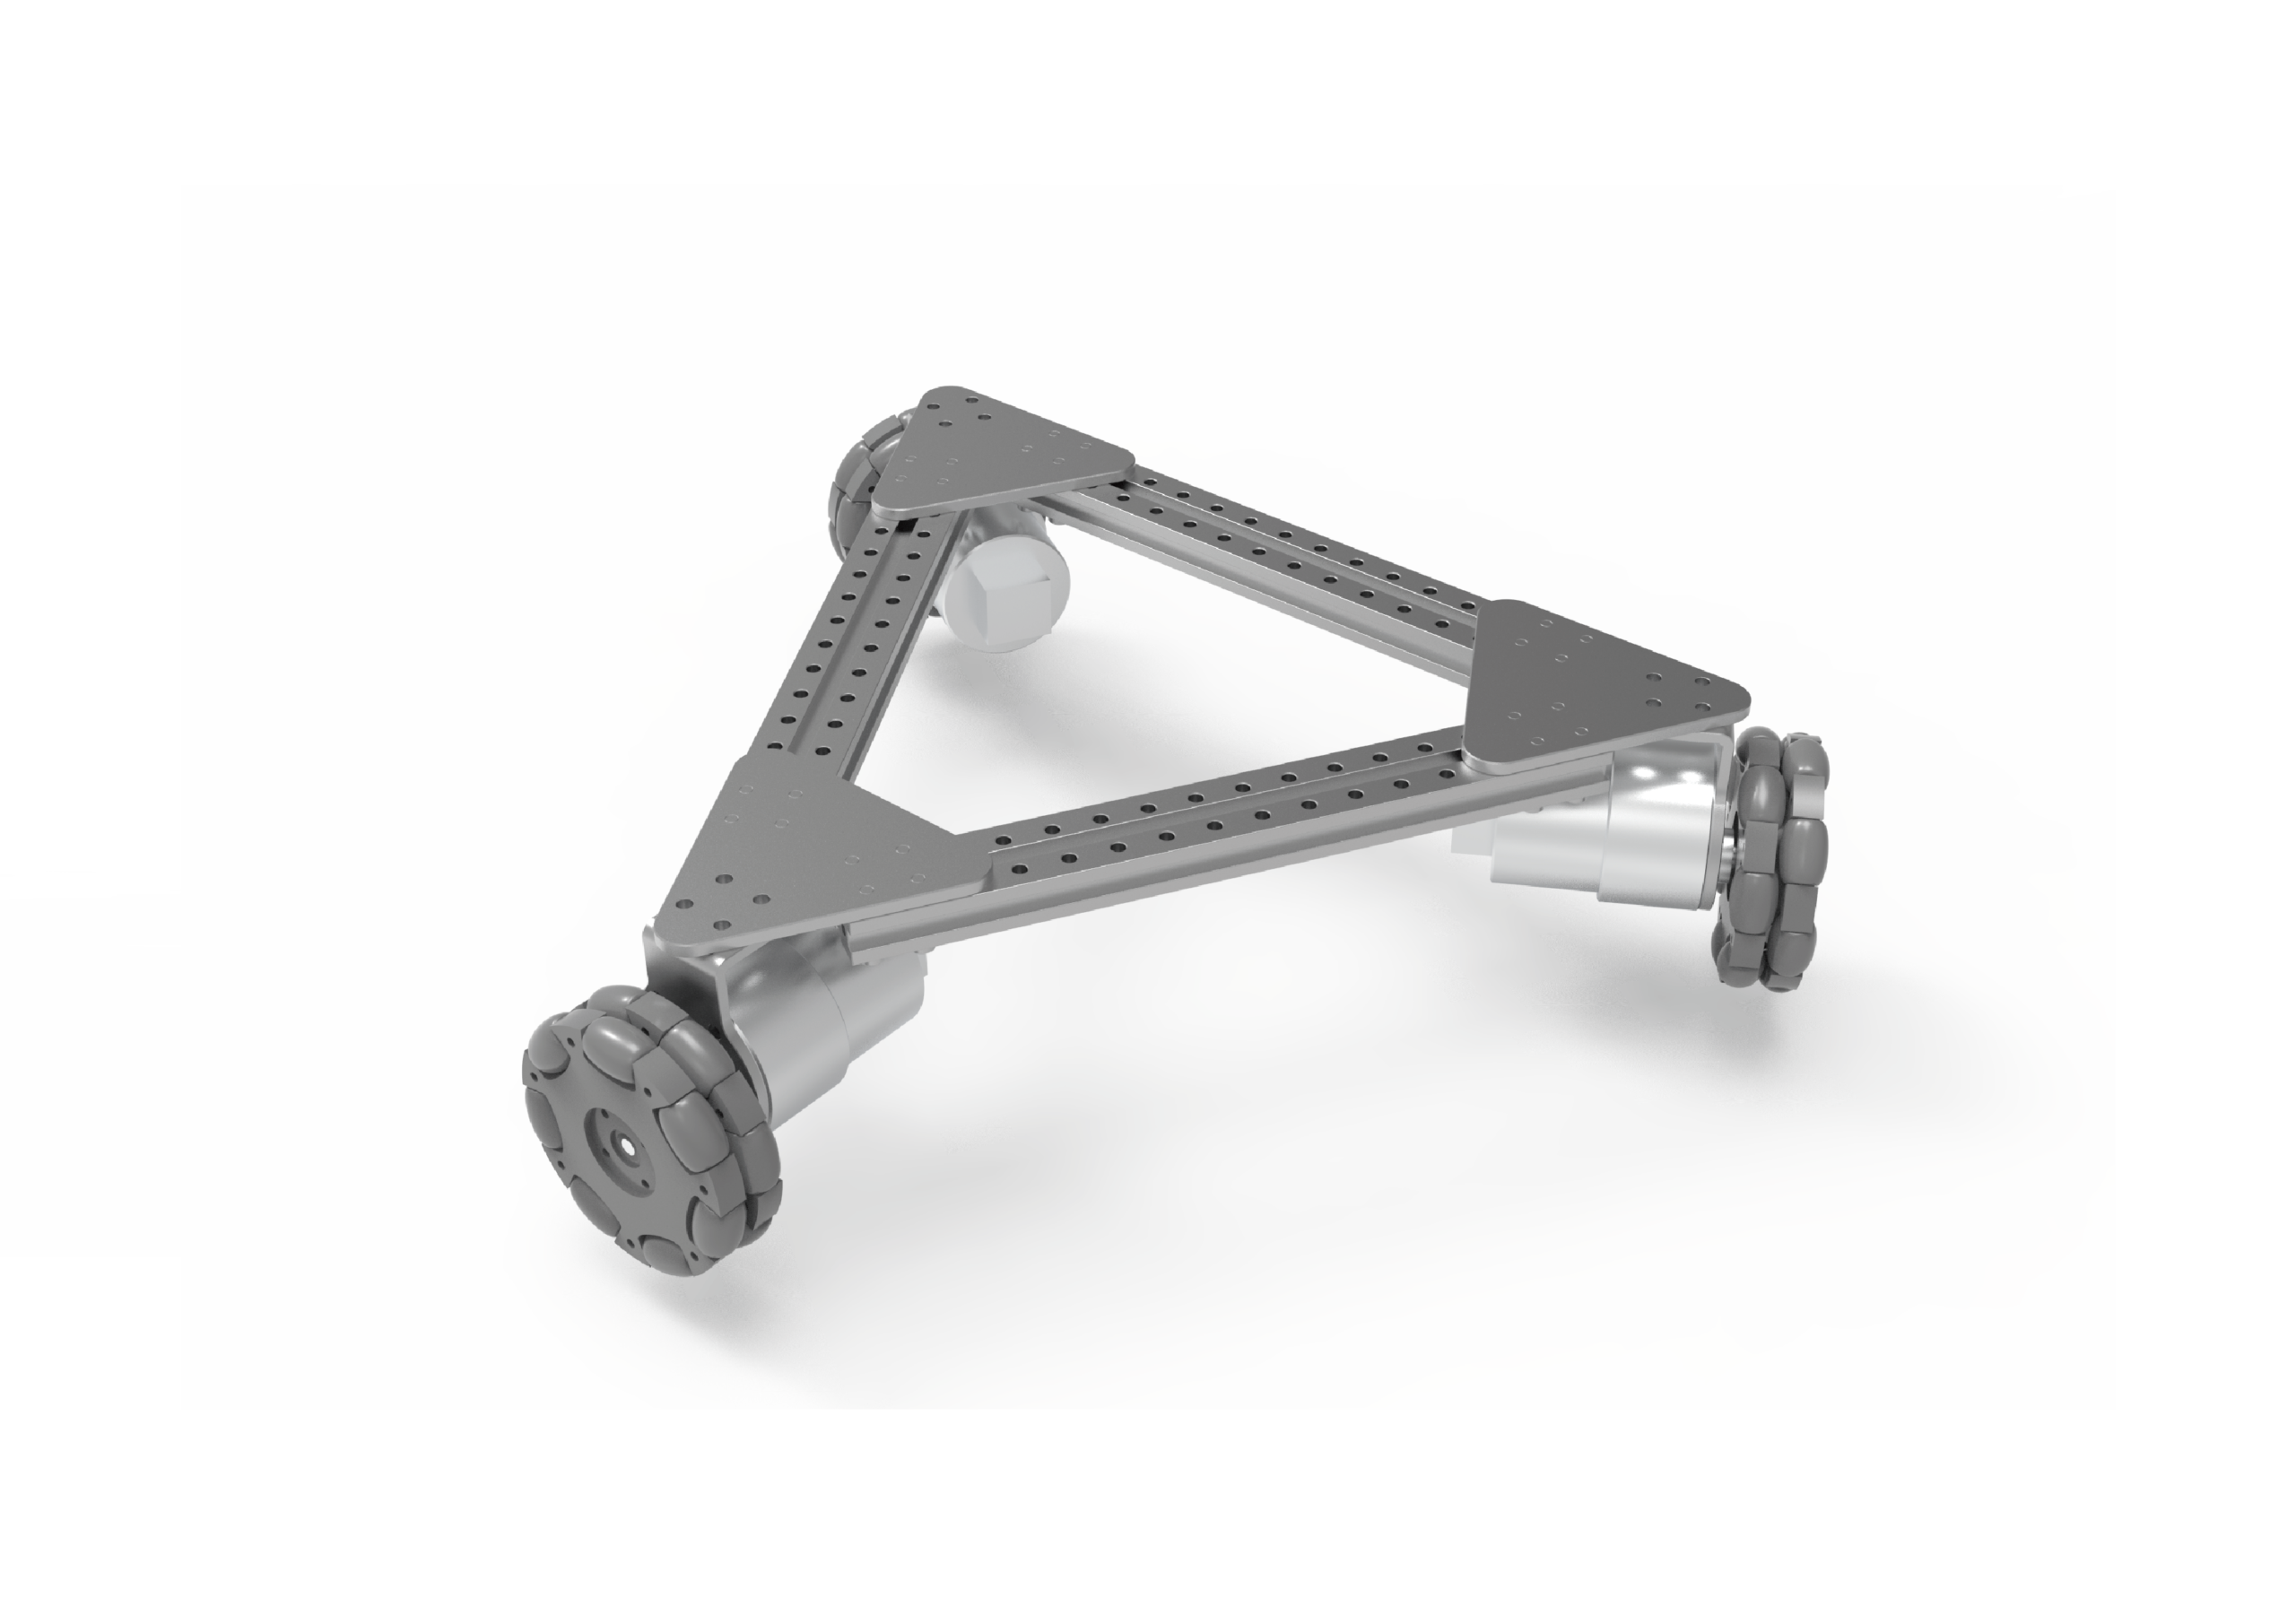
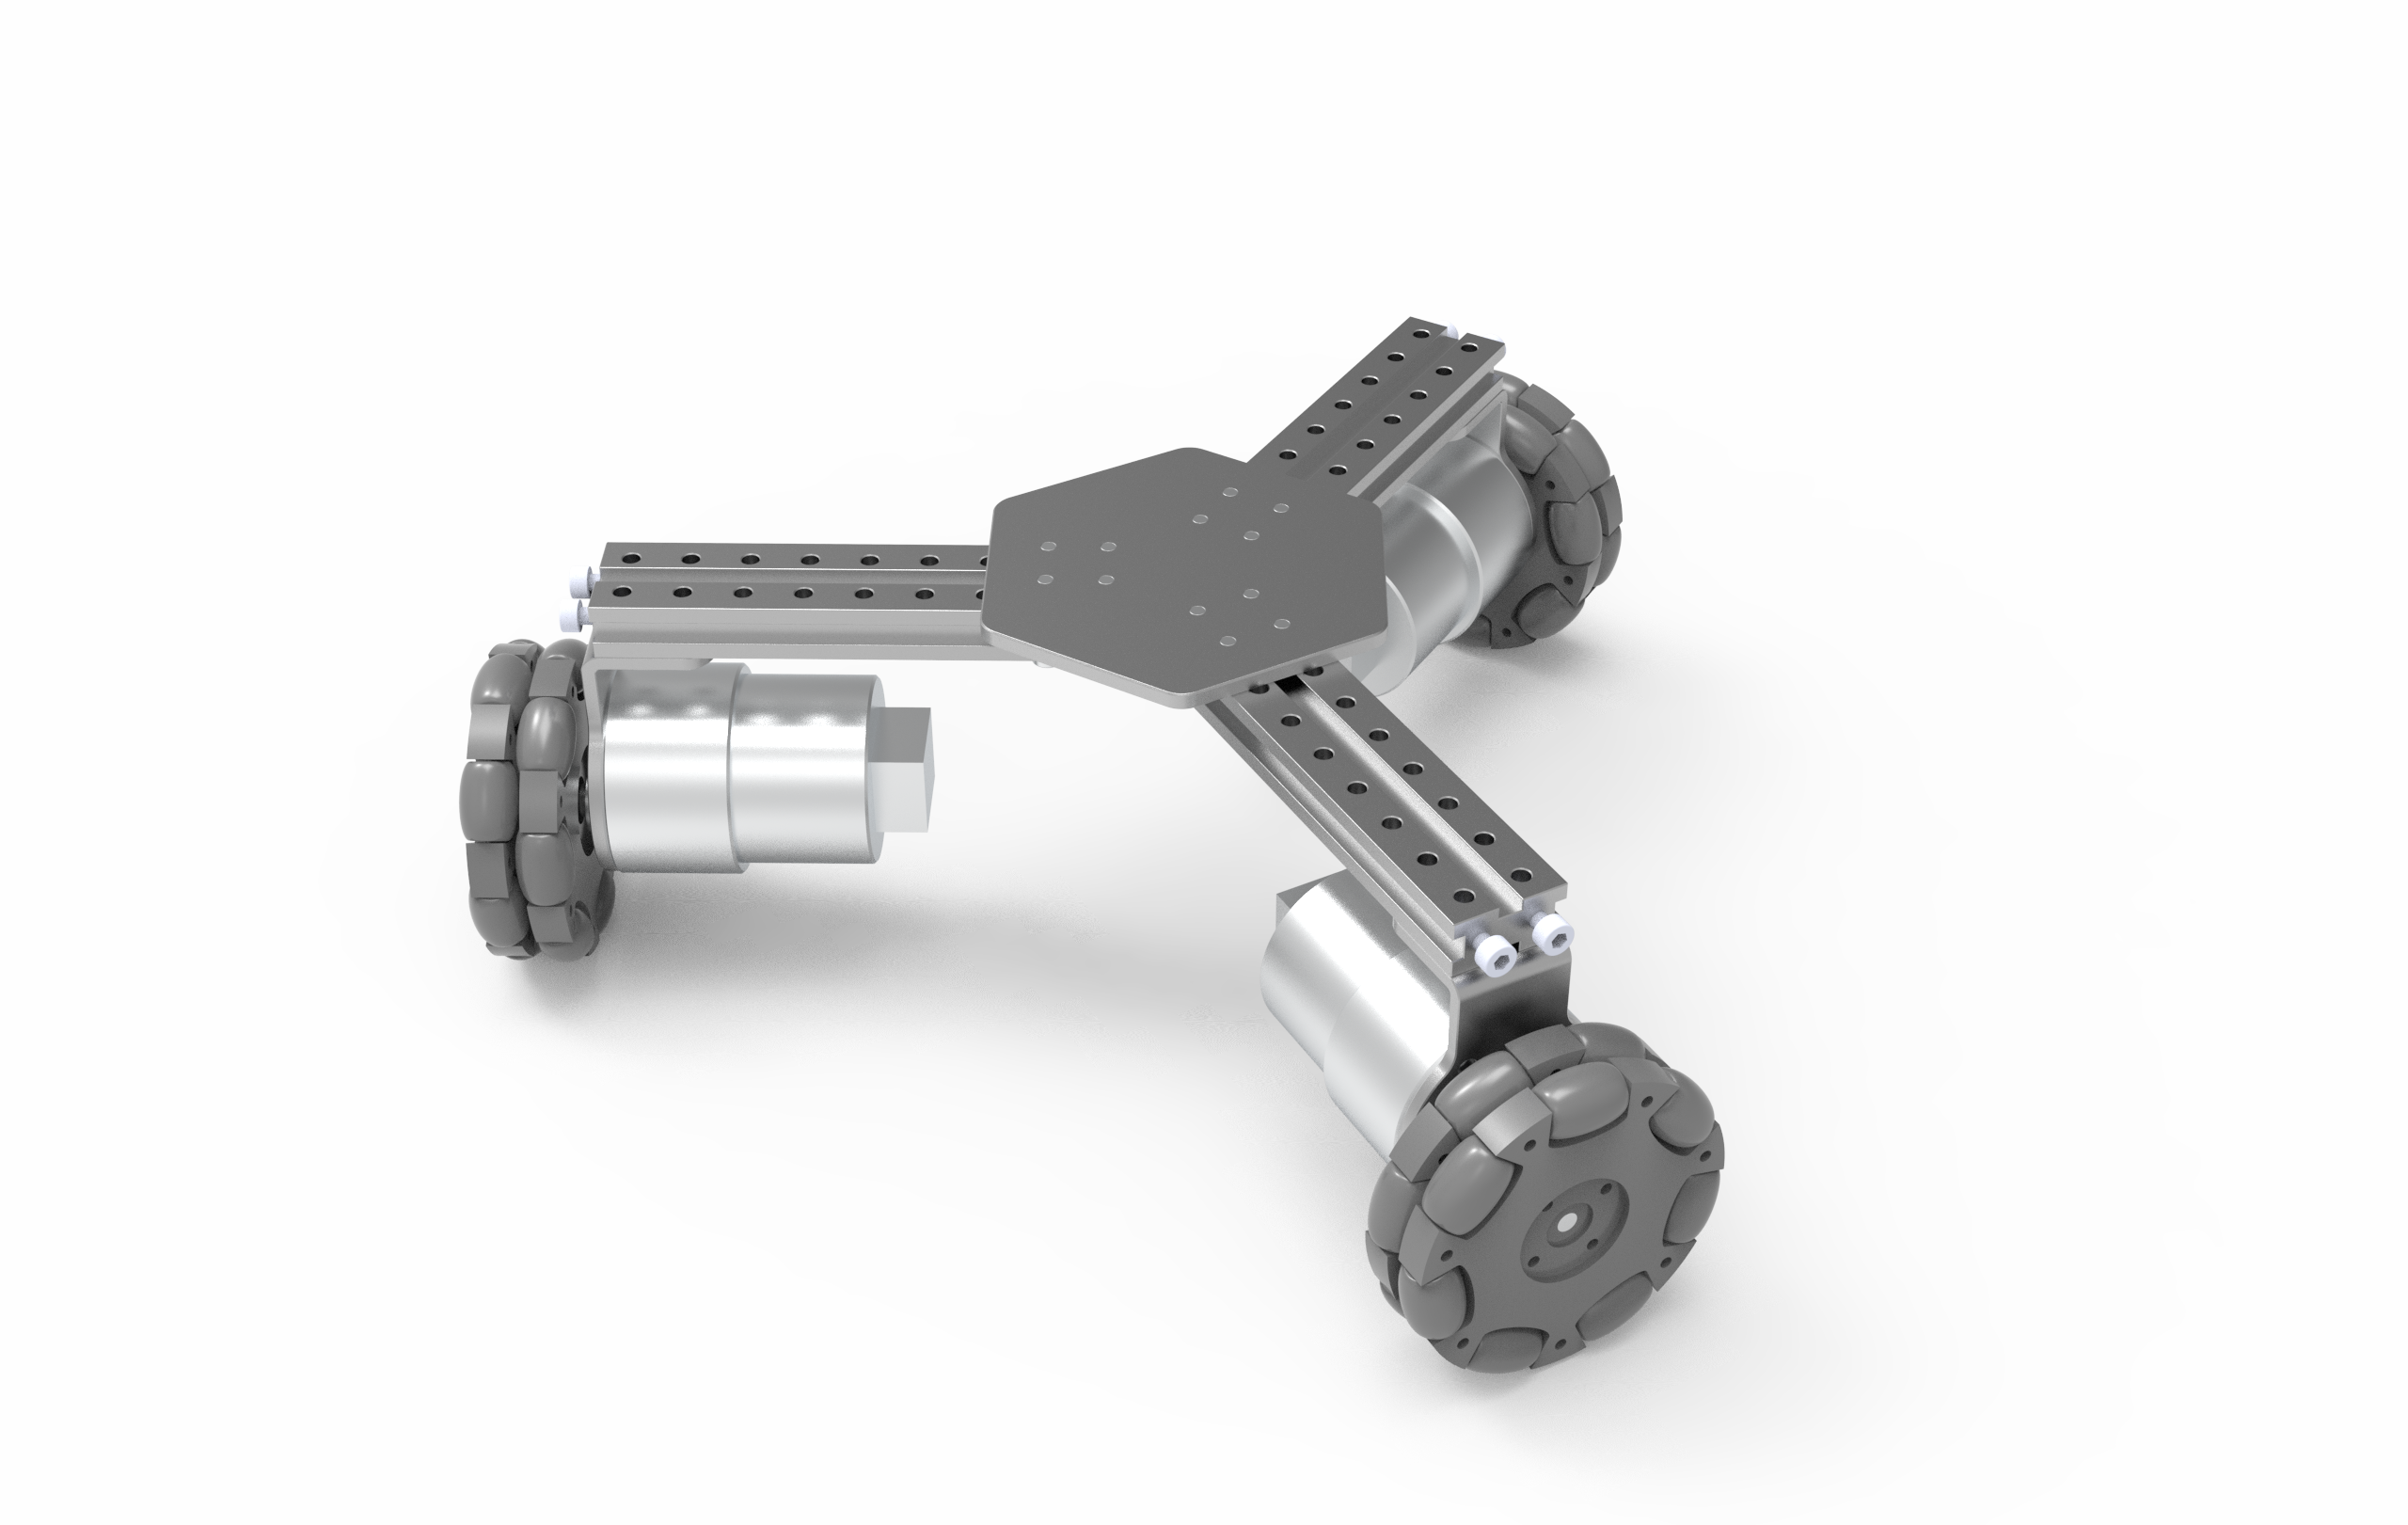
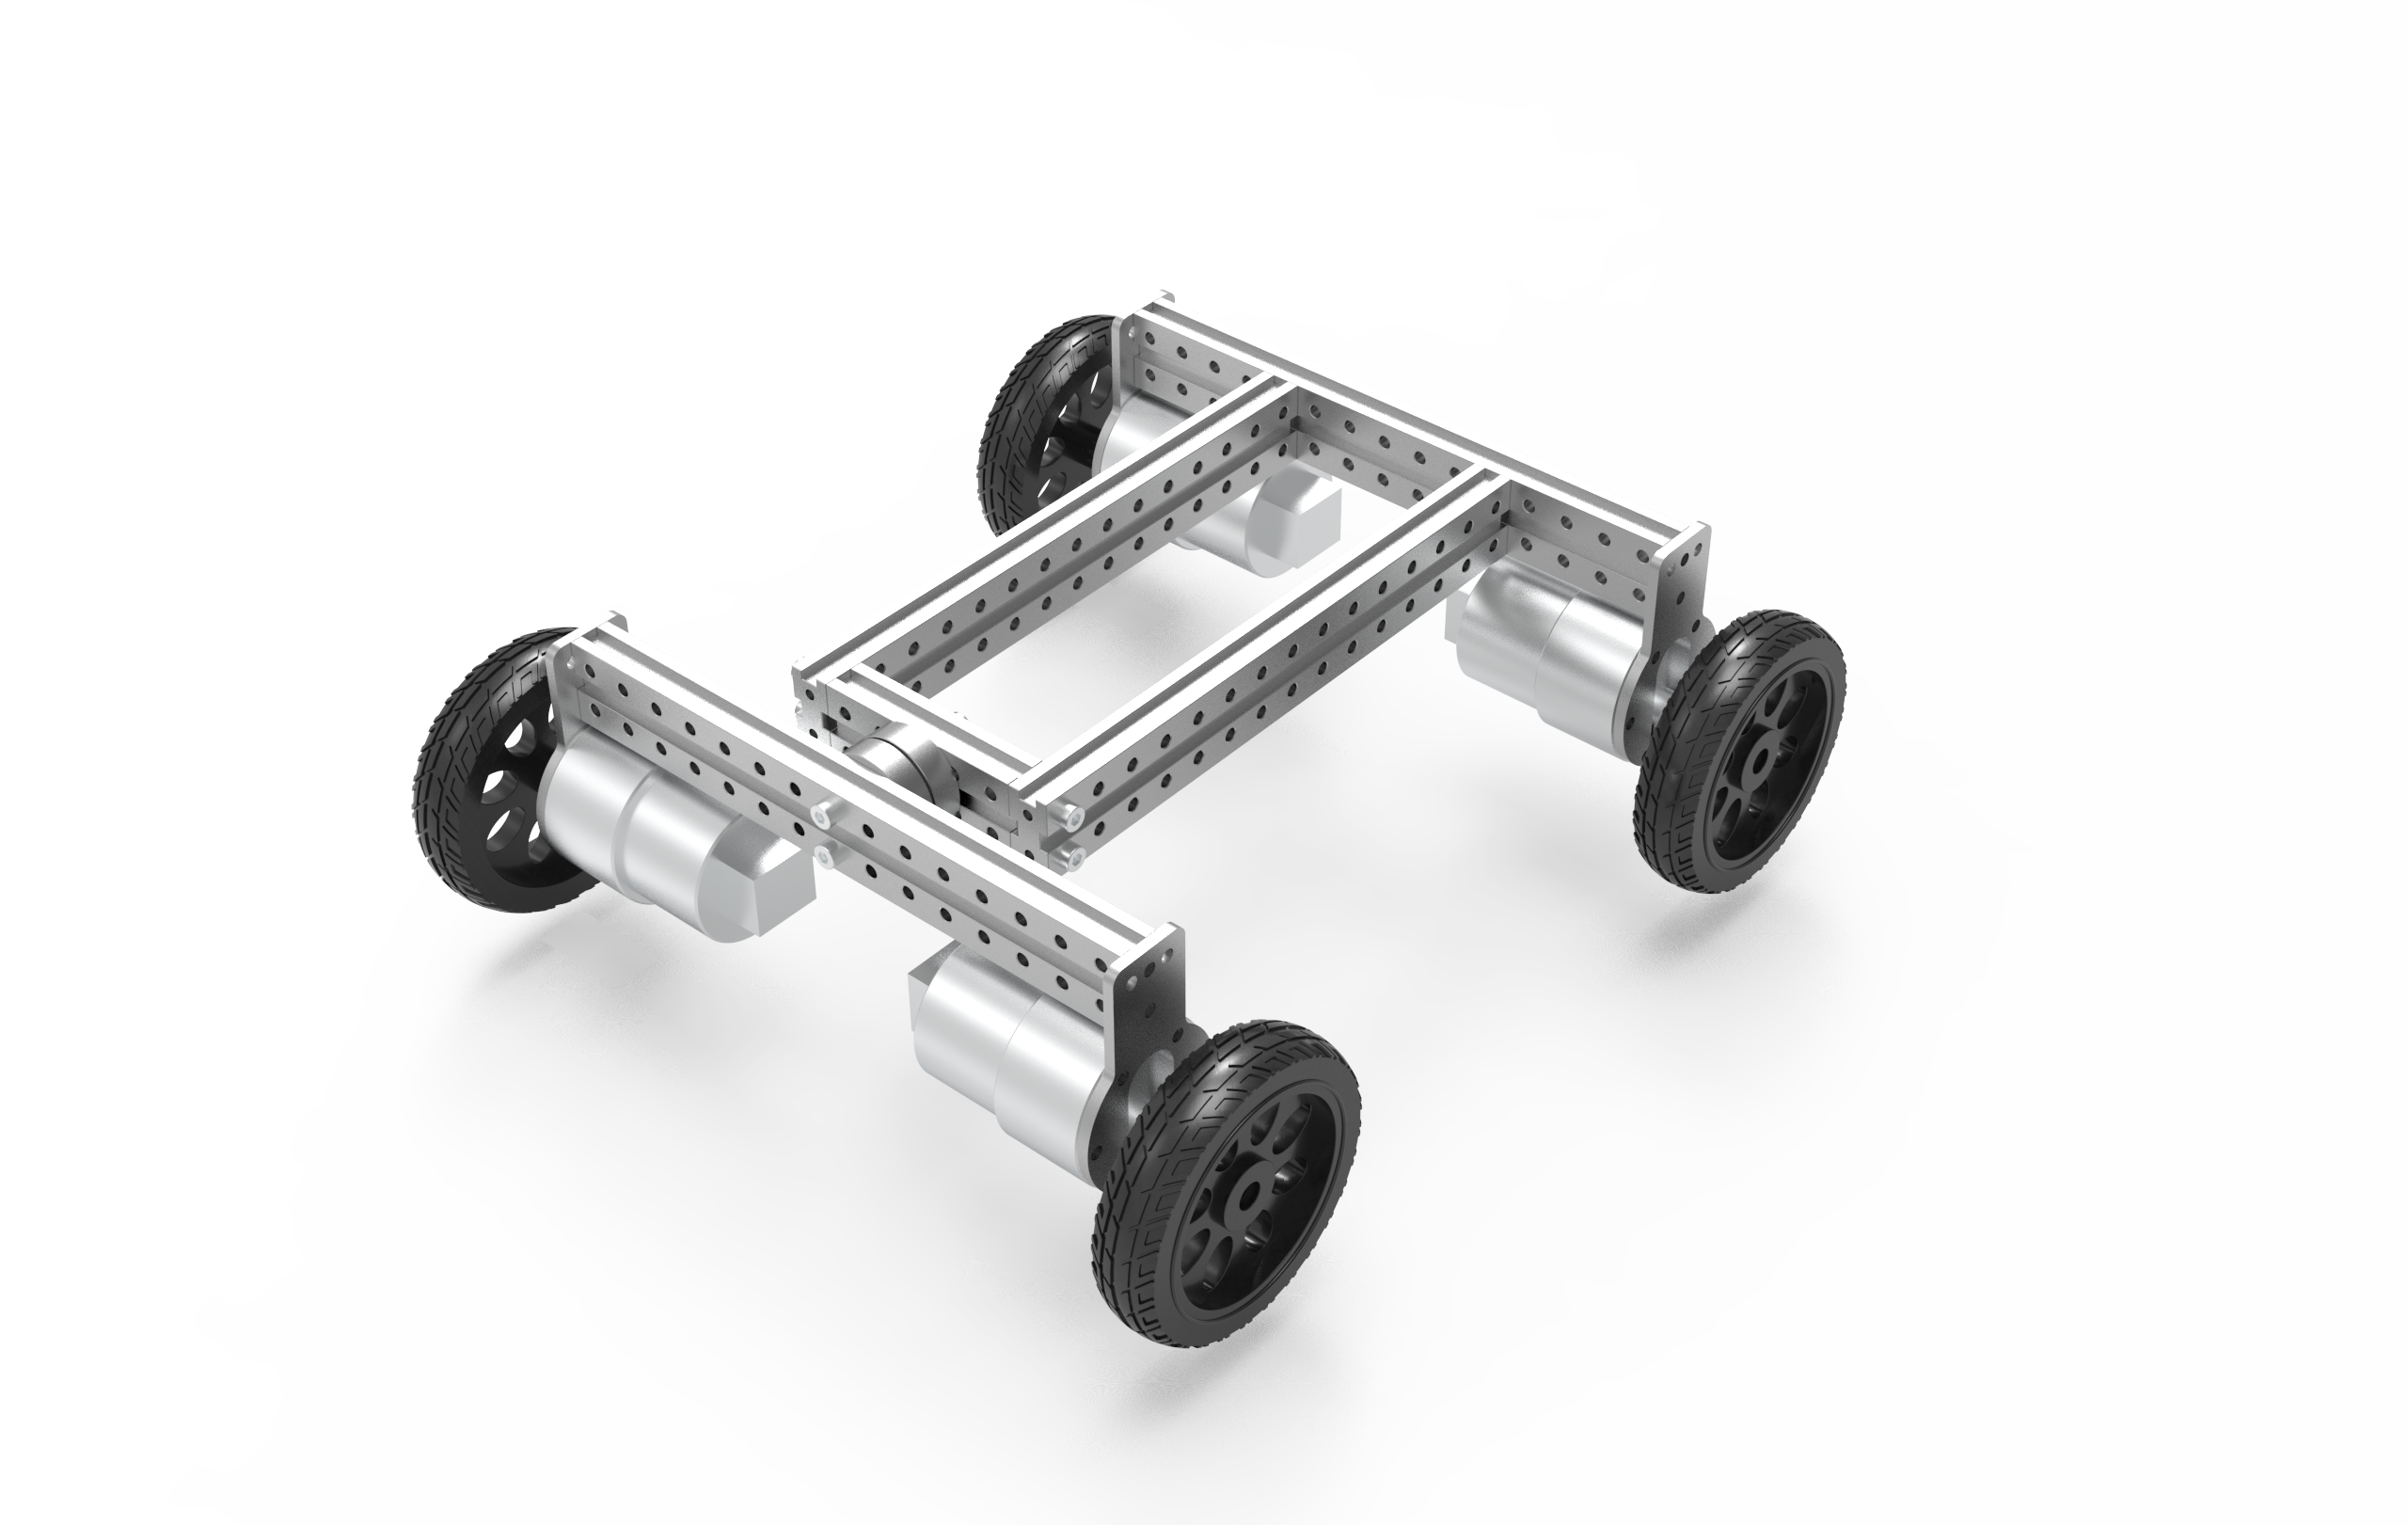
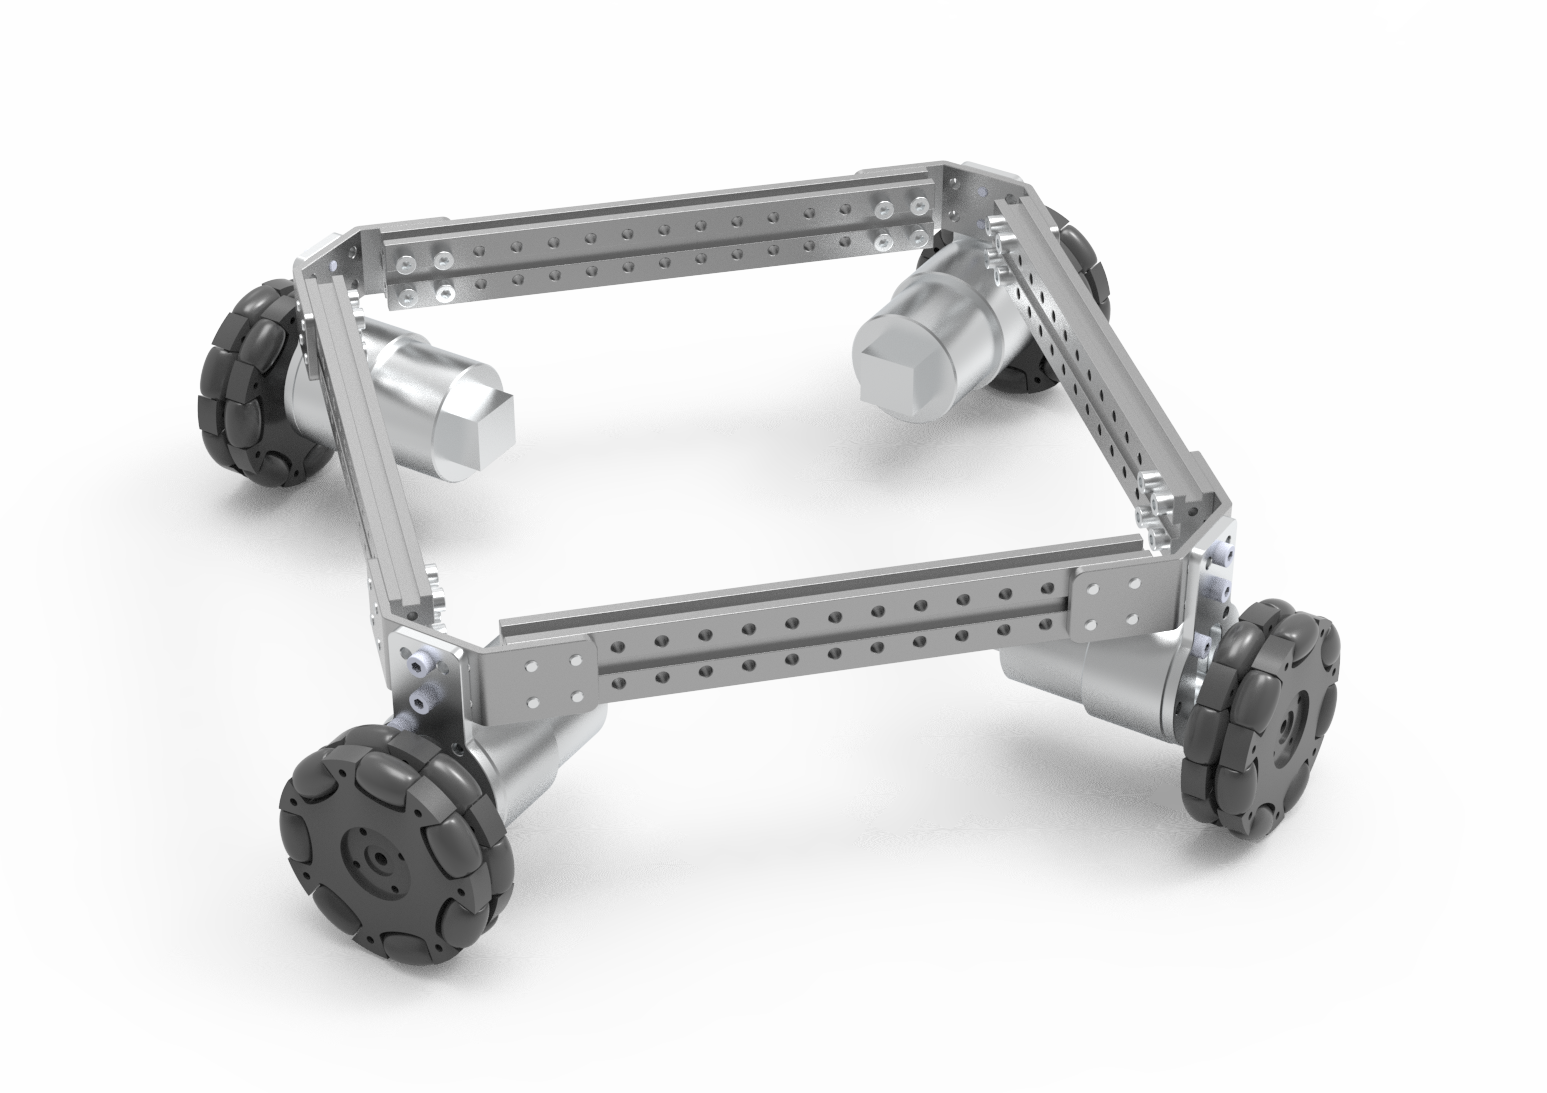
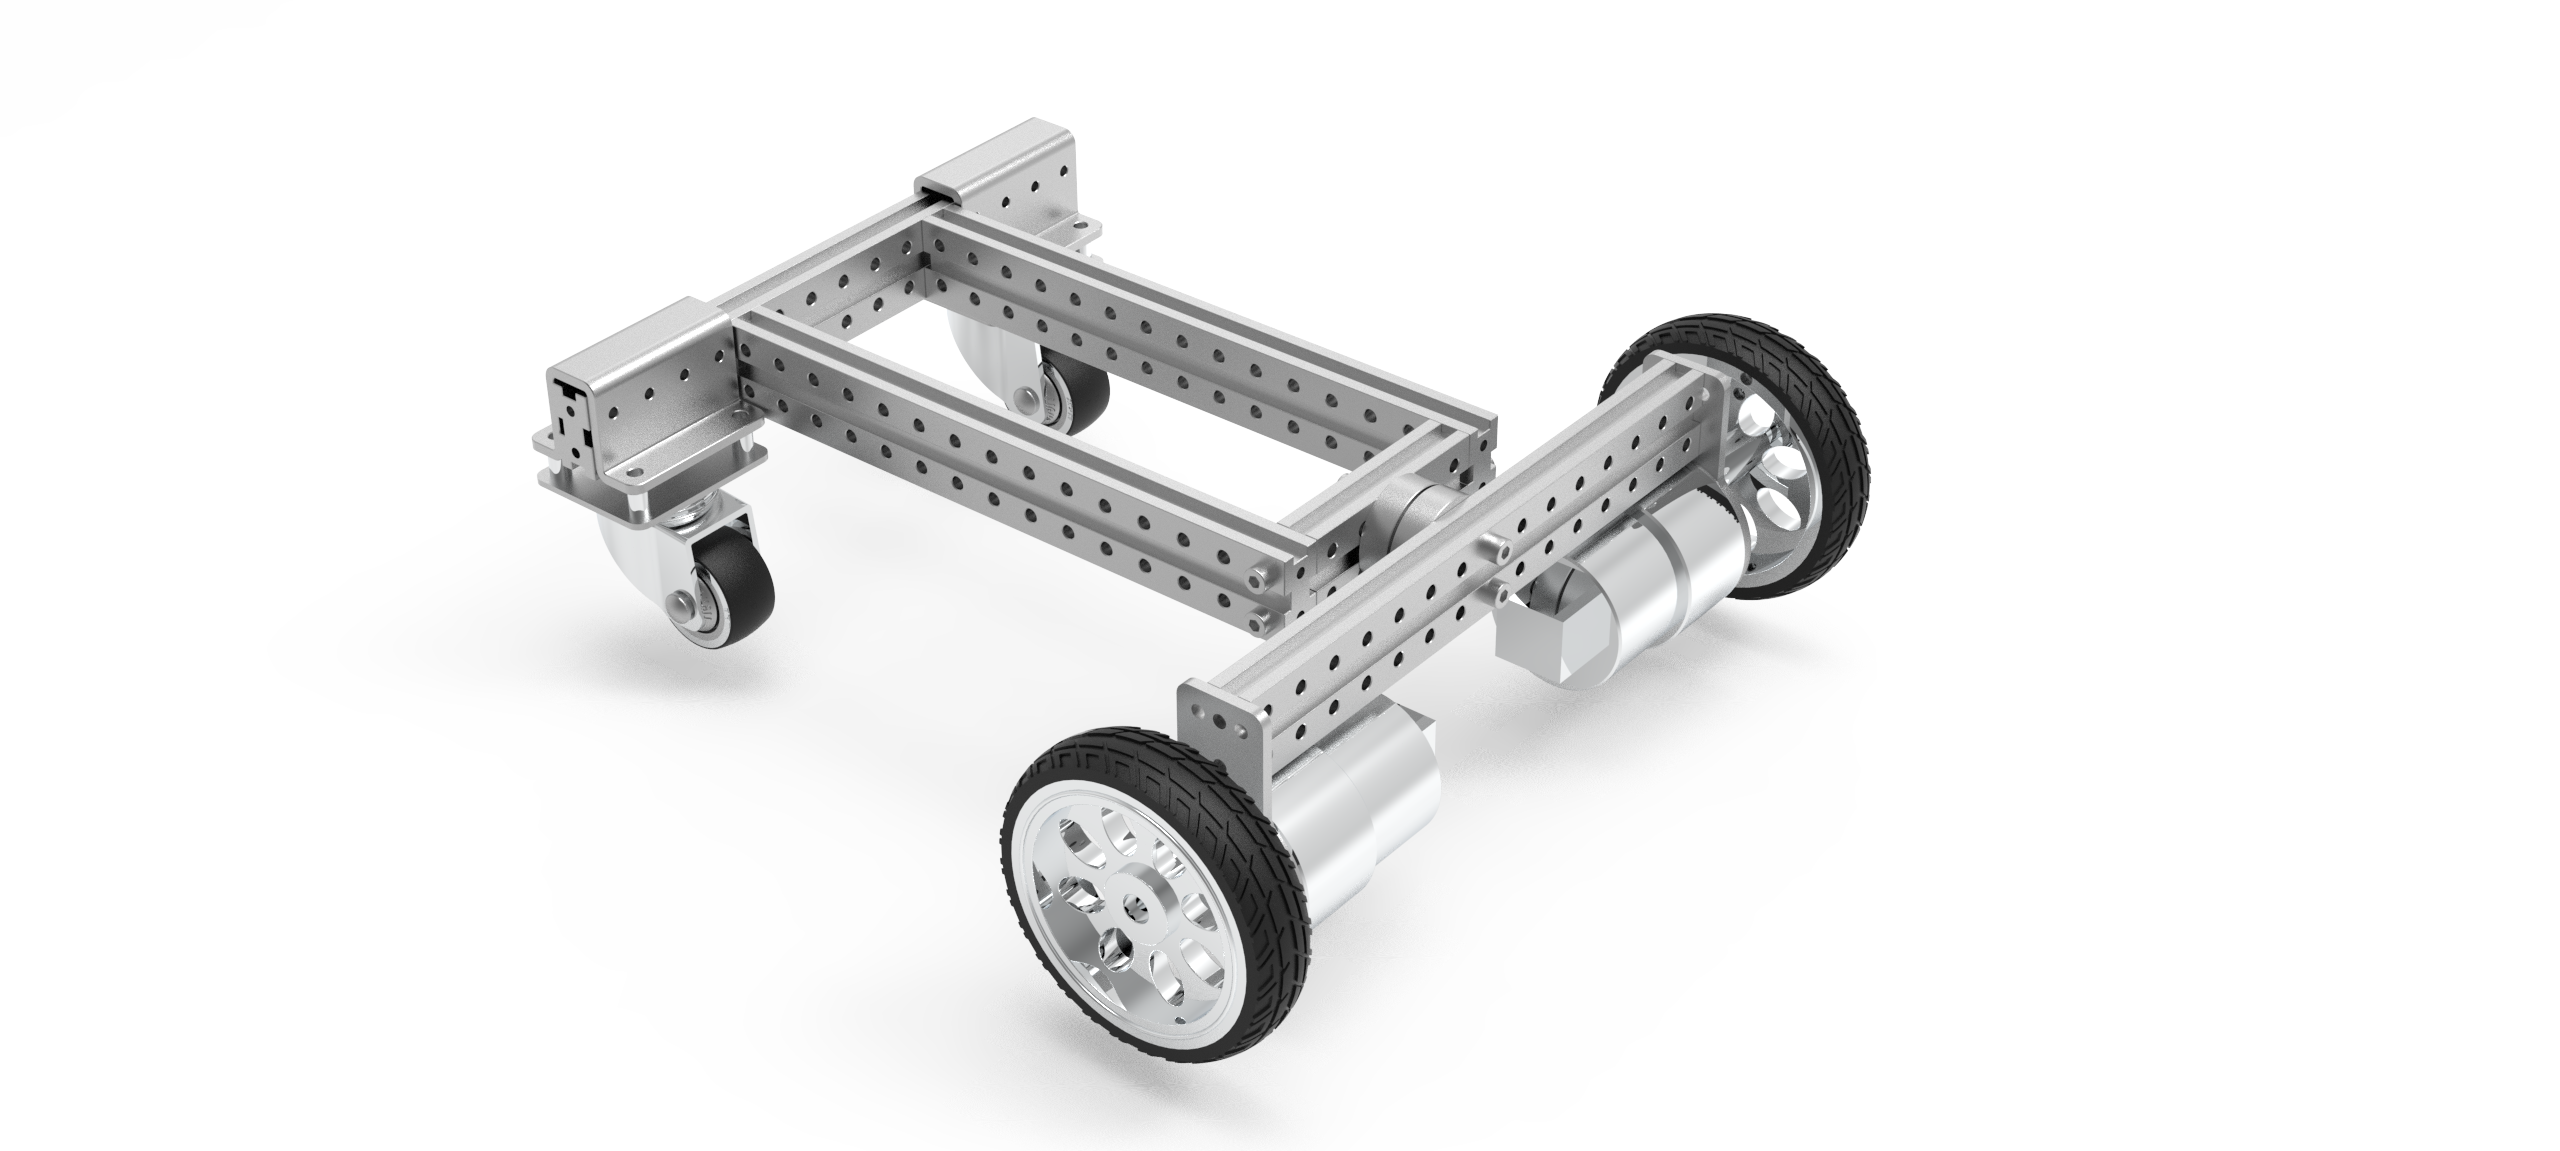
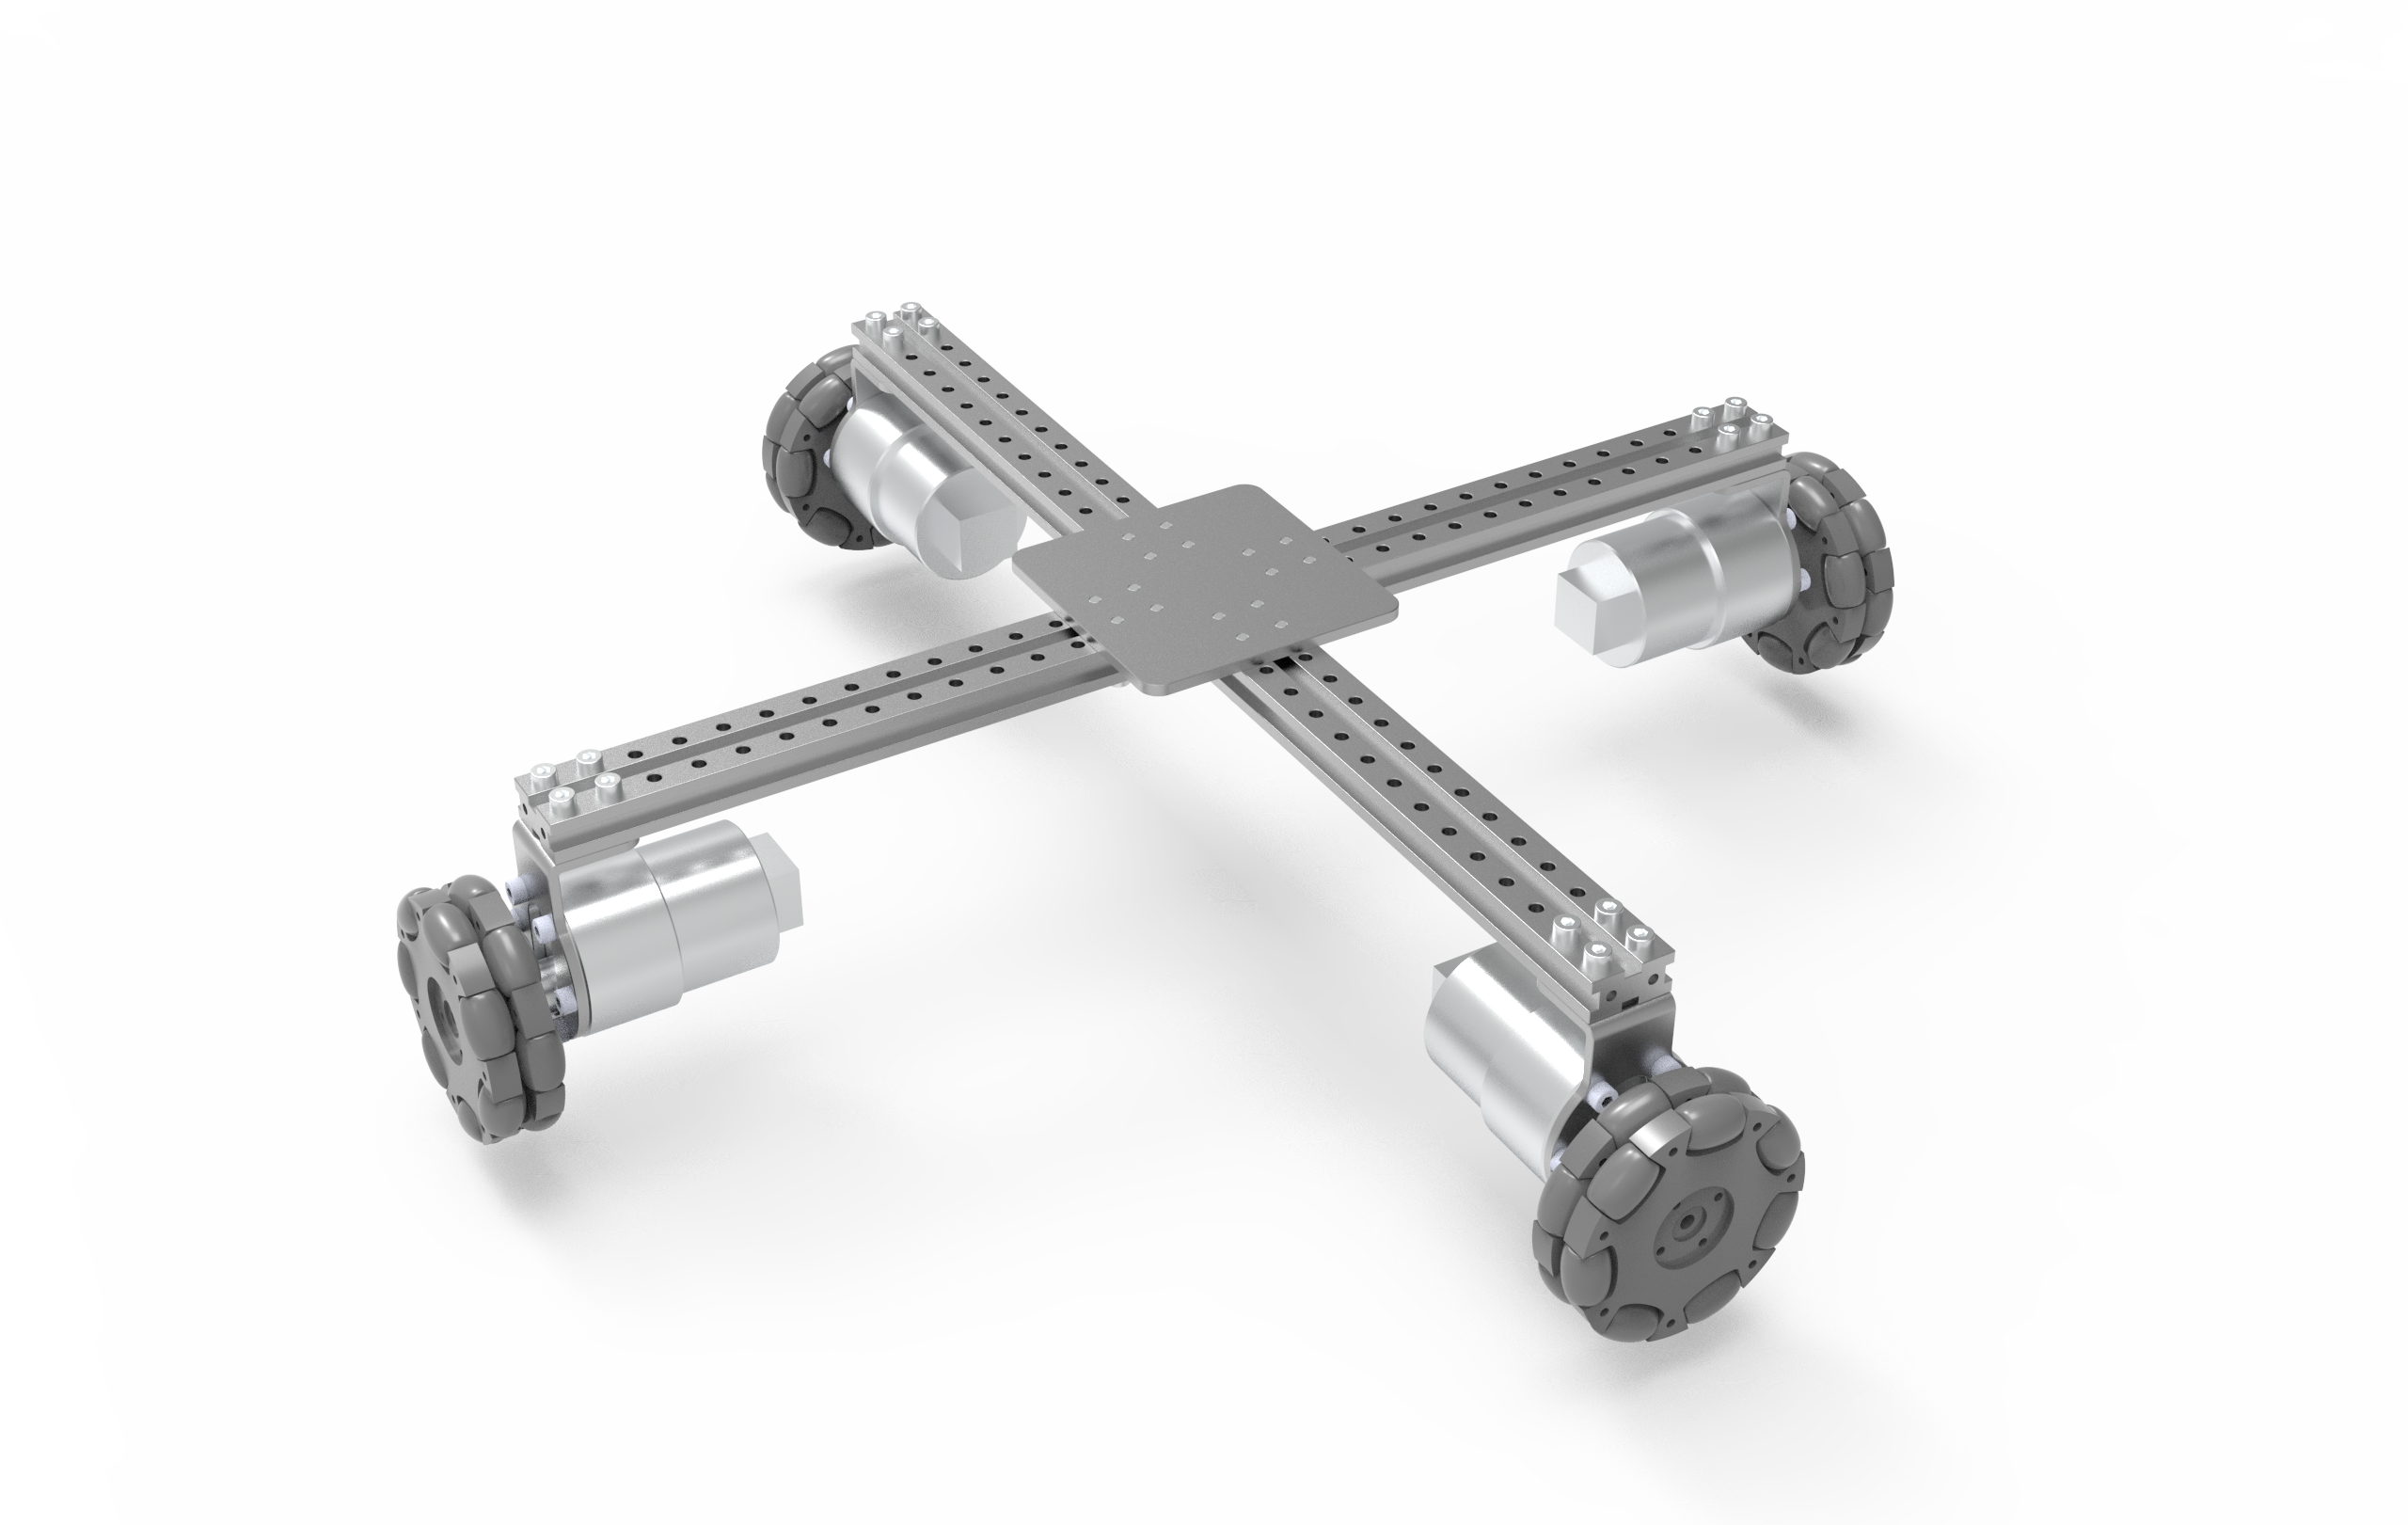
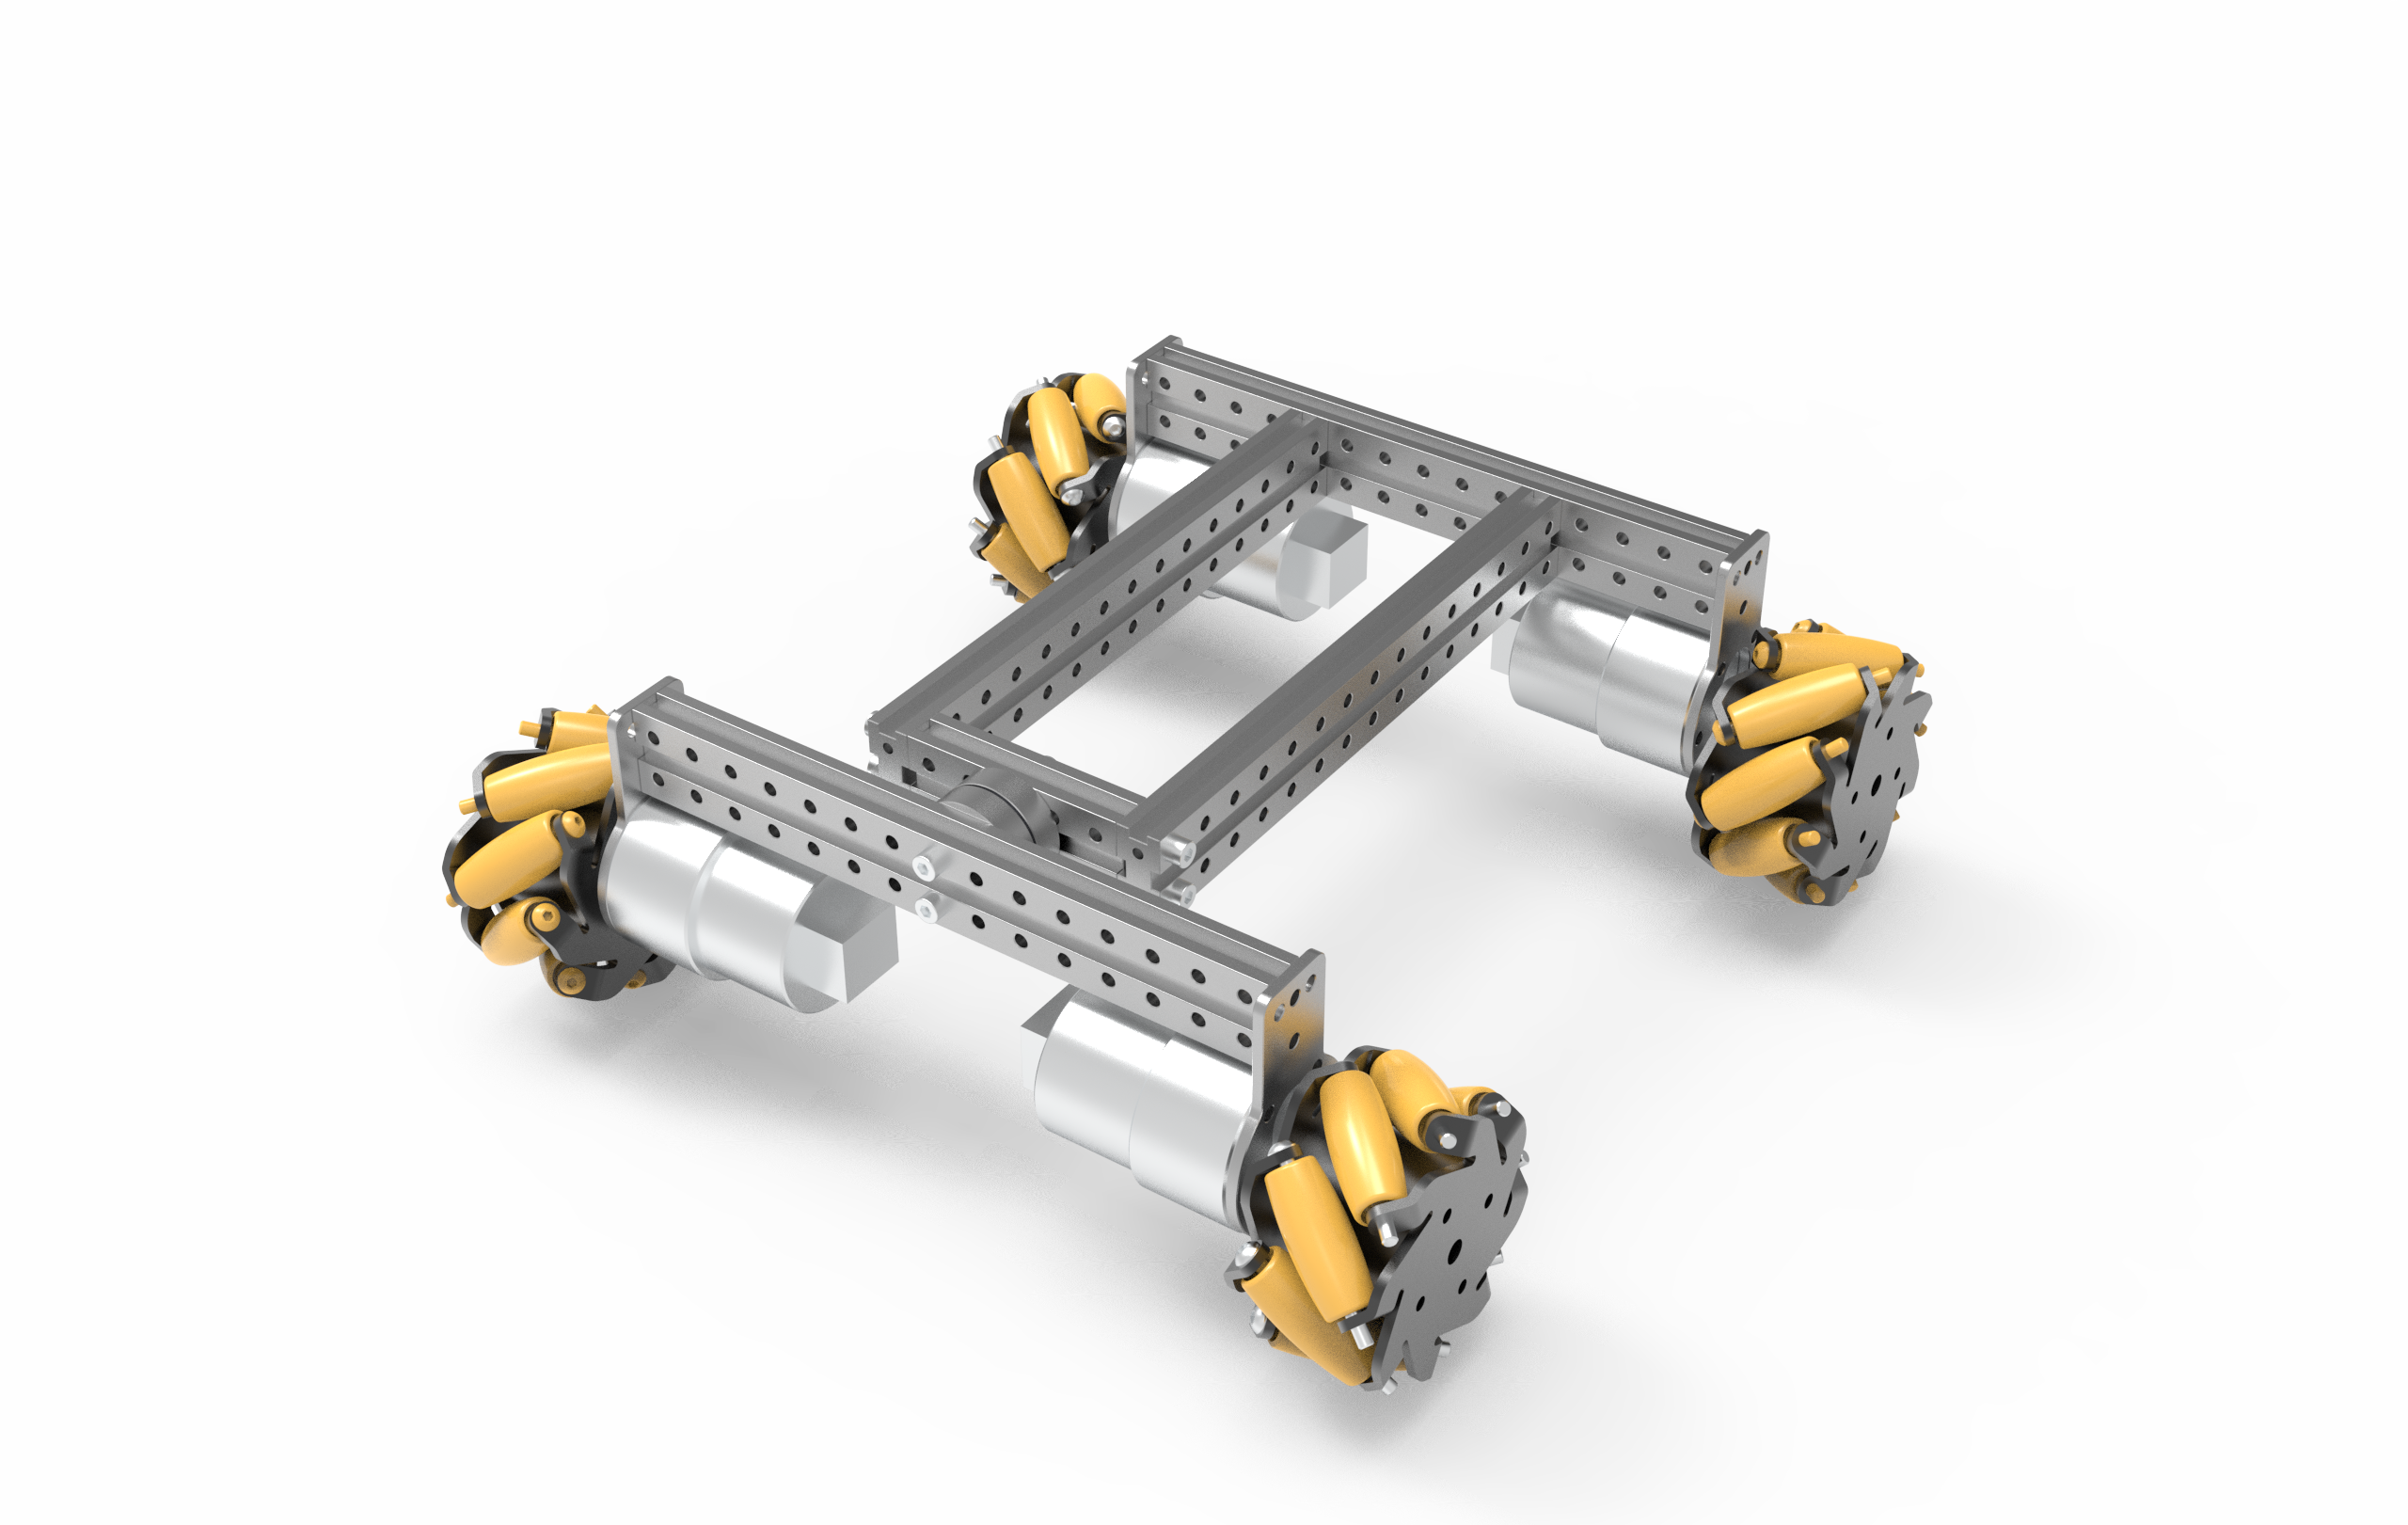
ロボットアーム( 8種 )
Curriculum
実験項目
ROS基礎実験
■ ROS基礎 - Topic・Service・turtlesim 実習
■ ROS基礎 - ワークスペース構築・機能パッケージ移植
■ ROSツール - RViz 可視化ツール
■ ROS応用 - Arduino とのシリアル通信確立
■ ROS応用 - モバイルロボット速度の読取り
■ ROS応用 - キーボードによるモバイルロボット運動制御
■ ROS応用 - Moveit! 設定
■ ROS応用 - ロボットアーム運動制御
ロボットビジョン実験
■ ビジョン基礎 - 色認識、形状認識、QRコード認識
■ ビジョン基礎 - 色リング認識
■ AIビジョン - 物体データセット収集およびアノテーション
■ AIビジョン - 物体モデル学習・認識エンジニアリング実装
■ ビジョン応用 - 上位制御装置と下位制御装置のシリアル通信
■ ビジョン応用 - 物体認識とモバイルロボット追従
■ ビジョン応用 - ロボットアームとカメラ座標系のキャリブレーション変換
■ ビジョン応用 - 物体認識によるロボットアーム把持
ロボットナビゲーションと自己位置推定
■ 駆動 - モバイルロボット PID 閉ループ制御
■ 駆動 - LiDAR ドライバのインストール
■ 通信 - 上位制御装置と下位制御装置のシリアル通信
■ 通信 - キーボードによるモバイルロボット精密運動制御
■ 自己位置推定・ナビゲーション - 地図構築
■ 自己位置推定・ナビゲーション - 地図ナビゲーション
大規模AIモデルの導入と応用
■ 音声対話 - ASR(Automatic Speech Recognition)音声認識モデルの
導入
■ 音声対話 - LLM(Large Language Model)自然言語理解モデルの導入
■ 音声対話 - TTS(Text-to-Speech)音声合成インターフェースの導入
■ 通信 - function calling による物理インターフェース呼出し
■ 応用 - 音声対話によるビジョン顔認識クラウド台車追従
■ 応用 - 音声対話によるビジョンロボットアーム搬送