
Physical AI Solution — Data Glove
HumansX 日本正規代理店 取扱製品Wuji Glove
触覚と手の動きを、そのままデータに。
遠隔操作から模倣学習用データの収集まで対応する触覚付きデータグローブ
About
人の手の「感覚」と「動き」を、
同時に記録する。
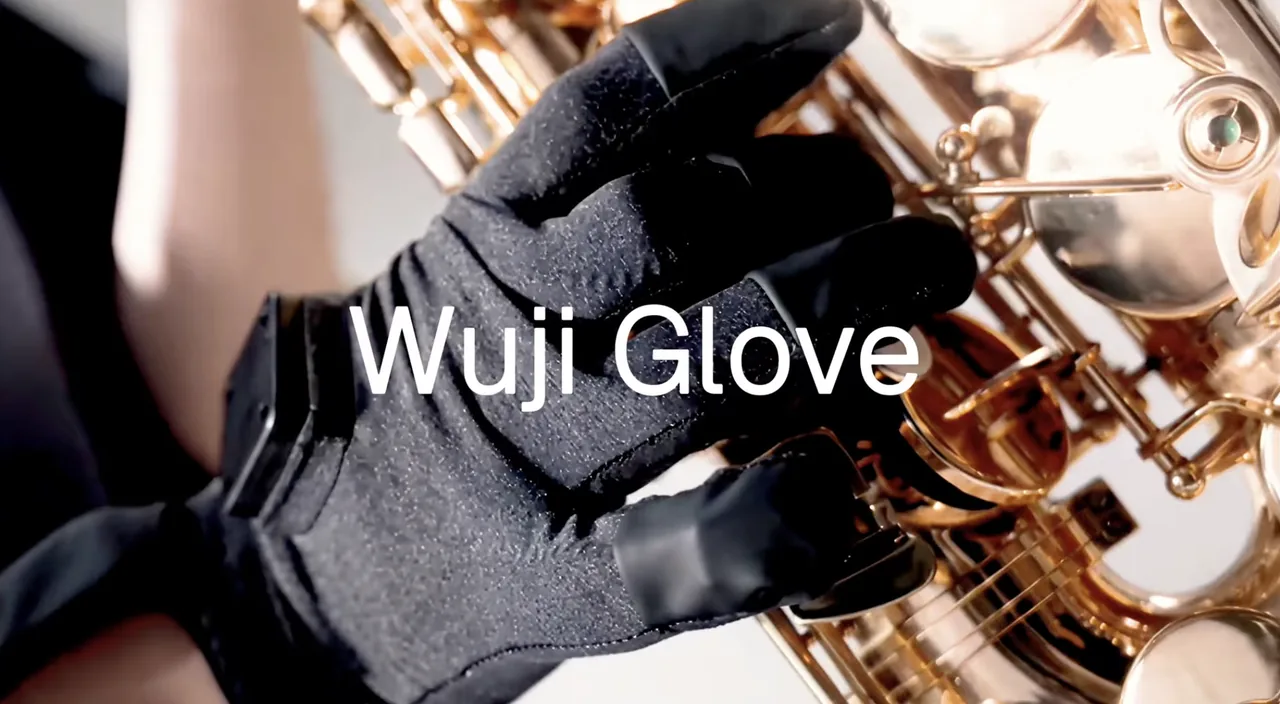
Wuji Glove は、中国・深圳の Wuji Technology が開発した触覚付きデータグローブです。手のひら全面に配置した高密度の圧力センサで接触の強さと分布を、指先と手の甲の電磁式トラッキングで手の位置・姿勢をリアルタイムに取得します。
多指ロボットハンドの遠隔操作はもちろん、グローブ単体でのデータ収集・研究用途にもお使いいただけます。HumansX は日本正規代理店として、製品選定・デモ・導入後の技術サポートまで日本語でご支援します。
Core Technology
高品質な操作データを生む、4つのコア技術
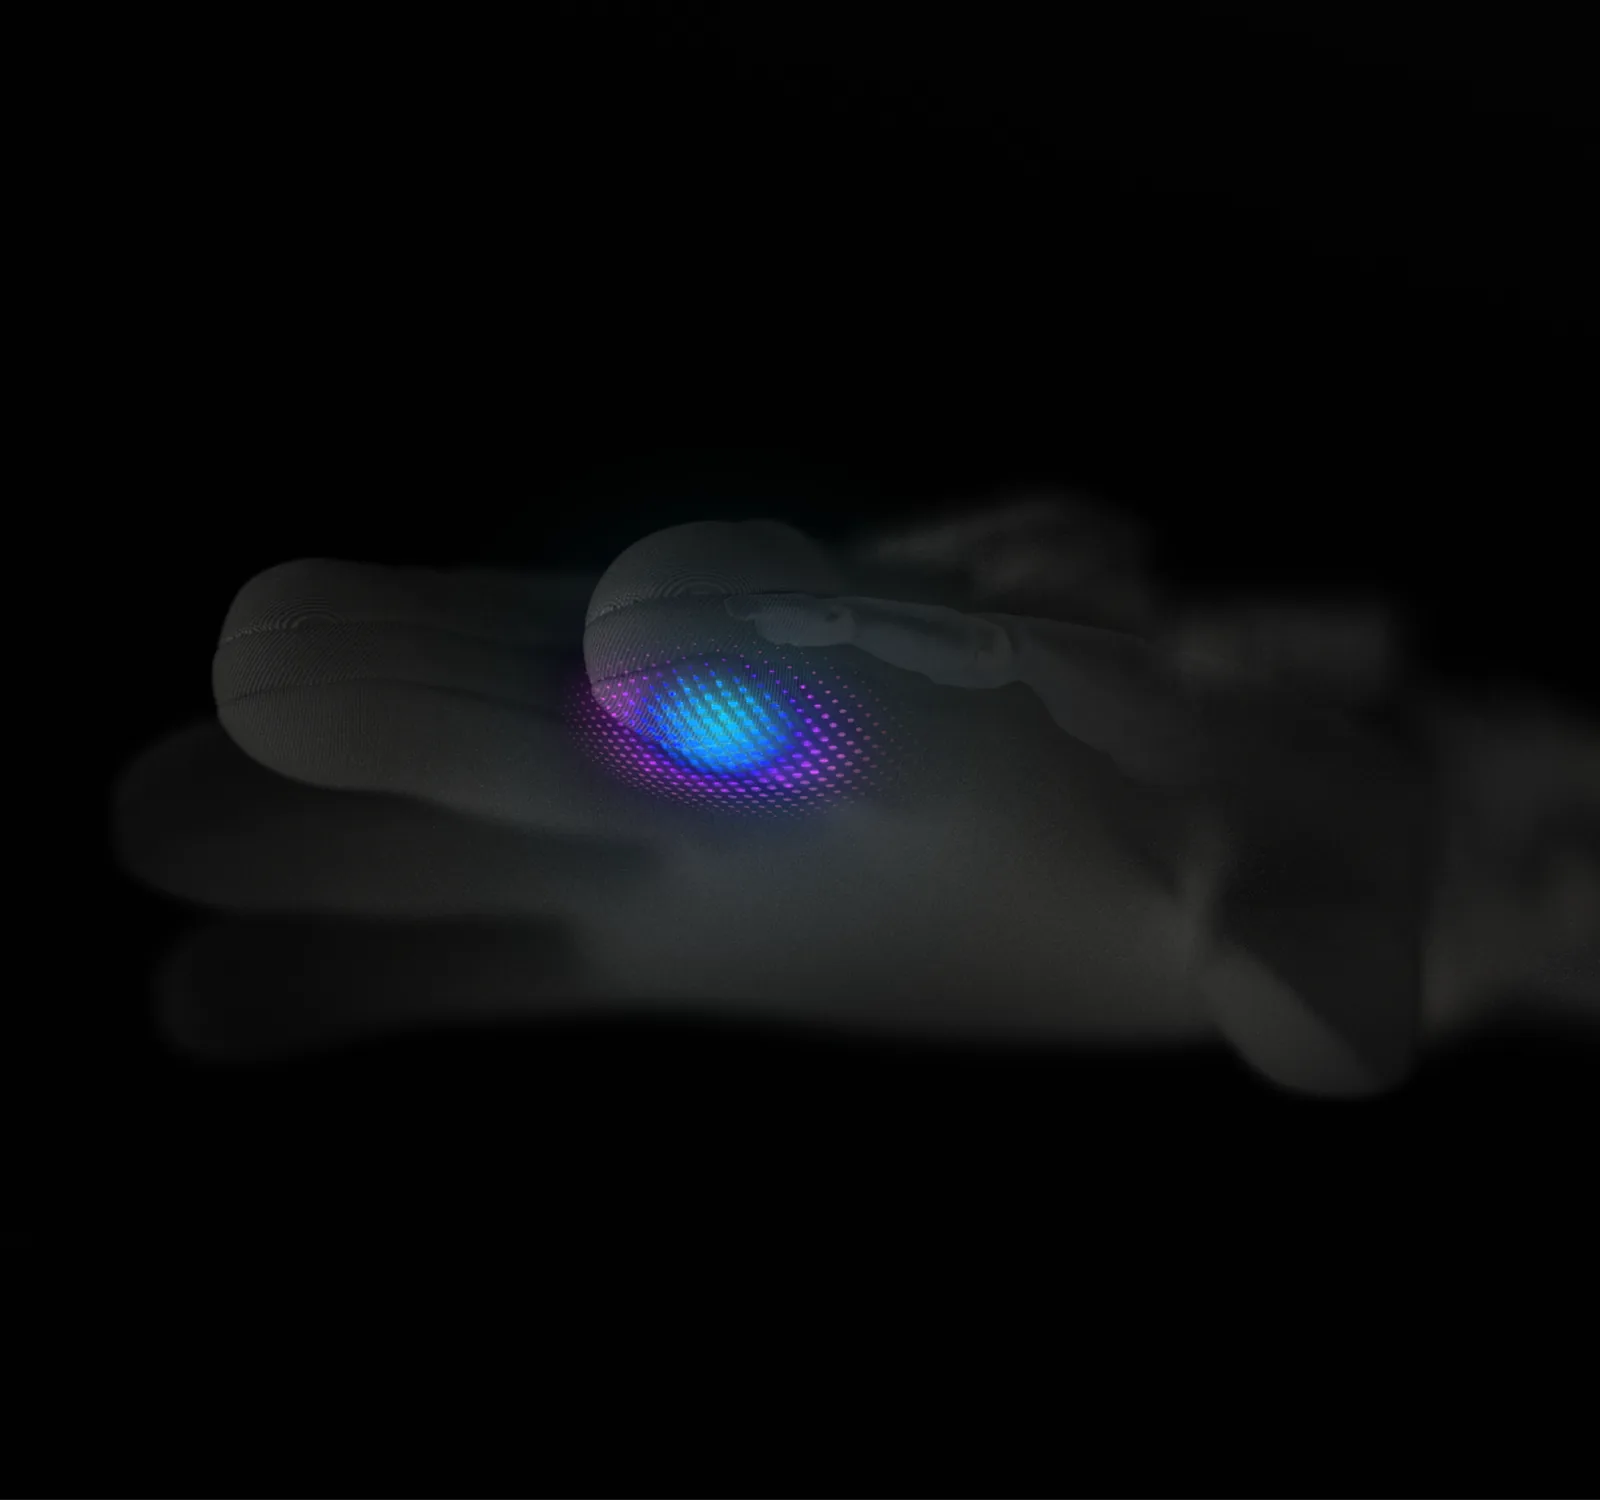
手のひら全面の触覚センシング
24×31 の圧力センサマトリクス(526点)を手のひら全面に配置。120 FPS・分解能 0.1 N で接触の強さと分布を記録します。
電磁式モーショントラッキング
指先と手の甲に6自由度の電磁式(EMF)受信モジュール5個を搭載。位置精度 ≤ 2 mm、姿勢精度 < 5° で手の動きを捉えます。
低遅延・IMU 併用
6軸 IMU を併用し、動作からデータ出力までの遅延は ≤ 10 ms(有線)。リアルタイムの遠隔操作に対応します。
軽量・高耐久
グローブ本体 67.5 g。押圧・屈曲それぞれ10万回以上の耐久性で、長時間のデータ収集にも安心です。
Lineup
用途に合わせて選べる2タイプ
モーションキャプチャ版
人の手に装着するタイプ。触覚センシングに加え、電磁式(EMF)・IMU によるモーションキャプチャを搭載。手の姿勢と触覚を同時に記録でき、データ収集や多指ロボットハンドの遠隔操作に最適です。
触覚センシング版
Wuji Hand に装着し、ロボットハンド側の触覚データを取得するタイプ。ロボットが物体に触れたときの圧力分布を可視化・記録できます。
Teleoperation × Wuji Hand 2
人の手の動きを、
そのままロボットハンドへ。
20自由度ロボットハンド「Wuji Hand 2」と組み合わせることで、器用な操作データの収集から AI モデルの学習までを一貫して行えます。Apple Vision Pro と連携したジェスチャー操作・遠隔操作にも対応します。
グローブで人の手の動きと触覚を取得
ロボットハンドの関節へリアルタイムに変換
Wuji Hand 2 が同じ動作を再現
収集データで AI モデルを学習
Use Cases
主な活用シーン
データ収集
人の作業時の手の動きと触覚を、模倣学習用データとして記録。
遠隔操作
Wuji Hand 2 などの多指ロボットハンドをリアルタイムに操作。
HCI・人間工学研究
把持・操作時の力の掛け方や手の使い方を定量的に分析。
VR / AR
Apple Vision Pro 連携によるジェスチャー操作・遠隔操作。
Specifications
Wuji Glove 主な仕様
| 外形・重量 | サイズ(L × W) | 215 × 195 mm |
|---|---|---|
| 厚み(生地/構造部) | 6.55 mm / 35 mm | |
| 全長(ケーブル含む) | 340 mm | |
| 重量 | 本体 67.5 g / ケーブル含む 192.6 g | |
| 触覚センサ | 方式・範囲 | 圧力センサマトリクス(手のひら全面) |
| 検出点数 | 526 点(24 × 31 マトリクス) | |
| 出力レート | 120 FPS | |
| 測定範囲/分解能 | 0〜20 N / 0.1 N | |
| 空間分解能/繰り返し精度 | 4 mm / ±6 % | |
| 耐久性 | 押圧・屈曲 各10万回以上 | |
| トラッキング | 電磁式(EMF) | 受信モジュール 5個(各6自由度) |
| 位置精度/姿勢精度 | ≤ 2 mm RMS / < 5° RMS | |
| トラッキング範囲 | 30 cm 以内 | |
| 遅延(有線) | ≤ 10 ms | |
| IMU | 6軸 IMU 搭載 | |
| 通信・電源 | 通信 | Ethernet(100BASE-TX / RJ45、付属アダプタ経由) |
| 電源 | USB Type-C(5 V / 1 A) | |
| ソフトウェア | 対応環境 | Wuji Studio、Python SDK / CLI、ROS 2(Windows / Linux) |
| 連携 | Wuji Hand 2、Apple Vision Pro | |
| 使用環境 | 動作温度/湿度 | -5〜40 ℃ / 55 %RH 未満 |
| 付属品 | 片手分 | グローブ本体、データ収集ボード(アームストラップ付)、USB-C – Ethernet アダプタ(電源付)、USB-C ケーブル |
※ EMF センサは金属・強磁性体の影響を受けるため、3 cm 以上離してご使用ください。手首の絶対位置を取得する場合は、外部トラッカー等を併用ください(取付インターフェースあり)。
※ 左手用・右手用があります。仕様は予告なく変更となる場合があります。最新の仕様は販売モデルに準じます。
FAQ
Wuji Glove よくあるご質問
Wuji Gloveはどのような製品ですか?
手のひら全面の触覚センサと電磁式モーショントラッキングで、人の手の触覚と動きを同時に記録する触覚付きデータグローブです。Wuji Technology(深圳)が開発し、HumansX が日本正規代理店として販売・サポートしています。
触覚センサとトラッキングの性能は?
24×31の圧力センサマトリクス(526点)を120FPSで出力し、分解能は0.1Nです。電磁式トラッキングの指先位置精度は2mm以下、動作からデータ出力までの遅延は10ms以下(有線)です。
どのロボットハンドと組み合わせられますか?
20自由度ロボットハンド「Wuji Hand 2」とのリアルタイム遠隔操作に対応しています。Apple Vision Pro と連携したジェスチャー操作にも対応し、グローブ単体でのデータ収集・研究にも使用できます。
開発環境は?
Wuji Studio、Python SDK / CLI、ROS 2(Windows / Linux)に対応しています。通信は Ethernet、電源は USB Type-C(5V / 1A)です。