Physical AI Solution — Data Glove
HumansX 日本正規代理店 取扱製品LITCHI T1 Pro
遠隔操作も、模倣学習用のデータ収集も。無線・低遅延で手の動きを高精度に捉え、
手のひら全面 368 点の触覚センシングも同時に記録
開発元:LITCHI(厘清智能)/ HumansX が日本正規代理店として販売・導入サポートを担当
Movie
LITCHI T1 Pro プロモーション動画
無線・低遅延のモーショントラッキング、高密度の触覚センシング、マイクロ秒級の両手同期まで。T1 Proの特長を約1分でご紹介します。
Data in Action
1回の作業で、これだけのデータを同時に記録
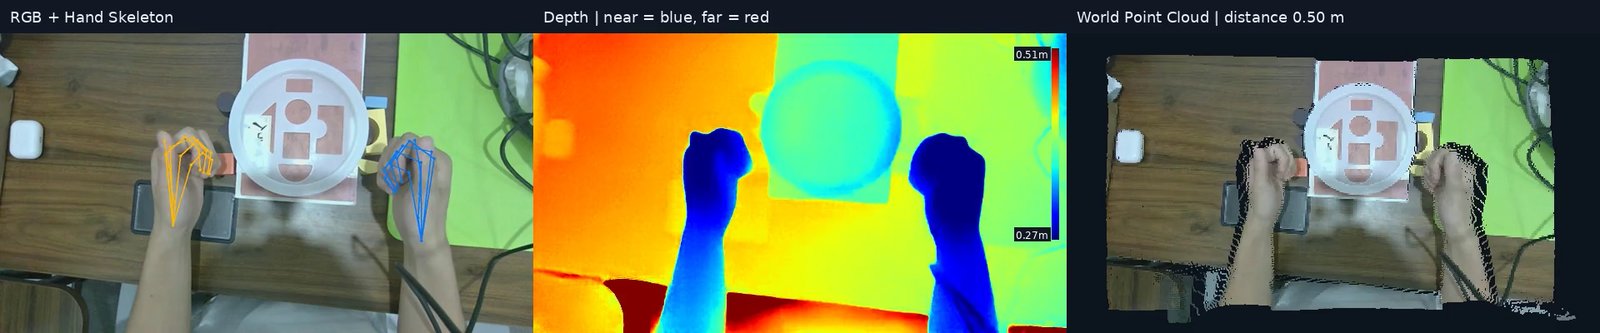
実際の作業現場で収集した RGB 映像(左)、最適化深度(中央)、ワールド座標の点群(右)。グローブと Ego デバイスのデータは同期して記録されます。
About
人の手の動きを、
そのままロボットの学習データに。
LITCHI T1 Proは、「Let Intelligence Flow」を掲げるフィジカルAIインフラ企業 LITCHI(厘清智能)が開発した、遠隔操作・データ収集用グローブです。複数の IMU による姿勢トラッキングで手の動きを高精度に再現し、一人称視点(Ego)データ収集デバイスと同期させることで、実際の作業現場の「見ているもの」と「手の動き」を同時に記録できます。
モーターや大電流配線の近くでも安定してデータを取得できるため、ロボットの近くでの遠隔操作にも適しています。LITCHI は自社でも実作業データの収集・加工・品質管理を一貫して行っており、T1 はその現場で使われている収集機材です。HumansX は日本正規代理店として、製品提供から収集環境の構築・技術サポートまで日本語でご支援します。
T1 グローブ1つで、構造の異なる複数のロボットハンドを同時に遠隔操作するデモ
Model
IMU と触覚を1つに。フル機能モデル「T1 Pro」
高精度モーションキャプチャ
11 IMU で指1本1本の細かな動きまで記録。静的姿勢精度 0.05° 以下、無線伝送遅延 2 ms。遠隔操作から模倣学習まで対応します。
手のひら全面の触覚センシング
368 点(600 点に拡張可)の触覚センサで、どこに・どれだけの力で触れたかを記録。つかむ・押す・組み付ける作業のデータに。
磁気干渉に強い
磁気センサを使わない方式のため、モーターや大電流配線の近くでも安定して計測。ロボットの近くでの遠隔操作にも適しています。
Ego Device
Ego データ収集デバイス「LITCHI EGO」と組み合わせて
一人称視点で手元の作業を記録するデータ収集デバイスです。広角 RGB カメラ4台と構造化光ステレオ深度カメラ1台で 1.5 m 以内の作業を立体的に捉え、T1 グローブのデータと同期して記録できます。
- RGB × 4 + 深度カメラ × 1
- 9軸 IMU・マイク4基を内蔵
- 重量 400 g 未満
一人称視点の映像と深度
広角 RGB サラウンドカメラ4台と構造化光ステレオ深度カメラ1台のハイブリッド構成。1.5 m 以内の近距離作業を高精度に記録します。
- RGB 最大 1920 × 1200 @ 30 fps・グローバルシャッター
- 深度 1280 × 800 @ 30 fps・空間精度 < 0.5%(1 m)
- 重量 400 g 未満
グローブ・映像・音声を同期
9軸 IMU(500 Hz)とマイク4基を搭載。画像と IMU の同期誤差は 1 ms 未満で、外部トリガー信号にも対応します。
- IMU と画像の同期誤差 < 1 ms
- 外部トリガー対応
- 映像エンコード H.264 / H.265
Multimodal Data
1回の作業から、学習に使えるデータをまとめて取得
同じ作業について、RGB 映像・最適化された深度・ワールド座標の点群を同期して記録します。
視覚
一人称・三人称の RGB、生深度と最適化深度、IMU。
動作と接触
手の関節、3次元位置姿勢、触覚。
空間と物体
カメラ位置姿勢、操作対象物の6自由度姿勢、シーン点群。
タスク注釈
作業指示、サブタスク、原子動作、状態と結果。
Use Cases
こんな用途に
- ヒューマノイド・双腕ロボットの模倣学習用データ収集
- 工場・物流・食品加工など実作業現場の動作記録
- 多指ロボットハンドの遠隔操作(テレオペレーション)
- VLA など基盤モデル向けの一人称視点データ構築
Specifications
T1 Pro 主な仕様
| T1 Pro | |
|---|---|
| IMU 構成 | 11 IMU |
| サンプリング | IMU 1000 Hz/姿勢推定 500 Hz/触覚 200 Hz(400 Hz に拡張可) |
| 静的姿勢精度 | ≤ 0.05°(ロール/ピッチ) |
| 触覚センサ | 手のひら全面 368 点(600 点に拡張可)・9 点/cm²・検出 30 g〜1500 g・繰り返し精度 ±15% FS |
| 通信 | 無線(PHY 6.8 Mbps)・伝送遅延 2 ms・全データチャネル出力 100 Hz |
| 同期 | 同期誤差 < 1 ms・左右手の同期はマイクロ秒レベル |
| 磁気干渉対策 | 対応(磁気センサ不使用/重み付け低減) |
Ego データ収集デバイス(EgoDepth)
| ハードウェア | 広角 RGB サラウンドカメラ × 4 + 構造化光ステレオ深度カメラ × 1 |
| RGB × 4 + 深度、IMU、音声/400 g 未満 | |
| 深度 | 1280 × 800・848 × 480・640 × 480 @ 30 fps(Y16) |
| 水平 90°・垂直 65°/空間精度 < 0.5%(1 m) | |
| RGB(1台) | 最大 1920 × 1200 @ 30 fps・グローバルシャッター |
| 水平 165°・垂直 130°/下向き 30° | |
| IMU・同期 | DCM630 9軸・500 Hz |
| IMU と画像の同期誤差 < 1 ms・外部トリガー対応 | |
| 処理・通信 | RK3576(8コア・6 TOPS NPU)/2 GB LPDDR4X+64 GB eMMC(TF カード対応) |
| Wi-Fi 6・Bluetooth 5.4・USB 3.0(Host/Device) | |
| ソフトウェア | Orbbec SDK 対応/動画 MP4・PTS/IMU CSV・音声ファイル |
| オーディオ | 4 基/1 W・8 Ω |
※ 開発元公表値(社内ラボ試験に基づく)。詳細仕様・構成・価格はお問い合わせください。仕様は予告なく変更となる場合があります。
※ 製品カタログ(日本語版 PDF)はサポートセンターからダウンロードいただけます。
Comparison
他のデータグローブと
比較する
Wuji Glove・LITCHI T1 Pro・MANUS Metagloves Pro を、トラッキング方式・触覚・遅延・カメラ連携などの観点で比較した表と、用途別の選び方をまとめました。
- Wuji Glove:触覚付きの遠隔操作・データ収集(Wuji Hand 2 連携)
- LITCHI T1 Pro:無線・低遅延の遠隔操作と、一人称カメラと同期した現場データ収集
- MANUS Metagloves Pro:モーションキャプチャ・VR
FAQ
よくあるご質問
T1 Pro 1台で何が記録できますか?
11 IMU による手指の関節・3次元姿勢・両手の同期動作に加え、手のひら全面 368 点の触覚データを同時に記録できます。頭部装着型の LITCHI EGO と組み合わせれば、一人称視点の映像・深度まで同じ時間軸で取得できます。
ロボットハンドがなくても使えますか?
はい。T1 Proは単体で手の姿勢・空間動作・両手の同期動作(T1 Pro は触覚・圧力も)を記録できるため、ロボットと接続しなくても人の手のお手本データを収集できます。まず作業者の動作データを集めておき、後から模倣学習や遠隔操作に活用するといった使い方も可能です。
Wuji Glove との違いは?
Wuji Glove は電磁式トラッキングと手のひら全面の触覚センサ(526点)を備え、Wuji Hand 2 との遠隔操作に強みがあります。LITCHI T1 Proは無線・IMU 方式で、一人称カメラとの高精度同期を前提とした「現場でのマルチモーダルデータ収集」に強みがあります。
機材だけでなく、データ収集もお願いできますか?
はい。機材の導入に加え、作業定義・収集・加工・注釈・品質チェックまでを一括でお受けするデータ収集サービスもご用意しています。
デモや評価は可能ですか?
デモ・評価のご相談は HumansX までお問い合わせください。ご用途を伺ったうえで最適な方法をご案内します。
Contact
価格・納期・デモはお問い合わせください
LITCHI T1 Pro、Ego データ収集デバイス、データ収集サービスについて、日本正規代理店の HumansX までお気軽にご相談ください。