
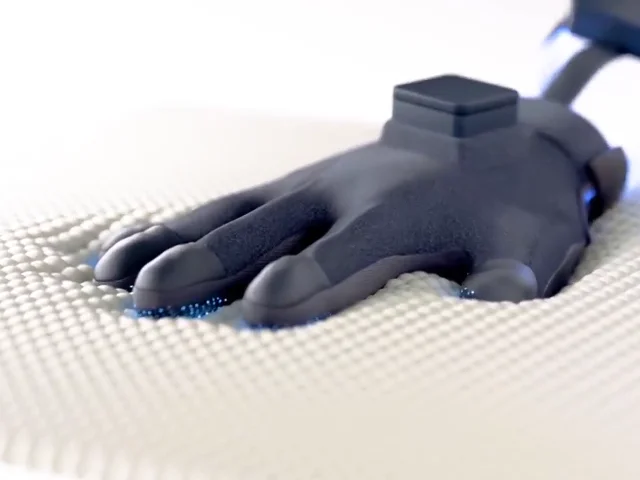
模倣学習のデータはどう集める?データグローブと遠隔操作でロボットの「手」を学習させる方法
ロボットの器用な操作を学習させる模倣学習では、人の手の動きと触覚をどう記録するかが鍵になります。遠隔操作とデータグローブによるデータ収集の仕組み、必要な機材、選び方を解説します。
フィジカルAI・ロボティクスの基礎と活用を解説するコラム
ロボットの器用な操作を学習させる模倣学習では、人の手の動きと触覚をどう記録するかが鍵になります。遠隔操作とデータグローブによるデータ収集の仕組み、必要な機材、選び方を解説します。
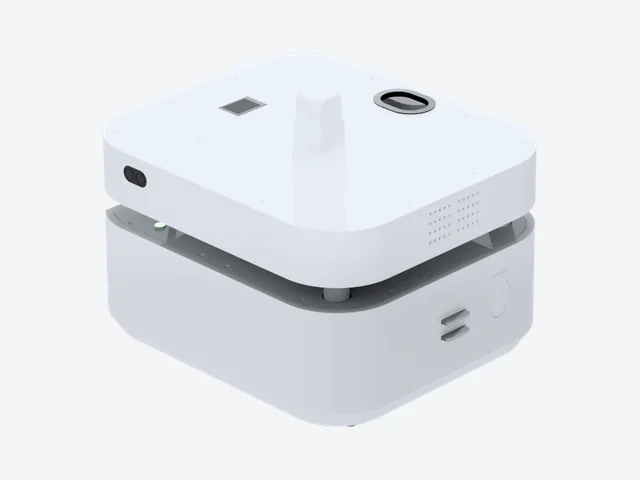
二足歩行ではなく車輪で移動する「車輪型ヒューマノイド」は、安定性・積載量・稼働時間の面で実用化が進んでいます。上半身と移動ベースを組み合わせる設計の考え方と、ベース選びのポイントを解説します。
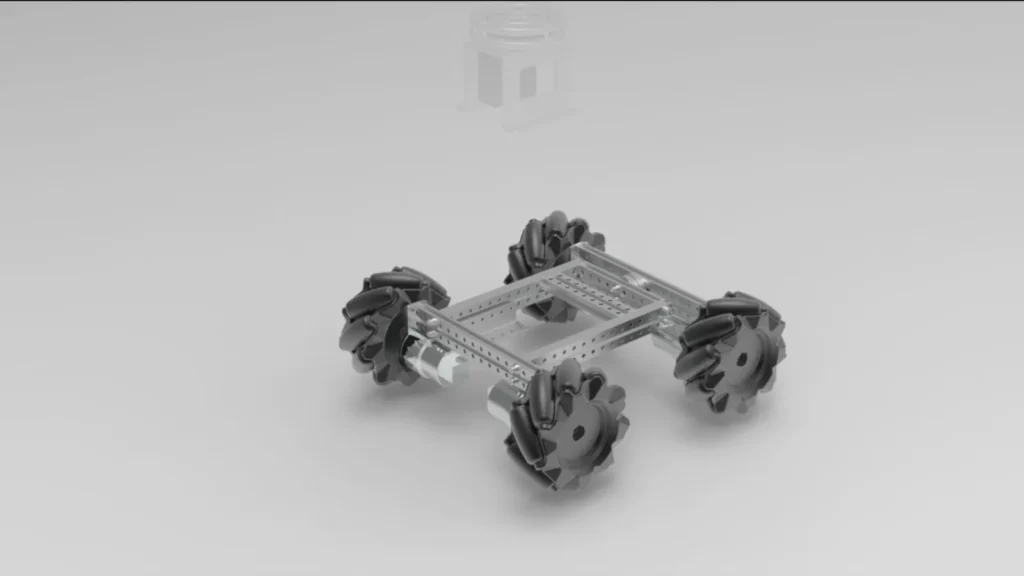
フィジカルAI(身体性AI・Embodied AI)とは、ロボットなどの「体」を通じて現実世界を認識し、判断し、動作するAIのこと。生成AIとの違い、構成要素、教育・研究・産業での活用をわかりやすく解説します。