 ドキュメント
ナレッジベース › Wuji Hand 2 › マニュアル
ご使用上の注意
はじめに
Wuji Hand 2 をご使用になる前に、安全な操作と人身の安全を確保するため、以下の安全上の注意事項と 2.2 の機能範囲をよくお読みください。
不適切な操作は、デバイスの損傷やけがの原因となるおそれがあります。以下の安全規則を厳守してください。
電源の安全
電源要件:11~13 V DC(公称 12 V)
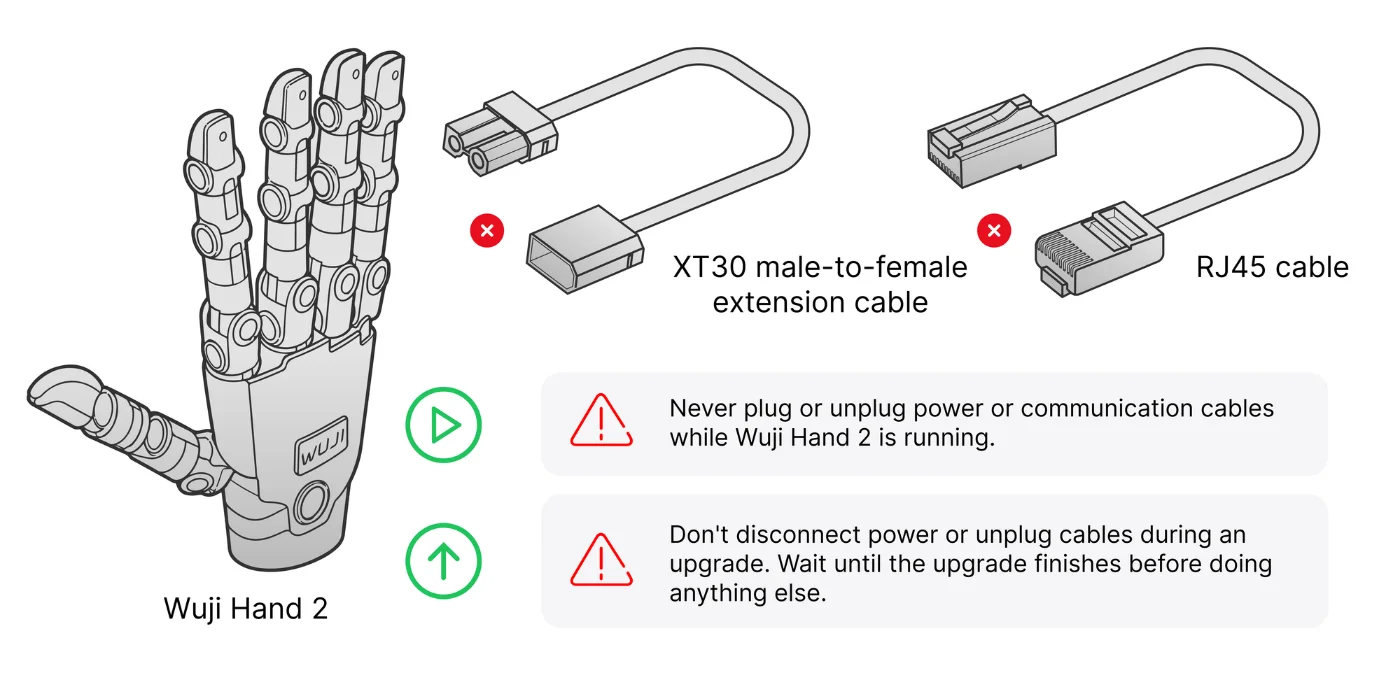
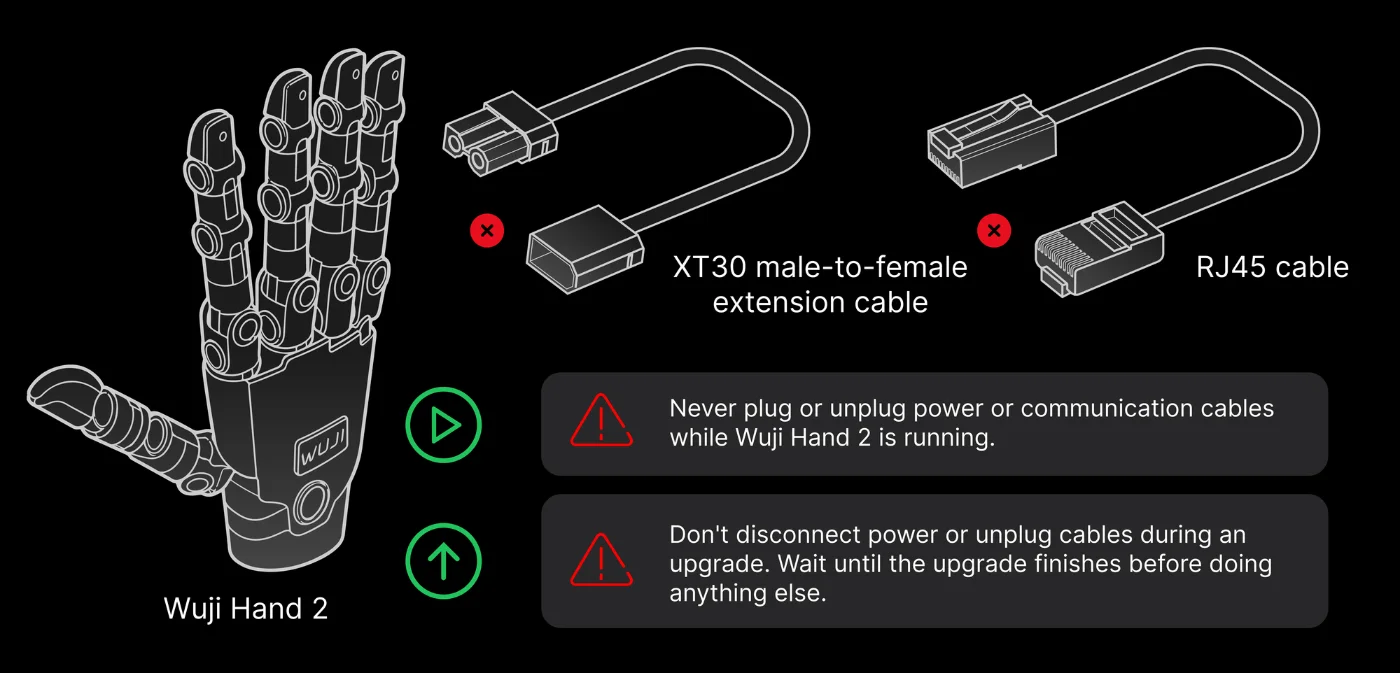
外部ハーネス:手首から直接 2 本のケーブルが引き出されています——XT30 + RJ45 ネットワークポート
2.2 は 11~13 V DC の入力に対応しており、公称電圧は 12 V です。この範囲外の電圧を接続しないでください。外部インターフェースの形態と供給電圧範囲は今後のバージョンで変更される予定のため、組み込み設計には余裕を持たせてください。
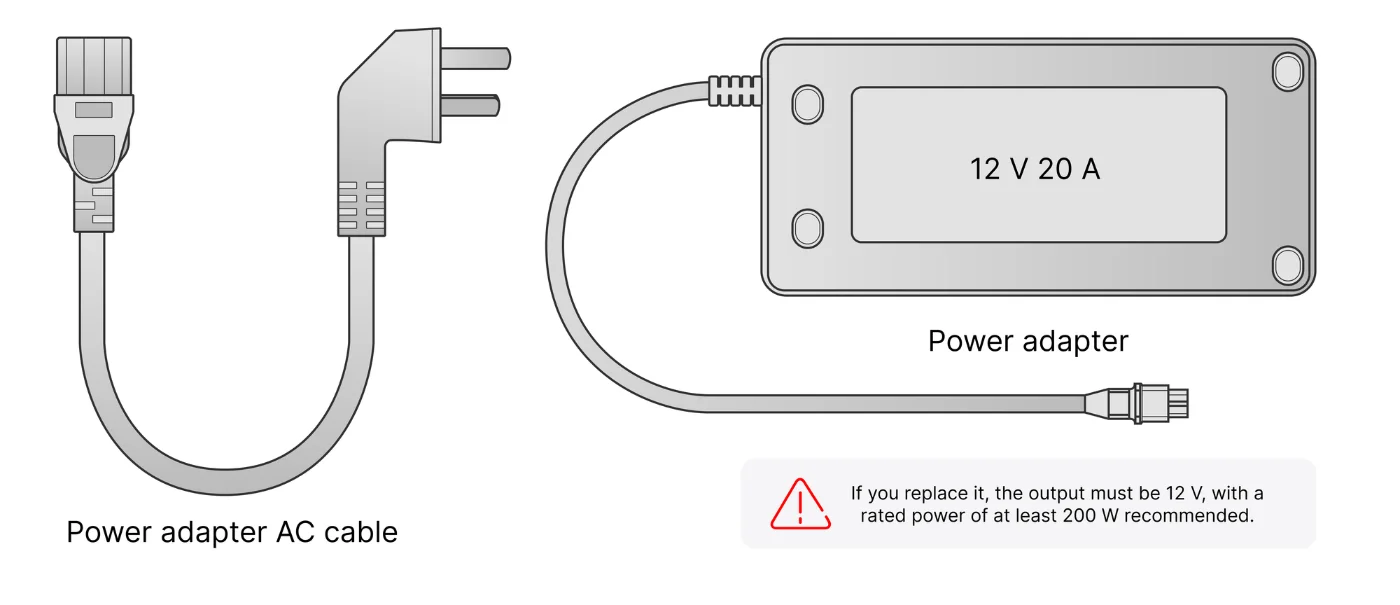
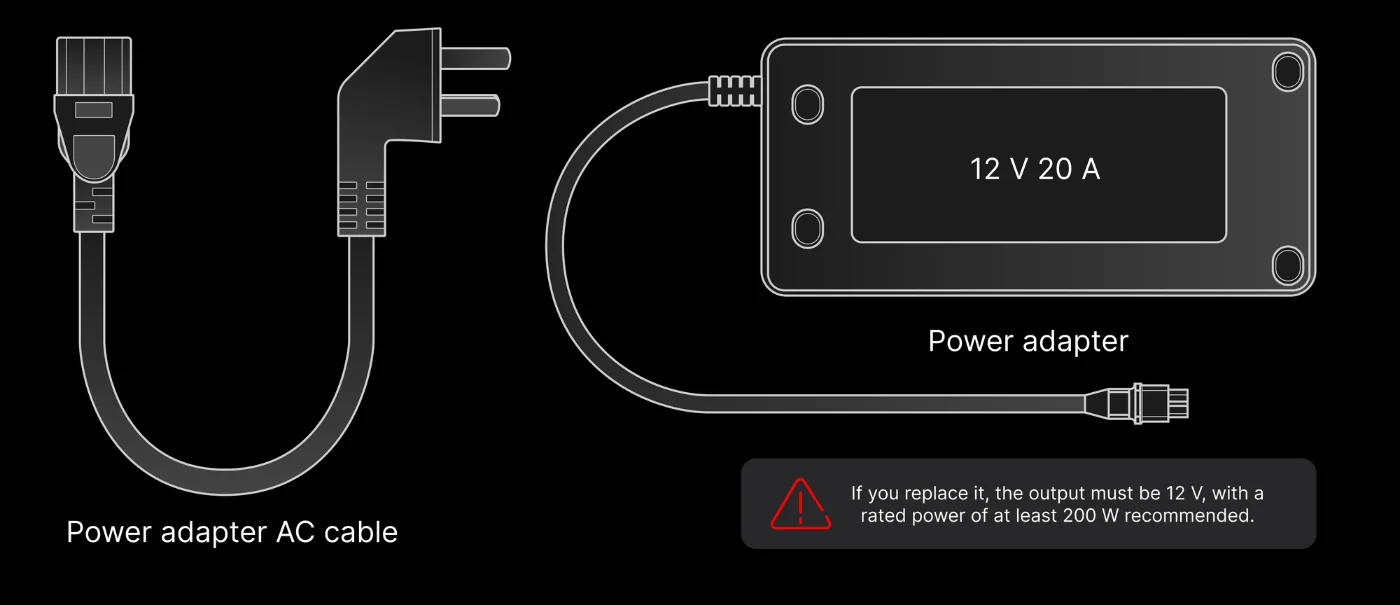
電源アダプター:
- 純正の電源アダプター(12 V 20 A)を使用してください。
- 交換する場合は、出力が 11~13 V DC の範囲内の電源を使用してください。公称 12 V、定格 200 W 以上の電源を推奨します。
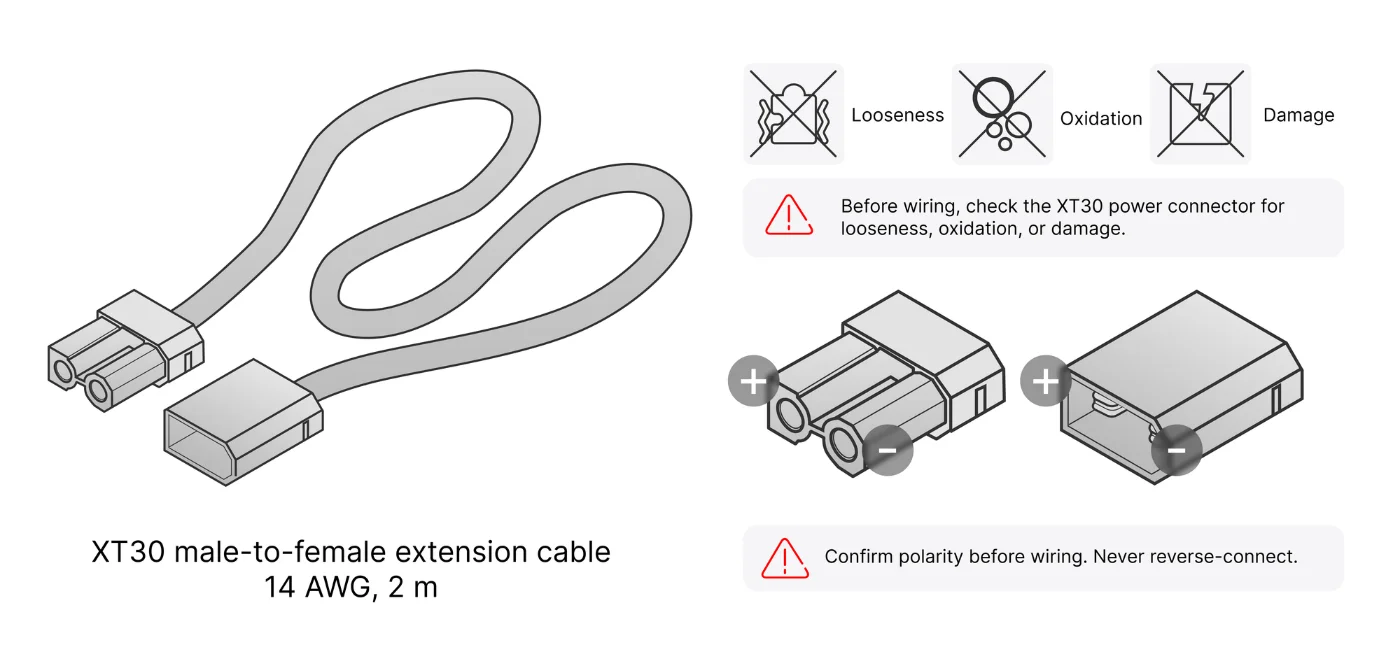
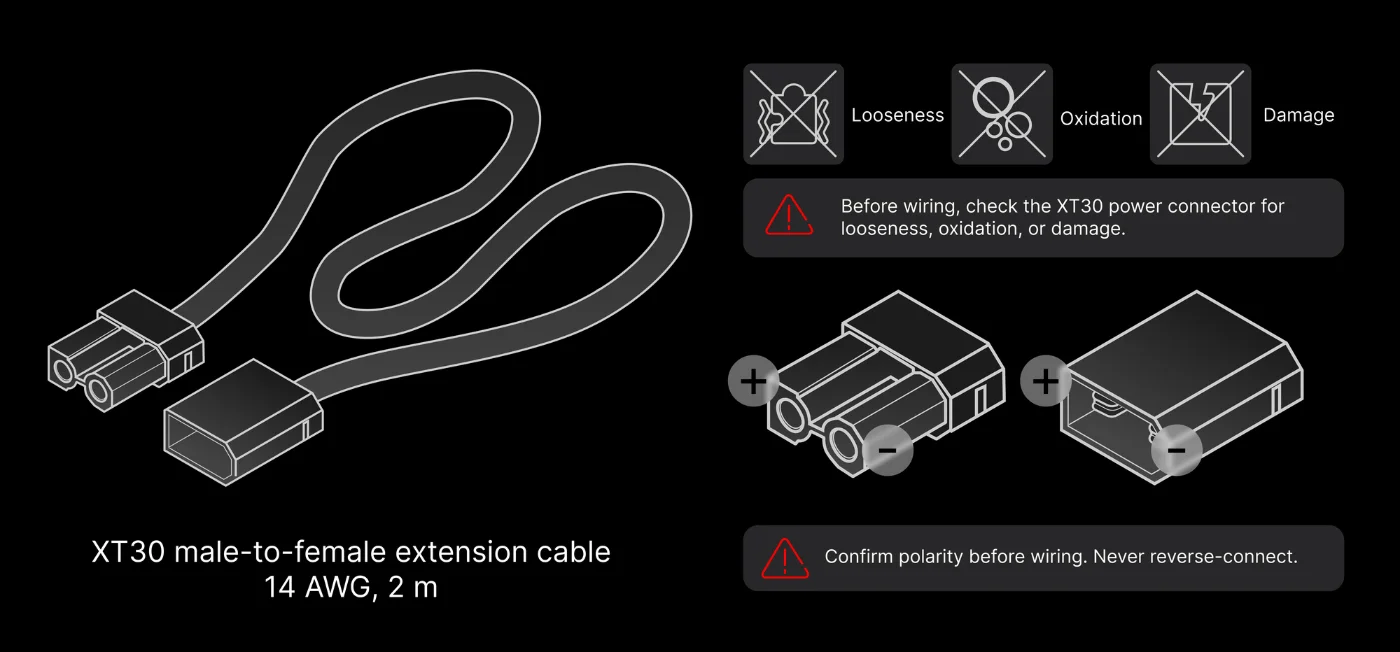
配線のルール:
- 配線前に、XT30 電源コネクタに緩み、酸化、損傷がないか確認してください。
- 配線前に極性を確認してください。逆接続は絶対にしないでください。
- Wuji Hand 2 の動作中に、電源ケーブルや通信ケーブルを抜き差ししないでください。
電源オフと保管:
- 使用しないときはデバイスの電源を切ってください。
- 電源を切断する前に、動作を停止し、ハンドが静止していることを確認してください。
ファームウェアアップグレード中:
- アップグレード中は電源を切断したり、ケーブルを抜いたりしないでください。アップグレードが完了するまで、他の操作は行わないでください。
機械操作の安全
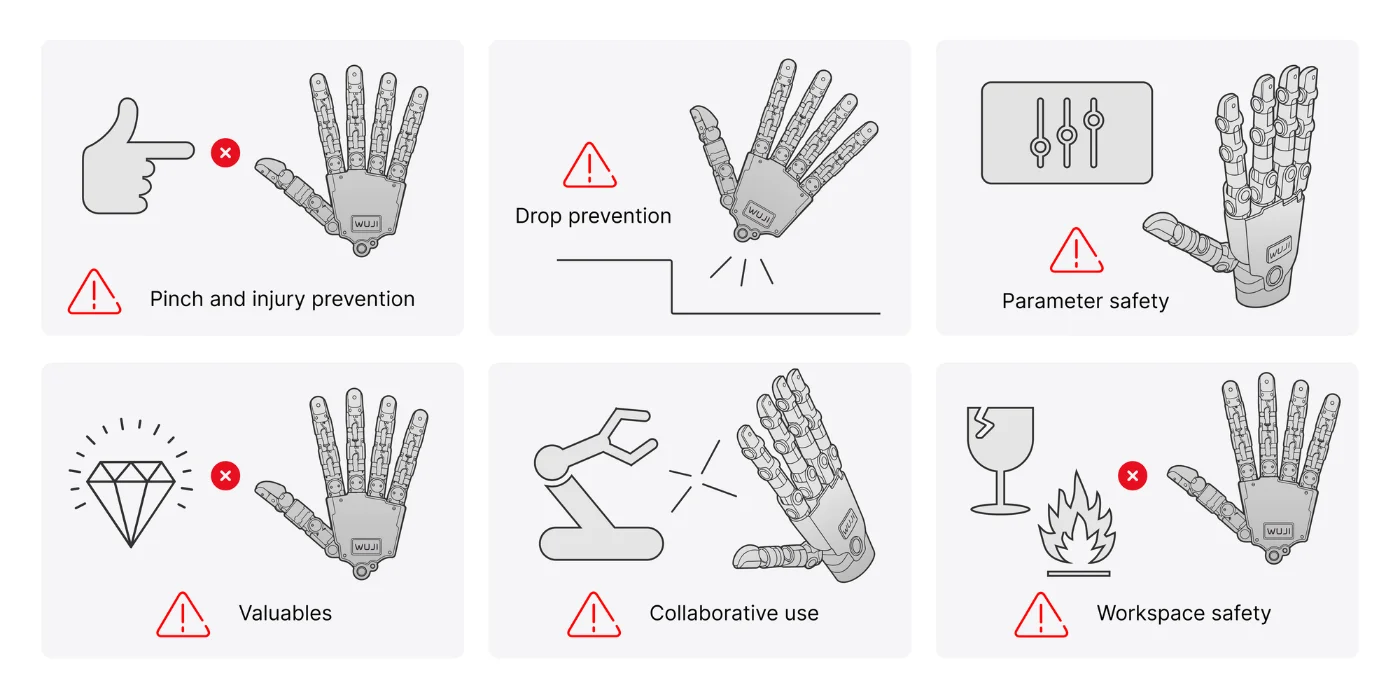
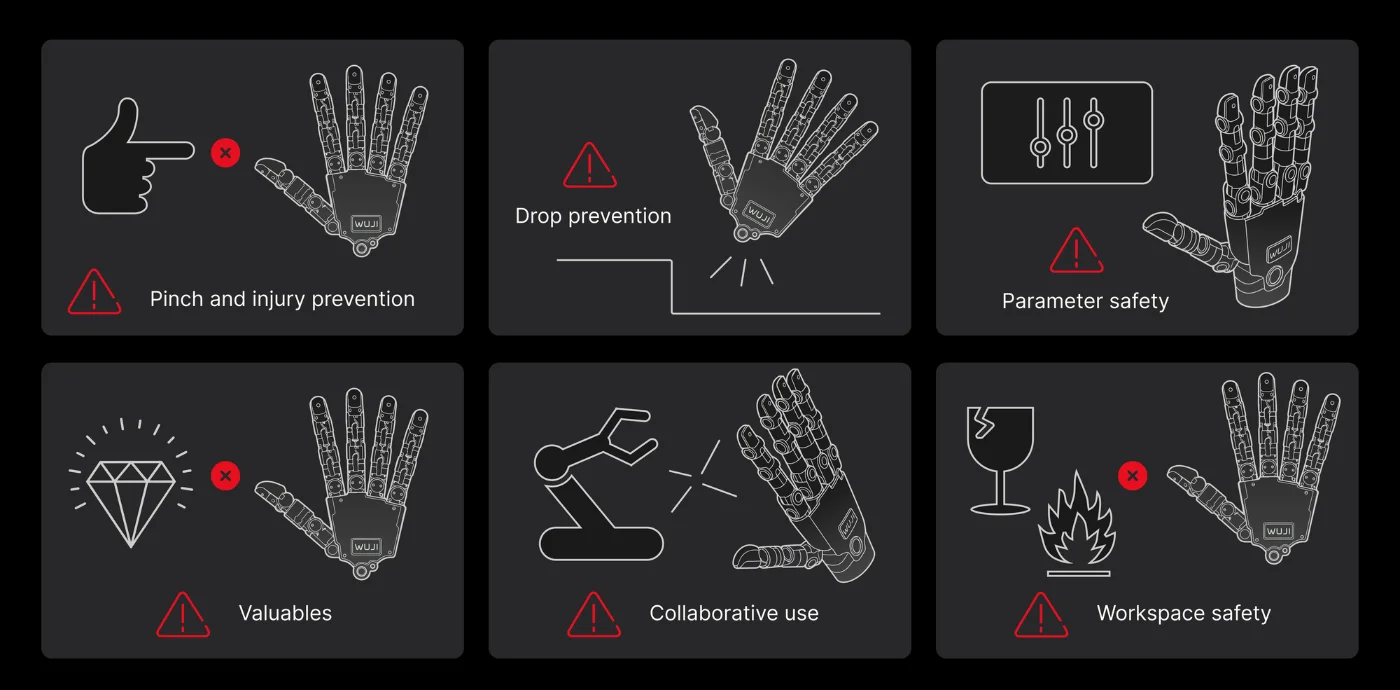
- 挟み込み・けがの防止:Wuji Hand 2 の動作中は、手を伸ばしたり体を近づけたりしないでください。挟まれてけがをしないよう注意してください。
- 落下防止:運搬、設置、操作時に落下させないでください。落下により構造部品、関節、内部部品が損傷するおそれがあります。
- パラメータの安全:デフォルトの動作パラメータを変更する前に、思わぬけがを防ぐため安全であることを確認してください。
- 貴重品:損失を避けるため、壊れやすい物や高価な物をつかませないでください。
- 協調使用:ロボットアームなどの機器と併用する際は、衝突を防止してください。
- 作業スペースの安全:作業スペースには、壊れやすい物、可燃物、その他の危険物を置かないでください。
環境要件
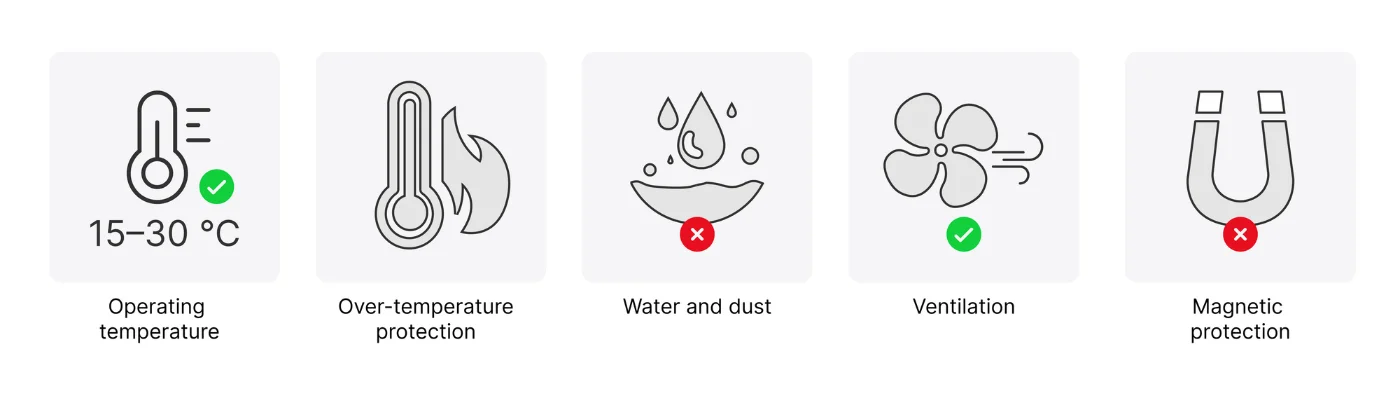
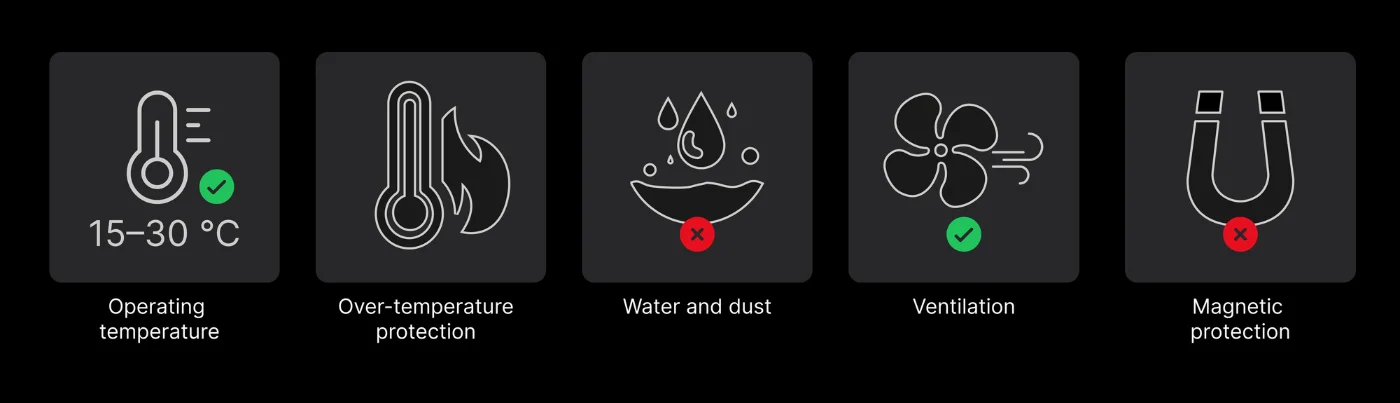
- 動作温度:室温(15~30 ℃)でご使用ください。
- 過熱保護:Wuji Hand 2 には過熱保護機能があります。
- 防水・防塵:ハンドは乾燥した清潔な環境でのみ使用してください。液体、オイルミスト、粉塵が入らないようにしてください。
- 換気:放熱のため、Wuji Hand 2 の周囲に十分なスペースを確保してください。
- 磁気からの保護:エンコーダへの干渉や磁石の損傷を防ぐため、関節部を金属物や磁性体に近づけないでください。
高温時には筐体が熱くなります。やけどを防ぐため、触れないでください。
ケーブルとフレキシブルケーブルの保護
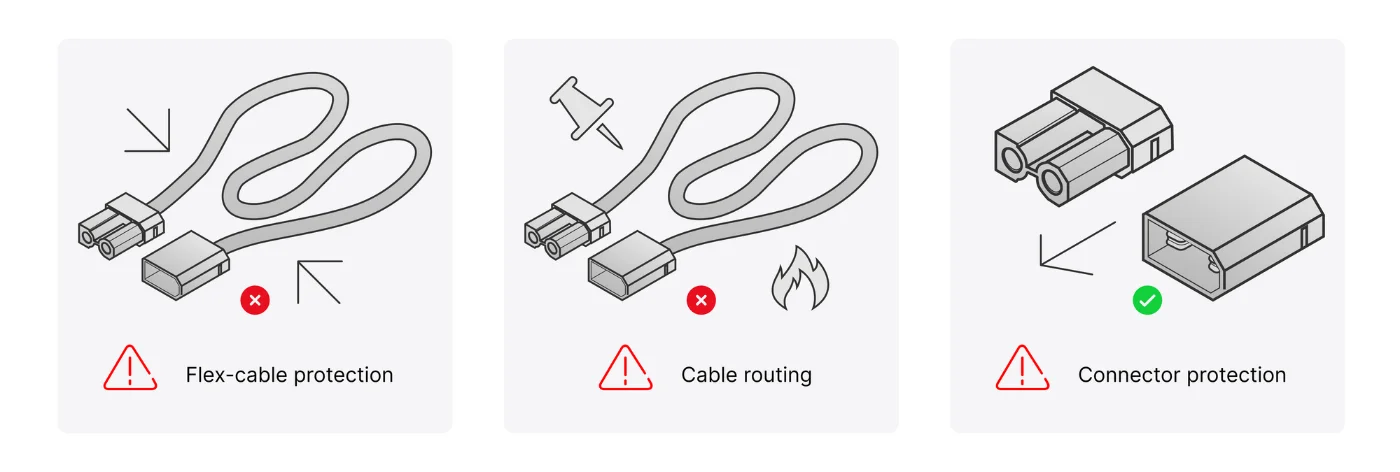
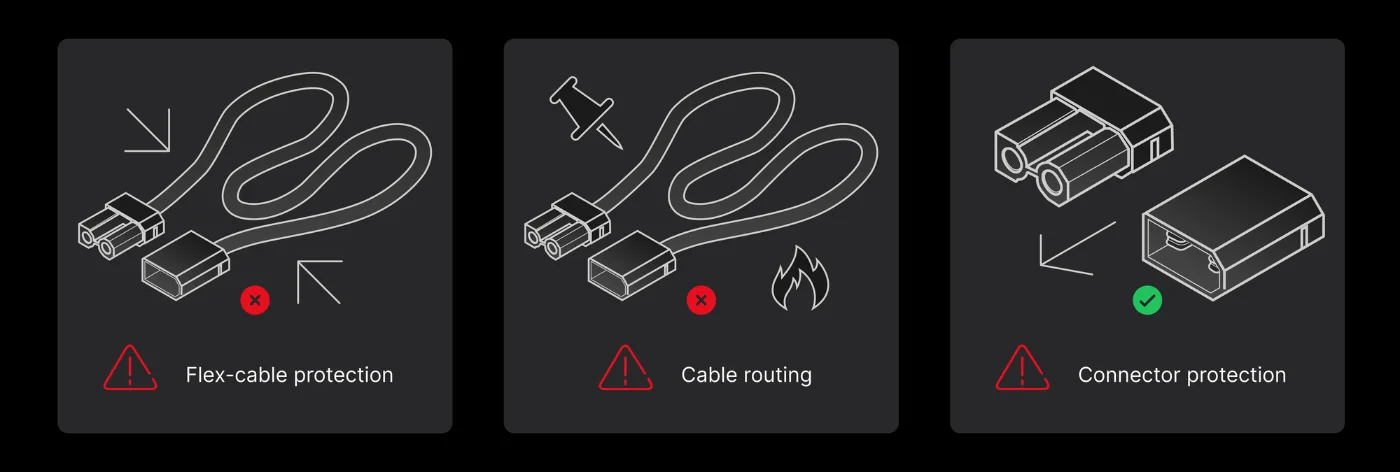
- フレキシブルケーブルの保護:指の表面にあるフレキシブルケーブルは壊れやすい部品です。傷、圧迫、衝撃を避けるため、ソフトパッドとスキンを常に装着しておいてください。
- ケーブルの取り回し:引っ張りや急な曲げは避けてください。たるみを持たせ、鋭利な縁、熱源、可動部からケーブルを離してください。
- コネクタの保護:コネクタの損傷を防ぐため、データケーブルは軸方向にまっすぐ引き抜いてください。持ち上げたり横方向に引いたりしないでください。
機能範囲と未提供項目
ここでは、2.2 プロトタイプの機能範囲と未提供の項目を示します。ご使用前に各項目を確認してください。
| 項目 | 2.2 の状況 |
|---|---|
| ソフトパッド付きシミュレーションモデル | シミュレーションモデルには指先のソフトパッド(接触計算に参加する独立したリンク)が含まれます。手全体のソフトパッドモデルは提供されていません |
ソフトパッドとスキン
- ハンドは必ずスキンを装着した状態で動作させてください。スキンを外した状態では絶対に動作させないでください。スキンはお客様自身で取り外し・交換が可能です。
- 指先ソフトパッドの硬さは現在も調整中であり、スキンの設計は確定していません。
- ソフトパッドの接触特性、表面摩擦、外観、触感は今後も変更されます。
- 現在のプロトタイプの触感、外観、ソフトパッドの寿命を最終製品の基準としないでください。
熱設計
- 熱設計は現在も改良中です。
- 長時間の連続動作における温度上昇、表面温度、スロットリング動作はまだ検証されていません。
- 2.2 プロトタイプで、長時間の全負荷または高負荷の連続試験を行わないでください。
信頼性と耐久性
- 本体全体の信頼性試験は現在実施中です。
- 2.2 は、耐久性、寿命、落下、振動、衝撃について一切保証しません。
- プロトタイプが損傷した場合は、直ちに HumansX(日本正規代理店)までお問い合わせください。
モーターの負荷能力
- 手全体のモーターのピーク力、定格力、負荷曲線は今後変更される可能性があります。
- プロトタイプの負荷実測値は対外的に保証される値ではなく、設計や購買判断の根拠にはなりません。
関節ゼロ点キャリブレーション
- 関節ゼロ点キャリブレーションの精度は現在も最適化中です。プロトタイプでは想定より大きなゼロ点誤差が生じる場合があります。
- プロトタイプのゼロ点精度を最終製品の基準としないでください。
関節のバックドライブとトルク透過性
- 関節間のバックドライブトルクの一貫性は現在も調整中です。
- 関節電流からの外部関節トルクの推定:2.2 には順方向の処理経路が実装されていますが、その前提となるハードウェアの一貫性とキャリブレーション精度はまだ収束しておらず、閉ループ性能も検証されていません。
- 2.2 では、関節電流の読み取り値を外部の接触力やトルクの判断に使用しないでください。これらの値を最終製品の基準としないでください。