 ドキュメント
Wuji Hand 2
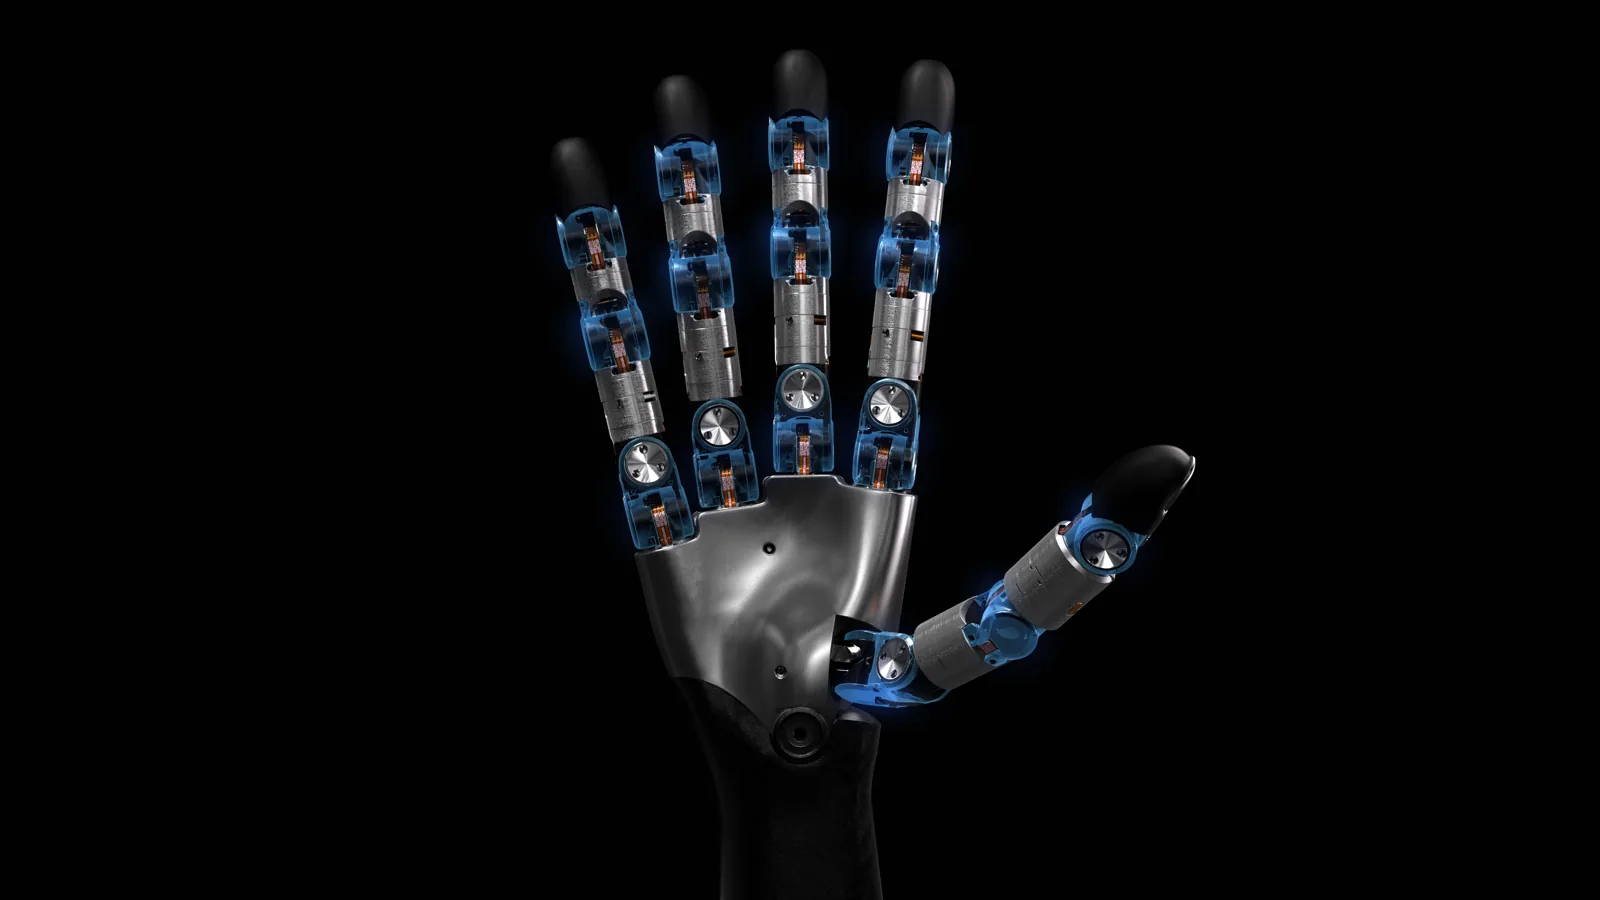
20自由度・直接駆動の高器用性ロボットハンド 遠隔操作グローブ「Wuji Glove」とあわせて、データ収集から学習まで一貫対応
人の手に最も近い器用さを、 研究・開発の現場へ。
Wuji Hand 2 は、Wuji Technology が開発した五指型の高器用性ロボットハンドです。各指4自由度・計20自由度をすべてモーターで直接駆動し、親指の完全な対向動作や指の開閉(外転)まで再現。力制御と位置制御を組み合わせた MIT 方式のハイブリッド制御により、つまむ・ねじる・押すといった繊細な操作を実現します。
HumansX は日本正規代理店として、製品選定・デモ・導入後の技術サポートまで日本語でご支援します。
器用さを支える、4つのコア技術
生体模倣の骨格と柔らかな外皮骨格・ソフトパッド・スキンの3層構造。人の手に近い柔軟性で、対象物を傷つけずに把持します。
直接駆動・高い力透過性非線形な連動機構を使わない直列の直接駆動関節。バックドライブ可能で、外力を正確に感じ取れます。
多軸力覚センシング指先指先に多軸の力・トルクセンサーを内蔵。精密なつまみ動作や爪先を使った細かな作業に対応します。
小型・高出力約180×80×40mmの人の手に近いサイズで、指先ピーク力12N以上、関節バックラッシ1°未満を実現。
20自由度がつくる、多彩な手の姿勢
長期間の安定運用を前提に設計
耐久性から組み込みやすさまで、メンテナンスの手間と故障時の復旧時間を最小限に。研究・開発そのものに集中できます。
耐衝撃・高耐久実験中の接触や衝撃にも耐える堅牢な構造。
モジュール式・迅速な組立モジュール構成で、部品交換やメンテナンスが容易。
EtherNet 通信100BASE-T(RJ45)で上位システムと安定接続。
12V DC 電源12V 20A の電源アダプタが付属。すぐに使用開始できます。
開発から学習まで、ワークフロー全体をカバー
Wuji SDK & CLIPython / C インターフェースでデバイスの検出・状態取得・指令出力が可能。リアルタイム可視化で開発・デバッグをワンストップで行えます。
ROS 2 ネイティブ対応既存のロボットシステムへシームレスに統合できます。
MuJoCo / Isaac SimURDF・MJCF・USD 形式の高精度シミュレーションモデルを提供。Sim-to-Real の学習に活用できます。
テレオペレーションWuji Glove をはじめ、複数の入力デバイスによる遠隔操作に対応します。
データグローブで、 人の手の動きをそのままロボットへ。
電磁式モーションキャプチャで指先の位置・姿勢を高精度に捉える遠隔操作用グローブ。Wuji Hand 2 と組み合わせることで、器用な操作データの収集から学習までを一貫して行えます。
- 電磁式トラッキング 6自由度、位置精度 ≤ 2 mm、姿勢精度 < 5°、出力 120 Hz
- 手首 6軸 IMU(800 Hz)、動作からデータ出力までの遅延 ≤ 10 ms
- グローブ本体 67.5 g の軽量・布製設計
- USB Type-C 給電、RJ45(100BASE-TX)接続、Python SDK / CLI 対応
グローブで人の手の動きを取得
ロボットハンドの関節へリアルタイムに変換
Wuji Hand 2 が同じ動作を再現
収集データで AI モデルを学習
Wuji Hand 2 × Wuji Glove 双腕システムで、まるごと導入。
力制御の双腕ロボットに Wuji Hand 2(左右)と Wuji Glove、VR 遠隔操作、同期記録ソフトウェアを組み合わせた「双腕データ収集システム」もご用意しています。統合作業なしで、到着後すぐに両手作業のデータ収集を始められます。
主な活用シーン
- 大学・研究機関におけるエンボディド AI(身体性AI)・器用操作の研究
- 遠隔操作による模倣学習用データの収集
- ヒューマノイドロボットへのエンドエフェクタとしての搭載
- シミュレーション(MuJoCo / Isaac Sim)を活用した Sim-to-Real 検証
- 把持・組立など精密作業の自動化に向けた技術検証