 ドキュメント
製品紹介
はじめに
本マニュアルは Wuji Hand 2.2(Beta)の触覚センサー非搭載プロトタイプを対象としています。記載のパラメータおよび動作は最終製品を示すものではありません。お使いのデバイスが 2.1 の場合は、Wuji Hand 2.1 のドキュメントを参照してください。リビジョンの見分け方については、バージョンの識別と相違点を参照してください。
概要
Wuji Hand 2 は、WUJI TECH が開発した 20 の能動自由度を持つ生体模倣型の多指ハンドで、研究、ロボットへの組み込み、ヒューマン・マシン・インタラクションなどの用途向けに設計されています。
2.2 では、本製品は次の機能を提供します。
- 各能動関節が独立して駆動し、親指が対向動作に対応した、20 自由度の生体模倣型 5 指ハンド本体
- ユーザーが調整可能なパラメータを備えた MIT 力・位置ハイブリッド制御
- 工場標準の手首フランジ(手首取付図面付属)
- デバイスの検出、状態の読み取り、指令出力を行うための、Python および C による関節レベルの Wuji SDK インターフェース
- ソフトパッドの形状を含む URDF、MJCF、USD の剛体モデル。変形体シミュレーションには現時点では対応していません
また、Wuji Glove を用いた遠隔操作(テレオペレーション)デモも含まれています。モデルはハードウェアなしで MuJoCo や Isaac Sim などのシミュレータに読み込めます。ダウンロードと読み込み手順については、モデルアセットと読み込みを参照してください。
仕様
以下の主要仕様は、構造、寸法と重量、駆動と制御、電気的特性を網羅しており、製品選定、シミュレーションのモデリング、組み込みにご利用いただけます。
| カテゴリ | 項目 | 代表値または説明 |
|---|---|---|
| 構造・自由度 | 能動自由度 | 20(各指 4) |
| 関節数 | 20(各指 4) | |
| 把持構成 | 完全な対向動作、側方外転にも対応 | |
| 運動学的構成 | 直列のダイレクトドライブ回転関節、非線形の運動学的カップリングなし | |
| 最小把持径 | 0 mm | |
| 寸法・重量 | 重量 (ソフトパッドおよび出力ケーブルを含む、ベースを除く運用重量) | 800 g(ハンド単体 650 g、ベース 70 g は別計上) |
| 寸法 | 180 mm × 80 mm × 40 mm(ハンドの姿勢により変動、参考値) | |
| 駆動 | 駆動方式 | バックドライブ可能なダイレクトドライブ回転関節 |
| 制御アルゴリズム | FOC ベクトル制御 | |
| 制御・通信 | 制御周波数 | 1000 Hz × 20 軸 |
| 制御モード | MIT 力・位置ハイブリッド制御 | |
| 通信インターフェース | RJ45 イーサネット、100BASE-TX | |
| 電気 | 動作電圧 | 11~13 V DC(公称 12 V) |
| 電源アダプター | 12 V 20 A 付属(定格出力 200 W 以上) | |
| 外部インターフェース | 電源用 XT30 + 通信用 RJ45 |
機械構造
本セクションでは、全体構造、通信および電源インターフェースの配置、各自由度の名称と動作パラメータについて説明し、機械構造とその使い方の理解に役立てていただきます。
外形寸法
下図は、5 本の指をすべて伸ばして揃えた状態の Wuji Hand 2 の外形寸法を示しています。作業空間の計画や取付設計にご利用ください。
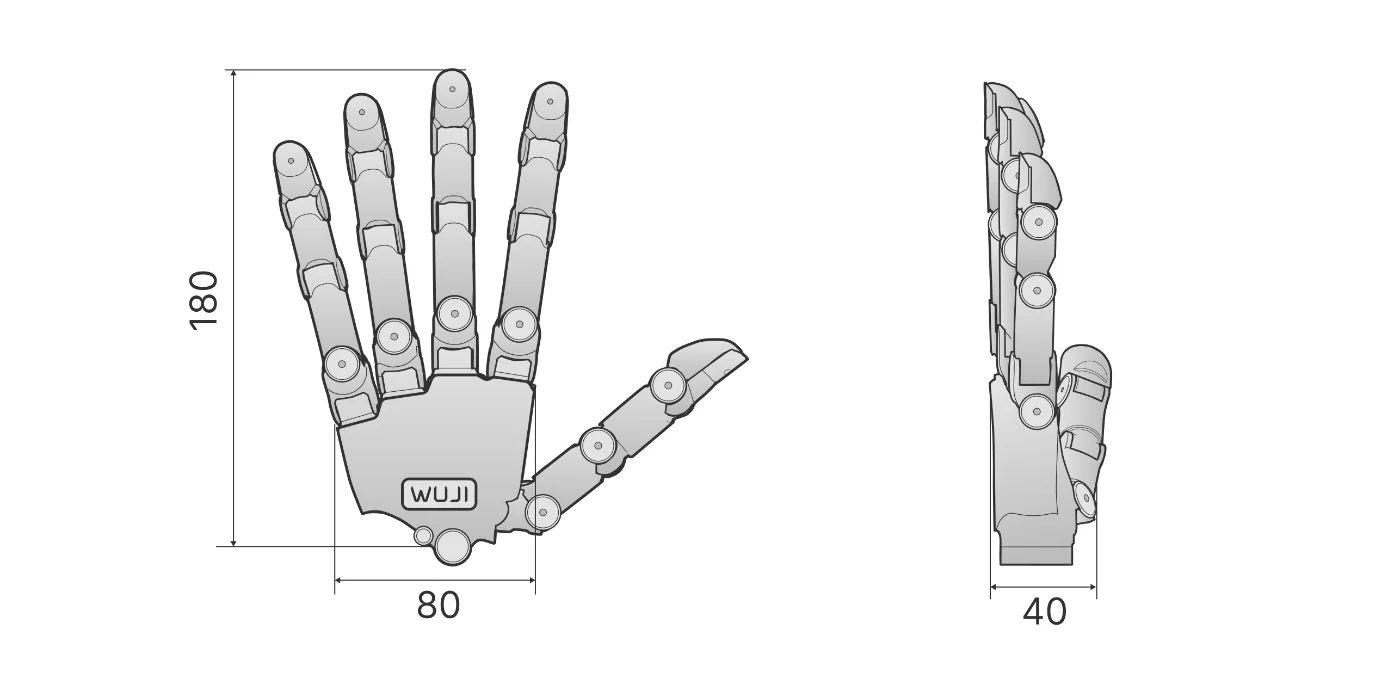
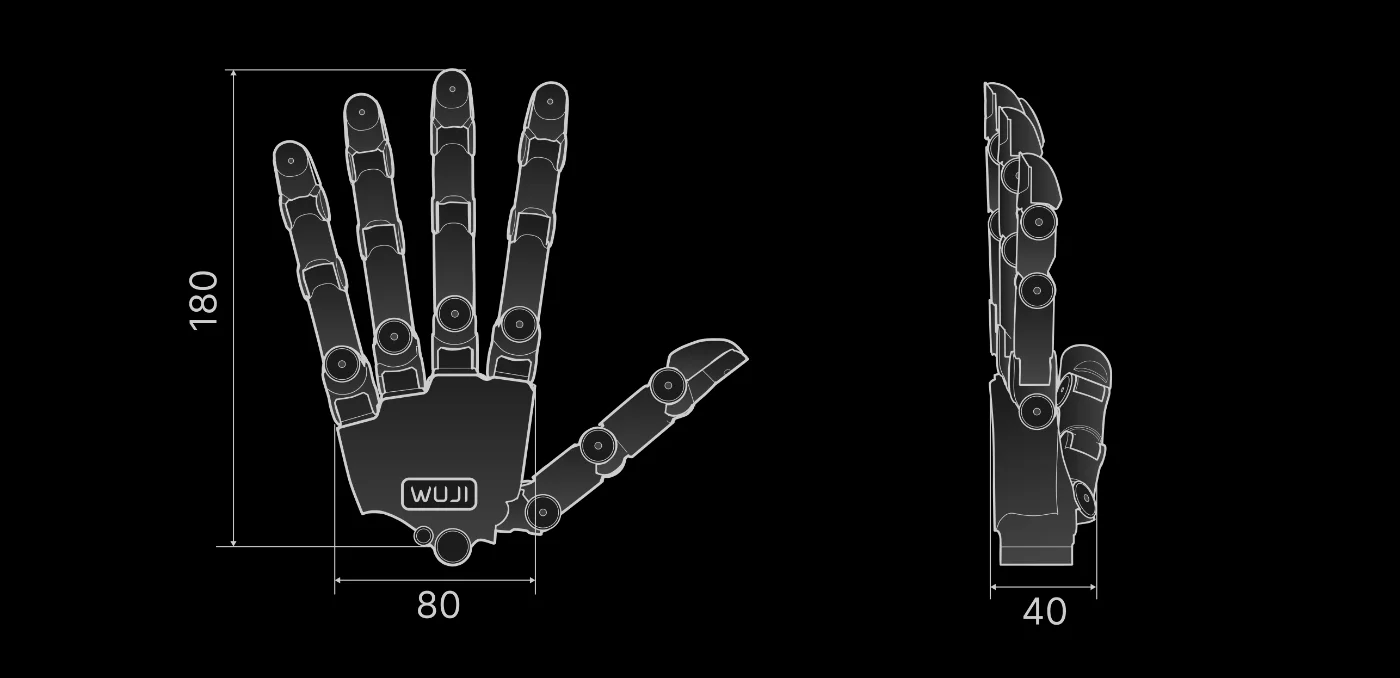
寸法(単位 mm):長さ 180、幅 80、厚さ 40。
構造図
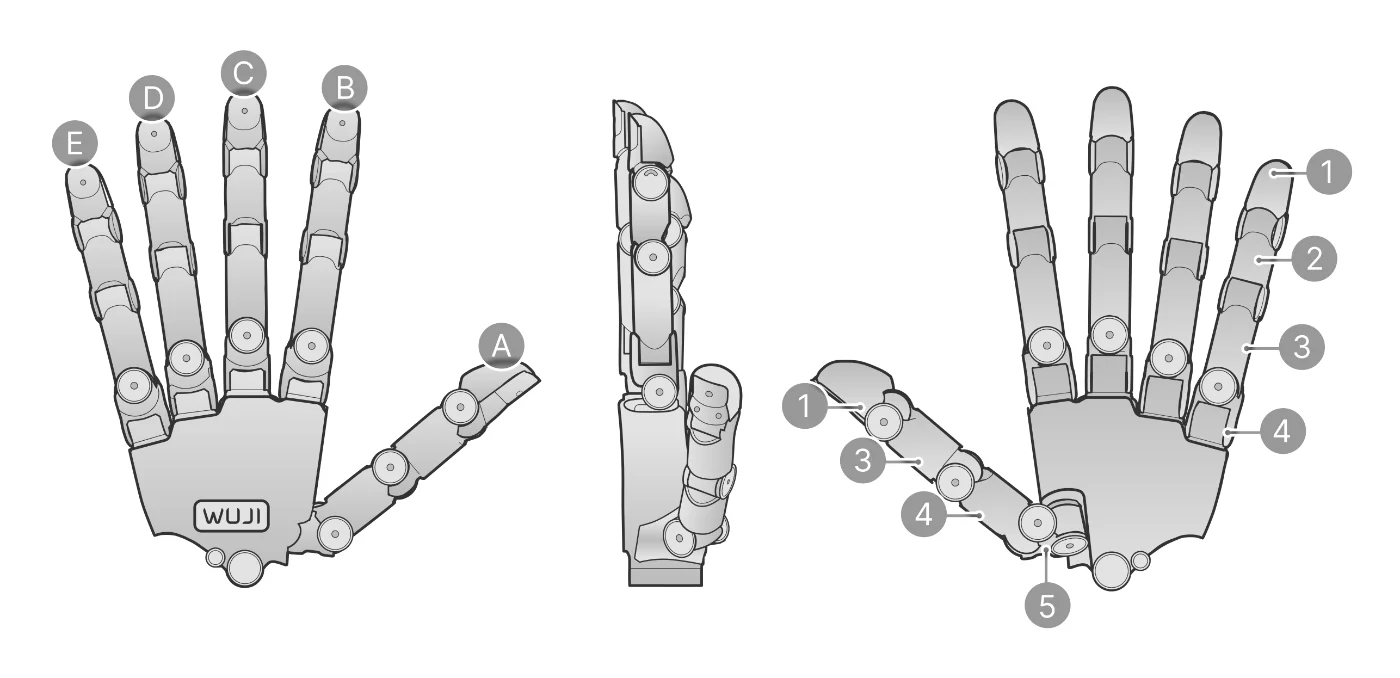
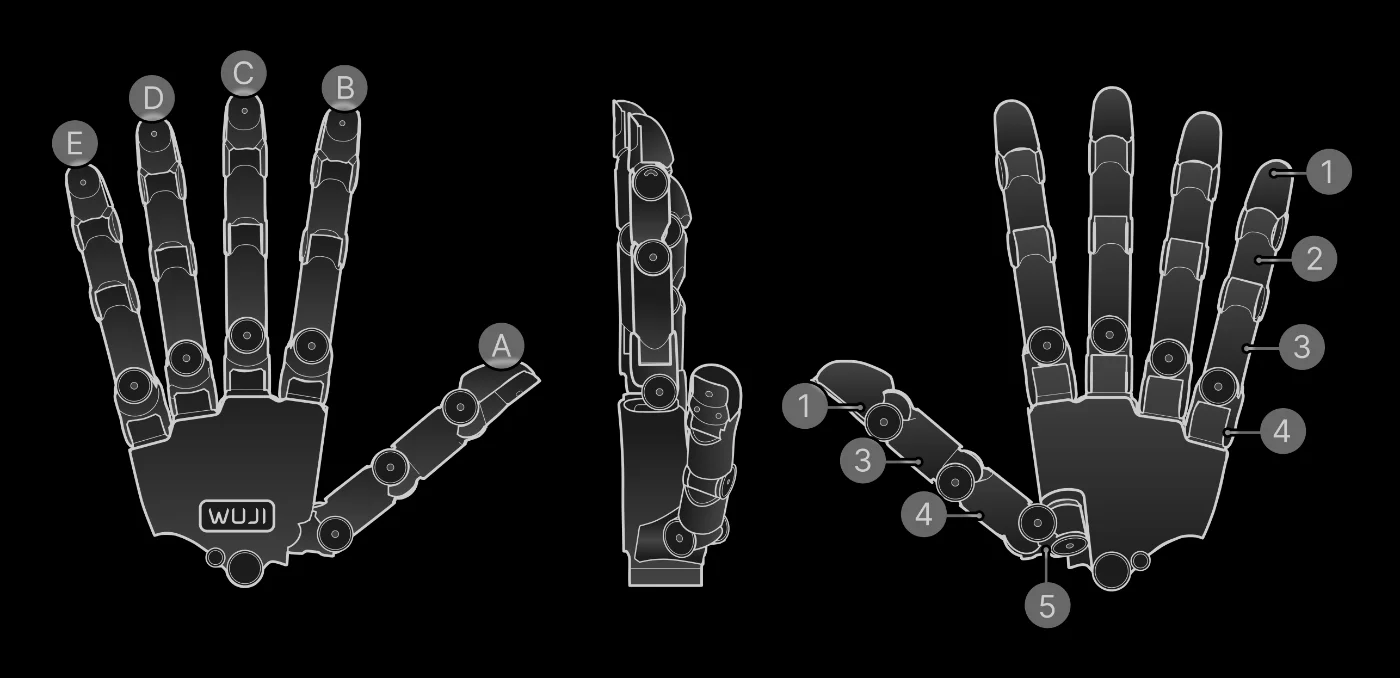
A~E は 5 本の指に対応しています。
| 番号 | 指 |
|---|---|
| A | 親指 |
| B | 人差し指 |
| C | 中指 |
| D | 薬指 |
| E | 小指 |
1~5 は手の一般的な解剖学的部位に対応しています。
| 番号 | 部位 |
|---|---|
| 1 | 末節骨 |
| 2 | 中節骨 |
| 3 | 基節骨 |
| 4 | 中手骨 |
| 5 | 手根骨 |
自由度構成
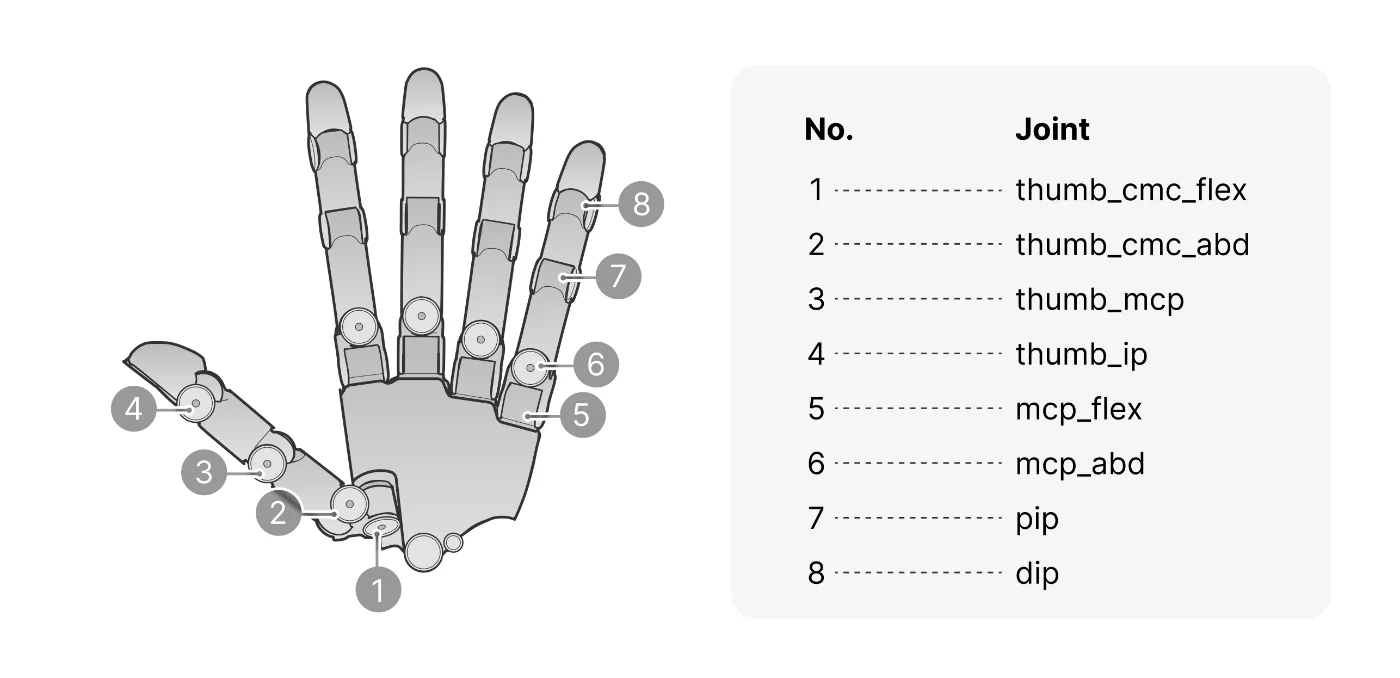
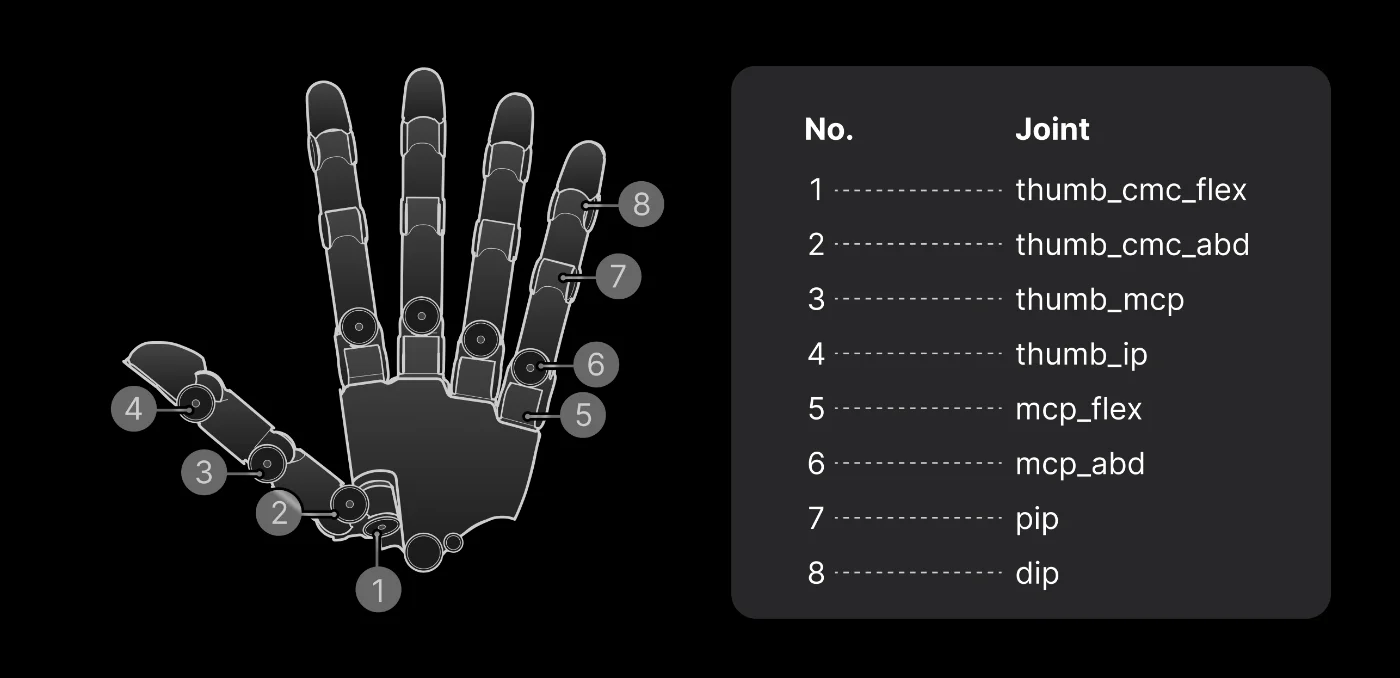
1~8 は次の関節に対応しています。
| 番号 | 関節 |
|---|---|
| 1 | thumb_cmc_flex |
| 2 | thumb_cmc_abd |
| 3 | thumb_mcp |
| 4 | thumb_ip |
| 5 | mcp_flex |
| 6 | mcp_abd |
| 7 | pip |
| 8 | dip |
関節の動作方向と可動範囲
人差し指、中指、薬指は同一構造で、長さはいずれも約 137 mm です。小指はやや短く約 134 mm です。親指モジュールはやや異なり、約 140 mm です。下図は親指と小指を例に、各自由度の動作方向と角度範囲を示しています。
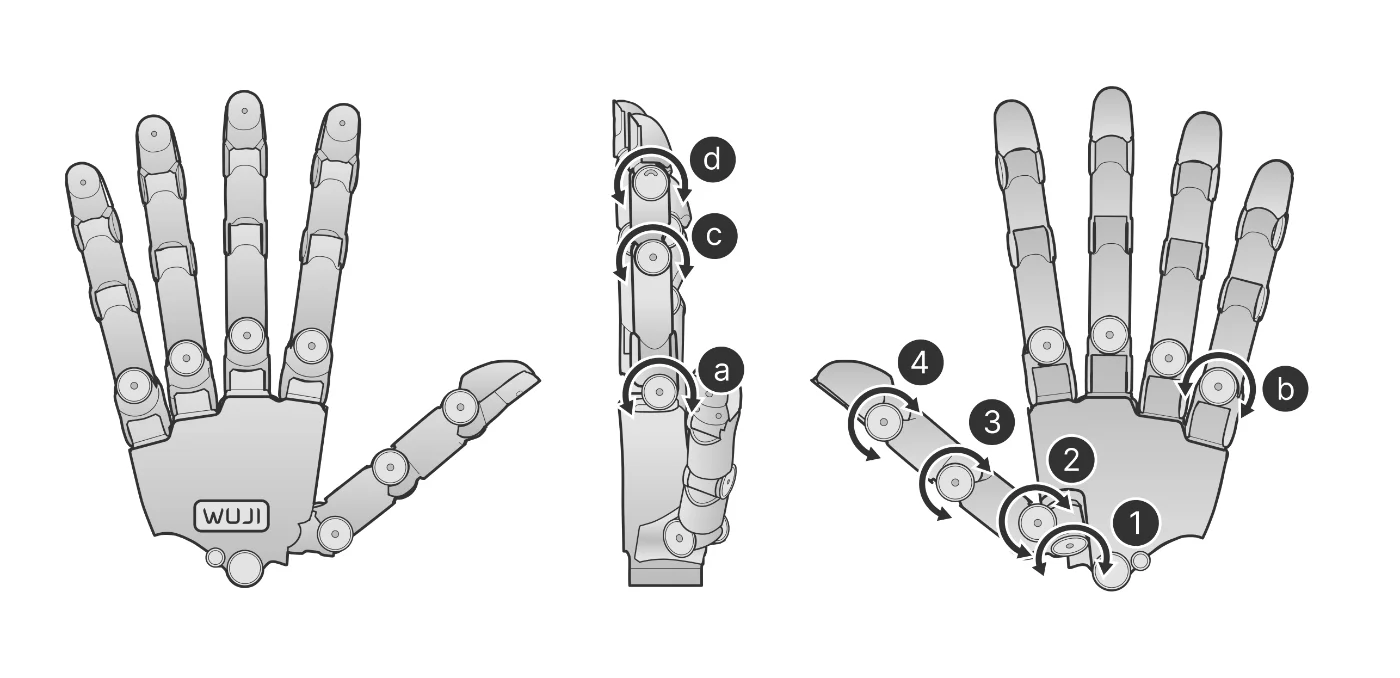
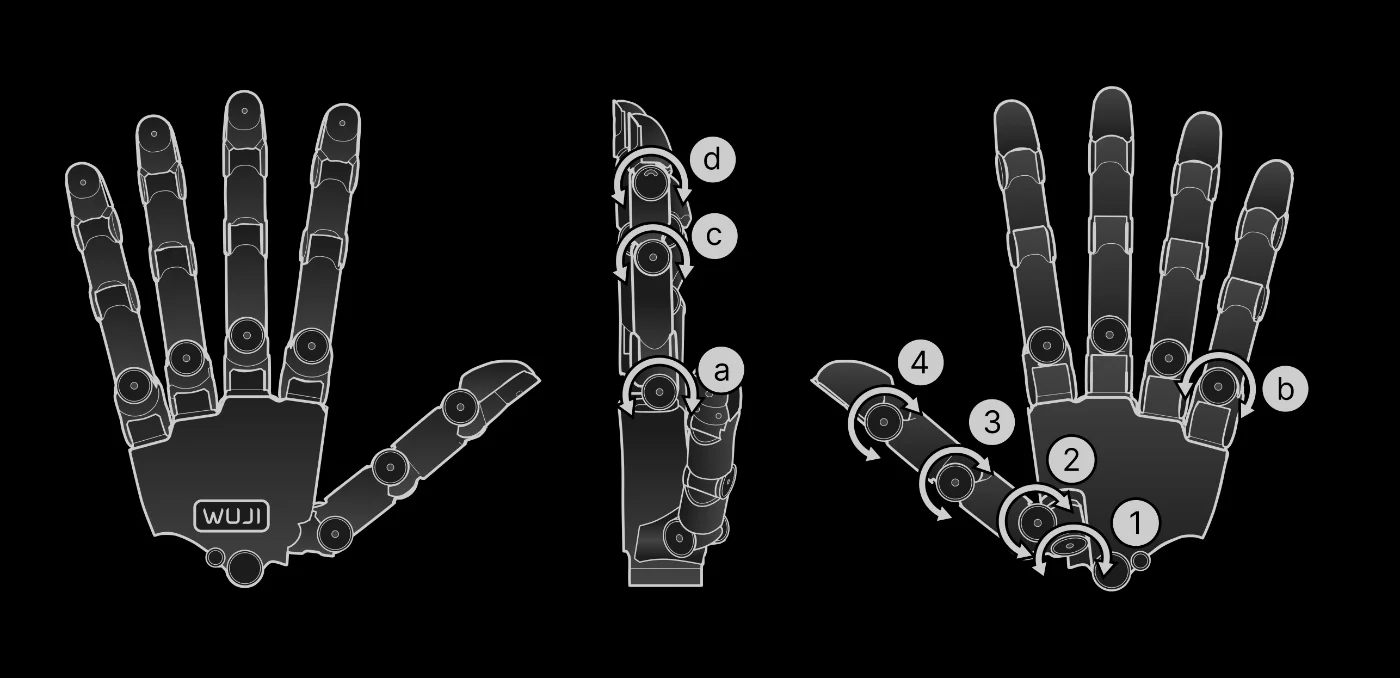
親指
| 関節 | 動作 | 可動範囲 |
|---|---|---|
| 1 | 基部の外転/内転(cmc_flex) | -68° ~ 74° |
| 2 | 基部の側方スイング(cmc_abd) | -85° ~ 40° |
| 3 | MCP の屈曲/伸展(mcp) | -60° ~ 90° |
| 4 | IP の屈曲/伸展(ip) | -60° ~ 90° |
4 指(人差し指、中指、薬指、小指)
| 関節 | 動作 | 可動範囲 |
|---|---|---|
| a | MCP の屈曲/伸展(mcp_flex) | -60° ~ 90° |
| b | MCP の側方スイング(mcp_abd) | -40° ~ 40° |
| c | PIP の屈曲/伸展(pip) | -60° ~ 120° |
| d | DIP の屈曲/伸展(dip) | -60° ~ 90° |
4 指は同じ関節可動範囲を持ち、これはモデルファイル(URDF / MJCF / USD)の関節リミットと一致しており、左右のハンドで鏡像の関係になっています。
通信および電源インターフェース
Wuji Hand 2 は RJ45 インターフェースを介してホストと通信し、外部電源に対応しています。下図は通信および電源インターフェースの位置と接続を示しています。
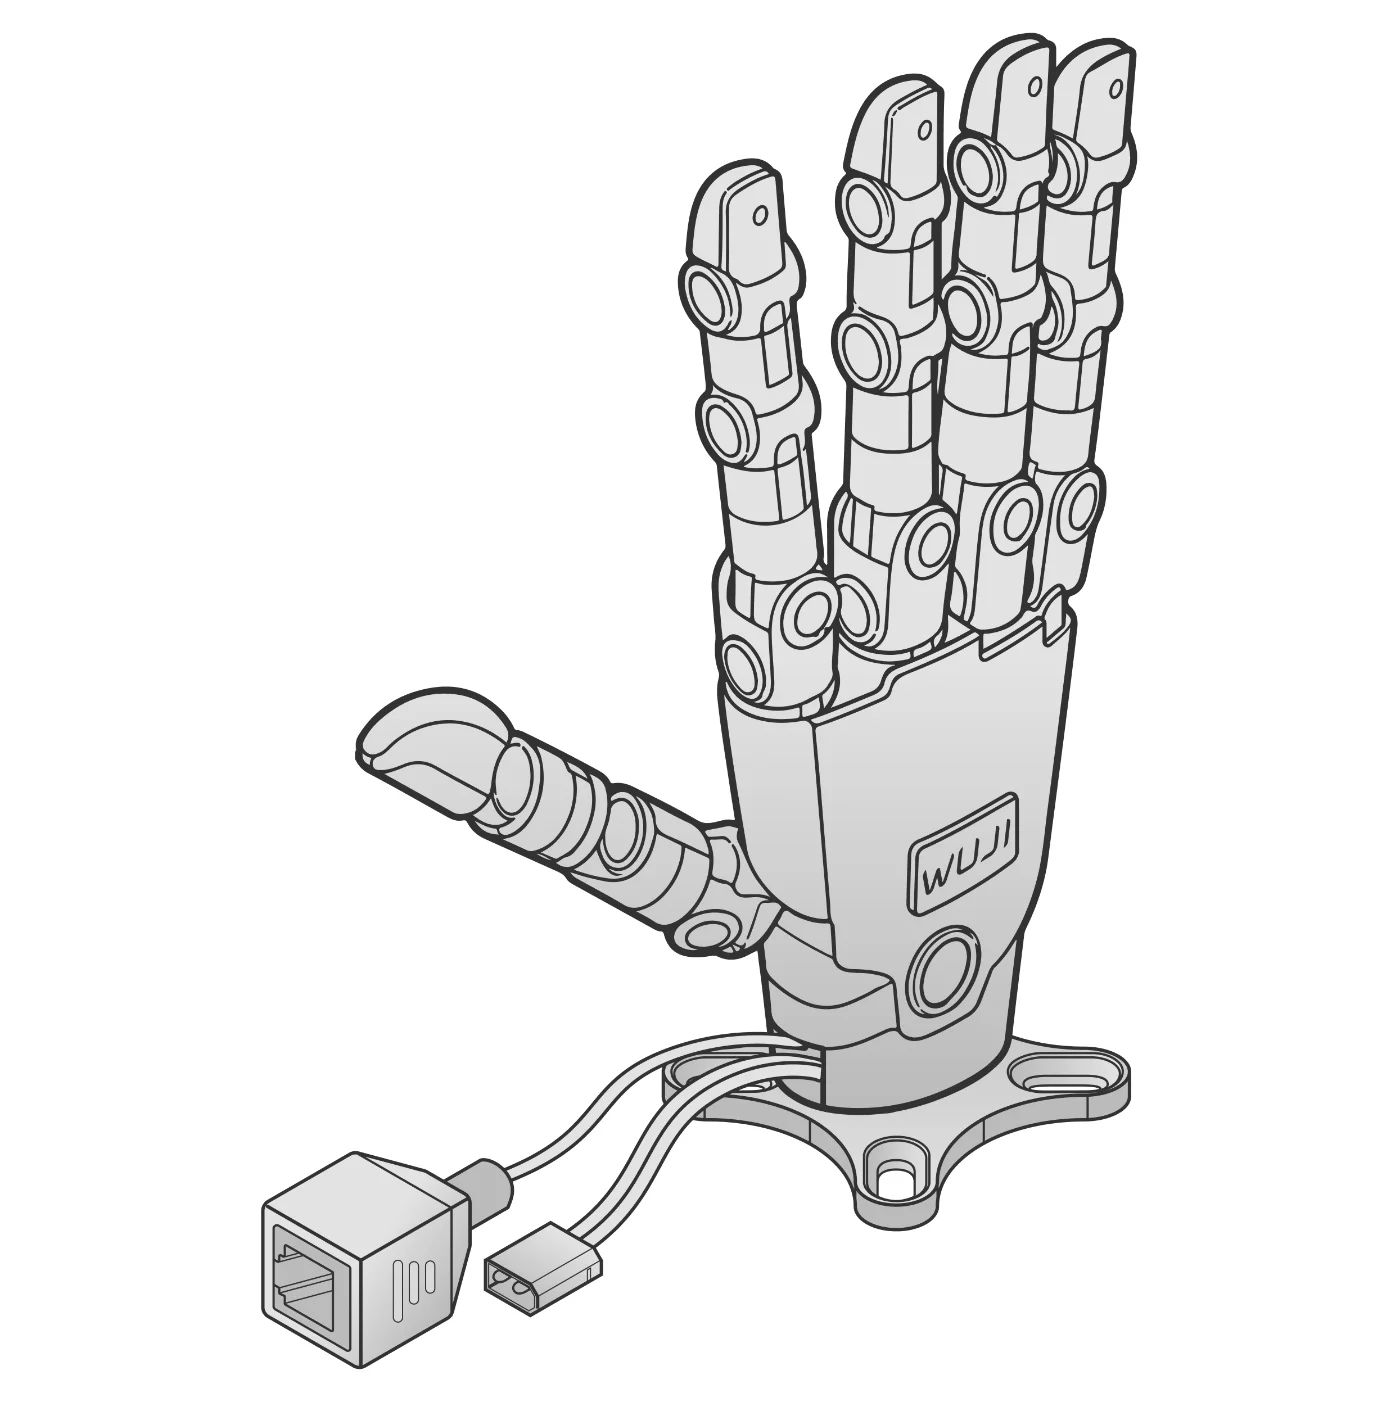
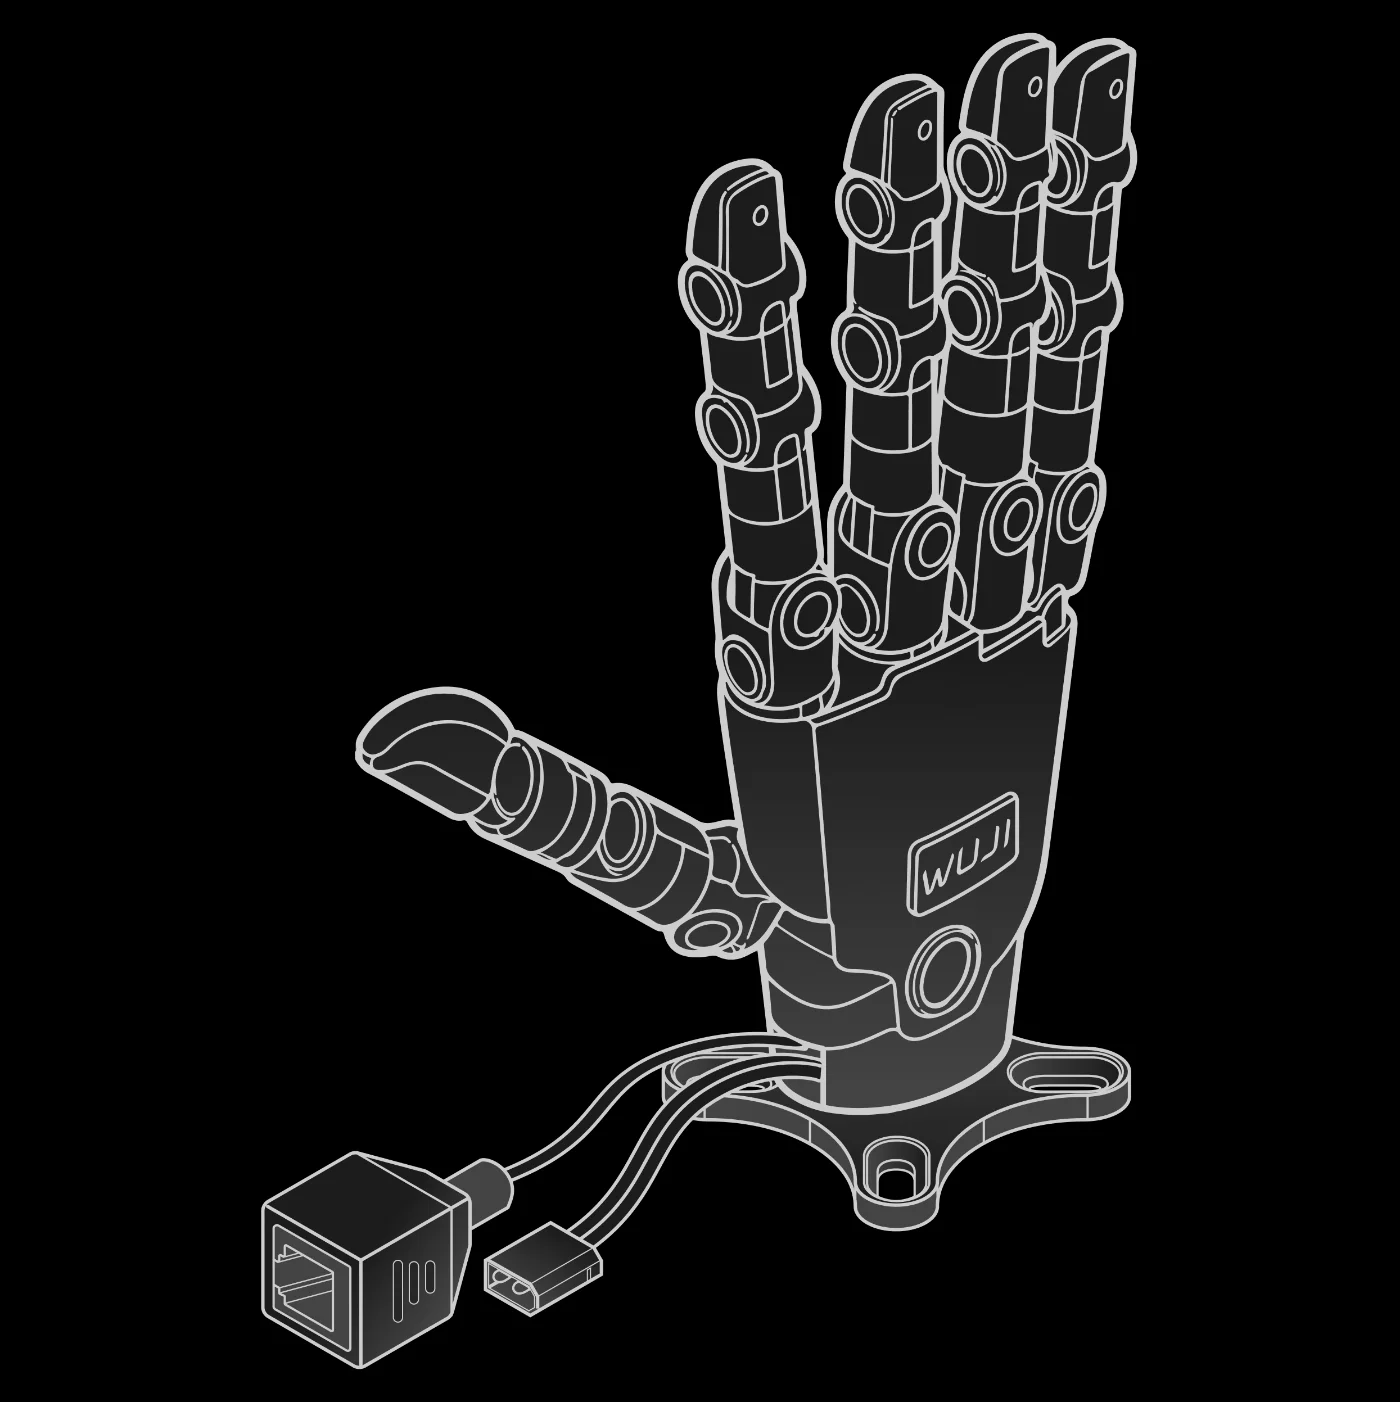
通信の安定性と電源の安全性を確保するため、付属の純正ケーブルを使用してください。
外部インターフェースの形態は、今後の 2.2 リリースで変更される予定です(XT30 + RJ45 の 2 本のケーブルを直接接続する構成ではなくなります)。組み込み設計の際は余裕を持たせてください。
3 層構造:骨格、ソフトパッド、スキン
Wuji Hand 2 は 3 つの層で構成されており、それぞれが荷重支持、接触時の柔軟性、表面保護を担います。
| 層 | 名称 | 役割 | ユーザーによるメンテナンス |
|---|---|---|---|
| 内層 | 骨格 | 関節、伝達機構、モーターを支える中核の機械構造で、ハンド全体の運動学と負荷能力を決定します | デバイスの電源を切った状態で、指を丸ごと取り外して交換できます |
| 中間層 | ソフトパッド | 骨格を覆う生体模倣の軟組織で、人の軟組織の硬さと圧縮ストロークを再現し、人間らしい接触と緩衝を実現します | 交換可能 |
| 外層 | スキン | ソフトパッドを覆う受動的な保護層で、表面摩擦、耐摩耗性、外観保護を提供します。センシング機能はありません | ユーザーが取り外し・交換可能 スキンなしでハンドを動作させないでください。常に装着した状態を保ってください |
2.2 では、指先のソフトパッドの硬さは調整中であり、スキンの設計も確定していません。現行プロトタイプの感触、外観、ソフトパッドの寿命を最終製品の基準としないでください。
手の甲のステータスライト
手の甲にある RGB ロゴライトが唯一の外部ステータス表示です。関節ドライバ基板上の緑色の単色ライトは、完全に組み立てられたハンドではほとんど見えず、修理やベアユニットのデバッグ専用です。ライトはデバイス自身が制御するため、ホストに接続していなくても動作します。
ステータスライトを使用するには、手の甲のライトを搭載したハードウェアロットと、ファームウェア v2.2.0 以降が必要です。
| レベル | 表示 | 色 | パターン | 意味 |
|---|---|---|---|---|
| L0 |   | 白 | ゆっくり明滅(1Hz) | 準備完了:オンラインのすべての関節が準備完了で未有効化、またはホスト未接続 |
| L0 |   | 青 | ゆっくり明滅(1Hz) | 電源投入中/セルフチェック中/プリチャージ中 |
| L0 |   | 白 | 点灯 | 動作中:少なくとも 1 つの関節が有効化されている |
| L0 | 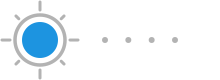 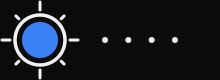 | 青 | 低速点滅 1Hz | ファームウェア更新中 |
| L1 | 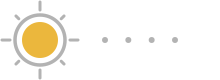 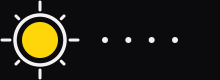 | 黄 | 低速点滅 1Hz | 警告:温度警告、エンコーダーのキャリブレーション、通信品質の低下、ノードの脱落など、重大ではない問題 |
| L2 |   | 赤 | 低速点滅 1Hz | フォールト:過電流、過電圧または低電圧、ドライバ故障など、回復可能なフォールト |
| L3 |   | 赤 | 点灯 | 重大:繰り返される過電流、ハードウェアの損傷、初期化の失敗など、回復不能なフォールト(エラーコードの S 桁が 3 に設定されます) |
2.1 との違い:2.1 では、ファームウェア更新を示す青の低速点滅が警告を示す黄の低速点滅より優先されていたため、アップグレード中はライトが青の低速点滅のままでした。2.2 では、ファームウェア更新は L0 であり L1 の警告より下位のため、この動作が逆になります。
ライトが警告(L1)、フォールト(L2)、または致命的(L3)状態になった場合の対処方法:
| ライトの状態 | レベル | 対処方法 |
|---|---|---|
| 黄の低速点滅 | L1 警告 | エラーコードを解読し、冷却、配線、負荷などの原因を取り除いてから、使用を続けてください。トラブルシューティングを参照してください |
| 赤の低速点滅 | L2 フォールト | エラーコードの原因を取り除き、フォールトをクリアしてから、再度有効化してください。トラブルシューティングを参照してください |
| 赤の点灯 | L3 致命的 | デバイスの電源を入れ直してください。再発する場合は使用を中止し、HumansX(日本正規代理店)までお問い合わせください。トラブルシューティングを参照してください |
電気的特性
ピン配置は標準の RJ45 ポートを使用し、100BASE-TX に対応しています。
同梱品
ハンド本体の構造、仕様、インターフェースについては、前述のセクションを参照してください。ハンド本体のほかに、パッケージには以下が含まれます。
| 画像 | 名称 | 数量 | 説明 |
|---|---|---|---|
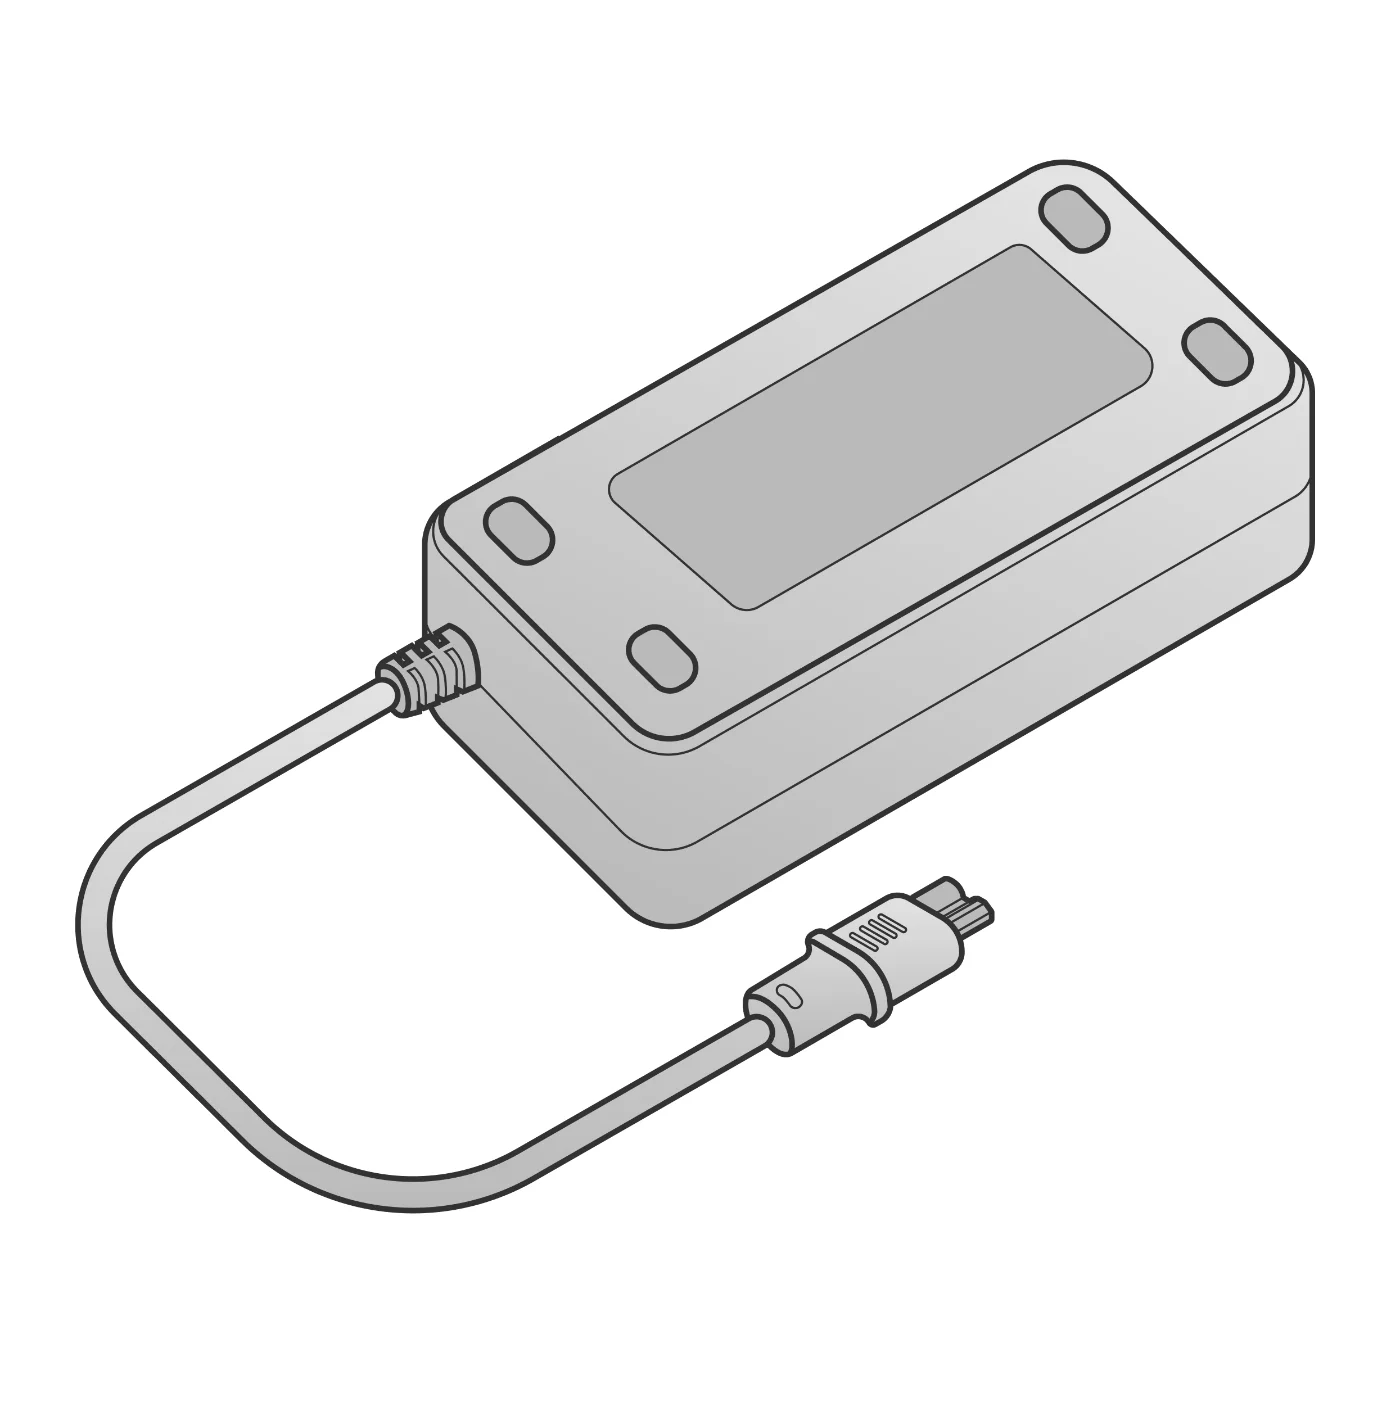  | 電源アダプター | 1 | 定格 12 V 20 A |
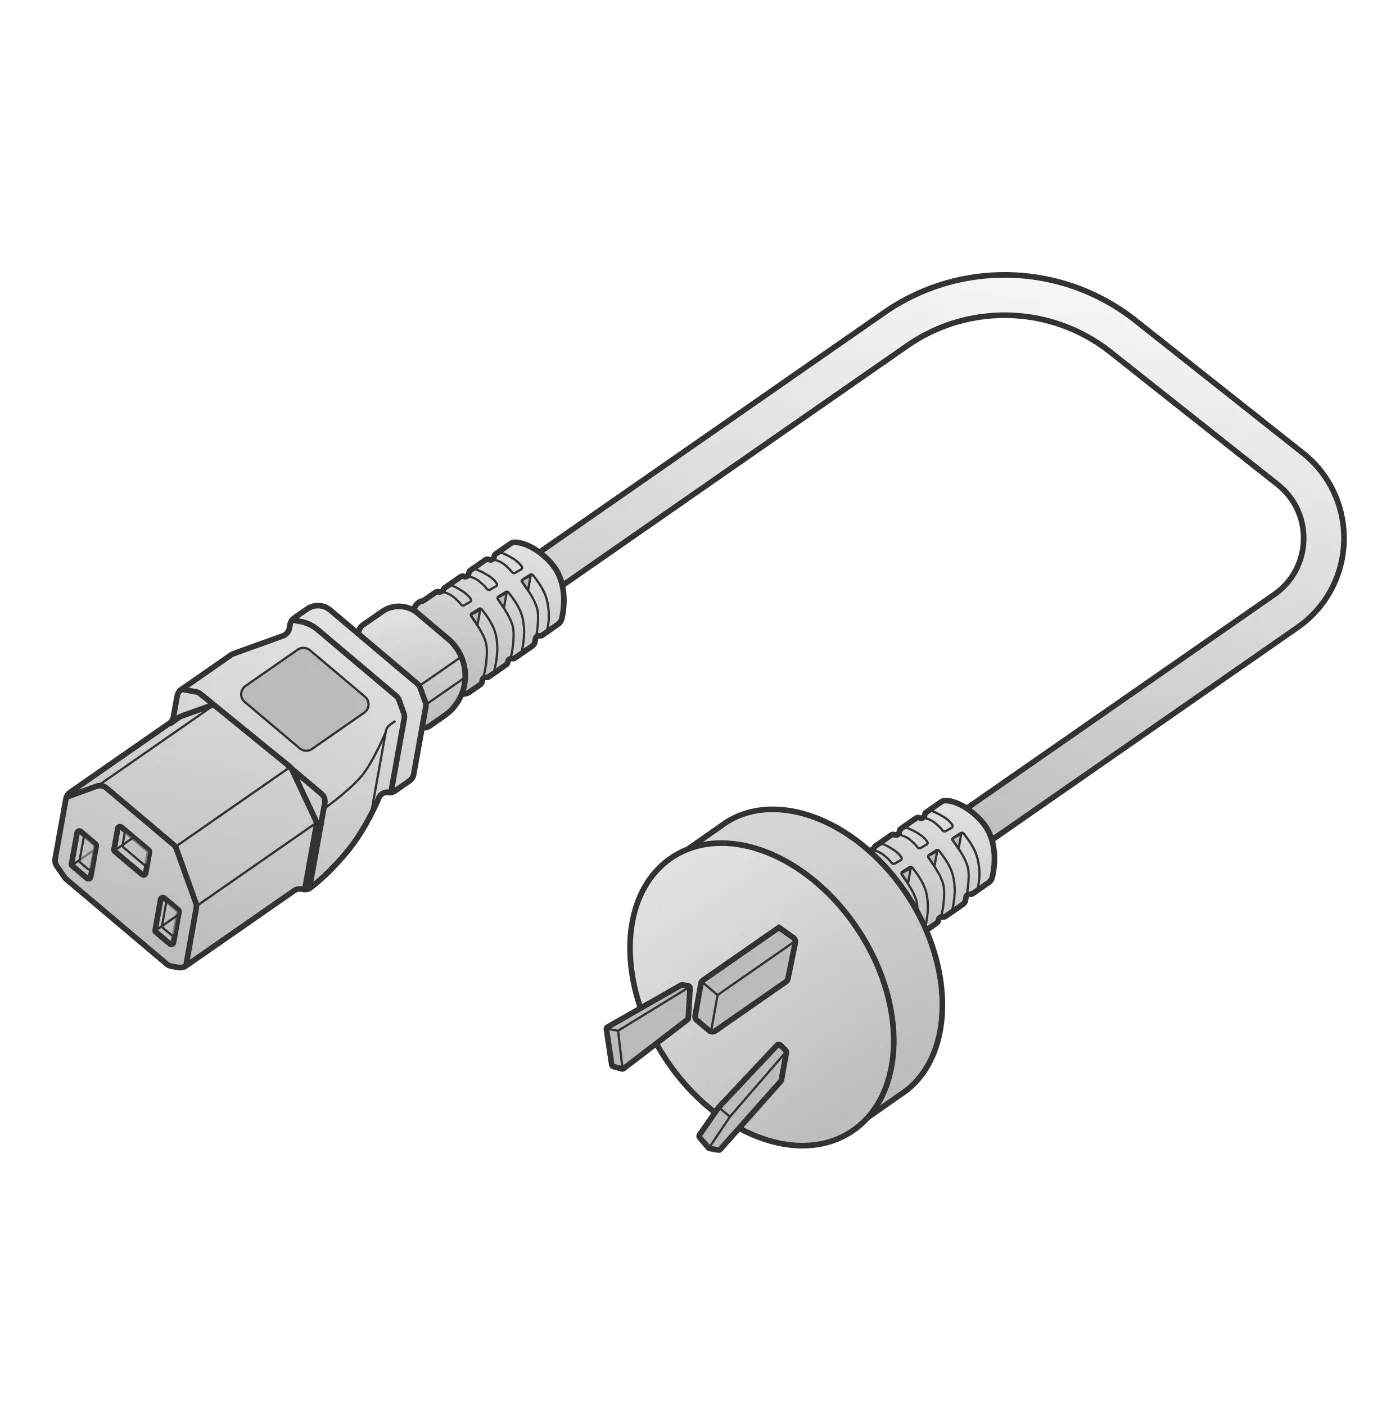  | 電源アダプター用 AC ケーブル | 1 | 中国規格の 3 ピンプラグ |
  | RJ45 ケーブル | 1 | シールド付き Cat5e、2 m |
  | XT30 オス-メス延長ケーブル | 1 | 14 AWG、2 m |
  | アダプターマウント | 1 | — |
  | アダプターフランジ | 1 | — |