ドキュメント
制御システムの説明
1. ロボット内部システムの説明
システムバージョン:
Ubuntu:Ubuntu22.04 コマンドライン版
ROS:Humble 版
システムアカウント:
RDK_X5 上の Ubuntu システムへのリモートアクセス
ユーザー名:sunrise
パスワード:sunrise
2. 仕様と構成
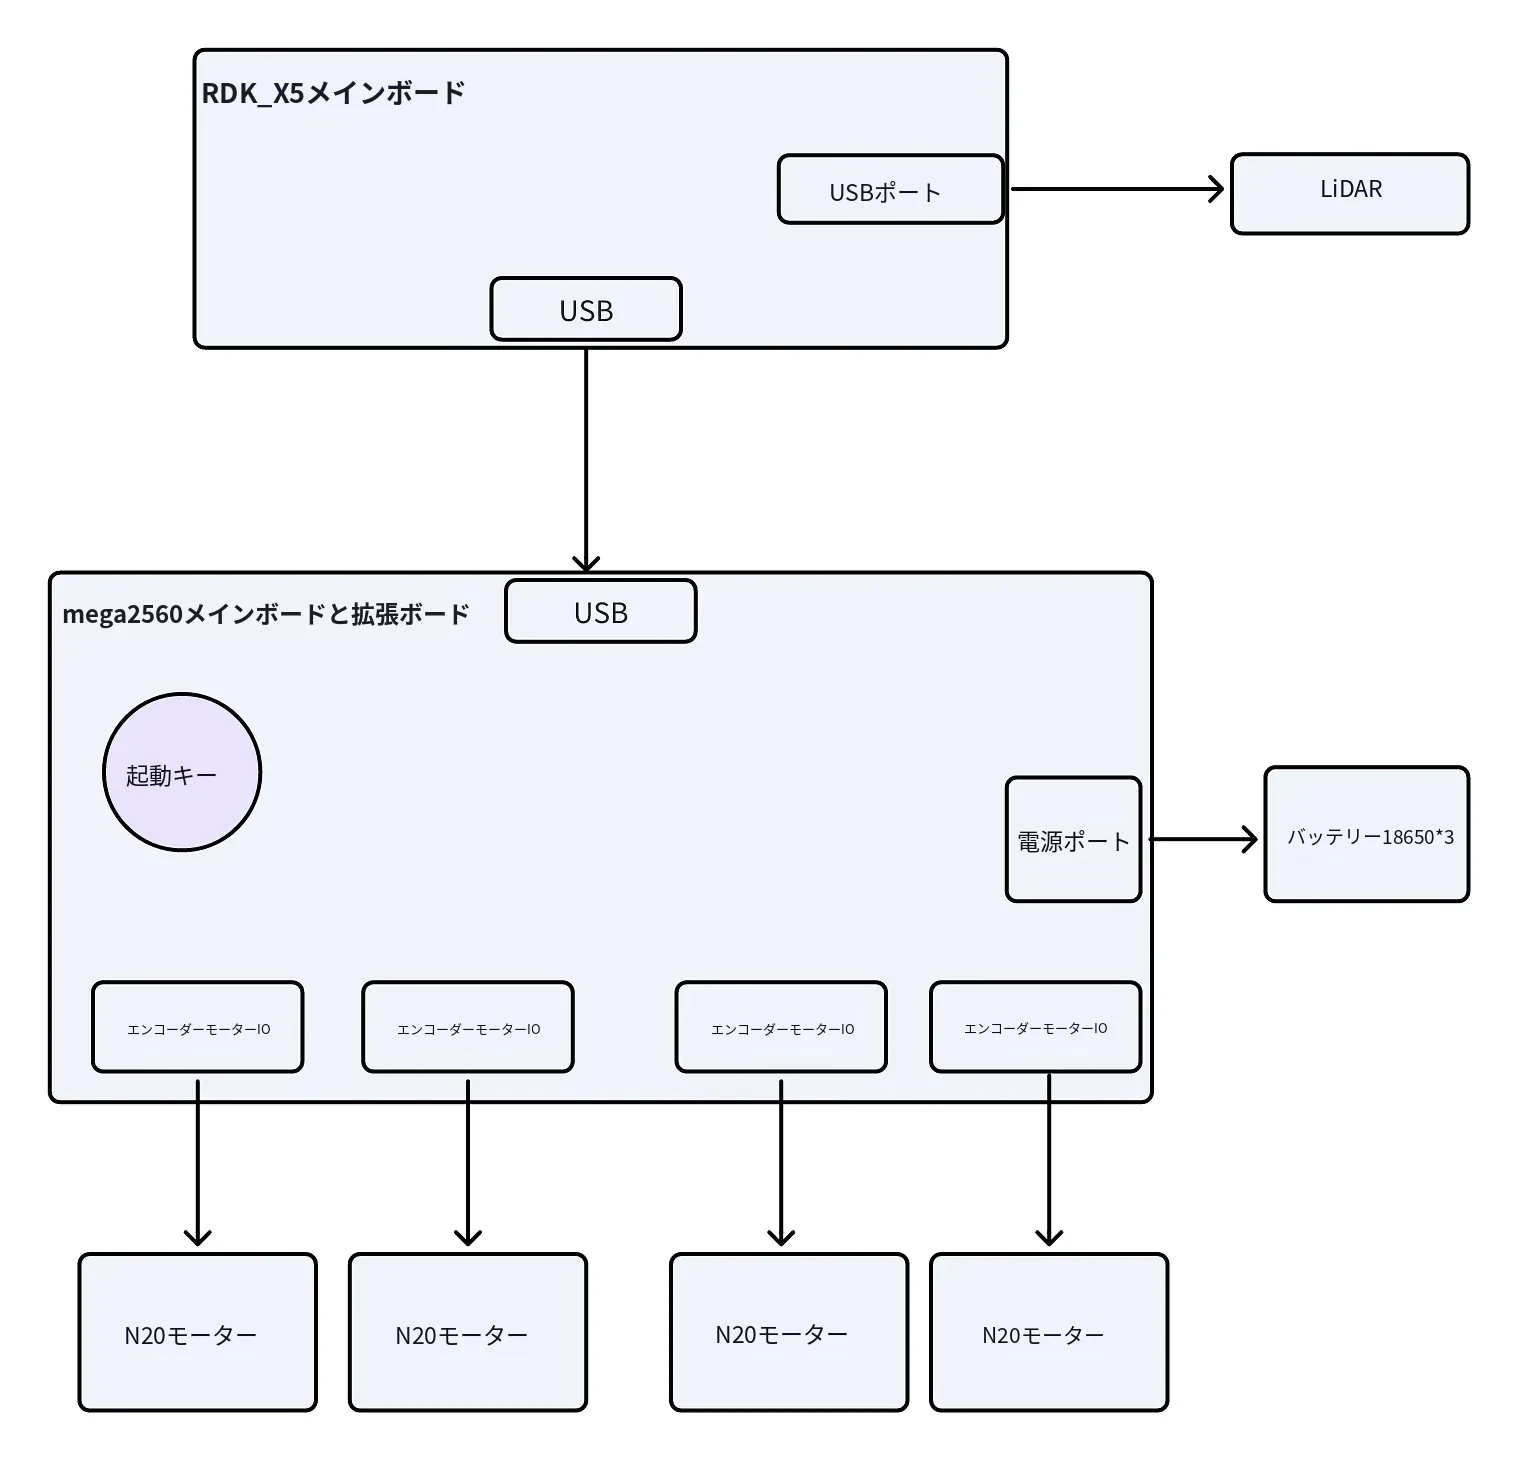
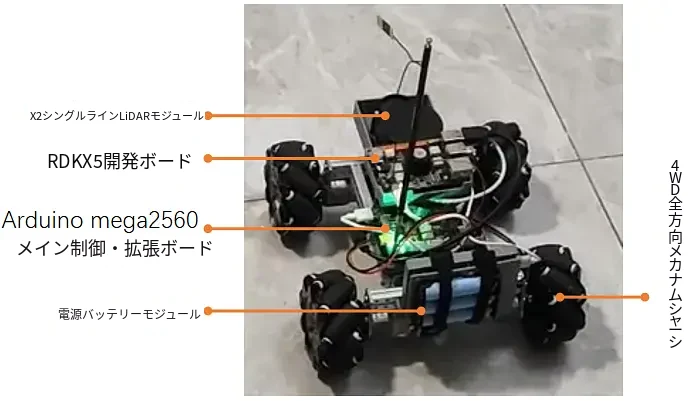
本ナビゲーションロボットは、四輪全方向メカナムホイール・シャーシ本体で構成され、Arduino mega2560 メインボードと拡張ボードによってシャーシを駆動します。RDK_X5 開発ボードと LiDAR モジュールにより周囲の環境データを取得し、ロボットのナビゲーションを実現します。
3. 電子ハードウェア構成