 ドキュメント
オープンソースナビゲーションプロジェクト一覧
ROSとSLAMナビゲーションをできるだけ低いハードルで学んでいただけるよう、設計資料をすべて公開し、製作方法もできる限り詳しくご紹介しています。
オープンソース資料の入手先:
ナビゲーションカー資料:プロジェクトのソースコード、イメージファイル、デモ動画を含みます。
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。
資料ドキュメントの構成
以下は配布資料全体のファイル構成です。
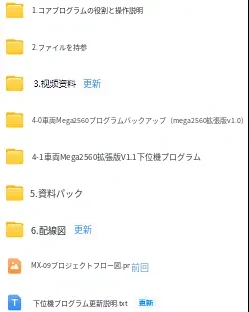
ファイル使用上のヒント:
- 付属資料をダウンロードする際は、お使いの mega2560 拡張ボードのバージョンに合わせて下位機(マイコン側)プログラムを選択してください。mega2560 拡張ボード V1.0 用と mega2560 拡張ボード v1.1 用の下位機プログラムがそれぞれ用意されています。
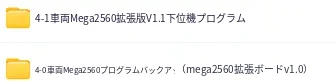
- uni mega2560 拡張ボードのバージョン番号は、スマートフォンでコードを読み取ることで確認できます。詳しくは以下のリンクをご覧ください。
Uni mega2560 拡張ボード ライブラリ関数 Q1:Uni mega2560 拡張ボードのバージョン番号の確認方法
オープンソース一覧: