 ドキュメント
ナビゲーションロボット 下位機の操作[V1.1]
ナビゲーションロボットは上位機と下位機で構成されます。上位機は RDK X5 制御ボード上の ROS2 で SLAM ナビゲーションアルゴリズムと ROS インターフェース処理を実行し、下位機は Arduino マイコンでシャーシのモーターを駆動します。本ページでは、下位機へのプログラム書き込みの全手順を説明します。
本実験は Arduino mega2560 拡張ボード V1.1 と、対応する Unirobot_Mega_V1.2 ライブラリを前提としています。
1. ハードウェア構成と説明
ハードウェア構成
| No. | 名称 | 数量 | 備考 |
|---|---|---|---|
| 1 | 四輪駆動メカナムホイール全方向シャーシ | 1 | 構造本体 |
| 2 | LiDAR | 1 | 地図作成・ナビゲーション用センサー |
| 3 | Arduino mega2560 メインボード | 1 | 下位機の駆動用メインボード |
| 4 | モータードライバーボード | 1 | 下位機の駆動用拡張ボード |
| 5 | RDK X5 組み込み開発ボード | 1 | 上位機の組み込み開発ボード。ubuntu22.04 と ROS2 humble をプリインストール済み |
| 6 | 3S 電源ボックス(18650 バッテリー 3 本付き) | 1 | 11.1V |
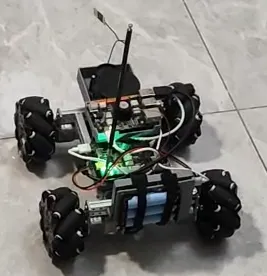
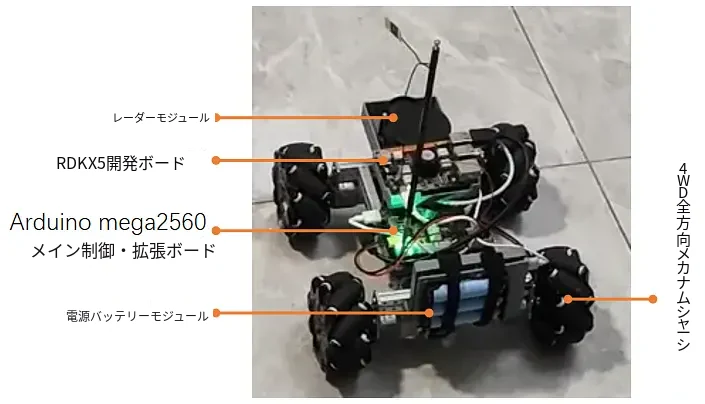
ロボット本体
ロボット本体は四輪駆動シャーシで、前部に LiDAR、中央部に上位機ボード RDK X5、Arduino mega2560 メインボードおよび拡張ボード、後部に 3S 電源ボックスを搭載しています。信号強化のため、後部にアンテナを追加で延長しています。
ハードウェアモジュールの使用説明
ヒント:ハードウェアモジュールの使用説明
Uni Mega2560 拡張ボード ユーザーガイド[V1.1]
Arduino プログラミングソフトウェアのインストールとライブラリのインポート[V2.1]
バッテリーおよび電源モジュール使用上の注意(必読)[v3.0]
電子モジュールの紹介[V3.0]
(エンコーダー付きモーターと LiDAR の仕様は、リンクからご確認ください。)
2. ロボット駆動ライブラリとプログラムの書き込み
1. ライブラリファイルのインポート
下位機の駆動プログラムは Unirobot_Mega_V1.2 ライブラリを使用します。プログラムを書き込む前に、このライブラリをインポートしておく必要があります。
ライブラリのダウンロードファイル:
Unirobot_Mega_V1.2.rar
ライブラリのインポートと Arduino ソフトウェアの使い方:
Arduino プログラミングソフトウェアのインストールとライブラリのインポート[V2.1]
2. 下位機駆動プログラムの書き込み
プログラムのダウンロードリンク:
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。
(ヒント:リンクからローカルに一括ダウンロードしてからご利用ください。)
資料内の格納場所:
./ navigation car data backup/2. Navigation car data backup/4-1 car Mega2560 extended version V1.1 lower computer program
プログラムの書き込み:
パッケージ MegaCarProgram を PC 上の任意のドライブに置き、Arduino IDE で開きます。
- メインプログラム MegaCarProgram.ino を書き込みます。
(Arduino プログラミングソフトウェアのインストールとライブラリのインポート[V2.1])
- バッテリーボックスのスイッチと拡張ボードのスイッチをオンにし、動作を確認します。