 ドキュメント
ナビゲーションプロジェクトの設計フロー
設計フロー
ナビゲーションロボットは、四輪全方向メカナムホイール・シャーシ本体、LiDAR、メイン制御ボードおよび拡張ボードで構成されます。上位機となるノート PC またはデスクトップ PC には仮想マシンをインストールし、Ubuntu イメージファイルを読み込みます。その後、ローカルエリアネットワーク(LAN)内で上位機と下位機が通信します。詳細は下図をご覧ください。
ヒント:画像をクリックすると、高解像度の拡大画像を表示できます。
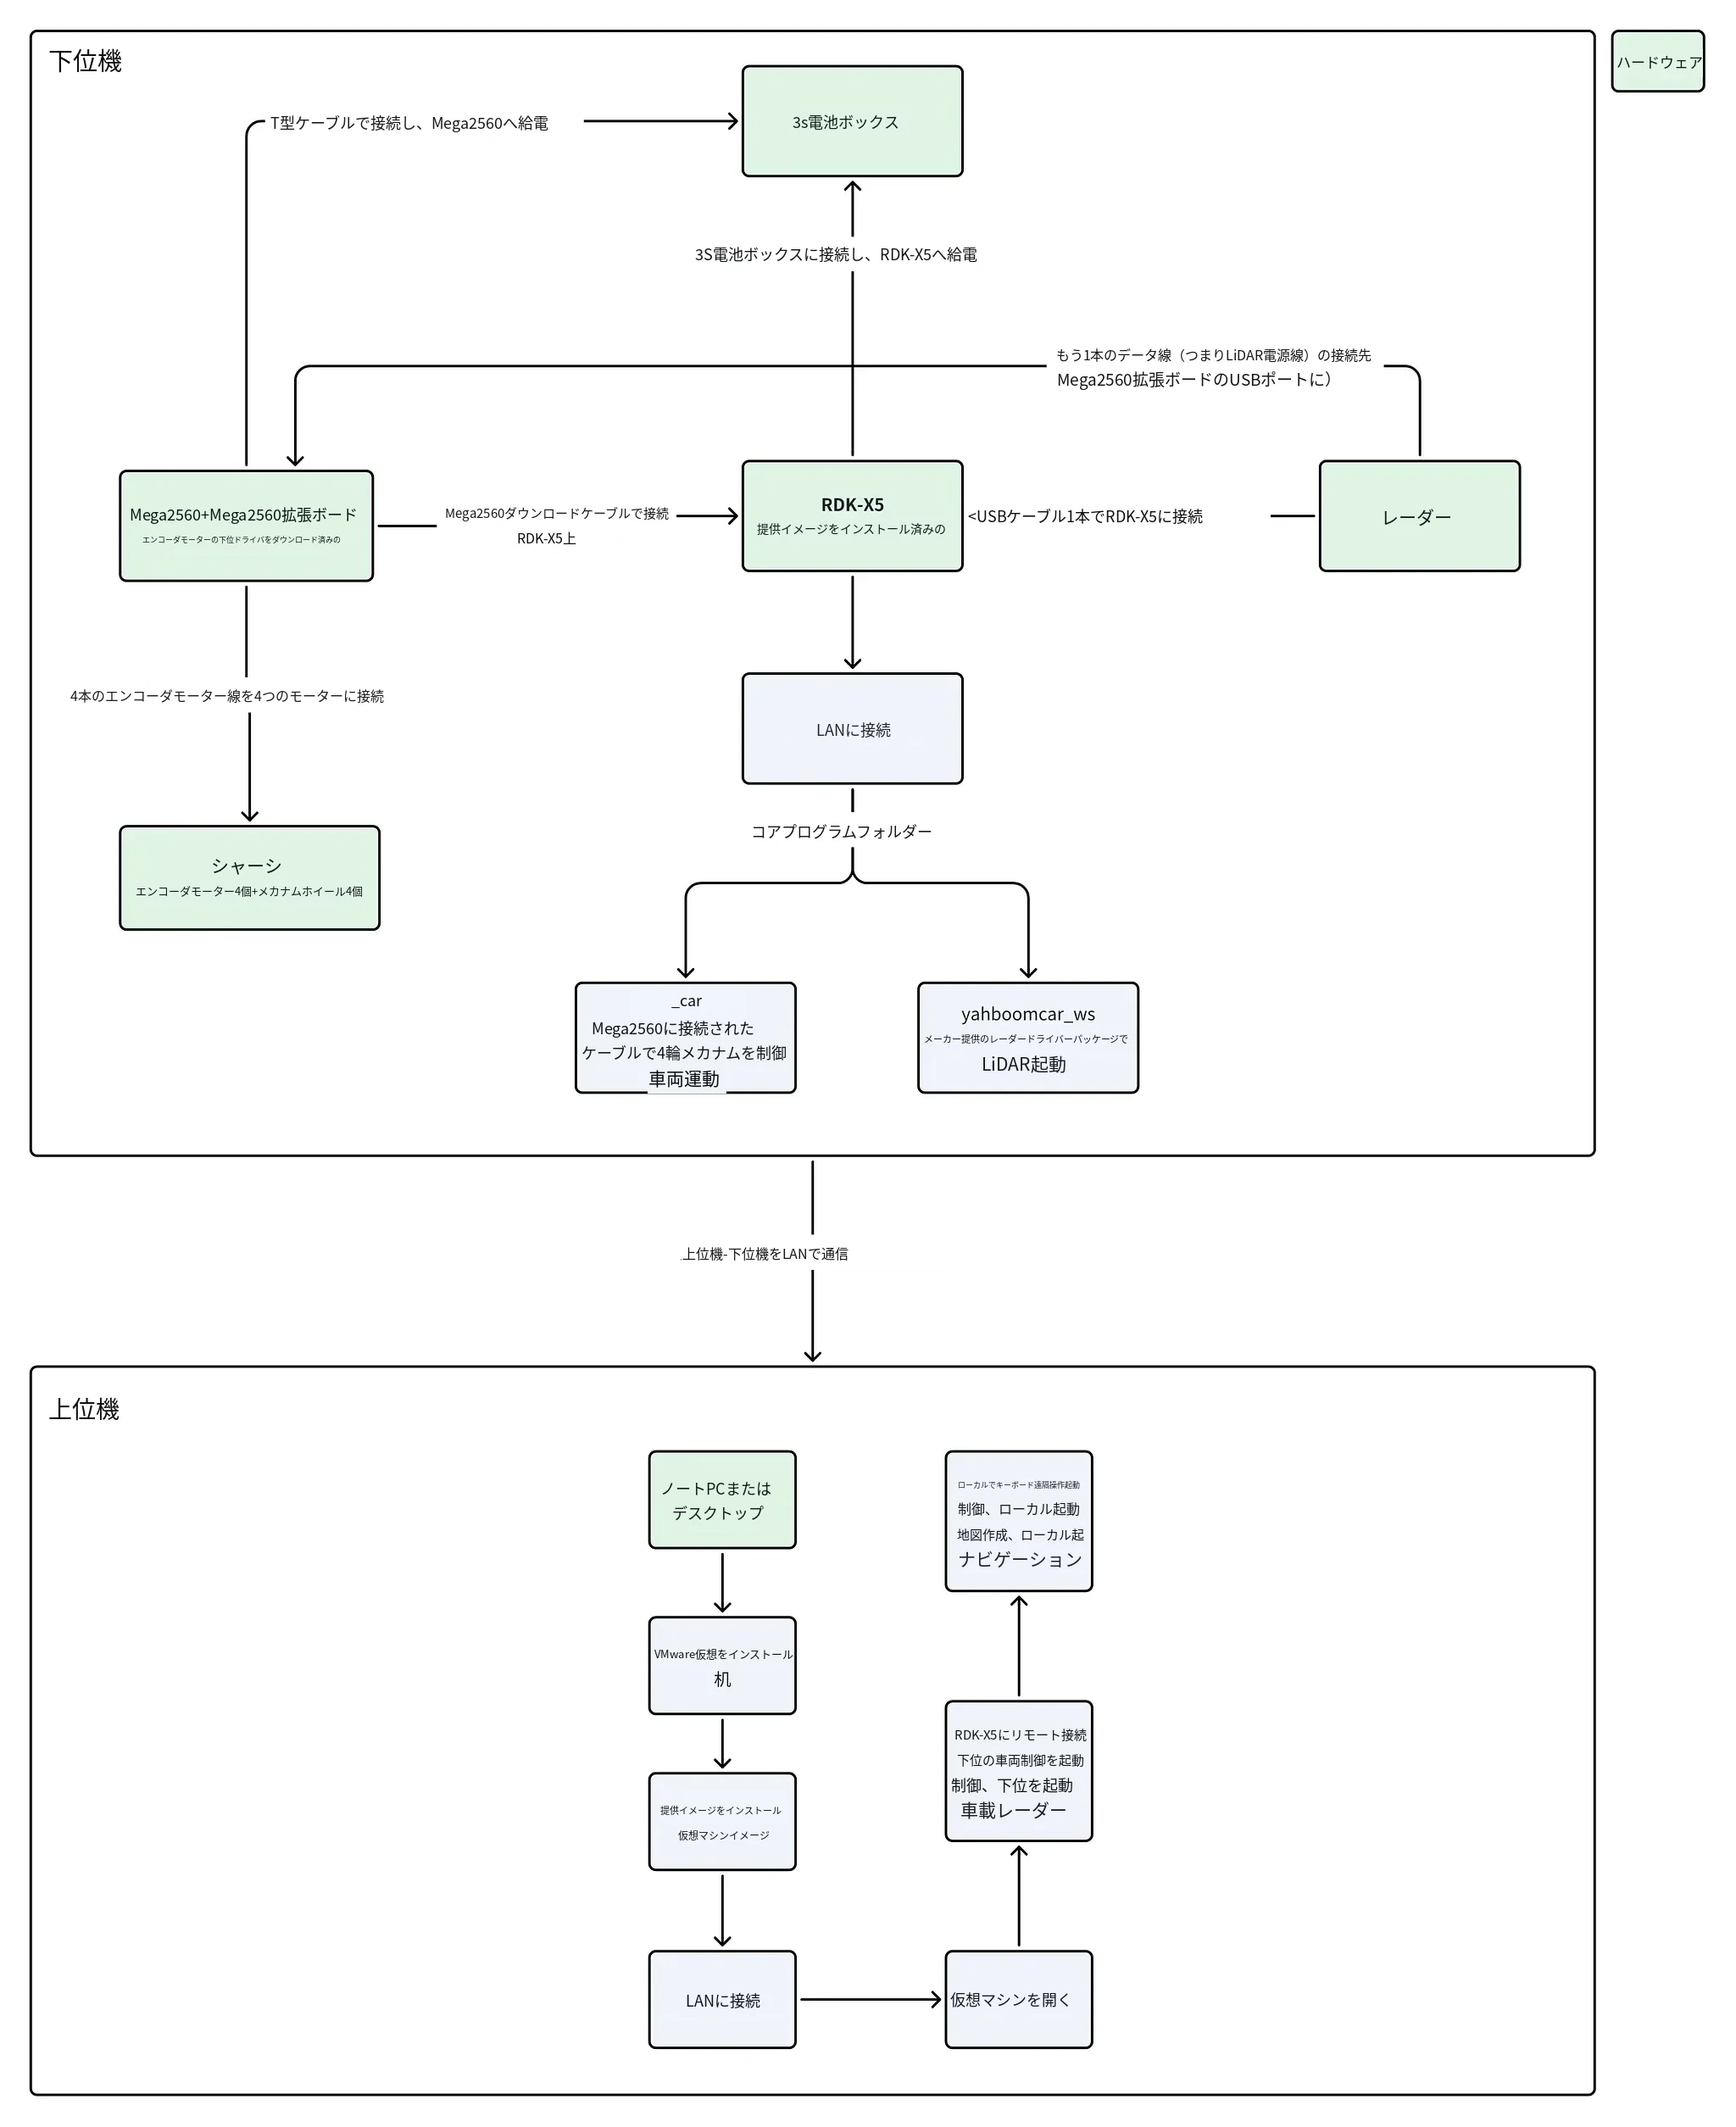
操作手順
上記の設計フローに沿って、ナビゲーションプロジェクトを素早く実現してみましょう。
ステップ 1:ロボット本体の Arduino mega2560 にプログラムを書き込みます。こちらをクリックしてください:
ナビゲーションロボット 下位機の操作[V1.1]
ステップ 2:RDK X5 にイメージシステムを書き込みます。こちらをクリックしてください:
RDK X5 イメージシステムの書き込み
ステップ 3:PC 側に仮想マシンをインストールし、イメージシステムを読み込みます。こちらをクリックしてください:
PC ソフトウェア環境の準備
ステップ 4:ロボットと PC を同じ LAN に接続し、ワイヤレス接続を実現します。こちらをクリックしてください:
ロボットのワイヤレス接続
ステップ 5:Gmapping アルゴリズムに基づくロボットの SLAM 地図作成とナビゲーションを実践します。こちらをクリックしてください:
キーボードによる車両の移動制御
車両の SLAM(自己位置推定と地図作成)
車両のナビゲーション
情報交換の場
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。