 ドキュメント
BXI Elf3
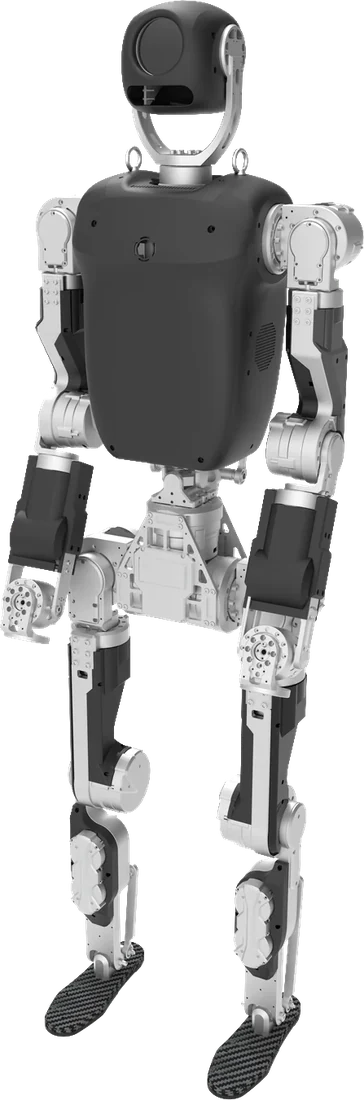
31自由度・身長145 cmの高動的ヒューマノイド。 走る・跳ぶ・踊る――実戦で鍛えられた運動性能を、研究・開発の現場へ。
外観デザイン
人に近いプロポーションと、アルミ外装・カーボン素材を組み合わせた洗練されたデザイン。立つ・しゃがむ・座るといった多様な姿勢を、31自由度の全身で自然に表現します。
実戦で鍛えられた、高動的な運動性能。
シミュレーションだけでなく、実際の競技や現場で検証された運動制御。走る・跳ぶ・踊る・段差を越えるといった高動的な動作を、実機で安定して実行します。
ヒューマノイド専用の関節モジュール
BXI-50/70/85の中空・遊星減速シリーズ。わずか3種類のモーターで30自由度を超えるヒューマノイドを構成でき、設計・製造・保守のコストを大幅に抑えます。
モジュラー設計3種類のモーターで全身を構成。トルク範囲25〜150 N·m、調整・カスタマイズにも対応。
遊星+中空構造配線を内部に通せる中空構造で信頼性と可動域を向上。遊星減速機が衝撃に強く、転倒にも耐えます。
真のデュアルエンコーダーモーター側・出力側の両方を直接計測し、末端の制御精度を高めます。
実戦で検証済み複数のヒューマノイドの過酷な試験・競技で検証され、継続的に改良されています。
| 項目 | BXI-50 | BXI-70 | BXI-85 |
|---|---|---|---|
| 定格トルク | 7 N·m | 15 N·m | 40 N·m |
| ピークトルク | 25 N·m | 50 N·m | 150 N·m |
| ピーク相電流 | 30 A(rms) | 60 A(rms) | 90 A(rms) |
| 外径 × 高さ | 64 × 65.5 mm | 81 × 66.5 mm | 99 × 71.5 mm |
| 中空径 | 6 mm | 9 mm | 10 mm |
| 重量 | 0.5 kg | 0.8 kg | 1.4 kg |
| 共通仕様 | 定格電圧 24–48 V/無負荷回転数 200 rpm/定格回転数 100 rpm/減速比 19.5/クロスローラーベアリング/デュアルエンコーダー(モーター側:磁気式、出力側:誘導式)/MITプロトコル・トルク/位置/速度の混合制御/CAN・CAN FD(RS485対応予定) |
運動制御(小脳)ソリューション
強化学習ベースの運動制御で、高動的な全身運動を実現。データから実機までのプロセスが体系化されており、展示やパフォーマンスにすぐ使える運動能力を備えています。
人の動作をロボットの関節軌道へ自動変換
並列シミュレーション環境での強化学習
高一致性シミュレーションで品質を検証
制御方策を実機ハードウェアへ展開
シミュレーションで学習し、実機へ並列シミュレーション環境で、人の動作データから生成した参照モーション(緑)にBXI Elf3が追従するよう、強化学習で制御方策を訓練します。倒れ込みや起き上がりを含む複雑な全身動作も、Sim2Simで検証したうえで実機へ展開します。
- 強化学習
- 全身モーショントラッキング
- Sim2Sim検証
- 実機展開
主な用途
展示・パフォーマンス歩く・走る・跳ぶ・踊るなど、高動的な運動のデモンストレーション
案内・巡回高精度ナビゲーションと多言語AI解説による展示場・施設の案内
遠隔操作・データ収集VR・外骨格・データ収集機器によるAI学習データの取得
研究・開発身体性AI・VLAモデルの研究や、自社ロボット製品の開発基盤
ハンド・ベースと組み合わせて
HumansXのフィジカルAIソリューションを組み合わせることで、用途に合わせたロボットを構成できます。