 ドキュメント
梱包手順
このページでは、BXI Elf3 ロボットを輸送用ケースに再梱包する手順を説明します。作業を始める前に、ケース、緩衝材(フォームインサート)、ホイスト、吊り上げ用ストラップが良好な状態であることを確認し、作業に十分なスペースを確保してください。
作業上の安全
- 全工程を2名以上で行うことを推奨します。吊り上げ・吊り下ろしの際はロボットを安定した状態に保ってください。
- ケースへの衝突や緩衝材の不適切な圧縮を避けるため、ロボットはゆっくりとケース内に下ろしてください。
- ケースを閉じる前に、蓋が自然に閉まることを確認してください。蓋を無理に押し込んで閉めないでください。
準備
| 項目 | 要件 |
|---|---|
| 作業人員 | 2名以上を推奨 |
| 吊り上げ | ホイストとロボット吊り上げ用ストラップを準備する |
| 梱包部材 | ケースとすべての緩衝材が揃っており、識別できることを確認する |
| 付属品 | タブレット、コントローラー、充電器、脚部用緩衝材を準備する |
作業の流れ
| 手順 | 目的 | 主な確認事項 |
|---|---|---|
| 1 | 付属品と脚部用緩衝材を配置する | すべての付属品が所定のスロットに収まっている |
| 2 | ロボットを吊り上げてケースに下ろす | 背面ハンドルが緩衝材の凹部に合っている |
| 3 | 腕部・肘部の緩衝材を配置する | 両腕が下側の緩衝材スロットに収まっている |
| 4 | 脚の位置を整えて梱包を完了する | つま先がスロットの縁を向いており、蓋が自然に閉まる |
詳細手順
1. 付属品と脚部用緩衝材を配置する
作業
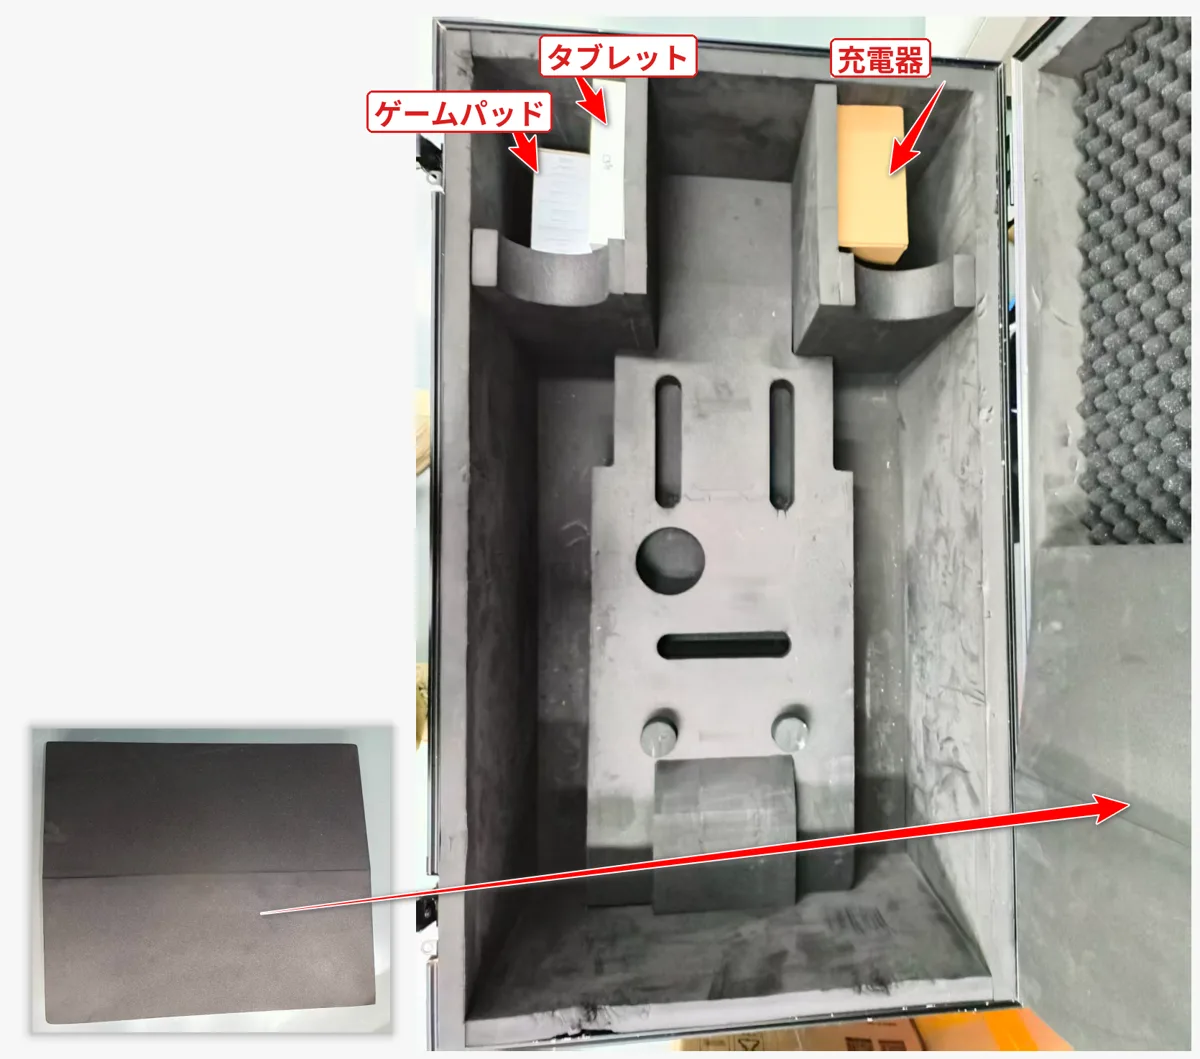
- タブレット、コントローラー、充電器をケース内の対応するスロットに収めます。
- 脚部用緩衝材をケース内の所定のスロットに配置します。
確認
- 付属品が周囲の緩衝材の表面より高く出ていないこと。
- 脚部用緩衝材が所定の向きで配置されていること。
2. ロボットを吊り上げてケースに下ろす
作業
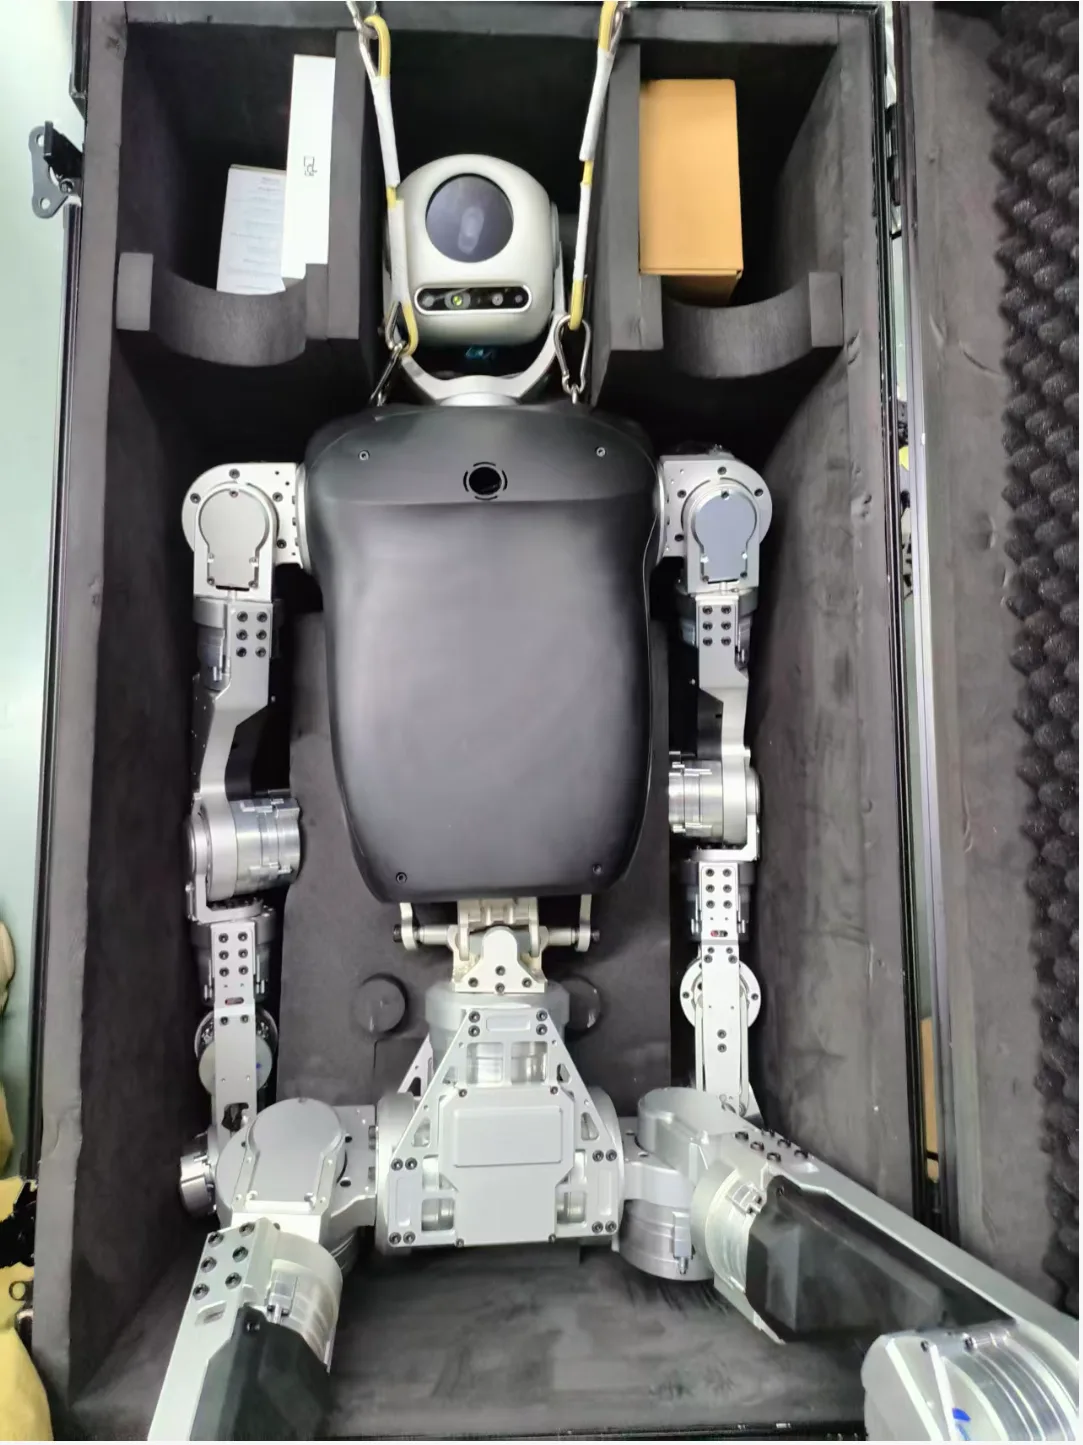
- 付属品を配置したら、ホイストでロボットを吊り上げます。
- ケースをロボットの下に移動させ、ロボットをゆっくりと下ろします。
- ロボットの臀部が底部の緩衝材に接したら、ホイストの上部フックを外します。
2名での連携
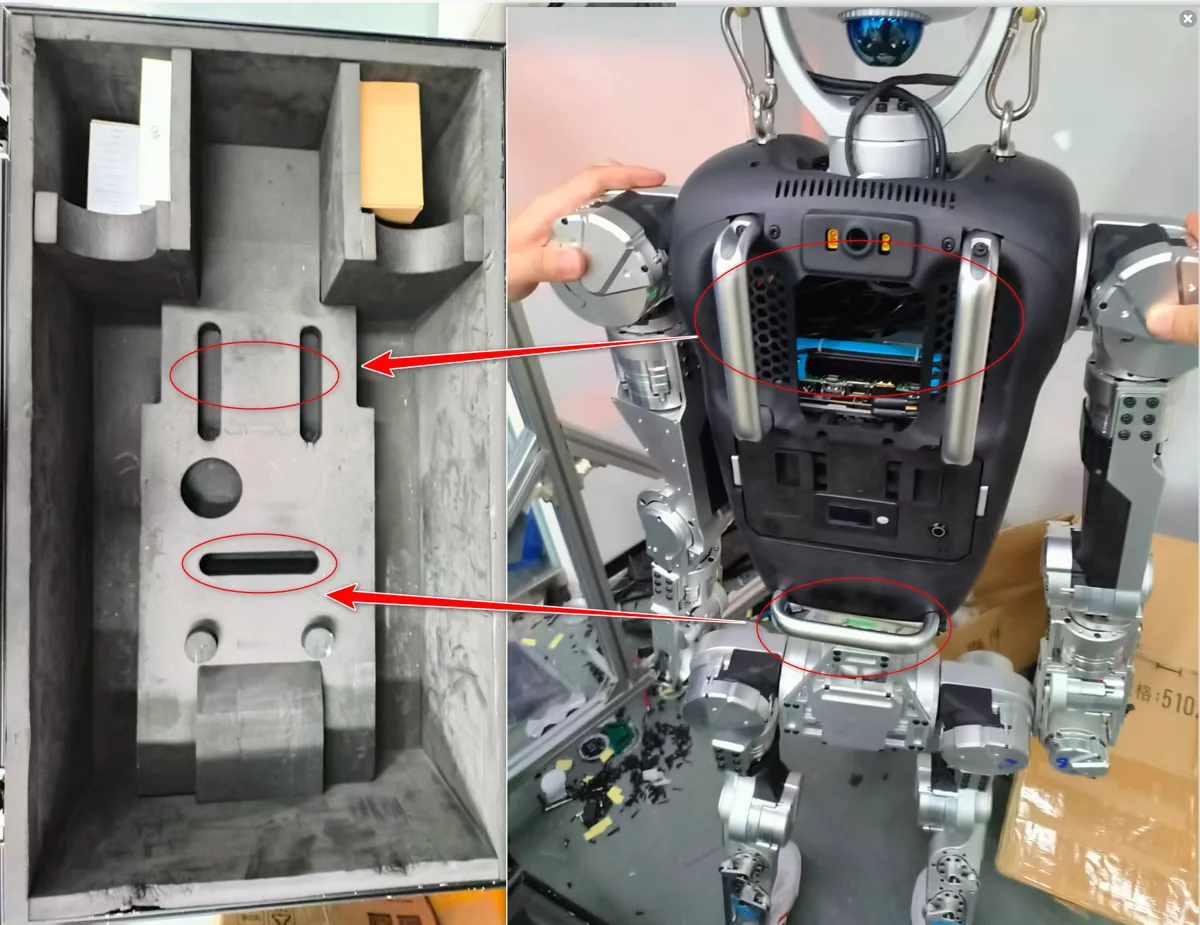
- 1名がロボット背面の吊り上げ用ストラップを持ちます。
- 1名がロボットの脚を支えます。
- 背面ハンドルを緩衝材の凹部に合わせながらロボットを下ろします。
- ロボットが収まったら、吊り上げ用ストラップをロボットから外し、所定のスロットに収納します。
確認
- ロボットの臀部が底部の緩衝材に載っていること。
- 背面ハンドルが緩衝材の凹部に合っていること。
- 吊り上げ用ストラップが外され、所定のスロットに収納されていること。
3. 腕部・肘部の緩衝材を配置する
作業
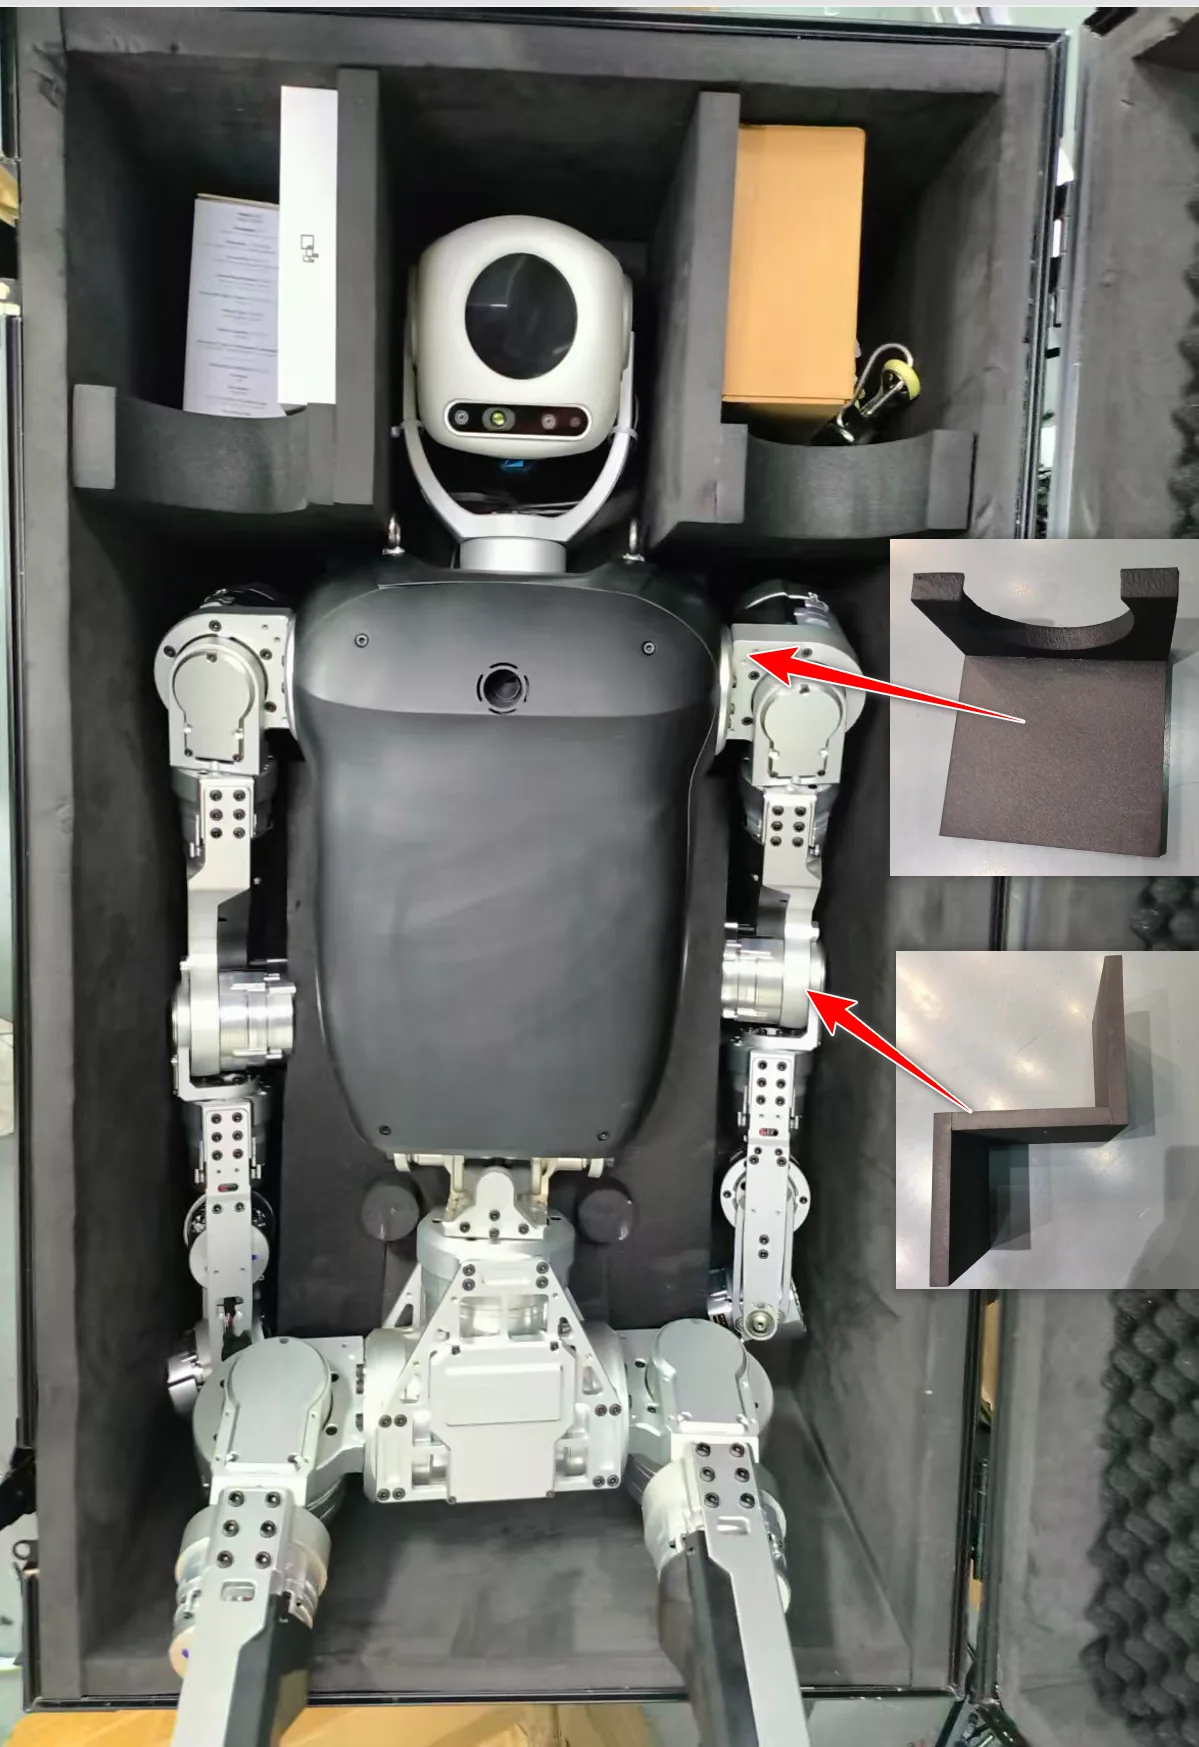
- ロボットの左右の脚を引き、腰をゆっくりと回転させます。
- ロボットの両腕を下側の緩衝材スロットに入れ、しっかりと収めます。
- 腕と肘の周囲に緩衝材を配置します。
確認
- 両腕が緩衝材スロットに完全に収まっていること。
- 肘部の緩衝材が緩んだりずれたりしていないこと。
- 調整中にいずれの関節も可動限界位置まで動かしていないこと。
4. 脚の位置を整えて梱包を完了する
作業
- ロボットの脚を回転させます。
- 左右の脚をゆっくりとケース内の所定の位置に収めます。
- つま先がスロットの縁を向くようにします。
確認
- 左右の脚が所定の位置に収まっていること。
- つま先がスロットの縁を向いていること。
- 緩衝材がはみ出したり、目立って変形したりしていないこと。
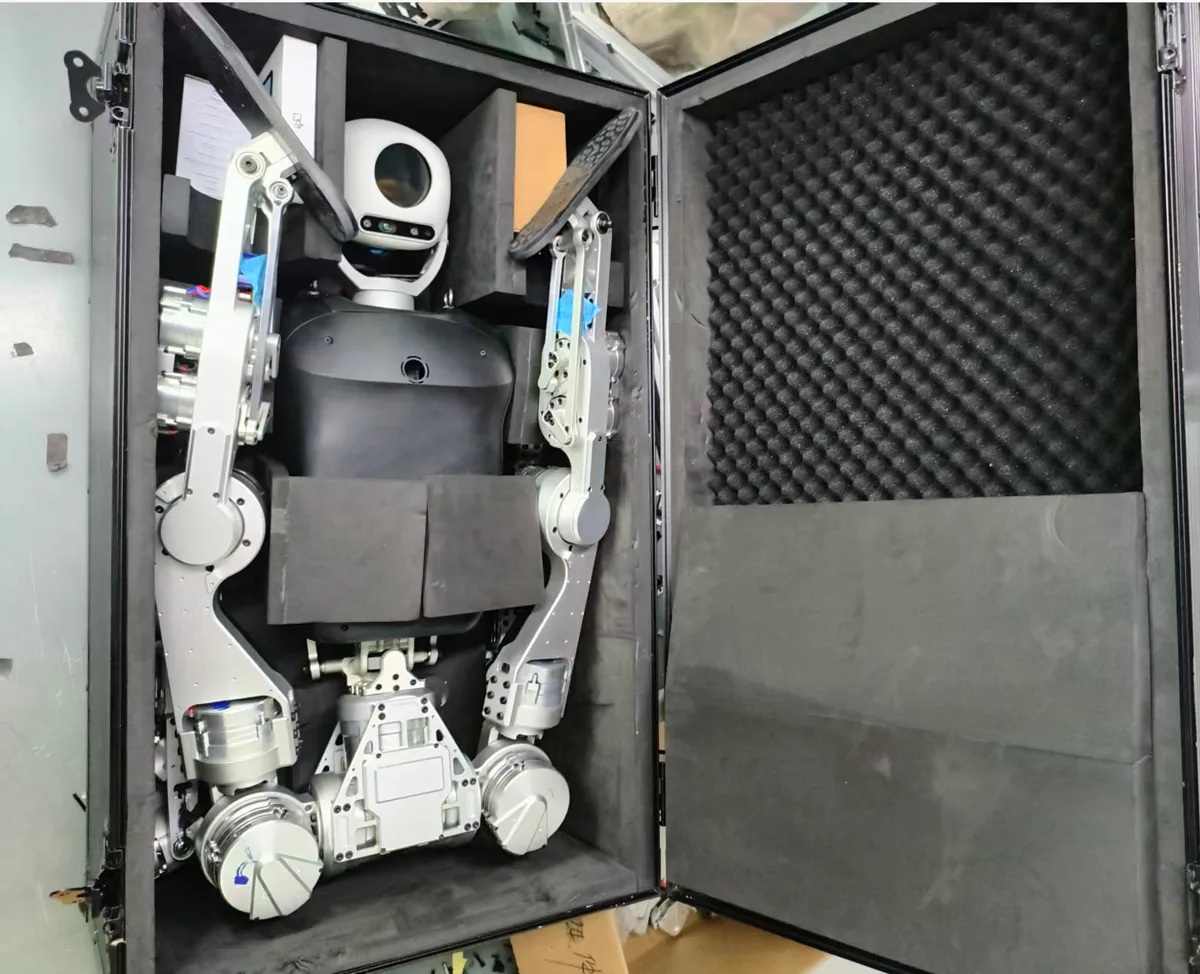
最終確認
ケースをロックする前に
- ケースをロックする前に、ロボットの電源が入ったままになっていないか確認してください。
- 蓋を閉めた後、蓋が浮いていたりずれていたりしないか確認してください。異常があれば直ちに調整してください。
- ケースを無理に閉めないでください。ロボットが正しく配置されていれば、上蓋は浮きません。
- 蓋が浮く場合は、上部緩衝材と足の位置が正しいかを確認してください。