 ドキュメント
クイックスタート
本ガイドでは、ヒューマノイドロボット BXI Elf3 の開梱、基本操作、安全上の注意、二次開発について説明します。
開梱手順
- 設置と開梱:梱包箱を上面が上になるように置いて開け、周囲の緩衝材を取り除いてから、必ず2名以上でロボットを持ち上げて取り出してください。
- 取り出す際はケーブルの位置に十分注意し、挟み込みや断線を防いでください。
- 取り出した後は、ハンガーでロボットを吊り下げるか、床に平らに寝かせることを推奨します。
- 背面パネルの構成:
- 上部ディスプレイ:電圧、参考バッテリー残量、温度を表示します。画面右側のボタンを押すと点灯し、10秒後に自動で消灯します。
- バッテリー状態は電圧値を主な目安としてください。パーセンテージ/バッテリー残量バーは参考値であり、実際の残量と一致しない場合があります。
- 右下:メインバッテリーの電源スイッチボタン
- 上半身:充電ポート
- 上部ディスプレイ:電圧、参考バッテリー残量、温度を表示します。画面右側のボタンを押すと点灯し、10秒後に自動で消灯します。
- ホストシステム情報:
- ホストOS:Ubuntu 22
- ユーザー名:
bxi - パスワード:HumansX までお問い合わせください。
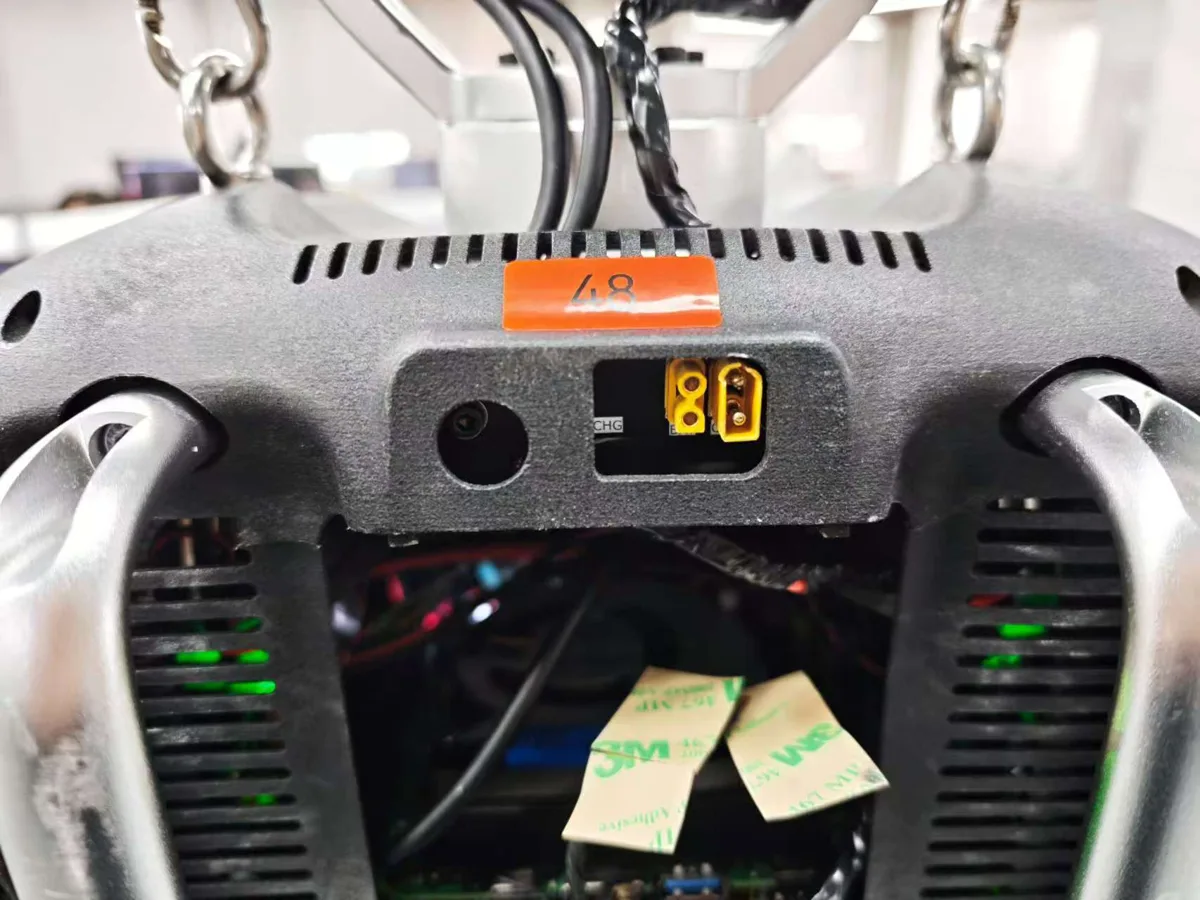
電源投入と操作手順
1. バッテリー電源とホスト電源をオンにする
- バッテリーの電源ボタンを押します。バッテリーから正常に給電され、同時にホストも起動します。背面ディスプレイの電圧値を確認してください。パーセンテージ/バッテリー残量バーは不正確な場合があるため、電圧値を基準としてください。
- 電圧に関する注意:
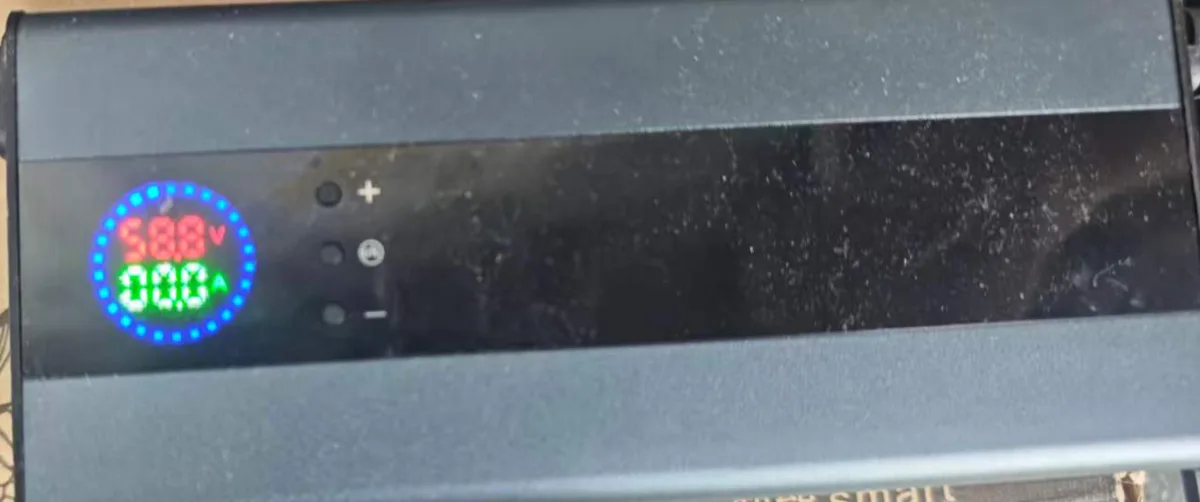
- 新型 58V 機:背面ディスプレイには現在のバッテリーパック電圧が表示されます。満充電時は約 58.8V で、使用に伴い徐々に低下します。電圧が明らかに低い場合(50V 未満)は、使用を中止して先に充電してください。
- 旧型 48V 機:背面ディスプレイには現在のバッテリーパック電圧が表示されます。満充電時は約 48.8V で、使用に伴い徐々に低下します。電圧が明らかに低い場合(40V 未満)は、使用を中止して先に充電してください。
充電に関する注意
充電器の出力電圧を確認してください:充電器をロボットに接続せずに電源へ直接つなぎ、充電器の表示が指定範囲内であることを確認します。
- 48V バッテリー搭載の旧型機:推奨電圧は 48.8V です。異なる場合は、ロボットに接続する前に調整してください。
- 58V バッテリー搭載の新型機:推奨電圧は 58.8V です。異なる場合は、ロボットに接続する前に調整してください。
注意:パーセンテージ/バッテリー残量バーは不正確な場合があります。電源投入前やロボットを動かす前は、電圧値をバッテリー状態の主な目安としてください。
充電器はロボット背面パネルの充電ポートに接続します。
2. リモートコントローラーを接続する
リモートコントローラーは Bluetooth でロボット PC に接続します。工場出荷時にペアリング済みです。
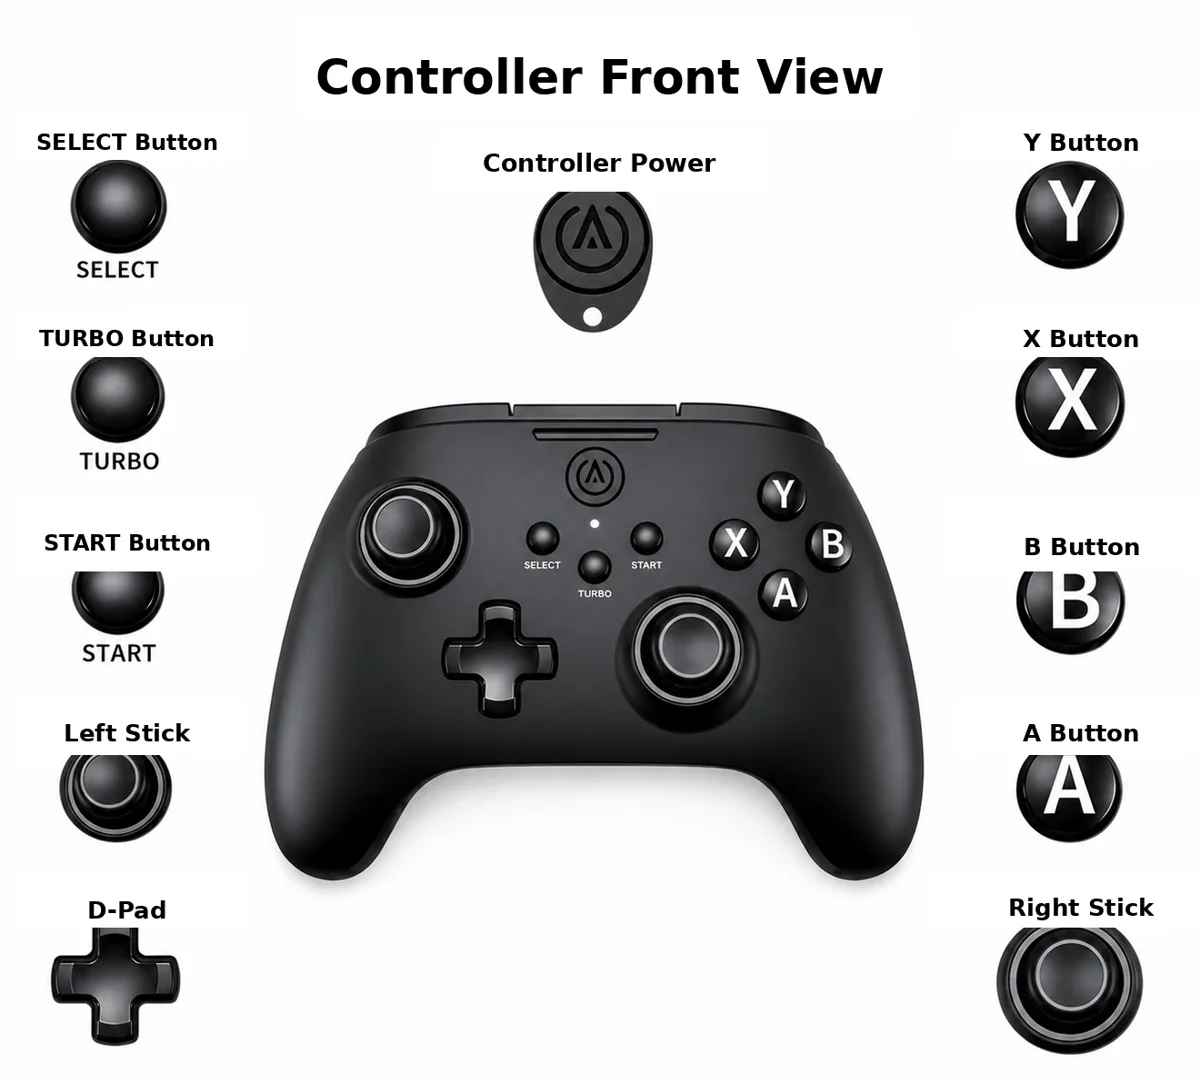
- Xbox ボタンを長押ししてください。
- ボタン下のインジケーターが点灯したままになれば、コントローラーとロボット PC の接続は完了です。
3. 制御プログラムを実行する
操作説明動画を必ずよくご覧になってから実施してください。
ロボットに内蔵された制御プログラムには、歩行、ゼロトルク、初期姿勢、ゼロ位置、高速走行、中速走行、ダンス、起き上がり(リカバリー)、前方宙返り(ダミーハンド未装着の状態で実行)、拍手、手を振る、などの複数のモードがあり、今後も継続的にアップデートされます。
重要:動作前の準備
- 不意の転倒を防ぐため、ロボットをランヤードでガントリークレーンに吊り下げるか、椅子に座らせるか、床に正しく座らせた状態にしてください。ハンガーを使用し、適切な高さで吊り下げることを強く推奨します。
- 動作中の絡まりを防ぐため、本体に接続されているケーブル(充電ケーブルなど)はすべて取り外してください。
- 電力不足で動作を完遂できずに転倒することがないよう、バッテリー電圧が十分であることを確認してください(55V 以上を推奨。パーセンテージ/残量バーではなく、背面ディスプレイの電圧値で判断してください)。
- 操作中は常に安全を最優先してください。ロボットの可動範囲内には誰も立ち入らないでください。振り回される関節に当たらないよう注意してください。
3.1 プログラムを起動する
重要:初期姿勢へ切り替える前の確認
- 初期姿勢へ切り替える際にモーターがストール(拘束)するような姿勢に手足がなっていないことを確認してください。
(吊り下げたままの状態を推奨します)ロボットの電源投入後、システムの起動完了まで約 30秒 待ってから、右スティック(RS/R3)を押し込んでロボットを起動します。胸部ライトが点灯すれば、制御プログラムが動作しています。起動直後はゼロトルクモードになります。胸部ライト点灯後、セルフチェックが完了するまで約 10秒 待ってから、初期姿勢、歩行などのモードに切り替えてください。
3.2 初期姿勢の初期化
(吊り下げたままの状態を推奨します)
RB+Bを同時に押すと、ロボットが初期姿勢に移行します。- ロボットの状態を確認:モーターに異常(無反応、異音など)がないか簡単に確認します。
- ロボットを立たせる:異常がなければ、この状態のままロボットを立たせ、両足を床に接地させます。外力によって姿勢の初期化が乱されないよう、操作者は初期姿勢での立位を保持するよう補助してください。
3.3 運動状態へ切り替える
(この時点で初期姿勢の初期化は完了していますが、引き続き吊り下げた状態を推奨します。切り替えが成功し安定したことを確認してからランヤードを外してください。)
- 歩行状態:
RB+Xを同時に押します。ロボットが歩行状態に入り、平地で全方向に移動できるようになります。
シャットダウンと電源遮断
4.1 終了シャットダウン(脱力ボタン)
- Start を押すと、制御プログラムが自動的に終了し、ロボットのモーターは直ちに脱力します。ロボットは重力によりそのまま崩れ落ちます。
- 再起動:3.1 節に戻ってプログラムを再起動してください。
ゲームパッドによる動作操作
コントローラーの電源インジケーターの色:点灯したままの場合は接続済みです。白は 2.4G 無線接続、青は Bluetooth 接続、緑は USB 有線接続を示します。赤いバッテリーインジケーターが点滅している場合は、バッテリー残量が低下しています。
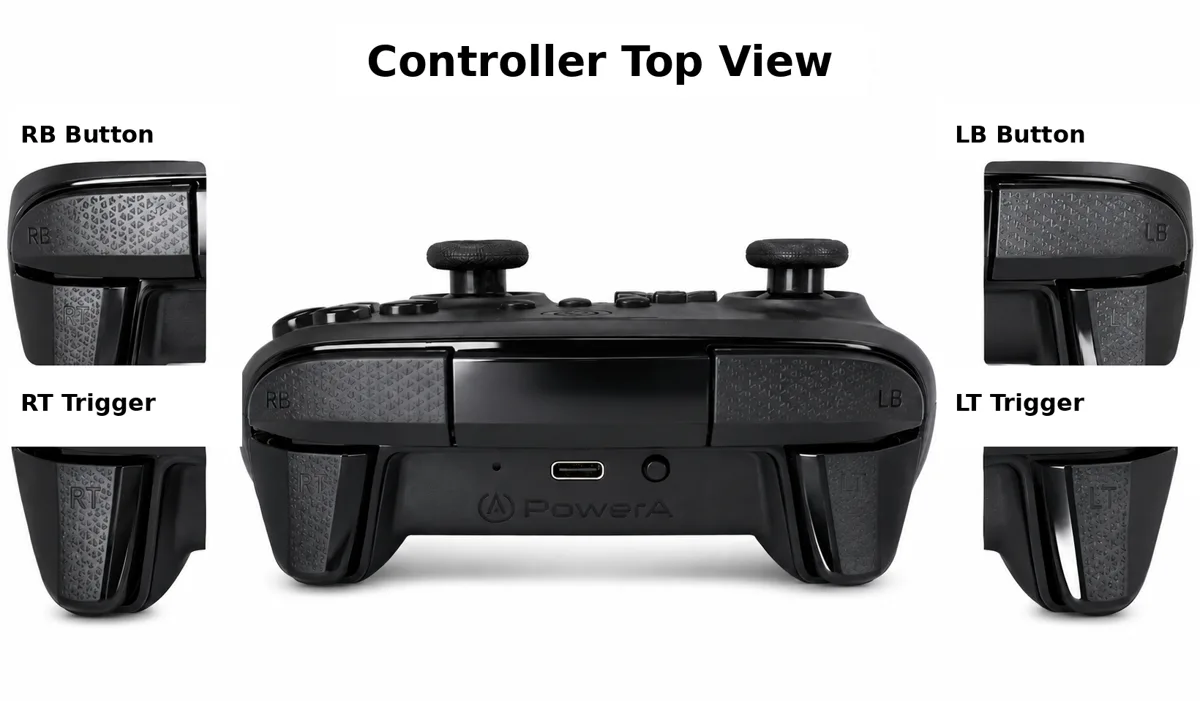
コントローラーのモード切替スイッチ:コントローラー底面/背面の USB-C ポート付近にあり、USB、BT、RF の3ポジションがあります。
USB:USB 有線接続モード。USB-C データケーブルで PC に接続します。BT:Bluetooth 接続モード。Bluetooth でロボット PC に接続する際に使用します。RF:2.4G 無線接続モード。2.4G USB レシーバーと組み合わせて使用します。レシーバーは標準でコントローラーの箱に同梱されています。
移動方向の操作
歩行、高速走行、中速走行の各モードでは、以下の操作でロボットを移動させます。
| 操作部 | 操作 | 動作 |
|---|---|---|
| 右スティック | 前後に倒す | 前進/後退 |
| 左スティック | 左右に倒す | 左平行移動/右平行移動 |
| 十字キー | ← または → を押す | 左旋回/右旋回 |
モード一覧
| モード区分 | モード名 | ボタン操作 | 切替可能なモード | 備考 |
|---|---|---|---|---|
| 通常 | 歩行 | RB + X | 起き上がり以外のすべてのモード | 全方向移動。一定の段差乗り越え能力あり(10〜15 cm の段差) |
| 通常 | ゼロトルク | RB + A | 初期姿勢/ゼロ位置 | 関節はトルクを出力せず、自由に回転できます |
| 通常 | 初期姿勢 | RB + B | 歩行/ゼロトルク/ゼロ位置/起き上がり | 関節が初期姿勢を保持します |
| 通常 | ゼロ位置 | RB + Y | 初期姿勢/ゼロトルク | 全関節がゼロ位置を保持します |
| 上級 | ダンス | LB + X | 歩行/ゼロトルク/X で一時停止・再開 | 完了後、自動で歩行に戻ります。一時停止中もバランス維持のため動く場合があります(ロボットの周囲 1 m 以内に障害物がないことを確認してください) |
| 上級 | 起き上がり(リカバリー) | LB + A | ゼロトルク | ロボットがうつ伏せまたは仰向けに倒れている場合のみ使用します。起き上がった後、自動で歩行に戻ります(ロボットの周囲 1 m 以内に障害物がないことを確認してください) |
| 上級 | 高速走行 | LB + Y | 歩行 | 最高約 4 m/s。段差乗り越え能力なし |
| 上級 | 中速走行 | LB + B | 歩行 | 最高約 2 m/s。段差乗り越え能力なし |
| 上級 | 前方宙返り | LT + Y | ゼロトルク | 前方 3 m 以内に障害物がない状態にしてください。完了後、自動で歩行に戻ります。ダミーハンド未装着の状態で実行してください |
| 通常 | 拍手 | RT + B | 歩行/X で一時停止・再開 | 完了後、自動で歩行に戻ります |
| 通常 | 手を振る | RT + A | 歩行/X で一時停止・再開 | 自動では歩行に戻りません |
カスタムプログラム(SDK)による制御
独自のアルゴリズム、ROS、その他のプログラムでロボットを制御したい開発者向けの情報です。
動作環境および低レベルプログラムはあらかじめ構成済みで、そのままご利用いただけます。
- SDK および ROS 2 サンプル:(導入ユーザー様に HumansX より提供します)
梱包と輸送
- 可動限界を避ける:関節を機械的なデッドゾーンや可動限界位置のままにしないでください。
- 緩衝による保護:輸送中に金属筐体同士、特にモーターハウジング同士が直接接触しないよう、純正の緩衝材を挿入してください。
梱包手順の詳細は「梱包手順」ページをご参照ください。